
ქართული
ნახვები: 0 ავტორი: საიტის რედაქტორი გამოქვეყნების დრო: 2025-04-23 წარმოშობა: საიტი
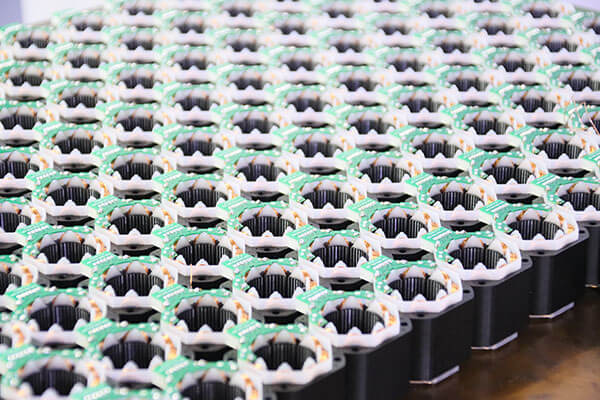
სტეპერ ძრავას არ აქვს ენკოდერი. თუ გსურთ დაამატოთ შიფრატორი სტეპერ ძრავა , შეგიძლიათ გააგრძელოთ სტეპერ ძრავა ორი ლილვით და დაამატეთ ენკოდერი უკანა ლილვზე.
სტეპერ ძრავა არის აღმასრულებელი ნაწილი, ხოლო ენკოდერი ეკუთვნის უკუკავშირის სისტემას. ენკოდერი გამოიყენება სტეპერ ძრავთან ერთად და მის მუშაობას აკონტროლებს PLC. პრინციპის მიხედვით, PLC აგზავნის პულსის ინსტრუქციებს სტეპერ დრაივერს, ხოლო დრაივერი აწვდის შესაბამის დენს სტეპერ ძრავას მის გასაშვებად. როდესაც შიფრატორი აღმოაჩენს, რომ სტეპერ ძრავა მუშაობს იმ პოზიციამდე, რომელსაც უნდა მიაღწიოს, ის გადასცემს სიგნალს PLC-ს და PLC აყენებს. უკუკავშირის სიგნალი წყვეტს პულსის სიგნალების გაგზავნას სტეპერის დრაივერზე. როდესაც სტეპერ ძრავას არ აქვს ელექტრული დენი დენის უზრუნველსაყოფად, ის, რა თქმა უნდა, დაუყოვნებლივ შეწყვეტს მუშაობას. (სერვო ძრავა ასეთი მოწყობილობაა), ფაქტობრივად, ენკოდერი განუწყვეტლივ უკავშირებს მიმდინარე პოზიციას PLC-ს და PLC შეადარებს უკუკავშირის მნიშვნელობას სამიზნე მნიშვნელობასთან, რათა დაარეგულიროს როტორის ბრუნვის კუთხე.
რა თქმა უნდა, სტაბილურად გაჩერდება? გაჩერების შემდეგ, არის ის პოზიცია, რომელიც გსურთ? ეს დამოკიდებულია იმაზე, აქვს თუ არა ძრავას სამუხრუჭე მოწყობილობა? რა თქმა უნდა, დაბალი სიჩქარით, ზოგადი კვების სიზუსტე შეიძლება დაკმაყოფილდეს.
სხვა არის წინასწარ გამოვთვალოთ სტეპერ ძრავის შესანახი იმპულსების რაოდენობა და შემდეგ გამოიყენოთ PLC დასაპროგრამებლად, ამდენი იმპულსების გასაშვებად, სტეპერ ძრავა ჩერდება, ენკოდერი უკუკავშირს ძრავის პოზიციას ამ დროს და ქმნის ნახევრად დახურულ მარყუჟის კონტროლს. მაღალსიჩქარიანი პოზიციონირების გარდა, PLC პროგრამას შეუძლია დააყენოს ძრავა შენელებაზე და იკვებება პოზიციის მოახლოებისას, რაც დააკმაყოფილებს პოზიციონირების სიზუსტეს.
სტეპერ ძრავის კოდირება ცოტა უგემოვნოა, რესურსების ფუჭად ხარჯვაა; რადგან სტეპერ ძრავას არ შეუძლია რეაგირება რეალურ დროში, უნდა არსებობდეს აჩქარებისა და შენელების პროცესი;
მაგალითი: გამოიყენეთ აღმოსავლური საფეხურიანი ძრავა ჰარმონიული რედუქტორით, შემცირების კოეფიციენტი 100:1, ნაბიჯის კუთხე: 0,0072°, გსურთ დაამატო ენკოდერი ნაბიჯების დაკარგვის თავიდან ასაცილებლად და ა.შ., შემდეგი მეთოდია:
პასუხი: პრინციპში ასევე შესაძლებელია ძრავის დაყენება წამყვან ხრახნის ერთ ბოლოზე და შიფრატორის მეორე ბოლოზე. თუმცა, ამაზე გავლენას მოახდენს რედუქტორის სიზუსტე და შეიძლება მოხდეს დაკარგული ნაბიჯების არასწორი შეფასება. უმჯობესია დაამატო ენკოდერი ორმაგი გამომავალი ლილვის ძრავით, და კოდირს დაემატოს ძრავის უკანა მხარეს და ამას აკეთებს სერვო ძრავა, თუ არ იყენებთ მას სპეციალური მიზნებისთვის ან პირობითი შეზღუდვისთვის (არ არსებობს ორმაგი გამომავალი ლილვი). ზოგადად, 2500 ხაზის დამუშავება შესაძლებელია და ხაზების ძალიან დიდი რაოდენობა ნარჩენია.
გარდა ამისა, კოდირების გარჩევადობა დაახლოებით იგივეა, რაც თქვენი სტეპერ ძრავა . თუ დისკზე ქვეგანყოფილება ძალიან მაღალია და გსურთ მხოლოდ იმის დადგენა, დაკარგულია თუ არა, ენკოდერის გარჩევადობა მხოლოდ უნდა იყოს იგივე ან ოდნავ უფრო მაღალი, ვიდრე გარჩევადობა ქვედანაყოფამდე.
მიუხედავად იმისა, რომ სტეპერ ძრავა არის მოწყობილობა, რომელიც შეიძლება ზუსტად კონტროლდებოდეს, ის არის ღია მარყუჟის და დახურული მარყუჟის უკუკავშირის კონტროლის მისაღწევად საჭიროა ენკოდერის დაყენება; და სტეპერ ძრავის საფეხურზე გადასული და ბრუნვის ან მოძრაობის სიჩქარე შეიძლება გაიზომოს დინამიური სიჩქარის კონტროლისთვის. ამ განცხადებისთვის, რედაქტორი თვლის, რომ ღია მარყუჟის კონტროლის პირველი პუნქტი მოითხოვს ენკოდერს დახურული მარყუჟის უკუკავშირის მისაღწევად, გასაგებია, რადგან თავად რედაქტორი გამოიყენება, ზოგჯერ იმიტომ, რომ სტეპერ ძრავის მავთულის კავშირი არ არის კარგი, რაც იწვევს ნაბიჯს. ძრავი არ მუშაობს გამართულად. მეორე პუნქტისთვის, სიჩქარის კონტროლი სტეპერ ძრავა არ არის ძალიან საჭირო, რადგან სიჩქარის რეგულირება შესაძლებელია სტეპერ ძრავის პულსის სიხშირის კონტროლით და გარე კავშირის გამოყენება ნამდვილად ზედმეტია.

 |
 |
 |
 |
 |


