
Latine
Views: 0 Author: Site Editor Publish Time: 2025-04-23 Origin: Site
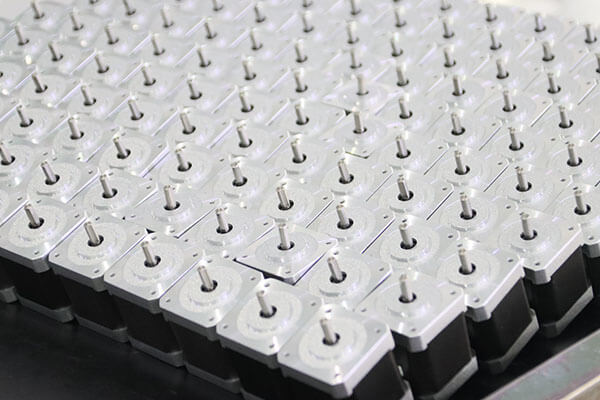
In hoc articulo motores ordinarii, motores stepperus, motores servi ad motores DC Micro motores referuntur, et qui plerumque cum iis congressi sunt etiam DC motores.
Motor electrica, etiam ut 'motor', hoc genus machinae inductionis electromagneticae significat, quae transformationem vel transmissionem energiae electromagneticae secundum legem inductionis electromagneticae conservat. Motor etiam vocatur (alias motor), et littera Anglica M ('D in veteri signo) adhibetur in coniunctione cum potentiae ad exprimendum. Praecipuum eius munus est torques incessus generare, quae quasi fons potentiae ad machinamenta electrica vel varias machinas adhibetur. Generans in circuitu repraesentatur litera 'G.
Ordinarius DC motor
Motores ordinarii sunt quos habere solemus. Sunt nugae electrica, novaculae, etc. intus. Generatim tantum duo fila sunt, ergo si filis positivus et negativus pilae conexi sunt et tunc rotantur, motor quae filis positivis et negativis coniungens pilae etiam retexet. Proprietas motoris huius est quod celeritas nimis celeriter est et torquatus nimis parva est, ideo plerumque in carris captiosis non adhibetur.
Motor
Reductio sic dicta ad additionem reducentis motoris ordinarii est reducere celeritatem et augere torquem, ita ut motor ordinarius latum spatium ad usum habeat.
Dolor currus gb
Reductio plerumque in autocineto acri conscendit, et imperium motoris plerumque modum h-ponte adoptat, et L298 chip est eius principium. E contra, celeritas regulatio plerumque mechanismum adhibet PWM (Pulse Width Modulation) . Unius microcomputer unus microcomputer fluctus PWM cum variis officii rationibus per timentis imperium generat, vel directe hardware PWM output fluctuationes variarum magnitudinum generat, ut altiorem velocitatem trudit.
Stepper motricium
Gradus motoris est ansa potestate aperta unitas gradus motoris componentis qui signa pulsus electrica convertit in obsessionem angularis et obsessio linearis. Cum non cumulatur, motoris velocitas et status sistit solum dependet a frequentia et pulsus signo pulsus numero. Cum stepper agitator accipit signum pulsum, movens motorem gradatim ad quemdam angulum gyratur ad directum directum, vocatur 'gradus angulus', qui longius ad quendam angulum revolvitur. Numerum pulsuum moderando, obsessio angularis moderari potest ad rectam positionem consequendam. Eodem tempore, frequentia pulsuum moderante, celeritas gyrationis et acceleratio motoris potest moderari ad finem celeritatis dispositionis assequendum.
Gubernaculo calces et servo motricium
Calces gubernans maxime constat ex habitatione, tabula circuitione, motore coreless, armis ac positione detectoris. Mitte signum ab accipiente ad calces gubernationis, directionem rotationis per IC in tabula gyrationis determinare, motor coreless gyrari, potestatem transmittere ad bracchium adductius per calces reductiones, et signum redde a positione detectoris ad determinandum an situs obtineatur. Situs detector in actu resistor variabilis est, et resistentia valor mutatur cum calces gubernacula circumagatur, et angulus gyrationis cognosci potest per detectionem valorem resistentiae. Specificationes et materias gubernatio calces a fabricante exhibitas omnes includunt notitias fundamentales ut magnitudo (mm), torques (kg/cm), velocitas (seconds/60°), detectio intentionis laborantis (V) et ponderis rete (g). Unitas torques kg/cm est, quae significat pauca chiliogrammata obiecti ad longitudinem 1 cm brachii suspendi posse. Hoc est conceptus virium brachii, quo diutius adductius bracchii, tantoque torques. Velocitas unitatis est secunda/60, quae significat tempus requisitum ad armamenta gubernandi 60° gyrari.
Motores servi vocantur etiam motores coegi, qui agunt ut rectores in systematis activitatis automatis, signa electrica convertentes in obsessionem angularis et velocitatem angularem in stipite motorio agunt. In duo genera motorum DC et AC servo majoris divisa, eius praecipuum est quod nulla gyratio est ubi signum intentionis nulla est, et celeritas decrescit eadem celeritate qua torques augetur.
Intelligi potest servom a pulsibus maxime collocatum esse. Plerumque, cum servo motore 1 pulsum recipiat, solum angulum gyrat 1 pulsum pro obsessione respondens. Quia ipsum motorem servo munus habet mittendi pulsus, numerus pulsus emissus ab servo motore omnis gyrationis angulus, qui respondere potest pulsus ab servo motore recepto, seu ansa clausa, et ratio scire potest quot pulsus mittuntur ad servo motore, Accipe plures pulsus ut simul redeant, recte regere rotationem motoris, et percipere rectam positionem, quae potest pervenire ad 0.001mm.
Motorum servo DC in penicillo et DC motoribus penicilli dividuntur. Motores setosi sunt humiles, simplices in structura, magnae inchoationis torques, magnae celeritatis amplitudo, facillime ad operandum et conservandum, sed conservatio non opportuna (mutatione carbo carbonis) impedimento signa causans, et regulae in rerum natura sunt. Ideo adhiberi potest in universali productione industriae et usu civili loca quae magis cordi sunt sumptibus.


