Courant : 2,8 A
Résistance : 0,7 Ω
Couple nominal : 0,55 Nm (77,89 oz.in)
Encodeur : 1000 ppr/17 bits/15 bits
Mouvement linéaire intégré JKISC57-C1A3
Jkongmoteur
Néma23-57mm
Type d'impulsion, RS485 ModBus, réseau CANopen
10 pièces
| Disponibilité: | |
|---|---|
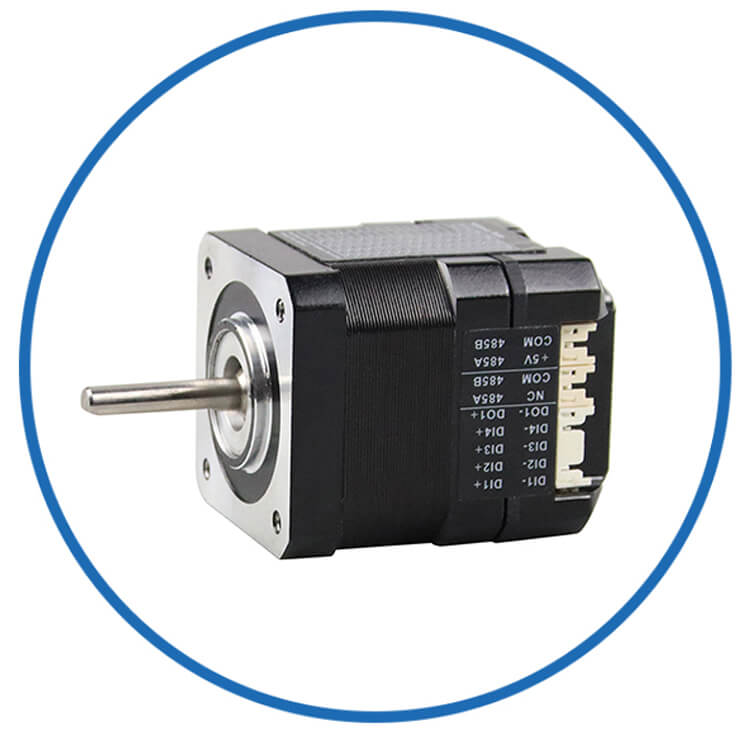
JKISC57-C1A3 est un moteur pas à pas à vis intégré CANopen développé pour les systèmes de mouvement linéaire en réseau et d'automatisation multi-axes. Il présente un angle de pas de 1,8°, un courant de phase de 2,8 A, une résistance de phase de 0,7 Ω, une inductance de phase de 1,4 mH et un couple nominal de 0,55 Nm. Le corps du moteur de 61,5 mm et son poids de 0,55 kg le rendent adapté aux mécanismes coulissants linéaires compacts. Un encodeur intégré 1 000 ppr/17 bits/15 bits ajoute une capacité de retour pour un contrôle de mouvement intelligent. La communication CANopen est utile pour les systèmes de mouvement coordonné nécessitant une communication entre plusieurs axes moteur et un contrôleur. JKISC57-C1A3 peut être utilisé dans les équipements de positionnement automatisés, les glissières linéaires, les machines de distribution, les systèmes d'inspection et l'automatisation des laboratoires. Il s'agit d'un choix pratique pour les applications recherchant un moteur pas à pas linéaire CANopen, un servomoteur pas à pas intégré, un actionneur à vis mère ou un moteur de module linéaire.
Type : Mouvement linéaire intégré Nema23 avec servomoteur pas à pas intégré
Nom du modèle : Mouvement linéaire intégré JKISC57-C1A3
Phase : 2
Angle de pas : 1,8 degrés
Tension : 1,96 V
Courant : 2,8 A
Résistance : 0,7 Ω ± 10 % (20 ℃)
Inductance : 1,4 mH ± 20 % (1 kHz 1 V RMS)
Couple de maintien : 0,55 Nm (77,89 oz.in)
Encodeur : 1 000 ppr/17 bits
Méthode de contrôle : CANopen (RS485, impulsion en option)
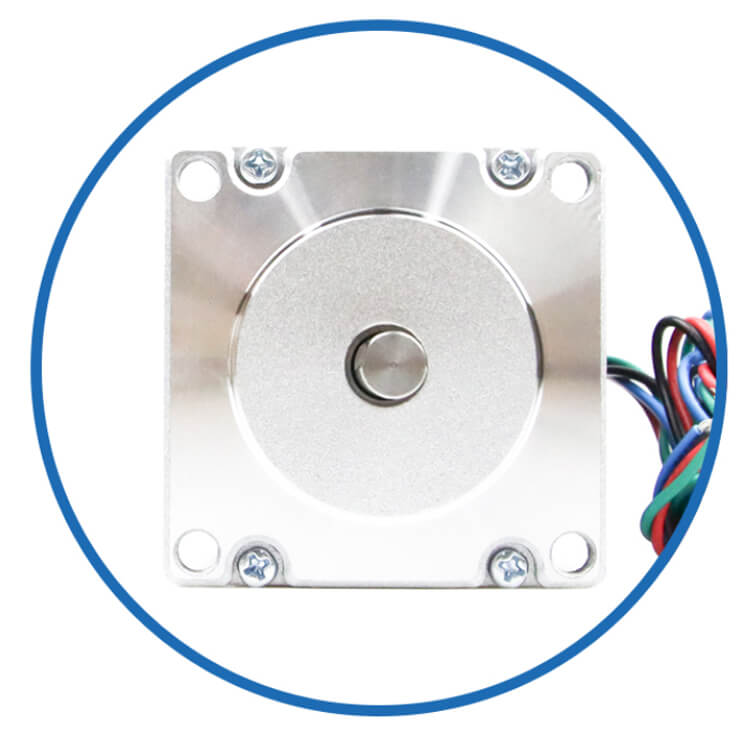
Taille du cadre : Nema 23 (57 x 57 mm).
Longueur du corps : 61,5 mm
Diamètre de l'arbre: 8mm
Longueur de l'arbre : 21 mm
Microcontrôleur 32 bits hautes performances à noyau Cortex-M4
La fréquence de réponse d'impulsion la plus élevée peut atteindre 200 KHz
Fonction de protection intégrée, garantissant efficacement l'utilisation sûre de l'appareil
Régulation intelligente du courant pour réduire les vibrations, le bruit et la génération de chaleur
Adoptant une faible résistance interne MOS, le chauffage est réduit de 30 % par rapport aux produits ordinaires
Plage de tension : DC12 V-36 V.
Conception intégrée avec moteur d'entraînement intégré, installation facile, faible encombrement et câblage simple
Equipé d'une fonction de connexion anti-inversion
Type d'impulsion
Type de réseau RS485 MODbus RTU
Type de réseau CANopen
Type étanche : IP30, IP54, IP65, en option
Équipement médical, transport logistique, automatisation industrielle, machines textiles, laser, dessin, industrie des ingrédients de médecine traditionnelle chinoise, etc.
| Spécification électrique | ||
| Type de produit |
/ | Nema 23 Mouvement linéaire intégré avec servomoteur pas à pas intégré |
| Nom du modèle | / | JKISC57-C1A3 Mouvement linéaire intégré |
| Phase | phase | 2 |
| Angle de pas | ° | 1.8 |
| Tension |
V | 1.96 |
| Actuel | UN | 2.8 |
| Résistance | Ω | 0.7 |
| Inductance | mH | 1.4 |
| Couple nominal | Nm | 0.55 |
| Hauteur totale | mm | 61.5 |
| Encodeur |
/ | 1000 pages/17 bits/15 bits |
| Classe d'isolation | / | B |
| Paramètres du pilote |
Min. | Noté | Max. |
| Tension d'entrée (V) |
16 | 24 | 48 |
| Tension d'entrée logique (V) | 5 | 5 | 24 |
| Courant d'entrée logique (mA) | 10 | 10 | 50 |
| Fréquence d'impulsion (KHz) | 200 |
| Environnement | Paramètres |
| Méthode de refroidissement | Refroidissement naturel ou forcé |
| Application | Évitez la poussière, l'huile et les gaz corrosifs ; tenir à l'écart des autres équipements générateurs de chaleur ; interdire la présence de gaz combustibles et de poussières conductrices. |
| Température de fonctionnement | 0℃ ~ +50℃ |
| Humidité ambiante | ≤85% HR (pas de condensation) |
| Vibrations | 5,9 m/s² maximum |
| Température de stockage | -25 ℃ ~ +70 ℃ |
| Couleur | Nom | Fonction |
| Vert | REP | Indicateur d'alimentation |
| Rouge | ALM | Indicateur d'alarme |
| Épingle | Nom du port | Description |
| 1 | SW1 | Paramètres d'adresse de la machine |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Paramètre de débit en bauds de communication CANopen |
| / |
CANopen |
||
| Ports | Épingle | Nom du port | Description |
| CN1 | 1 | DI1+ | Signal de sortie numérique |
| 2 | DI1- | ||
| 3 | DI2+ | Signal de sortie numérique | |
| 4 | DI2- | ||
| 5 | DI3+ | Signal de sortie numérique | |
| 6 | DI3- | ||
| 7 | DI4+ | Signal de sortie numérique | |
| 8 | DI4- | ||
| 9 | FAIRE1+ | Signal de sortie numérique | |
| 10 | DO1- | ||
| 11 | OD2+ | Signal de sortie numérique | |
| 12 | DO2- | ||
| 13 | CANL | Bus CAN bas niveau | |
| 14 | CANH | Bus CAN de haut niveau | |
| 15 | CANL | Bus CAN bas niveau | |
| 16 | CANH | Bus CAN de haut niveau | |
| CN2 |
1 | DC- |
Connexion électrique |
| 2 | CC+ | ||
| Adresse | SW1 | SW2 |
SW3 |
SW4 |
| *Défaut | DÉSACTIVÉ |
DÉSACTIVÉ |
DÉSACTIVÉ |
DÉSACTIVÉ |
| 1 | SUR |
DÉSACTIVÉ |
DÉSACTIVÉ |
DÉSACTIVÉ |
| 2 | DÉSACTIVÉ |
SUR |
DÉSACTIVÉ |
DÉSACTIVÉ |
| 3 | SUR |
SUR |
DÉSACTIVÉ |
DÉSACTIVÉ |
| 4 | DÉSACTIVÉ |
DÉSACTIVÉ |
SUR |
DÉSACTIVÉ |
| 5 | SUR |
DÉSACTIVÉ |
SUR |
DÉSACTIVÉ |
| 6 | DÉSACTIVÉ |
SUR |
SUR |
DÉSACTIVÉ |
| 7 |
SUR |
SUR |
SUR |
DÉSACTIVÉ |
| 8 | DÉSACTIVÉ |
DÉSACTIVÉ |
DÉSACTIVÉ |
SUR |
| 9 | SUR |
DÉSACTIVÉ |
DÉSACTIVÉ |
SUR |
| 10 | DÉSACTIVÉ |
SUR |
DÉSACTIVÉ |
SUR |
| 11 | SUR |
SUR |
DÉSACTIVÉ |
SUR |
| 12 | DÉSACTIVÉ |
DÉSACTIVÉ |
SUR |
SUR |
| 13 | SUR |
DÉSACTIVÉ |
SUR |
SUR |
| 14 | DÉSACTIVÉ |
SUR |
SUR |
SUR |
| 15 | SUR |
SUR |
SUR |
SUR |
Remarque : *Le réglage d'usine par défaut est 01, configuration personnalisable (registre 200Bh).
| Débit en bauds | SW5 |
| *Défaut | DÉSACTIVÉ |
| 115 200 bps | SUR |
Remarque : *Le réglage d'usine par défaut est de 57 600 bps, personnalisable (registre 200 Ch).
Connectique, Boite de vitesse, Encodeur, Frein, Driver Intégré...
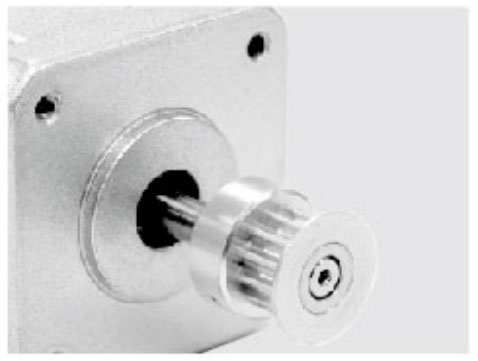
Poulies métalliques
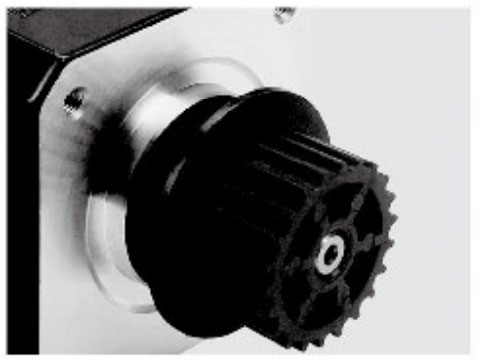
Poulie en plastique
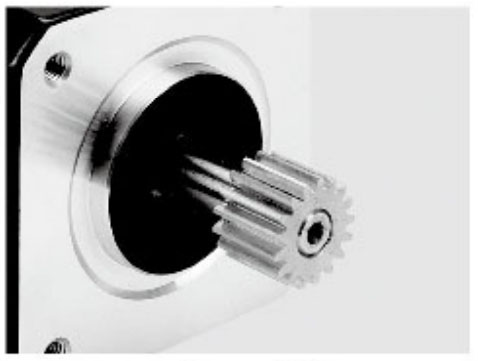
Engrenage
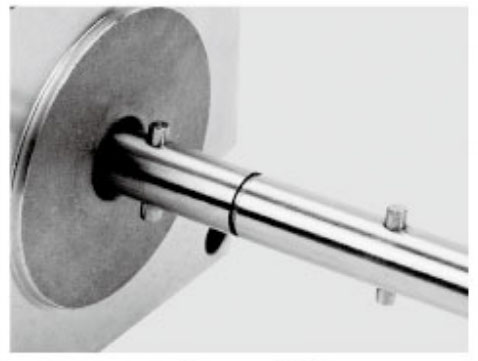
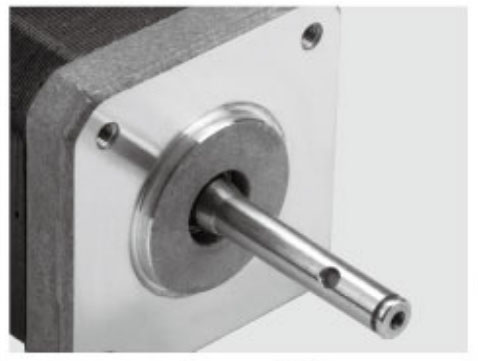
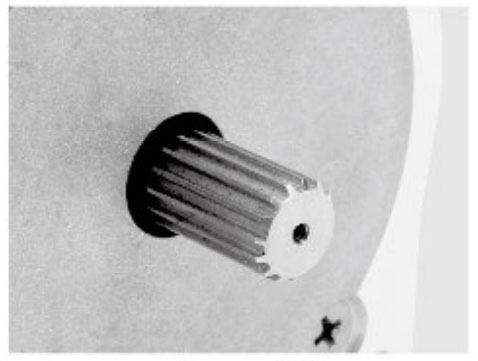
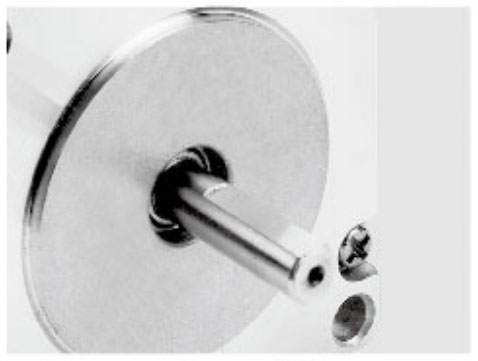
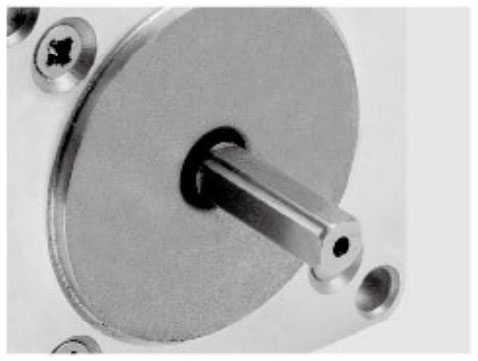
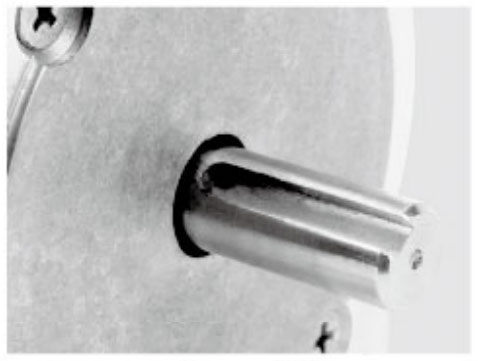
Axe d'arbre
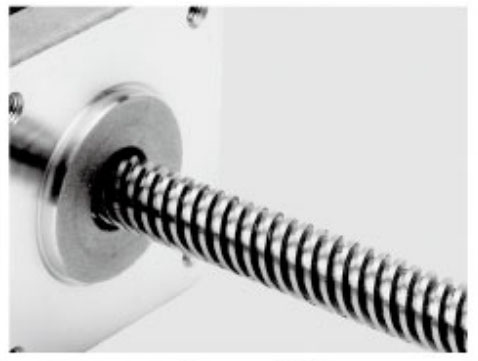
Arbre fileté
Montage sur panneau
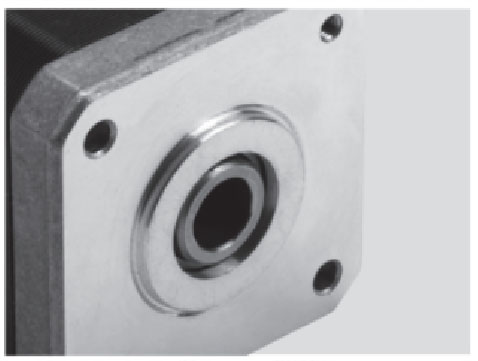
Arbre creux
Arbre fileté
Montage sur panneau
Appartement simple
Double plat
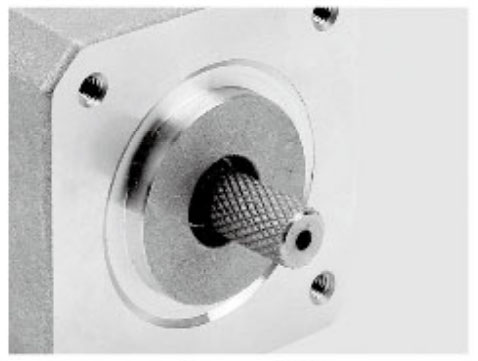
Arbre de clé
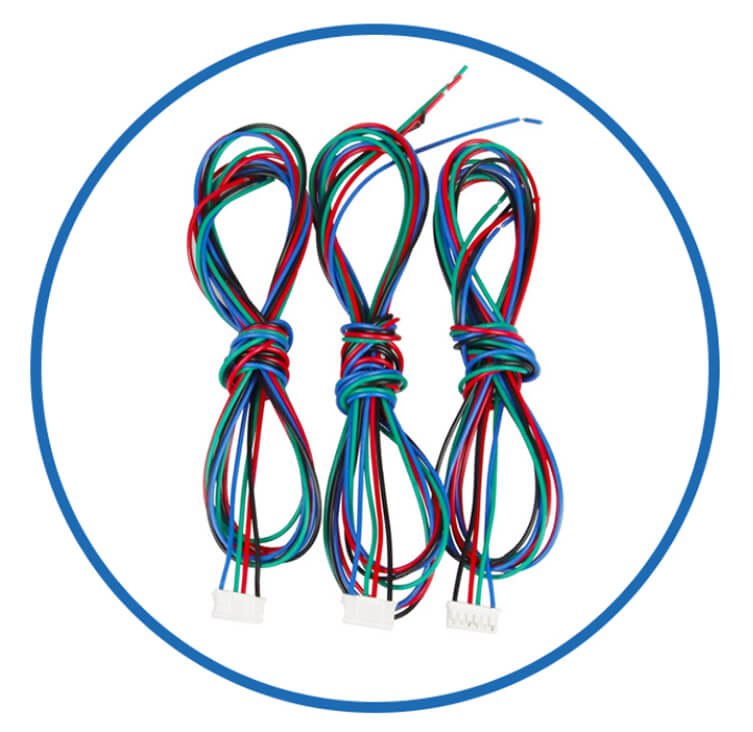
Câbles
Brides
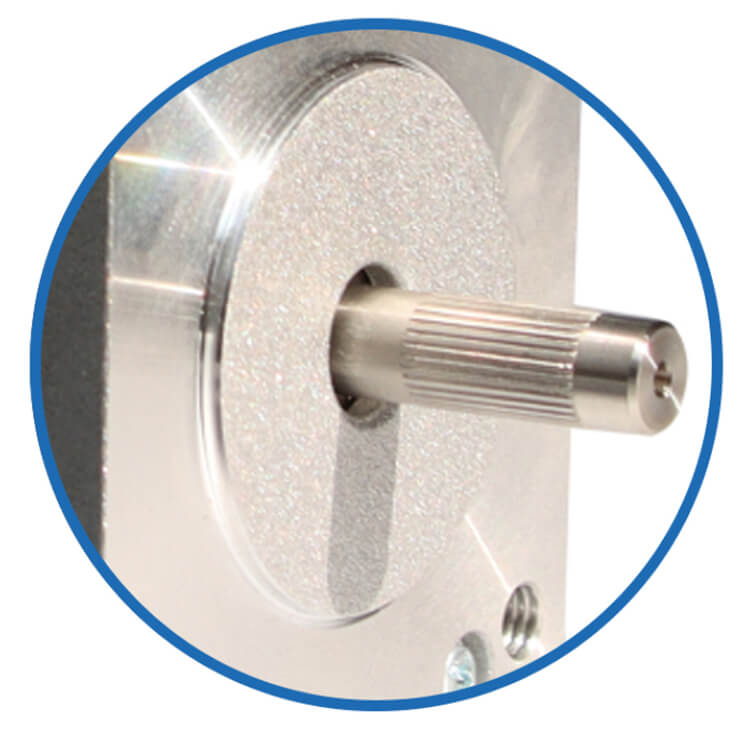
Arbre
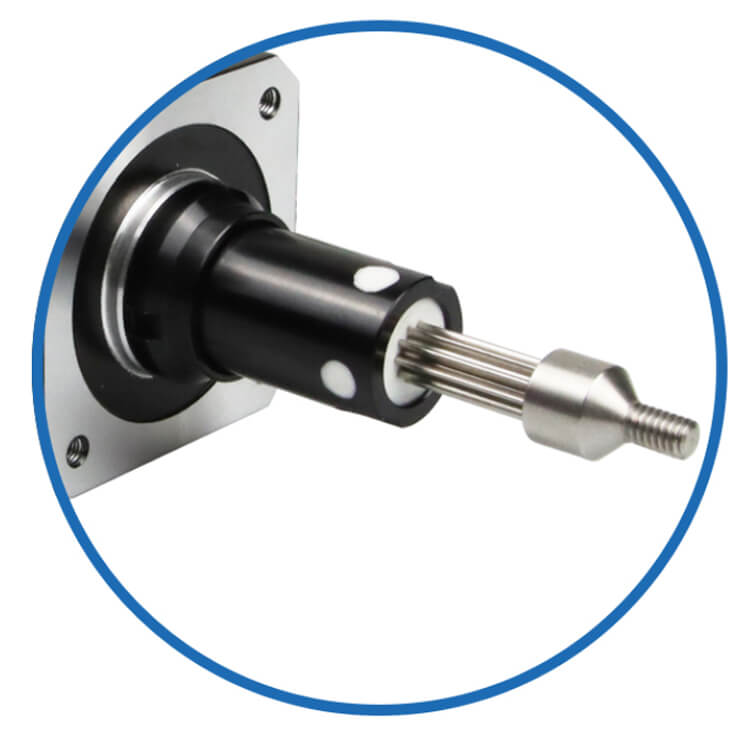
Tige de vis mère
Encodeurs
Freins
Boîtes de vitesses
Kits moteurs
Pilotes intégrés
Plus personnalisé
Pour le contrôle de la direction des impulsions, voir [Contrôle de direction d'impulsion JKISC57-P1A3 ].
Pour le contrôle RS485 RTU, voir [Contrôle ModBus RS485 JKISC57-R1A3 ].
Servomoteur pas à pas standard, voir [Servomoteur pas à pas intégré JKISC57-C1A3 ].
Avec réducteur planétaire, voir [Servo pas à pas intégré JKISC57-C1A3 avec réducteur planétaire de haute précision ].
Avec réducteur à vis sans fin, voir [JKISC57-C1A3 servo pas à pas intégré avec réducteur à vis sans fin ].
Avec vis à billes, voir [JKISC57-C1A3 servo pas à pas intégré avec vis à billes linéaire ].
Avec vis mère externe, voir [JKISC57-C1A3 servo pas à pas intégré avec vis mère linéaire de type T ].
Pour un couple moyen, voir [1,2 Nm - Contrôle CANopen - JKISC57-C2A3 ].
Pour un couple moyen, voir [1,89 Nm - Contrôle CANopen - JKISC57-C3A3 ].
Pour un couple élevé, voir [2,2 Nm - Contrôle CANopen - JKISC57-C4A3 ].
Pour un couple élevé, voir [2,8 Nm - Contrôle CANopen - JKISC57-C5A3 ].
Pour un couple élevé, voir [3,0 Nm - Contrôle CANopen - JKISC57-C6A3 ].
En tant que professionnel Fabricant de mouvement de module de moteur pas à pas linéaire intégré , JKONGMOTOR fournit des solutions de contrôle de mouvement personnalisées pour les clients mondiaux. Apprenez-en davantage sur les capacités de notre usine.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO., LTD TOUS DROITS RÉSERVÉS.