Corrente: 2,8 A
Resistenza: 0,7Ω
Coppia nominale: 0,55 Nm (77,89 oz.in)
Codificatore: 1000ppr/17bit/15bit
JKISC57-C1A3 Movimento lineare integrato
Jkongmotor
Nema23-57mm
Tipo a impulsi, ModBus RS485, Rete CANopen
10 pezzi
| Disponibilità: | |
|---|---|
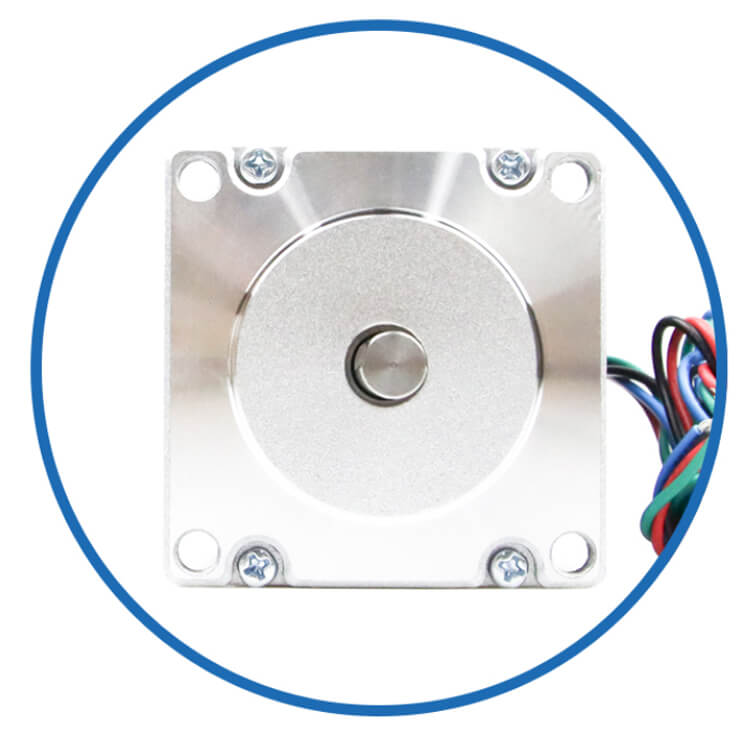
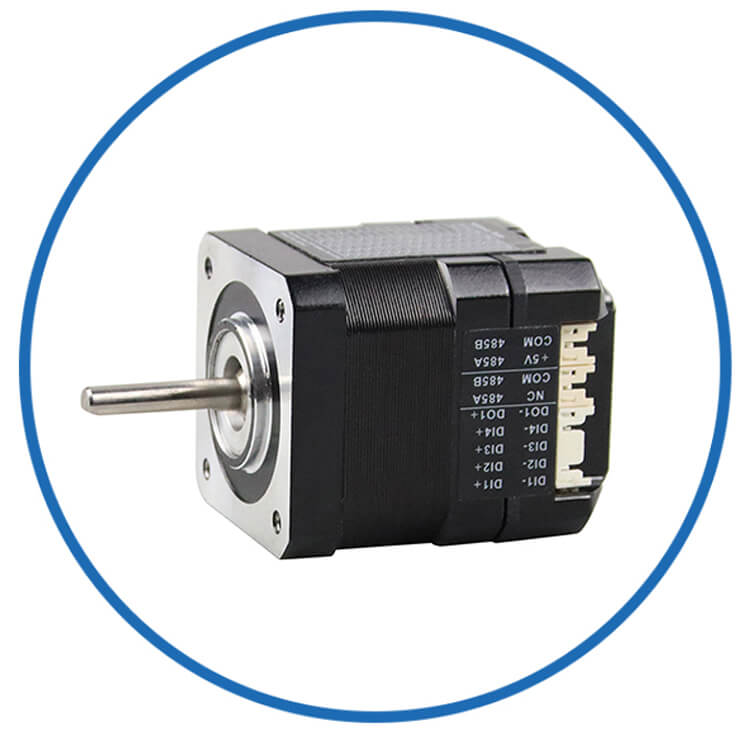
JKISC57-C1A3 è un motore passo-passo a vite integrato CANopen sviluppato per sistemi di automazione multiasse e movimento lineare in rete. Ha un angolo di passo di 1,8°, corrente di fase 2,8 A, resistenza di fase 0,7 Ω, induttanza di fase 1,4 mH e coppia nominale 0,55 Nm. Il corpo motore da 61,5 mm e il peso di 0,55 kg lo rendono adatto a meccanismi a cursore lineare compatti. Un encoder integrato da 1000 ppr/17 bit/15 bit aggiunge funzionalità di feedback per il controllo intelligente del movimento. La comunicazione CANopen è utile per i sistemi di movimento coordinato che richiedono la comunicazione tra più assi motore e un controller. JKISC57-C1A3 può essere utilizzato in apparecchiature di posizionamento automatizzato, guide lineari, macchine distributrici, sistemi di ispezione e automazione di laboratorio. Si tratta di una scelta pratica per le applicazioni che cercano un motore passo-passo lineare CANopen, un servomotore passo-passo integrato, un attuatore a vite o un motore a modulo lineare.
Tipo: movimento lineare integrato Nema23 con servomotore passo-passo integrato
Nome del modello: Movimento lineare integrato JKISC57-C1A3
Fase: 2
Angolo di passo: 1,8 gradi
Voltaggio: 1,96 V
Corrente: 2,8 A
Resistenza: 0,7Ω±10%(20℃)
Induttanza: 1,4 mH±20% (1 kHz 1 V RMS)
Coppia di tenuta: 0,55 Nm (77,89 oz.in)
Codificatore: 1000ppr/17 bit
Metodo di controllo: CANopen (RS485, Pulse opzionale)
Dimensioni telaio: Nema 23 (57x57 mm)
Lunghezza del corpo: 61,5 mm
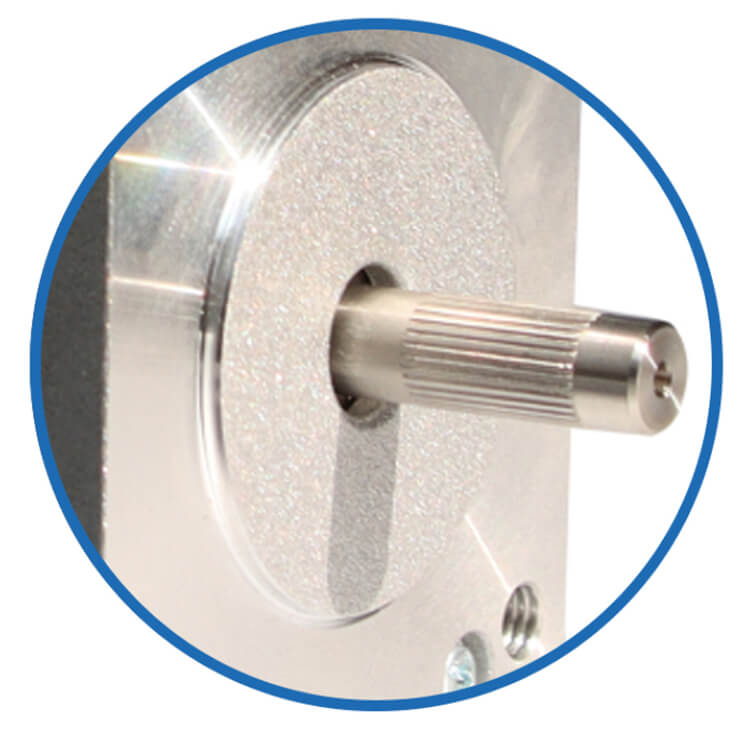
Diametro dell'albero: 8 mm
Lunghezza dell'albero: 21 mm
Microcontrollore a 32 bit ad alte prestazioni con core Cortex-M4
La frequenza di risposta all'impulso più alta può raggiungere i 200 KHz
Funzione di protezione integrata, che garantisce efficacemente l'uso sicuro del dispositivo
Regolazione intelligente della corrente per ridurre vibrazioni, rumore e generazione di calore
Adottando MOS a bassa resistenza interna, il riscaldamento è ridotto del 30% rispetto ai prodotti ordinari
Intervallo di tensione: DC12V-36V
Design integrato con motore di azionamento integrato, installazione semplice, ingombro ridotto e cablaggio semplice
Dotato di funzione di connessione anti-inversione
Tipo di impulso
Tipo di rete RS485 MOdbus RTU
Tipo di rete CANopen
Tipo impermeabile: IP30, IP54, IP65, opzionale
Attrezzature mediche, trasporti logistici, automazione industriale, macchine tessili, laser, disegno, industria degli ingredienti della medicina tradizionale cinese, ecc
| Specifiche elettriche | ||
| Tipo di prodotto |
/ | Nema 23 Movimento lineare integrato con servomotore passo-passo integrato |
| Nome del modello | / | JKISC57-C1A3 Movimento lineare integrato |
| Fase | fase | 2 |
| Angolo di passo | ° | 1.8 |
| Voltaggio |
V | 1.96 |
| Attuale | UN | 2.8 |
| Resistenza | Ω | 0.7 |
| Induttanza | mH | 1.4 |
| Coppia nominale | Nm | 0.55 |
| Altezza totale | mm | 61.5 |
| Codificatore |
/ | 1000 pagine/17 bit/15 bit |
| Classe di isolamento | / | B |
| Parametri del conducente |
minimo | Valutato | Massimo |
| Tensione in ingresso (V) |
16 | 24 | 48 |
| Tensione di ingresso logico (V) | 5 | 5 | 24 |
| Corrente di ingresso logico (mA) | 10 | 10 | 50 |
| Frequenza degli impulsi (KHz) | 200 |
| Ambiente | Parametri |
| Metodo di raffreddamento | Raffreddamento naturale o forzato |
| Applicazione | Evitare polvere, olio e gas corrosivi; tenere lontano da altre apparecchiature che generano calore; vietare la presenza di gas combustibili e polveri conduttrici. |
| Temperatura operativa | 0℃ ~ +50℃ |
| Umidità ambientale | ≤85%RH (senza condensa) |
| Vibrazioni | 5,9 m/s²massimo |
| Temperatura di conservazione | -25℃ ~ +70℃ |
| Colore | Nome | Funzione |
| Verde | PWR | Indicatore di alimentazione |
| Rosso | ALME | Indicatore di allarme |
| Spillo | Nome del porto | Descrizione |
| 1 | SW1 | Impostazioni indirizzo macchina |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Impostazione della velocità di trasmissione della comunicazione CANopen |
| / |
CANopen |
||
| Porti | Spillo | Nome del porto | Descrizione |
| CN1 | 1 | DI1+ | Segnale di uscita digitale |
| 2 | DI1- | ||
| 3 | DI2+ | Segnale di uscita digitale | |
| 4 | DI2- | ||
| 5 | DI3+ | Segnale di uscita digitale | |
| 6 | DI3- | ||
| 7 | DI4+ | Segnale di uscita digitale | |
| 8 | DI4- | ||
| 9 | DO1+ | Segnale di uscita digitale | |
| 10 | DO1- | ||
| 11 | DO2+ | Segnale di uscita digitale | |
| 12 | DO2- | ||
| 13 | CANL | Bus CAN di basso livello | |
| 14 | CANH | Bus CAN di alto livello | |
| 15 | CANL | Bus CAN di basso livello | |
| 16 | CANH | Bus CAN di alto livello | |
| CN2 |
1 | DC- |
Connessione di alimentazione |
| 2 | CC+ | ||
| Indirizzo | SW1 | SW2 |
SW3 |
SW4 |
| *Predefinito | SPENTO |
SPENTO |
SPENTO |
SPENTO |
| 1 | SU |
SPENTO |
SPENTO |
SPENTO |
| 2 | SPENTO |
SU |
SPENTO |
SPENTO |
| 3 | SU |
SU |
SPENTO |
SPENTO |
| 4 | SPENTO |
SPENTO |
SU |
SPENTO |
| 5 | SU |
SPENTO |
SU |
SPENTO |
| 6 | SPENTO |
SU |
SU |
SPENTO |
| 7 |
SU |
SU |
SU |
SPENTO |
| 8 | SPENTO |
SPENTO |
SPENTO |
SU |
| 9 | SU |
SPENTO |
SPENTO |
SU |
| 10 | SPENTO |
SU |
SPENTO |
SU |
| 11 | SU |
SU |
SPENTO |
SU |
| 12 | SPENTO |
SPENTO |
SU |
SU |
| 13 | SU |
SPENTO |
SU |
SU |
| 14 | SPENTO |
SU |
SU |
SU |
| 15 | SU |
SU |
SU |
SU |
Nota: *L'impostazione predefinita di fabbrica è 01, configurazione personalizzabile (Registro 200Bh).
| Velocità di trasmissione | SW5 |
| *Predefinito | SPENTO |
| 115200bps | SU |
Nota: *L'impostazione predefinita di fabbrica è 57600 bps, personalizzabile (registro 200Ch).
Connettori, cambio, encoder, freno, driver integrato...
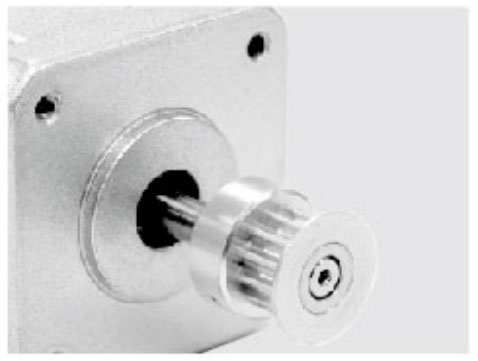
Pulegge metalliche
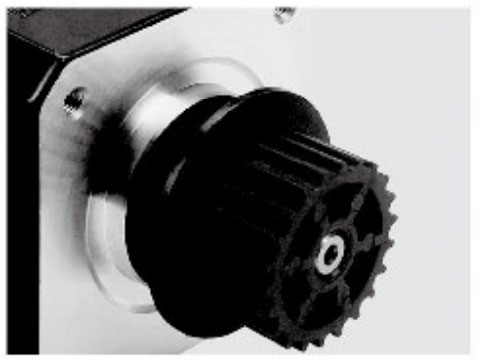
Puleggia di plastica
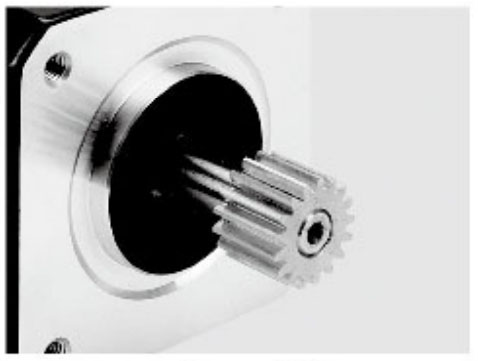
Ingranaggio
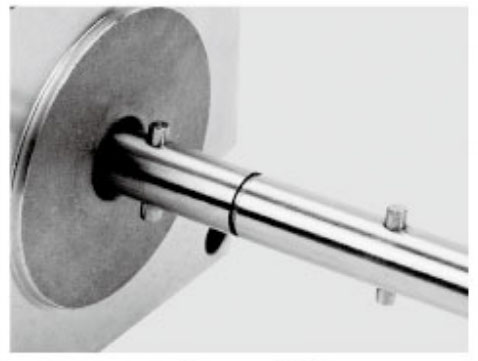
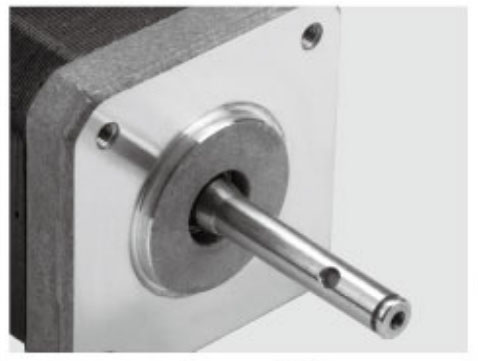
Perno dell'albero
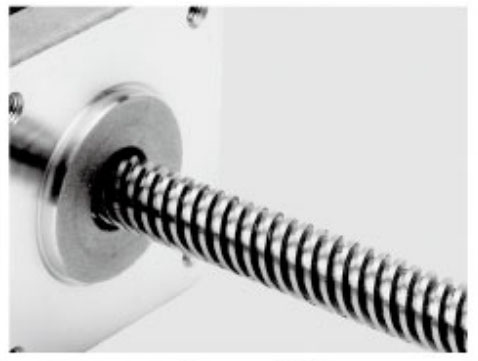
Albero filettato
Montaggio a pannello
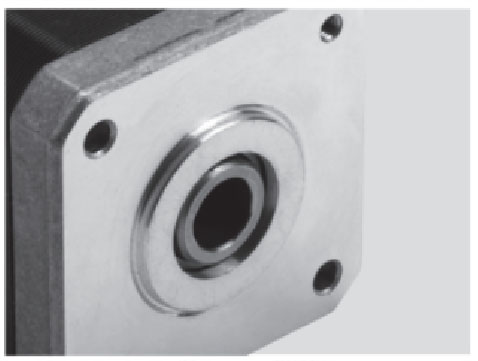
Albero cavo
Albero filettato
Montaggio a pannello
Appartamento singolo
Doppio piatto
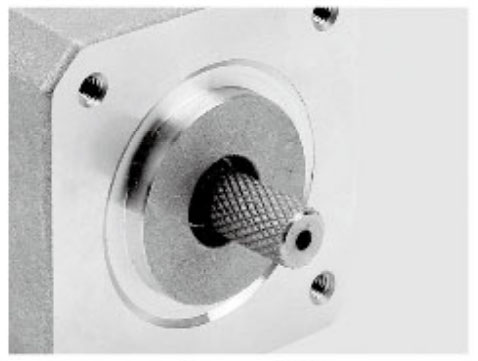
Albero chiave
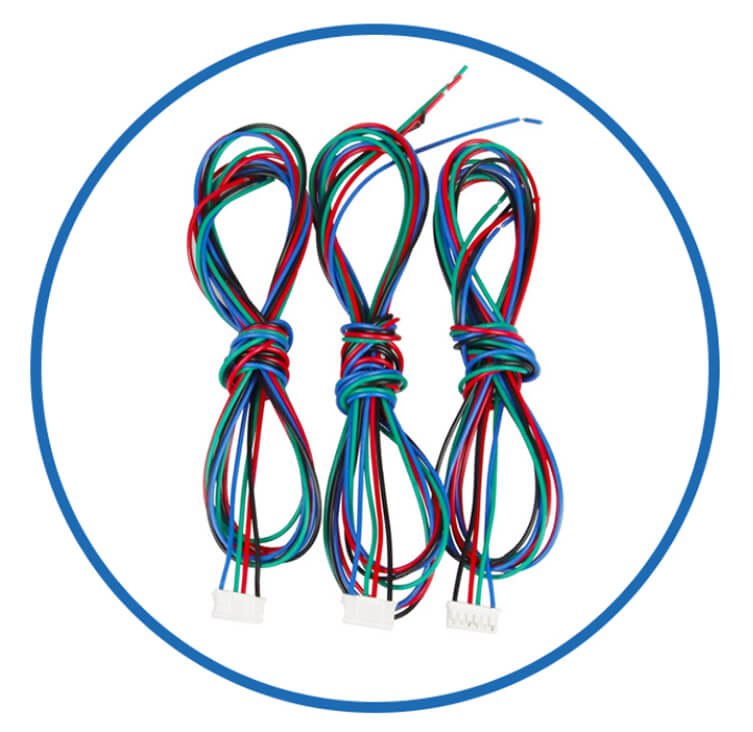
Cavi
Flange
Lancia
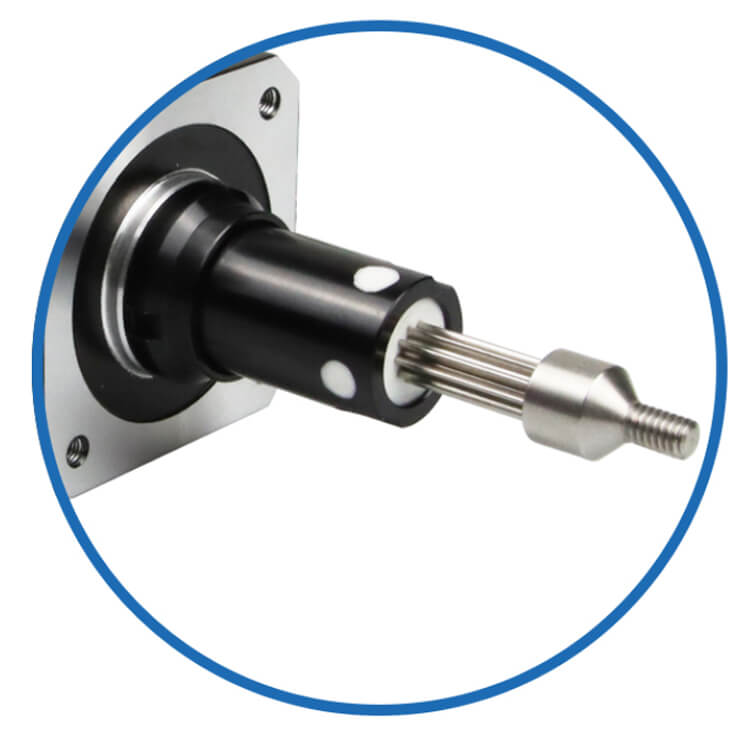
Asta della vite di comando
Codificatori
Freni
Riduttori
Kit motore
Driver integrati
Più personalizzato
Per il controllo della direzione dell'impulso, vedere [Controllo della direzione degli impulsi JKISC57-P1A3 ].
Per il controllo RTU RS485, vedere [Controllo ModBus RS485 JKISC57-R1A3 ].
Servo passo-passo standard, vedere [Servomotore passo-passo integrato JKISC57-C1A3 ].
Con riduttore epicicloidale, vedere [Servo passo-passo integrato JKISC57-C1A3 con riduttore epicicloidale ad alta precisione ].
Con riduttore a vite senza fine, vedere [JKISC57-C1A3 Servo passo-passo integrato con riduttore a vite senza fine ].
Con vite a ricircolo di sfere, vedere [JKISC57-C1A3 Servo passo-passo integrato con vite a ricircolo di sfere lineare ].
Con vite di comando esterna, vedere [JKISC57-C1A3 Servo passo-passo integrato con vite di comando lineare di tipo T ].
Per una coppia media, vedere [1,2 Nm - Controllo CANopen - JKISC57-C2A3 ].
Per una coppia media, vedere [1,89 Nm - Controllo CANopen - JKISC57-C3A3 ].
Per una coppia elevata, vedere [2,2 Nm - Controllo CANopen - JKISC57-C4A3 ].
Per una coppia elevata, vedere [2,8 Nm - Controllo CANopen - JKISC57-C5A3 ].
Per una coppia elevata, vedere [3,0 Nm - Controllo CANopen - JKISC57-C6A3 ].
Come professionista Produttore di movimento del modulo motore passo-passo lineare integrato , JKONGMOTOR fornisce soluzioni di controllo del movimento personalizzate per clienti globali. Ulteriori informazioni sulle capacità della nostra fabbrica.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO.,LTD TUTTI I DIRITTI RISERVATI.