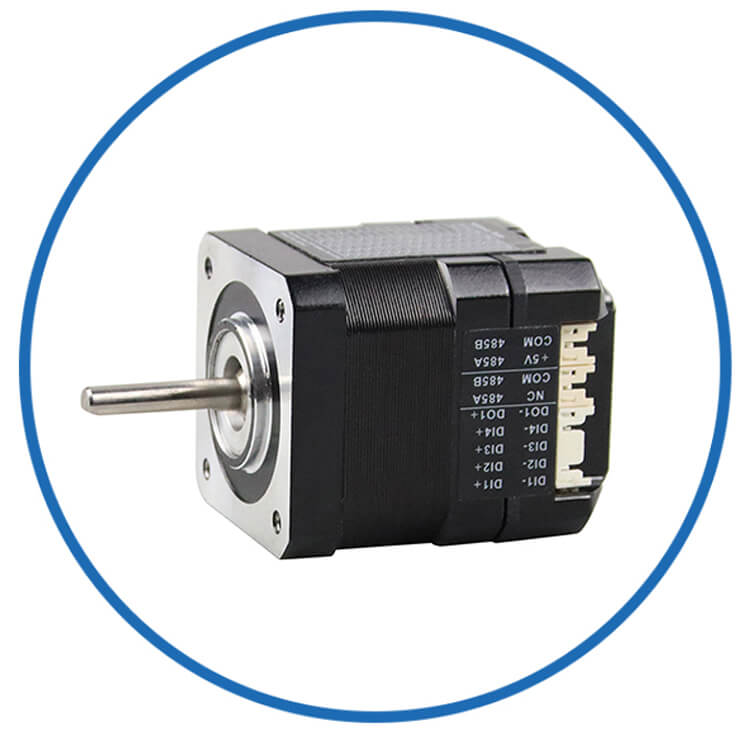
Virta: 2,8A
Vastus: 0,7Ω
Nimellisvääntömomentti: 0,55 Nm (77,89 oz.in)
Enkooderi: 1000ppr / 17bit / 15bit
JKISC57-C1A3 integroitu lineaarinen liike
Jkongmotor
Nema23-57mm
Pulssityyppi, RS485 ModBus, CANopen-verkko
10 kpl
| Saatavuus: | |
|---|---|
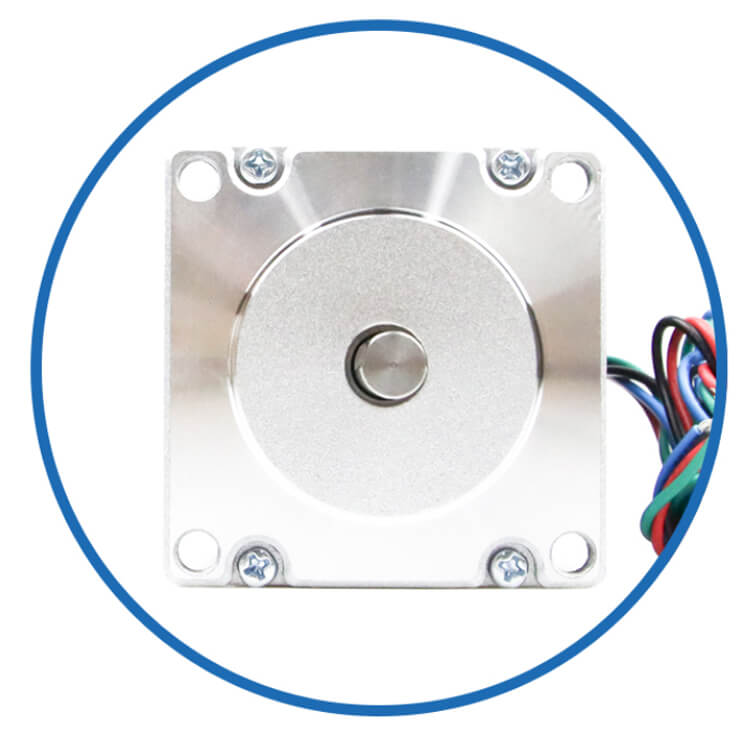
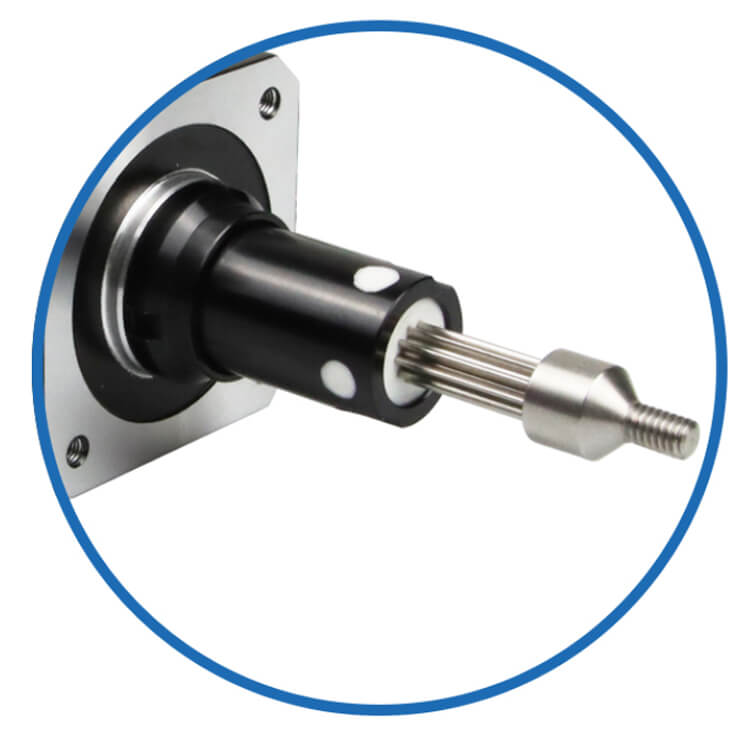
JKISC57-C1A3 on CANopen-integroitu lyijyruuvi-askelmoottori, joka on kehitetty verkkoon liitettyihin lineaariseen liike- ja moniakseliautomaatiojärjestelmiin. Sen askelkulma on 1,8°, vaihevirta 2,8 A, vaiheresistanssi 0,7 Ω, vaiheinduktanssi 1,4 mH ja nimellisvääntömomentti 0,55 Nm. 61,5 mm:n moottorirunko ja 0,55 kg paino tekevät siitä sopivan kompakteihin lineaarisiin liukumekanismeihin. Integroitu 1000 ppr / 17-bittinen / 15-bittinen kooderi lisää takaisinkytkentäkyvyn älykkääseen liikkeenhallintaan. CANopen-tiedonsiirto on hyödyllinen koordinoiduissa liikejärjestelmissä, jotka vaativat tiedonsiirtoa useiden moottoriakselien ja ohjaimen välillä. JKISC57-C1A3:a voidaan käyttää automatisoiduissa paikannuslaitteissa, lineaarisissa dioissa, annostelukoneissa, tarkastusjärjestelmissä ja laboratorioautomaatiossa. Se on käytännöllinen valinta sovelluksiin, joissa etsitään CANopen lineaarista askelmoottoria, integroitua askelservomoottoria, ruuvitoimilaitetta tai lineaarimoduulimoottoria.
Tyyppi: Nema23 Integroitu Linear Motion Integroidulla Stepper Servo Moottorilla
Mallin nimi: JKISC57-C1A3 Integrated Linear Motion
Vaihe: 2
Askelkulma: 1,8 astetta
Jännite: 1,96V
Virta: 2,8A
Vastus: 0,7Ω±10% (20 ℃)
Induktanssi: 1,4mH±20% (1kHz 1V RMS)
Vääntömomentti: 0,55 Nm (77,89 oz.in)
Enkooderi: 1000ppr / 17Bit
Ohjausmenetelmä: CANopen (RS485, pulssi valinnainen)
Kehyksen koko: Nema 23 (57x57mm)
Rungon pituus: 61,5 mm
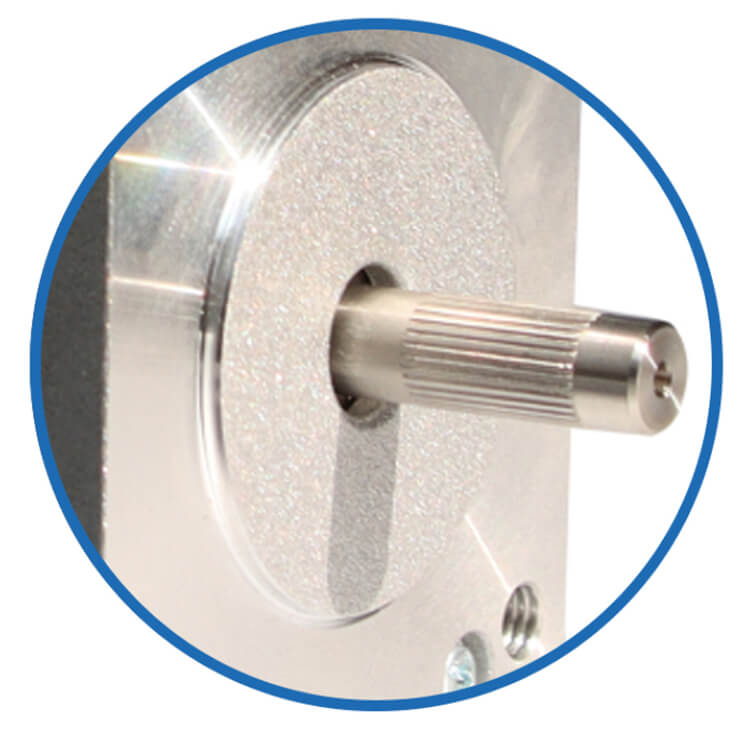
Akselin halkaisija: 8 mm
Akselin pituus: 21 mm
Cortex-M4-ydin korkean suorituskyvyn 32-bittinen mikroohjain
Suurin pulssivastetaajuus voi olla 200 kHz
Sisäänrakennettu suojatoiminto, joka varmistaa tehokkaasti laitteen turvallisen käytön
Älykäs virransäätö vähentää tärinää, melua ja lämmöntuotantoa
Matala sisäresistanssi MOS vähentää lämmitystä 30 % tavallisiin tuotteisiin verrattuna
Jännitealue: DC12V-36V
Integroitu rakenne integroidulla käyttömoottorilla, helppo asennus, pieni koko ja yksinkertainen johdotus
Varustettu käänteisen kytkentätoiminnolla
Pulssin tyyppi
RS485 MOdbus RTU verkkotyyppi
CANopen verkkotyyppi
Vedenpitävä tyyppi: IP30, IP54, IP65, valinnainen
Lääketieteelliset laitteet, logistiikkakuljetukset, teollisuusautomaatio, tekstiilikoneet, laser, piirustus, perinteisen kiinalaisen lääketieteen ainesosateollisuus jne.
| Sähköiset tiedot | ||
| Tuotetyyppi |
/ | Nema 23 Integroitu lineaarinen liike integroidulla Stepper Servo -moottorilla |
| Mallin nimi | / | JKISC57-C1A3 Integroitu lineaarinen liike |
| Vaihe | vaihe | 2 |
| Askelkulma | ° | 1.8 |
| Jännite |
V | 1.96 |
| Nykyinen | A | 2.8 |
| Resistanssi | Ω | 0.7 |
| Induktanssi | mH | 1.4 |
| Nimellisvääntömomentti | Nm | 0.55 |
| Kokonaiskorkeus | mm | 61.5 |
| Enkooderi |
/ | 1000 ppr / 17 bittiä / 15 bittiä |
| Eristysluokka | / | B |
| Kuljettajan parametrit |
Min | Arvioitu | Max |
| Tulojännite (V) |
16 | 24 | 48 |
| Logiikkatulojännite (V) | 5 | 5 | 24 |
| Logiikkatulovirta (mA) | 10 | 10 | 50 |
| Pulssin taajuus (KHz) | 200 |
| Ympäristö | Parametrit |
| Jäähdytysmenetelmä | Luonnollinen tai pakkojäähdytys |
| Sovellus | Vältä pölyä, öljyä ja syövyttäviä kaasuja; pidä erillään muista lämpöä tuottavista laitteista; estää palavien kaasujen ja johtavan pölyn läsnäolon. |
| Käyttölämpötila | 0℃ ~ +50 ℃ |
| Ympäristön kosteus | ≤85 % RH (ei kondensaatiota) |
| Tärinä | 5,9 m/s² max |
| Varastointilämpötila | -25 ℃ ~ +70 ℃ |
| Väri | Nimi | Toiminto |
| Vihreä | PWR | Virran merkkivalo |
| Punainen | ALM | Hälytyksen ilmaisin |
| Pin | Portin nimi | Kuvaus |
| 1 | SW1 | Koneen osoiteasetukset |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
CANopen-tiedonsiirtonopeuden asetus |
| / |
CANopen |
||
| Portit | Pin | Portin nimi | Kuvaus |
| CN1 | 1 | DI1+ | Digitaalinen lähtösignaali |
| 2 | DI1- | ||
| 3 | DI2+ | Digitaalinen lähtösignaali | |
| 4 | DI2- | ||
| 5 | DI3+ | Digitaalinen lähtösignaali | |
| 6 | DI3- | ||
| 7 | DI4+ | Digitaalinen lähtösignaali | |
| 8 | DI4- | ||
| 9 | DO1+ | Digitaalinen lähtösignaali | |
| 10 | DO1- | ||
| 11 | DO2+ | Digitaalinen lähtösignaali | |
| 12 | DO2- | ||
| 13 | CANL | Matalatasoinen CAN-väylä | |
| 14 | CANH | Korkeatasoinen CAN-väylä | |
| 15 | CANL | Matalatasoinen CAN-väylä | |
| 16 | CANH | Korkeatasoinen CAN-väylä | |
| CN2 |
1 | DC- |
Virtaliitäntä |
| 2 | DC+ | ||
| Osoite | SW1 | SW2 |
SW3 |
SW4 |
| *Oletus | POIS |
POIS |
POIS |
POIS |
| 1 | PÄÄLLÄ |
POIS |
POIS |
POIS |
| 2 | POIS |
PÄÄLLÄ |
POIS |
POIS |
| 3 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
POIS |
| 4 | POIS |
POIS |
PÄÄLLÄ |
POIS |
| 5 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
POIS |
| 6 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 7 |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 8 | POIS |
POIS |
POIS |
PÄÄLLÄ |
| 9 | PÄÄLLÄ |
POIS |
POIS |
PÄÄLLÄ |
| 10 | POIS |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 11 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 12 | POIS |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 13 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 14 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
| 15 | PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
Huomautus: *Tehdasasetus on 01, muokattava konfiguraatio (rekisteröi 200Bh).
| Tiedonsiirtonopeus | SW5 |
| *Oletus | POIS |
| 115200bps | PÄÄLLÄ |
Huomautus: *Tehdasasetus on 57600 bps, muokattavissa (rekisteröi 200Ch).
Liittimet, vaihteisto, enkooderi, jarru, integroitu ohjain...
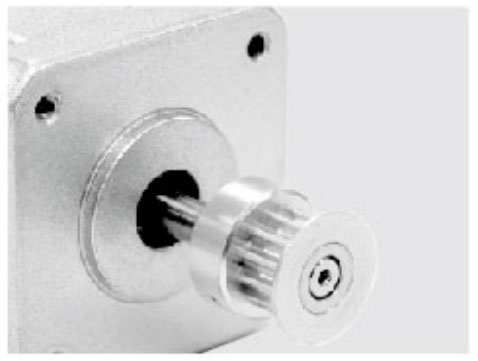
Metallipyörät
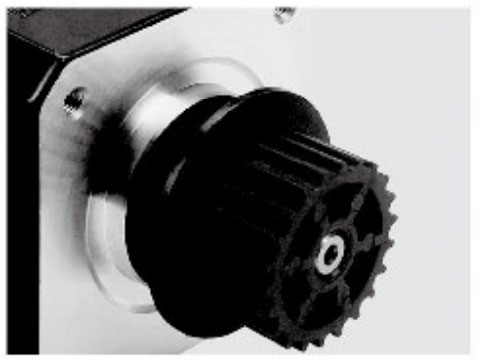
Muovinen hihnapyörä
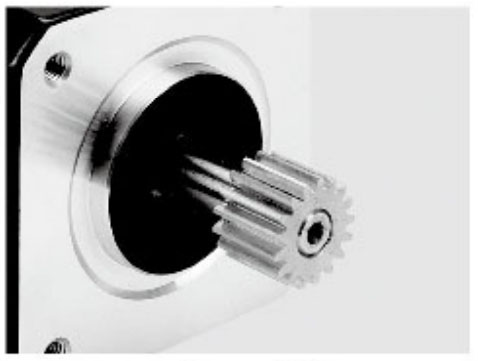
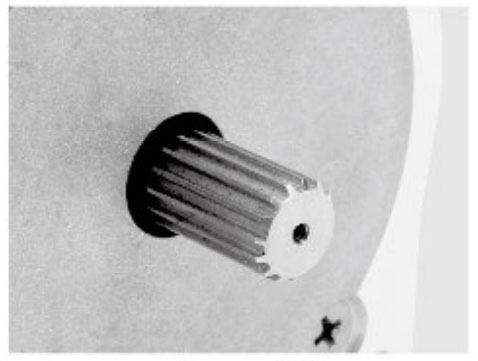
Gear
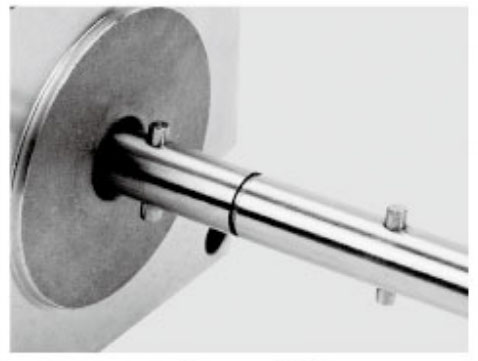
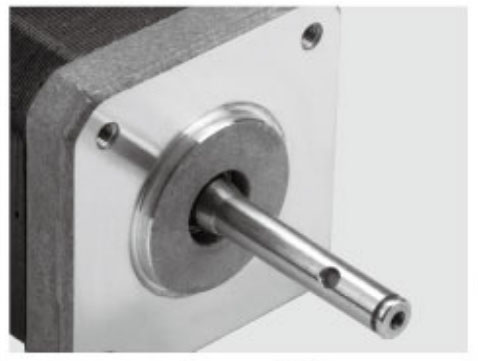
Akselin tappi
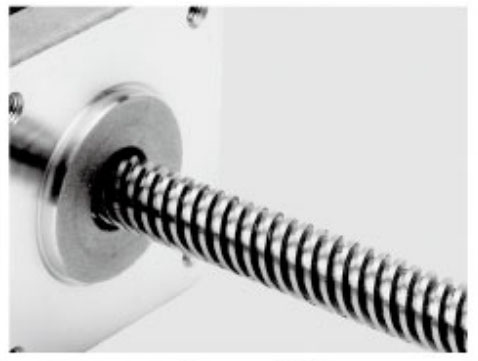
Kierreakseli
Paneelikiinnitys
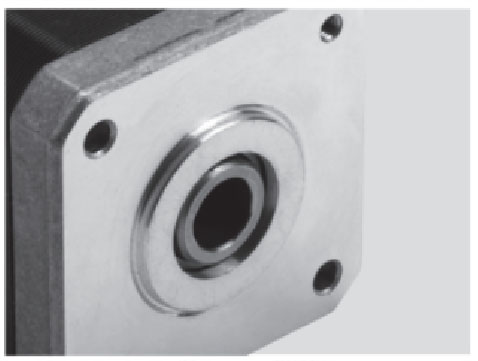
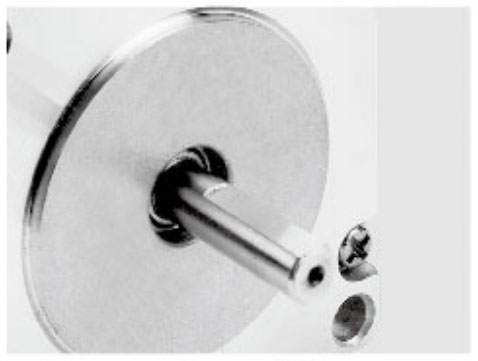
Ontto akseli
Kierreakseli
Paneelikiinnitys
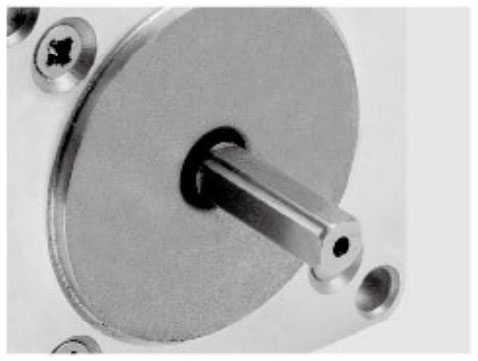
Yksinkertainen asunto
Dual Flat
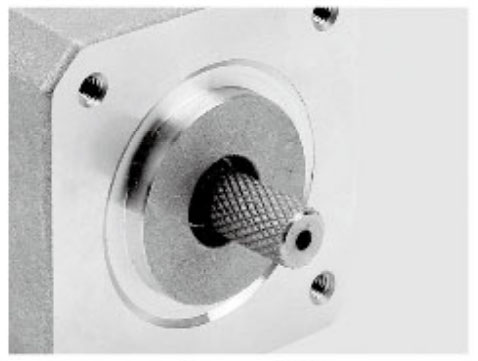
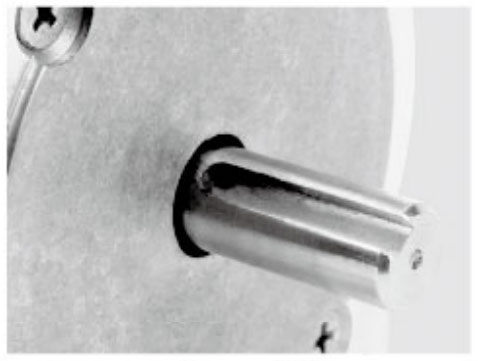
Avaimen akseli
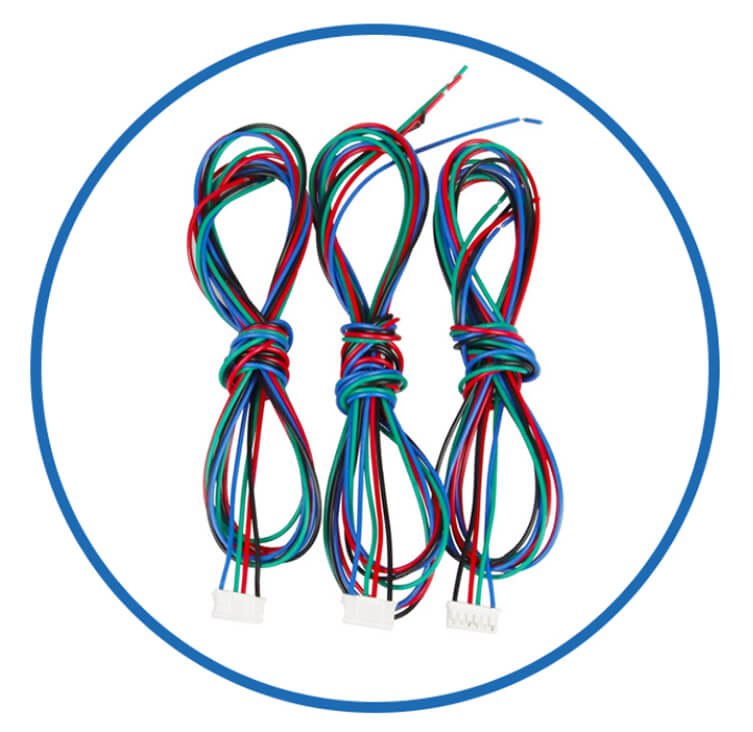
Kaapelit
Laipat
Akseli
Lyijyruuvitanko
Enkooderit
Jarrut
Vaihteistot
Moottorisarjat
Integroidut ohjaimet
Enemmän räätälöityjä
Pulssin suunnan ohjauksesta, katso [Pulssin suunnan ohjaus JKISC57-P1A3 ].
Katso lisätietoja RS485 RTU -ohjauksesta [RS485 ModBus Control JKISC57-R1A3 ].
Vakioporrasservo, katso [JKISC57-C1A3 integroitu askelservomoottori ].
Planeettavaihteistolla, katso [JKISC57-C1A3 integroitu askelservo erittäin tarkalla planeettavaihteistolla ].
Kierukkavaihteiston kanssa, katso [JKISC57-C1A3 integroitu askelservo kierukkavaihteistolla ].
Kuularuuvilla, katso [JKISC57-C1A3 integroitu askelservo kuularuuvilla lineaarinen ].
Ulkoisella johtoruuvilla, katso [JKISC57-C1A3 integroitu askelservo t-tyyppisellä johtoruuvilla lineaarinen ].
Katso keskivääntömomentti [1,2 Nm - CANopen Control - JKISC57-C2A3 ].
Katso keskivääntömomentti [1,89 Nm - CANopen Control - JKISC57-C3A3 ].
Katso suuri vääntömomentti [2,2 Nm - CANopen Control - JKISC57-C4A3 ].
Katso suuri vääntömomentti [2,8 Nm - CANopen Control - JKISC57-C5A3 ].
Katso korkea vääntömomentti [3,0 Nm - CANopen Control - JKISC57-C6A3 ].
Ammattilaisena integroidun lineaarisen askelmoottorimoduulin liikkeen valmistaja JKONGMOTOR tarjoaa räätälöityjä liikkeenohjausratkaisuja maailmanlaajuisille asiakkaille. Lue lisää tehtaamme ominaisuuksista.
© TEKIJÄNOIKEUDET 2025 CHANGZHOU JKONGMOTOR CO.,LTD KAIKKI OIKEUDET PIDÄTETÄÄN.