Current: 2.8A
Resistentia: 0.7Ω
Rated Torque: 0.55Nm(77.89oz.in)
Encoder: 1000ppr / 17bit / 15bit
JKISC57-C1A3 Integrated Motion Linear
Jkongmotor
Nema23-57mm
Pulsus Type, RS485 ModBus, CANopen Network
10 Pcs
| Availability: | |
|---|---|
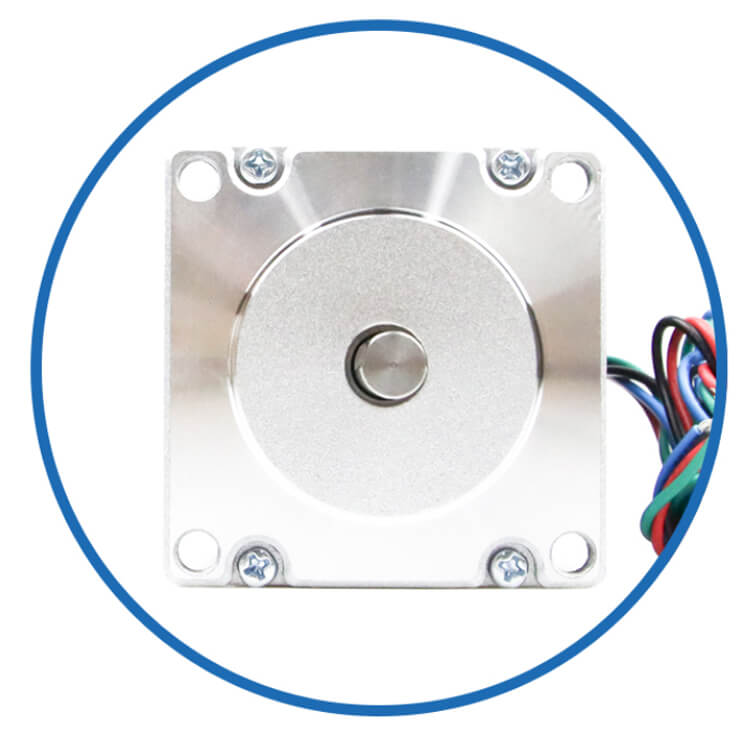
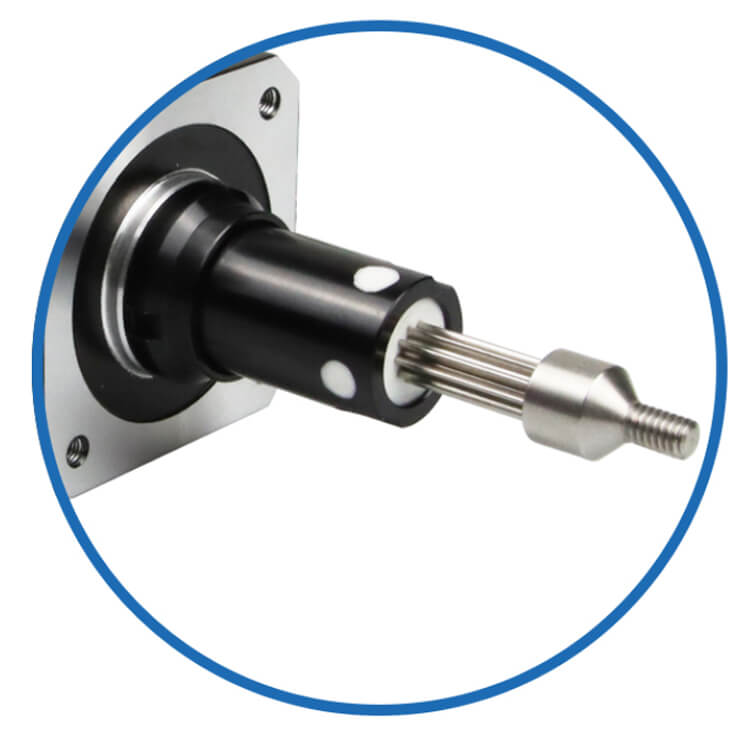
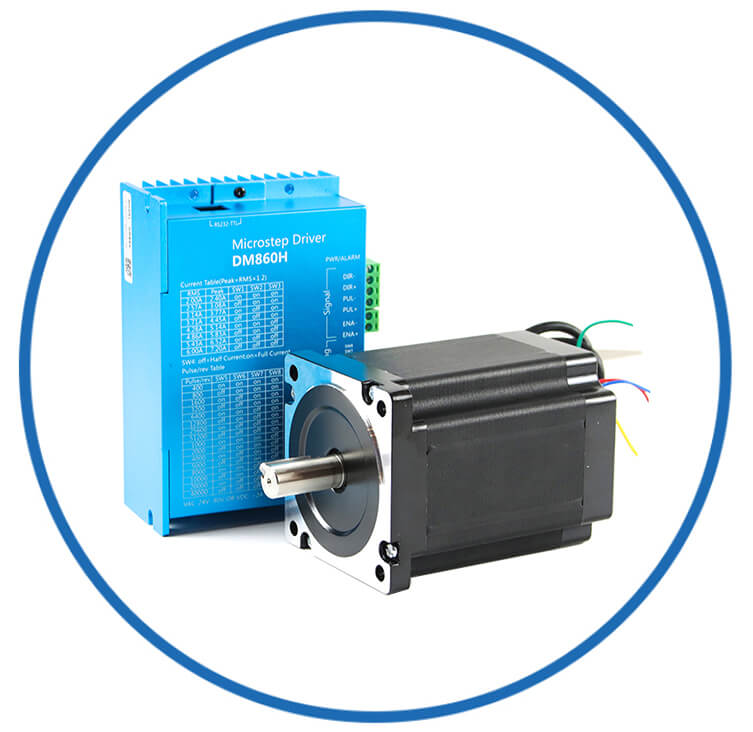
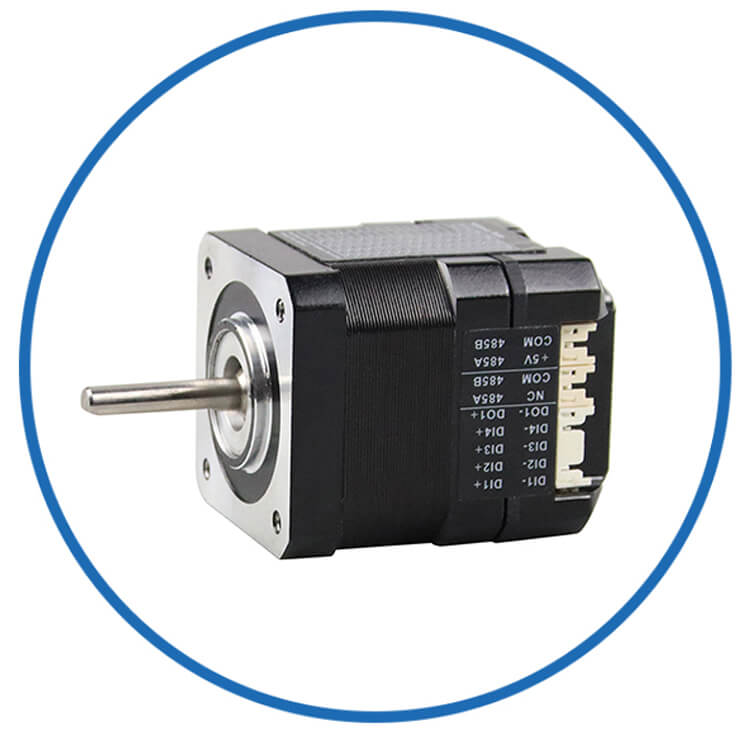
JKISC57-C1A3 est cochleae plumbi canopen integratae motoris stepper evolutae ad motum linearem retis et systemata multi- axi automationis. Habet angulum gradum 1.8°, 2.8 Phase currente, 0.7 Ω phase resistentia, 1.4 mH phase inductionem, et 0.55 Nm torques aestimavit. 61,5 mm corpus mobile et pondus 0.55 kg pondus aptam faciunt ad machinas lapsus lineares compactas. Integrum M ppr/17-bit/15-bit encoder addit facultatem motus intelligendi potestatem. Communicatio CANopen utilis est ad systemata motus ordinatos requirens communicationem inter axes plures motores et moderatorem. JKISC57-C1A3 in apparatu positionis automatis adhiberi possunt, lapsus lineares, machinis dispensandis, systematibus inspectionis, automationis laboratorium. Electio practica est ad applicationes quaerendas ad motorem stepperum CANopen linearem, stepperum servo motorem integratum, actuatorem cochleae plumbeae, vel motoris moduli linearis.
Type: Nema23 Integrated Motion Linear with Integrated Stepper Servo Motor
Exemplar Name: JKISC57-C1A3 Integrated Motion Linear
Phase: 2
Gradus Angulus 1.8 gradus
Voltage: 1.96V
Current: 2.8A
Resistentia: 0.7Ω±10%(20℃)
Induction: 1.4mH±20% (1kHz 1V RMS)
Tenens Torque: 0.55Nm(77.89oz.in)
Encoder: 1000ppr / 17Bit
Modus control: CANopen (RS485, Pulsus ad libitum)
Frame Size: Nema 23 (57x57mm)
Corpus Longitudo: 61.5mm
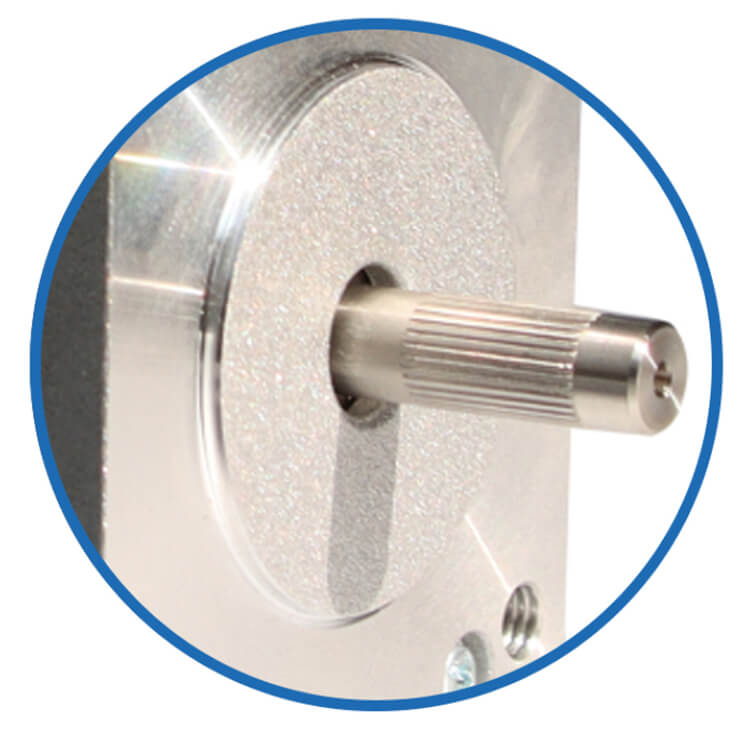
Shaft Diameter: 8mm
Hastile Longitudo: 21mm
Cortex-M4 core summus perficientur 32-bit micro controller
Suprema legumina responsionis frequentia attingere potest 200KHz
Munus in tutela constructum, tutum efficaciter ad usum de fabrica
Ordinatio currentis intelligentis ad redigendum vibrationem, strepitum, et generationem caloris
Cum resistentia interna humilis MOS, calefactio reducitur per 30% ad productos ordinarios comparati
Voltage range: DC12V-36V
Integratum est consilium cum motore coegi integrato, institutione facilem, vestigium parvum, et simplex wiring
Instructus nexum munus contra anti
Genus pulsum
RS485 MOdbus RTU network type
CANopen network genus
IMPERVIUS type: IP30, IP54, IP65, optional
Instrumentum medicinae, logistics translationem, automationem industrialem, machinamenta textilia, laser, extractionem, medicinam ingrediens industriam traditam Sinensis, etc.
| Electrical Specification | ||
| Product Type |
/ | Nema 23 Motus linearis Integratus cum Integrato Stepper Servo Motor |
| Nomen exemplar | / | JKISC57-C1A3 Motus linearis integer |
| Phase | tempus | 2 |
| Gradus Anglus | ° | 1.8 |
| Voltage |
V | 1.96 |
| Current | A | 2.8 |
| Resistentia | Ω | 0.7 |
| Inductione | mH* | 1.4 |
| Rated Torque | Nm | 0.55 |
| Altitudo summa | mm | 61.5 |
| Encoder |
/ | 1000ppr / 17Bit / 15Bit |
| Insulatio Classis | / | B |
| Morbi ultrices |
Min | Ratum | Max |
| Input Voltage(V) |
16 | 24 | 48 |
| Logica Input Voltage (V | 5 | 5 | 24 |
| Logic Input Current mA) | 10 | 10 | 50 |
| Pulsus Frequency(KHz) | 200 |
| Environment | Morbi laoreet |
| Refrigerationem Methodo | Naturalis vel coactus refrigerationem |
| Applicationem | Fuge pulverem, oleum, vapores mordax; ab aliis abstinendum calorem armorum generantium; interdicimus praesentiam vaporum combustibilium et pulvis conductivorum. |
| Operating Temperature | 0℃ +50℃ |
| Environmental humiditas | ≤85%RH(no condensation) |
| Vibrationes | 5.9m/s² max |
| Repono Temperature | -25℃ +70℃ |
| Color | Nomen | Munus |
| Viridis | PWR | Virtus indicator |
| Red | ALM | Terror indicator |
| Pin | Portus Nomen | Descriptio |
| 1 | SW1 | Oratio apparatus Occasus |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Canopen Communication Baud Rate Profecti |
| / |
CANopen |
||
| Portus | Pin | Portus Nomen | Descriptio |
| CN1 | 1 | DI1+ | Digital output signum |
| 2 | DI1- | ||
| 3 | DI2+ | Digital output signum | |
| 4 | DI2- | ||
| 5 | DI3+ | Digital output signum | |
| 6 | DI3- | ||
| 7 | DI4+ | Digital output signum | |
| 8 | DI4- | ||
| 9 | DO1+ | Digital output signum | |
| 10 | DO1- | ||
| 11 | DO2+ | Digital output signum | |
| 12 | DO2- | ||
| 13 | CANL | Humilis gradu can bus | |
| 14 | CANH | Summus gradus Can bus | |
| 15 | CANL | Humilis gradu can bus | |
| 16 | CANH | Summus gradus Can bus | |
| CN2 |
1 | DC- |
Potestas Connection |
| 2 | DC+ | ||
| Oratio | SW1 | SW2 |
SW3 |
SW4 |
| *Default | OFF |
OFF |
OFF |
OFF |
| 1 | ON |
OFF |
OFF |
OFF |
| 2 | OFF |
ON |
OFF |
OFF |
| 3 | ON |
ON |
OFF |
OFF |
| 4 | OFF |
OFF |
ON |
OFF |
| 5 | ON |
OFF |
ON |
OFF |
| 6 | OFF |
ON |
ON |
OFF |
| 7 |
ON |
ON |
ON |
OFF |
| 8 | OFF |
OFF |
OFF |
ON |
| 9 | ON |
OFF |
OFF |
ON |
| 10 | OFF |
ON |
OFF |
ON |
| 11 | ON |
ON |
OFF |
ON |
| 12 | OFF |
OFF |
ON |
ON |
| 13 | ON |
OFF |
ON |
ON |
| 14 | OFF |
ON |
ON |
ON |
| 15 | ON |
ON |
ON |
ON |
Nota: *Default officinas occasus est 01, conformatio customisabilis (Register 200Bh).
| Baud Rate | SW5 |
| *Default | OFF |
| 115200bps | ON |
Nota: * Default officinas occasum est (57)600 bps, customizable (subcriptio 200Ch).
Connectors, Gearbox, Encoder, Brake, Integrated Driver...
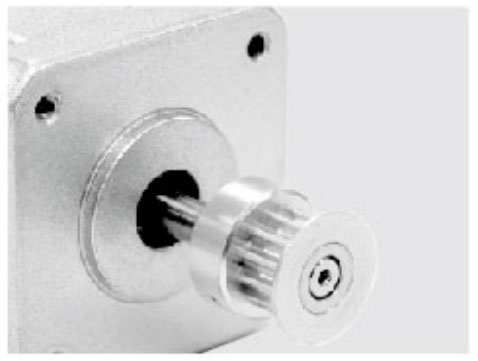
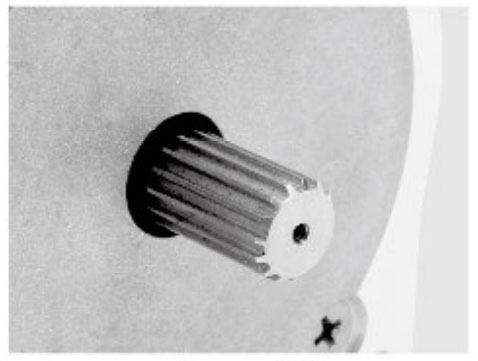
Metallum Pulleys
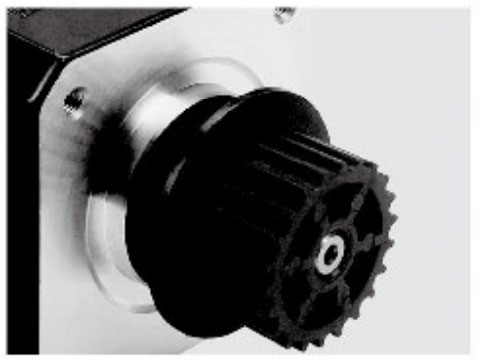
Plastic Pulley
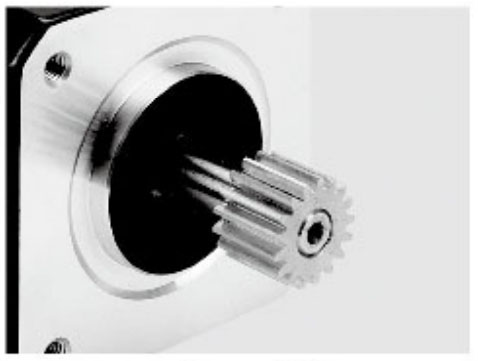
Apparatus
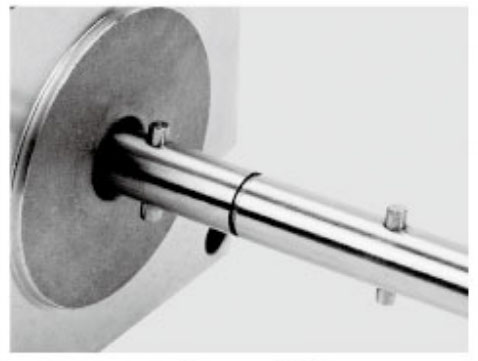
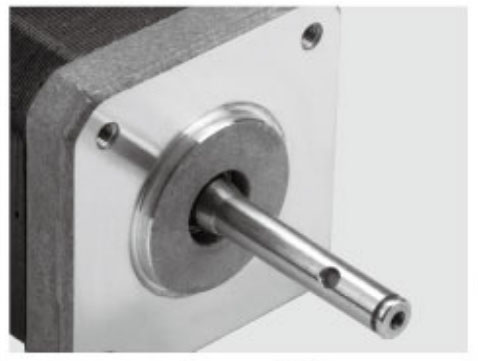
Shaft Pin
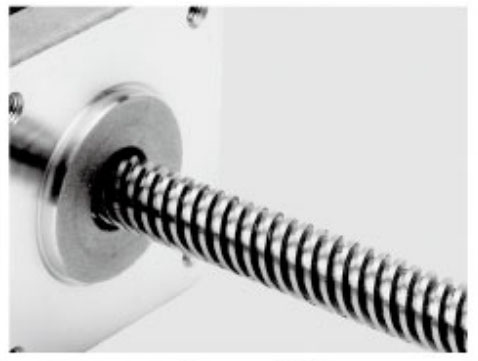
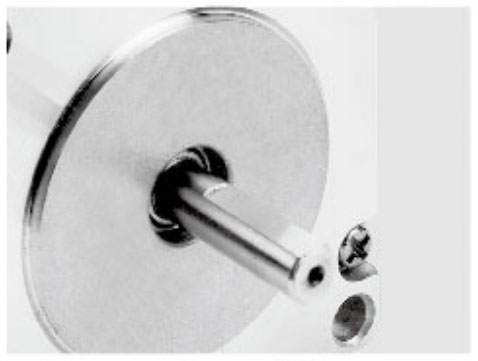
Threaded Shaft
Panel Mount
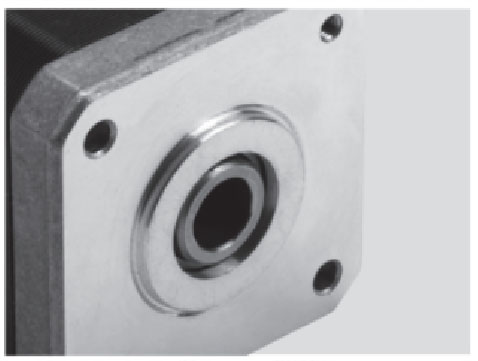
cava Shaft
Threaded Shaft
Panel Mount
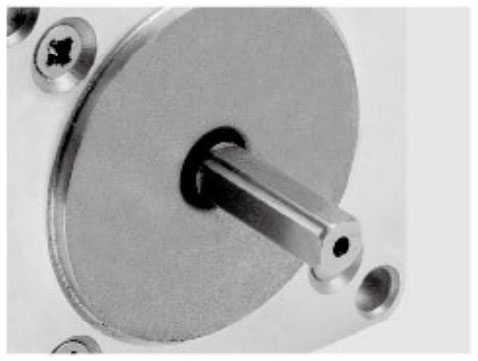
una Flat
Dual Flat
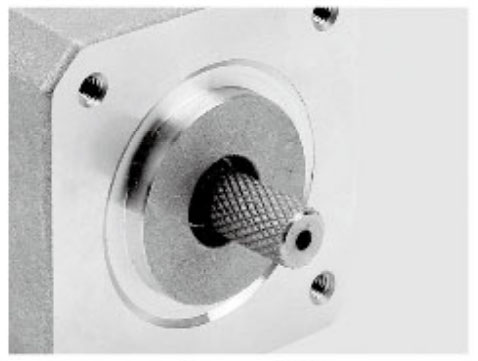
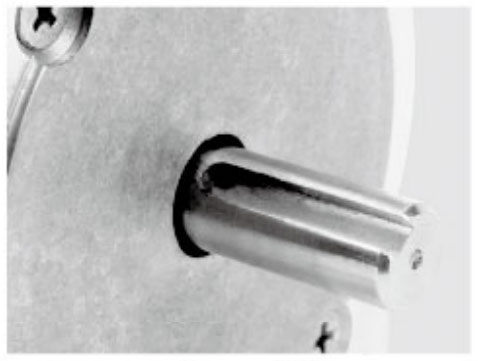
Clavis Shaft
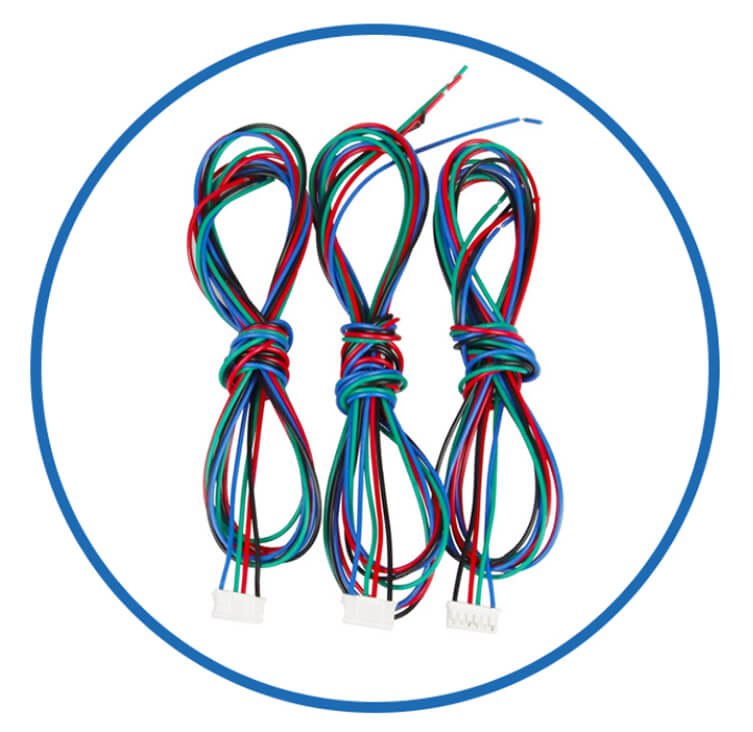
cables
Flanges
Shaft
Duc stupra Rod
Encoders
Brakes
Gearboxes
Motor Kits
Integrated Coegi
More nativus
For Pulsus Direction imperium, see [Pulsus Directio Imperium JKISC57-P1A3 ].
For RS485 RTU imperium, vide [RS485 ModBus Control JKISC57-R1A3 ].
Latin privignus servio, vide [JKISC57-C1A3 integrata vitrico-servo motori ].
Cum Gearbox planetarium vide [JKISC57-C1A3 gradatim integrata cum accuratione ..
Gearbox vermibus vide [JKISC57-C1A3 integrata vitrico-servo cum verme gearbox ].
Cum pila cochlea, vide [JKISC57-C1A3 vitrico-servo insertae cum pila cochleae lineares ].
Cum externo plumbi cochleae, vide [JKISC57-C1A3 integrata vitrico-servo cum t-type plumbi cochleae linearis ].
For medium torque, vide [1.2Nm - CANopen Control - JKISC57-C2A3 ].
For medium torque, vide [1.89Nm - CANopen Control - JKISC57-C3A3 ].
For princeps torque, vide [2.2Nm - CANopen Control - JKISC57-C4A3 ].
For princeps torque, vide [2.8Nm - CANopen Control - JKISC57-C5A3 ].
For princeps torque, vide [3.0Nm - CANopen Control - JKISC57-C6A3 ].
Ut sit amet stepper linearis integralis motus moduli motoris fabrica , JKONGMOTOR solutiones globales pro clientibus globali solutiones motus nativus praebet. Plus discere de facultatibus nostris officinas.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO.,LTD OMNIUM IURIBUS RESERVATUS.