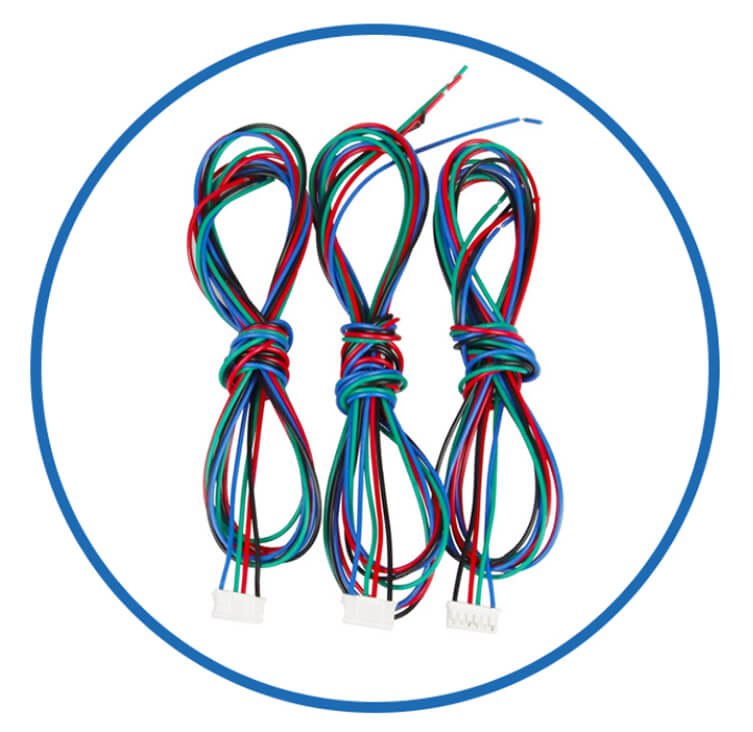
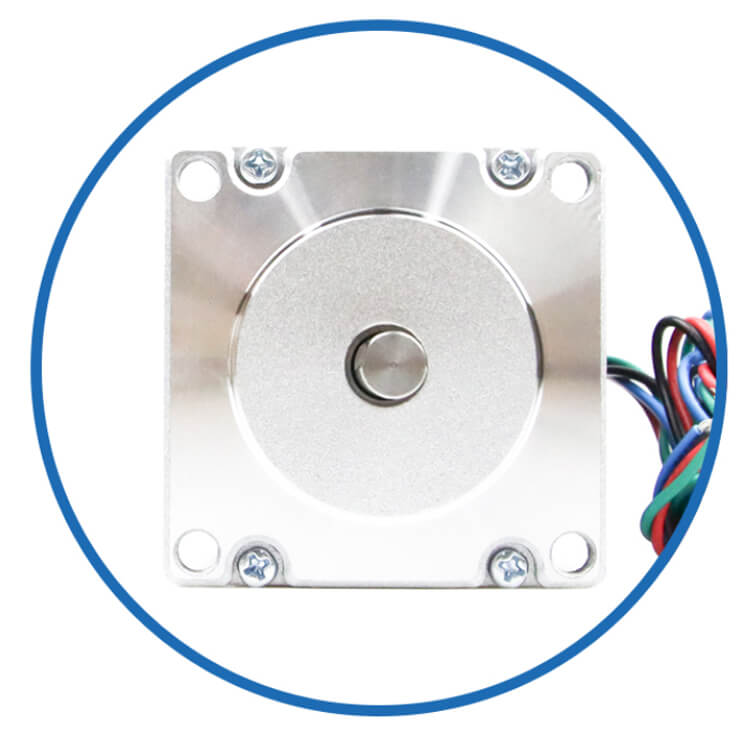
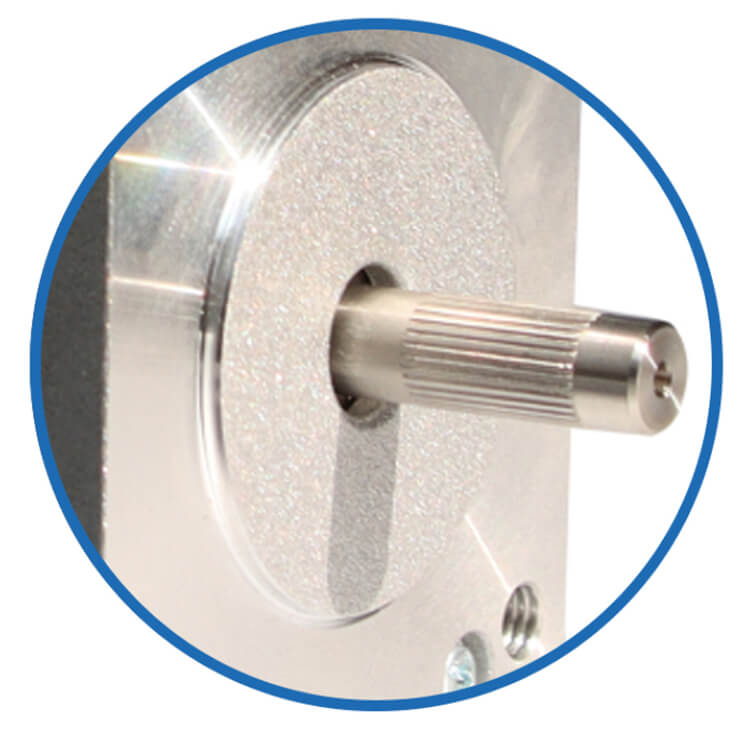
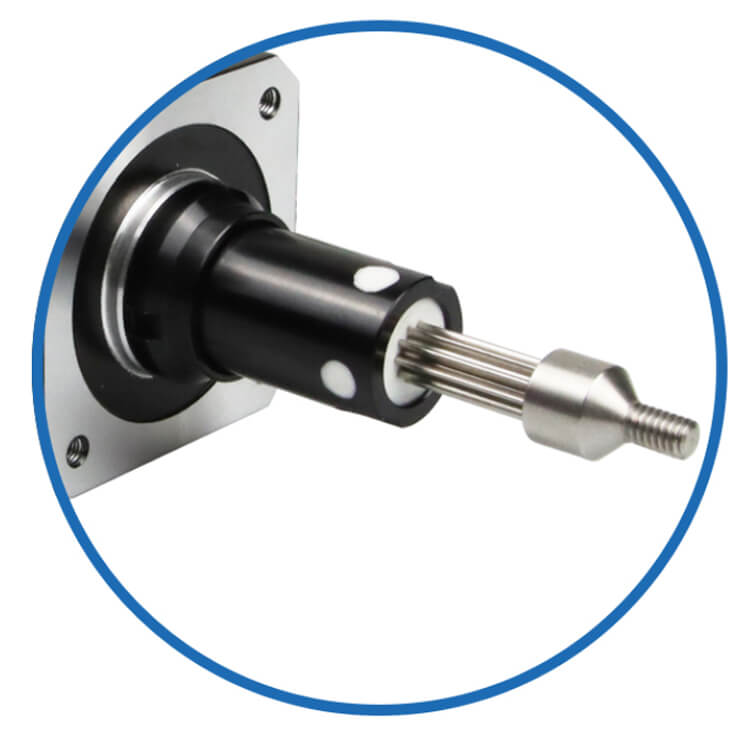
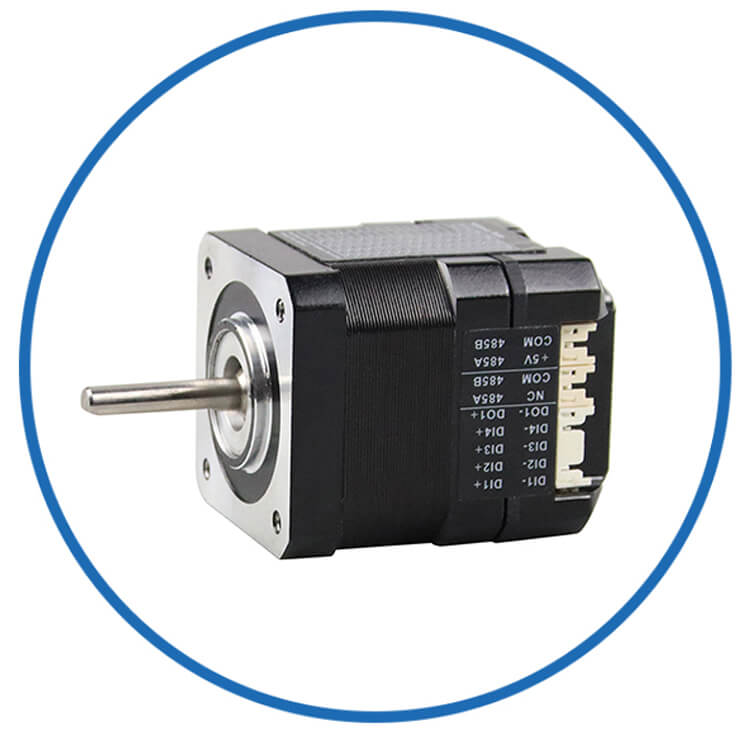
დენი: 2.8A
წინააღმდეგობა: 0.7Ω
რეიტინგული ბრუნვის მომენტი: 0.55 Nm (77.89oz.in)
შიფრატორი: 1000ppr / 17bit / 15bit
JKISC57-C1A3 ინტეგრირებული წრფივი მოძრაობა
Jkongmotor
ნემა23-57მმ
პულსის ტიპი, RS485 ModBus, CANopen ქსელი
10 ც
| ხელმისაწვდომობა: | |
|---|---|
JKISC57-C1A3 არის CANopen ინტეგრირებული ტყვიის ხრახნიანი სტეპერ ძრავა, რომელიც შექმნილია ქსელური ხაზოვანი მოძრაობისა და მრავალღერძიანი ავტომატიზაციის სისტემებისთვის. მას აქვს 1.8° ნაბიჯის კუთხე, 2.8 ფაზის დენი, 0.7 Ω ფაზის წინააღმდეგობა, 1.4 mH ფაზის ინდუქციურობა და 0.55 Nm ნომინალური ბრუნვის მომენტი. 61,5 მმ ძრავის კორპუსი და 0,55 კგ წონა მას შესაფერისს ხდის კომპაქტური ხაზოვანი სლაიდერის მექანიზმებისთვის. ინტეგრირებული 1000 ppr / 17-bit / 15-bit ენკოდერი ამატებს უკუკავშირის შესაძლებლობას მოძრაობის ინტელექტუალური კონტროლისთვის. CANopen კომუნიკაცია სასარგებლოა კოორდინირებული მოძრაობის სისტემებისთვის, რომლებიც საჭიროებენ კომუნიკაციას მრავალ საავტომობილო ღერძსა და კონტროლერს შორის. JKISC57-C1A3 შეიძლება გამოყენებულ იქნას ავტომატური პოზიციონირების მოწყობილობებში, ხაზოვან სლაიდებში, გამანაწილებელ მანქანებში, ინსპექტირების სისტემებში და ლაბორატორიულ ავტომატიზაციაში. ეს არის პრაქტიკული არჩევანი აპლიკაციებისთვის, რომლებიც ეძებენ CANopen წრფივ სტეპერ ძრავას, ინტეგრირებულ სტეპერ სერვო ძრავას, წამყვან ხრახნიან აქტუატორს ან ხაზოვანი მოდულის ძრავას.
ტიპი: Nema23 ინტეგრირებული ხაზოვანი მოძრაობა ინტეგრირებული სტეპერ სერვო ძრავით
მოდელის დასახელება: JKISC57-C1A3 ინტეგრირებული ხაზოვანი მოძრაობა
ფაზა: 2
ნაბიჯის კუთხე: 1.8 გრადუსი
ძაბვა: 1.96 ვ
დენი: 2.8A
წინააღმდეგობა: 0.7Ω±10% (20℃)
ინდუქციურობა: 1.4mH±20%(1kHz 1V RMS)
დაკავების მომენტი: 0.55 Nm (77.89oz.in)
შიფრატორი: 1000ppr / 17bit
კონტროლის მეთოდი: CANopen (RS485, Pulse სურვილისამებრ)
ჩარჩოს ზომა: Nema 23 (57x57 მმ)
სხეულის სიგრძე: 61.5 მმ
ლილვის დიამეტრი: 8 მმ
ლილვის სიგრძე: 21 მმ
Cortex-M4 core მაღალი ხარისხის 32-ბიტიანი მიკრო კონტროლერი
პულსის პასუხის ყველაზე მაღალი სიხშირე შეიძლება მიაღწიოს 200KHz-ს
ჩაშენებული დაცვის ფუნქცია, რომელიც ეფექტურად უზრუნველყოფს მოწყობილობის უსაფრთხო გამოყენებას
ინტელექტუალური დენის რეგულირება ვიბრაციის, ხმაურის და სითბოს წარმოქმნის შესამცირებლად
დაბალი შიდა წინააღმდეგობის MOS-ის მიღებით, გათბობა მცირდება 30%-ით ჩვეულებრივ პროდუქტებთან შედარებით
ძაბვის დიაპაზონი: DC12V-36V
ინტეგრირებული დიზაინი ინტეგრირებული წამყვანი ძრავით, მარტივი ინსტალაცია, მცირე კვალი და მარტივი გაყვანილობა
აღჭურვილია საპირისპირო კავშირის საწინააღმდეგო ფუნქციით
პულსის ტიპი
RS485 MOdbus RTU ქსელის ტიპი
CANopen ქსელის ტიპი
წყალგაუმტარი ტიპი: IP30, IP54, IP65, სურვილისამებრ
სამედიცინო აღჭურვილობა, ლოგისტიკური ტრანსპორტი, სამრეწველო ავტომატიზაცია, ტექსტილის მანქანები, ლაზერი, ნახაზი, ტრადიციული ჩინური მედიცინის ინგრედიენტების ინდუსტრია და ა.
| ელექტრო სპეციფიკაცია | ||
| პროდუქტის ტიპი |
/ | Nema 23 ინტეგრირებული წრფივი მოძრაობა ინტეგრირებული სტეპერ სერვო ძრავით |
| მოდელის სახელი | / | JKISC57-C1A3 ინტეგრირებული წრფივი მოძრაობა |
| ფაზა | ფაზა | 2 |
| ნაბიჯის კუთხე | ° | 1.8 |
| ძაბვა |
ვ | 1.96 |
| მიმდინარე | ა | 2.8 |
| წინააღმდეგობა | Ω | 0.7 |
| ინდუქციურობა | mH | 1.4 |
| რეიტინგული ბრუნვის მომენტი | ნმ | 0.55 |
| მთლიანი სიმაღლე | მმ | 61.5 |
| შიფრატორი |
/ | 1000 პრ / 17 ბიტი / 15 ბიტი |
| საიზოლაციო კლასი | / | ბ |
| დრაივერის პარამეტრები |
მინ | რეიტინგული | მაქს |
| შეყვანის ძაბვა (V) |
16 | 24 | 48 |
| ლოგიკური შეყვანის ძაბვა (V) | 5 | 5 | 24 |
| ლოგიკური შეყვანის დენი (mA) | 10 | 10 | 50 |
| პულსის სიხშირე (KHz) | 200 |
| გარემო | პარამეტრები |
| გაგრილების მეთოდი | ბუნებრივი ან იძულებითი გაგრილება |
| განაცხადი | მოერიდეთ მტვერს, ზეთს და კოროზიულ გაზებს; მოერიდეთ სითბოს წარმომქმნელ სხვა მოწყობილობებს; აკრძალოს წვადი აირების და გამტარ მტვრის არსებობა. |
| ოპერაციული ტემპერატურა | 0℃ +50℃ |
| გარემოს ტენიანობა | ≤85% RH (კონდენსაციის გარეშე) |
| ვიბრაციები | მაქსიმუმ 5,9 მ/წმ |
| შენახვის ტემპერატურა | -25℃ +70℃ |
| ფერი | სახელი | ფუნქცია |
| მწვანე | PWR | დენის მაჩვენებელი |
| წითელი | ALM | განგაშის მაჩვენებელი |
| პინი | პორტის სახელი | აღწერა |
| 1 | SW1 | აპარატის მისამართის პარამეტრები |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
CANopen Communication Baud Rate პარამეტრი |
| / |
CANopen |
||
| პორტები | პინი | პორტის სახელი | აღწერა |
| CN1 | 1 | DI1+ | ციფრული გამომავალი სიგნალი |
| 2 | DI1- | ||
| 3 | DI2+ | ციფრული გამომავალი სიგნალი | |
| 4 | DI2- | ||
| 5 | DI3+ | ციფრული გამომავალი სიგნალი | |
| 6 | DI3- | ||
| 7 | DI4+ | ციფრული გამომავალი სიგნალი | |
| 8 | DI4- | ||
| 9 | DO1+ | ციფრული გამომავალი სიგნალი | |
| 10 | DO1- | ||
| 11 | DO2+ | ციფრული გამომავალი სიგნალი | |
| 12 | DO2- | ||
| 13 | CANL | დაბალი დონის CAN ავტობუსი | |
| 14 | CANH | მაღალი დონის CAN ავტობუსი | |
| 15 | CANL | დაბალი დონის CAN ავტობუსი | |
| 16 | CANH | მაღალი დონის CAN ავტობუსი | |
| CN2 |
1 | DC- |
დენის კავშირი |
| 2 | DC+ | ||
| მისამართი | SW1 | SW2 |
SW3 |
SW4 |
| * ნაგულისხმევი | გამორთულია |
გამორთულია |
გამორთულია |
გამორთულია |
| 1 | ჩართულია |
გამორთულია |
გამორთულია |
გამორთულია |
| 2 | გამორთულია |
ჩართულია |
გამორთულია |
გამორთულია |
| 3 | ჩართულია |
ჩართულია |
გამორთულია |
გამორთულია |
| 4 | გამორთულია |
გამორთულია |
ჩართულია |
გამორთულია |
| 5 | ჩართულია |
გამორთულია |
ჩართულია |
გამორთულია |
| 6 | გამორთულია |
ჩართულია |
ჩართულია |
გამორთულია |
| 7 |
ჩართულია |
ჩართულია |
ჩართულია |
გამორთულია |
| 8 | გამორთულია |
გამორთულია |
გამორთულია |
ჩართულია |
| 9 | ჩართულია |
გამორთულია |
გამორთულია |
ჩართულია |
| 10 | გამორთულია |
ჩართულია |
გამორთულია |
ჩართულია |
| 11 | ჩართულია |
ჩართულია |
გამორთულია |
ჩართულია |
| 12 | გამორთულია |
გამორთულია |
ჩართულია |
ჩართულია |
| 13 | ჩართულია |
გამორთულია |
ჩართულია |
ჩართულია |
| 14 | გამორთულია |
ჩართულია |
ჩართულია |
ჩართულია |
| 15 | ჩართულია |
ჩართულია |
ჩართულია |
ჩართულია |
შენიშვნა: *ნაგულისხმევი ქარხნული პარამეტრი არის 01, კონფიგურირებადი კონფიგურაცია (რეგისტრაცია 200Bh).
| ბაუდის რეიტინგი | SW5 |
| * ნაგულისხმევი | გამორთულია |
| 115200 bps | ჩართულია |
შენიშვნა: *ნაგულისხმევი ქარხნული პარამეტრია 57600 bps, კონფიგურირებადი (რეგისტრაცია 200Ch).
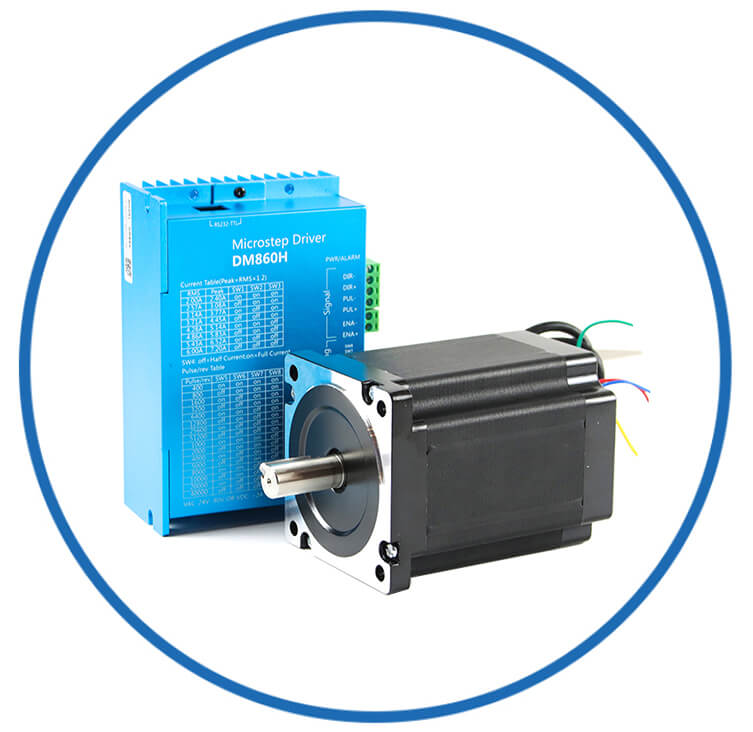
კონექტორები, გადაცემათა კოლოფი, ენკოდერი, სამუხრუჭე, ინტეგრირებული დრაივერი...
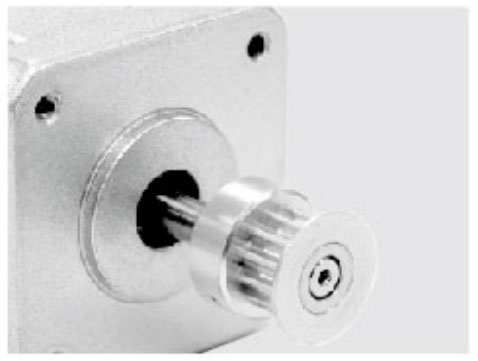
ლითონის ბორბლები
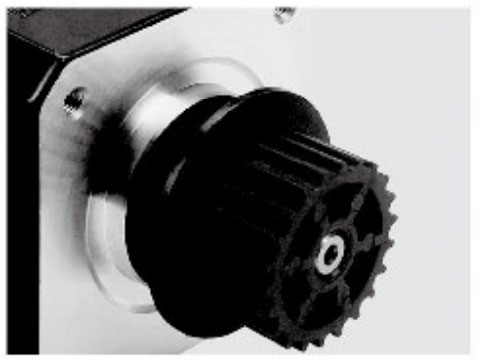
პლასტიკური საბურველი
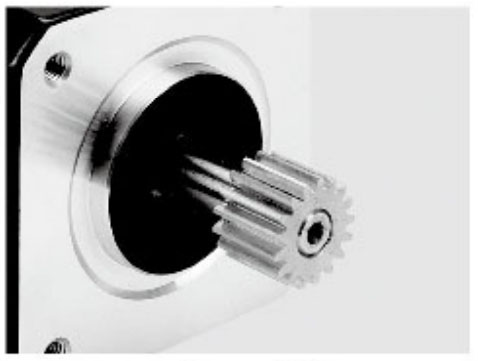
მექანიზმი
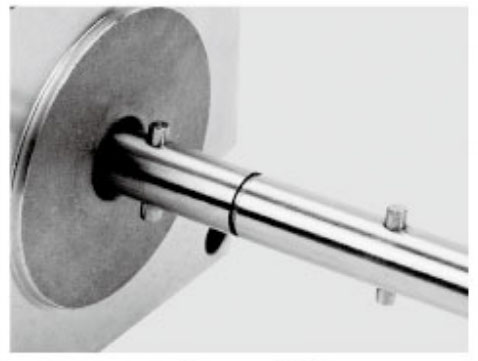
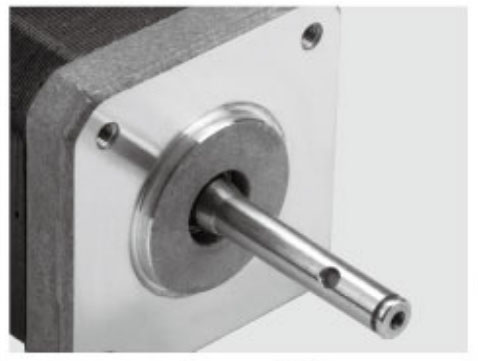
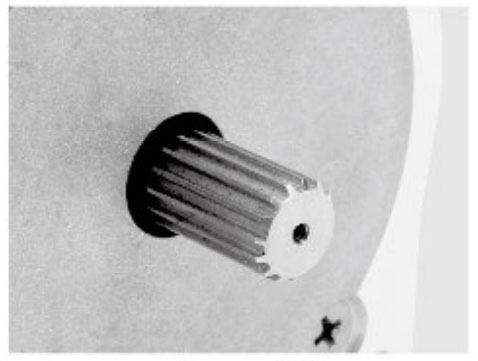
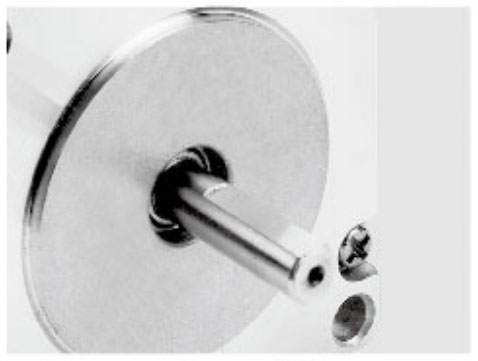
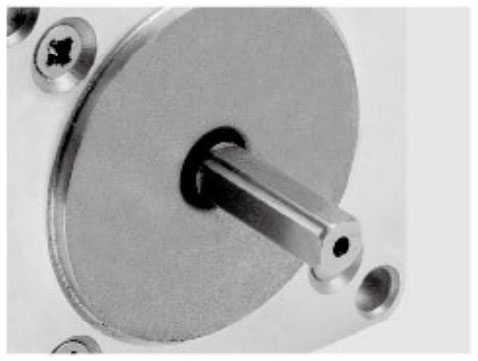
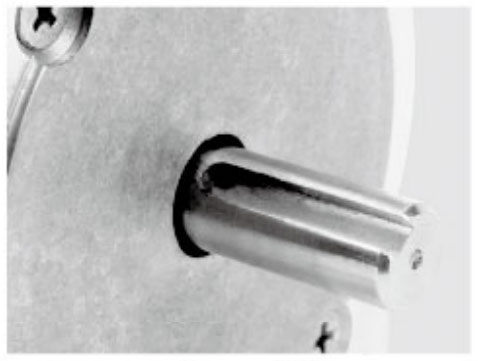
შახტის პინი
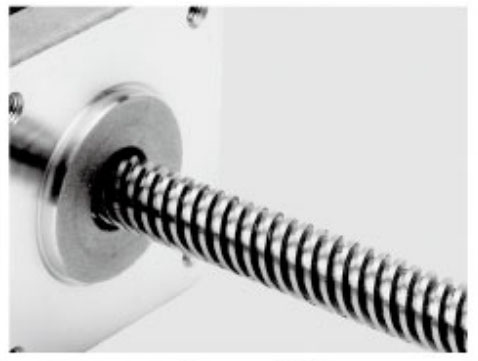
ხრახნიანი ლილვი
პანელის მთა
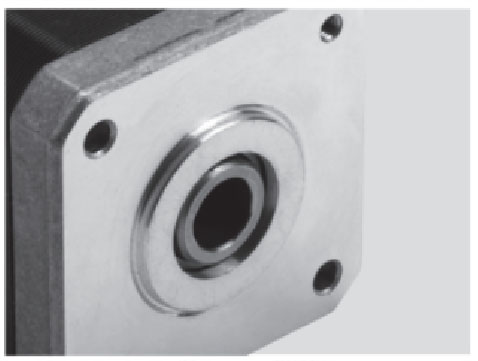
ღრუ ლილვი
ხრახნიანი ლილვი
პანელის მთა
ბინა
ორმაგი ბინა
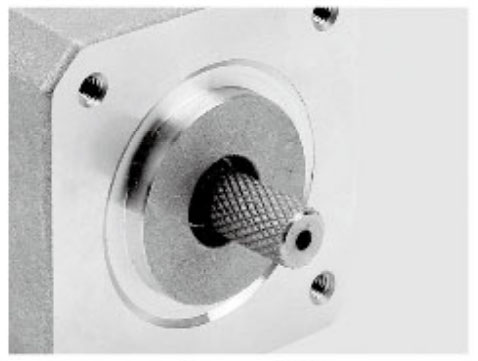
გასაღები ლილვი
კაბელები
ფლანგები
ლილვი
ტყვიის Screw Rod
შიფრები
მუხრუჭები
გადაცემათა კოლოფები
საავტომობილო კომპლექტები
ინტეგრირებული დრაივერები
უფრო მორგებული
პულსის მიმართულების კონტროლისთვის იხილეთ [პულსის მიმართულების კონტროლი JKISC57-P1A3 ].
RS485 RTU კონტროლისთვის იხ .RS485 ModBus Control JKISC57-R1A3 ].
სტანდარტული ნაბიჯ-სერვო, იხ .JKISC57-C1A3 ინტეგრირებული ნაბიჯ-სერვო ძრავა ].
პლანეტარული გადაცემათა კოლოფით იხ .JKISC57-C1A3 ინტეგრირებული სტეპ-სერვო მაღალი სიზუსტის პლანეტარული გადაცემათა კოლოფით ].
ჭიის გადაცემათა კოლოფით იხ .JKISC57-C1A3 ინტეგრირებული სტეპ-სერვო ჭიის გადაცემათა კოლოფით ].
ბურთიანი ხრახნით, იხ .JKISC57-C1A3 ინტეგრირებული სტეპ-სერვო ბურთულიანი ხრახნიანი ხაზოვანი ].
გარე წამყვანი ხრახნით, იხ .JKISC57-C1A3 ინტეგრირებული სტეპ-სერვო t-ტიპის წამყვანი ხრახნიანი ხაზოვანი ].
საშუალო ბრუნვისთვის იხ .1.2 Nm - CANopen Control - JKISC57-C2A3 ].
საშუალო ბრუნვისთვის იხ .1.89 Nm - CANopen Control - JKISC57-C3A3 ].
მაღალი ბრუნვისთვის იხ .2.2 Nm - CANopen Control - JKISC57-C4A3 ].
მაღალი ბრუნვისთვის იხ .2.8 Nm - CANopen Control - JKISC57-C5A3 ].
მაღალი ბრუნვისთვის იხ .3.0Nm - CANopen Control - JKISC57-C6A3 ].
როგორც პროფესიონალი ინტეგრირებული ხაზოვანი სტეპერ ძრავის მოძრაობის მოდულის მწარმოებელი JKONGMOTOR გთავაზობთ მოძრაობის კონტროლის მორგებულ გადაწყვეტილებებს გლობალური კლიენტებისთვის. შეიტყვეთ მეტი ჩვენი ქარხნის შესაძლებლობების შესახებ.
© საავტორო უფლება 2025 CHANGZHOU JKONGMOTOR CO., LTD ყველა უფლება დაცულია.