ปัจจุบัน: 2.8A
ความต้านทาน: 0.7Ω
แรงบิดสูงสุด: 0.55Nm(77.89oz.in)
ตัวเข้ารหัส: 1,000ppr / 17bit / 15bit
JKISC57-C1A3 การเคลื่อนที่เชิงเส้นแบบรวม
เจกองมอเตอร์
เนม่า23-57มม
ประเภทพัลส์, RS485 ModBus, เครือข่าย CANopen
10 ชิ้น
| มีจำหน่าย: | |
|---|---|
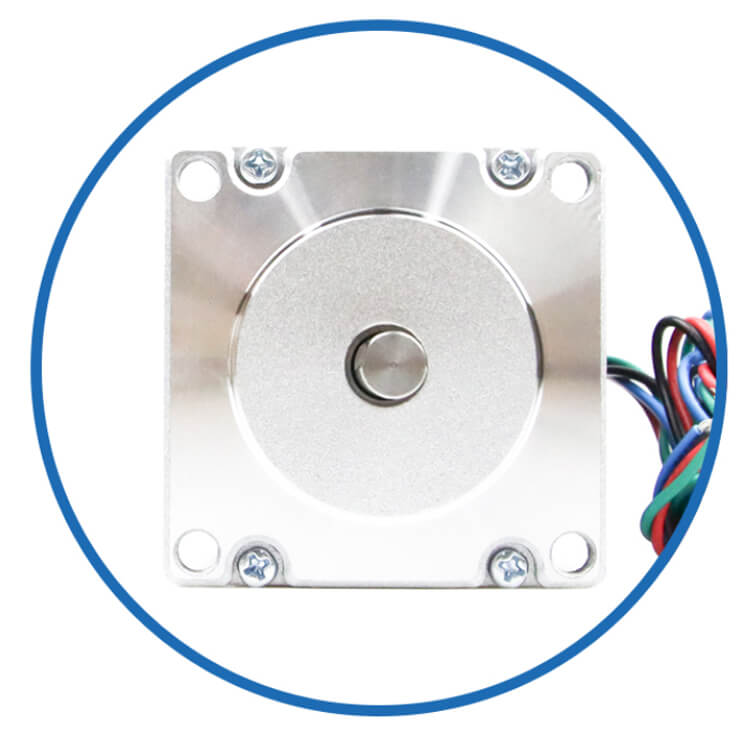
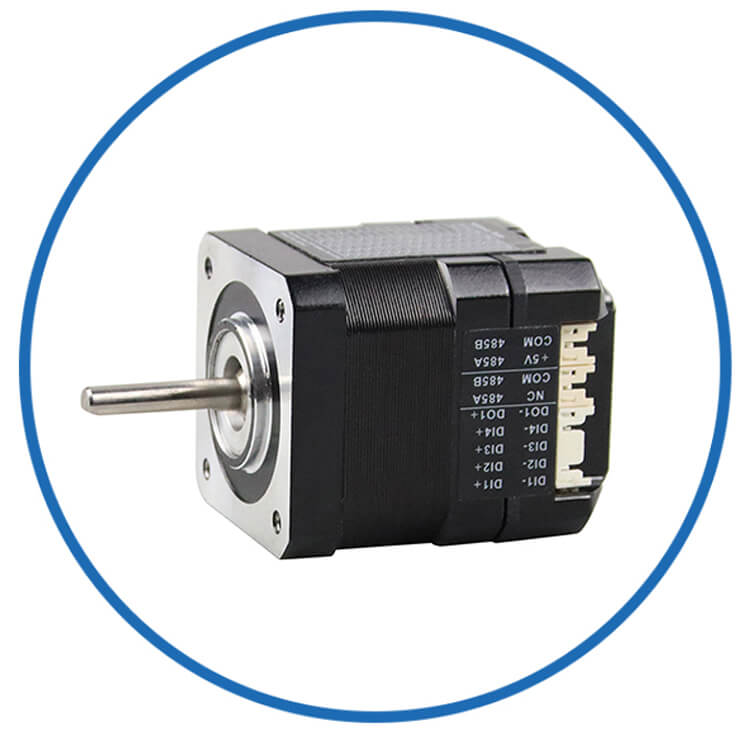
JKISC57-C1A3 เป็นสเต็ปเปอร์ลีดสกรูในตัว CANopen ที่พัฒนาขึ้นสำหรับการเคลื่อนที่เชิงเส้นแบบเครือข่ายและระบบอัตโนมัติแบบหลายแกน มีมุมสเต็ป 1.8°, กระแสเฟส 2.8 A, ความต้านทานเฟส 0.7 Ω, ตัวเหนี่ยวนำเฟส 1.4 mH และแรงบิดพิกัด 0.55 Nm ตัวมอเตอร์ขนาด 61.5 มม. และน้ำหนัก 0.55 กก. ทำให้เหมาะสำหรับกลไกตัวเลื่อนเชิงเส้นขนาดกะทัดรัด ตัวเข้ารหัส 1000 ppr / 17 บิต / 15 บิตในตัวเพิ่มความสามารถในการป้อนกลับสำหรับการควบคุมการเคลื่อนไหวอัจฉริยะ การสื่อสาร CANopen มีประโยชน์สำหรับระบบการเคลื่อนที่ที่มีการประสานงานซึ่งต้องการการสื่อสารระหว่างแกนมอเตอร์หลายแกนและตัวควบคุม JKISC57-C1A3 สามารถใช้ในอุปกรณ์กำหนดตำแหน่งอัตโนมัติ ลิเนียร์สไลด์ เครื่องจ่าย ระบบตรวจสอบ และระบบอัตโนมัติในห้องปฏิบัติการ เป็นตัวเลือกที่เป็นประโยชน์สำหรับการใช้งานที่ค้นหาสเต็ปเปอร์เชิงเส้นแบบ CANopen, สเต็ปเปอร์เซอร์โวมอเตอร์ในตัว, แอคชูเอเตอร์ลีดสกรู หรือมอเตอร์โมดูลเชิงเส้นตรง
ประเภท: Nema23 การเคลื่อนที่เชิงเส้นในตัวพร้อมสเต็ปเปอร์เซอร์โวมอเตอร์ในตัว
ชื่อรุ่น: JKISC57-C1A3 การเคลื่อนที่เชิงเส้นแบบรวม
เฟส: 2
มุมขั้นบันได: 1.8 องศา
แรงดันไฟฟ้า: 1.96V
ปัจจุบัน: 2.8A
ความต้านทาน: 0.7Ω±10%(20 ℃)
ตัวเหนี่ยวนำ: 1.4mH ± 20% (1kHz 1V RMS)
แรงบิดในการถือครอง: 0.55Nm (77.89oz.in)
ตัวเข้ารหัส: 1,000ppr / 17Bit
วิธีการควบคุม: CANopen (RS485, พัลส์ เสริม)
ขนาดเฟรม: Nema 23 (57x57mm)
ความยาวลำตัว: 61.5มม
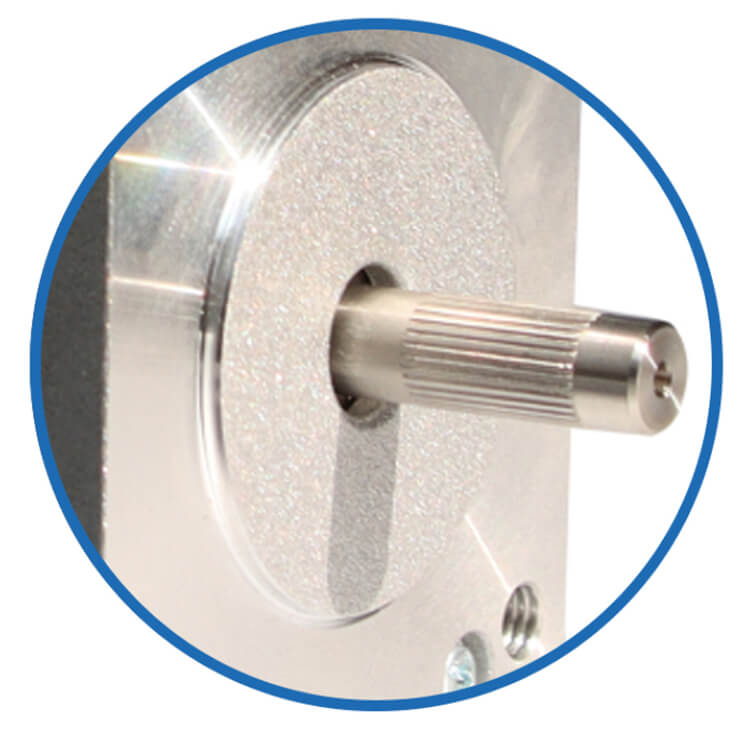
เส้นผ่านศูนย์กลางเพลา: 8 มม
ความยาวเพลา: 21 มม
Cortex-M4 core ไมโครคอนโทรลเลอร์ 32 บิตประสิทธิภาพสูง
ความถี่ตอบสนองพัลส์สูงสุดสามารถเข้าถึง 200KHz
ฟังก์ชั่นการป้องกันในตัวช่วยให้มั่นใจได้ถึงการใช้งานอุปกรณ์อย่างปลอดภัย
การควบคุมกระแสไฟฟ้าอัจฉริยะเพื่อลดการสั่นสะเทือน เสียง และการสร้างความร้อน
ใช้ความต้านทานภายใน MOS ต่ำ ความร้อนจะลดลง 30% เมื่อเทียบกับผลิตภัณฑ์ทั่วไป
ช่วงแรงดันไฟฟ้า: DC12V-36V
การออกแบบที่ผสานรวมเข้ากับมอเตอร์ขับเคลื่อนในตัว ติดตั้งง่าย ใช้พื้นที่น้อย และเดินสายง่าย
พร้อมกับฟังก์ชั่นป้องกันการย้อนกลับการเชื่อมต่อ
ประเภทชีพจร
ประเภทเครือข่าย RS485 MODbus RTU
CANเปิดประเภทเครือข่าย
ประเภทกันน้ำ: IP30, IP54, IP65, อุปกรณ์เสริม
อุปกรณ์ทางการแพทย์ การขนส่งโลจิสติกส์ ระบบอัตโนมัติทางอุตสาหกรรม เครื่องจักรสิ่งทอ เลเซอร์ การวาดภาพ อุตสาหกรรมส่วนผสมยาจีนโบราณ ฯลฯ
| ข้อกำหนดทางไฟฟ้า | ||
| ประเภทสินค้า |
/ | Nema 23 การเคลื่อนที่เชิงเส้นในตัว พร้อม สเต็ปเปอร์เซอร์โวมอเตอร์ในตัว |
| ชื่อรุ่น | / | JKISC57-C1A3 การเคลื่อนที่เชิงเส้นแบบรวม |
| เฟส | เฟส | 2 |
| มุมก้าว | ° | 1.8 |
| แรงดันไฟฟ้า |
วี | 1.96 |
| ปัจจุบัน | ก | 2.8 |
| ความต้านทาน | โอห์ม | 0.7 |
| ตัวเหนี่ยวนำ | mH | 1.4 |
| แรงบิดสูงสุด | นิวตันเมตร | 0.55 |
| ความสูงรวม | มม | 61.5 |
| ตัวเข้ารหัส |
/ | 1,000ppr / 17Bit / 15Bit |
| ชั้นฉนวน | / | บี |
| พารามิเตอร์ไดรเวอร์ |
นาที | เรตติ้ง | สูงสุด |
| แรงดันไฟฟ้าขาเข้า (V) |
16 | 24 | 48 |
| แรงดันไฟฟ้าขาเข้าลอจิก (V) | 5 | 5 | 24 |
| กระแสไฟเข้าลอจิก (mA) | 10 | 10 | 50 |
| ความถี่พัลส์ (KHz) | 200 |
| สิ่งแวดล้อม | พารามิเตอร์ |
| วิธีการทำความเย็น | การระบายความร้อนตามธรรมชาติหรือแบบบังคับ |
| แอปพลิเคชัน | หลีกเลี่ยงฝุ่น น้ำมัน และก๊าซที่มีฤทธิ์กัดกร่อน เก็บให้ห่างจากอุปกรณ์สร้างความร้อนอื่น ๆ ห้ามไม่ให้มีก๊าซที่ติดไฟได้และฝุ่นที่เป็นสื่อกระแสไฟฟ้า |
| อุณหภูมิในการทำงาน | 0°C ~ +50°C |
| ความชื้นในสิ่งแวดล้อม | ≤85% RH (ไม่มีการควบแน่น) |
| การสั่นสะเทือน | สูงสุด 5.9 ม./วินาที² |
| อุณหภูมิในการจัดเก็บ | -25°C ~ +70°C |
| สี | ชื่อ | การทำงาน |
| สีเขียว | สปป | ไฟแสดงสถานะ |
| สีแดง | เอแอลเอ็ม | ตัวบ่งชี้สัญญาณเตือน |
| เข็มหมุด | ชื่อพอร์ต | คำอธิบาย |
| 1 | SW1 | การตั้งค่าที่อยู่เครื่อง |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
CANopen การตั้งค่าอัตรารับส่งข้อมูลการสื่อสาร |
| / |
สามารถเปิดได้ |
||
| พอร์ต | เข็มหมุด | ชื่อพอร์ต | คำอธิบาย |
| ซีเอ็น1 | 1 | DI1+ | สัญญาณเอาท์พุตดิจิตอล |
| 2 | DI1- | ||
| 3 | DI2+ | สัญญาณเอาท์พุตดิจิตอล | |
| 4 | DI2- | ||
| 5 | DI3+ | สัญญาณเอาท์พุตดิจิตอล | |
| 6 | DI3- | ||
| 7 | DI4+ | สัญญาณเอาท์พุตดิจิตอล | |
| 8 | DI4- | ||
| 9 | DO1+ | สัญญาณเอาท์พุตดิจิตอล | |
| 10 | DO1- | ||
| 11 | ดีโอ2+ | สัญญาณเอาท์พุตดิจิตอล | |
| 12 | DO2- | ||
| 13 | CANL | CAN บัสระดับต่ำ | |
| 14 | CANH | CAN บัสระดับสูง | |
| 15 | CANL | CAN บัสระดับต่ำ | |
| 16 | CANH | CAN บัสระดับสูง | |
| ซีเอ็น2 |
1 | ดีซี- |
การเชื่อมต่อสายไฟ |
| 2 | ดีซี+ | ||
| ที่อยู่ | SW1 | SW2 |
SW3 |
SW4 |
| *ค่าเริ่มต้น | ปิด |
ปิด |
ปิด |
ปิด |
| 1 | บน |
ปิด |
ปิด |
ปิด |
| 2 | ปิด |
บน |
ปิด |
ปิด |
| 3 | บน |
บน |
ปิด |
ปิด |
| 4 | ปิด |
ปิด |
บน |
ปิด |
| 5 | บน |
ปิด |
บน |
ปิด |
| 6 | ปิด |
บน |
บน |
ปิด |
| 7 |
บน |
บน |
บน |
ปิด |
| 8 | ปิด |
ปิด |
ปิด |
บน |
| 9 | บน |
ปิด |
ปิด |
บน |
| 10 | ปิด |
บน |
ปิด |
บน |
| 11 | บน |
บน |
ปิด |
บน |
| 12 | ปิด |
ปิด |
บน |
บน |
| 13 | บน |
ปิด |
บน |
บน |
| 14 | ปิด |
บน |
บน |
บน |
| 15 | บน |
บน |
บน |
บน |
หมายเหตุ: *การตั้งค่าเริ่มต้นจากโรงงานคือ 01 การกำหนดค่าที่ปรับแต่งได้ (ลงทะเบียน 200Bh)
| อัตรารับส่งข้อมูล | SW5 |
| *ค่าเริ่มต้น | ปิด |
| 115200bps | บน |
หมายเหตุ: *การตั้งค่าเริ่มต้นจากโรงงานคือ 57600 bps ปรับแต่งได้ (ลงทะเบียน 200Ch)
ตัวเชื่อมต่อ, กระปุกเกียร์, ตัวเข้ารหัส, เบรก, ไดร์เวอร์แบบรวม...
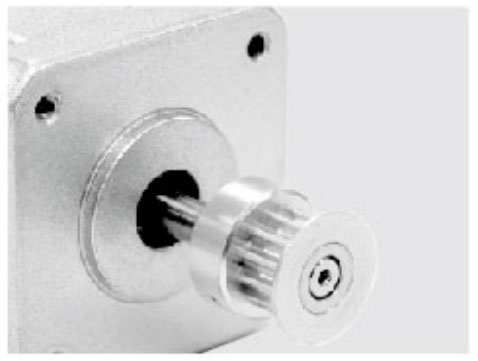
รอกโลหะ
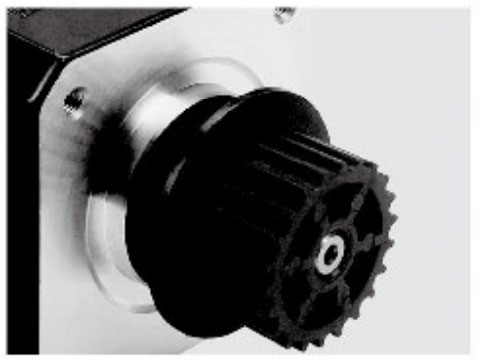
ลูกรอกพลาสติก
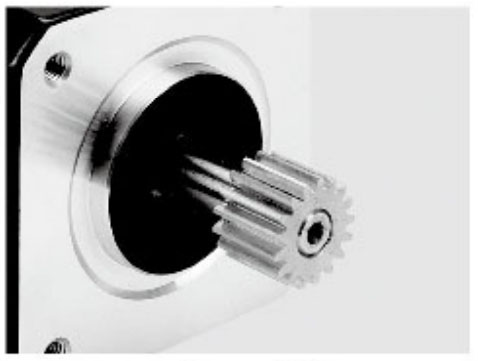
เกียร์
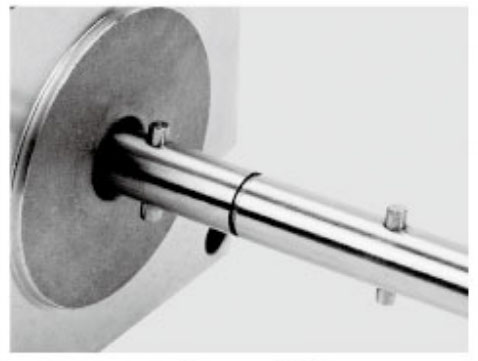
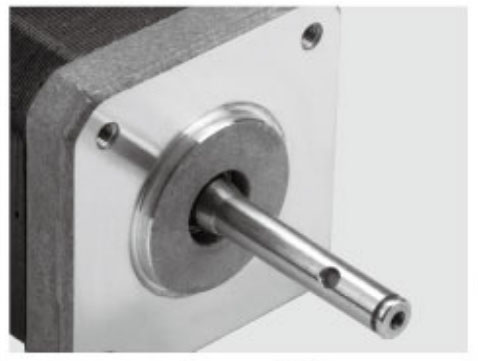
สลักเพลา
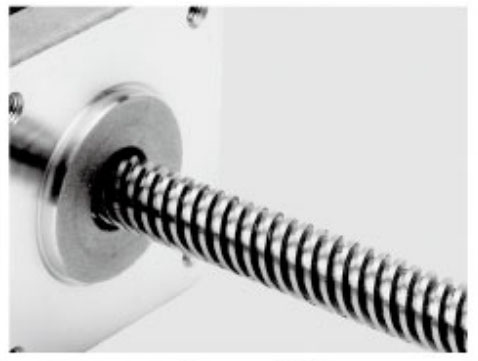
เพลาเกลียว
แผงเมาท์
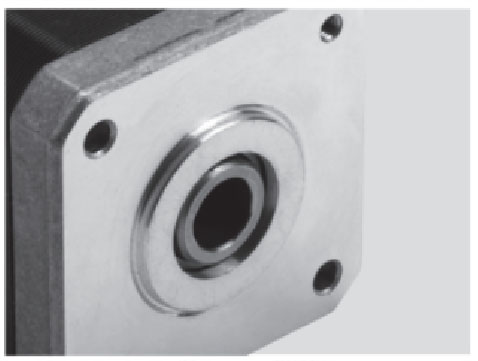
เพลากลวง
เพลาเกลียว
แผงเมาท์
แฟลตเดี่ยว
แบนคู่
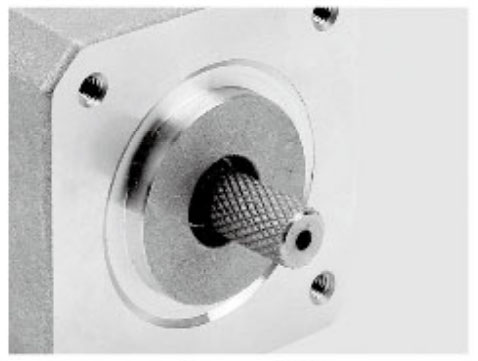
แกนกุญแจ
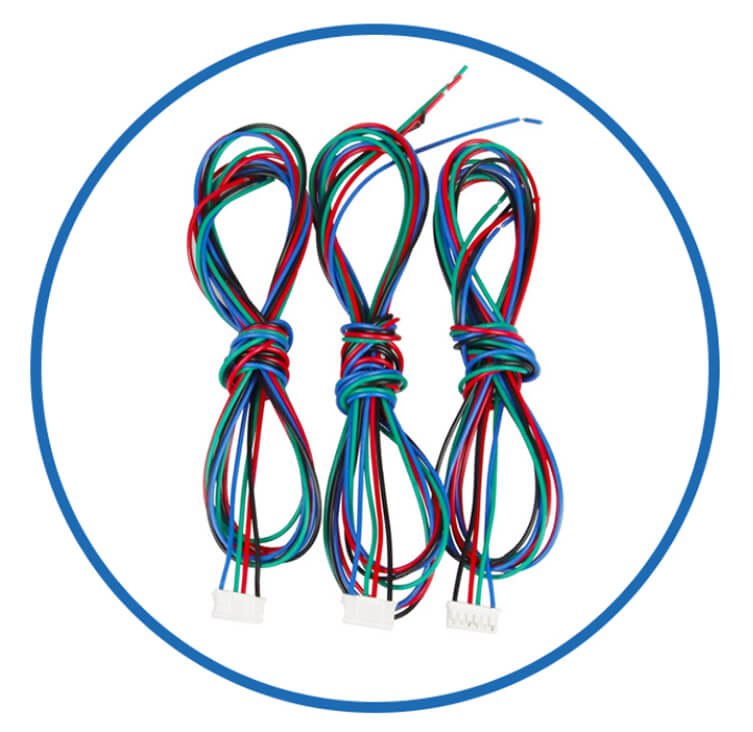
สายเคเบิ้ล
หน้าแปลน
เพลา
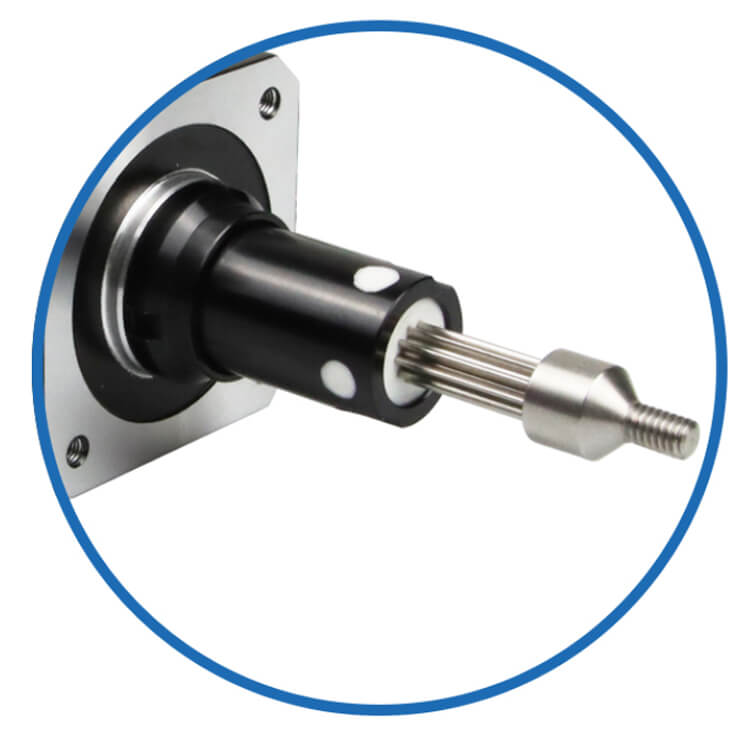
แกนลีดสกรู
ตัวเข้ารหัส
เบรก
กล่องเกียร์
ชุดมอเตอร์
ไดร์เวอร์แบบรวม
ปรับแต่งเพิ่มเติม
สำหรับการควบคุมทิศทางพัลส์ โปรดดู [การควบคุมทิศทางพัลส์ JKISC57-P1A3 ].
สำหรับการควบคุม RS485 RTU โปรดดู [RS485 ModBus ควบคุม JKISC57-R1A3 ].
สเต็ปเซอร์โวมาตรฐาน ดู [JKISC57-C1A3 สเต็ปเซอร์โวมอเตอร์แบบรวม ].
ด้วยกระปุกเกียร์ดาวเคราะห์ โปรดดู [JKISC57-C1A3 สเต็ปเซอร์โวแบบรวมพร้อมกระปุกเกียร์ดาวเคราะห์ที่มีความแม่นยำสูง ].
ด้วยกระปุกเกียร์หนอน โปรดดู [JKISC57-C1A3 รวมสเต็ปเซอร์โว เข้ากับกระปุกเกียร์หนอน ]
ด้วยบอลสกรู โปรดดู [JKISC57-C1A3 สเต็ปเซอร์โวแบบรวม พร้อมบอลสกรูเชิงเส้น ].
ด้วยลีดสกรูภายนอก โปรดดู [JKISC57-C1A3 สเต็ปเซอร์โวแบบรวม พร้อมลีดสกรูชนิด t ].
สำหรับแรงบิดปานกลาง โปรดดู [1.2Nm - การควบคุม CANopen - JKISC57-C2A3 ].
สำหรับแรงบิดปานกลาง โปรดดู [1.89Nm - การควบคุม CANopen - JKISC57-C3A3 ].
สำหรับแรงบิดสูง โปรดดู [2.2Nm - การควบคุม CANopen - JKISC57-C4A3 ].
สำหรับแรงบิดสูง โปรดดู [2.8Nm - การควบคุม CANopen - JKISC57-C5A3 ].
สำหรับแรงบิดสูง โปรดดู [3.0Nm - การควบคุม CANopen - JKISC57-C6A3 ].
ด้วยความเป็นมืออาชีพ ผู้ผลิตการเคลื่อนไหวของโมดูลสเต็ปมอเตอร์เชิงเส้นแบบรวม JKONGMOTOR นำเสนอโซลูชันการควบคุมการเคลื่อนไหวที่ปรับแต่งตามความต้องการสำหรับลูกค้าทั่วโลก เรียนรู้เพิ่มเติมเกี่ยวกับความสามารถของโรงงานของเรา
© ลิขสิทธิ์ 2025 ฉางโจว JKONGMOTOR CO.,LTD สงวนลิขสิทธิ์