Corriente: 6.0A
Resistencia: 0,36Ω
Inductancia de fase: 3,8 mH
Par nominal: 8,5 Nm (1203,70 oz.in)
Codificador: 1000ppr / 17bit / 15bit Codificador absoluto de una vuelta y multivuelta
JKISC86-R4A3
jkongmotor
Nema34-86mm
Tipo de pulso, RS485 ModBus, red CANopen
10 piezas
| Disponibilidad: | |
|---|---|
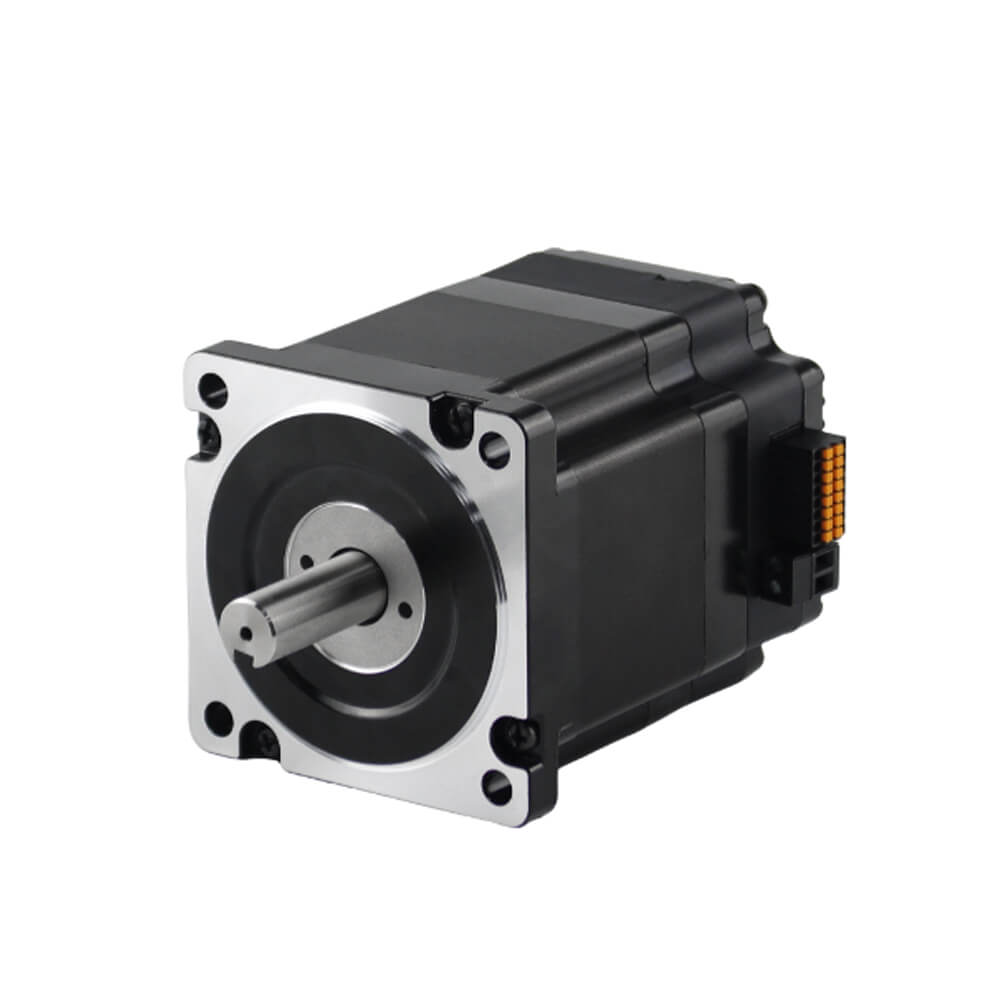
Jkongmotor nema 34 JKISC86-R4A3 86x86x144.3mm (RS485 ModBus Control) servomotor paso a paso de circuito cerrado integrado con control RS485 1.8Degree 6.0A 0.36Ω 3.8mH 8.5Nm con 1000ppr / 17bit / 15bit Codificador absoluto de una o varias vueltas o controlador integrado. Para conocer más requisitos diferentes de motores paso a paso de circuito cerrado integrado, ¡contáctenos!
Serie |
ISS |
ISC |
Pasadores de cables |
Conector tradicional |
Cables más inteligentes con protección. |
Aumento de temperatura |
Aumento normal de la temperatura del motor |
Un menor aumento de temperatura mejora la precisión y garantiza un rendimiento más estable. |
Nivel de protección |
sin protección IP |
IP30, IP54, IP65... |
Tipo: motor paso a paso de circuito cerrado integrado Nema34 con controlador
Nombre del modelo: JKISC86-R4A3 motor paso a paso de circuito cerrado todo en uno
Fase: 2
Ángulo de paso: 1,8 grados
Corriente: 6.0A
Resistencia: 0,36Ω±10%(20℃)
Inductancia: 3,8 mH ± 20 % (1 kHz 1 V RMS)
Par de sujeción: 8,5 Nm (1203,70 oz.in)
Codificador: 1000ppr / 17Bit / 15Bit Codificador absoluto de una vuelta y multivuelta
Método de control: RS485 (Pulso, CANopen opcional)
Tamaño del marco: Nema 34 (86x86 mm)
Longitud del cuerpo: 144,3 mm
Diámetro del eje: 8 mm
Longitud del eje: 21 mm
Microcontrolador de 32 bits de alto rendimiento con núcleo Cortex-M4
La frecuencia de respuesta de pulso más alta puede alcanzar los 200 KHz
Función de protección integrada, que garantiza eficazmente el uso seguro del dispositivo.
Regulación de corriente inteligente para reducir la vibración, el ruido y la generación de calor.
Al adoptar MOS de baja resistencia interna, el calentamiento se reduce en un 30% en comparación con los productos comunes.
Rango de voltaje: DC16V-100V (el voltaje nominal es 48V)
Diseño integrado con motor de accionamiento integrado, fácil instalación, tamaño reducido y cableado sencillo
Equipado con función de conexión anti-inversa
Tipo de pulso
Tipo de red RS485 MODbus RTU
Tipo de red CANopen
Tipo de impermeabilidad: IP30, IP54, IP65, opcional
Especificaciones eléctricas |
||
Tipo de producto |
/ |
Motor paso a paso de circuito cerrado integrado Nema 34 con controlador |
Nombre del modelo |
/ |
JKISC86-R4A3 (control ModBus RS485) motor paso a paso de circuito cerrado todo en uno |
Fase |
fase |
2 |
Ángulo de paso |
° |
1.8 |
Actual |
A |
6.0 |
Resistencia |
Ω |
0.36 |
Inductancia |
mH |
3.8 |
Par nominal |
Nuevo Méjico |
8.5 |
Altura total |
milímetros |
144.3 |
Codificador |
/ |
1000ppr / 17Bit / 15Bit Codificador absoluto de una y varias vueltas |
Clase de aislamiento |
/ |
B |
Ambiente |
Parámetros |
Método de enfriamiento |
Enfriamiento natural o forzado |
Solicitud |
Evite el polvo, el aceite y los gases corrosivos; manténgase alejado de otros equipos que generen calor; prohibir la presencia de gases combustibles y polvo conductor. |
Temperatura de funcionamiento |
0 ℃ ~ +50 ℃ |
Humedad ambiental |
≤85%RH (sin condensación) |
Vibraciones |
5,9 m/s² máx. |
Temperatura de almacenamiento |
-25℃ ~ +70℃ |
Color |
Nombre |
Función |
Verde |
PWR |
Indicador de encendido |
Rojo |
ALMA |
Indicador de alarma |
/ |
RS485 |
||
Puertos |
Alfiler |
Nombre del puerto |
Descripción |
CN1 |
1 |
ED1+ |
Entrada digital 1 |
2 |
DI1- |
||
3 |
DI2+ |
Entrada digital 2 |
|
4 |
DI2- |
||
5 |
DI3+ |
Entrada digital 3 |
|
6 |
DI3- |
||
7 |
DI4+ |
Entrada digital 4 |
|
8 |
DI4- |
||
9 |
HACER1+ |
Salida digital 1 |
|
10 |
DO1- |
||
11 |
DO2+ |
Salida digital 2 |
|
12 |
DO2- |
||
13 |
CAROLINA DEL NORTE |
indefinido |
|
14 |
CAROLINA DEL NORTE |
indefinido |
|
15 |
485A |
Terminal activo RS485 |
|
16 |
485B |
Terminal negativo RS485 |
|
17 |
485A |
Terminal activo RS485 |
|
18 |
485B |
Terminal negativo RS485 |
|
CN2 |
1 |
V- |
Conexión de alimentación |
2 |
V+ |
||
Alfiler |
Nombre del puerto |
Descripción |
1 |
SW1 |
Subdividir configuración |
2 |
SW2 |
|
3 |
SW3 |
|
4 |
SW4 |
|
5 |
SW5 |
Ajuste de la dirección de rotación del motor. |
Subdividir |
SW1 |
SW2 |
SW3 |
SW4 |
200 |
APAGADO |
APAGADO |
APAGADO |
APAGADO |
400 |
EN |
APAGADO |
APAGADO |
APAGADO |
800 |
APAGADO |
EN |
APAGADO |
APAGADO |
1600 |
EN |
EN |
APAGADO |
APAGADO |
3200 |
APAGADO |
APAGADO |
EN |
APAGADO |
6400 |
EN |
APAGADO |
EN |
APAGADO |
12800 |
APAGADO |
EN |
EN |
APAGADO |
25600 |
EN |
EN |
EN |
APAGADO |
1000 |
APAGADO |
APAGADO |
APAGADO |
EN |
2000 |
EN |
APAGADO |
APAGADO |
EN |
4000 |
APAGADO |
EN |
APAGADO |
EN |
5000 |
EN |
EN |
APAGADO |
EN |
8000 |
APAGADO |
APAGADO |
EN |
EN |
10000 |
EN |
APAGADO |
EN |
EN |
20000 |
APAGADO |
EN |
EN |
EN |
25000 |
EN |
EN |
EN |
EN |
El usuario puede configurar la dirección de rotación del motor a través de SW5, que funciona junto con la señal de control DIR. Cambiar la configuración SW5 o la señal de control DIR puede cambiar la dirección de rotación actual del motor.
Instrucciones |
SW5 |
dirección |
CW |
APAGADO |
Nivel bajo |
CCW |
EN |
Nivel bajo |
CCW |
APAGADO |
Nivel alto o suspendido |
CW |
EN |
Nivel alto o suspendido |
|
|
|
|
|
|
Poleas Metálicas |
Polea de plastico |
Engranaje |
Pasador del eje |
Eje roscado |
Montaje en panel |
|
|
|
|
|
|
Eje hueco |
Eje roscado |
Montaje en panel |
Piso individual |
Piso doble |
Eje clave |
|
|
|
|
|
cables |
Bridas |
Eje |
Tornillo de avance |
Codificadores |
|
|
|
|
|
Frenos |
Caja de cambios |
Kits de motores |
Controladores integrados |
Más personalizado |
Para el control de la dirección del pulso, consulte [Control de pulso/dirección JKISC86-P4A3 ].
Para el control CANopen, consulte [Control CANopen JKISC86-C4A3 ].
Con caja de cambios planetaria, consulte [Servo paso a paso integrado JKISC86-R4A3 con caja de cambios planetaria de alta precisión ].
Con reductor helicoidal, consulte [JKISC86-R4A3 Servo paso a paso integrado con caja de engranajes helicoidales ].
Con husillo de bolas, consulte [JKISC86-R4A3 servo paso a paso integrado con husillo de bolas lineal ].
Con tornillo de avance externo, consulte [JKISC86-R4A3 Servo paso a paso integrado con tornillo de avance tipo T lineal ].
Con módulo lineal, ver [JKISC86-R4A3 Servo paso a paso integrado con módulo lineal ].
JKISC86-R2A3 - 6,5 Nm - 6,0 A - Longitud del motor de 127,3 mm.
JKISC86-R3A3 - 7,0 Nm - 6,0 A - Longitud del motor de 130,8 mm .
JKISC86-R5A3 - 9,5 Nm - 6,0 A - Longitud del motor de 155,8 mm.
JKISC86-R6A3 - 12N.m - 6.0A - Longitud del motor de 182.3 mm.
Serie V2 |
Método de control |
Ángulo de paso |
Corriente de fase |
Resistencia de fase |
Inductancia de fase |
Par nominal |
Longitud del cuerpo |
Peso |
Codificador integrado |
(°) |
(A) |
(Ω) |
(mH) |
(Nuevo Méjico) |
(mm) |
(kg) |
/ |
||
Dirección del pulso |
1.8 |
6 |
0.37 |
3.4 |
4.5 |
107.8 |
2.54 |
1000ppr/17bit/15bit |
|
ModBus RS485 |
1.8 |
6 |
0.37 |
3.4 |
4.5 |
107.8 |
2.54 |
1000ppr/17bit/15bit |
|
CANbus CANabierto |
1.8 |
6 |
0.37 |
3.4 |
4.5 |
107.8 |
2.54 |
1000ppr/17bit/15bit |
|
Dirección del pulso |
1.8 |
6 |
0.47 |
4.18 |
6.5 |
127.3 |
3.24 |
1000ppr/17bit/15bit |
|
ModBus RS485 |
1.8 |
6 |
0.47 |
4.18 |
6.5 |
127.3 |
3.24 |
1000ppr/17bit/15bit |
|
CANbus CANabierto |
1.8 |
6 |
0.47 |
4.18 |
6.5 |
127.3 |
3.24 |
1000ppr/17bit/15bit |
|
Dirección del pulso |
1.8 |
6 |
0.36 |
2.8 |
7 |
130.8 |
3.94 |
1000ppr/17bit/15bit |
|
ModBus RS485 |
1.8 |
6 |
0.36 |
2.8 |
7 |
130.8 |
3.94 |
1000ppr/17bit/15bit |
|
CANbus CANabierto |
1.8 |
6 |
0.36 |
2.8 |
7 |
130.8 |
3.94 |
1000ppr/17bit/15bit |
|
Dirección del pulso |
1.8 |
6 |
0.36 |
3.8 |
8.5 |
144.3 |
4.44 |
1000ppr/17bit/15bit |
|
JKISC86-R4A3 |
ModBus RS485 |
1.8 |
6 |
0.36 |
3.8 |
8.5 |
144.3 |
4.44 |
1000ppr/17bit/15bit |
CANbus CANabierto |
1.8 |
6 |
0.36 |
3.8 |
8.5 |
144.3 |
4.44 |
1000ppr/17bit/15bit |
|
Dirección del pulso |
1.8 |
6 |
0.58 |
6.5 |
9.5 |
155.8 |
4.74 |
1000ppr/17bit/15bit |
|
ModBus RS485 |
1.8 |
6 |
0.58 |
6.5 |
9.5 |
155.8 |
4.74 |
1000ppr/17bit/15bit |
|
CANbus CANabierto |
1.8 |
6 |
0.58 |
6.5 |
9.5 |
155.8 |
4.74 |
1000ppr/17bit/15bit |
|
Dirección del pulso |
1.8 |
6 |
0.44 |
5.5 |
12 |
182.3 |
6.24 |
1000ppr/17bit/15bit |
|
ModBus RS485 |
1.8 |
6 |
0.44 |
5.5 |
12 |
182.3 |
6.24 |
1000ppr/17bit/15bit |
|
CANbus CANabierto |
1.8 |
6 |
0.44 |
5.5 |
12 |
182.3 |
6.24 |
1000ppr/17bit/15bit |
Como profesional [fabricante de motores paso a paso integrados ] , JKONGMOTOR ofrece soluciones de control de movimiento personalizadas para clientes globales. Obtenga más información sobre las capacidades de nuestra fábrica.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO., LTD TODOS LOS DERECHOS RESERVADOS.