Prąd: 4,2A
Rezystancja: 0,75 Ω
Moment trzymania: 3 Nm (424,84 uncji cala)
Koder: 1000ppr / 17bit / 15bit
JKISC57-R6A3 Zintegrowany ruch liniowy
Jkongmotor
Nema23-57mm
Typ impulsowy, RS485 ModBus, sieć CANopen
10 szt
| Dostępność: | |
|---|---|
JKISC57-R6A3 to zintegrowany liniowy silnik krokowy RS485 o momencie obrotowym 3,0 Nm, przeznaczony do systemów pozycjonowania napędzanych śrubami o większym obciążeniu. Zapewnia znamionowy moment obrotowy 3,0 Nm, kąt kroku 1,8°, prąd fazowy 4,2 A, rezystancję 0,9 Ω i indukcyjność 3,8 mH. Długość korpusu wynosząca 132 mm i masa 1,8 kg sprawiają, że jest to największa konfiguracja silnika w tej serii S2, zapewniająca dodatkowy moment obrotowy w przypadku wymagającego ruchu liniowego. Zintegrowany enkoder 1000 ppr / 17-bitowy / 15-bitowy umożliwia pozycjonowanie i monitorowanie ruchu w oparciu o sprzężenie zwrotne. Komunikacja RS485 umożliwia integrację ze sterownikami sieciowymi i wieloosiowym sprzętem automatyki. Typowe zastosowania obejmują moduły liniowe o dużej wytrzymałości, systemy podnoszenia, przemysłowy sprzęt pozycjonujący, maszyny kontrolne i transport materiałów. Jest przeznaczony do wyszukiwań OEM obejmujących silniki krokowe o wysokim momencie obrotowym RS485, siłowniki liniowe ze śrubą pociągową i silniki ze zintegrowanym modułem suwakowym.
Typ: Zintegrowany ruch liniowy Nema23 ze zintegrowanym serwomotorem krokowym
Nazwa modelu: Zintegrowany ruch liniowy JKISC57-R6A3
Faza: 2
Kąt kroku: 1,8 stopnia
Napięcie: 3,78 V
Prąd: 4,2A
Rezystancja: 0,9 Ω ± 10% (20 ℃)
Indukcyjność: 3,8 mH ± 20% (1 kHz 1 V RMS)
Moment trzymania: 3 Nm (424,84 uncji cala)
Koder: 1000ppr / 17Bit
Metoda sterowania: RS485 (CANopen, Pluse opcjonalnie)
Rozmiar ramy: Nema 23 (57x57mm)
Długość korpusu: 132 mm
Średnica wału: 8mm
Długość wału: 21mm
Wysokowydajny 32-bitowy mikrokontroler z rdzeniem Cortex-M4
Najwyższa częstotliwość odpowiedzi impulsu może osiągnąć 200 kHz
Wbudowana funkcja ochrony, skutecznie zapewniająca bezpieczne użytkowanie urządzenia
Inteligentna regulacja prądu w celu zmniejszenia wibracji, hałasu i wytwarzania ciepła
Przyjmując MOS o niskim oporze wewnętrznym, ogrzewanie jest zmniejszone o 30% w porównaniu do zwykłych produktów
Zakres napięcia: DC12V-36V
Zintegrowana konstrukcja ze zintegrowanym silnikiem napędowym, łatwa instalacja, niewielka powierzchnia i proste okablowanie
Wyposażony w funkcję zapobiegającą odwróceniu połączenia
Typ impulsu
Typ sieci RS485 MOdbus RTU
Typ sieci CANopen
Typ wodoodporny: IP30, IP54, IP65, opcjonalnie
Sprzęt medyczny, transport logistyczny, automatyka przemysłowa, maszyny tekstylne, laser, rysunek, przemysł składników tradycyjnej medycyny chińskiej itp
| Specyfikacja elektryczna | ||
| Typ produktu |
/ | Nema 23 Zintegrowany ruch liniowy ze zintegrowanym serwomotorem krokowym |
| Nazwa modelu | / | JKISC57-C6A3 Zintegrowany ruch liniowy |
| Faza | faza | 2 |
| Kąt kroku | ° | 1.8 |
| Woltaż |
V | 3.78 |
| Aktualny | A | 4.2 |
| Opór | Ω | 0.9 |
| Indukcyjność | mH | 3.8 |
| Trzymanie momentu obrotowego | Nm | 3 |
| Całkowita wysokość | mm | 132 |
| Koder |
/ | 1000 obr./min / 17 bitów |
| Klasa izolacji | / | B |
| Parametry sterownika |
Min | Oceniono | Maks |
| Napięcie wejściowe (V) |
16 | 24 | 48 |
| Logiczne napięcie wejściowe (V) | 5 | 5 | 24 |
| Logiczny prąd wejściowy (mA) | 10 | 10 | 50 |
| Częstotliwość impulsów (kHz) | 200 |
| Środowisko | Parametry |
| Metoda chłodzenia | Chłodzenie naturalne lub wymuszone |
| Aplikacja | Unikaj kurzu, oleju i gazów korozyjnych; trzymać z dala od innych urządzeń wytwarzających ciepło; zabraniać obecności gazów palnych i pyłów przewodzących. |
| Temperatura pracy | 0 ℃ ~ +50 ℃ |
| Wilgotność otoczenia | ≤85%RH (bez kondensacji) |
| Wibracje | maks. 5,9 m/s² |
| Temperatura przechowywania | -25 ℃ ~ +70 ℃ |
| Kolor | Nazwa | Funkcjonować |
| Zielony | PWR | Wskaźnik zasilania |
| Czerwony | ALM | Wskaźnik alarmu |
| Szpilka | Nazwa portu | Opis |
| 1 | SW1 | Ustawienia adresu komputera |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Ustawienie szybkości transmisji komunikacji CANopen |
| / |
RS485 | ||
| Porty | Szpilka | Nazwa portu | Opis |
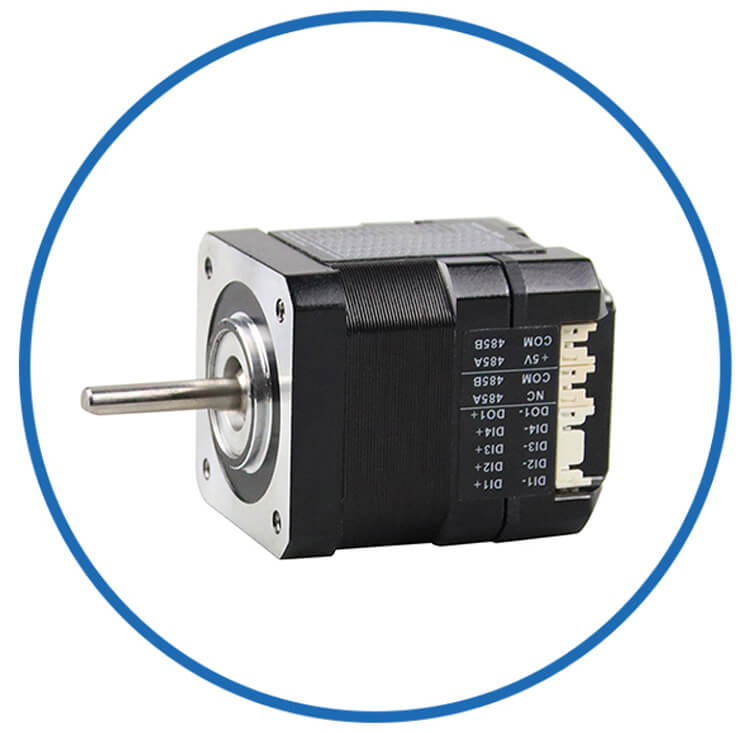
| CN1 | 1 | DI1+ | Wejście cyfrowe 1 |
| 2 | DI1- | ||
| 3 | DI2+ | Wejście cyfrowe 2 | |
| 4 | DI2- | ||
| 5 | DI3+ | Wejście cyfrowe 3 | |
| 6 | DI3- | ||
| 7 | DI4+ | Wejście cyfrowe 4 |
|
| 8 | DI4- | ||
| 9 | DO1+ | Wyjście cyfrowe 1 | |
| 10 | DO1- | ||
| 11 | DO2+ | Wyjście cyfrowe 2 | |
| 12 | DO2- | ||
| 13 | NC | nieokreślony | |
| 14 | NC | nieokreślony | |
| 15 | 485A | Aktywny terminal RS485 | |
| 16 | 485B | Zacisk ujemny RS485 | |
| 17 | 485A | Aktywny terminal RS485 | |
| 18 | 485B | Zacisk ujemny RS485 | |
| CN2 |
1 | V- |
Podłączenie zasilania |
| 2 | V+ | ||
| Adres | SW1 | SW2 |
SW3 |
SW4 |
| *Domyślny | WYŁĄCZONY |
WYŁĄCZONY |
WYŁĄCZONY |
WYŁĄCZONY |
| 1 | NA |
WYŁĄCZONY |
WYŁĄCZONY |
WYŁĄCZONY |
| 2 | WYŁĄCZONY |
NA |
WYŁĄCZONY |
WYŁĄCZONY |
| 3 | NA |
NA |
WYŁĄCZONY |
WYŁĄCZONY |
| 4 | WYŁĄCZONY |
WYŁĄCZONY |
NA |
WYŁĄCZONY |
| 5 | NA |
WYŁĄCZONY |
NA |
WYŁĄCZONY |
| 6 | WYŁĄCZONY |
NA |
NA |
WYŁĄCZONY |
| 7 |
NA |
NA |
NA |
WYŁĄCZONY |
| 8 | WYŁĄCZONY |
WYŁĄCZONY |
WYŁĄCZONY |
NA |
| 9 | NA |
WYŁĄCZONY |
WYŁĄCZONY |
NA |
| 10 | WYŁĄCZONY |
NA |
WYŁĄCZONY |
NA |
| 11 | NA |
NA |
WYŁĄCZONY |
NA |
| 12 | WYŁĄCZONY |
WYŁĄCZONY |
NA |
NA |
| 13 | NA |
WYŁĄCZONY |
NA |
NA |
| 14 | WYŁĄCZONY |
NA |
NA |
NA |
| 15 | NA |
NA |
NA |
NA |
Uwaga: *Domyślne ustawienie fabryczne to 01, konfigurowalna konfiguracja (rejestr 200Bh).
| Szybkość transmisji | SW5 |
| *Domyślny | WYŁĄCZONY |
| 115200bps | NA |
Uwaga: *Domyślne ustawienie fabryczne to 57600 bps, które można dostosować (rejestr 200 kanałów).
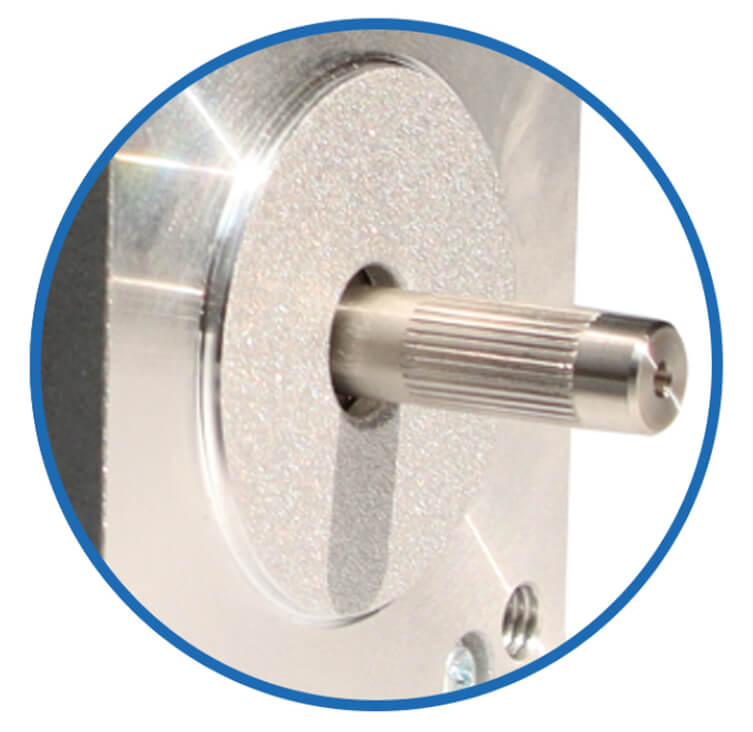
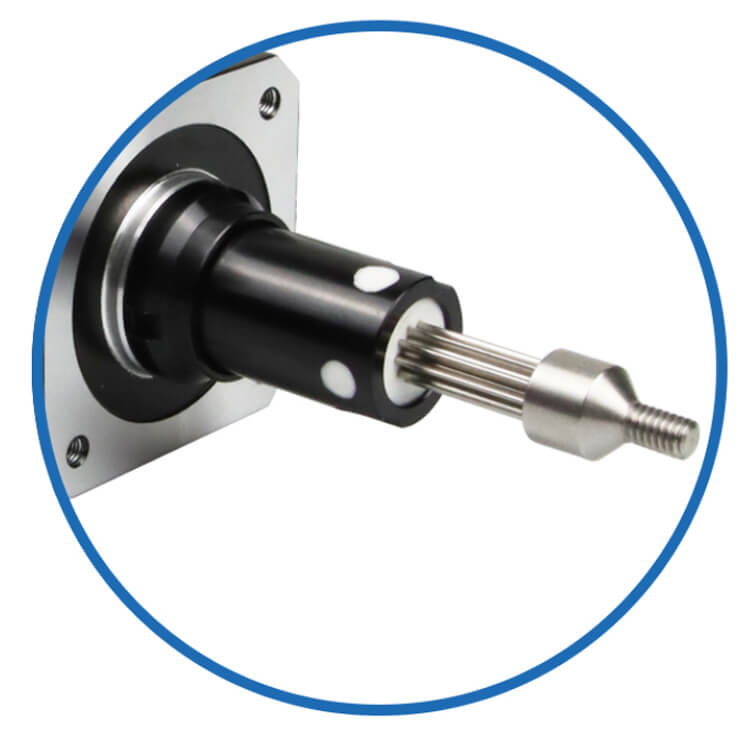
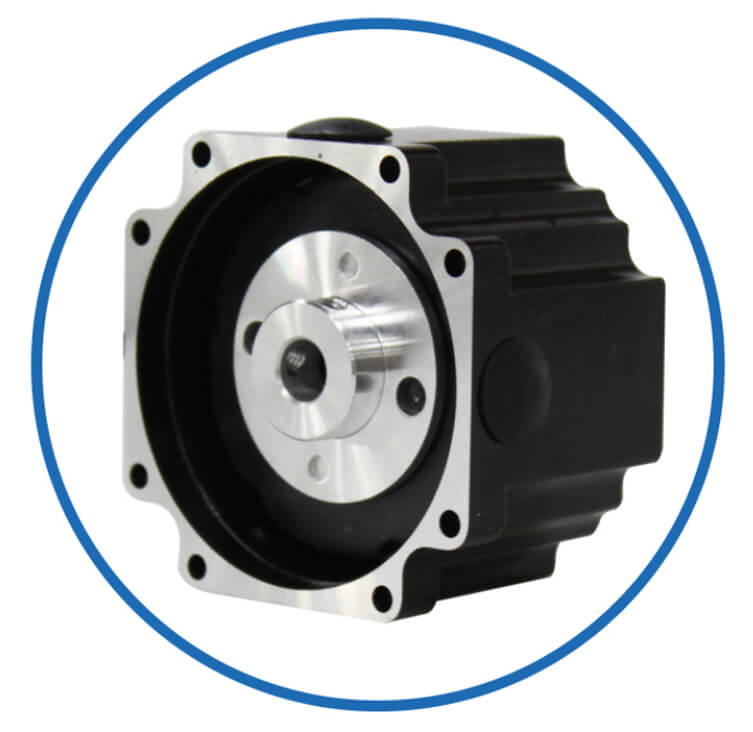
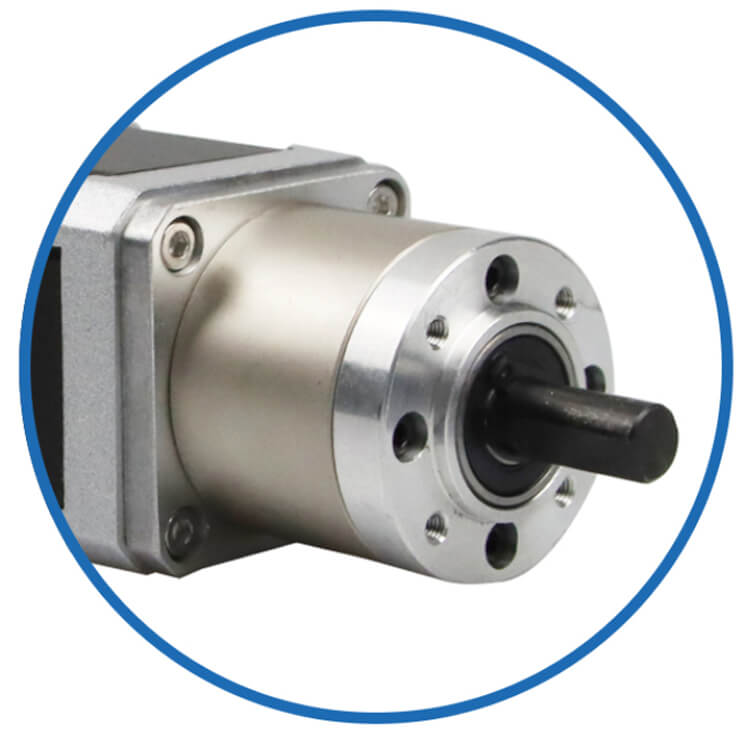
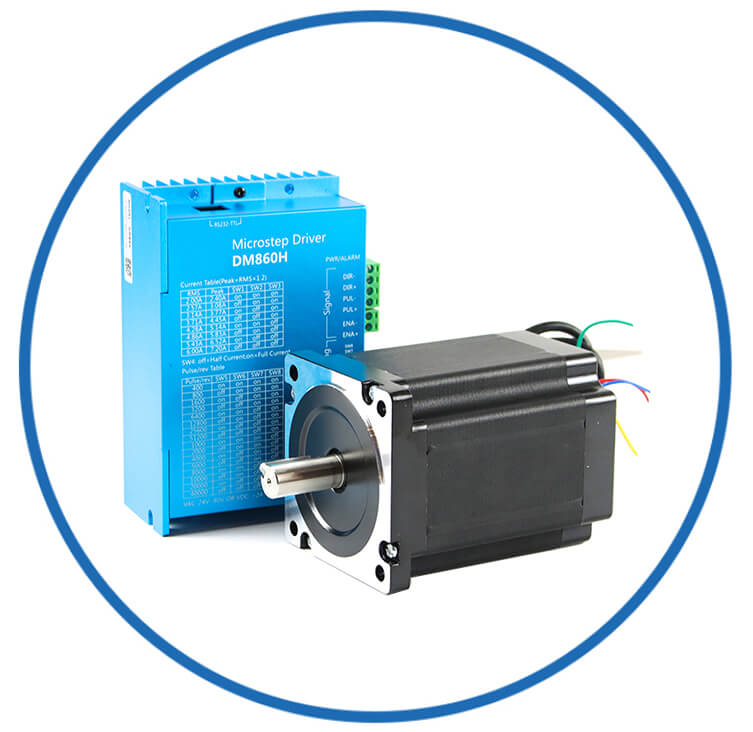
Złącza, skrzynia biegów, enkoder, hamulec, zintegrowany sterownik...
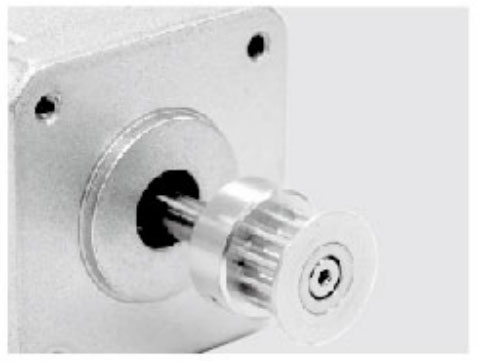
Metalowe koła pasowe
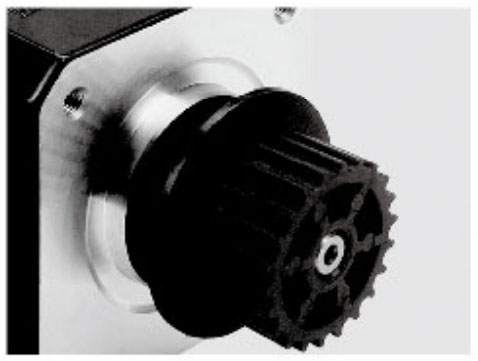
Plastikowe koło pasowe
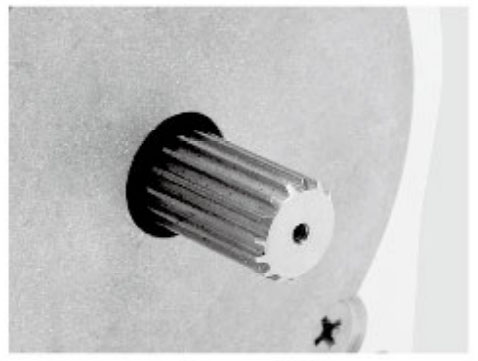
Bieg
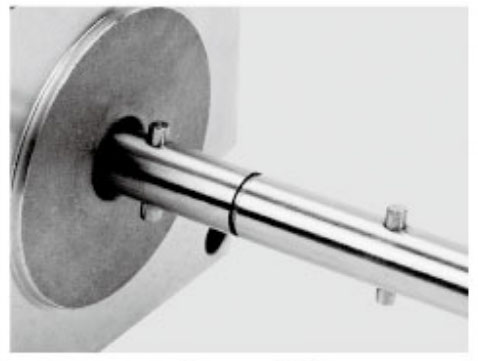
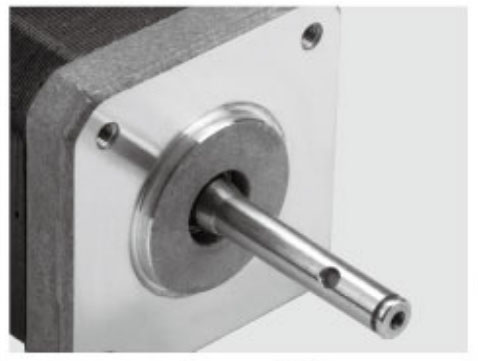
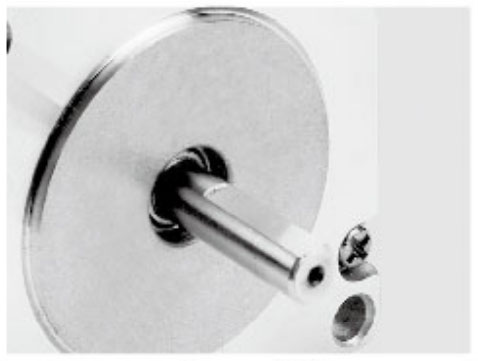
Sworzeń wału
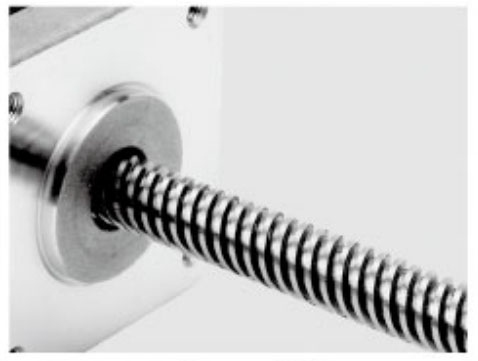
Wał gwintowany
Montaż panelowy
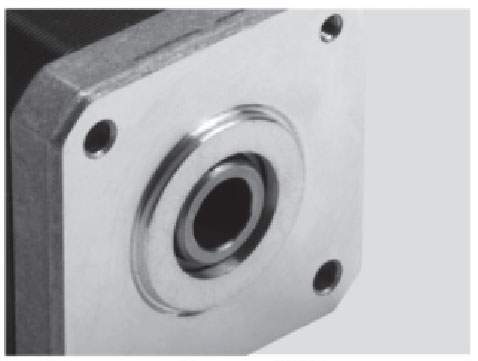
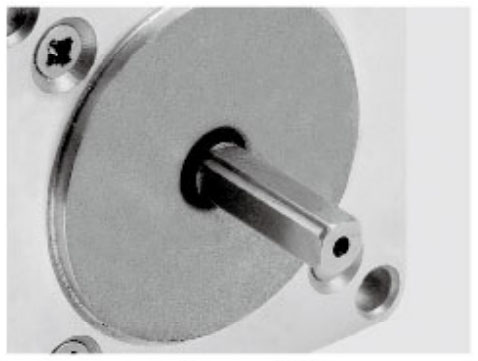
Wał pusty
Wał gwintowany
Montaż panelowy
Mieszkanie jednoosobowe
Podwójne mieszkanie
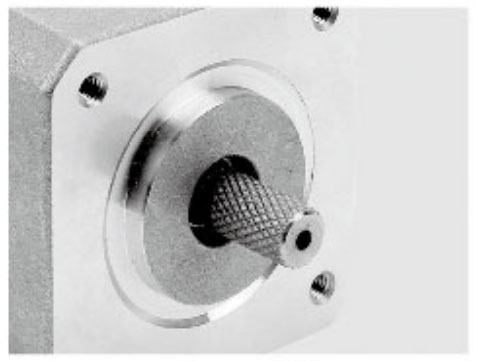
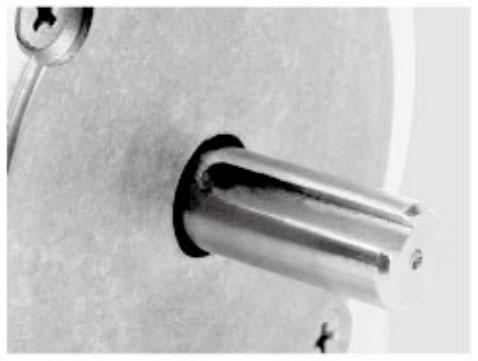
Wał klucza
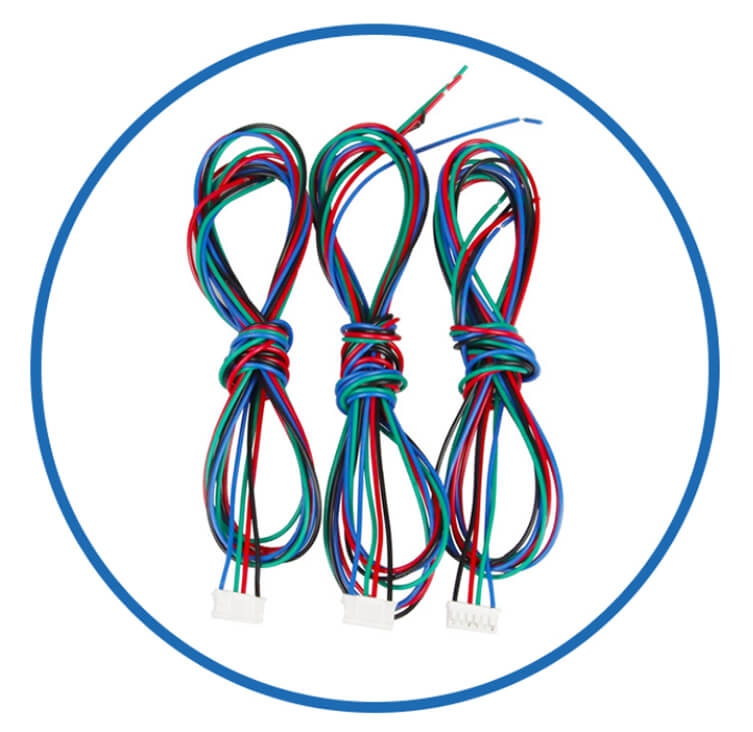
Kable
Kołnierze
Wał
Pręt śruby pociągowej
Kodery
Hamulce
Skrzynie biegów
Zestawy silnikowe
Zintegrowane sterowniki
Bardziej dostosowane
Informacje na temat sterowania kierunkiem impulsu można znaleźć w [Sterowanie kierunkiem impulsu JKISC57-P6A3 ].
Informacje na temat sterowania CANopen można znaleźć w [Sterowanie CANopen CANbus JKISC57-C6A3 ].
Standardowe serwo krokowe, patrz [Zintegrowany serwosilnik krokowy JKISC57-R6A3 ].
W przypadku przekładni planetarnej patrz [Zintegrowane serwo krokowe JKISC57-R6A3 z precyzyjną przekładnią planetarną ].
W przypadku przekładni ślimakowej, patrz [JKISC57-R6A3 Zintegrowane serwo krokowe z przekładnią ślimakową ].
Ze śrubą kulową, patrz [JKISC57-R6A3 zintegrowane serwo krokowe ze śrubą kulową liniową ].
Z zewnętrzną śrubą pociągową, patrz [JKISC57-R6A3 Zintegrowane serwo krokowe ze śrubą pociągową typu T, liniowe ]
Informacje na temat niskiego momentu obrotowego można znaleźć w [0,55 Nm — sterowanie ModBus RS485 — JKISC57-R1A3 ].
Informacje na temat średniego momentu obrotowego można znaleźć w [1,2 Nm – Sterowanie RS485 ModBus – JKISC57-R2A3 ].
Informacje na temat średniego momentu obrotowego można znaleźć w [1,89 Nm – sterowanie RS485 ModBus – JKISC57-R3A3 ].
Informacje o wysokim momencie obrotowym można znaleźć w [2,2 Nm – Sterowanie RS485 ModBus – JKISC57-R4A3 ].
Informacje o wysokim momencie obrotowym można znaleźć w [2,8 Nm – Sterowanie ModBus RS485 – JKISC57-R5A3 ].
Jako profesjonalista producent zintegrowanego modułu liniowego silnika krokowego , JKONGMOTOR zapewnia dostosowane rozwiązania w zakresie sterowania ruchem dla klientów na całym świecie. Dowiedz się więcej o możliwościach naszej fabryki.
© PRAWA AUTORSKIE 2025 CHANGZHOU JKONGMOTOR CO.,LTD WSZELKIE PRAWA ZASTRZEŻONE.