Corrente: 4,2 A
Resistenza: 0,75Ω
Coppia di tenuta: 3 Nm (424,84 oz.in)
Codificatore: 1000ppr/17bit/15bit
JKISC57-R6A3 Movimento lineare integrato
Jkongmotor
Nema23-57mm
Tipo a impulsi, ModBus RS485, Rete CANopen
10 pezzi
| Disponibilità: | |
|---|---|
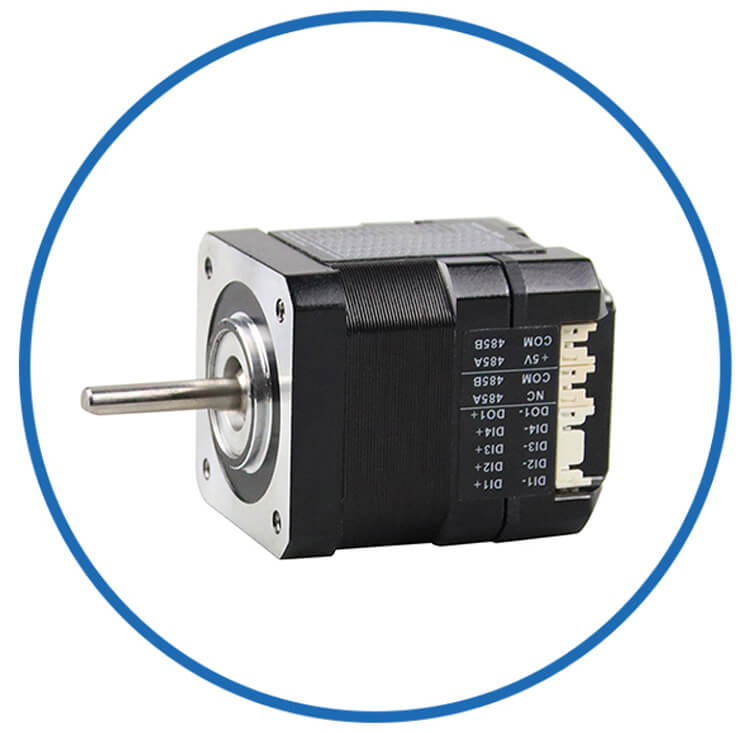
JKISC57-R6A3 è un motore passo-passo lineare integrato RS485 da 3,0 Nm progettato per sistemi di posizionamento a vite con carico più elevato. Fornisce una coppia nominale di 3,0 Nm, con un angolo di passo di 1,8°, corrente di fase di 4,2 A, resistenza di 0,9 Ω e induttanza di 3,8 mH. La sua lunghezza del corpo di 132 mm e il peso di 1,8 kg lo rendono la configurazione di motore più grande di questa serie S2, fornendo coppia aggiuntiva per movimenti lineari impegnativi. L'encoder integrato da 1000 ppr/17 bit/15 bit consente il posizionamento e il monitoraggio del movimento basati sul feedback. La comunicazione RS485 supporta l'integrazione con controller in rete e apparecchiature di automazione multiasse. Le applicazioni tipiche includono moduli lineari per carichi pesanti, sistemi di sollevamento, apparecchiature di posizionamento industriale, macchinari di ispezione e movimentazione dei materiali. È progettato per le ricerche OEM che coinvolgono motori passo-passo a coppia elevata RS485, attuatori lineari con vite e motori con modulo di scorrimento integrato.
Tipo: movimento lineare integrato Nema23 con servomotore passo-passo integrato
Nome del modello: JKISC57-R6A3 Movimento lineare integrato
Fase: 2
Angolo di passo: 1,8 gradi
Voltaggio: 3,78 V
Corrente: 4,2 A
Resistenza: 0,9Ω±10%(20℃)
Induttanza: 3,8 mH±20% (1 kHz 1 V RMS)
Coppia di tenuta: 3 Nm (424,84 oz.in)
Codificatore: 1000ppr/17 bit
Metodo di controllo: RS485 (CANopen, Pluse opzionale)
Dimensioni telaio: Nema 23 (57x57 mm)
Lunghezza del corpo: 132 mm
Diametro dell'albero: 8 mm
Lunghezza dell'albero: 21 mm
Microcontrollore a 32 bit ad alte prestazioni con core Cortex-M4
La frequenza di risposta all'impulso più alta può raggiungere 200 KHz
Funzione di protezione integrata, che garantisce efficacemente l'uso sicuro del dispositivo
Regolazione intelligente della corrente per ridurre vibrazioni, rumore e generazione di calore
Adottando MOS a bassa resistenza interna, il riscaldamento è ridotto del 30% rispetto ai prodotti ordinari
Intervallo di tensione: DC12V-36V
Design integrato con motore di azionamento integrato, facilità di installazione, ingombro ridotto e cablaggio semplice
Dotato di funzione di connessione anti-inversione
Tipo di impulso
Tipo di rete RS485 MOdbus RTU
Tipo di rete CANopen
Tipo impermeabile: IP30, IP54, IP65, opzionale
Attrezzature mediche, trasporti logistici, automazione industriale, macchine tessili, laser, disegno, industria degli ingredienti della medicina tradizionale cinese, ecc
| Specifiche elettriche | ||
| Tipo di prodotto |
/ | Nema 23 Movimento lineare integrato con servomotore passo-passo integrato |
| Nome del modello | / | JKISC57-C6A3 Movimento lineare integrato |
| Fase | fase | 2 |
| Angolo di passo | ° | 1.8 |
| Voltaggio |
V | 3.78 |
| Attuale | UN | 4.2 |
| Resistenza | Ω | 0.9 |
| Induttanza | mH | 3.8 |
| Coppia di mantenimento | Nm | 3 |
| Altezza totale | mm | 132 |
| Codificatore |
/ | 1000 pagine/17 bit |
| Classe di isolamento | / | B |
| Parametri del conducente |
minimo | Valutato | Massimo |
| Tensione in ingresso (V) |
16 | 24 | 48 |
| Tensione di ingresso logico (V) | 5 | 5 | 24 |
| Corrente di ingresso logico (mA) | 10 | 10 | 50 |
| Frequenza degli impulsi (KHz) | 200 |
| Ambiente | Parametri |
| Metodo di raffreddamento | Raffreddamento naturale o forzato |
| Applicazione | Evitare polvere, olio e gas corrosivi; tenere lontano da altre apparecchiature che generano calore; vietare la presenza di gas combustibili e polveri conduttrici. |
| Temperatura operativa | 0℃ ~ +50℃ |
| Umidità ambientale | ≤85%RH (senza condensa) |
| Vibrazioni | 5,9 m/s²massimo |
| Temperatura di conservazione | -25℃ ~ +70℃ |
| Colore | Nome | Funzione |
| Verde | PWR | Indicatore di alimentazione |
| Rosso | ALME | Indicatore di allarme |
| Spillo | Nome del porto | Descrizione |
| 1 | SW1 | Impostazioni indirizzo macchina |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Impostazione della velocità di trasmissione della comunicazione CANopen |
| / |
RS485 | ||
| Porti | Spillo | Nome del porto | Descrizione |
| CN1 | 1 | DI1+ | Ingresso digitale 1 |
| 2 | DI1- | ||
| 3 | DI2+ | Ingresso digitale 2 | |
| 4 | DI2- | ||
| 5 | DI3+ | Ingresso digitale 3 | |
| 6 | DI3- | ||
| 7 | DI4+ | Ingresso digitale 4 |
|
| 8 | DI4- | ||
| 9 | DO1+ | Uscita digitale 1 | |
| 10 | DO1- | ||
| 11 | DO2+ | Uscita digitale 2 | |
| 12 | DO2- | ||
| 13 | NC | indefinito | |
| 14 | NC | indefinito | |
| 15 | 485A | Terminale attivo RS485 | |
| 16 | 485B | Terminale negativo RS485 | |
| 17 | 485A | Terminale attivo RS485 | |
| 18 | 485B | Terminale negativo RS485 | |
| CN2 |
1 | V- |
Connessione di alimentazione |
| 2 | V+ | ||
| Indirizzo | SW1 | SW2 |
SW3 |
SW4 |
| *Predefinito | SPENTO |
SPENTO |
SPENTO |
SPENTO |
| 1 | SU |
SPENTO |
SPENTO |
SPENTO |
| 2 | SPENTO |
SU |
SPENTO |
SPENTO |
| 3 | SU |
SU |
SPENTO |
SPENTO |
| 4 | SPENTO |
SPENTO |
SU |
SPENTO |
| 5 | SU |
SPENTO |
SU |
SPENTO |
| 6 | SPENTO |
SU |
SU |
SPENTO |
| 7 |
SU |
SU |
SU |
SPENTO |
| 8 | SPENTO |
SPENTO |
SPENTO |
SU |
| 9 | SU |
SPENTO |
SPENTO |
SU |
| 10 | SPENTO |
SU |
SPENTO |
SU |
| 11 | SU |
SU |
SPENTO |
SU |
| 12 | SPENTO |
SPENTO |
SU |
SU |
| 13 | SU |
SPENTO |
SU |
SU |
| 14 | SPENTO |
SU |
SU |
SU |
| 15 | SU |
SU |
SU |
SU |
Nota: *L'impostazione predefinita di fabbrica è 01, configurazione personalizzabile (Registro 200Bh).
| Velocità di trasmissione | SW5 |
| *Predefinito | SPENTO |
| 115200bps | SU |
Nota: *L'impostazione predefinita di fabbrica è 57600 bps, personalizzabile (registro 200Ch).
Connettori, cambio, encoder, freno, driver integrato...
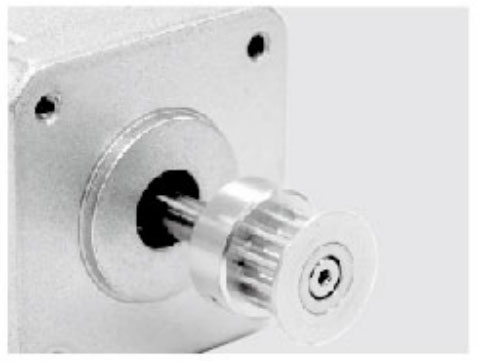
Pulegge metalliche
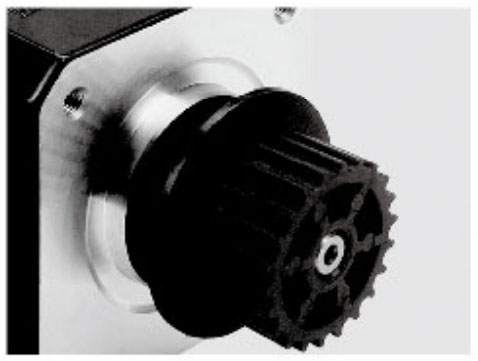
Puleggia di plastica
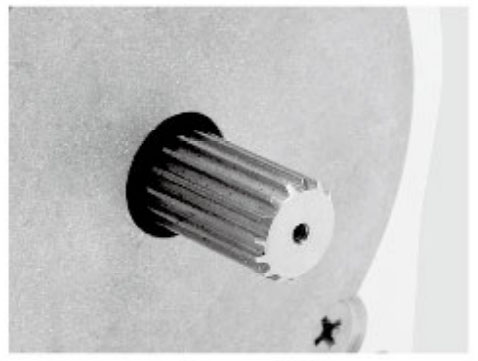
Ingranaggio
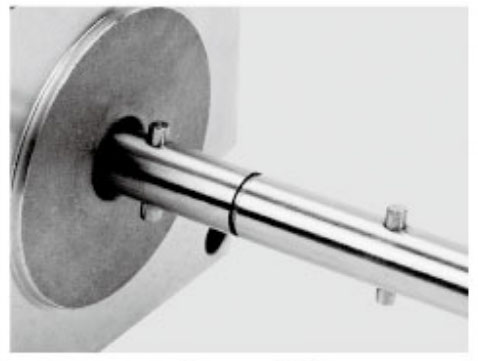
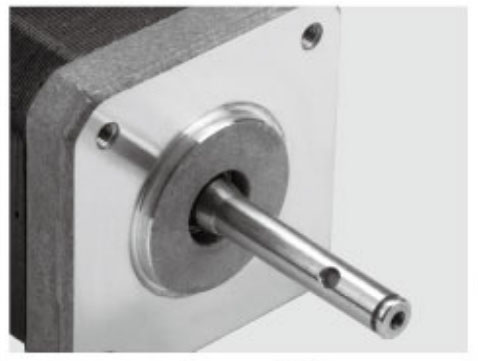
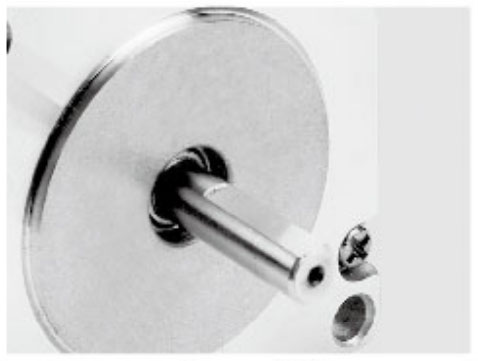
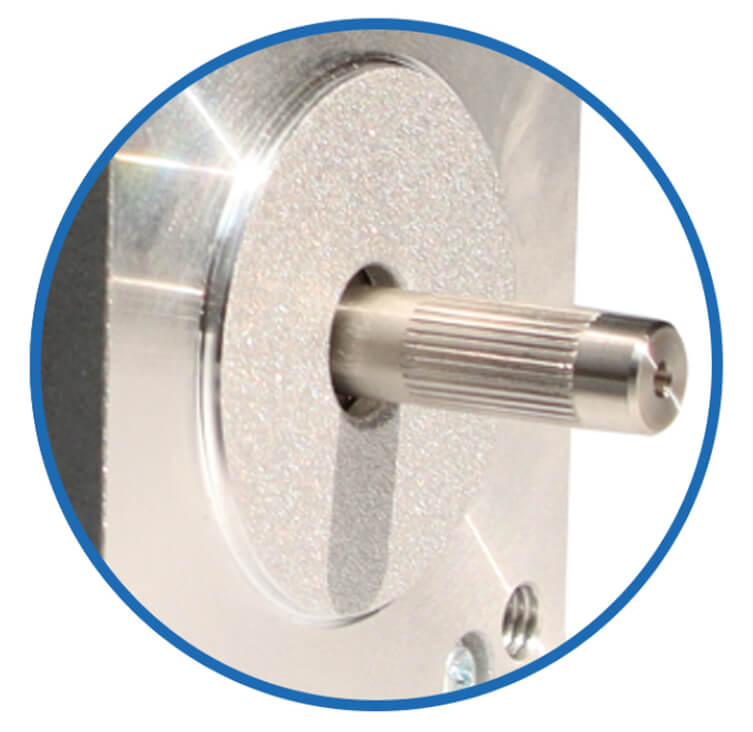
Perno dell'albero
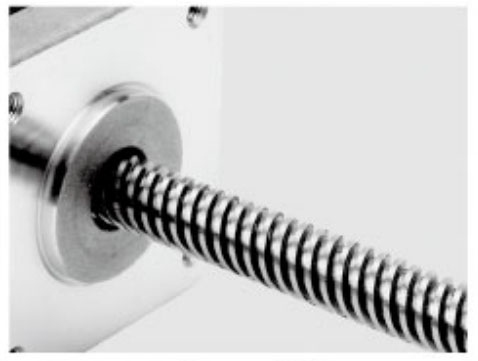
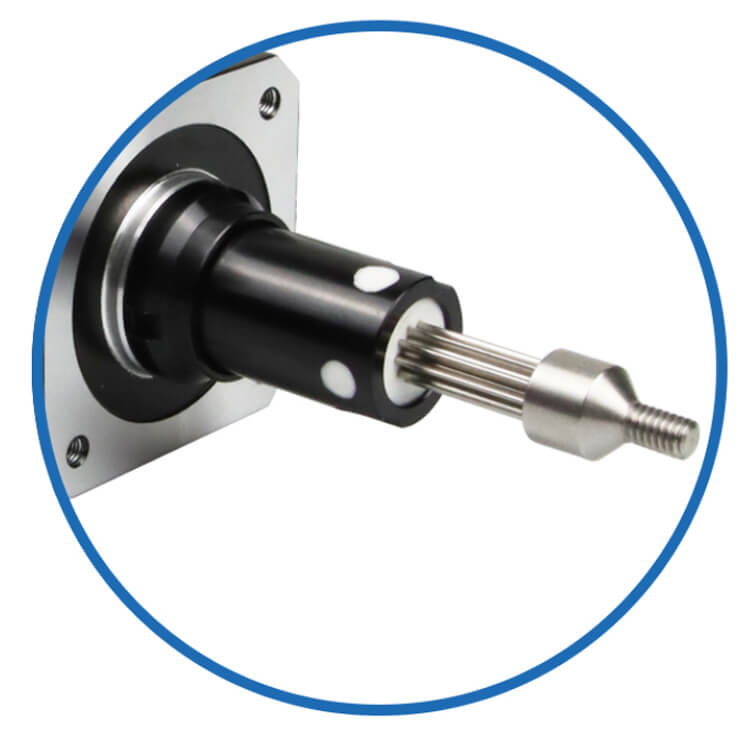
Albero filettato
Montaggio a pannello
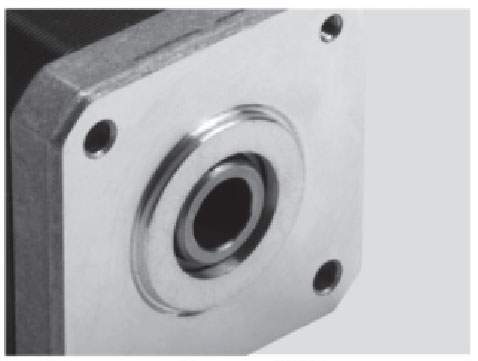
Albero cavo
Albero filettato
Montaggio a pannello
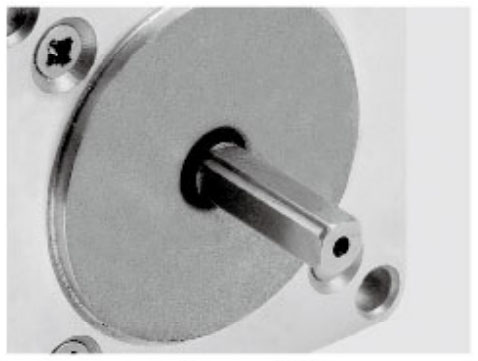
Appartamento singolo
Doppio piatto
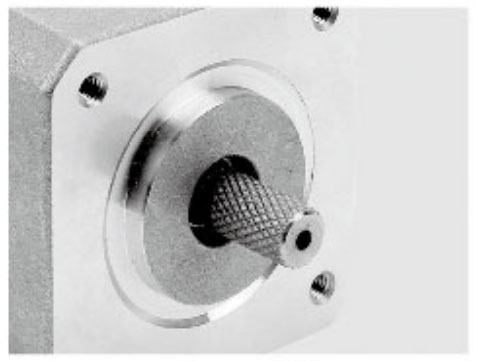
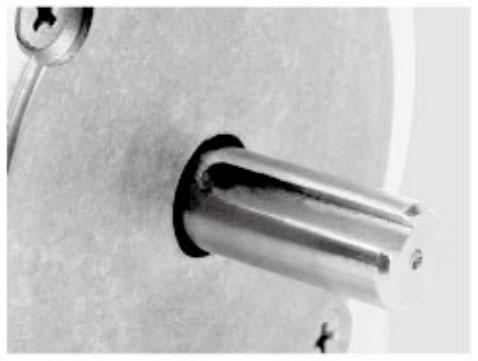
Albero chiave
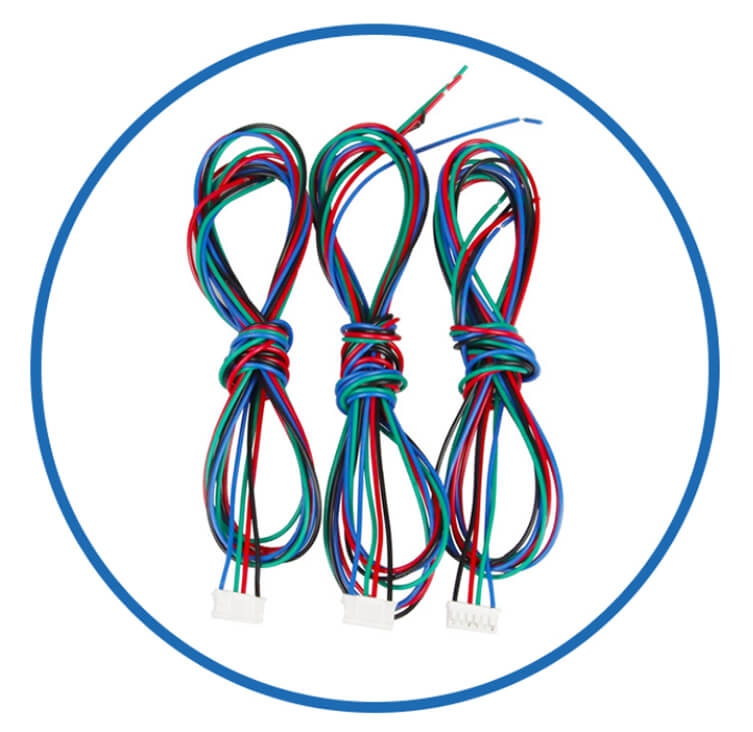
Cavi
Flange
Lancia
Asta della vite di comando
Codificatori
Freni
Riduttori
Kit motore
Driver integrati
Più personalizzato
Per il controllo della direzione dell'impulso, vedere [Controllo della direzione degli impulsi JKISC57-P6A3 ].
Per il controllo CANopen, vedere [Controllo CANbus CANopen JKISC57-C6A3 ].
Servo passo-passo standard, vedere [Servomotore passo-passo integrato JKISC57-R6A3 ].
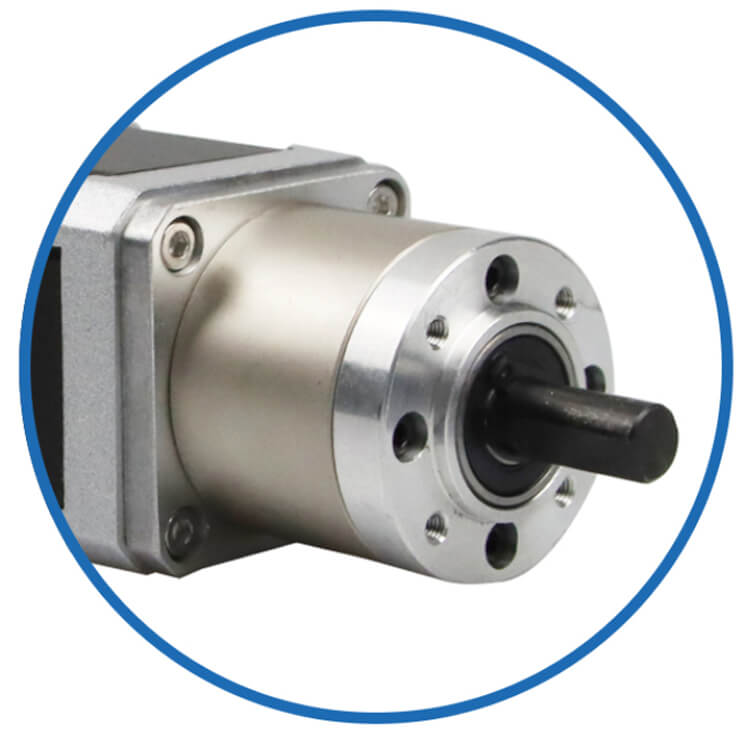
Con riduttore epicicloidale, vedere [Servo passo-passo integrato JKISC57-R6A3 con riduttore epicicloidale ad alta precisione ].
Con riduttore a vite senza fine, vedere [JKISC57-R6A3 Servo passo-passo integrato con riduttore a vite senza fine ].
Con vite a ricircolo di sfere, vedere [JKISC57-R6A3 Servo passo-passo integrato con vite a ricircolo di sfere lineare ].
Con vite di comando esterna, vedere [JKISC57-R6A3 Servo passo-passo integrato con vite di comando lineare di tipo T ]
Per una coppia bassa, vedere [0,55 Nm - Controllo ModBus RS485 - JKISC57-R1A3 ].
Per una coppia media, vedere [1,2 Nm - Controllo ModBus RS485 - JKISC57-R2A3 ].
Per una coppia media, vedere [1,89 Nm - Controllo ModBus RS485 - JKISC57-R3A3 ].
Per una coppia elevata, vedere [2,2 Nm - Controllo ModBus RS485 - JKISC57-R4A3 ].
Per una coppia elevata, vedere [2,8 Nm - Controllo ModBus RS485 - JKISC57-R5A3 ].
Come professionista produttore di movimento del modulo motore passo-passo lineare integrato , JKONGMOTOR fornisce soluzioni di controllo del movimento personalizzate per clienti globali. Ulteriori informazioni sulle capacità della nostra fabbrica.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO.,LTD TUTTI I DIRITTI RISERVATI.