
日本語
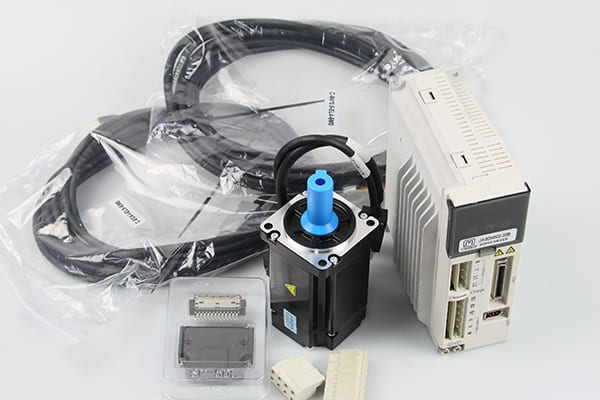
サーボ モーターは の原理に基づいて動作し、 閉ループ制御機構を実現します 位置、速度、トルクの正確な制御。サーボモーターは、電力が供給されると単に回転する通常のモーターとは異なり、入力された指令に応じて フィードバックを使用して 動作を継続的に調整します。
メカニズムの内訳は次のとおりです。
システムは、通常は電圧、パルス、またはデジタル コマンドの形式で制御信号を受信します。この信号は、 望ましい位置、速度、またはトルクを表します。 モーターが達成する必要がある
モーターには フィードバック デバイスが搭載されており、実際の出力 (現在の位置、速度、トルク) を常に測定します。エンコーダ、レゾルバ、ポテンショメータなどの
制御回路は、この実際の出力と入力コマンドを比較します。
それらの差は エラー信号と呼ばれます.
エラー信号は、 サーボ コントローラーまたはドライバー。モーターの入力 (電流、電圧、またはパルス幅) を調整して差異を修正します。
サーボモーターは調整された入力に応答し、シャフトを指令された位置または速度に正確に動かします。
このプロセスはリアルタイムで継続的に繰り返されます。フィードバック ループにより、モーターは次のことを保証されます。
目標位置へ素早く移動します。
オーバーシュートすることなく正確に停止します。
負荷が変化してもトルクと速度を維持します。
サーボモーター: 動きを提供します。
コントローラー/ドライバー: コマンドを処理し、モーターを制御します。
フィードバック デバイス (エンコーダ/レゾルバ) : リアルタイムの位置および速度データを提供します。
電源: システムにエネルギーを供給します。
のメカニズム サーボ モーターは のようなものです 自己修正システム。正常に動作しているかどうかを常にチェックし、動作していない場合は即座に調整します。このため、サーボ モーターは、 ロボット工学、CNC 機械、航空宇宙、オートメーションの分野で広く使用されています 精度と信頼性が重要となる 。
はい、 サーボモーターは連続回転できますが、によって異なります。 サーボモーターの種類.
標準的なサーボは、 限られた範囲 (通常は 0° ~ 180° 、場合によっては最大 270° ) 内で回転するように設計されています。
主に、アプリケーションに使用されます。 正確な角度位置決めが必要な など、 ロボットアーム、RC車両、カメラジンバル.
ため、無限に回転することはできません。 フィードバック システム (ポテンショメータまたはエンコーダ)が 動作を設定角度に制限している
連続回転サーボは標準サーボのように見えますが、 どちらの方向にも無限に回転するように変更されています。.
正確な角度を制御する代わりに、制御信号によって 速度と方向が決定されます。 回転
ニュートラル 信号 (通常 1.5 ms パルス幅) によりモーターが停止します。
パルス が短いと、 さまざまな速度で一方向に回転します。
逆 パルスが長いと 方向に回転します。
これらはでよく使用されます。 、車輪付きロボット、ベルトコンベア、自動駆動システム.
先進的なサーボシステムでは (エンコーダ付きACまたはDCサーボ)、を維持しながら連続回転が可能 正確な速度とトルク制御.
標準的なホビー サーボとは異なり、これらのモーターは 精度を失うことなく継続的に回転できます。のおかげで、 閉ループ フィードバック.
標準サーボ → 回転制限(角度制御)。
連続回転サーボ → 無限回転(速度・方向制御)。
産業用サーボ→ による連続回転が可能 精密かつフィードバック制御.
の分野では、 電気モーターの違いを理解することが不可欠です。 サーボ モーター と 通常のモーター エンジニア、製造業者、およびオートメーション、ロボット工学、モーション制御に携わるすべての人にとって、どちらのタイプのモーターも電気エネルギーを機械運動に変換するために使用されますが、その設計、目的、および性能特性は大きく異なります。
( 通常のモーターとも呼ばれます) は、 通常の電気モーター変換するデバイスです。 電気エネルギーを機械エネルギーに 磁場と電流の相互作用を通じて通常のモーターの一般的なタイプは次のとおりです。
ACモーター (誘導電動機、同期電動機)
DC モーター (ブラシ付きおよびブラシレス)
これらのモーターは連続回転用に設計されており、ファン、ポンプ、コンベア、家庭用電化製品など、精密な制御が必要とされない用途で広く使用されています。
サーボ モーターは です 特殊なモーター を備えた フィードバックシステム を可能にする 、位置、速度、トルクの精密な制御。通常のモーターとは異なり、サーボモーターは閉ループシステムの一部です。つまり、出力を継続的に監視し、入力コマンドに従って調整します。
サーボ モーターは、精度と効率が重要となる ロボット工学、CNC 機械、航空宇宙、オートメーションなどの分野に不可欠です。
ステータとロータ:回転力を発生させる基本的な電磁部品。
フィードバック機構なし: オープンループシステムで動作し、電源が遮断されるまで動作します。
シンプルなデザイン: 精度よりも耐久性と効率を優先します。
ステーターとローター: 通常のモーターと似ていますが、動的応答を考慮して設計されています。
エンコーダまたはリゾルバ: 速度と位置に関する継続的なフィードバックを提供します。
制御電子機器: 内蔵または外部のドライバー回路がフィードバックを解釈し、電流を調整します。
コンパクトで堅牢な設計: 正確で反復的なタスク向けに最適化されています。
通常のモーターはの原理で動作します 電磁誘導。一度通電されると、電源がオフになるか負荷条件が変化するまで回転し続けます。通常、それらは周波数によって決定される一定の速度で動作します( AC モーター ) または供給電圧 (DC モーターの場合)。
サーボ モーターは、 閉ループ フィードバック システムの原理に基づいて動作します。モーターはコマンド信号を受信し、それをエンコーダーからのフィードバック信号と比較します。偏差がある場合、制御システムが誤差を修正し、 正確な移動と位置決めを保証します。.
単純な電圧または周波数の変化によって制御されます。実際のパフォーマンスを検証するためのメカニズムが組み込まれていません。
エンコーダーデータに基づいて継続的に調整する高度なドライバーとコントローラーによって制御されます。これにより、変動する負荷条件下でも高い精度が保証されます。
通常のモーター: 速度制御が制限されており、多くの場合、VFD (可変周波数ドライブ) などの外部デバイスが必要です。
サーボモーター:瞬時の加減速応答による優れた速度制御。
通常のモーター: トルクは設計と負荷に依存し、精度は限られています。
サーボ モーター: 正確なトルク制御。さまざまな負荷の下で一定のトルクが必要なアプリケーションに最適です。
通常のモーター: 固有の位置決め機能はありません。
サーボモーター: 閉ループ制御による高い位置決め精度。
ファンと送風機
ポンプとコンプレッサー
コンベヤベルト
家庭用電化製品(洗濯機、冷蔵庫)
単純な回転が必要な産業機械
ロボット工学と自動化システム
CNC (コンピューター数値制御) マシン
航空宇宙および防衛システム
包装機械
カメラのオートフォーカスシステム
精密な動作が要求される医療機器
コスト効率が高い: 一般にサーボモーターよりも安価です。
シンプルな操作: インストールと実行が簡単です。
耐久性: 厳しい環境でも継続的に動作できるように設計されています。
低メンテナンス: 特にブラシのない誘導モーターの場合。
高精度:位置、速度、トルクを正確に制御します。
高速応答時間: 入力信号に素早く適応します。
エネルギー効率: 特定のタスクに必要な電力のみを使用します。
コンパクトなサイズ: より小さなフォームファクターで高いパフォーマンスを提供します。
柔軟性: 複雑な自動化システムに適しています。
精度の欠如: 位置またはトルクを正確に制御できません。
速度制限: 可変速度には外部デバイスが必要です。
変動する負荷では非効率的: 需要の変化に応じてパフォーマンスが低下します。
高コスト: 複雑な設計と電子機器のため、より高価になります。
複雑なセットアップ: ドライバー、コントローラー、チューニングが必要です。
メンテナンスの必要性: エンコーダーとセンサーは校正または交換が必要な場合があります。
| サーボ | モーター | ノーマルモーター |
|---|---|---|
| 制御システム | フィードバック付きのクローズドループ | フィードバックのないオープンループ |
| 正確さ | 高精度(位置・トルク) | 制限あり、負荷に依存 |
| 速度応答性 | 高速かつダイナミック | 比較的ゆっくりとした安定した速度 |
| アプリケーション | ロボティクス、CNC、オートメーション | ファン、ポンプ、コンベア、家電製品 |
| 料金 | より高い | より低い |
| 複雑 | コントローラーを使用した複雑なセットアップ | シンプルでわかりやすい |
DCサーボモーター
ACサーボモーター
、 サーボモーターの寿命は などのいくつかの要因によって決まります サーボの種類、その 品質の高い, 動作条件、 メンテナンス方法。一般に、サーボ モーターは 長期的な信頼性を確保できるように設計されていますが、その耐用年数は大きく異なる場合があります。
高品質の産業用サーボ モーターの寿命は通常 20,000 ~ 30,000 時間です (通常の使用で約 7 ~ 10 年)。
適切なメンテナンスと良好な状態であれば、さらに長く使用できます。
軽い使用向けに設計されており、 数百時間から数千時間持続します。 負荷ストレスとビルド品質に応じて
サイズが小さく、コンポーネントの堅牢性が低いため、摩耗が早くなります。
定格トルク以上での連続運転はモーターの寿命を縮めます。
衝撃荷重、頻繁な逆転、過負荷により摩耗が促進されます。
高負荷サイクルで連続的に動作するモーターは、断続的に使用されるモーターよりも早く摩耗します。
高い周囲温度、ほこり、湿気により、絶縁体、ベアリング、電子部品が劣化する可能性があります。
通常、機械的寿命はベアリングによって決まります。
エンコーダやフィードバック デバイスも時間の経過とともに劣化する可能性があります。
定期的な検査、潤滑 (必要な場合)、および適切な冷却により、寿命を大幅に延ばすことができます。
ベアリングからの振動や騒音が増加する。
位置決めの精度が低下します (フィードバック誤差)。
通常負荷下での過熱。
断続的な電気的故障またはエンコーダの故障。
過負荷を避け、定格仕様内で使用してください。
適切な冷却と換気を行ってください。
ほこり、湿気、腐食性環境から保護してください。
予防保守を実行し、磨耗したベアリング/エンコーダを交換します。
産業用サーボは、適切な注意を払えば 使用できます 7 ~ 10 年以上 。
ホビー用サーボは、使用状況にもよりますが 持続します 、数百時間から数千時間 。
適切な操作とメンテナンスは、寿命を最大限に延ばすための重要な要素です。
選択することが重要です 適したサーボ モーターを を確保するには、機械に 精度、効率、信頼性。選択はに関する機械の要件によって異なります 、トルク、速度、精度、制御。正しい選択をするためのステップバイステップのガイドは次のとおりです。
まずは、マシンがサーボ モーターに何を実行する必要があるかを理解することから始めます。聞く:
位置決め用か 、速度制御用か、トルク制御用か?
動作するのか 連続的に動作する のか 断続的に?
高 精度が必要です か、それとも一般的な制御だけが必要ですか?
トルク は、サーボ モーターが提供する必要がある回転力です。
以下を考慮してを計算します 負荷トルク 。
荷物の重量。
システム内の摩擦。
加速と減速の要求。
を持ったモーターを常に選択してください。 トルク余裕 (20 ~ 30%) 信頼性を確保するために、計算された要件よりもある程度の
を特定します。 最大速度 (RPM) マシンに必要な
サーボモーターの定格速度と最高速度がシステムの要求と一致しているかどうかを確認してください。
サーボ モーターは迅速な応答能力を求めて選択されることが多いため、加速時間と減速時間を考慮してください。
機械に 正確な位置決めが必要な場合は、を備えたサーボ モーターを選択してください。 高解像度エンコーダ.
解像度が高いということは精度が高いことを意味し、これはなどのアプリケーションにおいて非常に重要です。 CNC 機械、ロボット工学、パッケージング システム.
サーボモーターの 物理的寸法 が機械の設計に適合していることを確認してください。
を確認してください シャフトの種類、取り付け穴、重量の適合性 。
確認してください。 電圧定格 (24V、48V、220V など) が利用可能な電源と一致していることを
サーボ モーターが、 サーボ ドライバー/コントローラーと互換性があることを確認してください。 使用する予定の
機械が連続的に動作する場合は、 連続使用に耐える定格のサーボ モーターを選択してください。.
過酷な環境 (粉塵、湿気、振動) の場合は、適切なを備えたモーターを選択してください IP 保護等級と堅牢な構造 。
モーターが必要な 制御プロトコル (CANopen、EtherCAT、Modbus など) をサポートしているかどうかを確認します。
マシンの PLC またはモーション コントローラーと確実に統合.
信頼性が実証されたからモーターを選択してください 評判の高いブランド 。
の入手可能性を考慮する スペアパーツ、サービスサポート、ドキュメント.
過剰な仕様は避けてください。単純なタスクには高性能サーボは不要な場合があります。
を考慮し パフォーマンス、寿命、予算のバランス て、最適なものを選択してください。
要約: 適切なサーボ モーターを選択するには、 モーターの仕様をマシンの機械的、電気的、および制御要件に一致させる必要があります。環境と予算を考慮しながらトルク、速度、精度を慎重に計算することで、アプリケーションに最も効率的なモーターを確実に選択できます。
制御 サーボモーターと通常のモーターの主な違いは、 にあります と精度。通常のモーターは連続的で単純な回転作業に最適ですが、サーボモーターは 精度、応答性、適応性が必要な用途に優れています。.
業界では オートメーション、ロボット工学、高性能制御が必要な 、サーボ モーターが明確な選択肢となります。ただし、コスト効率が高く、耐久性があり、シンプルなアプリケーションには、依然として通常のモーターが不可欠です。


