
日本語
ビュー: 0 著者: Jkongmotor 公開時間: 2026-07-31 起源: サイト
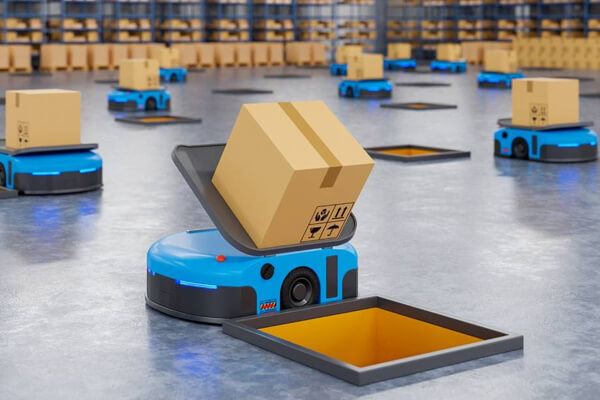
無人の急速な発展に伴い 搬送車(AGV)、, 自律移動ロボット(AMR) 、およびインテリジェントなファクトリーオートメーションシステム、安全性は製品を選択する際の最も重要な要素の 1 つとなっています。 AGV用途向けDCサーボモーター.
最新の AGV は、もはや単なる輸送プラットフォームではありません。これらは人間、自律型機器、生産ライン、倉庫システムと連携して動作します。これらの環境では、正確なモーション制御と高効率だけでなく、予期せぬ動作を防止し、運用リスクを軽減するための高度な機能安全機能も必要です。
最新の AGV サーボ ドライブ システムに統合されている最も重要な安全機能の 1 つは、 STO (Safe Torque Off)です。.
STO 機能を備えた AGV DC サーボ モーターにより、メーカーはコンパクトな設計、信頼性の高い性能、および などの国際規格への準拠を維持しながら、より高い安全レベルを達成できます。 IEC 61800-5-2、ISO 13849-1、IEC 61508.
単純に電源を切断する従来の緊急停止方法とは異なり、STO は、駆動システムを迅速な再起動に備えた状態に保ちながら、モーターのトルクの発生を防止する認定された方法を提供します。
この記事では次のことについて説明します。
における STO の意味 AGV DC サーボモーター
AGV メーカーが STO 準拠を必要とする理由
STOと非常停止(E-stop)の違い
低電圧 DC サーボ モーター内での STO の仕組み
AGV システムの安全規格と要求される安全レベル
機能安全機能を備えた適切な AGV サーボ モーターの選択方法
STO (Safe Torque Off) は、電源を完全に遮断することなくサーボ モーターがトルクを生成するのを防ぐ機能安全機能です。
従来のモーター システムでは、モーターの停止は通常、次のことを意味します。
主電源の遮断
メカニカルブレーキをかける
モーターが完全に停止するのを待っています
ただし、この方法にはいくつかの欠点があります。
停止応答時間の延長
機械的摩耗の増加
難しい再起動手順
予期せぬモーター作動のリスクが高い
アン STO を備えた AGV DC サーボ モーターは、 安全入力信号を使用してモーター ドライバーのパワー ステージを無効にします。 STO がアクティブになると、ドライブは電流がモーター巻線に到達するのを直ちに妨げます。つまり、モーターはトルクを生成できません。
重要なポイントは次のとおりです。
STO はモーターに停止を命令しません。 STO はモーターがトルクを生成するのを防ぎます。
このため、STO は予期せぬ動きが安全上の問題を引き起こす可能性がある AGV に特に適しています。

|

|

|

|

|

|

|

|

|

|
軸 |
送りねじ |
モジュール |
直線運動 |
ブレーキ |
ギアボックス |
ウォームギアボックス |
ワイヤー |
プロテクトレベル |
プロテクトレベル |
STO 機能を備えた一般的な AGV DC サーボ モーターは、 いくつかの主要コンポーネントで構成されています。
低圧DCサーボモーター
統合サーボドライバー
エンコーダフィードバックシステム
モーターパワーステージ
安全入力チャンネル
AGVモーションコントローラー
通常の動作中、サーボ ドライブは AGV コントローラーから制御コマンドを受信し、モーター巻線に電流を供給します。この電流により電磁トルクが生成され、AGV の車輪が加速、減速、速度を維持できるようになります。
STO 機能が有効になると、次のプロセスが発生します。
安全システムは、専用の安全入力を介して STO コマンドを送信します。
典型的なトリガーソースには次のようなものがあります。
非常停止ボタン
セーフティレーザースキャナ
安全PLCシステム
ドアインターロック
衝突検知システム
STO回路はサーボドライバ内部のパワートランジスタの制御信号を遮断します。
結果として:
モーター電流が遮断される
パワーステージがスイッチングを停止する
トルク発生を防止
DC 電源電圧は接続されたままですが、モーターはアクティブな駆動トルクを生成できません。
STO アクティベーション後:
モーターが加速できない
モーターが保持トルクを発生できない
モーター制御指令による予期せぬ動作を防止
これにより、AGV はメンテナンス中、緊急事態中、または人間とのやり取り中に、より安全な状態になることが保証されます。
よくある誤解は、STO が AGV を物理的に即座に停止させるということです。
実際には:
STO はモーターのトルクを除去しますが、機械の動きに積極的にブレーキをかけることはありません。
たとえば、AGV が重い荷物を積んで高速で移動している場合、次のようになります。
STO はモーターのトルクを即座に無効にします
AGV は慣性により回転を続ける可能性があります
追加のブレーキ方法が必要になる場合があります
アプリケーションに応じて、AGV メーカーは STO を以下と組み合わせる場合があります。
電磁ブレーキ
動的制動抵抗器
メカニカルブレーキ
安全停止 1 (SS1)
安全制限速度 (SLS)
この組み合わせにより、機能安全性と制御された停止性能の両方が提供されます。
AGV は次の用途で使用されることが増えています。
スマートファクトリー
自動倉庫
物流センター
自動車生産ライン
医療製造
半導体施設
AGV は作業者の近くで動作することが多いため、安全性要件は従来の産業用機器よりもはるかに高くなります。
標準の DC モーター コントローラーはソフトウェア コマンドを通じて動作を停止できますが、次の場合にはソフトウェア ベースの停止では安全性が保証されません。
コントローラーが故障する
通信が中断される
プログラミングエラーが発生する
センサーが誤った情報を提供する
STO は、通常のモーション コントロールから独立して動作するハードウェア ベースの安全層を提供します。
最新の AGV メーカーは、多くの場合、国際的な機能安全規格に従ってシステムを設計しています。
IEC 61800-5-2 は、電気駆動システムの安全関連機能を定義します。
STO は、以下を提供するため、最も広く採用されている安全機能の 1 つです。
確実なトルク除去
速い応答時間
意図しない動きの防止
ISO 13849-1 は、パフォーマンス レベル (PL) を使用して安全関連の制御システムを評価します。
AGV システムは通常、以下をターゲットとしています。
PL d
PL e
に応じて:
車両重量
動作速度
人間関係のレベル
リスク評価結果
IEC 61508 は安全度レベルを次のように定義しています。
SIL1
SIL2
SIL3
SIL4
産業用 AGV アプリケーションの場合、STO 機能は通常、以下をサポートするように設計されています。
SIL2
SIL3
システム アーキテクチャと診断機能によって異なります。
特徴 |
従来のモーターストップ |
STO機能 |
|---|---|---|
停止方法 |
ソフトウェアコマンド |
セーフティハードウェア機能 |
トルク発生を防止 |
保証なし |
はい |
コントローラーの障害に対する保護 |
限定 |
高い |
安全認証 |
難しい |
コンプライアンスに配慮した設計 |
再起動保護 |
限定 |
安全リセットが必要です |
AGV用途に最適 |
限定 |
推奨 |
STO 対応 AGV サーボ モーターを選択する場合、メーカーは以下を評価する必要があります。
一般的な AGV 電圧プラットフォーム:
DC24V
DC36V
DC48V
モーター出力は以下と一致する必要があります。
車両重量
移動速度
必要な加速度
動作環境
AGV には次の場合に十分なトルクが必要です。
負荷をかけた状態での起動
インクラインクライミング
連続運転
次のようなギア減速オプション:
遊星歯車装置
ウォームギアボックス
平ギアボックス
出力トルクを高めることができます。
質の高いフィードバックにより、次のことが改善されます。
速度制御
位置精度
ナビゲーションの安定性
一般的なオプションは次のとおりです。
インクリメンタルエンコーダ
磁気エンコーダ
アブソリュートエンコーダ
産業用 AGV システムでは、次のものが必要になることがよくあります。
CANopen
RS485 Modbus
EtherCAT
通信互換性により、AGV コントローラとのスムーズな統合が保証されます。
につれて、 無人搬送車 (AGV) や 自律移動ロボット (AMR) が スマートファクトリー、倉庫、物流オートメーションで広く使用されるようになる 動作精度、動作の信頼性、機能安全に対する要件が 高まり続けています。
従来の DC モーターは基本的な駆動力を提供できますが、最新の AGV システムには次のようなより高度な制御機能が必要です。
正確な速度調整
正確な位置決め
低速でも高トルク
バッテリーに優しい動作
リアルタイム通信
機能安全保護
このため、多くの AGV メーカーが STO (Safe Torque Off) 機能を統合した DC サーボ モーターを採用しています。.
STO を備えたAGV DC サーボ モーターは、 高性能サーボ制御技術と認証済みの安全機能を組み合わせており、移動ロボットが 効率的な動作制御とより安全なヒューマン マシン インタラクションの両方を実現できるようになります。.
の最大のメリット STO対応AGVサーボモーター は安全性能の向上です。
STO は、安全イベントが発生したときにモーターがトルクを生成するのを防ぎます。通常のソフトウェアベースの停止コマンドとは異なり、STO はサーボドライブ内の専用の安全回路を通じて機能します。
これにより、以下に対する保護が提供されます。
予期せぬAGVの動き
コントローラーの通信障害
ソフトウェアエラー
不正なモーションコマンド
メンテナンスに伴う事故
作業者の周りで動作する AGV の場合、STO は制御システムと機械動作の間に追加の安全層を作成します。
現代の産業顧客は、AGV システムが国際安全基準に準拠することをますます求めています。
STO 機能を備えた AGV DC サーボモータは、以下に基づいた安全設計をサポートします。
IEC 61800-5-2 パワードライブシステムの機能安全性
ISO 13849-1 機械制御システムの安全性
IEC 61508 機能安全要件
システム アーキテクチャに応じて、STO は AGV メーカーが次のような安全レベルを達成するのに役立ちます。
SIL2 / SIL3
PL d / PL e
このため、STO 搭載サーボ モーターは、CE 認証と世界的な安全性準拠を必要とする産業顧客に特に適しています。
最新の AGV では、設置スペースが限られているため、コンパクトなドライブ ソリューションが必要です。
統合型DC サーボ モーターは ドライバーと STO 機能を内蔵した 、以下の機能を組み合わせています。
モーター
サーボコントローラー
安全インターフェース
通信モジュール
エンコーダ処理
1つのコンパクトなユニットにまとめられています。
利点は次のとおりです。
制御盤サイズの縮小
配線の複雑さが軽減される
機械的統合が容易
より迅速なインストール
システムの信頼性の向上
中小型 AGV の場合、統合されたサーボ モーターにより車両の設計が大幅に簡素化されます。
AGV は多くの場合、次のような重量物を輸送する必要があります。
自動車部品
工業用部品
パレット
工場設備
高性能 DC サーボ モーターは次の機能を提供します。
高い始動トルク
安定した低速動作
加速レスポンスが速い
正確な速度制御
次のような減速機と組み合わせる場合:
遊星歯車装置
ウォームギアボックス
平ギアボックス
AGV サーボ モーターは、コンパクトな寸法を維持しながら、より高い出力トルクを提供できます。
従来の DC モーターとは異なり、サーボ モーターはエンコーダー フィードバックを使用して閉ループ制御を実現します。
エンコーダは以下を継続的に監視します。
モーターの位置
回転速度
負荷の変更
サーボコントローラーは出力トルクをリアルタイムに調整します。
これにより、次のことが可能になります。
スムーズな加速と減速
正確なドッキング
正確なナビゲーション
安定した荷重位置決め
これらの特性は、自動倉庫や生産ラインで使用されるAGVにとって不可欠です。
ほとんどの AGV はバッテリー電源システムを使用して動作します。
一般的な AGV 電圧プラットフォームには次のものがあります。
DC24V
DC36V
DC48V
低電圧 DC サーボ モーターは以下を提供するため、移動ロボットに最適です。
高い電気効率
エネルギー消費量の削減
バッテリーの直接互換性
電力変換要件の削減
これにより、AGVの稼働時間を延長し、充電頻度を減らすことができます。
AGV システムは多くの場合、連続的に動作し、場合によっては 24 時間年中無休で動作します。
信頼性の高いサーボ ドライブ ソリューションは、以下によってダウンタイムを削減します。
ブラシレスモーター設計
閉ループ制御
インテリジェントな保護機能
過電流保護
過熱保護
STO 安全監視
従来のブラシ付き DC モーターと比較して、ブラシレス DC サーボ モーターは以下を提供します。
長寿命
メンテナンス要件の軽減
耐環境性の向上
最新の AGV サーボ モーターは、次のようなさまざまな産業用通信プロトコルをサポートしています。
CANopen
RS485 Modbus
EtherCAT
パルス・方向制御
これにより、以下と簡単に統合できます。
AGVメインコントローラー
PLCシステム
ロボットコントローラー
倉庫管理システム
通信機能と STO の安全性を組み合わせることで、インテリジェントな移動ロボットの開発が簡素化されます。
倉庫自動化は、STO 対応 AGV サーボ モーターの最大の応用分野の 1 つです。
典型的なアプリケーションには次のようなものがあります。
パレット搬送AGV
ラック移動ロボット
自動ピッキングシステム
資材配送ロボット
必要な利点:
長い稼働時間
信頼性の高いナビゲーション
人体の安全保護
正確な位置決め
STO は、作業者が AGV の動作ゾーンに入るときの安全な動作を確保するのに役立ちます。
自動車工場では、以下の輸送に AGV が使用されます。
エンジンコンポーネント
自動車部品
組立資材
生産ツール
これらの環境には次のものが必要です。
高い耐荷重性
正確な位置決め
連続運転
厳格な安全コンプライアンス
STO を備えた AGV DC サーボ モーターは、生産物流システムに信頼性の高いモーション制御を提供します。
インダストリー 4.0 の工場には、柔軟な輸送ソリューションが必要です。
AGV サーボ モーターは次の用途に使用されます。
自動化された生産ライン
柔軟な製造システム
工場物流ロボット
STO機能により、AGVが人と一緒に走行する際の安全性が向上します。
AMR は以下に依存するため、高度なモーター制御が必要です。
自律航行
動的なパス計画
障害物回避
人間同士の交流
STO 対応サーボ モーターは、公共または半公共の環境で動作する AMR に追加の安全保護を提供します。
アプリケーションには次のものが含まれます。
サービスロボット
検査ロボット
配送ロボット
病院物流ロボット
頑丈な AGV には、強力で信頼性の高い駆動システムが必要です。
代表的な用途:
鉄鋼製造
航空宇宙産業の生産
大型機器の輸送
工場間の物流
これらの車両には次のものが必要です。
高トルク出力
強力な過負荷能力
安全性が認められた停止機能
STO を備えた DC サーボ モーターは、大型モバイル プラットフォームの動作安全性の向上に役立ちます。
病院や研究所では、次の目的で AGV を使用することが増えています。
薬の配達
サンプルの輸送
装備の移動
これらのアプリケーションには次のものが必要です。
静かな動作
確実な制御
高い安全基準
STO 機能は、ロボットの予期せぬ動きを防ぎ、スタッフと患者を保護します。
食品および製薬業界には次のものが必要です。
クリーンな運転
高い信頼性
メンテナンスが容易
安全コンプライアンス
STO 付き AGV サーボ モーターは次の用途に適しています。
自動カート
材料搬送ロボット
包装物流システム
は AGV DC サーボ モーターの STO 機能 、意図しないモーター トルクの発生を防ぎ、自律移動ロボットが最新の産業安全要件を満たすのに役立つ重要な安全技術です。
STO は、専用の安全機構を通じてモーターのパワーステージを無効にすることで、オペレーターを保護し、AGV システムの信頼性を向上させ、 IEC 61800-5-2、ISO 13849-1、IEC 61508などの規格への準拠をサポートする信頼性の高いソリューションを提供します。.
最新の AGV および AMR メーカーの場合、 STO 機能を統合した DC サーボ モーターは 、より安全、よりスマート、より信頼性の高いモバイル ロボット システムを構築するために不可欠な要件になりつつあります。
AGV は、人、機械、ロボットが同じ作業スペースを共有する動的な環境で動作します。安全上のリスクは次のような理由で発生する可能性があります。
センサーの故障
通信エラー
ソフトウェアの障害
コントローラーの故障
予期せぬ人間関係
機械的故障
標準の DC サーボ モーターは優れた位置決め精度と速度制御を提供しますが、機能安全機能がなければ、システムは最新の産業安全要件を満たさない可能性があります。
多くの産業顧客は、AGV システムが世界的な安全規制に準拠することを必要としています。
主な規格には次のようなものがあります。
IEC 61800-5-2 は、可変速電力駆動システムの安全機能を定義しています。
STO は、この規格で説明されている最も広く使用されている安全機能の 1 つです。
それは以下を保証します:
モータートルクの安全な無効化
意図しない動きの防止
確実な安全対応
ISO 13849-1 は、安全関連の制御システムの信頼性を評価します。
AGV メーカーは一般的に次のことを考慮しています。
パフォーマンスレベル (PL)
カテゴリ構造
診断範囲
失敗確率
適切に設計された AGV サーボ システムには、次のような安全レベルが必要となる場合があります。
PL d
PL e
アプリケーションのリスク評価に応じて異なります。
IEC 61508 は、機能安全システムの一般的なフレームワークを提供します。
それは次のように紹介します:
安全度水準 (SIL)
リスク軽減要件
ハードウェア信頼性評価
AGV アプリケーションの場合、STO 実装は以下の達成をサポートする場合があります。
SIL2
SIL3
完全なシステム アーキテクチャに応じて異なります。
よくある誤解は、STO と非常停止が同じであるということです。
これらは関連していますが、異なる目的を果たします。
非常停止ボタンは、オペレーターが使用する手動の安全装置です。
押したとき:
マシンが停止コマンドを受信した
エネルギーが切断される可能性があります
システム設計に従って動作が停止します
非常停止の目的は次のとおりです。
緊急時に危険な機械の動作を迅速に停止します。
STO は、サーボドライブ内の内部安全機能です。
アクティブ化すると:
モーターのトルク発生を防止
パワーエレクトロニクスが無効になっています
再起動には安全リセット条件が必要です
STO の目的は次のとおりです。
モーターが予期せぬトルクを発生させないようにするため。
一般的な AGV の安全アーキテクチャでは次のようになります。
非常停止ボタン → セーフティコントローラ → STO入力 → DCサーボモータドライバ → モータトルク無効
非常停止は緊急事態を検出し、STO は安全なモーター停止機能を提供します。
低電圧 DC サーボ モーターは、以下の機能を備えているため、AGV で広く使用されています。
コンパクトなサイズ
高効率
低電圧動作
優れた速度調整
簡単なバッテリー統合
一般的な AGV DC サーボ モーター システムには次のものが含まれます。
DCモーター
サーボコントローラー
パワーMOSFET/IGBTステージ
エンコーダフィードバック
通信インターフェース
安全入力回路
STO がトリガーされると、次のようになります。
セーフティコントローラは専用のセーフティ入力端子を介してSTO信号を送信します。
例:
STO1
STO2
デュアルチャンネル入力設計は、より高い安全レベルを実現するために一般に使用されます。
サーボドライバーは、電力出力段を制御する制御信号を切断します。
モーター巻線電流が遮断されます。
モーターには相電流が流れないため、次のようになります。
電磁トルクが消える
モーターは AGV ホイールをアクティブに駆動できません
安全状態が解除された後:
STO入力を解放する必要があります
安全コントローラがシステムの準備完了を確認
サーボイネーブルコマンドが復活しました
これにより、誤った再起動が防止されます。
これは、AGV 駆動システムを設計する際の最も重要な質問の 1 つです。
答えは次のとおりです。
STO はモーターのトルクを即座に取り除きますが、モーターに積極的にブレーキをかけることはありません。
STO アクティベーション後:
モーターが駆動力を発生しなくなる
AGV は慣性により動き続ける可能性があります
機械的ブレーキまたは動的ブレーキが必要な場合があります
例えば:
数トンの資材を運ぶ重荷重 AGV には、次のものが必要となる場合があります。
STO機能
電磁ブレーキ
回生ブレーキ
安全速度監視
必要な停止距離を達成するために。
したがって、STO は独立した停止方法ではなく、完全な安全システムの一部として考慮される必要があります。
AC サーボ モーターと DC サーボ モーターはどちらも STO 機能をサポートできますが、それぞれに異なる利点があります。
特徴 |
AGV DCサーボモーター |
AGV ACサーボモーター |
|---|---|---|
電源 |
バッテリーに優しい DC24V/48V |
AC電源が必要です |
応用 |
移動ロボット、AGV、AMR |
産業機械 |
サイズ |
コンパクト |
より大きな |
効率 |
低電圧でも高い |
高出力で高い |
統合 |
バッテリーシステムで簡単 |
より複雑な |
メンテナンス |
低い |
低い |
標準的な電力範囲 |
小型から中型のAGV |
重工業オートメーション |
ほとんどのモバイル ロボット アプリケーションでは、 ドライバーと STO 機能を統合した 24V および 48V DC サーボ モーターが、 安全性、効率性、システムのシンプルさの間で優れたバランスを実現します。
必要な安全レベルは以下によって決まります。
車両重量
最高速度
動作環境
人間同士の交流
リスク評価結果
一般的な AGV の安全要件には次のものが含まれます。
以下に適しています:
倉庫用AGV
屋内搬送ロボット
低速モバイルプラットフォーム
用途:
大型AGV
高速自動運転車
人間と機械の共有環境
完全な AGV 安全システムには次のものが含まれます。
STO
安全制限速度 (SLS)
安全停止 1 (SS1)
セーフティスキャナ
非常停止ボタン
安全PLC
エンコーダモニタリング
適切なサーボ モーターのサプライヤーを選択するには、トルクと速度以上の評価が必要です。
統合されたモーターとドライバーのソリューションは以下を提供します。
設置スペースが小さくなる
配線の複雑さの軽減
より高い信頼性
AGV の統合が容易に
一般的な AGV 電圧プラットフォームには次のものがあります。
DC24V
DC36V
DC48V
モーター電圧は以下と一致する必要があります。
バッテリーシステム
コントローラのアーキテクチャ
電力要件
AGV には正確なモーション制御が必要です。
一般的なエンコーダ オプション:
インクリメンタルエンコーダ
磁気エンコーダ
アブソリュートエンコーダ
エンコーダのフィードバックが改善されます。
位置精度
速度規制
ナビゲーション性能
最新の AGV サーボ モーターは、多くの場合、以下をサポートしています。
CANopen
RS485
Modbus RTU
EtherCAT
通信互換性により、以下との統合が簡素化されます。
AGVコントローラー
PLCシステム
ロボット制御プラットフォーム
業界がの導入を加速するにつれ 無人搬送車 (AGV) や 自律移動ロボット (AMR)、OEM メーカーは、より高いパフォーマンス、より優れた信頼性、より強力な安全性コンプライアンスに対する要件の増大に直面しています。
最新の AGV は、もはや制限区域内で動作する孤立した機械ではありません。これらは、以下と連携して動作するインテリジェントなモバイル プラットフォームです。
工場のオペレーター
倉庫従業員
生産設備
協働ロボット
自動化システム
この人間と機械の相互作用により、より高い安全性要件が作成されます。基本的な速度制御のみを提供する従来のモーター ソリューションは、高度な AGV アプリケーションにはもはや十分ではありません。
このため、多くの AGV OEM メーカーが選択しています。 STO (安全トルクオフ) 機能を備えた DC サーボ モーターは、 推奨される駆動ソリューションとして機能します。
STO 対応 DC サーボ モーターは 以下を組み合わせます。
高精度サーボ制御
低電圧DC互換性
エンコーダフィードバック
統合ドライブ技術
機能安全保護
この組み合わせにより、AGV メーカーはより安全で効率的で認証が容易なモバイル ロボット プラットフォームを構築できます。
OEM AGV メーカーが選択する主な理由の 1 つは STO 付き DC サーボ モーターを 、国際的な安全要件を満たす必要性です。
AGV が世界中に輸出される場合、顧客は多くの場合、次のような標準への準拠を要求します。
IEC 61800-5-2 ドライブシステムの機能安全性
ISO 13849-1 制御システムの安全関連部品
IEC 61508 機能安全規格
STO は、モーターがトルクを生成するのを直接防ぐため、最も一般的に使用される安全機能の 1 つです。
AGV OEM メーカーにとって、これはいくつかの利点をもたらします。
安全性認証の容易化
システム開発期間の短縮
顧客受け入れの向上
安全性評価時のリスクの低減
OEM は、複雑な外部安全回路を設計する代わりに、STO 機能を内蔵したサーボ モーターを車両アーキテクチャに統合できます。
予期せぬ動きは、モバイル ロボット アプリケーションにおける最大の安全リスクの 1 つです。
考えられる原因は次のとおりです。
コントローラーの故障
通信中断
ソフトウェアエラー
センサーの故障
不正な操作コマンド
通常の停止コマンドは、制御システムが正しく機能しているかどうかに依存します。
ただし、STO は独立した安全メカニズムを提供します。
STO が有効になっている場合:
サーボドライブはパワー出力ステージを無効にします
モーター電流供給が遮断される
トルク発生を防止
AGV は車輪をアクティブに駆動できません
これは次の場合に特に重要です。
重荷重AGV
人間と機械の共有環境
工場自動搬送システム
OEM メーカーは常に以下の削減に注力しています。
車両サイズ
開発の複雑さ
配線要件
組み立て時間
従来の AGV ドライブ システムでは、別個のコンポーネントが必要になる場合があります。
DCモーター
外部モータードライバー
セーフティリレー
エンコーダモジュール
通信インターフェース
統合DC サーボ モーターは STO を備えた 、これらの機能を 1 つのコンパクトなソリューションに統合します。
利点は次のとおりです。
ケーブルの数が少ないということは、次のことを意味します。
設置コストの削減
より高い信頼性
より簡単なトラブルシューティング
統合されたサーボ モーターにより、大型の電気キャビネットの必要性が減り、OEM はよりコンパクトな AGV を設計できるようになります。
エンジニアは次のことに集中できます。
車両構造
ナビゲーションソフトウェア
アプリケーションの最適化
モーター制御ハードウェアの開発に過度の時間を費やす必要はありません。
AGV アプリケーションでは、単純な回転以上のものが必要です。
モーターは以下を提供する必要があります。
スムーズな加速
正確な速度調整
正確な停止
安定した低速動作
DC サーボ モーターは、閉ループ フィードバックを通じてこれを実現します。
エンコーダは以下を継続的に監視します。
モーターの位置
回転速度
負荷の変更
サーボコントローラーが出力トルクを自動調整します。
これにより、AGV は次のことを実現できます。
正確なドッキング
スムーズな輸送
ナビゲーションパフォーマンスの向上
機械振動の低減
OEM メーカーにとって、これにより最終的な AGV 製品の全体的な品質が向上します。
ほとんどの AGV はバッテリー システムを使用しているため、低電圧 DC サーボ モーターが理想的な選択肢となります。
一般的な AGV パワー プラットフォームには次のものがあります。
DC24V
DC36V
DC48V
AC サーボ システムと比較して、DC サーボ モーターには次のような利点があります。
バッテリーの直接互換性
より高いエネルギー効率
電力変換損失の低減
簡素化された電気アーキテクチャ
これは、以下の場合に特に価値があります。
倉庫ロボット
モバイルハンドリングプラットフォーム
屋内物流AGV
OEM 顧客は、多くの場合、AGV が最小限のダウンタイムで継続的に稼働することを要求します。
信頼性の高い AGV モーター ソリューションは、以下に耐える必要があります。
長い稼働時間
頻繁なアクセルとブレーキ
変動負荷
粉塵や振動環境
STO を備えた DC サーボ モーターは次の機能を提供します。
ブラシレスモーター技術
インテリジェントな保護機能
過電流保護
過熱監視
安全シャットダウン機能
これらの機能により以下が改善されます。
寿命
システムの安定性
メンテナンスの効率化
最新の AGV は、以下の間の通信に依存しています。
メインコントローラー
ナビゲーションシステム
安全システム
モータードライブ
STO 対応 DC サーボ モーターは、次のような産業用通信プロトコルをサポートできます。
CANopen
RS485 Modbus
EtherCAT
パルス/方向
これにより、OEM メーカーはモーターをさまざまな AGV プラットフォームに簡単に統合できます。
例えば:
AGV コントローラー → 通信インターフェース → サーボドライブ → モーター → エンコーダーフィードバック
この閉ループ アーキテクチャにより、車両のインテリジェンスと制御精度が向上します。
OEM メーカーは、パフォーマンスとコストのバランスを取る必要があります。
統合 STO を備えた DC サーボ モーターを使用すると、以下を通じてシステム全体のコストを削減できます。
以下の必要性が少なくなります。
外部安全モジュール
追加配線
独立したモーターコントローラー
事前に統合されたソリューションにより、以下が削減されます。
モーターのチューニング時間
電気設計業務
試験手順
信頼性の高いサーボ システムにより、以下が削減されます。
ダウンタイム
交換頻度
サービス要件
AGV プラットフォームが異なれば、要件も異なります。
OEM メーカーは多くの場合、次のようなカスタマイズ オプションを必要とします。
異なる電圧定格
さまざまなトルクレベル
カスタム取り付け寸法
さまざまなシャフトデザイン
ギアボックスの統合
エンコーダのオプション
通信プロトコル
OEM/ODM 機能を持つ DC サーボ モーター サプライヤーは、以下のカスタマイズされたソリューションを提供できます。
小型倉庫ロボット
重量物運搬用AGV
AMR
モバイルロボットプラットフォーム
この柔軟性により、メーカーは特定の市場向けに差別化された製品を作成できます。
世界の製造業は次の方向に向かって進んでいます。
インダストリー4.0
スマートファクトリー
自律物流
人間とロボットのコラボレーション
安全性が重要な購入要素になりつつあります。
STO 対応サーボ モーターを使用する AGV メーカーは、顧客に以下を提供できます。
より高い安全レベル
信頼性の向上
より簡単な認証
より高度な自動化機能
これにより、国際的な自動化プロジェクトに入札する際に競争上の優位性が生まれます。
の急速な発展に伴い スマート マニュファクチャリング、インダストリー 4.0、インテリジェント ロジスティクス、AGV (無人搬送車) と AMR (自律移動ロボット) は、自動化されたマテリアル ハンドリングと輸送に不可欠な機器となりつつあります。
孤立した場所で稼働する従来の産業機器とは異なり、最新の AGV は多くの場合、オペレーター、生産機械、その他のロボットと作業環境を共有します。そのためには優れた運動性能だけでなく、高度な安全機能も求められます。
STO 対応 DC サーボ モーターは、 以下を組み合わせているため、多くの AGV システムにとって推奨される駆動ソリューションとなっています。
高精度サーボ制御
低電圧DC動作
エネルギー効率の高いブラシレスモーター技術
エンコーダフィードバック
統合された安全機能
安全 トルクオフ (STO) 機能は、安全事象が発生したときにモーターが駆動トルクを生成できないようにするため、AGV メーカーがより安全な動作を実現し、国際的な安全要件を満たすのに役立ちます。
以下は最も一般的なアプリケーションです。 AGV システムの STO 対応 DC サーボ モーター.
倉庫自動化は、AGV システムの最大の応用分野の 1 つです。最新の倉庫では、AGV を使用して以下の間で商品を自動的に輸送します。
保管場所
ピッキングステーション
包装ライン
配送地域
代表的な AGV のタイプには次のものがあります。
パレット移動AGV
棚昇降ロボット
コンベヤAGV
移動式ピッキングロボット
これらの車両は通常、長時間継続的に稼働し、作業員やその他の設備の周囲を安全に移動する必要があります。
倉庫用 AGV には次のものが必要です。
作業者が AGV の動作領域に入ると、STO はモーターのトルクを即座に無効にし、予期せぬ動きを防ぎます。
サーボフィードバックにより、正確な以下が可能になります。
ドッキング
位置合わせ
速度規制
これは、自動ロードおよびアンロード操作の場合に特に重要です。
バッテリー駆動の倉庫ロボットは、以下を提供するため、低電圧 DC サーボ モーターの恩恵を受けます。
エネルギー消費量の削減
稼働時間の延長
バッテリーの効率的な利用
自動車工場は、AGV テクノロジーを最も早く採用した工場の 1 つです。
AGV は以下の輸送に広く使用されています。
エンジンコンポーネント
トランスミッション部品
車両アセンブリ
生産ツール
材料容器
自動車の製造では、生産の中断により多大な損失が発生する可能性があるため、非常に高い信頼性が求められます。
自動車用 AGV は、多くの場合、数百キログラムまたは数トンの材料を運びます。
DC サーボ モーターとギアボックスを組み合わせると、次のことが可能になります。
高い始動トルク
安定した低速移動
強力な過負荷能力
最新の自動車工場では、AGV が以下のものと一緒に稼働することがよくあります。
組立作業員
産業用ロボット
保守員
STO 機能は、偶発的なモーターの作動を防止することにより、追加の安全層を提供します。
自動車の生産ラインは多くの場合、24 時間年中無休で稼働しています。
STO 対応サーボ モーターにより、以下が改善されます。
システムの信頼性
メンテナンスの効率化
運転上の安全性
ヘビーデューティ AGV は、次のような業界で大きくて重い荷物を輸送するために設計されています。
鉄鋼製造
航空宇宙
造船
重機製造
典型的なアプリケーションには次のようなものがあります。
大型部品の輸送
工場物流カート
自動搬送プラットフォーム
重荷重の AGV は、次の理由により安全上のリスクが高くなります。
車両質量が大きい
高い運動エネルギー
長い制動距離
STO は以下の防止に役立ちます。
予想外の加速
制御されていないモータートルク
メンテナンス中の誤動作
頑丈な AGV の場合、STO は通常、以下と組み合わせられます。
電磁ブレーキ
機械式ブレーキシステム
セーフティスキャナ
安全PLCシステム
徹底した安全管理を実現します。
AMR は次世代の移動ロボットを代表します。
固定ルートをたどる従来の AGV とは異なり、AMR は以下を使用します。
LiDARナビゲーション
ビジョンシステム
人工知能アルゴリズム
動的なパス計画
アプリケーションには次のものが含まれます。
工場検査ロボット
配送ロボット
移動サービスロボット
自律型交通プラットフォーム
AMR は多くの場合、公共環境または半公共環境で動作します。
STO は、安全状態が検出されたときにロボットが駆動トルクの生成を継続できないようにするのに役立ちます。
小型 AMR にはコンパクトなコンポーネントが必要です。
STO を備えた統合 DC サーボ モーターにより、以下が削減されます。
設置スペース
配線の複雑さ
システム重量
エンコーダベースのサーボ制御は以下を提供します。
スムーズな動き
正確な速度制御
正確な停止
これによりナビゲーションのパフォーマンスが向上します。
スマートファクトリーには、変化する生産要件に適応できる柔軟な輸送システムが必要です。
STO 対応 DC サーボ モーターを搭載した AGV は、次の用途に使用されます。
ワーク搬送
生産ライン供給
自動資材配送
柔軟な製造システム
AGV は固定コンベヤ システムに代わるもので、以下を提供します。
柔軟なルーティング
簡単な生産変更
インフラストラクチャコストの削減
人との接触が多い工場では、信頼性の高い安全機能が求められます。
STO は、メーカーがより安全な自動物流システムを構築するのに役立ちます。
病院や製薬施設では、次の目的で AGV を使用することが増えています。
医薬品の輸送
研究室サンプルの配送
医療機器の移動
無菌材料の取り扱い
これらの環境には次のものが必要です。
高い信頼性
静かな動作
人との安全な交流
病院は非常に人間中心の環境です。 STO は、ロボットの予期しない動きに対する保護を提供します。
サーボ制御のブラシレス モーターは次の機能を提供します。
低振動
静かな動作
スムーズな加速
医療物流ロボットは継続的に動作することが多く、耐久性のあるモーター ソリューションが必要です。
食品および飲料工場では、次の目的で AGV が使用されます。
原料輸送
梱包物流
完成品の動き
業界では次のことが求められています。
高い信頼性
メンテナンスが容易
クリーンな運転
STO 対応 DC サーボ モーターは次の 機能を提供します。
自動化環境での信頼性の高い動作
メンテナンス要件の軽減
オペレーターの安全性の向上
IP65 定格設計などの適切な保護レベルと組み合わせることで、要求の厳しい産業環境に適応できます。
エレクトロニクスおよび半導体工場では、非常に正確でクリーンな材料の取り扱いが必要です。
AGV は次の用途に使用されます。
ウエハの輸送
電子部品の配送
クリーンルーム物流
これらのアプリケーションには次のものが必要です。
サーボフィードバックにより正確な位置決めが保証されます。
デリケートな素材にとって重要です。
STO は、高価な製品に損傷を与える可能性のある予期せぬ動きを防ぎます。
多くの工場では、生産ステーション間で製品を搬送するためにコンベア モジュールを備えた AGV を使用しています。
アプリケーションには次のものが含まれます。
組立ライン
包装システム
仕分けステーション
これらのシステムには次のものが必要です。
正確な速度同期
頻繁な発停運転
確実な安全制御
STO 対応サーボ モーターは、モーション制御パフォーマンスと安全保護の両方を提供します。
一部の AGV システムは、屋外または過酷な産業環境で動作します。
例としては次のものが挙げられます。
建設物流ロボット
鉱山輸送プラットフォーム
屋外点検ロボット
屋外 AGV アプリケーションでは、多くの場合、以下が必要になります。
高トルク出力
耐候性
耐衝撃性と耐振動性
安心の安全機能
STO 対応 DC サーボ モーターは、予測不可能な環境における動作の安全性の向上に役立ちます。
AGV メーカーはモーター ソリューションを選択する前に、以下を考慮する必要があります。
評価する:
車両重量
最大積載量
加速要件
傾斜能力
一般的な AGV 電圧システムには次のものがあります。
DC24V
DC36V
DC48V
モーターは車両の電源アーキテクチャに適合する必要があります。
確認する:
STO の利用可能性
安全入力構成
SIL/PL機能
認定要件
一般的なインターフェイスには次のものがあります。
CANopen
RS485 Modbus
EtherCAT
パルス/方向
アプリケーションに応じて、次のことを考慮してください。
IP等級
温度範囲
耐振動性
防塵
STO 対応 DC サーボ モーターは、安全性、精度、効率、信頼性の完璧な組み合わせを提供するため、最新の AGV および AMR システムの主要な駆動テクノロジーになりつつあります。
倉庫オートメーションや自動車製造から、大型輸送ロボットや医療物流システムに至るまで、これらのモーターは、OEM メーカーがより安全でインテリジェントなモバイル ロボット ソリューションを開発するのに役立ちます。
業界がへの移行を続ける中 スマートファクトリーと自動物流、 STO 機能安全技術を備えた DC サーボモーターを搭載した AGV システムは 、生産性の向上、運用リスクの軽減、次世代の産業オートメーションの実現においてますます重要な役割を果たすことになります。
最新の AGV および AMR システムでは、安全性はもはやオプション機能ではありません。自律移動ロボットがより速く、より重くなり、人間の作業者とより密接に統合されるにつれて、機能安全が設計の中核要件となっています。
STO 機能を備えた AGV DC サーボ モーターは、IEC 61800-5-2、ISO 13849-1、IEC 61508 などの世界的な安全規格への準拠をサポートしながら、意図しないトルクの発生を防止する信頼性の高いソリューションを提供します。
AGV モーター ソリューションを選択する場合、メーカーは以下を考慮する必要があります。
STO の利用可能性
安全レベルの要件
モータートルク能力
エンコーダの性能
通信プロトコル
環境保護
OEMカスタマイズ機能
高性能 DC サーボ技術と高度な機能安全機能を組み合わせることで、AGV メーカーは将来に向けて、より安全、スマート、信頼性の高い自律輸送システムを構築できます。
STO (Safe Torque Off) は、AGV DC サーボ モーターおよびサーボ ドライブに統合された機能安全機能で、安全上のリスクが発生した場合にモーターがトルクを生成するのを防ぎます。
STO がアクティブになると、サーボ ドライブはモーター出力段を無効にし、電流がモーター巻線に到達するのを防ぎます。これにより、AGV が予期せずアクティブに駆動したり加速したりすることがなくなります。
STO はで広く使用されています。 AGV、AMR、および産業用モバイル ロボットのアプリケーション 、通常のモーション コントロール ソフトウェアから独立した追加の安全層を提供するため、
AGV メーカーは STO を備えた DC サーボ モーターを選択します。 最新の移動ロボットは人間と機械が協働する環境で動作するため、
STO は、以下によって引き起こされるリスクを軽減します。
コントローラーの故障
通信エラー
ソフトウェアの誤動作
不正なモーションコマンド
予期せぬAGVの動き
OEM AGV メーカーにとって、STO は IEC 61800-5-2、ISO 13849-1、IEC 61508などの国際安全規格への準拠も簡素化します。.
いいえ、 STO はモーターのトルクを除去しますが、機械の動きに積極的にブレーキをかけることはありません。
STO がトリガーされると、次のようになります。
モーターが駆動トルクを発生しなくなります
AGV は慣性により動き続ける可能性があります
追加のブレーキ方法が必要になる場合があります
頑丈な AGV の場合、STO は以下と組み合わせられることがよくあります。
電磁ブレーキ
メカニカルブレーキ
ダイナミックブレーキシステム
安全停止 1 (SS1)
この組み合わせにより、安全保護と制御された停止性能の両方が提供されます。
STO 対応 DC サーボ モーターには、次のようないくつかの利点があります。
機能安全性の向上
国際安全基準への準拠
モーターの意図しない動きを防止
コンパクトなモーターとドライバーの統合設計
配線の複雑さの軽減
システムの信頼性の向上
モーションコントロールの精度が向上
メンテナンス要件の軽減
これらの利点により、自動物流、スマートファクトリー、自律移動ロボットに最適です。
STO 対応 DC サーボ モーターは、以下の分野で広く使用されています。
倉庫自動化AGV
自動車製造用AGV
頑丈なマテリアルハンドリングロボット
自律移動ロボット(AMR)
スマート工場物流システム
医療搬送ロボット
製薬自動化装置
食品加工物流ロボット
半導体クリーンルームAGV
人間とマシンの対話を必要とするアプリケーションでは、通常、STO 安全機能に対する要求が高くなります。
STO テクノロジーは通常、次のような国際的な機能安全規格に従って設計されています。
安全トルクオフなど、電気駆動システムの安全機能を定義します。
次のようなパフォーマンス レベルを通じて安全関連の制御システムを評価します。
PL d
PL e
安全度レベルを使用して機能安全要件を定義します。
SIL2
SIL3
正確な安全レベルは、完全な AGV システム設計とリスク評価によって決まります。
非常停止ボタンと STO は異なる機能を果たします。
関数 |
非常停止 |
STO |
|---|---|---|
目的 |
緊急シャットダウンを開始します |
モーターのトルク発生を防止 |
トリガーソース |
オペレーターまたは安全装置 |
セーフティコントローラまたは安全回路 |
手術 |
停止コマンドを送信します |
モーターパワーステージを無効にします |
安全の役割 |
緊急事態を検出 |
安全なモーター状態を作成します |
一般的な AGV 安全システムでは次のようになります。
非常停止 → セーフティコントローラ → STO入力 → サーボドライブ → モータトルク無効
両方の機能が連携して AGV の安全性を向上させます。
はい。 STO 対応 DC サーボ モーターは、以下の条件を適切に組み合わせた場合、頑丈な AGV に適しています。
必要なトルク出力
ギア減速システム
ブレーキソリューション
バッテリー電圧
デューティサイクル要件
重負荷の AGV では、次のものがよく使用されます。
DC24Vサーボモーター
48V DC サーボモーター
遊星歯車式サーボモーター
高トルクBLDCサーボモーター
ペイロードが大きいアプリケーションの場合は、STO を完全な安全アーキテクチャと組み合わせる必要があります。
STO を備えた最新の AGV DC サーボ モーターは、次のようなさまざまな通信インターフェイスをサポートできます。
CANopen
RS485 Modbus
EtherCAT
パルス・方向制御
これらの通信オプションにより、以下とのシームレスな統合が可能になります。
AGVコントローラー
PLCシステム
ナビゲーションシステム
産業オートメーションネットワーク
AGV アプリケーション用に STO 対応 DC サーボ モーターを選択する場合は、次の点を考慮してください。
定格トルク
ピークトルク
速度範囲
加速要件
バッテリー電圧
消費電力
連続運転能力
STO の利用可能性
安全レベルの要件
デュアルチャンネル安全入力
ギアボックスの互換性
シャフト設計
取付寸法
IP保護等級
エンコーダの種類
通信プロトコル
AGVコントローラーの互換性
OEM/ODM カスタマイズ機能を持つサプライヤーを選択すると、特定の AGV 設計に合わせてモーター ソリューションを最適化できます。


