
日本語
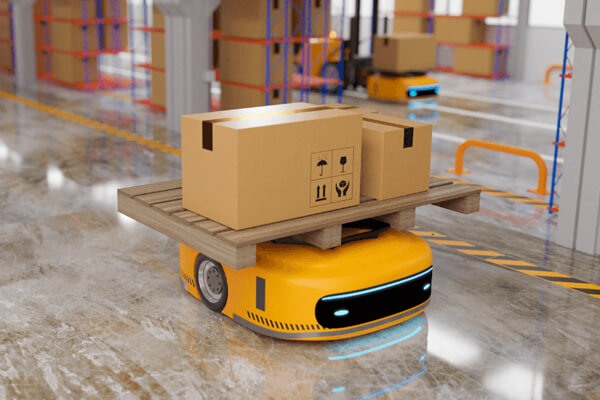
中 無人搬送車 (AGV)が現代の製造、倉庫保管、物流、医療、スマート ファクトリーを変革し続ける 、適切な ブラシレス DC (BLDC) モーターの選択は、 システム開発におけるエンジニアリング上の最も重要な決定事項の 1 つとなっています。モーターは、AGV の加速度、上昇能力、位置決め精度、バッテリー寿命、積載量、長期信頼性を直接決定します。
多くの AGV メーカーは、モーターが大きいほど自動的に優れたパフォーマンスが得られると想定し、モーターの定格出力のみに焦点を当てています。実際には、 モーターのトルク、速度、ギアボックス比、ホイール直径、効率、デューティ サイクル、およびコントローラーの互換性 も同様に重要な要素であり、一緒に評価する必要があります。
このガイドでは、エンジニアが必要な モーター出力とトルクを計算し、よくあるサイズ設定の間違いを回避し、さまざまな AGV アプリケーションに最適な統合 BLDC モーター ソリューションを選択する方法について説明します。
従来の産業用機器とは異なり、AGV はさまざまな床の状態でさまざまな荷重を運びながら連続的に動作します。頻繁に加速、減速、停止、回転し、障害物を避けて移動します。
モーターのサイズが小さすぎると、次のような問題が発生する可能性があります。
加速が遅い
モーターの過熱
バッテリー稼働時間の短縮
スロープを登れない
モーターの寿命が短くなる
ナビゲーションの精度が低い
モーターが大きすぎると、次の問題が発生する可能性もあります。
設備コストが高くなる
車両重量の増加
部分負荷動作時の効率の低下
より大きなバッテリー要件
より困難な熱管理
モーターを適切に選択すると、 パフォーマンス、効率、信頼性、総所有コストのバランスが取れます。

|

|

|

|

|

|
統合 DC サーボ モーター ブレーキ付き |
|||||

|

|

|

|

|

|

|

|

|

|

|

|

|

|

|

|
軸 |
送りねじ |
モジュール |
直線運動 |
ブレーキ |
ギアボックス |
ウォームギアボックス |
ワイヤー |
プロテクトレベル |
プロテクトレベル |
多くの購入者は パワー と トルクを混同していますが、これらは異なる機械的特性を表しています。
トルクは、モーターによって生成される回転力を測定します。
AGV が次のことができるかどうかを決定します。
全負荷で動き始める
坂道を登る
重いカートを押す
スムーズに加速する
低速安定性を維持
トルクは通常、次のように表されます。
Nm (ニュートンメートル)
kg・cm
オンス・インチ
モーターの出力は、どれだけ早く作業を完了できるかを示します。
電力は次のことを決定します。
最高車速
連続運転能力
発熱
エネルギー消費量
出力はトルクと回転速度の両方に依存します。
パワー = トルク × 角速度
高トルクだが低速のモーターは、低トルクの高速モーターと同様の出力を発揮します。
したがって、AGV モーターの選択はワット数だけに頼るべきではありません。
最初の工学計算は、総移動質量から始まります。
総重量には次のものが含まれます。
車両シャーシ
バッテリー
ペイロード
センサー
ナビゲーションシステム
昇降機構
安全装置
例えば:
成分 |
重さ |
|---|---|
AGV本体 |
45kg |
バッテリー |
18kg |
ペイロード |
120kg |
コントローラ |
7kg |
付属品 |
10kg |
総移動重量 = 200 kg
この値は、あらゆるトルク計算の基礎となります。
駆動力はいくつかの抵抗要因によって決まります。
転がり抵抗は以下によって決まります。
床材
ホイール材質
ベアリングの品質
車両重量
典型的な係数:
表面 |
転がり抵抗 |
|---|---|
エポキシ床 |
0.01~0.02 |
コンクリート |
0.02~0.03 |
荒れた倉庫の床 |
0.03~0.05 |
原動力:
F = μ × m × g
例:
200kgAGV
転がり抵抗係数:
0.02
必要な力:
≈39N
AGV が一定の速度で動作することはほとんどありません。
加速には追加の力が必要です。
F = m × a
AGV が 3 秒以内に 0 から 1.5 m/s まで加速した場合:
加速度:
0.5m/s²
追加の力:
100N
倉庫の傾斜路では、トルク要件が大幅に増加します。
傾斜力:
F = m × g × sinθ
5°の傾斜の場合:
追加の力:
≈171N
ランプ要件を無視すると、多くの場合、モーターの過熱が発生します。
ホイールトルクは以下を使用して計算されます。
トルク = 力 × ホイール半径
仮定する:
必要な総力:
310N
ホイール半径:
0.075メートル
ホイールトルク:
23.25Nm
AGV が 2 つの駆動輪を使用する場合:
各ホイールはおよそ次の機能を提供します。
11.6Nm
これがギアボックスの出力トルク要件になります。
BLDC モーターは通常、高い回転速度で効率的に動作します。
一般的なモーター速度:
2500RPM
3000RPM
4000RPM
AGV のホイールの回転は非常に遅くなります。
したがって、遊星歯車装置が一般的に使用されます。
利点は次のとおりです。
出力トルクの増加
モーター電流の減少
位置決め精度の向上
より高い始動能力
一般的な減速比:
10:1
20:1
30:1
50:1
理想的な比率は車の速度要件によって異なります。
モーターの出力は車の速度に依存します。
式:
パワー = 力 × 速度
例:
原動力:
310N
スピード:
1.5m/秒
力:
465W
考慮事項:
伝送損失
安全マージン
ピーク負荷
連続運転
推奨モーター定格:
600~750W
デュアルドライブ AGV の場合:
2 つの 400 W モーターは、1 つの大きなモーターよりも優れた負荷分散を実現します。
これは最も誤解されている仕様の 1 つです。
連続トルクとは、モーターが過熱することなく無限に生成できるトルクを指します。
それは長期的な信頼性を決定します。
ピークトルクは短時間のみ利用可能です。
一般的なピーク期間:
3~10秒
ピークトルクは以下をサポートします。
起動
緊急加速
スロープクライミング
障害物横断
信頼性の高い AGV 設計は、連続動作条件とピーク動作条件の両方を評価します。
ホイールサイズにより必要トルクは大きく変わります。
大きな車輪:
最高速度の向上
障害物除去の向上
より大きなトルク要求
小さい車輪:
より低いトルク要件
位置決め精度の向上
最高速度の低下
例:
100mmホイール:
同じ車両重量の場合、200 mm ホイールよりもはるかに少ないトルクが必要です。
ホイールの直径は、モーターのサイズ計算に常に含める必要があります。
最新の AGV は一般的に次のものを使用します。
24V
36V
48V
60V
一般に、電圧が高いと次のことが可能になります。
より低い動作電流
ケーブル損失の低減
優れた熱性能
より高い効率
選択したバッテリー電圧に合わせて最適化された統合 BLDC モーターにより、システム設計が簡素化され、全体の効率が向上します。
従来の AGV 駆動システムには次のものがあります。
モーター
エンコーダ
ドライバ
コントローラ
複数のケーブル
最新の統合型 BLDC モーターは、これらのコンポーネントを 1 つのコンパクトなユニットに組み合わせています。
利点は次のとおりです。
配線の複雑さの軽減
より迅速なインストール
EMI干渉の低減
メンテナンスの簡素化
コンパクトな機械構造
より高い信頼性
埃や湿気に対する優れた保護
これらの利点は、生産サイクルの短縮と組み立てコストの削減を求める OEM メーカーにとって特に価値があります。
を選択する AGV 用のブラシレス DC (BLDC) モーターには、 定格電力を比較するだけではありません。耐用年数を通じて信頼性の高い性能を確保するには、適切なモーターが車両の動作条件、積載量、制御要件に適合している必要があります。次の仕様を評価することは、OEM メーカーが効率、耐久性、モーション制御の最適なバランスを実現するモーターを選択するのに役立ちます。
定格出力はモーターの連続動作能力を示しますが、連続トルクは過熱することなく通常の動作条件で AGV を移動できるかどうかを決定します。長時間稼働するか重い荷物を運ぶ AGV の場合、多くの場合、ピーク出力よりも連続トルクの方が重要です。十分な安全マージンを持ったモーターを選択することで、信頼性が向上し、寿命が長くなります。
AGV は、始動、加速、ランプの上昇、障害物を通過する際に、より高いトルクを必要とします。ピーク トルクは、これらの厳しい条件下でのモーターの短期過負荷能力を反映します。十分なピークトルクを持つモーターを選択すると、スムーズな始動、安定した加速、および動的負荷下での信頼できるパフォーマンスが保証されます。
望ましい車両速度と出力トルクを達成するには、モーター速度をギアボックス比とホイール直径に合わせる必要があります。適切に設計された組み合わせにより、不必要なモーターのストレスを防ぎながら、加速度、位置決め精度、全体的なエネルギー効率が向上します。
ほとんどの AGV はで動作します 、24V、36V、または 48V のバッテリー システム 。正しい動作電圧向けに設計されたモーターを選択すると、消費電流が削減され、発熱が最小限に抑えられ、バッテリーの稼働時間が最大化されます。また、高効率モーターは連続運転時のエネルギー損失を削減するため、運転コストも削減します。
正確なモーション制御は正確な位置フィードバックに依存します。高解像度エンコーダは、特に SLAM または自律ナビゲーション技術を使用する AGV において、速度調整、位置決め精度、ナビゲーション パフォーマンスを向上させます。 などの産業用通信プロトコルのサポートにより、 CANopen、EtherCAT、RS485、Modbus コントローラーや自動化システムとの統合が簡素化されます。
産業用 AGV は、ほこり、湿気、振動、温度変化が頻繁に発生する倉庫、工場、物流センターで稼働することがよくあります。適切な IP 保護等級、信頼性の高いベアリング設計、安定した熱性能により、一貫した動作が確保され、要求の厳しい環境でのメンテナンス要件が軽減されます。
最新の AGV の多くは 統合型 BLDC モーターを使用しています。 、モーター、ドライバー、エンコーダー、コントローラーを 1 つのコンパクトなユニットに統合したこの設計により、配線が削減され、設置スペースが節約され、電磁干渉 (EMI) が最小限に抑えられ、組み立て時間が短縮されます。 OEM メーカーにとっても、統合モーターによりシステム統合が簡素化され、製品全体の信頼性が向上します。
AGV アプリケーションが異なれば、必要なモーター構成も異なります。シャフト寸法、取り付け方法、ギアボックス比、ブレーキ オプション、エンコーダ タイプ、通信プロトコルなどの要素はすべて、特定のプロジェクト要件を満たすようにカスタマイズできます。柔軟なカスタマイズを提供するメーカーと協力することで、OEM は開発時間を短縮しながら車両のパフォーマンスを最適化できます。
これらの主要な仕様に基づいて BLDC モーターを選択すると、AGV 駆動システム全体が効率的、確実、かつ安全に動作することが保証されます。エンジニアは、電力などの単一パラメータに焦点を当てるのではなく、長期的に最高のパフォーマンスを達成し、総所有コストを削減するために、完全なモーション システムを評価する必要があります。
無人搬送車 (AGV) は幅広い業界で使用されており、各アプリケーションには独自のモーション コントロール要件があります。などの要素は 積載量、移動速度、稼働時間、床の状態、ナビゲーション精度 すべて、理想的なモーターの選択に影響します。 OEM メーカーは、出力のみに基づいてモーターを選択するのではなく、アプリケーション全体を評価して、性能、効率、信頼性の最適なバランスを確保する必要があります。
以下は、最も一般的な AGV アプリケーションと、各シナリオで使用される一般的な BLDC モーターの出力範囲です。
軽量 AGV は、倉庫や組立ラインで小さな部品、カートン、生産資材を輸送するためによく使用されます。これらの車両は通常、 100 kg未満の荷物を運び 、滑らかな屋内床で動作します。
推奨されるモーターの機能は次のとおりです。
コンパクトな統合型 BLDC モーター設計
低消費電力
静かな動作
正確な速度制御
連続運転による長寿命
通常、 のモーターは、 100 ~ 250 W の範囲 バッテリー効率を最大化しながら十分なパフォーマンスを提供します。
マテリアルハンドリング AGV は、パレット、コンポーネント、完成品を輸送するために、製造工場、物流センター、自動倉庫で広く使用されています。一般的なペイロードの範囲は 100 ~ 500 kgであり、スムーズな加速と安定した動作のためにはより高いトルクが必要です。
推奨される機能は次のとおりです。
高い連続トルク
遊星ギアボックスのオプション
正確な位置決めを実現する内蔵エンコーダ
CANopenまたはEtherCAT通信
連続使用下でも信頼性の高いパフォーマンスを発揮
車両のサイズと負荷容量に応じて、 250 ~ 750 W の BLDC モーターが一般的に選択されます。
従来の AGV とは異なり、AMR は SLAM、LiDAR、カメラ、障害物回避アルゴリズムを使用して動的に移動します。これらのシステムには、スムーズな加速と正確な速度制御が可能な応答性の高いモーターが必要です。
モーターの主な特性は次のとおりです。
高速な動的応答
高い位置決め精度
低振動・低騒音
統合サーボまたは閉ループ BLDC 制御
コンパクトな構造で省スペース設計が可能
ほとんどの AMR は、ペイロードとナビゲーション要件に応じて、 200 ~ 500 Wのモーターを使用します。
頑丈な AGV は、工場、港、配送センターで大型パレット、産業機器、原材料を輸送します。ペイロード容量は 500 kgを超えることが多く、モーターのトルクと耐久性に対する要求が高まります。
適切なモーター構成には次のものがあります。
ハイパワーBLDCモーター
大型遊星歯車装置
高いピークトルク能力
効率的な熱管理
堅牢なIP定格構造
このような要求の厳しい用途には、 の定格電力 750 W ~ 1.5 kW が一般的に使用されます。
フォークリフト AGV は水平移動と昇降動作を組み合わせるため、強力な駆動モーターと高精度のモーション制御が必要です。これらの車両は、重い荷物を移動するだけでなく、持ち上げ、降ろし、回転時に安定性を維持する必要があります。
推奨されるモーターの機能は次のとおりです。
高い連続トルクとピークトルク
高精度エンコーダフィードバック
電磁ブレーキオプション
高効率駆動システム
高度な産業用通信インターフェース
吊り上げ能力に応じて、駆動モーターは通常 1.5 kW から 5 kW 以上の範囲にあります。
ヘルスケア ロボットは、スムーズで静か、信頼性の高い動作が不可欠な病院、研究室、製薬施設で動作します。これらのロボットは通常、軽量の医療用品、医薬品、または研究室のサンプルを運びます。
重要なモーター特性には次のようなものがあります。
低騒音運転
コンパクトな一体型設計
スムーズな低速制御
高い信頼性
メンテナンスの必要性が低い
の統合 BLDC モーターが一般的に使用されます。 100 ~ 200 Wの範囲 これらのアプリケーションには、
応用 |
一般的なペイロード |
推奨モーター出力 |
|---|---|---|
小型倉庫用AGV |
100kgまで |
100~250W |
資材搬送AGV |
100~500kg |
250~750W |
自律移動ロボット(AMR) |
50~300kg |
200~500W |
大型物流AGV |
500~1000kg |
750~1500W |
フォークリフトAGV |
1000kg以上 |
1.5~5kW |
医療搬送ロボット |
80kgまで |
100~200W |
上記の出力範囲は有用な出発点となりますが、AGV プロジェクトごとに固有のパフォーマンス要件があります。などの要素は 車両重量、ホイール直径、ギアボックス比、バッテリー電圧、走行速度、登坂角度、動作環境、デューティサイクル すべて、最終的なモーターの選択に影響します。
このため、多くの OEM メーカーが選択しています。 カスタマイズされた統合 BLDC モーター ソリューション。最適化されたトルクと速度の組み合わせ、統合された遊星ギアボックス、エンコーダ構成、電磁ブレーキ、 標準の既製製品ではなく、などの通信プロトコルなどのカスタム オプションは、 CANopen、EtherCAT、RS485、Modbus統合を簡素化し開発時間を短縮しながら、システム全体のパフォーマンスを向上させるのに役立ちます。
電力だけではなく実際の用途に基づいてモーターを選択することで、AGV は より高い効率、よりスムーズな動作、より長いバッテリー寿命、より優れた動作信頼性を実現することができ、これが最新のインテリジェント移動ロボットや自動マテリアルハンドリングシステムの成功の重要な要素となっています。
AGV アプリケーション |
ペイロード |
推奨モーター |
|---|---|---|
小型倉庫ロボット |
30~80kg |
100~250W |
資材搬送AGV |
100~300kg |
250~750W |
大型物流AGV |
300~1000kg |
750~1500W |
フォークリフトAGV |
1000kg以上 |
1.5~5kW |
病院搬送ロボット |
20~80kg |
100~200W |
AMRモバイルロボット |
30~150kg |
200~500W |
これらの推奨事項は出発点となります。最終的なモーターの選択は、実際の動作条件と工学計算を使用して常に検証する必要があります。
信頼性の高い AGV のパフォーマンスを実現するには、適切な BLDC モーターを選択すること が不可欠ですが、選択プロセス中に主要な設計要素が見落とされているため、多くのプロジェクトで不要な問題が発生します。以下のよくある間違いを回避することで、開発コストを削減し、システム効率を向上させ、モーターと車両の両方の耐用年数を延ばすことができます。
最もよくある間違いの 1 つは、ワット数だけでモーターを選択することです。定格出力は重要ですが、これはモーターが 連続トルク または ピークトルクを提供できるかどうかを示すものではありません。 発進、坂道を登る、または重い荷物を運ぶのに十分な完全な評価には、トルク、速度、ギアボックス比、およびデューティ サイクルを含める必要があります。
モーターのサイズは、AGV の実際の作業環境を反映する必要があります。積載量の変化、床の状態、ランプ角度、加速要件、動作時間などの要因はすべて、モーターの性能に影響を与えます。実験室でのテストで優れた性能を発揮したモーターでも、実際の産業用途では同じ結果が得られない場合があります。
モーター、ギアボックス、ホイールの直径が完全な駆動システムとして連携します。不適切な変速比や車輪サイズを選択すると、出力トルク不足や効率の低下、走行速度の低下などを引き起こす可能性があります。これらのコンポーネントを一緒に最適化することで、速度と牽引力の最適なバランスを実現できます。
AGV は、始動時、急加速時、障害物通過時、および坂道を登る際に、より高いトルクを必要とします。ピークトルクが不十分なモーターを選択すると、動的な負荷がかかると動作が不安定になったり、過熱したり、機器の寿命が短くなったりする可能性があります。
一部のメーカーは、コントローラー、エンコーダー、通信プロトコル、電源との互換性を無視して、モーターの仕様のみに焦点を当てています。ドライバとエンコーダを内蔵したを選択すると 統合型 BLDC モータ 、配線が簡素化され、信頼性が向上し、設置時間が短縮されます。
多くの AGV は、バッテリーの大型化、センサーの追加、積載量の増加など、時間の経過とともにアップグレードされます。適度な性能マージンを持つモーターを選択すると、駆動システムを完全に交換することなく、将来の設計変更に車両が対応できるようになります。
AGV モーターの選択を成功させるには、最高の出力定格を見つけることが重要ではなく、モーターをモーション システム全体に適合させることが重要です。 OEM メーカーはを考慮することで 、パワー、トルク、ギアボックス比、ホイール サイズ、動作環境、通信インターフェイス、長期信頼性、ライフサイクル全体にわたって効率的で安定した信頼性の高いパフォーマンスを提供する AGV を構築できます。
AGV やオートメーション機器がよりインテリジェントになり、アプリケーションに特化したものになるにつれて、 標準的な BLDC モーターはすべての性能要件と統合要件を満たすことができないことがよくあります。 OEM メーカーの好みがますます高まっています カスタマイズされた統合 BLDC モーター ソリューション により、システム設計が簡素化され、モーション パフォーマンスが向上し、全体の開発時間が短縮されます。
統合型 BLDC モーターは、 モーター、ドライバー、エンコーダーを 1 つのコンパクトなユニットにまとめています。従来のモーター駆動アーキテクチャと比較して、このオールインワン設計により、配線の複雑さが軽減され、設置スペースが節約され、EMI が最小限に抑えられ、システム全体の信頼性が向上します。また、組み立てと試運転の時間も短縮されるため、AGV、AMR、ロボット工学、その他のインテリジェント機器に最適です。
すべての AGV には、積載量、速度、ホイール サイズ、バッテリー電圧、制御システムに関して固有の要件があります。専門メーカーは、次のような特定のアプリケーションに合わせて主要なパラメータをカスタマイズできます。
定格出力と出力トルク
減速比
シャフト寸法と取付面
エンコーダの解像度
電磁ブレーキオプション
24Vまたは48Vの動作電圧
などの通信プロトコル Pulse、RS485、CANopen、EtherCAT
このレベルのカスタマイズは、OEM がシステム統合中のエンジニアリングの変更を削減しながら車両のパフォーマンスを最適化するのに役立ちます。
統合型 BLDC モーターは、モーション調整や通信設定など、工場出荷時に構成されたパラメーターを使用して出荷できます。これにより、現場での試運転時間が短縮され、設置が簡素化され、機器メーカーはプロトタイプの検証と量産を加速できるようになります。
カスタマイズされた統合型 BLDC モーターは、AGV、AMR、物流オートメーション、医療機器、半導体装置、包装機械、産業用ロボットで広く使用されています。コンパクトな設計、高出力密度、閉ループ制御により、正確な速度、トルク、位置制御が必要なアプリケーションで安定したパフォーマンスが可能になります。
経験豊富なメーカーは、モーターの供給にとどまらず、アプリケーション分析やプロトタイプ開発からテスト、最適化、量産に至るまで、プロジェクトのライフサイクル全体にわたってエンジニアリング サポートを提供します。この協力的なアプローチは、OEM メーカーが開発リスクを軽減し、市場投入までの時間を短縮し、より競争力のある自動化機器を構築するのに役立ちます。
次世代の AGV やインテリジェント オートメーション システムを開発する企業にとって、 カスタマイズされた統合 BLDC モーター ソリューションは、 の実用的な組み合わせを提供し コンパクトな設計、高い信頼性、柔軟なカスタマイズ、効率的なシステム統合、最新の OEM プロジェクトに最適な選択肢となっています。
適切な ブラシレス DC モーターの出力とトルクを選択するには、定格ワット数を比較するだけでは不十分です。 AGV に適切な選択プロセスでは、 車両の重量、積載量、加速度、登坂能力、車輪の直径、ギアボックス比、動作電圧、デューティ サイクル、および連続トルク要件を 総合的に考慮します。
適切なサイズの統合 BLDC モーターは 、より高い効率、よりスムーズなモーション制御、より長いバッテリー寿命、より低いメンテナンスコスト、およびより優れたシステムの信頼性を実現します。次世代 AGV を開発する OEM メーカーにとって、正確なモーターのサイジングに時間を投資し、カスタマイズ可能な統合ソリューションを選択することは、優れたパフォーマンス、ライフサイクル コストの削減、市場投入までの時間の短縮を達成するための強力な基盤となります。
Jkongmotor は 、統合 BLDC モーター、統合サーボ モーター、遊星歯車モーター、 AGV、AMR、産業オートメーション、医療機器、物流システム、半導体装置、インテリジェント製造向けのカスタマイズされたモーション制御ソリューションを専門としています。豊富な OEM 経験、柔軟なカスタマイズ機能、信頼性の高い品質管理により、当社は機器メーカーがモーション パフォーマンスを最適化し、開発サイクルを短縮し、システム全体の効率を向上できるよう支援します。当社のエンジニアリング チームに連絡して、AGV モーターの要件について話し合い、用途に合わせてカスタマイズされたソリューションを入手してください。
適切な BLDC モーター出力は、AGV の総重量、積載量、最大速度、加速度、車輪の直径、デューティ サイクル、および動作環境によって異なります。エンジニアは、ワット数のみに基づいてモーターを選択するのではなく、信頼性の高い長期的なパフォーマンスを確保するために必要な連続トルクとピークトルクを計算する必要があります。
トルクによって、AGV がスムーズに始動し、スロープを登り、重い荷物を運び、効率的に加速する能力が決まります。パワーは車両の最高速度に影響しますが、トルクが不十分だとパフォーマンスの低下、過熱、モーターの寿命の低下につながる可能性があります。
連続トルクとは、通常の動作中にモーターが過熱することなく連続的に供給できる最大トルクです。ピークトルクは、発進時、加速時、または登坂時の短時間に利用できるより高い出力です。 AGV モーターのサイズを決定する場合、両方の値が不可欠です。
はい。統合型 BLDC モーターは、モーター、ドライバー、エンコーダーを 1 つのコンパクトなユニットにまとめています。この設計により、配線が削減され、設置スペースが節約され、電磁干渉 (EMI) が最小限に抑えられ、メンテナンスが簡素化され、システム全体の信頼性が向上します。
小型倉庫用 AGV は通常 100 ~ 250 W の モーターを使用しますが、マテハン AGV は 250 ~ 750 Wを必要とすることがよくあります。大型物流 AGV は 750 W ~ 1.5 kW を使用する場合があり、フォークリフト AGV は通常、積載量と動作条件に応じて 1.5 kW ~ 5 kWのモーターを必要とします。
ほとんどの AGV は、 24V、36V、または 48V の バッテリー システムを使用します。理想的な電圧は、車両の電力要件、バッテリー容量、コントローラーの設計によって異なります。一般に、電圧が高いほど消費電流が減少し、システム全体の効率が向上します。
最新の AGV は一般になどの産業用通信プロトコルを使用します。 CANopen、EtherCAT、RS485、Modbus 、正確なモーション制御、診断、自動化システムとのシームレスな統合のために、
はい。 OEM メーカーは多くの場合、特定の AGV 設計に合わせて、さまざまな出力定格、ギア比、シャフト設計、エンコーダ タイプ、電磁ブレーキ、取り付け寸法、動作電圧、通信インターフェイスなどのカスタマイズされたソリューションを必要とします。
よくある間違いには、出力のみに基づいてモーターを選択する、ピークトルク要件を無視する、ギアボックスの選択を見落とす、ホイール直径を考慮しない、動作条件を過小評価する、コントローラーの互換性を無視するなどがあります。完全な駆動システムを評価することは、これらの問題を回避するのに役立ちます。
経験豊富なメーカーが、アプリケーション エンジニアリング サポート、カスタマイズされたモーター ソリューション、プロトタイプの検証、パフォーマンスの最適化、信頼性の高い生産能力を提供します。これにより、OEM は開発サイクルを短縮し、システム統合を簡素化し、AGV の全体的なパフォーマンスと信頼性を向上させることができます。
コンパクトな倉庫用 AGV、自律移動ロボット (AMR)、または重量物運搬車両を開発する場合でも、信頼性の高いパフォーマンスと長期的な効率を達成するには、適切なモーターを選択することが不可欠です。 では Jkongmotor、 カスタマイズされた統合 BLDC モーター ソリューションを提供します。 最適化されたパワーとトルク、統合ドライバーとエンコーダー、遊星ギアボックス、複数の通信オプションなど、お客様の特定のアプリケーションに合わせてプロトタイプ開発から量産まで、当社のエンジニアリング チームは OEM メーカーと緊密に連携して、統合を簡素化し、開発時間を短縮し、信頼性の高いモーション コントロール ソリューションを提供します。 AGV プロジェクトについて今すぐお問い合わせいただき、お客様のアプリケーションに最適な BLDC モーター ソリューションを見つけてください。


