Strom: 3A
Widerstand: 1,4 Ω
Phaseninduktivität: 4,5 mH
Nenndrehmoment: 2,2 Nm (311,55 oz.in)
Encoder: 1000ppr / 17bit / 15bit
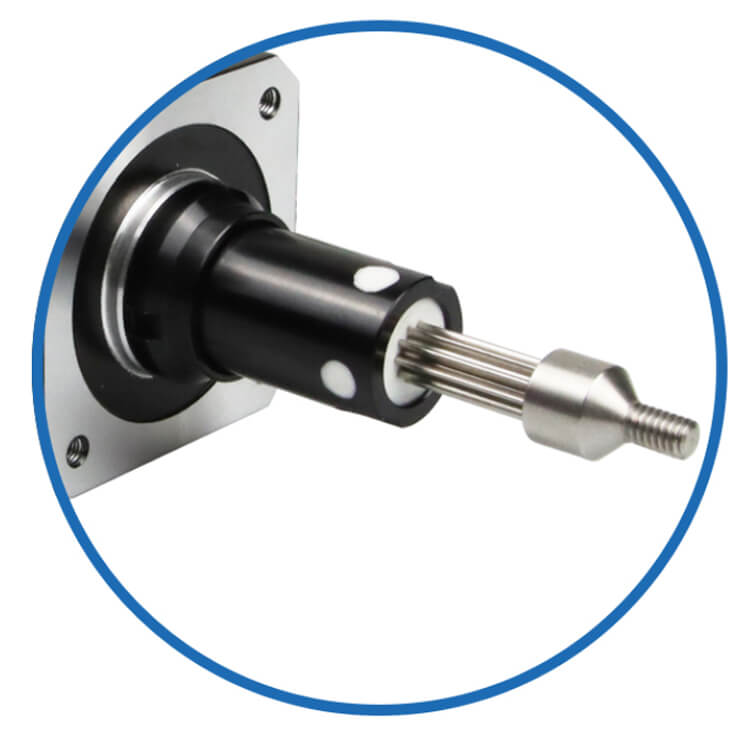
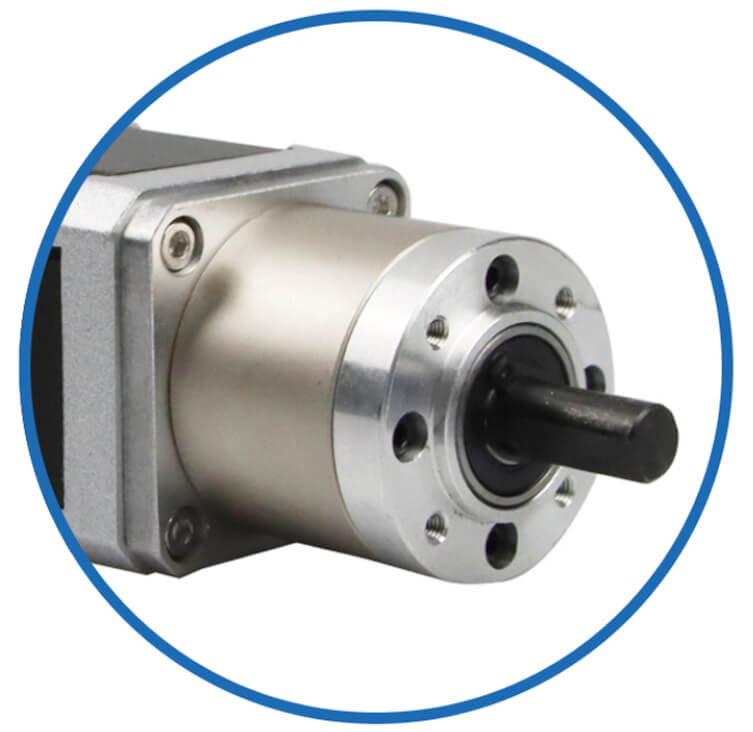
JKISC57-C4A3 mit Planetengetriebe der Serie PRF/PRL60-L
Jkongmotor
Nema23-57mm
Impulstyp, RS485 ModBus, CANopen-Netzwerk
10 Stk
| Verfügbarkeit: | |
|---|---|
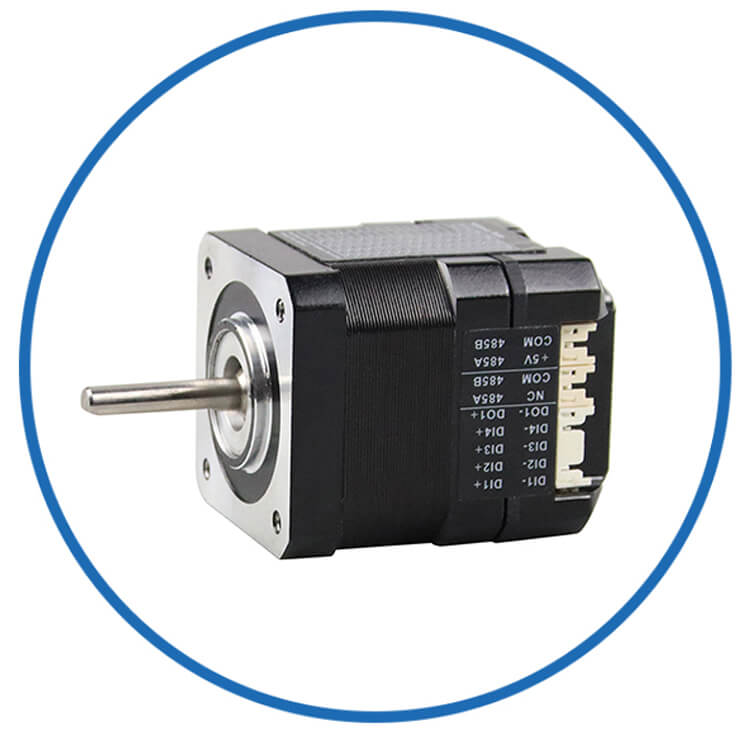
Der JKISC57-C4A3 ist ein integrierter Schritt-Servomotor mit NEMA 23-Planetengetriebe, CANopen-Steuerung, integriertem Treiber und Feedback im geschlossenen Regelkreis. Es bietet ein Nenndrehmoment von 2,2 N·m, einen Strom von 3,0 A, einen Widerstand von 1,4 Ω, eine Induktivität von 4,5 mH und eine Gehäuselänge von 102 mm. Mit einem Schrittwinkel von 1,8° und Encoder-Feedback unterstützt es präzise Bewegungen und bietet gleichzeitig Single-Turn- und Multi-Turn-Absolut-Encoder-Optionen. Das Planetengetriebe PRF/PRL60-L bietet eine erhöhte Drehmomentübertragung in einem kompakten mechanischen Design. Durch die CANopen-Kommunikation eignet sich dieses Modell für koordinierte mehrachsige Automatisierung, Robotik, Verpackungsmaschinen, Förderbänder und Industrieanlagen. Seine integrierte Architektur reduziert die Komplexität der Verkabelung und vereinfacht die Maschinenintegration im Vergleich zu separaten Motor-, Encoder- und Treiberkomponenten.
Kontaktieren Sie JKongmotor für CANopen-Bewegungssteuerung, Encoder, Getriebe und OEM/ODM-Anpassung.
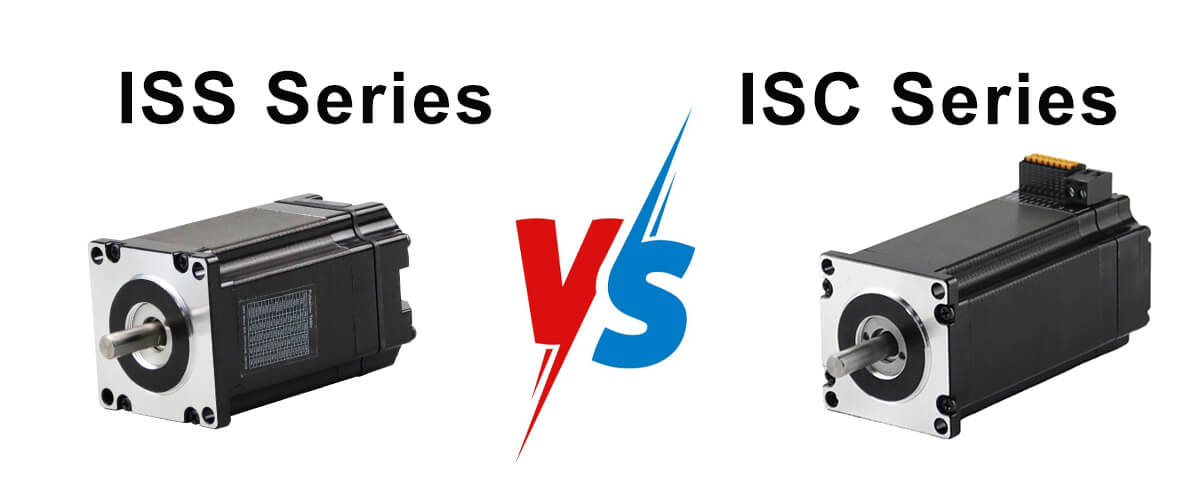
| Serie | ISS | ISC |
| Drähte Pins |
Traditioneller Steckverbinder | Intelligentere Kabel mit Schutz |
| Temperaturanstieg | Normaler Motortemperaturanstieg | Ein geringerer Temperaturanstieg verbessert die Genauigkeit und sorgt für eine stabilere Leistung. |
| Schutzstufe | ohne IP-Schutz |
IP30, IP54, IP65... |
Typ: Nema23-Schrittmotor mit integriertem Treiber
Modellname: JKISC57-C4A3
Phase: 2
Schrittwinkel: 1,8 Grad
Strom: 3A
Widerstand: 1,4 Ω ± 10 % (20 ℃)
Induktivität: 4,5 mH ± 20 % (1 kHz 1 V RMS)
Haltemoment: 2,2 Nm (311,55 oz.in)
Encoder: 1000ppr / 17Bit / 15Bit
Steuermethode: CANopen (RS485, Pluse optional)
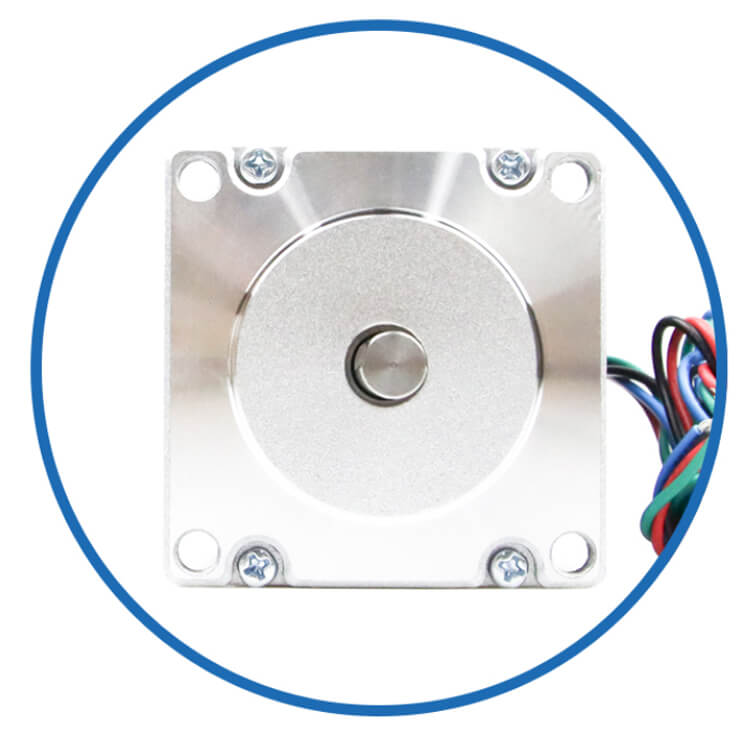
Rahmengröße: Nema 23 (57 x 57 mm)
Körperlänge: 102 mm
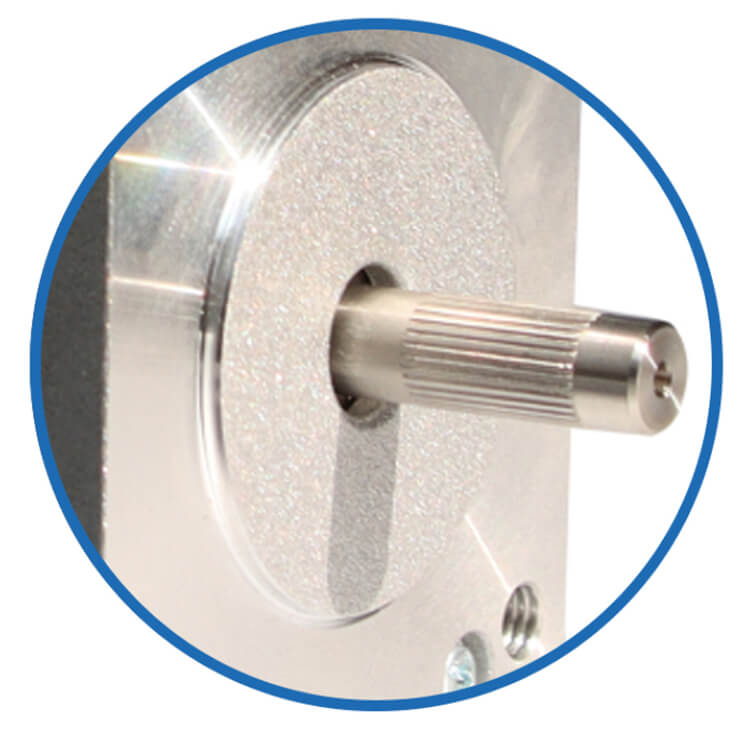
Schaftdurchmesser: 8 mm
Schaftlänge: 21 mm
Hochleistungsfähiger 32-Bit-Mikrocontroller mit Cortex-M4-Kern
Die höchste Impulsantwortfrequenz kann 200 kHz erreichen
Integrierte Schutzfunktion, die die sichere Verwendung des Geräts effektiv gewährleistet
Intelligente Stromregelung zur Reduzierung von Vibrationen, Lärm und Wärmeentwicklung
Durch den Einsatz von MOS mit niedrigem Innenwiderstand wird die Erwärmung im Vergleich zu herkömmlichen Produkten um 30 % reduziert
Spannungsbereich: DC12V-36V
Integriertes Design mit integriertem Antriebsmotor, einfacher Installation, geringem Platzbedarf und einfacher Verkabelung
Ausgestattet mit Anti-Reverse-Connection-Funktion
Pulstyp
RS485 MOdbus RTU-Netzwerktyp
CANopen-Netzwerktyp
Wasserdichter Typ: IP30, IP54, IP65, optional
Medizinische Geräte, Logistiktransport, industrielle Automatisierung, Textilmaschinen, Laser, Zeichnen, Industrie für traditionelle chinesische Medizinzutaten usw
| Elektrische Spezifikation | ||
| Produkttyp |
/ | Integrierter Nema 23-Schrittmotor mit Planetengetriebe und integriertem Treiber |
| Modellname | / | JKISC57-C4A3 |
| Phase | Phase | 2 |
| Schrittwinkel | ° | 1.8 |
| Aktuell | A | 3 |
| Widerstand | Ω | 1.4 |
| Induktivität | mH | 4.5 |
| Nenndrehmoment | Nm | 2.2 |
| Gesamthöhe | mm | 102 |
| Encoder |
/ | 1000ppr / 17Bit / 15Bit |
| Isolationsklasse | / | B |
| Treiberparameter |
Min | Bewertet | Max |
| Eingangsspannung (V) |
16 | 24 | 48 |
| Logikeingangsspannung (V) | 5 | 5 | 24 |
| Logikeingangsstrom (mA) | 10 | 10 | 50 |
| Pulsfrequenz (KHz) | 200 |
| Umfeld | Parameter |
| Kühlmethode | Natürliche oder erzwungene Kühlung |
| Anwendung | Staub, Öl und korrosive Gase vermeiden; von anderen wärmeerzeugenden Geräten fernhalten; verbieten Sie die Anwesenheit von brennbaren Gasen und leitfähigem Staub. |
| Betriebstemperatur | 0℃ ~ +50℃ |
| Umgebungsfeuchtigkeit | ≤85 % RH (keine Kondensation) |
| Vibrationen | 5,9 m/s² max |
| Lagertemperatur | -25℃ ~ +70℃ |
| Farbe | Name | Funktion |
| Grün | PWR | Betriebsanzeige |
| Rot | ALM | Alarmanzeige |
| Stift | Portname | Beschreibung |
| 1 | SW1 | Einstellungen der Maschinenadresse |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Einstellung der CANopen-Kommunikationsbaudrate |
| Häfen | Stift | Portname | Beschreibung | Standardfunktion |
| CN1 | 1 | DI1+ | Digitaler Eingang 1 Pluspol | Ursprungssignal |
| 2 | DI1- |
Digitaler Eingang 1 Minuspol | ||
| 3 | DI2+ | Digitaleingang 2 Pluspol | Positives Grenzwertsignal | |
| 4 | DI2- |
Digitaler Eingang 2 Minuspol | ||
| 5 | DI3+ | Digitaleingang 3 Pluspol | Negatives Grenzwertsignal | |
| 6 | DI3- |
Digitaler Eingang 3 Minuspol | ||
| 7 | DO1+ | Digitaler Eingang 1 Pluspol | Undefiniert | |
| 8 | DO1- |
Digitaler Eingang 1 Minuspol | ||
| 9 | DO2+ | Digitaleingang 2 Pluspol | Alarmsignal | |
| 10 | DO2- |
Digitaler Eingang 2 Minuspol | ||
| CN2 |
1 | CANH |
High-Level-CAN-Bus | - |
| 2 | NC |
undefiniert | - |
|
| 3 | CANL |
Low-Level-CAN-Bus | - |
|
| 4 | COM | Gemeinsame Häfen | - |
|
| CN3 | 1 | CANH |
High-Level-CAN-Bus | - |
| 2 | 5V | +5V | - |
|
| 3 | CANL |
Low-Level-CAN-Bus | - |
|
| 4 | COM |
Gemeinsame Häfen | - |
| Häfen | Stift | Portname | Beschreibung |
| CN4 | 1 | GND | Negative Stromversorgungsverkabelung |
| 2 | VCC | Positive Stromversorgungsverkabelung | |
| CN5 | 1 | RXD | Kommunikationsempfänger mit serieller Schnittstelle |
| 2 | TXD | Kommunikationssender über die serielle Schnittstelle | |
| 3 | COM | Gemeinsamer Hafen | |
| 4 | 5V | +5V |
| Adresse | SW1 | SW2 |
SW3 |
SW4 |
| *Standard | AUS |
AUS |
AUS |
AUS |
| 1 | AN |
AUS |
AUS |
AUS |
| 2 | AUS |
AN |
AUS |
AUS |
| 3 | AN |
AN |
AUS |
AUS |
| 4 | AUS |
AUS |
AN |
AUS |
| 5 | AN |
AUS |
AN |
AUS |
| 6 | AUS |
AN |
AN |
AUS |
| 7 |
AN |
AN |
AN |
AUS |
| 8 | AUS |
AUS |
AUS |
AN |
| 9 | AN |
AUS |
AUS |
AN |
| 10 | AUS |
AN |
AUS |
AN |
| 11 | AN |
AN |
AUS |
AN |
| 12 | AUS |
AUS |
AN |
AN |
| 13 | AN |
AUS |
AN |
AN |
| 14 | AUS |
AN |
AN |
AN |
| 15 | AN |
AN |
AN |
AN |
Hinweis: *Die Werkseinstellung ist 01, anpassbare Konfiguration (Register 200Bh).
| Baudrate | SW5 |
| *Standard | AUS |
| 115200 bps | AN |
Hinweis: *Die werkseitige Standardeinstellung ist 57600 bps, anpassbar (Register 200Ch).
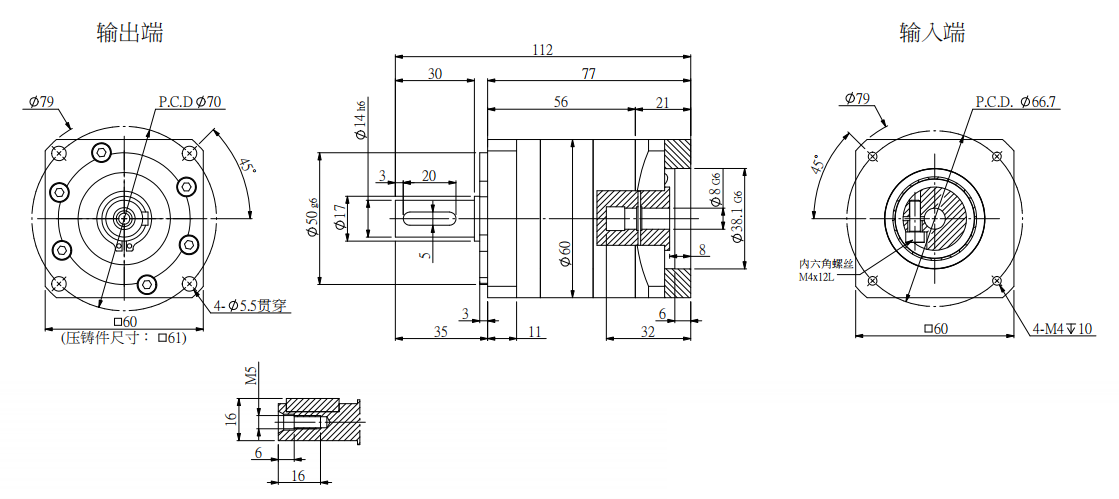
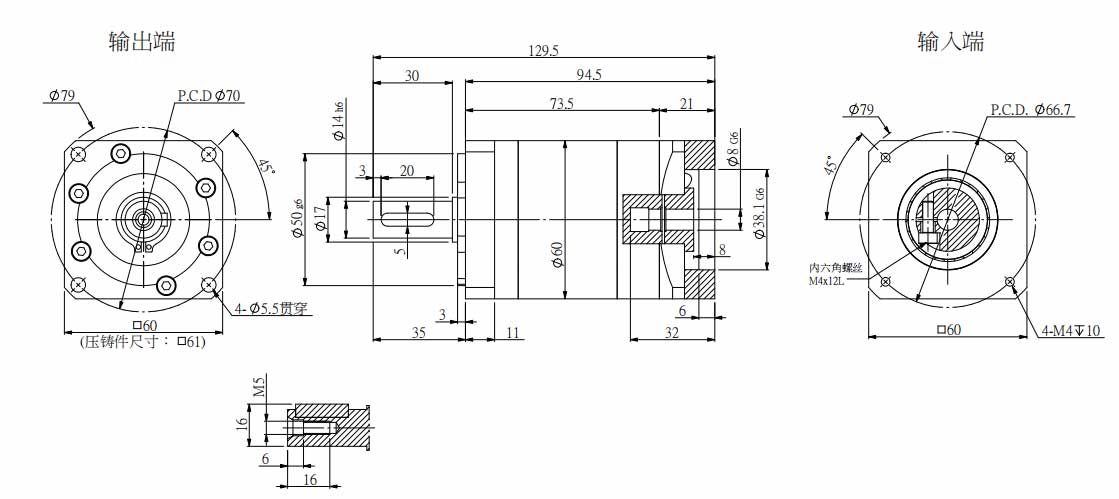
| Modell | PRF/PRL60-L1 | PRF/PRL60-L2 | ||||||||||||||||
| Übersetzungsverhältnis | / | 3 | 4 | 5 | 7 | 10 | 12 | 15 | 16 | 20 | 25 | 28 | 30 | 35 | 40 | 50 | 70 | 100 |
| Nenndrehmoment | 27 | 40 | 40 |
34 | 16 | / | / | / | 40 | 40 | / | / | 40 | 40 | 40 | 34 | 16 | |
| Maximales Drehmoment | 41 |
60 | 60 | 51 | 24 | / | / | / | 60 | 60 | / | / | 60 | 60 | 60 | 51 | 24 | |
| Motordurchmesser | mm | 57 | ||||||||||||||||
| Motorwellendurchmesser | mm | 8 | ||||||||||||||||
| Motorflansch | mm | 38.1 | ||||||||||||||||
| Lochabstand der vorderen Abdeckung | mm | 47.1 |
||||||||||||||||
| Teilkreis der vorderen Abdeckung | mm | 66.6 |
||||||||||||||||
| Befestigungsloch | / | M4 |
||||||||||||||||
| Getriebelänge | mm | 112 | 129.5 | |||||||||||||||
| Rückenpeitsche | Bogenmin | ≤8 Bogenminuten | ≤12 Bogenminuten | |||||||||||||||
| Effizienz | % | ≥96 | ≥94 | |||||||||||||||
| Nenneingangsgeschwindigkeit | U/min | 4000 | ||||||||||||||||
| Maximale Eingangsgeschwindigkeit | U/min | 8000 | ||||||||||||||||
| Durchschnittliche Lebensdauer | H | 20000 | ||||||||||||||||
| Lärm | dB | ≤58 | ||||||||||||||||
| Arbeitstemp. | ℃ | -20 bis +80 | ||||||||||||||||
| Schmierfett | / | Vollsynthetisches Fett | ||||||||||||||||


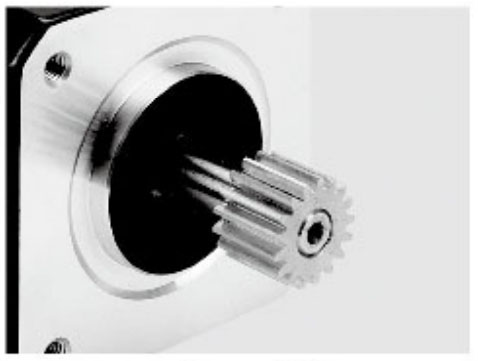
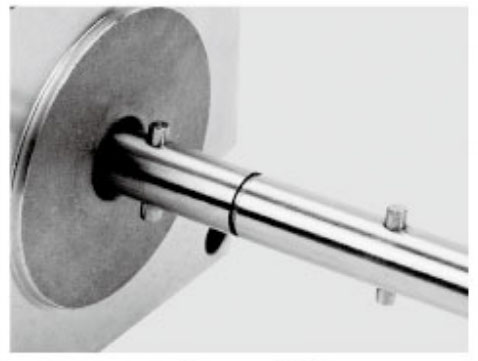
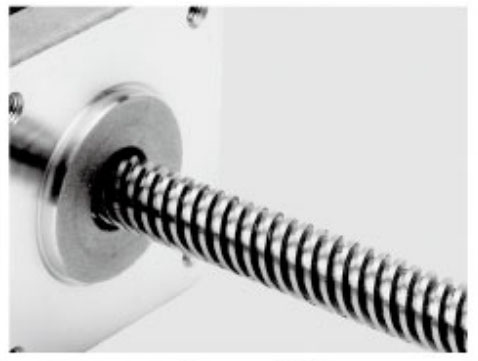
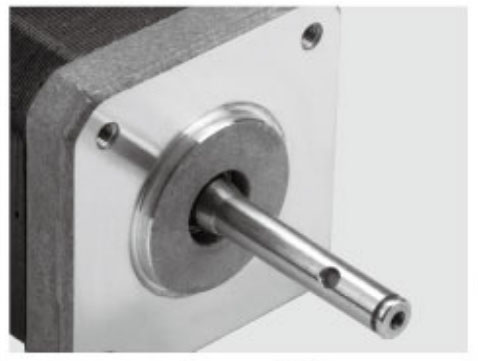
Anschlüsse, Getriebe, Encoder, Bremse, integrierter Treiber ...
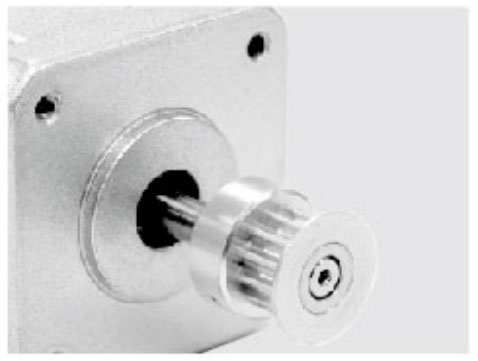
Metallriemenscheiben
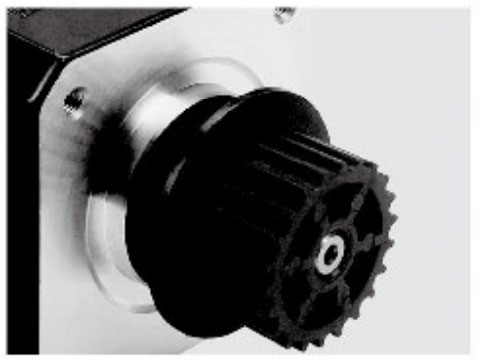
Kunststoffrolle
Gang
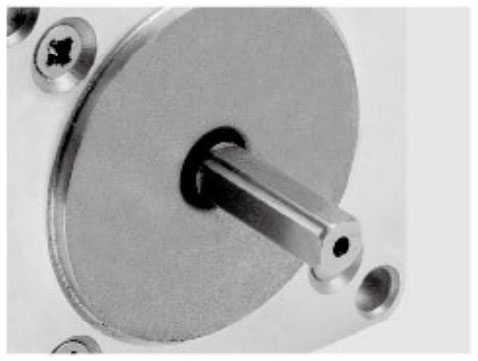
Wellenstift
Gewindeschaft
Panelmontage
Hohlwelle
Gewindeschaft
Panelmontage
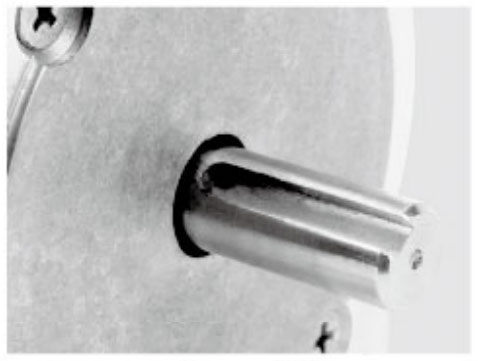
Einzelwohnung
Dual-Flat
Schlüsselwelle
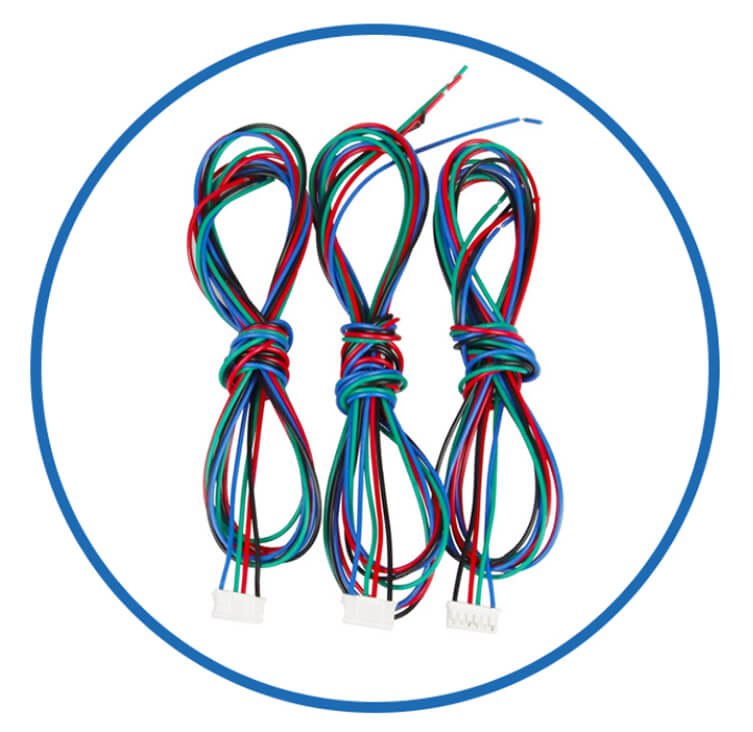
Kabel
Flansche
Welle
Leitspindelstange
Encoder
Bremsen
Getriebe
Motorsätze
Integrierte Treiber
Individueller
Informationen zur Impulsrichtungssteuerung finden Sie unter [Impulsrichtungssteuerung JKISC57-P4A3 ].
Informationen zur RS485-RTU-Steuerung finden Sie unter [RS485 ModBus-Steuerung JKISC57-R4A3 ].
Standard-Stufenservo, siehe [JKISC57-C4A3 integrierter Schritt-Servomotor ].
Mit Schneckengetriebe, siehe [JKISC57-C4A3 integriertes Stufenservo mit Schneckengetriebe .
Mit Kugelumlaufspindel, siehe [JKISC57-C4A3 integriertes Stufenservo mit linearer Kugelumlaufspindel ].
Mit externer Leitspindel, siehe [JKISC57-C4A3 integriertes Stufenservo mit linearer T-Typ-Gewindespindel ].
Mit linearem Modul, siehe [JKISC57-C4A3 integrierter Schrittservo mit Linearmodul ].
Informationen zu niedrigem Drehmoment finden Sie unter [0,55 Nm – CANopen-Steuerung – JKISC57-C1A3 ].
Für mittleres Drehmoment siehe [1,2 Nm – CANopen-Steuerung – JKISC57-C2A3 ].
Für mittleres Drehmoment siehe [1,89 Nm – CANopen-Steuerung – JKISC57-C3A3 ].
Informationen zu hohem Drehmoment finden Sie unter [2,8 Nm – CANopen-Steuerung – JKISC57-C5A3 ].
Informationen zu hohem Drehmoment finden Sie unter [3,0 Nm – CANopen-Steuerung – JKISC57-C6A3 ].
Als Profi JKONGMOTOR, mit Planetengetriebe Hersteller von integrierten Schrittmotoren , bietet maßgeschneiderte Bewegungssteuerungslösungen für globale Kunden. Erfahren Sie mehr über unsere Fabrikkapazitäten.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO.,LTD ALLE RECHTE VORBEHALTEN.