
ไทย
การเข้าชม: 0 ผู้แต่ง: บรรณาธิการเว็บไซต์ เวลาเผยแพร่: 28-07-2025 ที่มา: เว็บไซต์
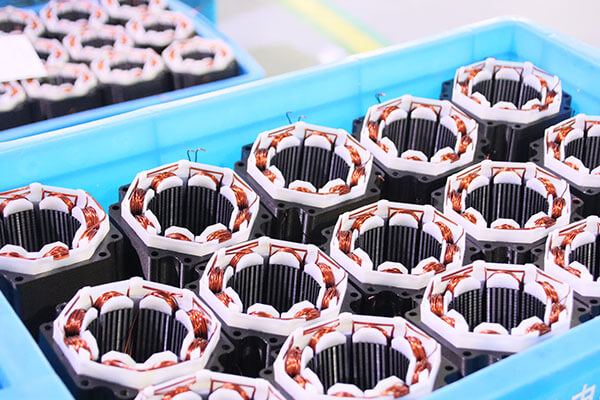
มอเตอร์สเต็ปเปอร์เชิงเส้นแบบไม่ยึดจับs เป็นอุปกรณ์ควบคุมการเคลื่อนไหวอันทรงพลังที่ให้ การเคลื่อนที่เชิงเส้นที่แม่นยำและควบคุมได้ โดยใช้สเต็ปเปอร์มอเตอร์และลีดสกรูในตัว สิ่งที่ทำให้มีเอกลักษณ์เฉพาะตัวคือการออกแบบ ลีดสกรูจะเคลื่อนที่ผ่านตัวมอเตอร์ และ เคลื่อนที่เป็นเส้นตรง ในขณะที่ตัวมอเตอร์ยังคงอยู่กับที่ โครงสร้างนี้ให้ ความยืดหยุ่นในการออกแบบสูงสุด ช่วยให้สามารถรวมเข้ากับระบบกลไกที่ซับซ้อนซึ่งจำเป็นต้องมีการเคลื่อนไหวแบบเปิดเฟรมที่มีความแม่นยำสูง
มอเตอร์เหล่านี้ถูกนำมาใช้กันอย่างแพร่หลายในอุตสาหกรรมที่มี ขนาดกะทัดรัด , ความแม่นยำสูง และ การควบคุมการเคลื่อนไหวที่คุ้มต้นทุน ถือเป็นสิ่งสำคัญ ด้านล่างนี้คือ ขอบเขตการใช้งานที่สำคัญแปดประการ ซึ่งสเต็ปเปอร์มอเตอร์เชิงเส้นแบบไม่ยึดจับให้ประสิทธิภาพและความน่าเชื่อถือที่โดดเด่น
ก สเต็ปเปอร์มอเตอร์เชิงเส้นแบบไม่ยึด เป็นประเภทของแอคชูเอเตอร์เชิงเส้นที่รวม สเต็ปเปอร์มอเตอร์และลีดสกรู โดยที่ ลีดสกรูจะเคลื่อนที่เป็นเส้นตรงผ่านตัวมอเตอร์ ในขณะที่เพลามอเตอร์หมุน เวอร์ชันที่ไม่ใช่แบบยึด ไม่ได้จำกัดการเคลื่อนที่ตามแนวแกนของลีดสกรู ซึ่งต่างจากรุ่นแบบแคปทีฟ ทำให้สามารถยืดออกได้อย่างอิสระผ่านปลายทั้งสองข้างของตัวเรือนมอเตอร์
โรเตอร์ของมอเตอร์มีเกลียวอยู่ภายในและขับเคลื่อนลี ดส กรู ขณะที่โรเตอร์หมุน สกรูจะเปลี่ยนการเคลื่อนที่แบบหมุนเป็นการ เชิงเส้นที่แม่นยำ กระจัด อย่างไรก็ตาม เนื่องจากสกรูหมุนได้อย่างอิสระ จึง จำเป็นต้องมี กลไกป้องกันการหมุนภายนอก (เช่น ไกด์หรือตลับลูกปืนเชิงเส้น) เพื่อแปลงการหมุนนั้นเป็นการเคลื่อนที่เชิงเส้นล้วนๆ
โครงสร้างสเต็ปเปอร์มอเตอร์ : ประกอบด้วยสเตเตอร์และโรเตอร์ ที่ให้แรงหมุน
~!phoenix_var225_0!~~!phoenix_var225_1!~
น็อตภายใน (Rotor Nut) : แปลงการหมุนของมอเตอร์เป็นการเคลื่อนที่เชิงเส้นตามแนวสกรู
ส่วนต่อเพลา : ลีดสกรูขยายออกไปด้านนอกปลายทั้งสองข้าง ทำให้สามารถขยายการเคลื่อนที่เชิงเส้นได้
คู่มือป้องกันการหมุนภายนอก : จำเป็นเพื่อป้องกันการหมุนของสกรูและรับประกันการเคลื่อนที่เชิงเส้นจริง
พัลส์ไฟฟ้าจะจ่ายให้กับขดลวดของมอเตอร์ เพื่อสร้างพลังงานให้กับขดลวดเฉพาะ
โรเตอร์ จะหมุนทีละน้อย ขึ้น อยู่กับมุมขั้นและความถี่พัลส์
การเคลื่อนที่แบบหมุน นี้ จะหมุนน็อตภายใน โดยเลื่อน ลีดสกรู ผ่านตัวมอเตอร์ เป็นเส้นตรง
ด้วย กลไกป้องกันการหมุนภายนอก ที่ติดอยู่กับลีดสกรูหรือโหลด การเคลื่อนที่แบบหมุนจะถูกแปลงเป็นการ เคลื่อนที่เชิงเส้นที่แม่นยำ อย่างสมบูรณ์.
แต่ละขั้นตอนของมอเตอร์สอดคล้องกับการเคลื่อนที่เชิงเส้นคงที่ ทำให้ สามารถคาดเดาตำแหน่งได้และทำซ้ำได้ โดยไม่ต้องป้อนกลับในการใช้งานหลายๆ อย่าง
ใน ระบบการพิมพ์ 3 มิติ โดยเฉพาะอย่างยิ่งระบบที่มีข้อกำหนดการเคลื่อนไหวที่ซับซ้อนหรือแพลตฟอร์มแบบหลายแกน มอเตอร์สเต็ปเชิงเส้นแบบ non-captive มีบทบาทสำคัญใน:
การเปิดใช้งานการซ้อนเลเยอร์ความแม่นยำของแกน Z
ระบบการป้อนเส้นใยแบบละเอียด
เนื่องจาก การออกแบบเชิงเส้นแบบเปิดเฟรม มอเตอร์เหล่านี้จึงขยาย การเคลื่อนที่เชิงเส้นได้ ทำให้เหมาะสำหรับเครื่องพิมพ์ 3 มิติขนาดใหญ่หรือแบบกำหนดเอง ซึ่งระยะการเคลื่อนที่ของชิ้นส่วนที่เคลื่อนไหวจะต้องเกินความยาวของมอเตอร์
~!phoenix_var243_0!~ ~!phoenix_var243_1!~ ~!phoenix_var243_2!~ ~!phoenix_var243_3!~~!phoenix_var243_4!~
Non-captive linear stepper motors enable these applications by providing smooth, controlled linear motion without backlash. ความละเอียดของขั้นตอนที่ละเอียดทำให้มั่นใจได้ว่า การปรับการจัดตำแหน่งแม้เพียงเล็กน้อย ก็สามารถทำได้อย่างน่าเชื่อถือ ทำให้เป็นสิ่งที่ขาดไม่ได้ในห้องปฏิบัติการและอุปกรณ์เกี่ยวกับแสงระดับไฮเอนด์
~!phoenix_var250_0!~ ~!phoenix_var250_1!~ ~!phoenix_var250_2!~ ~!phoenix_var251_0!~ ~!phoenix_var251_1!~
ผสมผสาน โครงสร้างที่กะทัดรัด กับ การเคลื่อนไหวที่ทำซ้ำได้สูง ทำให้เหมาะสำหรับใช้ใน เครื่องมือทางการแพทย์ที่มีพื้นที่จำกัด ซึ่งการทำงานที่ปราศจากเชื้อ ความแม่นยำ และการทำงานที่เงียบเป็นสิ่งสำคัญ
~!phoenix_var258_0!~ ~!phoenix_var258_1!~ ~!phoenix_var258_2!~ ~!phoenix_var258_3!~~!phoenix_var258_4!~
หุ่นยนต์ถ่ายโอนเวเฟอร์
อุปกรณ์ตรวจสอบ
ความสามารถในการส่งมอบ การเคลื่อนไหวด้วยความเร็วสูงและไร้ฟันเฟือง พร้อม ความเสถียรทางความร้อนและตำแหน่งที่ดีเยี่ยม ทำให้มั่นใจได้ว่ากระบวนการเซมิคอนดักเตอร์ที่สำคัญยังคง ปราศจากข้อผิดพลาดและสม่ำเสมอ.
แพลตฟอร์มการทดสอบความแม่นยำ ไม่ว่าจะในด้านอิเล็กทรอนิกส์ วัสดุศาสตร์ หรือวิศวกรรมเครื่องกล จำเป็นต้องมี การวางตำแหน่งเซ็นเซอร์ โพรบ และส่วนประกอบการทดสอบที่แม่นยำ. ~!phoenix_var266_0!~ ~!phoenix_var266_1!~
มีประโยชน์อย่างยิ่งในระบบ เช่น ของสถานีโพรบอัตโนมัติ , เครื่องมือทดสอบมัลติมิเตอร์ และ เครื่องมือทดสอบแรงสัมผัส ซึ่งความสามารถในการทำซ้ำและความแม่นยำถือเป็นสิ่งสำคัญเพื่อ ความสมบูรณ์ของข้อมูล.
~!phoenix_var272_0!~ ~!phoenix_var272_1!~~!phoenix_var272_2!~ ~!phoenix_var272_3!~, ~!phoenix_var272_4!~~!phoenix_var272_5!~ ~!phoenix_var272_6!~, ~!phoenix_var273_0!~ ~!phoenix_var273_1!~
โปรไฟล์การเคลื่อนไหวที่เป็นเอกลักษณ์ช่วยให้วิศวกรสามารถสร้าง แกนการเคลื่อนที่ที่ปรับแต่งได้ ซึ่งจำเป็นต้องมีการสั่งงานที่แม่นยำในระยะเคลื่อนที่ไกล โดยไม่ต้องเพิ่มขนาดพื้นที่ของมอเตอร์
~!phoenix_var279_0!~ ~!phoenix_var279_1!~ ~!phoenix_var279_2!~
มอเตอร์แบบไม่ติดยึดช่วยให้ การทำงานร่วมกันระหว่างส่วนประกอบทางกลและอิเล็กทรอนิกส์เป็นไปอย่างราบรื่น ให้การเคลื่อนไหวที่รวดเร็วและแม่นยำแม้ใน สภาพแวดล้อมการทำงานที่ต่อเนื่อง.
ระบบอัตโนมัติทางอุตสาหกรรมอาศัย การตรวจสอบและการคัดแยก อย่างรวดเร็ว โดยเฉพาะในบรรจุภัณฑ์ การแปรรูปอาหารและการผลิตอุปกรณ์อิเล็กทรอนิกส์ มอเตอร์สเต็ปเปอร์เชิงเส้นแบบไม่ยึดจับรองรับระบบเหล่านี้โดย:
การปรับประตูและทางเบี่ยง
การจัดการชิ้นส่วนด้วยการเคลื่อนเข้า/ออกที่รวดเร็ว
การเคลื่อนไหว แบบ เป็นขั้นตอน ทำให้มี การวางตำแหน่งที่ทำซ้ำได้ ซึ่งมีความสำคัญต่อ การจับภาพที่สม่ำเสมอ การวางแนวเซ็นเซอร์ และการวางตำแหน่งชิ้นส่วน ในกระบวนการความเร็วสูง
สเต็ปเปอร์มอเตอร์เชิงเส้นแบบ Non-captive ไม่ใช่แค่อุปกรณ์การเคลื่อนที่เท่านั้น แต่ยังเป็น ปัจจัยที่ทำให้เกิดนวัตกรรม ทำให้วิศวกรและนักออกแบบมี อิสระในการสร้างระบบการเคลื่อนที่เชิงเส้น ปรับแต่งได้สูง ที่ ตั้งแต่ การวินิจฉัยทางการแพทย์ที่ล้ำสมัยไป จนถึง แพลตฟอร์มการสอบเทียบด้วย แสง มอเตอร์เหล่านี้พิสูจน์ตัวเองใน การใช้งานที่มีความแม่นยำอย่างยิ่งยวด ซึ่ง ตัวกระตุ้นแบบเดิมมีไม่เพียงพอ.
ด้วยความสามารถเฉพาะตัวในการส่งมอบ การเคลื่อนที่เชิงเส้นตรงที่มีการนำทางในช่วงที่ขยายออกไป สเต็ปเปอร์มอเตอร์แบบไม่มีแคปทีฟจึงเป็น รากฐานสำคัญของวิศวกรรมการเคลื่อนที่สมัยใหม่ และความเกี่ยวข้องของพวกมันยังคงเติบโตในโลกอัตโนมัติและดิจิทัลที่เพิ่มมากขึ้นของเรา


