ไทย
เข้าชม: 0 ผู้แต่ง: Jkongmotor เวลาเผยแพร่: 2026-01-22 ที่มา: เว็บไซต์
การควบคุมแรงบิดในมอเตอร์กระแสตรงเป็นพื้นฐานเกี่ยวกับการจัดการกระแสกระดอง เนื่องจากแรงบิดจะเป็นสัดส่วนโดยตรงกับกระแสเมื่อฟลักซ์แม่เหล็กคงที่ ผลิตภัณฑ์มอเตอร์กระแสตรงสมัยใหม่บรรลุเป้าหมายนี้ผ่านระบบขับเคลื่อนขั้นสูงที่มี PWM และการควบคุมกระแสแบบวงปิด ช่วยให้เกิดประสิทธิภาพแรงบิดที่แม่นยำและตอบสนอง จากมุมมองของโรงงานและการปรับแต่ง ข้อกำหนดในการควบคุมแรงบิดมีอิทธิพลต่อตัวเลือกการออกแบบที่สำคัญ ซึ่งรวมถึงขดลวด วัสดุแม่เหล็ก อุปกรณ์อิเล็กทรอนิกส์ควบคุม และการออกแบบด้านความร้อน และสามารถปรับแต่งให้เหมาะกับการใช้งานเฉพาะ เช่น หุ่นยนต์ ระบบอัตโนมัติทางอุตสาหกรรม และระบบการเคลื่อนไหวที่มีความแม่นยำ การทดสอบและการสอบเทียบที่ครอบคลุมทำให้มั่นใจได้ว่าคุณลักษณะแรงบิดที่ปรับแต่งนั้นตรงตามข้อกำหนดของลูกค้าและเป้าหมายด้านประสิทธิภาพในโลกแห่งความเป็นจริง
การควบคุมแรงบิดในมอเตอร์กระแสตรง ถือเป็นหัวใจสำคัญของระบบเครื่องกลไฟฟ้าสมัยใหม่ ตั้งแต่ หุ่นยนต์ที่มีความแม่นยำ และ ระบบอัตโนมัติทางอุตสาหกรรม ไปจนถึง ยานพาหนะไฟฟ้า และ อุปกรณ์ทางการแพทย์ ความสามารถในการควบคุมแรงบิดอย่างแม่นยำจะกำหนด การทำงาน , ประสิทธิภาพ และ ความน่าเชื่อถือในการปฏิบัติ งาน เราตรวจสอบว่าแรงบิดถูกสร้างขึ้น วัด และควบคุมอย่างแม่นยำในมอเตอร์กระแสตรงได้อย่างไร โดยนำเสนอมุมมองระดับวิศวกรรมที่สมบูรณ์ซึ่งมีพื้นฐานมาจากหลักการแม่เหล็กไฟฟ้าและเทคโนโลยีขับเคลื่อนในโลกแห่งความเป็นจริง
ที่แกนกลาง แรงบิดของมอเตอร์กระแสตรงเป็นสัดส่วนโดยตรงกับกระแส กระดอง ความสัมพันธ์พื้นฐานนี้กำหนดกลยุทธ์การควบคุมแรงบิดที่ใช้งานได้จริงทุกประการ
สมการแรงบิดแม่เหล็กไฟฟ้าแสดงเป็น:
T = k × Φ × I
ที่ไหน:
T = แรงบิดแม่เหล็กไฟฟ้า
k = ค่าคงที่การก่อสร้างมอเตอร์
Φ = ฟลักซ์แม่เหล็กต่อขั้ว
ผม = กระแสกระดอง
ในมอเตอร์กระแสตรงอุตสาหกรรมส่วนใหญ่ ฟลักซ์แม่เหล็ก Φ ยังคงคงที่ ดังนั้น การควบคุมแรงบิดจึงลดลงเป็นการควบคุม กระแส สัดส่วนโดยตรงนี้เป็นสิ่งที่ทำให้มอเตอร์กระแสตรงมีความเหมาะสมเป็นพิเศษสำหรับ การใช้งานแรงบิดที่มีความแม่นยำสูง.
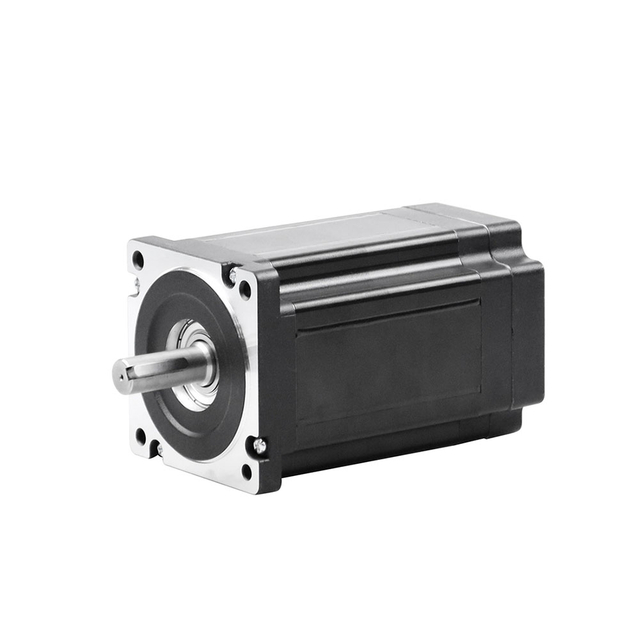
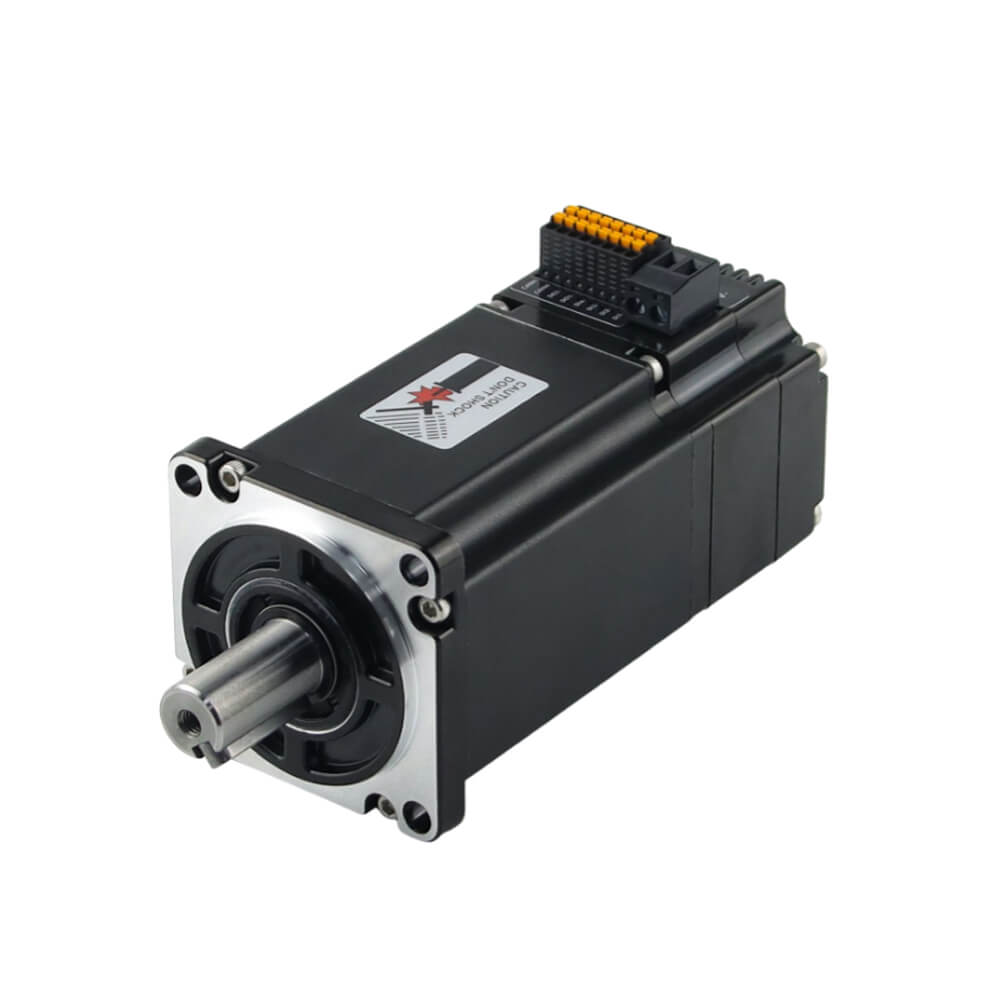
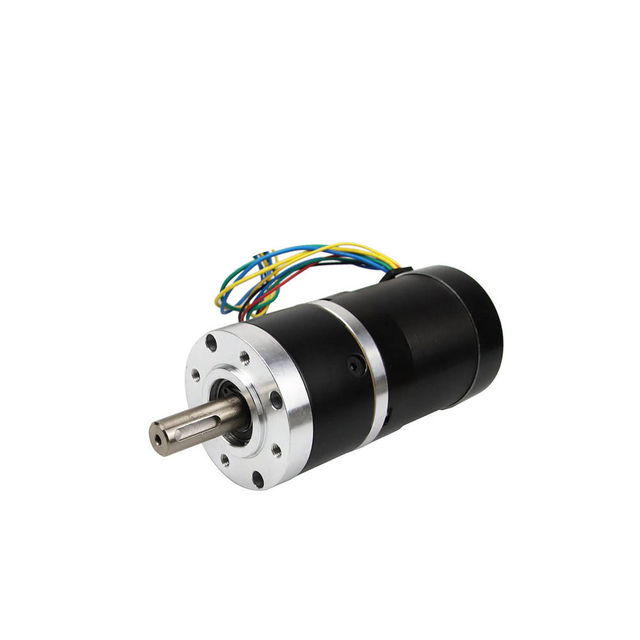
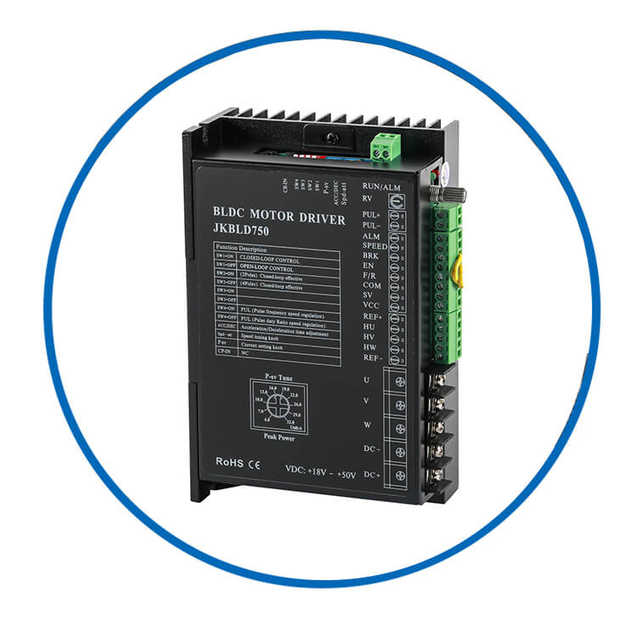
ในฐานะผู้ผลิตมอเตอร์ dc แบบไร้แปรงถ่านมืออาชีพที่มีประสบการณ์ 13 ปีในประเทศจีน Jkongmotor นำเสนอมอเตอร์ bldc หลากหลายพร้อมความต้องการที่กำหนดเอง รวมถึง 33 42 57 60 80 86 110 130 มม. นอกจากนี้ กระปุกเกียร์ เบรก ตัวเข้ารหัส ตัวขับมอเตอร์แบบไร้แปรงถ่าน และไดรเวอร์ในตัวก็เป็นอุปกรณ์เสริม
 |
 |
 |
 |
 |
บริการมอเตอร์ไร้แปรงถ่านแบบกำหนดเองระดับมืออาชีพช่วยปกป้องโครงการหรืออุปกรณ์ของคุณ
|
| สายไฟ | ปก | แฟนๆ | เพลา | ไดร์เวอร์แบบรวม | |
 |
 |
 |
 |
 |
|
| เบรก | กล่องเกียร์ | โรเตอร์ออก | ดีซีไร้คอร์ | ไดรเวอร์ |
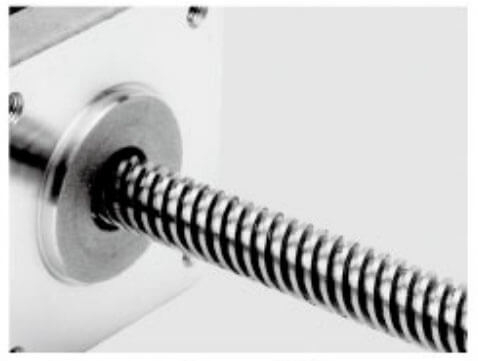
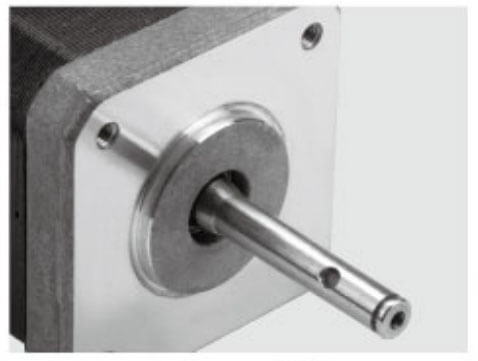
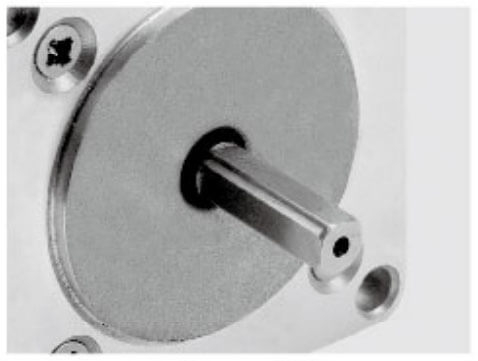
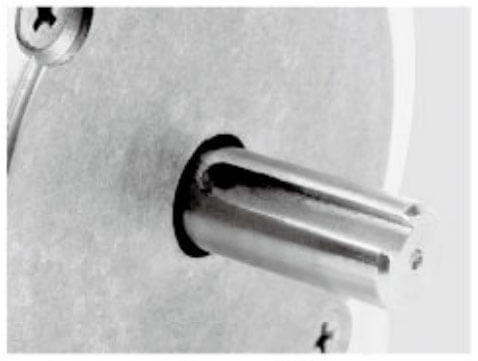
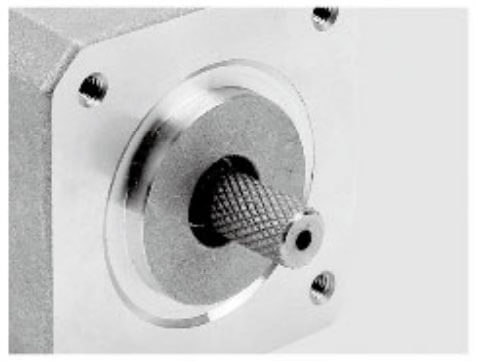
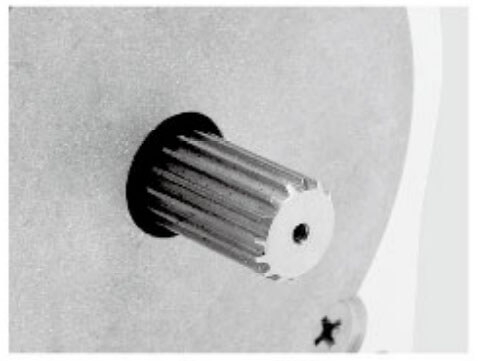
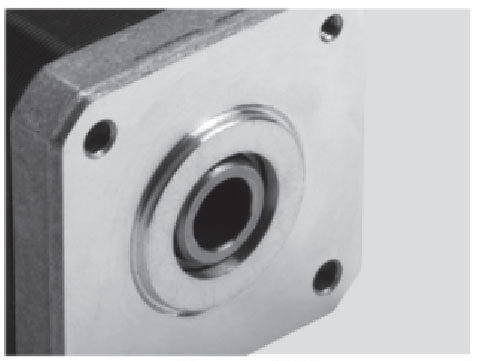
Jkongmotor มีตัวเลือกเพลาที่แตกต่างกันมากมายสำหรับมอเตอร์ของคุณ รวมถึงความยาวเพลาที่ปรับแต่งได้เพื่อให้มอเตอร์เหมาะกับการใช้งานของคุณได้อย่างราบรื่น
 |
 |
 |
 |
 |
ผลิตภัณฑ์ที่หลากหลายและบริการที่ตรงตามความต้องการเพื่อให้ตรงกับโซลูชันที่ดีที่สุดสำหรับโครงการของคุณ
1. มอเตอร์ผ่านการรับรอง CE Rohs ISO Reach 2. ขั้นตอนการตรวจสอบที่เข้มงวดทำให้มั่นใจในคุณภาพที่สม่ำเสมอสำหรับมอเตอร์ทุกตัว 3. ด้วยผลิตภัณฑ์คุณภาพสูงและบริการที่เหนือกว่า jkongmotor จึงมีรากฐานที่มั่นคงในตลาดทั้งในประเทศและต่างประเทศ |
| รอก | เกียร์ | หมุดเพลา | เพลาสกรู | เพลาเจาะข้าม | |
 |
 |
 |
 |
 |
|
| แฟลต | กุญแจ | โรเตอร์ออก | เพลา Hobbing | เพลากลวง |
มอเตอร์กระแสตรงผลิตแรงบิดผ่านการโต้ตอบโดยตรงระหว่าง กระแสไฟฟ้า และ สนามแม่เหล็ก ตามกฎพื้นฐานของแม่เหล็กไฟฟ้าที่เรียกว่า หลักการแรงลอเรน ซ์ เมื่อตัวนำที่มีกระแสไฟฟ้าถูกวางไว้ภายในสนามแม่เหล็ก มันจะประสบกับแรงทางกล ในมอเตอร์กระแสตรง แรงนี้จะถูกแปลงเป็นการ เคลื่อนที่แบบหมุน ซึ่งจะปรากฏที่เพลาเป็นแรงบิดที่ใช้งานได้
ภายในมอเตอร์กระแสตรง สเตเตอร์จะสร้างสนามแม่เหล็กที่อยู่นิ่ง ไม่ว่าจะด้วย แม่เหล็กถาวร หรือ ขดลวดสนาม ก็ตาม โรเตอร์ (กระดอง) มีตัวนำหลายตัวเรียงกันเป็นขดลวด เมื่อกระแส DC ไหลผ่านตัวนำเหล่านี้ แต่ละตัวจะประสบกับแรงที่กำหนดโดย:
F = B × ฉัน × L
ที่ไหน:
F คือแรงที่กระทำต่อตัวนำ
B คือความหนาแน่นของฟลักซ์แม่เหล็ก
ฉัน เป็นปัจจุบัน
L คือความยาวตัวนำที่ใช้งานอยู่
ทิศทางของแรงนี้ถูกกำหนดโดย กฎมือซ้ายของเฟลม มิ่ง ตัวนำที่อยู่ด้านตรงข้ามของโรเตอร์จะมีแรงไปในทิศทางตรงกันข้าม ทำให้เกิดเป็น คู่ ที่ทำให้เกิดการหมุน
แรงที่กระทำต่อตัวนำกระดองจะถูกชดเชยจากเพลามอเตอร์ เนื่องจากพวกมันกระทำที่รัศมี จึงสร้าง โมเมนต์ของแรง หรือแรงบิด:
T = F × r
ที่ไหน:
T คือแรงบิด
F คือแรงแม่เหล็กไฟฟ้า
r คือระยะห่างจากศูนย์กลางเพลา
ตัวนำที่ใช้งานอยู่ทั้งหมดมีส่วนทำให้เกิดแรงบิดทั้งหมด ผลรวมของตัวนำหลายสิบหรือหลายร้อยตัวส่งผลให้เกิด แรงบิดในการหมุนที่ราบรื่นและต่อเนื่อง ที่เพลาเอาท์พุต
หากทิศทางกระแสคงที่ โรเตอร์จะหยุดเมื่ออยู่ในแนวเดียวกับสนามแม่เหล็ก สับเปลี่ยน และแปรง ป้องกันสิ่งนี้โดยการกลับทิศทางกระแสในขดลวดกระดองโดยอัตโนมัติทุกๆ ครึ่งรอบ การกลับตัวนี้ทำให้มั่นใจได้ว่าแรงแม่เหล็กไฟฟ้าจะกระทำในทิศทางการหมุนเดียวกันเสมอ โดยคงไว้ซึ่ง การผลิตแรงบิดอย่างต่อเนื่อง.
ดังนั้นตัวสับเปลี่ยนจึงทำหน้าที่สำคัญสามประการ:
รักษาทิศทางแรงบิดให้คงที่
เปิดใช้งานการหมุนอย่างต่อเนื่อง
ลดจุดบอดในเอาท์พุตแรงบิด
ขนาดของแรงบิดขึ้นอยู่กับความแรงของสนามแม่เหล็กโดยตรง ฟลักซ์ที่แรงกว่าจะเพิ่มแรงแม่เหล็กไฟฟ้าบนตัวนำแต่ละตัว ส่งผลให้ มีแรงบิดสูงขึ้นสำหรับกระแสไฟฟ้าเท่ากัน.
ความสัมพันธ์นี้แสดงเป็น:
T = k × Φ × I
ที่ไหน:
Φ คือฟลักซ์แม่เหล็ก
ฉัน เป็นกระดองปัจจุบัน
k คือค่าคงที่การก่อสร้างมอเตอร์
เนื่องจากฟลักซ์มักจะคงที่ แรงบิดจึง แปรผันเป็นเชิงเส้นตรงกับกระแสไฟฟ้า ทำให้มอเตอร์กระแสตรงสามารถคาดเดาและควบคุมได้อย่างมาก
มอเตอร์กระแสตรงสมัยใหม่จะกระจายตัวนำผ่านช่องหลายช่องรอบๆ กระดอง ตัวนำบางตัวอยู่ในตำแหน่งที่เหมาะสมที่สุดในการสร้างแรง ณ เวลาใดเวลาหนึ่ง การกระทำที่ทับซ้อนกันนี้ทำให้แน่ใจได้ว่า:
แรงบิดกระเพื่อมลดลง
แรงบิดสตาร์ทสูงขึ้น
การทำงานที่ความเร็วต่ำเสถียร
ปรับปรุงความเรียบทางกล
เอฟเฟกต์แม่เหล็กไฟฟ้าที่รวมกันทำให้เกิด แรงบิดสุทธิเกือบคงที่ตลอด การหมุนเต็มรอบ
แรงบิดแม่เหล็กไฟฟ้าทั้งหมดที่พัฒนาขึ้นในกระดองจะถูกส่งผ่านแกนโรเตอร์ไปยังเพลามอเตอร์ แบริ่งรองรับเพลาและให้การหมุนด้วยแรงเสียดทานต่ำ ผลลัพธ์ทางกลที่ได้นั้นพร้อมสำหรับการขับเคลื่อน:
กล่องเกียร์
สายพานและรอก
ลีดสกรู
ล้อและปั๊ม
นี่คือจุดที่พลังงานไฟฟ้าถูกแปลงเป็น แรงทางกลที่ควบคุม ได้อย่างสมบูรณ์.
มอเตอร์กระแสตรงสร้างแรงบิดทางกายภาพเมื่อ ตัวนำกระดองที่มีกระแสไฟฟ้ามีปฏิกิริยากับสนามแม่เหล็ก ทำให้เกิดแรงที่สร้างโมเมนต์หมุนรอบเพลา ด้วยการแลกเปลี่ยนที่แม่นยำ ขดลวดแบบกระจาย และฟลักซ์แม่เหล็กที่เสถียร แรงเหล่านี้รวมกันเพื่อส่งมอบ แรงบิดที่ต่อเนื่อง ควบคุมได้ และประสิทธิภาพสูง เหมาะสำหรับทุกสิ่งตั้งแต่อุปกรณ์ขนาดเล็กไปจนถึงเครื่องจักรอุตสาหกรรมหนัก
วิธีหลักและมีประสิทธิภาพที่สุดในการควบคุมแรงบิดในมอเตอร์กระแสตรงคือผ่าน การควบคุมกระแส กระดอง วิธีการนี้ใช้หลักการแม่เหล็กไฟฟ้าพื้นฐาน: แรงบิดของมอเตอร์จะเป็นสัดส่วนโดยตรงกับกระแสกระดองเมื่อฟลักซ์แม่เหล็กคง ที่ เนื่องจากความสัมพันธ์เชิงเส้นนี้ การควบคุมกระแสไฟฟ้าที่แม่นยำจึงแปลโดยตรงเป็นการควบคุมแรงบิดที่แม่นยำ
แรงบิดแม่เหล็กไฟฟ้าของมอเตอร์กระแสตรงถูกกำหนดโดย:
T = k × Φ × Iₐ
ที่ไหน:
T = แรงบิดที่พัฒนาแล้ว
k = ค่าคงที่การก่อสร้างมอเตอร์
Φ = ฟลักซ์แม่เหล็ก
Iₐ = กระแสกระดอง
ในระบบมอเตอร์กระแสตรงที่ใช้งานได้จริงส่วนใหญ่ ฟลักซ์ของสนาม Φ จะถูกรักษาให้คงที่ ภายใต้เงื่อนไขนี้ แรงบิดจะกลายเป็น สัดส่วนอย่างเคร่งครัดกับกระแส กระดอง การเพิ่มกระแสเป็นสองเท่าจะทำให้แรงบิดเป็นสองเท่า การลดกระแสจะช่วยลดแรงบิดตามสัดส่วน พฤติกรรมที่คาดการณ์ได้นี้คือสิ่งที่ทำให้มอเตอร์กระแสตรงเหมาะสมเป็นพิเศษสำหรับการใช้งานที่ควบคุมแรงบิด
กระแสกระดองเป็นสาเหตุโดยตรงของการผลิตแรงบิด กระแสจะสะท้อน ซึ่งแตกต่างจากความเร็วหรือแรงดันไฟฟ้า แรงแม่เหล็กไฟฟ้าที่เกิดขึ้นทันที ภายในมอเตอร์ ด้วยการควบคุมกระแส ระบบขับเคลื่อนจะควบคุมแรงบิด โดยไม่ขึ้นกับความเร็ว ช่วยให้:
แรงบิดเต็มอัตราที่ความเร็วเป็นศูนย์
ตอบสนองทันทีต่อการเปลี่ยนแปลงโหลด
ควบคุมแรงและแรงดึงได้อย่างแม่นยำ
การทำงานที่ความเร็วต่ำเสถียร
นี่เป็นสิ่งสำคัญในการใช้งาน เช่น รอก เครื่องอัดรีด หุ่นยนต์ สายพานลำเลียง และระบบลากจูงไฟฟ้า.
ไดรฟ์ DC สมัยใหม่ใช้ การควบคุมกระแสแบบวง ปิด กระแสกระดองจริงจะถูกวัดอย่างต่อเนื่องโดยใช้ ตัวต้านทานแบบแบ่ง เซนเซอร์ฮอลล์เอฟเฟกต์ หรือหม้อแปลง กระแส ค่าที่วัดได้นี้จะถูกเปรียบเทียบกับ สัญญาณคำสั่งแรง บิด ความแตกต่าง (ข้อผิดพลาด) ใดๆ จะถูกประมวลผลโดยตัวควบคุมความเร็วสูง ซึ่งจะปรับแรงดันเอาต์พุตของไดรฟ์เพื่อบังคับกระแสให้อยู่ในระดับที่ต้องการ
กระบวนการควบคุมเป็นไปตามลำดับนี้:
คำสั่ง Torque ตั้งค่าการอ้างอิงปัจจุบัน
เซ็นเซอร์ปัจจุบันจะวัดกระแสกระดองจริง
ผู้ควบคุมจะคำนวณข้อผิดพลาด
ระยะกำลังไฟ PWM ปรับแรงดันกระดอง
กระแสไฟฟ้าถูกขับเคลื่อนไปยังค่าเป้าหมายอย่างแม่นยำ
โดยทั่วไปการวนซ้ำนี้ทำงานใน ช่วงไมโครวินาทีถึงมิลลิวินาที ทำให้เป็นการวนซ้ำที่เร็วและเสถียรที่สุดในระบบควบคุมมอเตอร์ทั้งหมด
ไดรฟ์ Pulse Wide Modulation (PWM) ควบคุมกระแสกระดองโดยการเปิดและปิดแรงดันไฟฟ้าอย่างรวดเร็ว ด้วยการเปลี่ยนแปลงรอบการทำงาน ตัวควบคุมจะปรับ แรงดันไฟฟ้าเฉลี่ยที่ใช้กับกระดอง ซึ่งจะกำหนดความเร็วที่เพิ่มขึ้นหรือลดลงของกระแสไฟฟ้าผ่านการเหนี่ยวนำของมอเตอร์
การควบคุมกระแสไฟแบบ PWM ให้:
ความละเอียดกระแสสูง
การตอบสนองแรงบิดชั่วคราวที่รวดเร็ว
การสูญเสียพลังงานต่ำ
แรงบิดกระเพื่อมน้อยที่สุด
ความสามารถในการเบรกแบบรีเจนเนอเรชั่น
ตัวเหนี่ยวนำกระดองจะทำให้รูปคลื่นของกระแสเรียบขึ้น ทำให้มอเตอร์ได้รับ แรงบิดที่เกือบจะต่อเนื่อง แม้ว่าแหล่งจ่ายจะเปลี่ยนก็ตาม
เนื่องจากกระแสจะกำหนดแรงบิดและความร้อนโดยตรง การควบคุมกระแสกระดองจึงทำหน้าที่เป็นรากฐานของ การป้องกันมอเตอร์ ด้วย ไดรฟ์สมัยใหม่ผสานรวม:
การจำกัดกระแสสูงสุด
การสร้างแบบจำลองความร้อน
ป้องกันการลัดวงจร
การตรวจจับแผงลอย
โอเวอร์โหลดโปรไฟล์
คุณสมบัติเหล่านี้ทำให้มั่นใจได้ว่าแรงบิดสูงสุดจะถูกส่ง อย่างปลอดภัย โดยไม่เกินขีดจำกัดด้านความร้อนหรือแม่เหล็ก
การควบคุมกระแสกระดองมีข้อดีที่สำคัญหลายประการ:
เอาต์พุตแรงบิดเชิงเส้นและคาดการณ์ได้
ความแม่นยำของแรงบิดสูง
การควบคุมความเร็วต่ำที่ยอดเยี่ยม
การตอบสนองแบบไดนามิกที่รวดเร็ว
สตาร์ทและเบรกได้อย่างราบรื่น
การปฏิเสธการรบกวนที่เหนือกว่า
สิ่งนี้ทำให้การควบคุมแรงบิดตามกระแสไฟฟ้าเป็นกลยุทธ์ที่โดดเด่นใน ระบบเซอร์โว DC, ไดรฟ์แบบฉุดลาก, อุปกรณ์แปรรูปโลหะ, ลิฟต์ และเครื่องจักรอัตโนมัติ.
การควบคุมกระแสกระดองเป็นวิธีการหลักในการควบคุมแรงบิดในมอเตอร์กระแสตรง เนื่องจากกระแสเป็น สาเหตุทางกายภาพโดยตรงของแรงบิดแม่เหล็ก ไฟฟ้า ด้วยการวัดและควบคุมกระแสกระดองอย่างแม่นยำผ่านไดรฟ์อิเล็กทรอนิกส์แบบวงปิด มอเตอร์กระแสตรงจึงสามารถสร้าง แรงบิดที่แม่นยำ ตอบสนอง และเสถียร ตลอดช่วงการทำงานทั้งหมด โดยไม่ขึ้นกับความเร็วและสภาวะโหลด
แม้ว่าแรงบิดในมอเตอร์กระแสตรงจะถูกกำหนดโดยตรงจาก กระแสกระดอง แต่การควบคุมแรงดันไฟฟ้าก็มีบทบาทสนับสนุนที่สำคัญ แรงดันกระดองเป็นตัวแปรที่ บังคับให้กระแสไฟฟ้าเปลี่ยนแปลง ภายในมอเตอร์ ด้วยการควบคุมแรงดันไฟฟ้า ระบบขับเคลื่อนจะควบคุมความเร็วและความเร็วของกระแสถึงค่าที่สั่ง ซึ่งส่งผลโดยตรงต่อ การตอบสนองของแรงบิด ความเสถียร และประสิทธิภาพ.
วงจรกระดองของมอเตอร์กระแสตรงเป็นไปตามสมการ:
Vₐ = E_b + IₐRₐ + Lₐ(dIₐ/dt)
ที่ไหน:
Vₐ = แรงดันกระดองที่ใช้
E_b = แรงเคลื่อนไฟฟ้าย้อนกลับ (สัดส่วนกับความเร็ว)
Iₐ = กระแสกระดอง
Rₐ = ความต้านทานของกระดอง
Lₐ = ตัวเหนี่ยวนำกระดอง
สมการนี้แสดงให้เห็นว่าแรงดันไฟฟ้าต้องเอาชนะปัจจัยสามประการ:
EMF ด้านหลัง ที่สร้างโดยการหมุน
แรงดันไฟต้านทานตก
การต่อต้านแบบอุปนัยต่อการเปลี่ยนแปลงในปัจจุบัน
แรงบิดเป็นสัดส่วนกับกระแสไฟฟ้า แต่ แรงดันไฟฟ้าจะกำหนดวิธีการสร้างและรักษากระแสไฟฟ้า โดยเฉพาะอย่างยิ่งในระหว่างการเร่งความเร็ว การชะลอตัว และการรบกวนของโหลด
เมื่อแรงบิดโหลดเพิ่มขึ้นอย่างกะทันหัน ความเร็วของมอเตอร์จะลดลงชั่วขณะ ส่งผลให้แรงเคลื่อนไฟฟ้าย้อนกลับลดลง ไดรฟ์ตอบสนองโดย การเพิ่มแรงดันกระดอง ทำให้กระแสเพิ่มขึ้นอย่างรวดเร็ว กระแสไฟฟ้าที่เพิ่มขึ้นจะสร้างแรงบิดที่สูงขึ้น และคืนความสมดุล
การควบคุมแรงดันไฟฟ้าจึงควบคุม:
เวลาแรงบิดเพิ่มขึ้น
ความแข็งแบบไดนามิก
ความมั่นคงชั่วคราว
การปฏิเสธการรบกวน
ระบบขับเคลื่อนที่มีการมอดูเลตแรงดันไฟฟ้าที่รวดเร็วและแม่นยำสามารถสร้างกระแสได้อย่างรวดเร็ว ช่วยให้สามารถ ส่งแรงบิดได้ทันที.
ตัวควบคุมมอเตอร์กระแสตรงสมัยใหม่ควบคุมแรงดันไฟฟ้าโดยใช้ การมอดูเลตความกว้างพัลส์ (PWM ) อุปกรณ์ไฟฟ้าจะเปิดและปิดแหล่งจ่ายไฟด้วยความถี่สูง โดยการปรับรอบการทำงาน คอนโทรลเลอร์จะตั้ง ค่าแรงดันกระดองเฉลี่ย.
การควบคุมแรงดันไฟฟ้าแบบ PWM ให้:
ความละเอียดแรงดันไฟฟ้าที่ดี
ประสิทธิภาพไฟฟ้าสูง
ตอบสนองอย่างรวดเร็ว
ลดการกระจายความร้อน
การดำเนินการสร้างใหม่
ตัวเหนี่ยวนำของมอเตอร์จะกรองรูปคลื่นของสวิตชิ่ง และแปลงเป็น กระแสที่ราบรื่น ซึ่งสร้างแรงบิดที่เสถียร
ในระบบควบคุมแรงบิดแบบวงปิด กระแสไฟฟ้าเป็นตัวแปรที่ถูกควบคุม แต่ แรงดันไฟฟ้าเป็นตัวแปรที่ถูก ควบคุม คอนโทรลเลอร์จะปรับแรงดันกระดองอย่างต่อเนื่องเพื่อบังคับกระแสให้ตรงกับคำสั่งแรงบิด
ทำให้การควบคุมแรงดันไฟฟ้ามีหน้าที่:
การบังคับใช้คำสั่งปัจจุบัน
ชดเชยการเปลี่ยนแปลง EMF ด้านหลัง
การแก้ไขการรบกวนโหลด
การจำกัดกระแสเกิน
กำลังแรงบิดที่เสถียร
หากไม่มีการควบคุมแรงดันไฟฟ้าที่แม่นยำ การควบคุมกระแสและแรงบิดที่แม่นยำจะไม่สามารถทำได้
การควบคุมแรงดันไฟฟ้าคุณภาพสูงช่วยลด:
ระลอกปัจจุบัน
การสั่นสะเทือนทางแม่เหล็กไฟฟ้า
เสียงรบกวน
จังหวะแรงบิด
ด้วยการรักษาสภาพแวดล้อมทางไฟฟ้าให้คงที่ การควบคุมแรงดันไฟฟ้ามีส่วนทำให้ เอาท์พุตเชิงกลราบรื่น ซึ่งจำเป็นในหุ่นยนต์ อุปกรณ์การแพทย์ และอุปกรณ์การผลิตที่มีความแม่นยำ
เมื่อความเร็วเพิ่มขึ้น EMF ด้านหลังจะเพิ่มขึ้นและต่อต้านแรงดันไฟฟ้าที่ใช้ เพื่อรักษาแรงบิดเท่าเดิมที่ความเร็วสูง ตัวควบคุมจะต้องเพิ่มแรงดันไฟฟ้าเพื่อรักษากระแสที่ต้องการ ในทางกลับกัน ที่ความเร็วต่ำ แรงดันไฟฟ้าเพียงเล็กน้อยเท่านั้นที่จำเป็นในการสร้างกระแสสูง ทำให้มอเตอร์กระแสตรงสามารถผลิต แรงบิดเต็มอัตราแม้ที่ความเร็วเป็นศูนย์.
การควบคุมแรงดันไฟฟ้าจึงช่วยให้สามารถควบคุมแรงบิดได้ตลอดช่วงการทำงานทั้งหมด
การควบคุมแรงดันไฟฟ้าไม่ได้กำหนดแรงบิดโดยตรง แต่เป็น วิธีการบังคับใช้แรง บิด ด้วยการควบคุมแรงดันกระดองอย่างแม่นยำ ระบบขับเคลื่อนจะควบคุมการสร้างกระแสและความเสถียรภายในมอเตอร์ ช่วยให้มอเตอร์กระแสตรงสามารถส่ง แรงบิดที่รวดเร็ว ราบรื่น และแม่นยำ ภายใต้ความเร็วและสภาวะโหลดที่เปลี่ยนแปลง ทำให้การควบคุมแรงดันไฟฟ้าเป็นองค์ประกอบสำคัญของระบบควบคุมแรงบิดสมัยใหม่ทั้งหมด
แม้ว่ามอเตอร์กระแสตรงส่วนใหญ่จะทำงานที่ฟลักซ์ของสนามคงที่ การปรับกระแสของสนาม จะให้วิธีการมอดูเลตแรงบิดเพิ่มเติม
กระแสสนามที่เพิ่มขึ้นจะทำให้ฟลักซ์แม่เหล็กแข็งแรงขึ้น ทำให้เกิด แรงบิดต่อแอมแปร์มาก ขึ้น การลดกระแสไฟในสนามจะช่วยลดแรงบิดในขณะที่ให้ ความเร็วสูงขึ้นภายใต้แรงดันไฟฟ้าคงที่.
การควบคุมแรงบิดตามสนามถูกนำมาใช้กันอย่างแพร่หลายใน:
ไดรฟ์อุตสาหกรรมขนาดใหญ่
มอเตอร์ฉุด
โรงงานรีดเหล็ก
ระบบรอกและเครน
อย่างไรก็ตาม การควบคุมภาคสนามตอบสนองช้ากว่าการควบคุมกระแสกระดอง และโดยทั่วไปจะใช้สำหรับ การสร้างแรงบิดหยาบ แทนที่จะเป็นการควบคุมไดนามิกแบบละเอียด
ไดรฟ์ DC สมัยใหม่ใช้ ลูปควบคุมแบบซ้อน :
วงกระแสภายใน (วงแรงบิด)
วงความเร็วด้านนอก
ห่วงตำแหน่งเสริม
วงแรงบิดจะ เร็วที่สุด เสมอ โดยจะรักษาพฤติกรรมทางแม่เหล็กไฟฟ้าของมอเตอร์ให้คงที่ ทำให้ระบบขับเคลื่อนทั้งหมดทำหน้าที่เป็น ตัวกระตุ้นแรงบิดล้วนๆ.
ความแม่นยำของแรงบิดสูง
การตอบสนองชั่วคราวที่รวดเร็ว
การชดเชยโหลดอัตโนมัติ
ลดความเครียดทางกล
ปรับปรุงประสิทธิภาพความเร็วต่ำ
โครงสร้างนี้ช่วยให้มอเตอร์กระแสตรงสามารถส่ง แรงบิดพิกัดที่ความเร็วเป็นศูนย์ ซึ่งเป็นข้อได้เปรียบที่ชัดเจนในการใช้งานเซอร์โวและการยึดเกาะ
การควบคุมแรงบิดในมอเตอร์กระแสตรงแบบมีแปรงถ่านอาศัย:
การเปลี่ยนทางกล
การวัดกระแสกระดองโดยตรง
ลักษณะเฉพาะของกระแสแรงบิดเชิงเส้น
มี ความสามารถในการควบคุมที่ยอดเยี่ยม ระบบอิเล็กทรอนิกส์ที่เรียบง่าย และการตอบสนองที่คาดเดาได้
ในมอเตอร์ BLDC การควบคุมแรงบิดทำได้โดย:
การแลกเปลี่ยนทางอิเล็กทรอนิกส์
การควบคุมกระแสเฟส
การตอบสนองตำแหน่งโรเตอร์
แม้ว่าการก่อสร้างจะแตกต่างออกไป แต่กฎหมายที่ใช้บังคับยังคงเหมือนเดิม:
แรงบิดเป็นสัดส่วนกับกระแสเฟสที่ทำปฏิกิริยากับฟลักซ์แม่เหล็ก
ไดรฟ์ขั้นสูงใช้ การควบคุมเวกเตอร์ เพื่อปรับกระแสให้สอดคล้องกับสนามแม่เหล็กอย่างแม่นยำ ทำให้เกิด แรงบิดคงที่โดยมีการกระเพื่อมน้อยที่สุด.
ตัวขับ Pulse Wide Modulation (PWM) มีบทบาทสำคัญในการควบคุมแรงบิดของมอเตอร์กระแสตรงสมัยใหม่ แม้ว่าแรงบิดจะเป็นสัดส่วนโดยตรงกับกระแสกระดอง แต่ไดรฟ์ PWM จะให้ การควบคุมแรงดันไฟฟ้าความเร็วสูง ที่จำเป็นในการกำหนดรูปร่าง ควบคุม และทำให้กระแสนั้นคงที่ ด้วยการสลับเปิดและปิดแรงดันไฟฟ้าอย่างรวดเร็ว และการปรับรอบการทำงานอย่างแม่นยำ ไดรฟ์ PWM ช่วยให้**ควบคุมแรงบิดได้อย่างรวดเร็ว มีประสิทธิภาพ และแม่นยำสูง ไดรฟ์ PWM ช่วยให้ ควบคุมแรงบิดได้อย่างรวดเร็ว มีประสิทธิภาพ และแม่นยำสูง ตลอดช่วงการทำงานทั้งหมดของมอเตอร์กระแสตรง
ไดรฟ์ PWM ไม่ได้เปลี่ยนแปลงแรง ไฟฟ้าโดยการกระจายพลังงาน แต่โดย การแบ่งสัดส่วนแรงดันไฟฟ้าตามเวลา ดัน เซมิคอนดักเตอร์กำลัง เช่น MOSFET หรือ IGBT สวิตช์ที่ความถี่สูง โดยทั่วไปมีตั้งแต่หลายกิโลเฮิรตซ์ไปจนถึงหลายสิบกิโลเฮิรตซ์ อัตราส่วนของเวลาเปิดต่อเวลาปิด ( รอบการทำงาน) จะเป็นตัวกำหนดแรงดันไฟฟ้าเฉลี่ยที่มีประสิทธิผลที่ใช้กับมอเตอร์
การมอดูเลตแรงดันไฟฟ้าความเร็วสูงนี้ช่วยให้คอนโทรลเลอร์สามารถ:
บังคับกระแสกระดองให้เป็นไปตามคำสั่งแรงบิด
เอาชนะ EMF กลับด้วยความเร็วสูงกว่า
ชดเชยการรบกวนโหลดทันที
ลดการสูญเสียทางไฟฟ้าให้เหลือน้อยที่สุด
PWM จึงทำหน้าที่เป็น ตัวกระตุ้นไฟฟ้า ของระบบควบคุมแรงบิด
เนื่องจากกระดองของมอเตอร์เป็นแบบอุปนัย จึงทำให้รูปคลื่นแรงดันไฟฟ้าที่เปลี่ยนเรียบลงให้เป็นกระแสที่ใกล้ต่อเนื่องโดยธรรมชาติ ไดรฟ์ PWM ใช้ประโยชน์จากพฤติกรรมนี้โดยการปรับรอบการทำงานเพื่อให้กระแสได้รับการควบคุมให้อยู่ในระดับที่ต้องการ
การควบคุมกระแสแบบวงปิดนี้ให้:
เอาต์พุตแรงบิดเชิงเส้น
ความแม่นยำของแรงบิดสูง
การเพิ่มขึ้นและการสลายตัวของแรงบิดอย่างรวดเร็ว
แรงบิดความเร็วเป็นศูนย์ที่เสถียร
ประสิทธิภาพที่สม่ำเสมอภายใต้โหลดที่แตกต่างกัน
หากไม่มี PWM การควบคุมกระแสไฟที่ละเอียดและรวดเร็วดังกล่าวจะไม่สามารถใช้งานได้ในระบบสมัยใหม่
ประสิทธิภาพการควบคุมแรงบิดขึ้นอยู่กับความเร็วที่ระบบสามารถเปลี่ยนกระแสไฟฟ้าได้ ไดรฟ์ PWM ทำงานที่ความถี่สวิตชิ่งสูงและควบคุมโดยโปรเซสเซอร์ดิจิทัลที่รวดเร็ว ซึ่งช่วยให้สามารถปรับเปลี่ยนแรงดันไฟฟ้าในหน่วยไมโครวินาที ทำให้เกิด:
แรงบิดสะสมทันทีระหว่างการเร่งความเร็ว
การลดแรงบิดอย่างรวดเร็วระหว่างการเบรก
การตอบสนองที่แม่นยำต่อการรบกวนจากแรงภายนอก
ความเร็วต่ำและพฤติกรรมแผงลอยที่ยอดเยี่ยม
การตอบสนองทางไฟฟ้าที่รวดเร็วนี้มีความสำคัญในหุ่นยนต์ ระบบลากจูง เครื่องจักร CNC และอุปกรณ์ที่ควบคุมเซอร์โว
ไดรฟ์ PWM ช่วยลดแรงบิดกระเพื่อมได้อย่างมากโดย:
ให้ความละเอียดแรงดันไฟฟ้าที่ดี
การเปิดใช้งานลูปกระแสแบนด์วิธสูง
อนุญาตให้กรองและการชดเชยแบบดิจิทัล
รองรับการกำหนดเวลาการเปลี่ยนที่เหมาะสมที่สุด
ผลลัพธ์ที่ได้คือ การไหลของกระแสที่ราบรื่นและแรงแม่เหล็กไฟฟ้าที่เสถียร ซึ่งช่วยลดการสั่นสะเทือน เสียงรบกวน และความเครียดทางกล
ไดรฟ์ PWM สมัยใหม่รองรับ การทำงานแบบสี่ควอแดรนท์ เต็มรูปแบบ ซึ่งหมายความว่าสามารถควบคุมแรงบิดได้ทั้งในทิศทางการหมุนและระหว่างการขับขี่และการเบรก
สิ่งนี้ช่วยให้:
ควบคุมการชะลอตัว
การนำพลังงานกลับมาใช้ใหม่
การควบคุมความตึงในระบบขดลวด
การจัดการยกเครื่องโหลดอย่างปลอดภัย
สะพาน PWM จะจัดการการไหลของกระแสในทิศทางใดทิศทางหนึ่ง โดยเปลี่ยนมอเตอร์ให้เป็น แหล่งแรงบิดหรือโหลดที่ได้รับการควบคุมอย่างแม่นยำ.
ไดรฟ์ PWM ผสานรวมคุณสมบัติการป้องกันแรงบิด ได้แก่:
การจำกัดกระแสสูงสุด
การสร้างแบบจำลองความร้อน
การตรวจจับแผงลอย
ป้องกันการลัดวงจร
ทางลาดแรงบิดสตาร์ทแบบนุ่มนวล
คุณสมบัติเหล่านี้ช่วยให้มั่นใจได้ว่าแรงบิดสูงสุดจะถูกส่ง อย่างปลอดภัยและสม่ำเสมอ ป้องกันความเสียหายต่อมอเตอร์ กระปุกเกียร์ และโครงสร้างทางกล
เนื่องจากไดรฟ์ PWM สลับอุปกรณ์ทั้งเปิดหรือปิดอย่างสมบูรณ์ การกระจายพลังงานจึงน้อยมาก ส่งผลให้:
ประสิทธิภาพไฟฟ้าสูง
ลดความต้องการในการทำความเย็น
การออกแบบไดรฟ์ขนาดกะทัดรัด
ต้นทุนการดำเนินงานที่ต่ำกว่า
การจัดการกำลังอย่างมีประสิทธิภาพช่วยให้พิกัดแรงบิดต่อเนื่องสูงขึ้นโดยไม่มีการสร้างความร้อนมากเกินไป
ไดรฟ์ PWM เป็นรากฐานทางเทคโนโลยีของการควบคุมแรงบิดของมอเตอร์กระแสตรงสมัยใหม่ ด้วยการให้การควบคุมแรงดันไฟฟ้าความเร็วสูงและความละเอียดสูง ทำให้สามารถควบคุมกระแสกระดองได้อย่างแม่นยำ การตอบสนองของแรงบิดที่รวดเร็ว เอาท์พุตทางกลที่ราบรื่น การดำเนินการสร้างใหม่ และการป้องกันที่แข็งแกร่ง ด้วยเทคโนโลยี PWM มอเตอร์กระแสตรงจึงกลายเป็น แอคทูเอเตอร์แรงบิดที่ตั้งโปรแกรมได้ประสิทธิภาพสูง ซึ่งสามารถตอบสนองความต้องการด้านอุตสาหกรรมและการควบคุมการเคลื่อนไหวร่วมสมัยได้
แรงบิดสามารถควบคุมได้โดย การวัดโดยตรง หรือ การประมาณค่าทางไฟฟ้า.
ทรานสดิวเซอร์แรงบิดแบบติดเพลา
เซ็นเซอร์แม่เหล็ก
อุปกรณ์ที่ใช้ความเครียดทางแสง
ใช้เมื่อ ต้องมี การตรวจสอบแรงบิดสัมบูรณ์ เช่น การทดสอบการบินและอวกาศหรือระบบสอบเทียบ
ไดรฟ์อุตสาหกรรมส่วนใหญ่คำนวณแรงบิดโดยใช้:
กระดองปัจจุบัน
ค่าคงที่ฟลักซ์
การชดเชยอุณหภูมิ
แบบจำลองความอิ่มตัวของแม่เหล็ก
การประมาณค่าให้ ผลป้อนกลับด้วยความเร็วสูง โดยไม่มีความซับซ้อนทางกล ทำให้เป็นโซลูชันทางอุตสาหกรรมที่โดดเด่น
การควบคุมแรงบิดจะทำงานภายใน ขีดจำกัดความร้อนและแม่เหล็ก เสมอ.
กระแสไฟฟ้าที่มากเกินไปทำให้เกิด การสูญเสียทองแดงและการเสื่อมสภาพของฉนวน
ฟลักซ์ที่มากเกินไปทำให้เกิด ความอิ่มตัวของแกนกลาง
แรงบิดชั่วคราวทำให้เกิด ความล้าทางกล
ระบบควบคุมแรงบิด DC แบบมืออาชีพผสานรวม:
การสร้างแบบจำลองความร้อน
ตัวจับเวลาปัจจุบันสูงสุด
การป้องกันการล้างอำนาจแม่เหล็ก
เส้นโค้งโอเวอร์โหลด
ช่วยให้ มั่นใจได้ ถึงแรงบิดสูงสุดโดยไม่กระทบต่ออายุการใช้งาน.
แม้แต่ในมอเตอร์กระแสตรง แรงบิดกระเพื่อมก็สามารถเกิดขึ้นได้จาก:
เอฟเฟกต์การสล็อต
สับเปลี่ยนทับซ้อนกัน
ฮาร์โมนิคแบบ PWM
ความเยื้องศูนย์ทางกล
การควบคุมแรงบิดขั้นสูงช่วยลดการกระเพื่อมผ่าน:
วงจรกระแสความถี่สูง
ปรับเวลาการเปลี่ยนให้เหมาะสม
ตัวเหนี่ยวนำให้เรียบ
การปรับสมดุลโรเตอร์ที่แม่นยำ
ฟิลเตอร์ชดเชยดิจิตอล
ผลลัพธ์ที่ได้คือ การส่งแรงบิดที่เสถียร ซึ่งจำเป็นต่ออุปกรณ์ทางการแพทย์ เครื่องมือกล และอุปกรณ์เซมิคอนดักเตอร์
การควบคุมแรงบิดที่แม่นยำเป็นหนึ่งในจุดแข็งที่กำหนดของระบบมอเตอร์กระแสตรง เนื่องจากแรงบิดเป็นสัดส่วนโดยตรงกับกระแสกระดอง จึงสามารถควบคุมมอเตอร์กระแสตรงให้ทำงานเป็น ตัวกระตุ้นที่แม่นยำและทำซ้ำ ได้ ความสามารถนี้จำเป็นในการใช้งานที่แม้แต่การเบี่ยงเบนของแรงบิดเพียงเล็กน้อยก็อาจส่งผลต่อคุณภาพผลิตภัณฑ์ ความปลอดภัย ประสิทธิภาพ หรือความสมบูรณ์ทางกลได้ ด้านล่างนี้เป็นสาขาหลักที่ การควบคุมแรงบิด DC ที่มีความแม่นยำสูงไม่ใช่ทางเลือก แต่เป็นพื้นฐาน.
ในยานพาหนะไฟฟ้า ระบบฉุดลาก และรถนำทางอัตโนมัติ (AGV) การควบคุมแรงบิดจะกำหนด:
พฤติกรรมการเร่งความเร็วและการชะลอตัว
ความสามารถในการปีนเขา
ประสิทธิภาพการเบรกแบบใหม่
การลื่นไถลของล้อและการยึดเกาะที่มั่นคง
การควบคุมแรงบิด DC ที่แม่นยำช่วยให้ สตาร์ทได้อย่างราบรื่น แรงดึงที่ความเร็วต่ำอันทรงพลัง ควบคุมการเบรก และนำพลังงานกลับคืนอย่างมี ประสิทธิภาพ หากไม่มีการควบคุมแรงบิดที่แม่นยำ ยานพาหนะจะประสบกับการเคลื่อนไหวกระตุก ประสิทธิภาพลดลง และความเครียดทางกล
แขนหุ่นยนต์ หุ่นยนต์ร่วมปฏิบัติงาน และระบบประกอบอัตโนมัติอาศัยการควบคุมแรงบิดในการจัดการ:
เอาท์พุตกำลังร่วม
แรงดันเครื่องมือ
ความปลอดภัยในการมีปฏิสัมพันธ์ระหว่างมนุษย์กับหุ่นยนต์
ตำแหน่งที่แม่นยำภายใต้ภาระ
การควบคุมแรงบิดกระแสตรงช่วยให้หุ่นยนต์ใช้ แรงที่แม่นยำและทำซ้ำได้ ซึ่งจำเป็นสำหรับการเชื่อม การขัดเงา การหยิบและวาง การขันสกรู และระบบอัตโนมัติทางการแพทย์ นอกจากนี้ยังช่วยให้สามารถ ควบคุมการปฏิบัติตามข้อกำหนด ได้ โดยที่หุ่นยนต์จะปรับแรงบิดเอาท์พุตแบบไดนามิกเมื่อเผชิญกับแรงต้าน
เครื่องมือกล เช่น โรงกัด CNC เครื่องกลึง เครื่องเจียร และเครื่องตัดเลเซอร์ ต้องใช้แรงบิดที่มั่นคงเพื่อรักษา:
แรงตัดคงที่
คุณภาพการตกแต่งพื้นผิว
ความแม่นยำของมิติ
อายุการใช้งานของเครื่องมือ
การควบคุมแรงบิด DC ที่แม่นยำป้องกันการสะท้าน ลดการสึกหรอของเครื่องมือ และรับประกัน การขจัดวัสดุที่สม่ำเสมอ แม้ว่าความแข็งของชิ้นงานหรือความลึกของการตัดจะเปลี่ยนไประหว่างการทำงานก็ตาม
ระบบการเคลื่อนที่ในแนวตั้งต้องการการควบคุมแรงบิดที่เชื่อถือได้อย่างยิ่งในการจัดการ:
การยกของหนัก
ควบคุมการลดระดับได้
การป้องกันการย้อนกลับ
การหยุดฉุกเฉิน
มอเตอร์กระแสตรงที่ควบคุมโดยการควบคุมแรงบิดตามกระแสจะให้ แรงบิดเต็มพิกัดที่ความเร็วเป็นศูนย์ ทำให้เหมาะสำหรับการรับน้ำหนัก การสตาร์ทด้วยน้ำหนักมาก และการวางตำแหน่งที่ความเร็วต่ำอย่างราบรื่นโดยไม่มีแรงกระแทกทางกล
ในอุตสาหกรรมต่างๆ เช่น บรรจุภัณฑ์ สิ่งทอ กระดาษ ฟิล์ม เคเบิล และการแปรรูปฟอยล์โลหะ การควบคุมแรงบิดจะกำหนด ความตึงของราง โดยตรง.
การควบคุมแรงบิดที่แม่นยำมีความสำคัญอย่างยิ่งต่อ:
ป้องกันการฉีกขาดหรือรอยยับ
รักษาความตึงเครียดให้คงที่
ตรวจสอบความหนาแน่นของขดลวดสม่ำเสมอ
ปกป้องวัสดุที่บอบบาง
ระบบขับเคลื่อนแรงบิดกระแสตรงจะชดเชยการเปลี่ยนแปลงเส้นผ่านศูนย์กลางและความเร็วของลูกกลิ้งโดยอัตโนมัติ โดยรักษา เสถียรภาพและแรงตึงที่ทำซ้ำได้ตลอดวงจรการผลิตทั้งหมด.
อุปกรณ์ทางการแพทย์ต้องการความละเอียดและความน่าเชื่อถือของแรงบิดที่ละเอียดมาก ตัวอย่างได้แก่:
ปั๊มแช่และหลอดฉีดยา
เครื่องมือผ่าตัด
อุปกรณ์การฟื้นฟูสมรรถภาพ
ระบบอัตโนมัติในการวินิจฉัย
การควบคุมแรงบิด DC ที่แม่นยำช่วยให้มั่นใจได้ถึง การส่งแรงที่แม่นยำ ความปลอดภัยของผู้ป่วย การเคลื่อนไหวที่ราบรื่นเป็นพิเศษ และการทำงานที่ เงียบ ในสภาพแวดล้อมเหล่านี้ แม้แต่แรงบิดกระเพื่อมเพียงเล็กน้อยก็อาจทำให้ผลลัพธ์ลดลงได้
อุปกรณ์สายพานลำเลียง เครื่องคัดแยก และอุปกรณ์ขนย้ายพาเลทอาศัยการควบคุมแรงบิดในการจัดการ:
โหลดการแชร์ผ่านไดรฟ์หลายตัว
การสตาร์ทสายพานหนักอย่างราบรื่น
การตรวจจับกระดาษติด
ระยะห่างของผลิตภัณฑ์และการจัดทำดัชนี
ไดรฟ์ DC ที่ควบคุมด้วยแรงบิดช่วยให้สายพานลำเลียงสามารถ ปรับตัวเข้ากับโหลดที่แตกต่างกันได้ทันที ลดการสึกหรอทางกลและปรับปรุงปริมาณงาน
อุตสาหกรรมกระบวนการขึ้นอยู่กับแรงบิดในการควบคุม:
การบีบอัดวัสดุ
แรงเฉือน
ความสม่ำเสมอของการไหล
ความเสถียรของปฏิกิริยา
ในพลาสติก อาหาร ยา และสารเคมี แรงบิดสะท้อนถึงสภาวะกระบวนการแบบเรียลไทม์ การควบคุมแรงบิดกระแสตรงช่วยให้สามารถ ควบคุมกระบวนการแบบวงปิดได้ โดยที่แรงบิดของมอเตอร์จะกลายเป็นตัวบ่งชี้โดยตรงของพฤติกรรมของวัสดุ
การควบคุมแรงบิดในตัวกระตุ้นการบินและอวกาศรองรับ:
การวางตำแหน่งพื้นผิวการบิน
ไดรฟ์เรดาร์และเสาอากาศ
ปั๊มเชื้อเพลิงและไฮดรอลิก
แพลตฟอร์มการจำลอง
ระบบเหล่านี้ต้องการ ความน่าเชื่อถือเป็นพิเศษ การตอบสนองแบบไดนามิกที่รวดเร็ว และการส่งแรงที่แม่นยำ ภายใต้สภาพแวดล้อมที่แตกต่างกันอย่างกว้างขวาง
ในการทดสอบมอเตอร์ การตรวจสอบส่วนประกอบ และการวิเคราะห์ความล้า แรงบิดจะต้องได้รับการควบคุมด้วยความแม่นยำสูงเพื่อ:
จำลองภาระการทำงานจริง
ทำซ้ำรอบการทำงาน
วัดประสิทธิภาพและสมรรถนะ
ตรวจสอบความทนทานทางกล
ไดรฟ์ที่ควบคุมแรงบิด DC ช่วยให้วิศวกร ใช้โหลดทางกลที่ตั้งโปรแกรมได้แม่นยำ เปลี่ยนมอเตอร์ไฟฟ้าให้เป็นเครื่องมือทางกลที่มีความแม่นยำสูง
การควบคุมแรงบิด DC ที่แม่นยำเป็นสิ่งสำคัญอย่างยิ่ง ไม่ ว่าความแม่นยำของแรง การตอบสนองแบบไดนามิก ความปลอดภัย และความสม่ำเสมอของกระบวนการ จะเป็นสิ่งสำคัญ จากการขนส่งไฟฟ้าและหุ่นยนต์ไปจนถึงเทคโนโลยีทางการแพทย์และการผลิตระดับไฮเอนด์ การควบคุมแรงบิด DC เปลี่ยนมอเตอร์ให้เป็น เครื่องกำเนิดแรงอัจฉริยะ ซึ่งสามารถส่งมอบเอาต์พุตทางกลที่คาดการณ์ได้ มีเสถียรภาพ และควบคุมอย่างละเอียดตลอดการใช้งานที่มีความต้องการมากที่สุด
แรงบิดในมอเตอร์กระแสตรงถูกควบคุมโดยพื้นฐานโดย การควบคุมกระแสกระดองภายใต้ฟลักซ์แม่เหล็กที่ เสถียร ด้วยไดรฟ์อิเล็กทรอนิกส์สมัยใหม่ ฟีดแบ็คลูป และการประมวลผลสัญญาณดิจิทัล มอเตอร์กระแสตรงจึงได้รับ แรงบิดที่แม่นยำเป็นพิเศษ การตอบสนองไดนามิกที่รวดเร็ว และสามารถควบคุมได้กว้าง.
ด้วยการรวมหลักการแม่เหล็กไฟฟ้าเข้ากับระบบอิเล็กทรอนิกส์กำลังความเร็วสูง การควบคุมแรงบิดจะเปลี่ยนมอเตอร์กระแสตรงให้เป็น เครื่องกำเนิดแรงที่ตั้งโปรแกรมได้และคาดเดาได้ ซึ่งสามารถรองรับการใช้งานที่ต้องการความต้องการมากที่สุดในอุตสาหกรรมสมัยใหม่
การควบคุมแรงบิดหมายถึงการควบคุมแรงเอาท์พุตของมอเตอร์โดยการควบคุมกระแสกระดอง เนื่องจากแรงบิดเป็นสัดส่วนกับกระแสในมอเตอร์กระแสตรง
แรงบิดมาจากอันตรกิริยาระหว่างฟลักซ์แม่เหล็กและกระแสกระดอง ตามสมการ T = k × Φ × I.
เนื่องจากฟลักซ์ Φ มักจะคงที่ในการออกแบบมอเตอร์กระแสตรงส่วนใหญ่ แรงบิดจึงแปรผันตรงกับกระแสไฟฟ้า
คอมมิวเตเตอร์จะกลับทิศทางปัจจุบันเพื่อรักษาแรงบิดเอาท์พุตที่ต่อเนื่องและสม่ำเสมอ
ฟลักซ์ที่แรงกว่าจะเพิ่มแรงบิดสำหรับกระแสที่กำหนด รุ่นผลิตภัณฑ์ที่มีวัสดุฟลักซ์สูงกว่าจะให้แรงบิดเอาท์พุตที่สูงขึ้น
ลูปควบคุมปัจจุบัน
การมอดูเลตแรงดันไฟฟ้าแบบ PWM
ระบบขับเคลื่อนแบบวงปิดพร้อมการตอบสนองในปัจจุบัน
การปรับความกว้างพัลส์จะปรับแรงดันไฟฟ้าที่มีประสิทธิภาพเพื่อควบคุมกระแส ทำให้สามารถควบคุมแรงบิดได้อย่างแม่นยำ
โดยจะวัดกระแสจริงอย่างต่อเนื่องและปรับเอาท์พุตของไดรฟ์ให้ตรงกับค่าที่ตั้งไว้ของแรงบิด
ใช่ — วงจรกระแสเฉพาะช่วยให้สามารถควบคุมแรงบิดได้แม้ว่าความเร็วจะแตกต่างกันไปเนื่องจากการเปลี่ยนแปลงโหลด
ใช่ ระบบเซอร์โวที่มีความแม่นยำสูงอาศัยการควบคุมแรงบิดเป็นชั้นพื้นฐานภายใต้ลูปความเร็วและตำแหน่ง
ได้ — พารามิเตอร์ต่างๆ เช่น การออกแบบขดลวด ความแรงของแม่เหล็ก และขีดจำกัดกระแส สามารถปรับแต่งให้เหมาะกับความต้องการแรงบิดเฉพาะได้
มอเตอร์เซอร์โว DC แบบมีแปรงถ่าน, DC แบบไร้แปรงถ่าน (BLDC) และ DC ล้วนสามารถปรับแต่งได้สำหรับการควบคุมแรงบิดตามความต้องการใช้งาน
โดยใช้ขดลวดที่ปรับให้เหมาะสม แม่เหล็กที่แรงกว่า และความจุกระแสไฟฟ้าที่สูงขึ้น
กล่องเกียร์ในตัวจะเพิ่มแรงบิดเอาท์พุตเป็นทวีคูณสำหรับแรงบิดของมอเตอร์เท่าเดิม โดยให้แรงบิดทางกลเพิ่มขึ้น
ใช่ — เฟิร์มแวร์ของไดรฟ์สามารถปรับให้เหมาะสมสำหรับตัวเลือกต่างๆ เช่น การจำกัดแรงบิด การสตาร์ทอย่างนุ่มนวล และการตอบสนองแรงบิดแบบไดนามิก
แรงบิดอนุมานได้จากการวัดกระแสกระดองและสอบเทียบกับค่าคงที่ของมอเตอร์ในแท่นทดสอบที่มีการควบคุม
พิกัดกระแสไฟฟ้า ค่าคงที่แรงบิด (k) ความแรงของฟลักซ์แม่เหล็ก และความต้านทานของขดลวดเป็นข้อมูลจำเพาะที่สำคัญ
ใช่ — แรงบิดที่สูงขึ้นหมายถึงกระแสและความร้อนที่สูงขึ้น ดังนั้นจึงต้องออกแบบการจัดการระบายความร้อนให้สอดคล้องกัน
ได้ — ตัวเลือกต่างๆ เช่น การตอบสนองการตรวจจับแรงบิด การตั้งค่าขีดจำกัดกระแส และประเภทอินเทอร์เฟซการควบคุมสามารถกำหนดเองได้
การออกแบบตามความต้องการจำนวนมากมีอินเทอร์เฟซดิจิทัลสำหรับคำสั่งแรงบิด (แอนะล็อก, PWM, CAN, RS485 ฯลฯ)