Virta: 3A
Vastus: 1,4Ω
Nimellisvääntömomentti: 2,2 Nm (311,55 oz.in)
Enkooderi: 1000ppr / 17bit / 15bit
JKISC57-P4A3 integroitu lineaarinen liike
Jkongmotor
Nema23-57mm
Pulssityyppi, RS485 ModBus, CANopen-verkko
10 kpl
| Saatavuus: | |
|---|---|
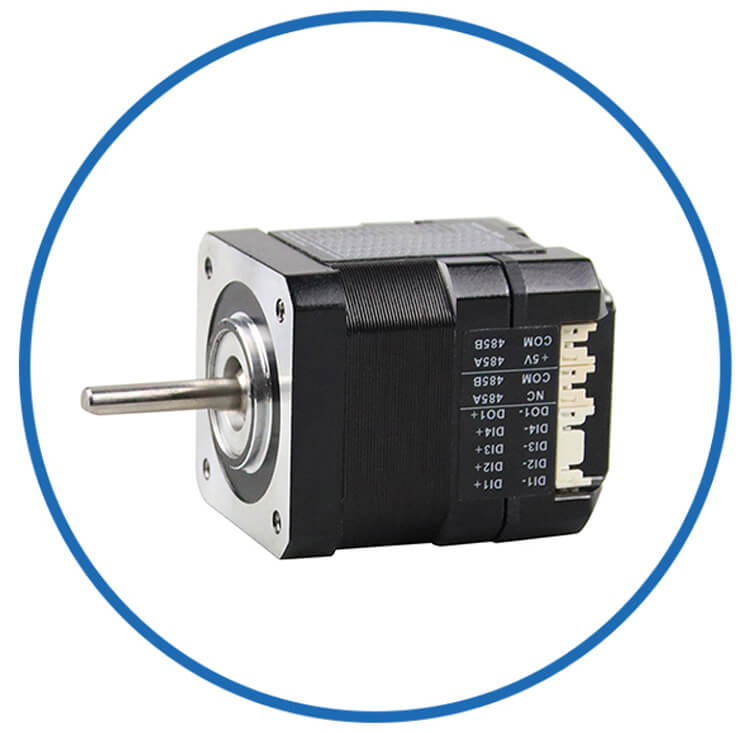
JKISC57-P4A3 on integroitu 2,2 Nm:n lineaarinen askelmoottori pulssiohjauksella vaativiin ruuvikäyttöisiin paikoitussovelluksiin. Se käyttää 1,8 asteen askelkulmaa, 3 A vaihevirtaa, 1,4 Ω vaiheresistanssia ja 4,5 mH vaiheinduktanssia, mikä tuottaa 2,2 Nm:n nimellisvääntömomentin. Moottorin rungon pituus on 102,5 mm ja paino 1,3 kg, joten se sopii lineaarisille mekanismeille, jotka vaativat suurempaa vääntömomenttia NEMA 23 -luokan alustassa. Integroitu 1000 ppr / 17-bittinen / 15-bittinen kooderi tarjoaa takaisinkytkentäkyvyn älykkäille paikannusjärjestelmille. Pulssirajapinta mahdollistaa integroinnin PLC:iden, liikeohjainten ja erityisten pulssilähdön ohjausjärjestelmien kanssa. Tyypillisiä käyttökohteita ovat lineaariset liukumoduulit, nostoakselit, automaattiset kiinnikkeet, annostelukoneet ja asemointiasteet. JKISC57-P4A3 soveltuu OEM-hakuihin, joihin liittyy suurimomenttisia lyijyruuviaskelmoottoreita ja integroituja lineaarisia toimimoottorimoduuleja.
Tyyppi: Nema23 Integroitu Linear Motion Integroidulla Stepper Servo Moottorilla
Mallin nimi: JKISC57-P4A3 Integrated Linear Motion
Vaihe: 2
Askelkulma: 1,8 astetta
Jännite: 3,6V
Virta: 3A
Vastus: 1,4Ω±10% (20 ℃)
Induktanssi: 5mH±20% (1kHz 1V RMS)
Vääntömomentti: 2,2 Nm (311,55 oz.in)
Enkooderi: 1000ppr / 17Bit / 15Bit
Ohjausmenetelmä: Plus (CANopen, RS485 valinnainen)
Kehyksen koko: Nema 23 (57x57mm)
Rungon pituus: 102,5 mm
Akselin halkaisija: 8 mm
Akselin pituus: 21 mm
Cortex-M4-ydin korkean suorituskyvyn 32-bittinen mikroohjain
Suurin pulssivastetaajuus voi olla 200 kHz
Sisäänrakennettu suojatoiminto, joka varmistaa tehokkaasti laitteen turvallisen käytön
Älykäs virransäätö vähentää tärinää, melua ja lämmöntuotantoa
Matala sisäresistanssi MOS vähentää lämmitystä 30 % tavallisiin tuotteisiin verrattuna
Jännitealue: DC12V-36V
Integroitu rakenne integroidulla käyttömoottorilla, helppo asennus, pieni koko ja yksinkertainen johdotus
Varustettu käänteisen kytkentätoiminnolla
Pulssin tyyppi
RS485 MOdbus RTU -verkkotyyppi
CANopen verkkotyyppi
Vedenpitävä tyyppi: IP30, IP54, IP65, valinnainen
Lääketieteelliset laitteet, logistiikkakuljetukset, teollisuusautomaatio, tekstiilikoneet, laser, piirustus, perinteisen kiinalaisen lääketieteen ainesosateollisuus jne.
| Sähköiset tiedot | ||
| Tuotetyyppi |
/ | Nema 23 integroitu lineaarinen liike integroidulla askelservomoottorilla |
| Mallin nimi | / | JKISC57-P4A3 integroitu lineaarinen liike |
| Vaihe | vaihe | 2 |
| Askelkulma | ° | 1.8 |
| Jännite |
V | 3.6 |
| Nykyinen | A | 3 |
| Resistanssi | Ω | 1.4 |
| Induktanssi | mH | 5 |
| Nimellismomentti | Nm | 2.2 |
| Kokonaiskorkeus | mm | 102.5 |
| Enkooderi |
/ | 1000 ppr / 17 bittiä |
| Eristysluokka | / | B |
| Kuljettajan parametrit |
Min | Arvioitu | Max |
| Tulojännite (V) |
16 | 24 | 48 |
| Logiikkatulojännite (V) | 5 | 5 | 24 |
| Logiikkatulovirta (mA) | 10 | 10 | 50 |
| Pulssin taajuus (KHz) | 200 |
| Ympäristö | Parametrit |
| Jäähdytysmenetelmä | Luonnollinen tai pakkojäähdytys |
| Sovellus | Vältä pölyä, öljyä ja syövyttäviä kaasuja; pidä erillään muista lämpöä tuottavista laitteista; kiellä palavien kaasujen ja johtavan pölyn läsnäolo. |
| Käyttölämpötila | 0℃ ~ +50 ℃ |
| Ympäristön kosteus | ≤85 % RH (ei kondensaatiota) |
| Tärinä | 5,9 m/s² max |
| Varastointilämpötila | -25 ℃ ~ +70 ℃ |
| Väri | Nimi | Toiminto |
| Vihreä | PWR | Virran merkkivalo |
| Punainen | ALM | Hälytyksen ilmaisin |
| Pin | Portin nimi | Kuvaus |
| 1 | SW1 | Koneen osoiteasetukset |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
CANopen-tiedonsiirtonopeuden asetus |
| / |
Plussaa |
||
| Portit | Pin | Portin nimi | Kuvaus |
| CN1 | 1 | PUL+ | Pulssisignaali |
| 2 | PUL- |
||
| 3 | DIR+ | Suuntasignaali | |
| 4 | DIR- |
||
| 5 | ENA+ | Ota signaali käyttöön | |
| 6 | ENA- |
||
| 7 | NC | määrittelemätön | |
| 8 | NC | määrittelemätön | |
| 9 | ALM+ | Hälytyssignaali | |
| 10 | ALM- |
||
| 11 | ODOTA+ |
Odottaa signaalia | |
| 12 | ODOTTAA- |
||
| 13 | NC |
määrittelemätön | |
| 14 | NC | määrittelemätön | |
| 15 | NC |
määrittelemätön | |
| 16 | NC | määrittelemätön | |
| CN2 |
1 | DC+ | Virtaliitäntä |
| 2 | DC- | ||
| Portit | Pin | Portin nimi | Kuvaus |
| CN4 | 1 | GND | Negatiivinen virtalähteen johdotus |
| 2 | VCC | Positiivinen virtalähteen johdotus | |
| CN5 | 1 | RXD | Sarjaportin viestintävastaanotin |
| 2 | TXD | sarjaportin viestintälähetin | |
| 3 | COM | Yhteinen portti | |
| 4 | 5V | +5V |
| Osoite | SW1 | SW2 |
SW3 |
SW4 |
| *Oletus | POIS |
POIS |
POIS |
POIS |
| 1 | PÄÄLLÄ |
POIS |
POIS |
POIS |
| 2 | POIS |
PÄÄLLÄ |
POIS |
POIS |
| 3 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
POIS |
| 4 | POIS |
POIS |
PÄÄLLÄ |
POIS |
| 5 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
POIS |
| 6 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 7 |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 8 | POIS |
POIS |
POIS |
PÄÄLLÄ |
| 9 | PÄÄLLÄ |
POIS |
POIS |
PÄÄLLÄ |
| 10 | POIS |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 11 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 12 | POIS |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 13 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 14 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
| 15 | PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
Huomautus: *Tehdasasetus on 01, muokattava konfiguraatio (rekisteröi 200Bh).
| Tiedonsiirtonopeus | SW5 |
| *Oletus | POIS |
| 115200bps | PÄÄLLÄ |
Huomautus: *Tehdasasetus on 57600 bps, muokattavissa (rekisteröi 200Ch).
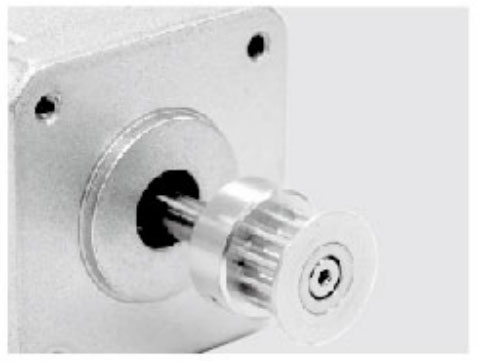
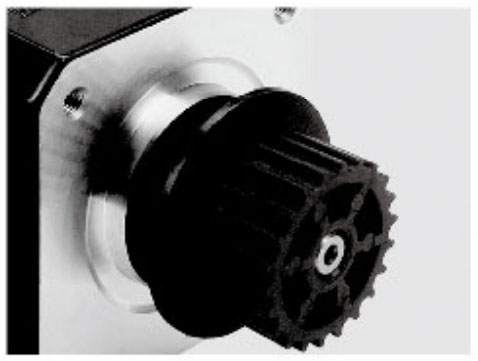
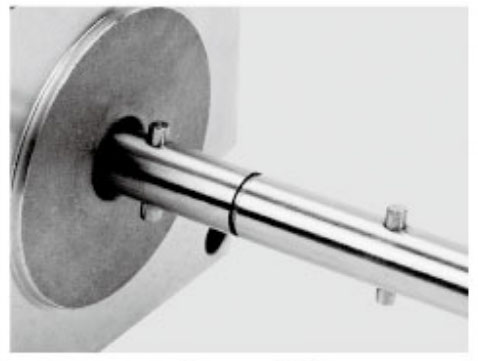
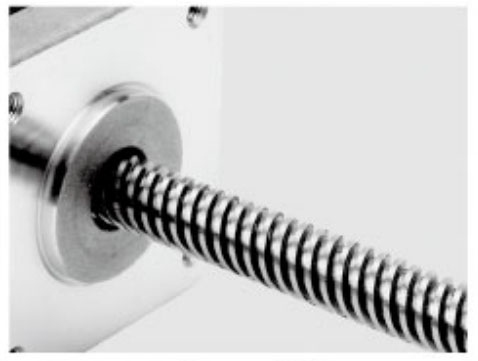
Liittimet, vaihteisto, enkooderi, jarru, integroitu ohjain...
Metallipyörät
Muovinen hihnapyörä
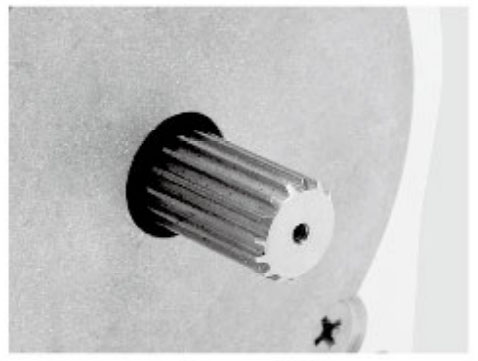
Gear
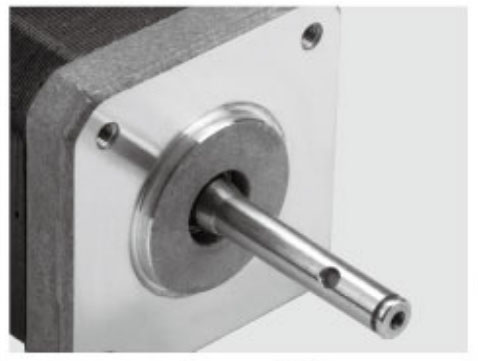
Akselin tappi
Kierreakseli
Paneelikiinnitys
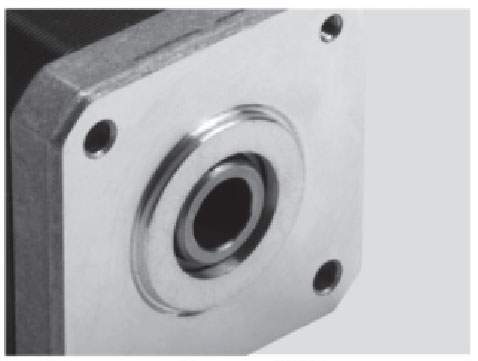
Ontto akseli
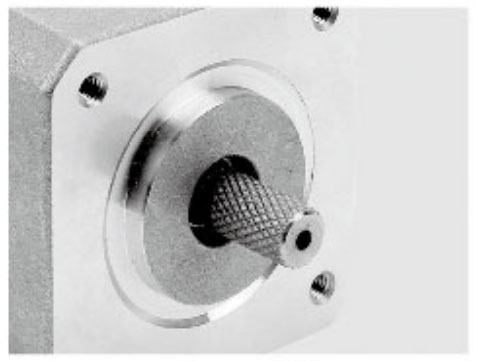
Kierreakseli
Paneelikiinnitys
Yksinkertainen asunto
Dual Flat
Avaimen akseli
Kaapelit
Laipat
Akseli
Lyijyruuvitanko
Enkooderit
Jarrut
Vaihteistot
Moottorisarjat
Integroidut ohjaimet
Enemmän räätälöityjä
Katso lisätietoja RS485 RTU -ohjauksesta [RS485 ModBus Control JKISC57-R4A3 ].
CANopen-ohjaus, katso [CANopen CANbus Control JKISC57-C4A3 ].
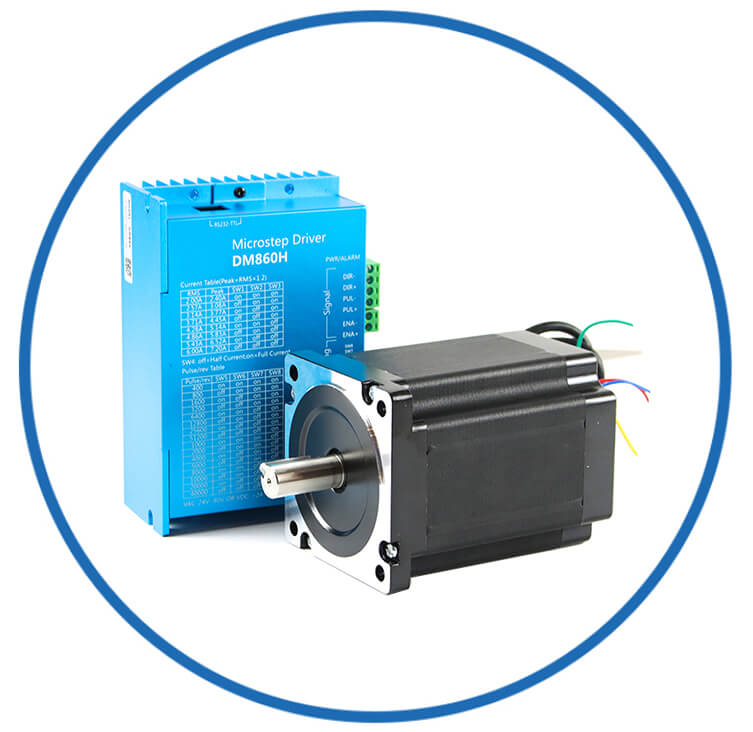
Vakioporrasservo, katso [JKISC57-P4A3 integroitu askelservomoottori ].
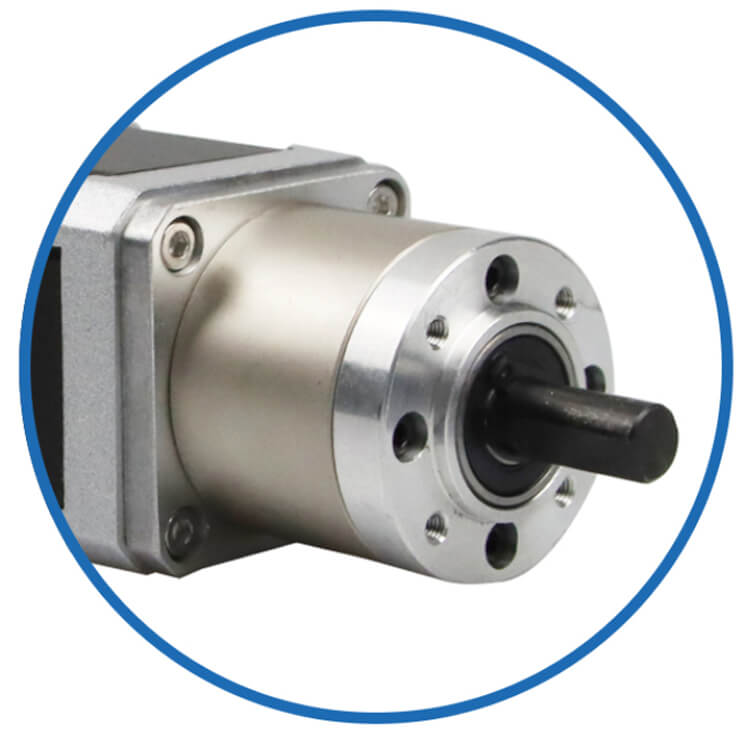
Planeettavaihteistolla, katso [JKISC57-P4A3 integroitu askelservo erittäin tarkalla planeettavaihteistolla ].
Kierukkavaihteiston kanssa, katso [JKISC57-P4A3 integroitu askelservo kierukkavaihteistolla ].
Kuularuuvilla, katso [JKISC57-P4A3 integroitu askelservo kuularuuvilla lineaarinen ].
Ulkoisella johtoruuvilla, katso [JKISC57-P4A3 integroitu askelservo t-tyypin johtoruuvilla lineaarisella ].
Katso pieni vääntömomentti [0,55 Nm - Pulssin suunnan säätö - JKISC57-P1A3 ].
Katso keskivääntömomentti [1,2 Nm - Pulssin suunnan säätö - JKISC57-P2A3 ].
Katso keskivääntömomentti [1,89 Nm - Pulssin suunnan säätö - JKISC57-P3A3 ].
Katso suuri vääntömomentti [2,8 Nm - Pulssin suunnan ohjaus - JKISC57-P5A3 ].
Katso suuri vääntömomentti [3,0 Nm - Pulssin suunnan ohjaus - JKISC57-P6A3 ].
Ammattilaisena integroidun lineaarisen askelmoottorimoduulin liikkeen valmistaja JKONGMOTOR tarjoaa räätälöityjä liikkeenohjausratkaisuja maailmanlaajuisille asiakkaille. Lue lisää tehtaamme ominaisuuksista.
© TEKIJÄNOIKEUDET 2025 CHANGZHOU JKONGMOTOR CO.,LTD KAIKKI OIKEUDET PIDÄTETÄÄN.