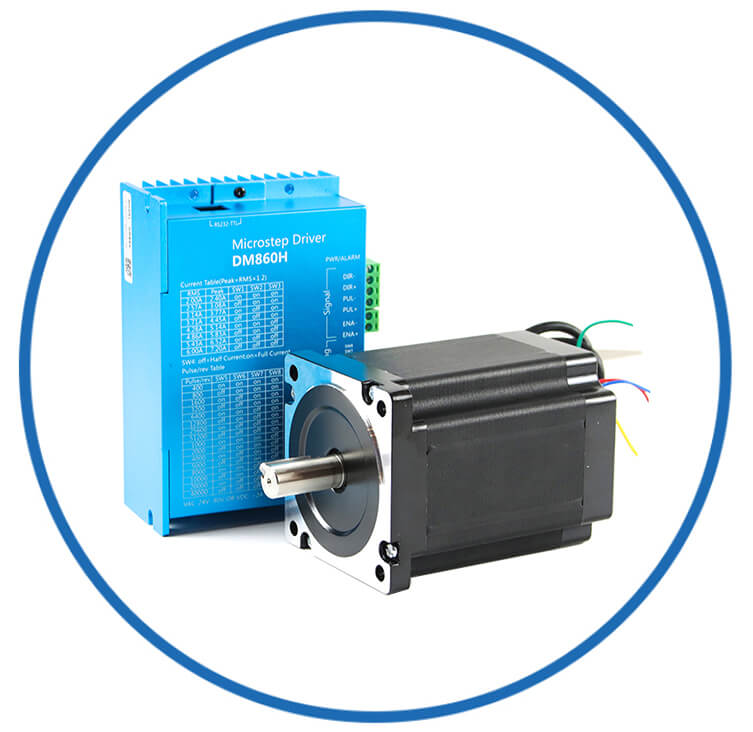
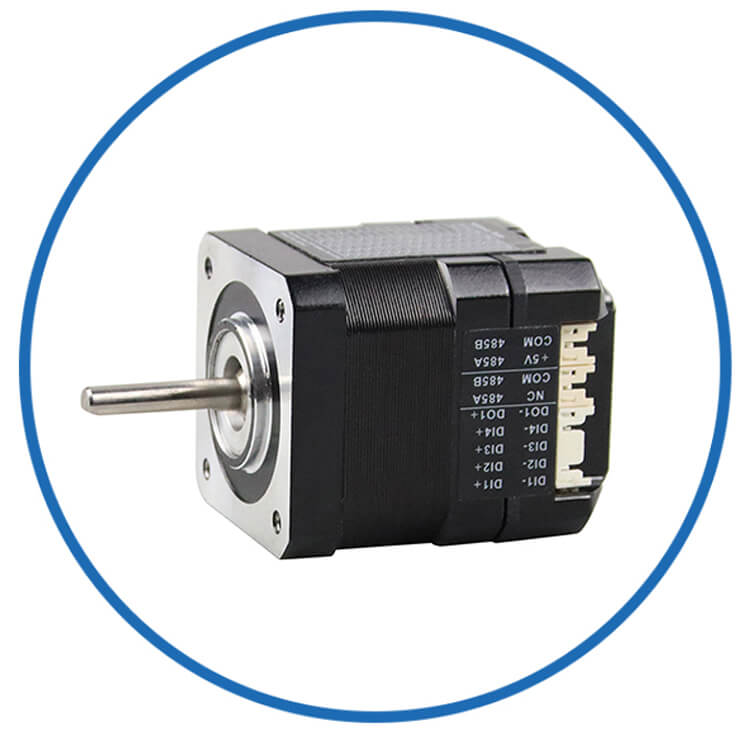
Virta: 3A
Vastus: 1,4Ω
Vaiheinduktanssi: 4,5 mH
Nimellisvääntömomentti: 2,2 Nm (311,55 oz.in)
Enkooderi: 1000ppr / 17bit / 15bit
JKISC57-P4A3 matovaihteistolla
Jkongmotor
Nema23-57mm
Pulssityyppi, RS485 ModBus, CANopen-verkko
10 kpl
| Saatavuus: | |
|---|---|
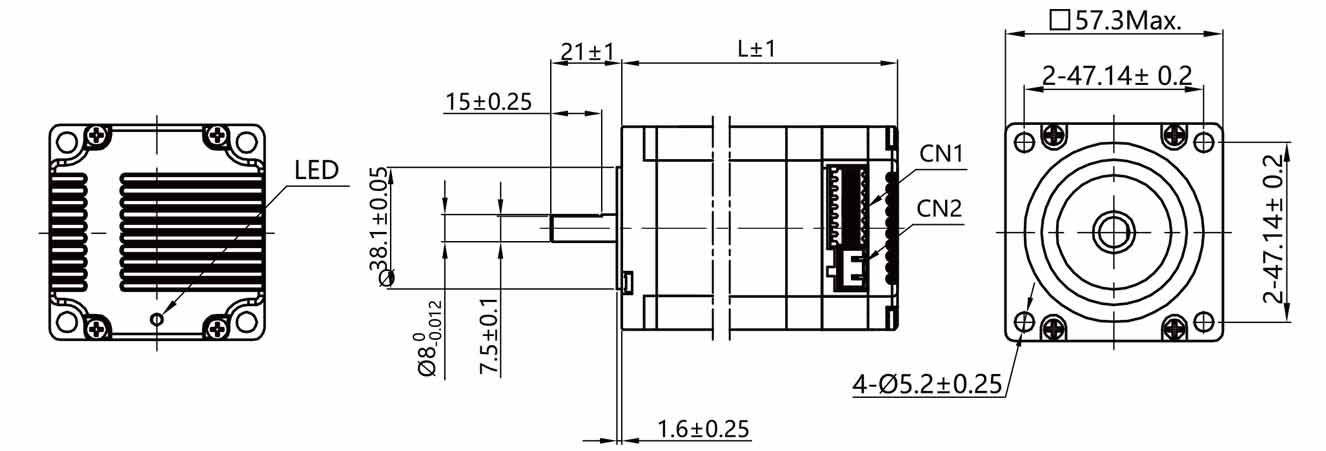
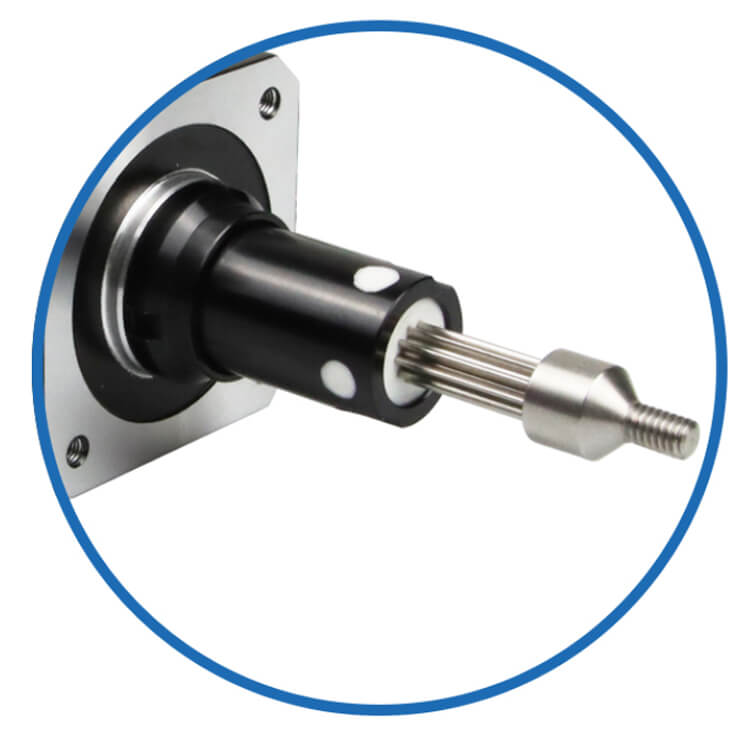
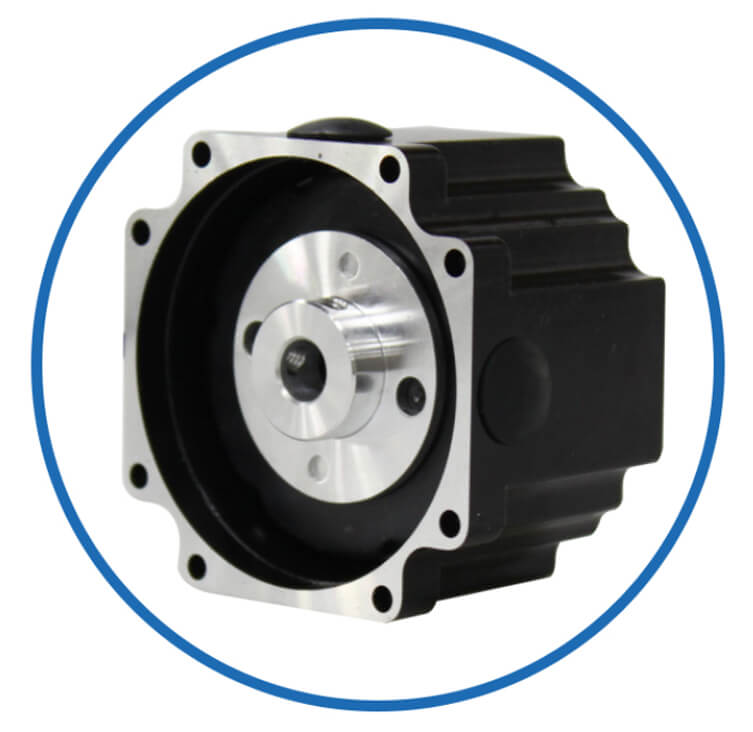
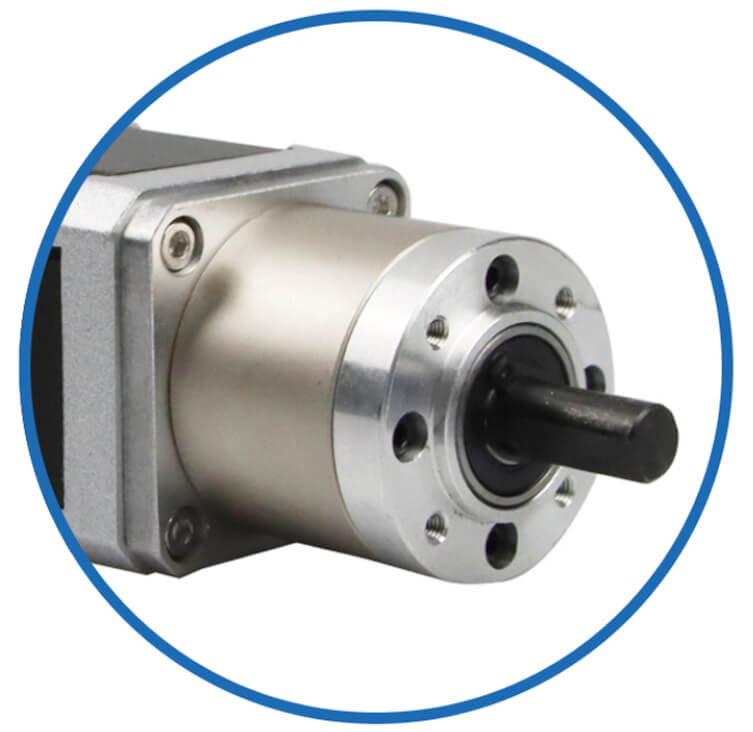
JKISC57-P4A3 on suuren vääntömomentin NEMA 23 -integroitu suljetun silmukan 2,2 N·m:n servomoottori, joka on suunniteltu koneenrakentajille, jotka tarvitsevat kompaktia paikannustehoa ja yksinkertaista asennusta. Se toimii 3 A vaihevirralla, 1,4 Ω vaiheresistanssilla ja 4,5 mH vaiheinduktanssilla ja käyttää 1,8° askelkulmaa. Moottorin rungon pituus on 102,5 mm ja se painaa noin 1,3 kg. Sen integroitu enkooderi tukee 1000 PPR:tä, 17-bittistä tai 15-bittistä palautetta, kun taas integroitu ohjain eliminoi erillisen aseman tarpeen. Pulssiohjaus mahdollistaa yksinkertaisen PLC-pohjaisen paikantamisen. Valinnainen NMRV30-kierukkavaihteisto 5–80 alennussuhteella voi edelleen vähentää ulostulonopeutta ja lisätä käytettävissä olevaa mekaanista vääntömomenttia kuljettimille, nostolaitteille, syöttölaitteille ja pyörivälle automaatiolle. Ota meihin yhteyttä saadaksesi lisää erilaisia integroituja servo-askelmoottorivaatimuksia!
Tyyppi: Integroitu Nema23-servomoottori matovaihteistolla
Mallin nimi: JKISC57-P4A3
Vaihe: 2
Askelkulma: 1,8 astetta
Virta: 3A
Vastus: 1,4Ω±10% (20 ℃)
Induktanssi: 4,5mH±20% (1kHz 1V RMS)
Vääntömomentti: 2,2 Nm (311,55 oz.in)
Enkooderi: 1000ppr / 17Bit / 15Bit
Ohjausmenetelmä: Pulssi (RS485, CANopen valinnainen)
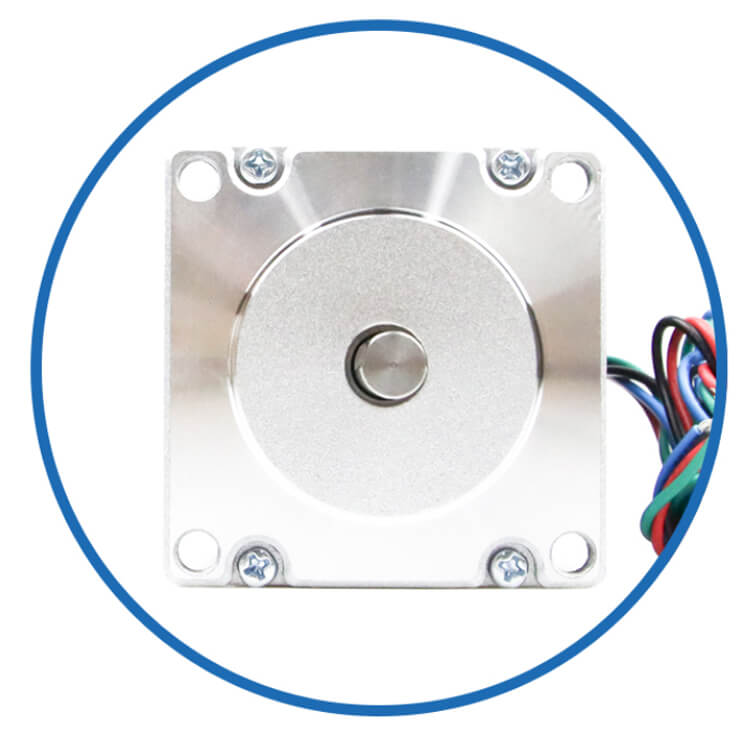
Kehyksen koko: Nema 23 (57x57mm)
Rungon pituus: 102 mm
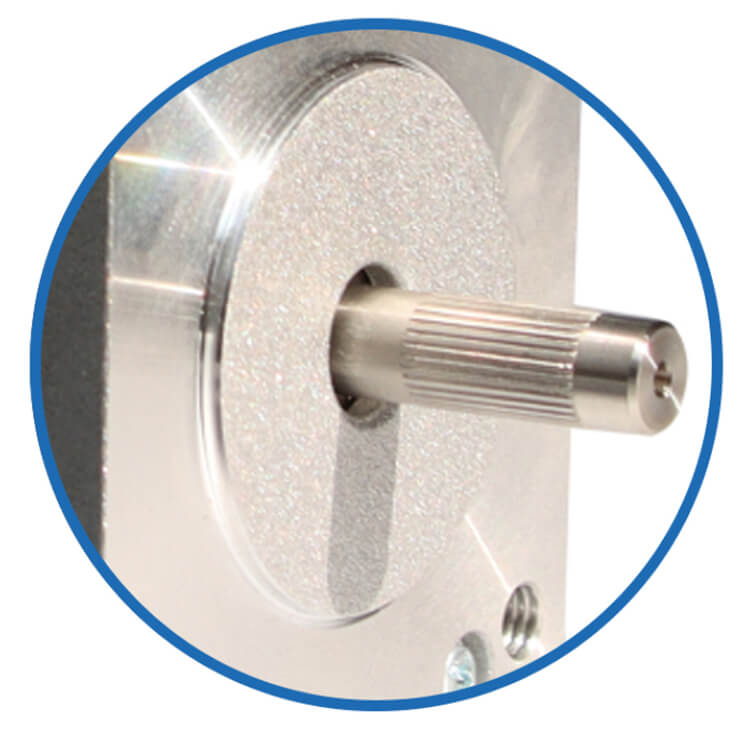
Akselin halkaisija: 8 mm
Akselin pituus: 21mm
Cortex-M4-ydin korkean suorituskyvyn 32-bittinen mikroohjain
Suurin pulssivastetaajuus voi olla 200 kHz
Sisäänrakennettu suojatoiminto, joka varmistaa tehokkaasti laitteen turvallisen käytön
Älykäs virransäätö vähentää tärinää, melua ja lämmöntuotantoa
Matala sisäresistanssi MOS vähentää lämmitystä 30 % tavallisiin tuotteisiin verrattuna
Jännitealue: DC12V-36V
Integroitu rakenne integroidulla käyttömoottorilla, helppo asennus, pieni koko ja yksinkertainen johdotus
Varustettu käänteisen kytkentätoiminnolla
Pulssin tyyppi
RS485 MOdbus RTU verkkotyyppi
CANopen verkkotyyppi
Vedenpitävä tyyppi: IP30, IP54, IP65, valinnainen
Lääketieteelliset laitteet, logistiikkakuljetukset, teollisuusautomaatio, tekstiilikoneet, laser, piirustus, perinteisen kiinalaisen lääketieteen ainesosateollisuus jne.
| Sähköiset tiedot | ||
| Tuotetyyppi |
/ | Nema 23 integroitu askelservomoottori matovaihteistolla |
| Mallin nimi | / | JKISC57-P4A3 |
| Vaihe | vaihe | 2 |
| Askelkulma | ° | 1.8 |
| Nykyinen | A | 3.0 |
| Resistanssi | Ω | 1.4 |
| Induktanssi | mH | 4.5 |
| Nimellisvääntömomentti | Nm | 2.2 |
| Kokonaiskorkeus | mm | 102 |
| Enkooderi |
/ | 1000 ppr / 17 bittiä / 15 bittiä |
| Eristysluokka | / | B |
| Kuljettajan parametrit |
Min | Arvioitu | Max |
| Tulojännite (V) |
16 | 24 | 48 |
| Logiikkatulojännite (V) | 5 | 5 | 24 |
| Logiikkatulovirta (mA) | 10 | 10 | 50 |
| Pulssin taajuus (KHz) | 200 |
| Ympäristö | Parametrit |
| Jäähdytysmenetelmä | Luonnollinen tai pakkojäähdytys |
| Sovellus | Vältä pölyä, öljyä ja syövyttäviä kaasuja; pidä erillään muista lämpöä tuottavista laitteista; estää palavien kaasujen ja johtavan pölyn läsnäolon. |
| Käyttölämpötila | 0℃ ~ +50 ℃ |
| Ympäristön kosteus | ≤85 % RH (ei kondensaatiota) |
| Tärinä | 5,9 m/s² max |
| Varastointilämpötila | -25 ℃ ~ +70 ℃ |
| Väri | Nimi | Toiminto |
| Vihreä | PWR | Virran merkkivalo |
| Punainen | ALM | Hälytyksen ilmaisin |
| Portit | Pin | Portin nimi | Kuvaus |
| CN1 | 1 | PUL+ | Pulssisignaali |
| 2 | PUL- |
||
| 3 | DIR+ | Suuntasignaali | |
| 4 | DIR- |
||
| 5 | ENA+ | Ota signaali käyttöön | |
| 6 | ENA- |
||
| 7 | NC | määrittelemätön | |
| 8 | NC | määrittelemätön | |
| 9 | ALM+ | Hälytyssignaali | |
| 10 | ALM- |
||
| 11 | ODOTA+ |
Odottaa signaalia | |
| 12 | ODOTTAA- |
||
| 13 | NC |
määrittelemätön | |
| 14 | NC | määrittelemätön | |
| 15 | NC |
määrittelemätön | |
| 16 | NC | määrittelemätön | |
| CN2 |
1 | DC+ | Virtaliitäntä |
| 2 | DC- |
| Pin | Portin nimi | Kuvaus |
| 1 | SW1 | Jako asetukset alaryhmiin |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Moottorin pyörimissuunnan säätö |
| Jaa alaryhmiin | SW1 | SW2 |
SW3 |
SW4 |
| 200 | POIS |
POIS |
POIS |
POIS |
| 400 | PÄÄLLÄ |
POIS |
POIS |
POIS |
| 800 | POIS |
PÄÄLLÄ |
POIS |
POIS |
| 1600 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
POIS |
| 3200 | POIS |
POIS |
PÄÄLLÄ |
POIS |
| 6400 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
POIS |
| 12800 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 25600 |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 1000 | POIS |
POIS |
POIS |
PÄÄLLÄ |
| 2000 | PÄÄLLÄ |
POIS |
POIS |
PÄÄLLÄ |
| 4000 | POIS |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 5000 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 8000 | POIS |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 10000 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 20000 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
| 25000 | PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
Käyttäjä voi asettaa moottorin pyörimissuunnan SW5:llä, joka toimii yhdessä DIR-ohjaussignaalin kanssa. SW5-asetuksen tai DIR-ohjaussignaalin muuttaminen voi muuttaa moottorin nykyistä pyörimissuuntaa.
| Ohjeet | SW5 | OHJ |
| CW | POIS | Matala taso |
| CCW | PÄÄLLÄ | Matala taso |
| CCW | POIS | Korkea taso tai keskeytetty |
| CW | PÄÄLLÄ | Korkea taso tai keskeytetty |

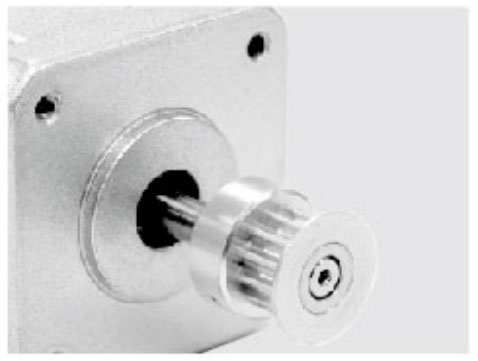
Metallipyörät
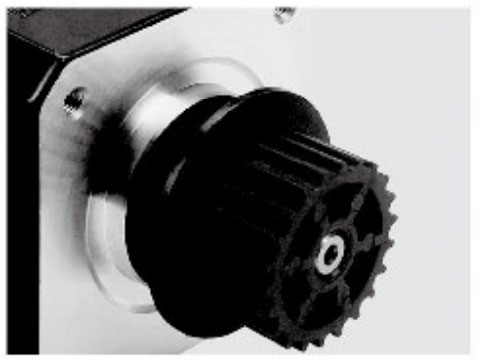
Muovinen hihnapyörä
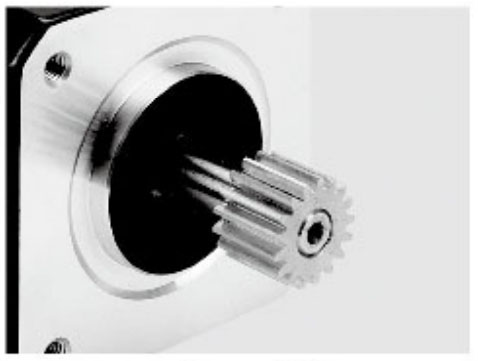
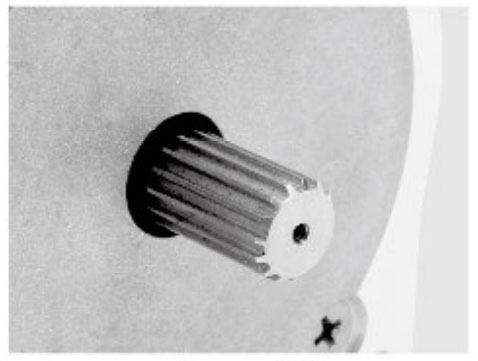
Gear
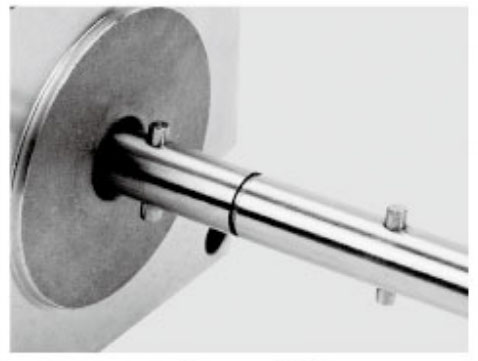
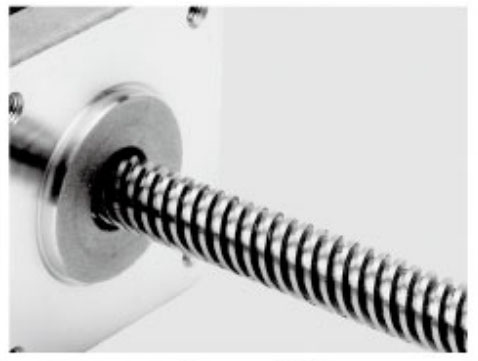
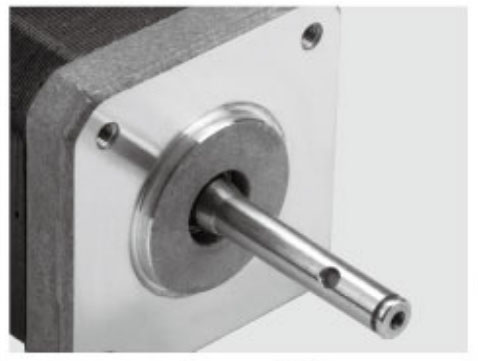
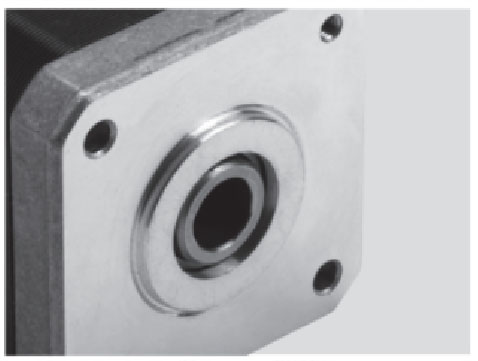
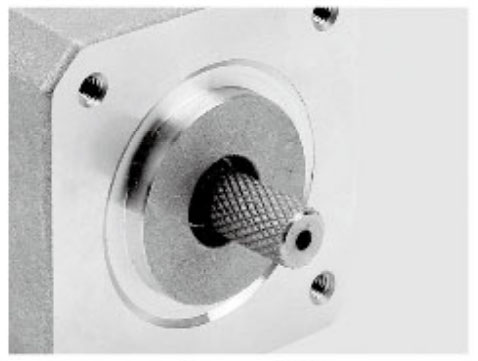
Akselin tappi
Kierreakseli
Paneelikiinnitys
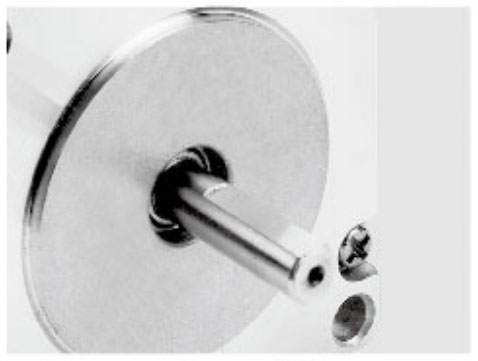
Ontto akseli
Kierreakseli
Paneelikiinnitys
Yksinkertainen asunto
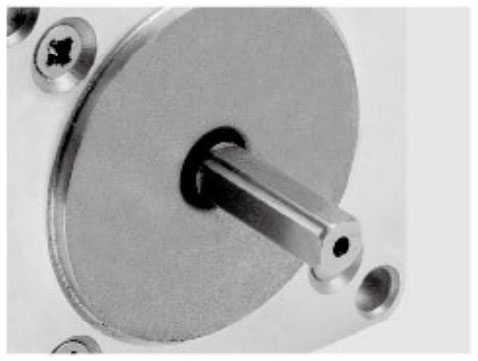
Dual Flat
Avaimen akseli
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
| Kaapelit | Laipat | Akseli | Johdinruuvi | Enkooderit | Jarrut | Vaihteisto | Moottorisarjat | Sisäänrakennetut ajurit | Lisää räätälöityjä |
Katso lisätietoja RS485 RTU -ohjauksesta [RS485 ModBus Control JKISC57-R4A3 ].
CANopen-ohjaus, katso [CANopen CANbus Control JKISC57-C4A3 ].
Vakioporrasservo, katso [JKISC57-P4A3 integroitu askelservomoottori ].
Planeettavaihteistolla, katso [JKISC57-P4A3 integroitu askelservo erittäin tarkalla planeettavaihteistolla ].
Kuularuuvilla, katso [JKISC57-P4A3 integroitu askelservo kuularuuvilla lineaarinen ].
Ulkoisella johtoruuvilla, katso [JKISC57-P4A3 integroitu askelservo t-tyypin johtoruuvilla lineaarisella ].
Lineaarisella moduulilla, katso [JKISC57-P4A3 integroitu askelservo lineaarimoduulilla ].
Katso pieni vääntömomentti [0,55 Nm - Pulssin suunnan säätö - JKISC57-P1A3 ].
Katso keskivääntömomentti [1,2 Nm - Pulssin suunnan säätö - JKISC57-P2A3 ].
Katso keskivääntömomentti [1,89 Nm - Pulssin suunnan säätö - JKISC57-P3A3 ].
Katso korkea vääntömomentti [2,8 Nm - Pulssin suunnan ohjaus - JKISC57-P5A3 ].
Katso korkea vääntömomentti [3,0 Nm - Pulssin suunnan ohjaus - JKISC57-P6A3 ].
Ammattilaisena Itselukittuva matovaihteinen integroitu askelmoottorivalmistaja JKONGMOTOR tarjoaa räätälöityjä liikkeenohjausratkaisuja maailmanlaajuisille asiakkaille. Lue lisää tehtaamme ominaisuuksista.
© TEKIJÄNOIKEUDET 2025 CHANGZHOU JKONGMOTOR CO.,LTD KAIKKI OIKEUDET PIDÄTETÄÄN.