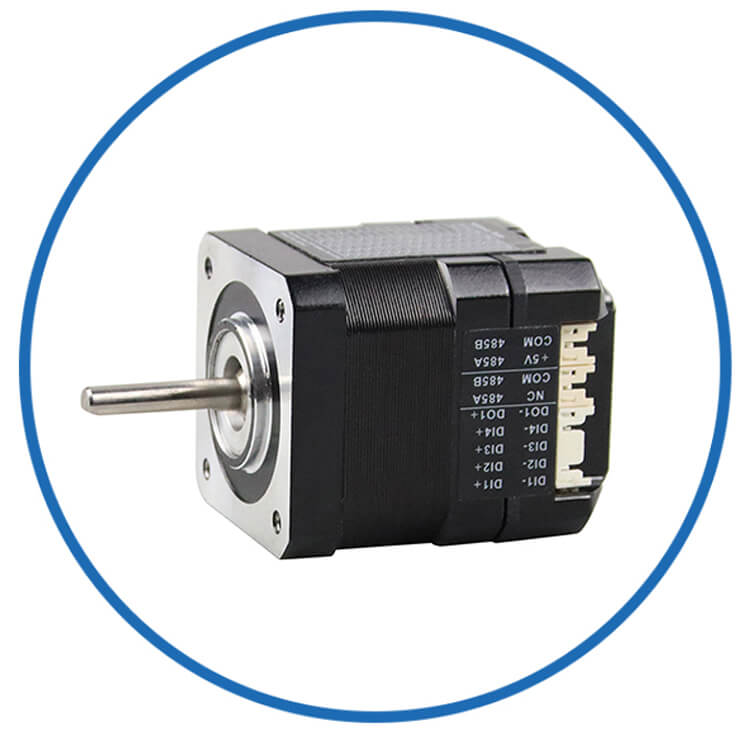
Virta: 3A
Vastus: 1,4Ω
Nimellisvääntömomentti: 2,2 Nm (311,55 oz.in)
Enkooderi: 1000ppr / 17bit
JKISC57-P4A3 ulkoisella kuularuuvilla
Jkongmotor
Integroidut moottorit
Ulkoinen T-tyyppinen Lineaarinen
Nema17-42mm
Pulssityyppi, RS485 ModBus, CANopen-verkko
10 kpl
| Saatavuus: | |
|---|---|
JKISC57-P4A3 on integroitu lineaarinen askelmoottori, joka on suunniteltu suuremman kuormituksen tarkkuuspaikannussovelluksiin. Se käyttää ulkoista kuularuuvia ja pulssiohjausta, jonka askelkulma on 1,8°, vaihevirta 3 A, vaiheresistanssi 1,4 Ω ja vaiheinduktanssi 4,5 mH. Moottori tuottaa 2,2 Nm:n nimellisvääntömomentin, ja sen rungon pituus on 102,5 mm ja paino 1,3 kg. Se käyttää luokan B eristystä ja tukee yksi- ja monikierrosabsoluuttiantureita, mikä mahdollistaa luotettavan asennonpalautteen kehittyneissä liikesovelluksissa. Integroitu arkkitehtuuri auttaa vähentämään ulkoisia johdotuksia ja komponentteja. JKISC57-P4A3 soveltuu teollisuusautomaatioon, lineaarisiin toimilaitteisiin, CNC-laitteisiin, pakkauskoneisiin, robottijärjestelmiin ja OEM-sovelluksiin, jotka vaativat suurempaa vääntömomenttia ja tarkkaa lineaariliikettä. Ota meihin yhteyttä saadaksesi lisää erilaisia integroituja servomoottorivaatimuksia!
Tyyppi: Nema23 ulkoinen kuularuuvi lineaarinen askelmoottori sisäänrakennetulla ohjaimella
Mallin nimi: JKISC57-P4A3 2,2 Nm ulkoinen kuularuuvi lineaarikäyttö
Vaihe: 2
Askelkulma: 1,8 astetta
Jännite: 3,6V
Virta: 3A
Vastus: 1,4Ω±10% (20 ℃)
Induktanssi: 5mH±20% (1kHz 1V RMS)
Vääntömomentti: 2,2 Nm (311,55 oz.in)
Enkooderi: 1000ppr / 17Bit
Ohjausmenetelmä: Pulssi (RS485, CANopen valinnainen)
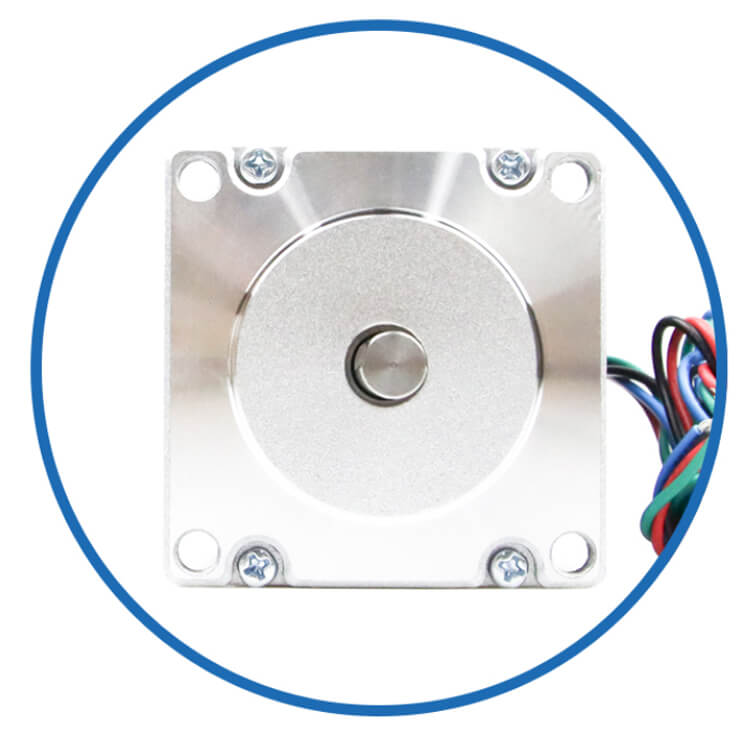
Kehyksen koko: Nema 23 (57x57mm)
Rungon pituus: 106 mm
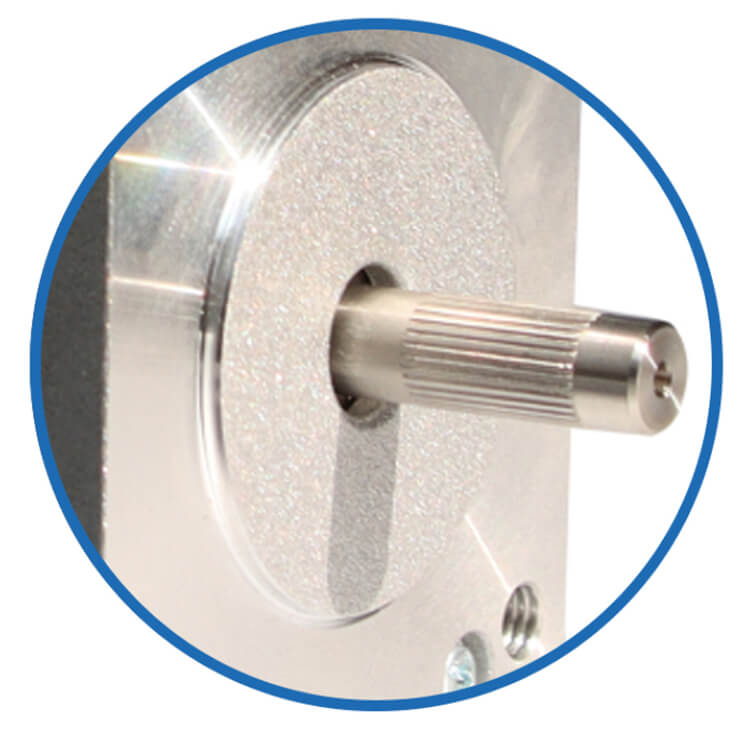
Akselin halkaisija: 8 mm
Akselin pituus: 21 mm
Akselin halkaisija: 8mm 10mm 12mm 16mm
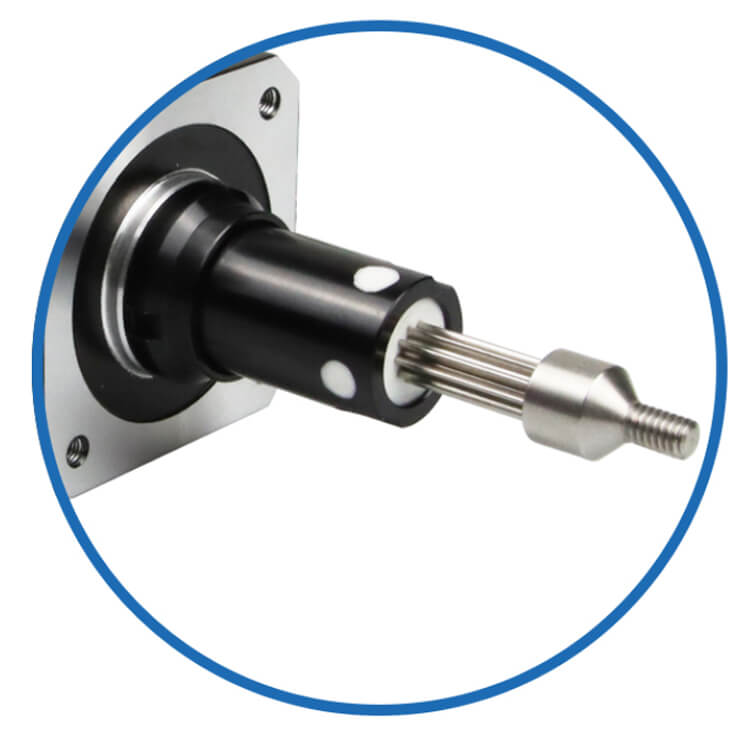
Akselityyppi: Ulkoinen pallojohtoruuvi
Cortex-M4-ydin korkean suorituskyvyn 32-bittinen mikroohjain
Suurin pulssivastetaajuus voi olla 200 kHz
Sisäänrakennettu suojatoiminto, joka varmistaa tehokkaasti laitteen turvallisen käytön
Älykäs virransäätö vähentää tärinää, melua ja lämmöntuotantoa
Matala sisäresistanssi MOS vähentää lämmitystä 30 % tavallisiin tuotteisiin verrattuna
Jännitealue: DC12V-36V
Integroitu rakenne integroidulla käyttömoottorilla, helppo asennus, pieni koko ja yksinkertainen johdotus
Varustettu käänteisen kytkentätoiminnolla
Pulssin tyyppi
RS485 MOdbus RTU verkkotyyppi
CANopen-verkkotyyppi
Vedenpitävä tyyppi: IP30, IP54, IP65, valinnainen
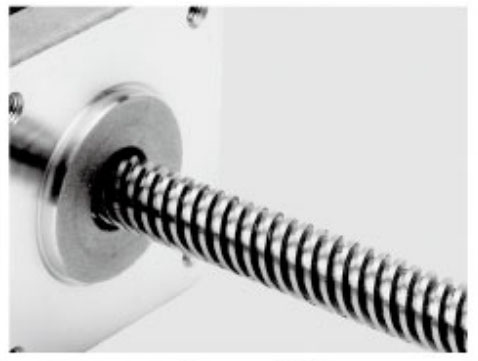
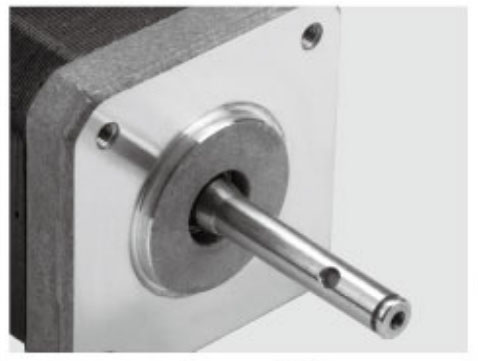
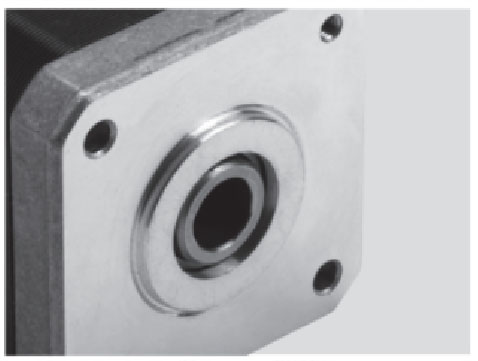
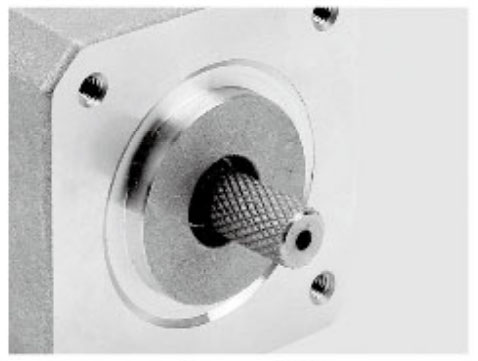
Jkongmotorin integroitu askelmoottori lineaarinen toimilaite on saatavana ei-captive-, ulkoisena lineaarisena ja captive-vaihtoehtona. Captive ja ulkoinen lineaarinen ovat myös saatavilla integroidulla sisäänrakennetulla ohjaimella tai ohjaimella.
Niitä on saatavana useilla eri resoluutioilla x mm/kierros - y mm/kierros. Vakiokokoonpanojemme lisäksi voimme räätälöidä tämän askelmoottorin lineaaritoimilaitteen vastaamaan erityisiä sovellusvaatimuksiasi. Valikoimasta on kuusi kokoa 20 mm:stä 86 mm:iin neliömäinen laippa NEMA8, NEMA11, NEMA17, NEMA23 ja NEMA34.
Tarkka ja nopea paikannus
XY taulukot
Optiset skannauslaitteet
Mekaaniset tai akustiset mittaukset
Lääketieteelliset venttiili- ja pumppulaitteet
Puolijohteiden käsittely
Teolliset moniakseliset koneet
Paperinkäsittely
Elintarvikkeiden jalostus
| Sähköiset tiedot | ||
| Tuotetyyppi |
/ | Nema 23 integroitu askelmoottori |
| Mallin nimi | / | JKISC57-P4A3 2,2 Nm ulkoinen kuularuuvi lineaarikäyttö |
| Vaihe | vaihe | 2 |
| Askelkulma | ° | 1.8 |
| Jännite |
V | 3.6 |
| Nykyinen | A | 3 |
| Resistanssi | Ω | 1.4 |
| Induktanssi | mH | 5 |
| Nimellisvääntömomentti | Nm | 2.2 |
| Kokonaiskorkeus | mm | 106 |
| Enkooderi |
/ | 1000 ppr / 17 bittiä |
| Eristysluokka | / | B |
| Fyysiset tiedot | ||
| Kehyksen koko | mm | Nema 23 (57 x 57) |
| Lähtöakselin tyyppi | / | Ulkoinen kuularuuvi lineaarinen askelmoottori |
| Akselin halkaisija | mm | 8.10.12.16 |
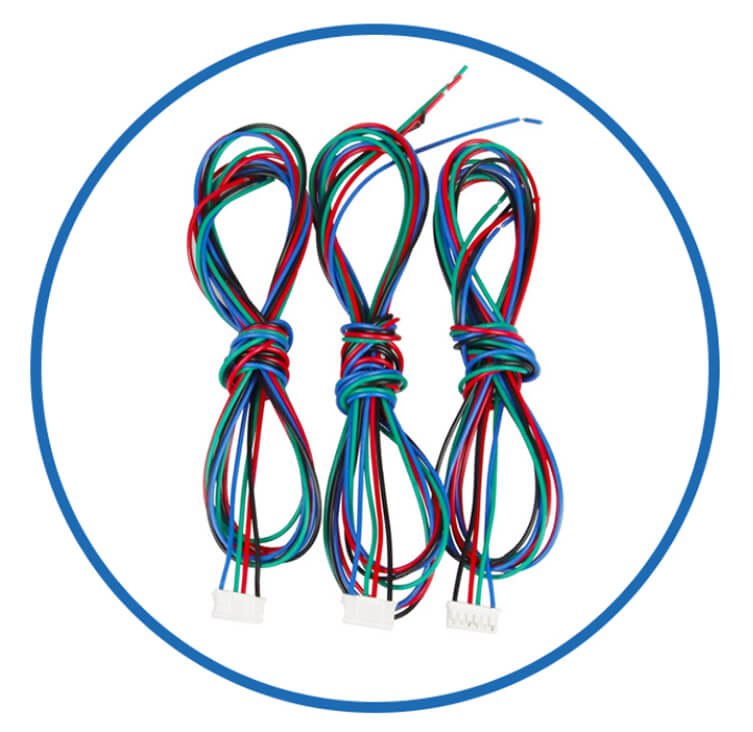
| Johtojen määrä | / | 4 |
| Johtojen pituus | mm | 300 |
| Paino | Kg | 0.45 |
| Palloruuvitangon fyysiset tiedot | ||||
| Malli | Ulkohalkaisija | Johtaa |
Pääluku | Pallon halkaisija |
| G0801 | 8 | 1 | 1 | 0.8 |
| G0802 | 8 | 2 | 1 | 1.2 |
| G1002 | 10 | 2 | 1 | 1.2 |
| G1004 | 10 | 4 | 1 | 2 |
| G1202 | 12 | 2 | 1 | 1.2 |
| G1204 | 12 | 4 | 1 | 2.5 |
| G1604 | 16 | 4 | 1 | 2.381 |
| Kuljettajan parametrit |
Min | Arvioitu | Max |
| Tulojännite (V) |
16 | 24 | 48 |
| Logiikkatulojännite (V) | 5 | 5 | 24 |
| Logiikkatulovirta (mA) | 10 | 10 | 50 |
| Pulssin taajuus (KHz) | 200 |
| Ympäristö | Parametrit |
| Jäähdytysmenetelmä | Luonnollinen tai pakkojäähdytys |
| Sovellus | Vältä pölyä, öljyä ja syövyttäviä kaasuja; pidä erillään muista lämpöä tuottavista laitteista; kiellä palavien kaasujen ja johtavan pölyn läsnäolo. |
| Käyttölämpötila | 0℃ ~ +50 ℃ |
| Ympäristön kosteus | ≤85 % RH (ei kondensaatiota) |
| Tärinä | 5,9 m/s² max |
| Varastointilämpötila | -25 ℃ ~ +70 � |
| Väri | Nimi | Toiminto |
| Vihreä | PWR | Virran merkkivalo |
| Punainen | ALM | Hälytyksen ilmaisin |
| Portit | Pin | Portin nimi | Kuvaus |
| CN1 | 1 | PUL+ | Pulssisignaali |
| 2 | PUL- |
||
| 3 | DIR+ | Suuntasignaali | |
| 4 | DIR- |
||
| 5 | ENA+ | Ota signaali käyttöön | |
| 6 | ENA- |
||
| 7 | NC | määrittelemätön | |
| 8 | NC | määrittelemätön | |
| 9 | ALM+ | Hälytyssignaali | |
| 10 | ALM- |
||
| CN2 |
1 | NC |
määrittelemätön |
| 2 | NC |
määrittelemätön | |
| 3 | NC |
määrittelemätön | |
| 4 | COM | Yhteiset portit | |
| CN3 | 1 | NC |
määrittelemätön |
| 2 | 5V | +5V | |
| 3 | NC |
määrittelemätön | |
| 4 | COM |
Yhteiset portit |
| Pin | Portin nimi | Kuvaus |
| 1 | SW1 | Alajako asetukset |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Moottorin pyörimissuunnan säätö |
| Portit | Pin | Portin nimi | Kuvaus |
| CN4 | 1 | GND | Negatiivinen virtalähteen johdotus |
| 2 | VCC | Positiivinen virtalähteen johdotus | |
| CN5 | 1 | RXD | Sarjaportin viestintävastaanotin |
| 2 | TXD | sarjaportin viestintälähetin | |
| 3 | COM | Yhteinen portti | |
| 4 | 5V | +5V |
| Jaa alaryhmiin | SW1 | SW2 |
SW3 |
SW4 |
| 200 | POIS |
POIS |
POIS |
POIS |
| 400 | PÄÄLLÄ |
POIS |
POIS |
POIS |
| 800 | POIS |
PÄÄLLÄ |
POIS |
POIS |
| 1600 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
POIS |
| 3200 | POIS |
POIS |
PÄÄLLÄ |
POIS |
| 6400 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
POIS |
| 12800 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 25600 |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
POIS |
| 1000 | POIS |
POIS |
POIS |
PÄÄLLÄ |
| 2000 | PÄÄLLÄ |
POIS |
POIS |
PÄÄLLÄ |
| 4000 | POIS |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 5000 | PÄÄLLÄ |
PÄÄLLÄ |
POIS |
PÄÄLLÄ |
| 8000 | POIS |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 10000 | PÄÄLLÄ |
POIS |
PÄÄLLÄ |
PÄÄLLÄ |
| 20000 | POIS |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
| 25000 | PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
PÄÄLLÄ |
Käyttäjä voi asettaa moottorin pyörimissuunnan SW5:llä, joka toimii yhdessä DIR-ohjaussignaalin kanssa. SW5-asetuksen tai DIR-ohjaussignaalin muuttaminen voi muuttaa moottorin nykyistä pyörimissuuntaa.
| Ohjeet | SW5 | OHJ |
| CW | POIS | Matala taso |
| CCW | PÄÄLLÄ | Matala taso |
| CCW | POIS | Korkea taso tai keskeytetty |
| CW | PÄÄLLÄ | Korkea taso tai keskeytetty |

Liittimet, vaihteisto, enkooderi, jarru, integroitu ohjain...
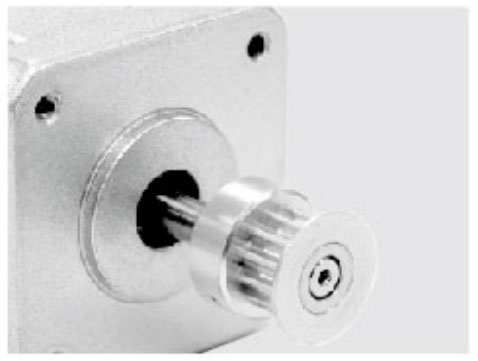
Metallipyörät
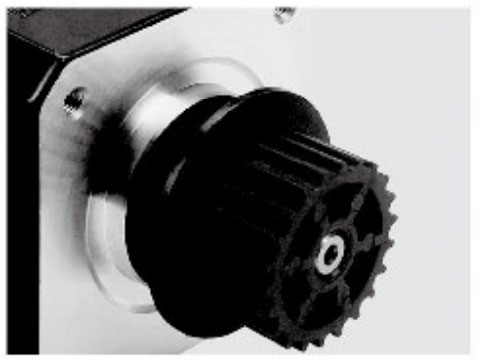
Muovinen hihnapyörä
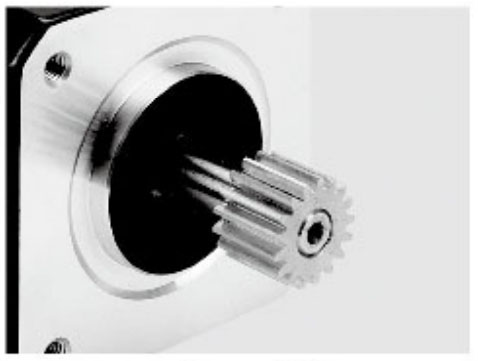
Gear
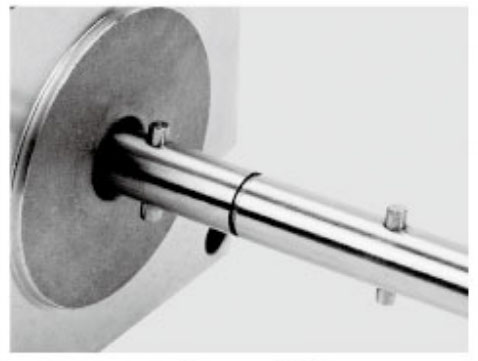
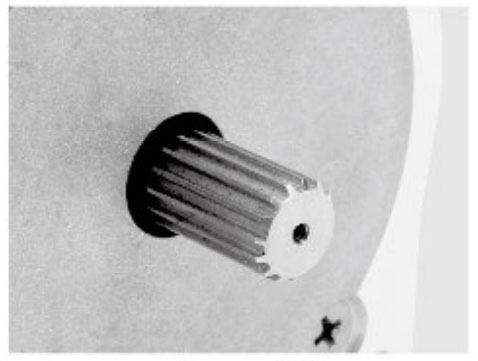
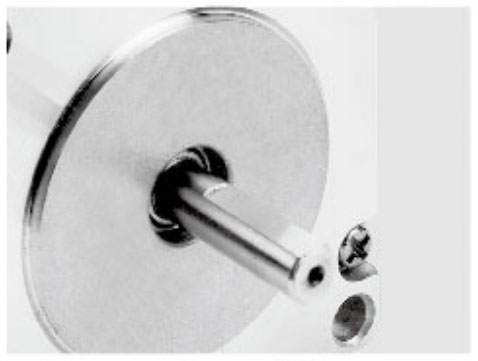
Akselin tappi
Kierreakseli
Paneelikiinnitys
Ontto akseli
Kierreakseli
Paneelikiinnitys
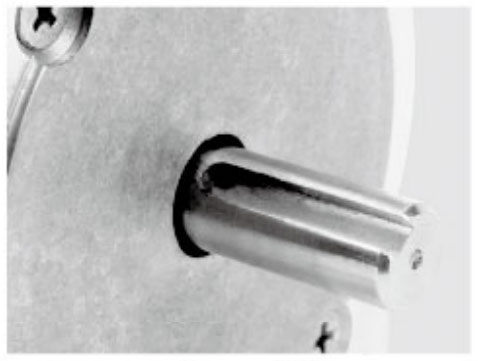
Yksinkertainen asunto
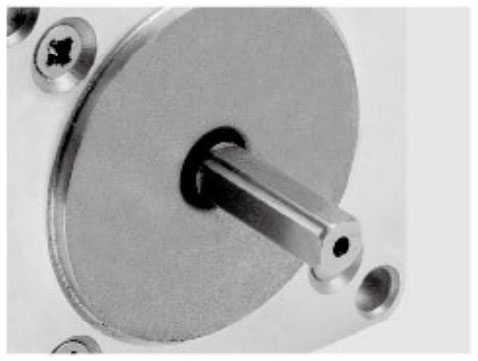
Dual Flat
Avaimen akseli
Kaapelit
Laipaaf77f=Toiminto
Akseli
Lyijyruuvitanko
Enkooderit
Jarrut
Vaihteistot
Moottorisarjat
Integroidut ohjaimet
Enemmän räätälöityjä
Katso lisätietoja RS485 Modbus -ohjauksesta [RS485 Modbus Control JKISC57-R4A3 ].
CANopen-ohjaus, katso [CANopen Control JKISC57-C4A3 ].
Vakioporrasservo,elmoottorin ohjain ~!phoenix_var568_1!~JKISC57-P4A3 integroitu askelservomoottori ].
Planeettavaihteistolla, katso [JKISC57-P4A3 integroitu askelservo erittäin tarkalla planeettavaihteistolla ].
Kierukkavaihteiston kanssa, katso [JKISC57-P4A3 integroitu askelservo kierukkavaihteistolla ].
Ulkoisella johtoruuvilla, katso [JKISC57-P4A3 integroitu askelservo t-tyypin johtoruuvilla lineaarisella ].
Lineaarisella moduulilla, katso [JKISC57-P4A3 integroitu askelservo lineaarimoduulilla ].
Katso pieni vääntömomentti [0,55 Nm - JKISC57-P1A3 ].
Katso keskivääntömomentti [1,2 Nm - JKISC57-P2A3 ].
Katso keskivääntömomentti [1,89 Nm - JKISC57-P3A3 ].
Katso korkea vääntömomentti [2,8 Nm - JKISC57-P5A3 ].
Katso korkea vääntömomentti [3,0 Nm - JKISC57-P6A3 ].
Ammattilaisena kuularuuviin integroitu askelmoottorivalmistaja JKONGMOTOR tarjoaa räätälöityjä liikkeenohjausratkaisuja maailmanlaajuisille asiakkaille. Lue lisää tehtaamme ominaisuuksista.
© TEKIJÄNOIKEUDET 2025 CHANGZHOU JKONGMOTOR CO.,LTD KAIKKI OIKEUDET PIDÄTETÄÄN.