Ток: 3А
Супраціў: 1.4Ω
Намінальны крутоўны момант: 2.2Nm (311.55oz.in)
Кадавальнік: 1000ppr / 17bit / 15bit
JKISC57-P4A3 Інтэграваны лінейны рух
Jkongmotor
Няма23-57мм
Імпульсны тып, RS485 ModBus, сетка CANopen
10 шт
| Даступнасць: | |
|---|---|
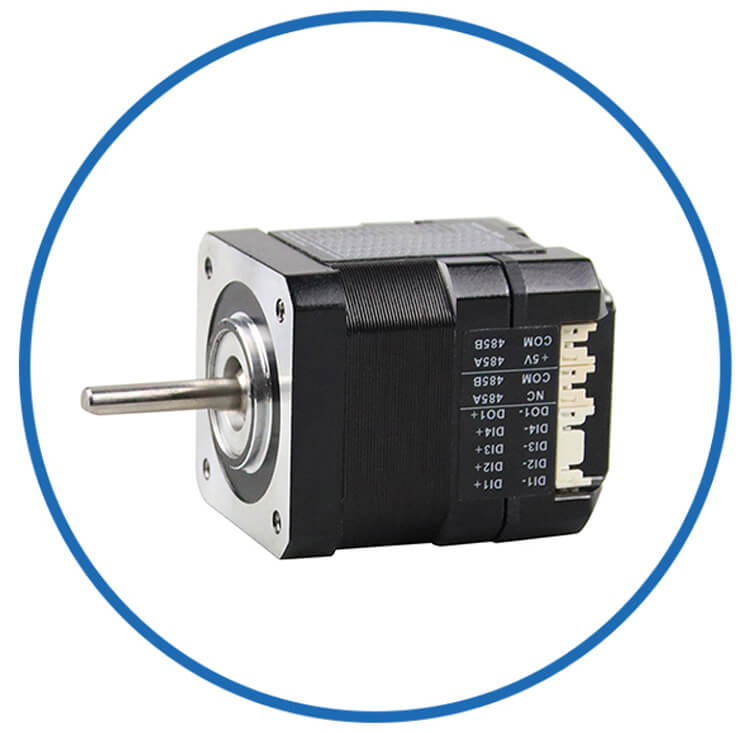
JKISC57-P4A3 - гэта ўбудаваны лінейны крокавы рухавік 2,2 Нм з імпульсным кіраваннем для патрабавальных прыкладанняў пазіцыянавання з шрубавым прывадам. Ён выкарыстоўвае вугал кроку 1,8°, фазны ток 3 А, супраціў фазы 1,4 Ом і фазавую індуктыўнасць 4,5 мГн, ствараючы намінальны крутоўны момант 2,2 Нм. Матор мае даўжыню корпуса 102,5 мм і вагу 1,3 кг, што робіць яго прыдатным для лінейных механізмаў, якія патрабуюць большага крутоўнага моманту ў рамках платформы класа NEMA 23. Інтэграваны кадавальнік 1000 ppr / 17-біт / 15-біт забяспечвае магчымасць зваротнай сувязі для інтэлектуальных сістэм пазіцыянавання. Інтэрфейс Pulse дазваляе інтэграцыю з ПЛК, кантролерам руху і спецыяльнымі сістэмамі кіравання імпульсным выхадам. Звычайнае прымяненне ўключае лінейныя слізгальныя модулі, пад'ёмныя восі, аўтаматычныя прыстасаванні, дазавальныя машыны і прыступкі для пазіцыянавання. JKISC57-P4A3 падыходзіць для пошуку OEM з крокавымі рухавікамі з хадавым шрубай з высокім крутоўным момантам і інтэграванымі модулямі лінейнага прывада.
Тып: інтэграваны лінейны рух Nema23 з убудаваным крокавым серварухавіком
Назва мадэлі: JKISC57-P4A3 Integrated Linear Motion
Фаза: 2
Кут кроку: 1,8 градуса
Напружанне: 3,6 В
Ток: 3А
Супраціў: 1,4Ω±10%(20℃)
Індуктыўнасць: 5mH±20% (1kHz 1V RMS)
Момант утрымання: 2,2 Нм (311,55 унцый у)
Кадавальнік: 1000ppr / 17Bit / 15Bit
Метад кіравання: Pluse (CANopen, RS485 дадаткова)
Памер рамы: Nema 23 (57x57 мм)
Даўжыня корпуса: 102,5 мм
Дыяметр вала: 8 мм
Даўжыня вала: 21 мм
Высокапрадукцыйны 32-разрадны мікракантролер ядра Cortex-M4
Самая высокая частата імпульснай характарыстыкі можа дасягаць 200 кГц
Убудаваная функцыя абароны, якая эфектыўна забяспечвае бяспечнае выкарыстанне прылады
Інтэлектуальнае рэгуляванне току для памяншэння вібрацыі, шуму і выдзялення цяпла
Дзякуючы MOS з нізкім унутраным супраціўленнем, нагрэў зніжаецца на 30% у параўнанні са звычайнымі прадуктамі
Дыяпазон напружання: DC12V-36V
Інтэграваная канструкцыя з убудаваным прывадным рухавіком, лёгкая ўстаноўка, невялікая плошча і простая правадка
Абсталяваны функцыяй супраць зваротнага злучэння
Імпульсны тып
Тып сеткі RS485 MOdbus RTU
Тып сеткі CANopen
Воданепранікальны тып: IP30, IP54, IP65, дадаткова
Медыцынскае абсталяванне, лагістычны транспарт, прамысловая аўтаматызацыя, тэкстыльнае абсталяванне, лазер, малюнак, індустрыя інгрэдыентаў традыцыйнай кітайскай медыцыны і г.д.
| Электрычныя характарыстыкі | ||
| Тып прадукту |
/ | Nema 23 Integrated Linear Motion with Integrated Stepper Servo Motor |
| Назва мадэлі | / | JKISC57-P4A3 Інтэграваны лінейны рух |
| Фаза | фаза | 2 |
| Крок Кут | ° | 1.8 |
| Напруга |
В | 3.6 |
| Ток | А | 3 |
| Супраціў | Ω | 1.4 |
| Індуктыўнасць | мГн | 5 |
| Намінальны крутоўны момант | Нм | 2.2 |
| Агульная вышыня | мм | 102.5 |
| Кадавальнік |
/ | 1000ppr / 17 біт |
| Клас ізаляцыі | / | Б |
| Параметры драйвера |
Мін | Ацэнены | Макс |
| Уваходнае напружанне(V) |
16 | 24 | 48 |
| Лагічнае ўваходнае напружанне (В) | 5 | 5 | 24 |
| Ток лагічнага ўваходу (мА) | 10 | 10 | 50 |
| Частата імпульсаў (кГц) | 200 |
| Асяроддзе | Параметры |
| Спосаб астуджэння | Натуральнае або прымусовае астуджэнне |
| Ужыванне | Пазбягайце пылу, масла і агрэсіўных газаў; трымацца далей ад іншага цеплавыдзяляльнага абсталявання; забараніць прысутнасць гаручых газаў і электраправоднай пылу. |
| Працоўная тэмпература | 0℃ ~ +50℃ |
| Вільготнасць навакольнага асяроддзя | ≤85% адноснай вільготнасці (без кандэнсацыі) |
| Вібрацыі | 5,9 м/с² макс |
| Тэмпература захоўвання | -25 ℃ ~ +70 ℃ |
| Колер | Імя | Функцыя |
| Зялёны | PWR | Індыкатар магутнасці |
| Чырвоны | ALM | Індыкатар сігналізацыі |
| Pin | Назва порта | Апісанне |
| 1 | SW1 | Налады адраса машыны |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Налада хуткасці перадачы дадзеных CANopen |
| / |
Плюс |
||
| Парты | Pin | Назва порта | Апісанне |
| CN1 | 1 | PUL+ | Імпульсны сігнал |
| 2 | PUL- |
||
| 3 | DIR+ | Сігнал напрамку | |
| 4 | DIR- |
||
| 5 | ENA+ | Уключыць сігнал | |
| 6 | ENA- |
||
| 7 | NC | нявызначаны | |
| 8 | NC | нявызначаны | |
| 9 | ALM+ | Сігнал трывогі | |
| 10 | ALM- |
||
| 11 | ЧАКАННЕ+ |
Сігнал чакання | |
| 12 | ЧАКАННЕ- |
||
| 13 | NC |
нявызначаны | |
| 14 | NC | нявызначаны | |
| 15 | NC |
нявызначаны | |
| 16 | NC | нявызначаны | |
| CN2 |
1 | DC+ | Падключэнне сілкавання |
| 2 | DC- | ||
| Парты | Pin | Назва порта | Апісанне |
| CN4 | 1 | GND | Мінус электраправодкі |
| 2 | VCC | Станоўчая праводка сілкавання | |
| CN5 | 1 | RXD | Прыёмнік сувязі праз паслядоўны порт |
| 2 | TXD | адпраўнік паслядоўнага порта сувязі | |
| 3 | COM | Агульны порт | |
| 4 | 5В | +5В |
| Адрас | SW1 | SW2 |
SW3 |
SW4 |
| * Па змаўчанні | ВЫКЛ |
ВЫКЛ |
ВЫКЛ |
ВЫКЛ |
| 1 | ВКЛ |
ВЫКЛ |
ВЫКЛ |
ВЫКЛ |
| 2 | ВЫКЛ |
ВКЛ |
ВЫКЛ |
ВЫКЛ |
| 3 | ВКЛ |
ВКЛ |
ВЫКЛ |
ВЫКЛ |
| 4 | ВЫКЛ |
ВЫКЛ |
ВКЛ |
ВЫКЛ |
| 5 | ВКЛ |
ВЫКЛ |
ВКЛ |
ВЫКЛ |
| 6 | ВЫКЛ |
ВКЛ |
ВКЛ |
ВЫКЛ |
| 7 |
ВКЛ |
ВКЛ |
ВКЛ |
ВЫКЛ |
| 8 | ВЫКЛ |
ВЫКЛ |
ВЫКЛ |
ВКЛ |
| 9 | ВКЛ |
ВЫКЛ |
ВЫКЛ |
ВКЛ |
| 10 | ВЫКЛ |
ВКЛ |
ВЫКЛ |
ВКЛ |
| 11 | ВКЛ |
ВКЛ |
ВЫКЛ |
ВКЛ |
| 12 | ВЫКЛ |
ВЫКЛ |
ВКЛ |
ВКЛ |
| 13 | ВКЛ |
ВЫКЛ |
ВКЛ |
ВКЛ |
| 14 | ВЫКЛ |
ВКЛ |
ВКЛ |
ВКЛ |
| 15 | ВКЛ |
ВКЛ |
ВКЛ |
ВКЛ |
Заўвага: * Заводская налада па змаўчанні - 01, наладжвальная канфігурацыя (рэгістр 200Bh).
| Хуткасць перадачы дадзеных | SW5 |
| * Па змаўчанні | ВЫКЛ |
| 115200 біт/с | ВКЛ |
Заўвага: * Завадская налада па змаўчанні - 57600 біт/с, наладжвальная (рэгістр 200Ch).
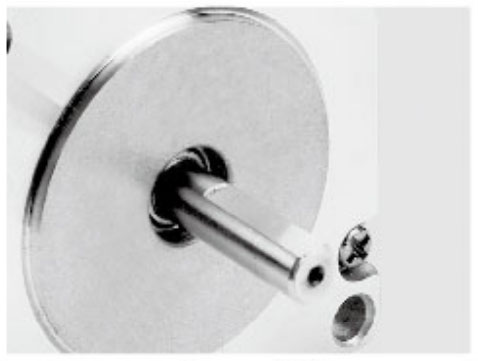
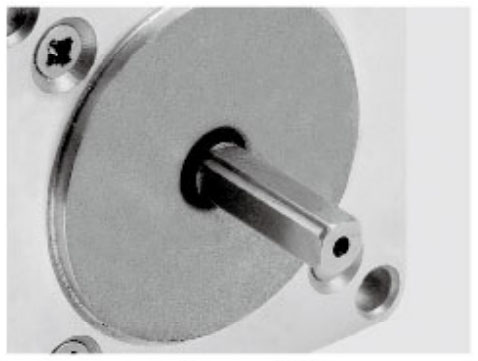
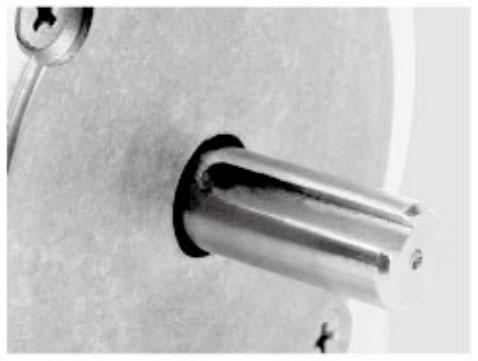
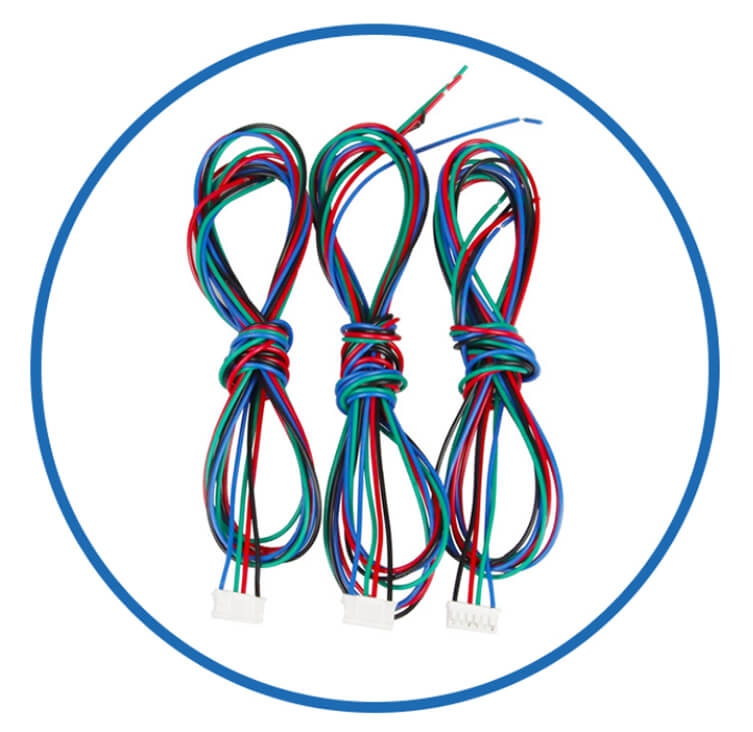
Раздымы, скрынка перадач, кадавальнік, тормаз, убудаваны драйвер...
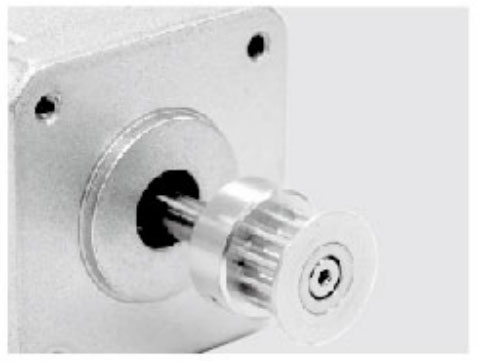
Металічныя шківы
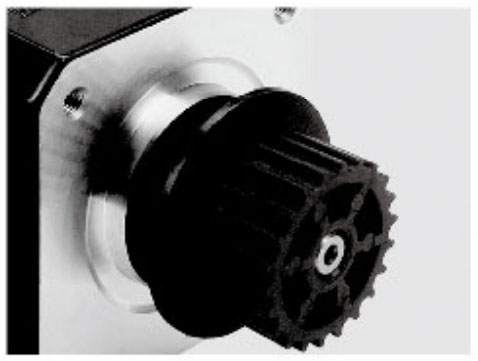
Пластыкавы шкіў
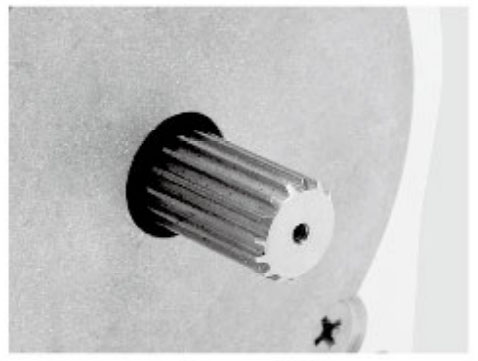
рыштунак
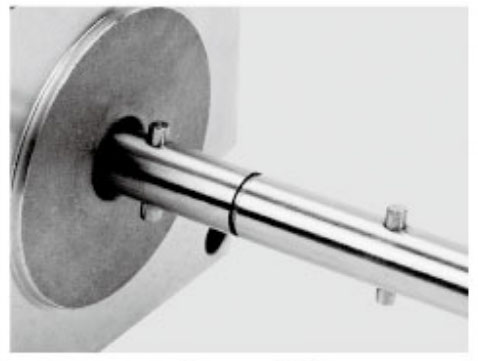
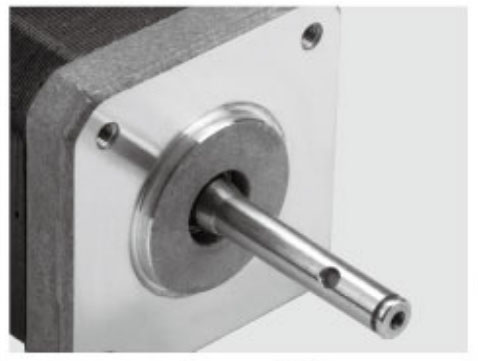
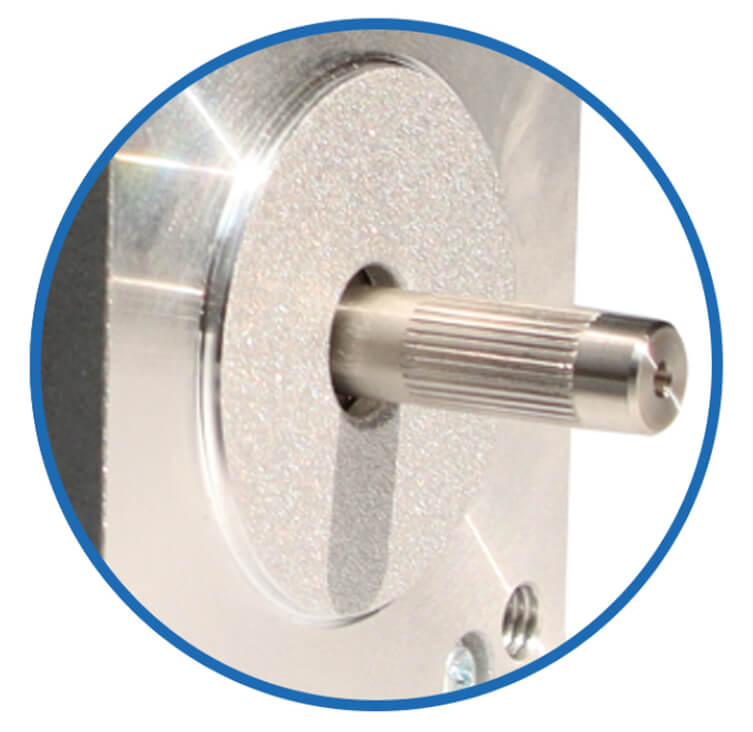
Штыфт вала
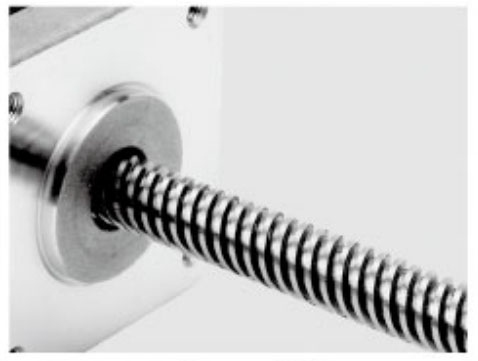
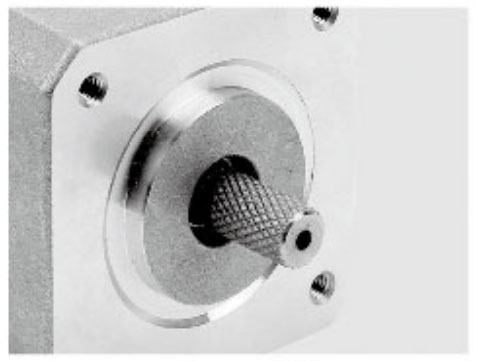
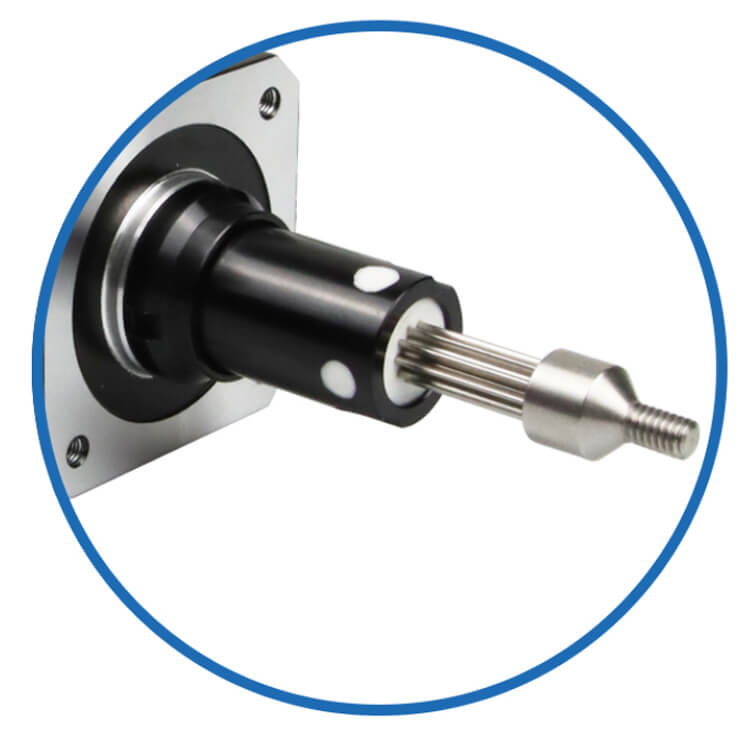
Рэзьбавы вал
Мацаванне на панэлі
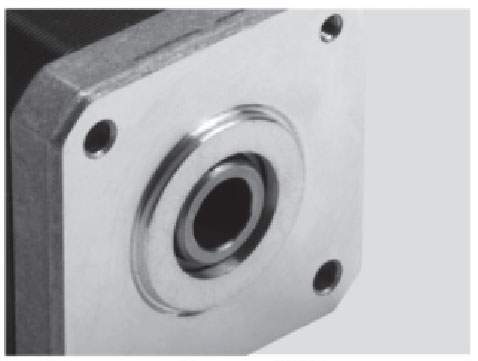
Полы вал
Рэзьбавы вал
Мацаванне на панэлі
Адзіная кватэра
Двайны флэт
Ключавы вал
Кабелі
Фланцы
Вал
Шток хадавога шрубы
Кадавальнікі
Тормазы
Скрынкі перадач
Маторныя наборы
Інтэграваныя драйверы
Больш індывідуальныя
Пра кіраванне RS485 RTU глядзіце [RS485 ModBus Control JKISC57-R4A3 ].
Для кіравання CANopen глядзіце [CANopen CANbus Control JKISC57-C4A3 ].
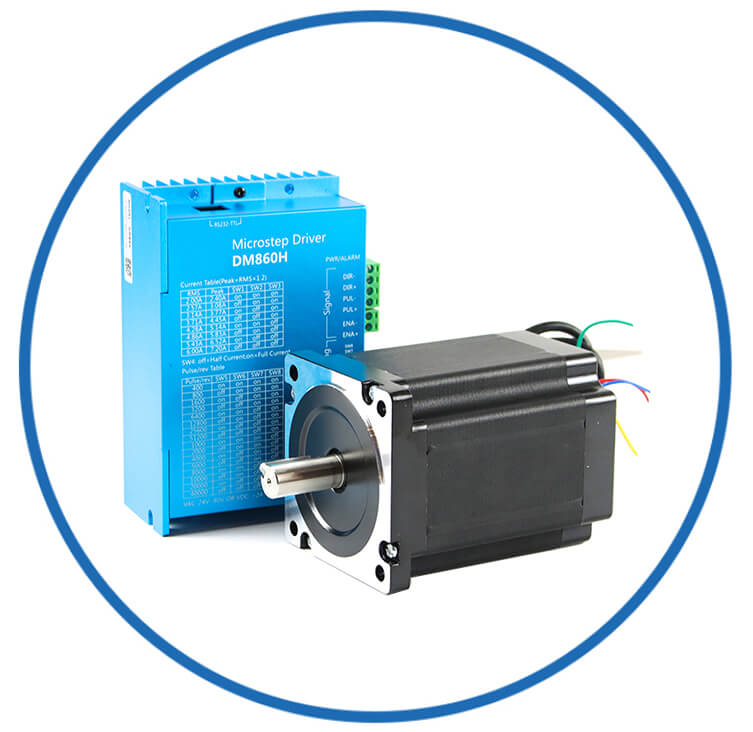
Стандартны крокавы сервопривод, гл. [JKISC57-P4A3 інтэграваны крокавы серводвигатель ].
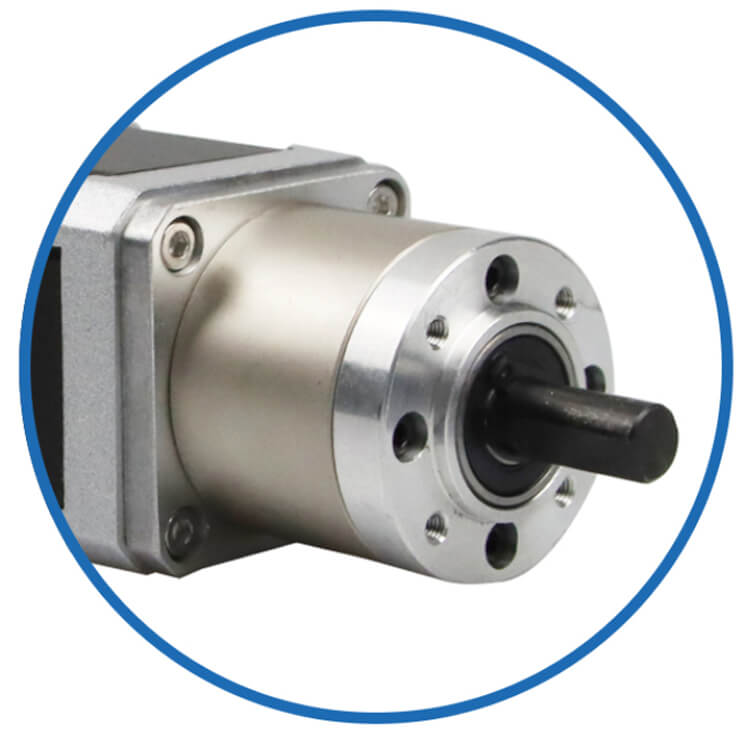
З планетарнай каробкай перадач гл .JKISC57-P4A3 інтэграваны крокавы сервопривод з высокадакладнай планетарнай каробкай перадач ].
З чарвячным рэдуктарам гл .JKISC57-P4A3 інтэграваны крокавы сервопривод з чарвячным рэдуктарам ].
З шарыка-шрубавай шрубай, гл .JKISC57-P4A3 інтэграваны крокавы сервопривод з шарыка-шрубавай лінейкай ].
Са знешнім хадавым шрубай, гл .JKISC57-P4A3 інтэграваны крокавы сервопривод з лінейным хадавым шрубай т-тыпу ].
Нізкі крутоўны момант глядзіце [0,55 Нм - Кіраванне напрамкам імпульсу - JKISC57-P1A3 ].
Сярэдні крутоўны момант глядзіце [1,2 Нм - Кіраванне напрамкам імпульсу - JKISC57-P2A3 ].
Сярэдні крутоўны момант глядзіце [1,89 Нм - Кіраванне напрамкам імпульсу - JKISC57-P3A3 ].
Каб даведацца пра высокі крутоўны момант, гл .2,8 Нм - Кіраванне напрамкам імпульсу - JKISC57-P5A3 ].
Каб даведацца пра высокі крутоўны момант, гл .3,0 Нм - Кіраванне напрамкам імпульсу - JKISC57-P6A3 ].
Як прафесіянал Вытворца інтэграванага лінейнага крокавага рухавіка, модуля руху , JKONGMOTOR забяспечвае індывідуальныя рашэнні для кіравання рухам для глабальных кліентаў. Даведайцеся больш пра магчымасці нашай фабрыкі.
© АЎТАРСКАЕ ПРАВО 2025 CHANGZHOU JKONGMOTOR CO.,LTD УСЕ ПРАВЫ ЗАХОЖАНЫ.