დენი: 3A
წინააღმდეგობა: 1.4Ω
რეიტინგული ბრუნვის მომენტი: 2.2 Nm (311.55oz.in)
შიფრატორი: 1000ppr / 17bit / 15bit
JKISC57-P4A3 ინტეგრირებული ხაზოვანი მოძრაობა
Jkongmotor
ნემა23-57მმ
პულსის ტიპი, RS485 ModBus, CANopen ქსელი
10 ცალი
| ხელმისაწვდომობა: | |
|---|---|
JKISC57-P4A3 არის 2.2 Nm ინტეგრირებული ხაზოვანი სტეპერ ძრავა პულსის კონტროლით ხრახნიანი პოზიციონირების მომთხოვნი აპლიკაციებისთვის. იგი იყენებს 1.8° საფეხურის კუთხეს, 3 A ფაზის დენს, 1.4 Ω ფაზის წინააღმდეგობას და 4.5 mH ფაზის ინდუქციურობას, წარმოქმნის 2.2 Nm ნომინალურ ბრუნვას. ძრავას აქვს 102,5 მმ სხეულის სიგრძე და 1,3 კგ წონა, რაც მას შესაფერისს ხდის ხაზოვანი მექანიზმებისთვის, რომლებიც საჭიროებენ უფრო მაღალ ბრუნვას NEMA 23 კლასის პლატფორმაზე. ინტეგრირებული 1000 ppr / 17-bit / 15-bit encoder უზრუნველყოფს უკუკავშირის შესაძლებლობას ინტელექტუალური პოზიციონირების სისტემებისთვის. Pulse ინტერფეისი საშუალებას იძლევა ინტეგრირება PLC-ებთან, მოძრაობის კონტროლერებთან და პულსის გამომავალი კონტროლის სპეციალურ სისტემებთან. ტიპიური გამოყენება მოიცავს ხაზოვანი სლაიდერის მოდულებს, ამწევ ღერძებს, ავტომატურ მოწყობილობებს, გამანაწილებელ მანქანებს და პოზიციონირების ეტაპებს. JKISC57-P4A3 შესაფერისია OEM ძიებისთვის, რომელიც მოიცავს მაღალი ბრუნვის ტყვიის ხრახნიანი სტეპერ ძრავებს და ინტეგრირებულ ხაზოვან ამძრავ მოდულებს.
ტიპი: Nema23 ინტეგრირებული ხაზოვანი მოძრაობა ინტეგრირებული სტეპერ სერვო ძრავით
მოდელის დასახელება: JKISC57-P4A3 ინტეგრირებული ხაზოვანი მოძრაობა
ფაზა: 2
ნაბიჯის კუთხე: 1.8 გრადუსი
ძაბვა: 3.6 ვ
დენი: 3A
წინააღმდეგობა: 1.4Ω±10% (20℃)
ინდუქცია: 5mH±20%(1kHz 1V RMS)
დაკავების მომენტი: 2.2 Nm (311.55oz.in)
შიფრატორი: 1000ppr / 17bit / 15bit
კონტროლის მეთოდი: Plus (CANopen, RS485 სურვილისამებრ)
ჩარჩოს ზომა: Nema 23 (57x57 მმ)
სხეულის სიგრძე: 102.5 მმ
ლილვის დიამეტრი: 8 მმ
ლილვის სიგრძე: 21 მმ
Cortex-M4 ბირთვის მაღალი ხარისხის 32-ბიტიანი მიკრო კონტროლერი
პულსის პასუხის ყველაზე მაღალი სიხშირე შეიძლება მიაღწიოს 200KHz-ს
ჩაშენებული დაცვის ფუნქცია, რომელიც ეფექტურად უზრუნველყოფს მოწყობილობის უსაფრთხო გამოყენებას
ინტელექტუალური დენის რეგულირება ვიბრაციის, ხმაურის და სითბოს წარმოქმნის შესამცირებლად
დაბალი შიდა წინააღმდეგობის MOS-ის მიღებით, გათბობა მცირდება 30%-ით ჩვეულებრივ პროდუქტებთან შედარებით
ძაბვის დიაპაზონი: DC12V-36V
ინტეგრირებული დიზაინი ინტეგრირებული წამყვანი ძრავით, მარტივი ინსტალაცია, მცირე კვალი და მარტივი გაყვანილობა
აღჭურვილია საპირისპირო კავშირის საწინააღმდეგო ფუნქციით
პულსის ტიპი
RS485 MOdbus RTU ქსელის ტიპი
CANopen ქსელის ტიპი
წყალგაუმტარი ტიპი: IP30, IP54, IP65, სურვილისამებრ
სამედიცინო აღჭურვილობა, ლოგისტიკური ტრანსპორტი, სამრეწველო ავტომატიზაცია, ტექსტილის მანქანები, ლაზერი, ნახაზი, ტრადიციული ჩინური მედიცინის ინგრედიენტების ინდუსტრია და ა.
| ელექტრო სპეციფიკაცია | ||
| პროდუქტის ტიპი |
/ | Nema 23 ინტეგრირებული ხაზოვანი მოძრაობა ინტეგრირებული სტეპერ სერვო ძრავით |
| მოდელის სახელი | / | JKISC57-P4A3 ინტეგრირებული ხაზოვანი მოძრაობა |
| ფაზა | ფაზა | 2 |
| ნაბიჯის კუთხე | ° | 1.8 |
| ძაბვა |
ვ | 3.6 |
| მიმდინარე | ა | 3 |
| წინააღმდეგობა | Ω | 1.4 |
| ინდუქციურობა | mH | 5 |
| რეიტინგული ბრუნვის მომენტი | ნმ | 2.2 |
| მთლიანი სიმაღლე | მმ | 102.5 |
| შიფრატორი |
/ | 1000ppr / 17bit |
| საიზოლაციო კლასი | / | ბ |
| დრაივერის პარამეტრები |
მინ | რეიტინგული | მაქს |
| შეყვანის ძაბვა (V) |
16 | 24 | 48 |
| ლოგიკური შეყვანის ძაბვა (V) | 5 | 5 | 24 |
| ლოგიკური შეყვანის დენი (mA) | 10 | 10 | 50 |
| პულსის სიხშირე (KHz) | 200 |
| გარემო | პარამეტრები |
| გაგრილების მეთოდი | ბუნებრივი ან იძულებითი გაგრილება |
| განაცხადი | მოერიდეთ მტვერს, ზეთს და კოროზიულ გაზებს; მოერიდეთ სითბოს წარმომქმნელ სხვა მოწყობილობებს; კრძალავს აალებადი აირების და გამტარ მტვრის არსებობას. |
| ოპერაციული ტემპერატურა | 0℃ +50℃ |
| გარემოს ტენიანობა | ≤85%RH (კონდენსაციის გარეშე) |
| ვიბრაციები | მაქსიმუმ 5,9 მ/წმ |
| შენახვის ტემპერატურა | -25℃ +70℃ |
| ფერი | სახელი | ფუნქცია |
| მწვანე | PWR | დენის მაჩვენებელი |
| წითელი | ALM | განგაშის მაჩვენებელი |
| პინი | პორტის სახელი | აღწერა |
| 1 | SW1 | აპარატის მისამართის პარამეტრები |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
CANopen Communication Baud Rate პარამეტრი |
| / |
პლუსი |
||
| პორტები | პინი | პორტის სახელი | აღწერა |
| CN1 | 1 | PUL+ | პულსის სიგნალი |
| 2 | PUL- |
||
| 3 | DIR+ | მიმართულების სიგნალი | |
| 4 | DIR- |
||
| 5 | ENA+ | სიგნალის ჩართვა | |
| 6 | ENA- |
||
| 7 | NC | განუსაზღვრელი | |
| 8 | NC | განუსაზღვრელი | |
| 9 | ALM+ | განგაშის სიგნალი | |
| 10 | ALM- |
||
| 11 | PEND+ |
მომლოდინე სიგნალი | |
| 12 | PEND- |
||
| 13 | NC |
განუსაზღვრელი | |
| 14 | NC | განუსაზღვრელი | |
| 15 | NC |
განუსაზღვრელი | |
| 16 | NC | განუსაზღვრელი | |
| CN2 |
1 | DC+ | დენის კავშირი |
| 2 | DC- | ||
| პორტები | პინი | პორტის სახელი | აღწერა |
| CN4 | 1 | GND | უარყოფითი ელექტრომომარაგების გაყვანილობა |
| 2 | VCC | დადებითი ელექტრომომარაგების გაყვანილობა | |
| CN5 | 1 | RXD | სერიული პორტის საკომუნიკაციო მიმღები |
| 2 | TXD | სერიული პორტის საკომუნიკაციო გამგზავნი | |
| 3 | COM | საერთო პორტი | |
| 4 | 5 ვ | +5 ვ |
| მისამართი | SW1 | SW2 |
SW3 |
SW4 |
| * ნაგულისხმევი | გამორთულია |
გამორთულია |
გამორთულია |
გამორთულია |
| 1 | ჩართულია |
გამორთულია |
გამორთულია |
გამორთულია |
| 2 | გამორთულია |
ჩართულია |
გამორთულია |
გამორთულია |
| 3 | ჩართულია |
ჩართულია |
გამორთულია |
გამორთულია |
| 4 | გამორთულია |
გამორთულია |
ჩართულია |
გამორთულია |
| 5 | ჩართულია |
გამორთულია |
ჩართულია |
გამორთულია |
| 6 | გამორთულია |
ჩართულია |
ჩართულია |
გამორთულია |
| 7 |
ჩართულია |
ჩართულია |
ჩართულია |
გამორთულია |
| 8 | გამორთულია |
გამორთულია |
გამორთულია |
ჩართულია |
| 9 | ჩართულია |
გამორთულია |
გამორთულია |
ჩართულია |
| 10 | გამორთულია |
ჩართულია |
გამორთულია |
ჩართულია |
| 11 | ჩართულია |
ჩართულია |
გამორთულია |
ჩართულია |
| 12 | გამორთულია |
გამორთულია |
ჩართულია |
ჩართულია |
| 13 | ჩართულია |
გამორთულია |
ჩართულია |
ჩართულია |
| 14 | გამორთულია |
ჩართულია |
ჩართულია |
ჩართულია |
| 15 | ჩართულია |
ჩართულია |
ჩართულია |
ჩართულია |
შენიშვნა: *ნაგულისხმევი ქარხნული პარამეტრი არის 01, კონფიგურირებადი კონფიგურაცია (დარეგისტრირება 200Bh).
| ბაუდის რეიტინგი | SW5 |
| * ნაგულისხმევი | გამორთულია |
| 115200 bps | ჩართულია |
შენიშვნა: *ნაგულისხმევი ქარხნული პარამეტრია 57600 bps, კონფიგურირებადი (რეგისტრაცია 200Ch).
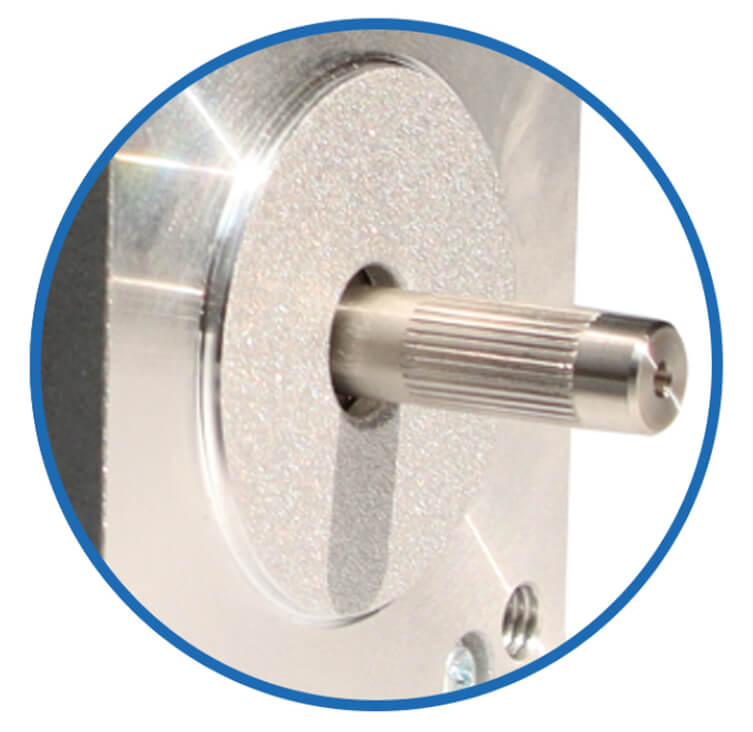
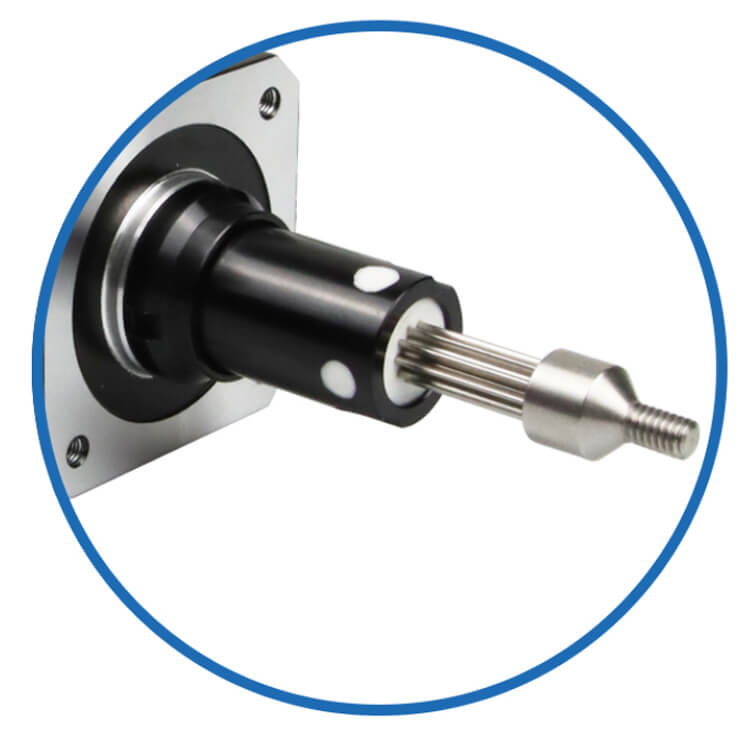
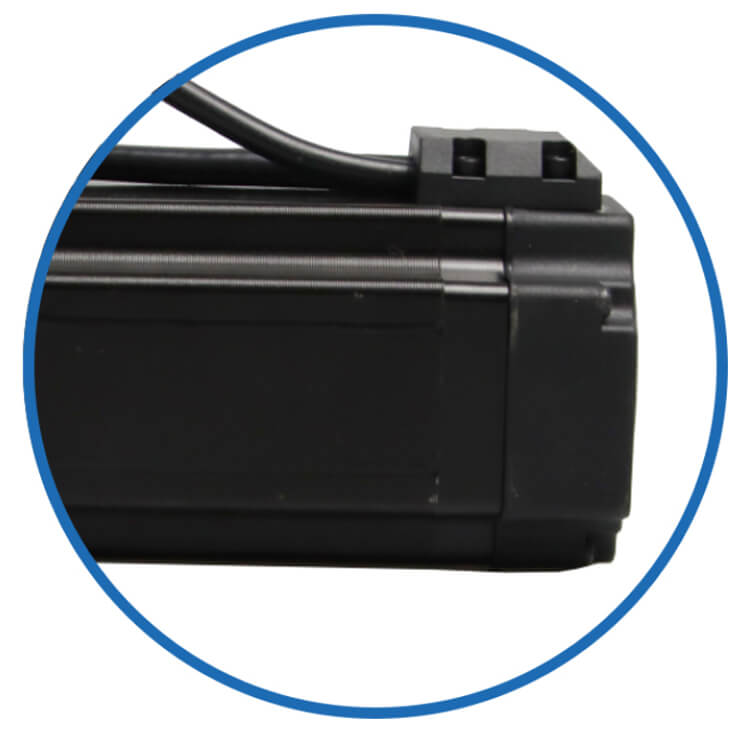
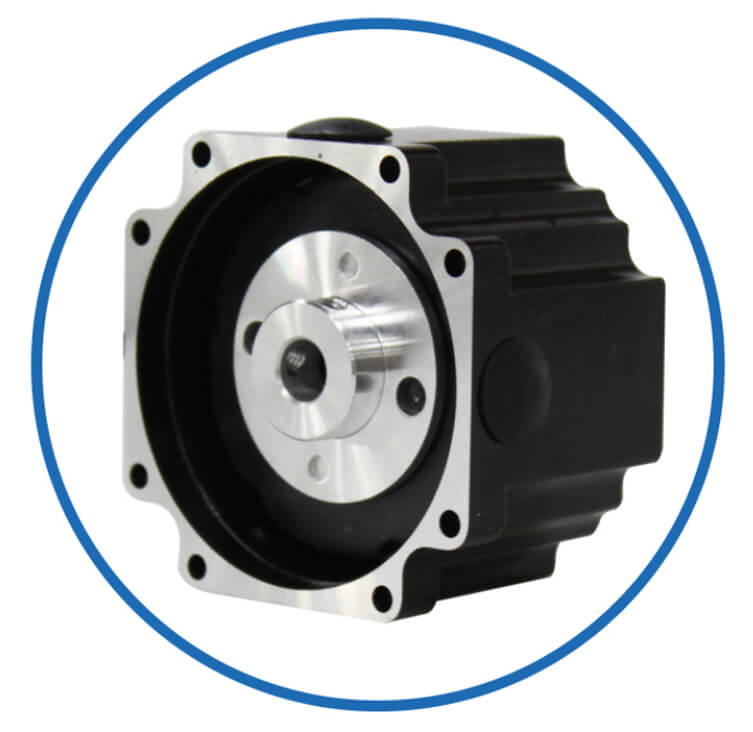
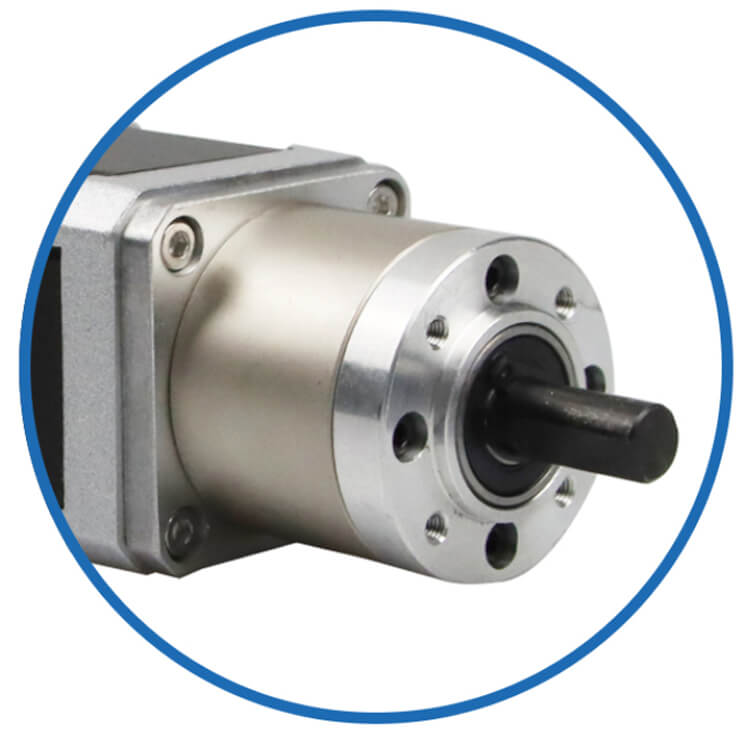
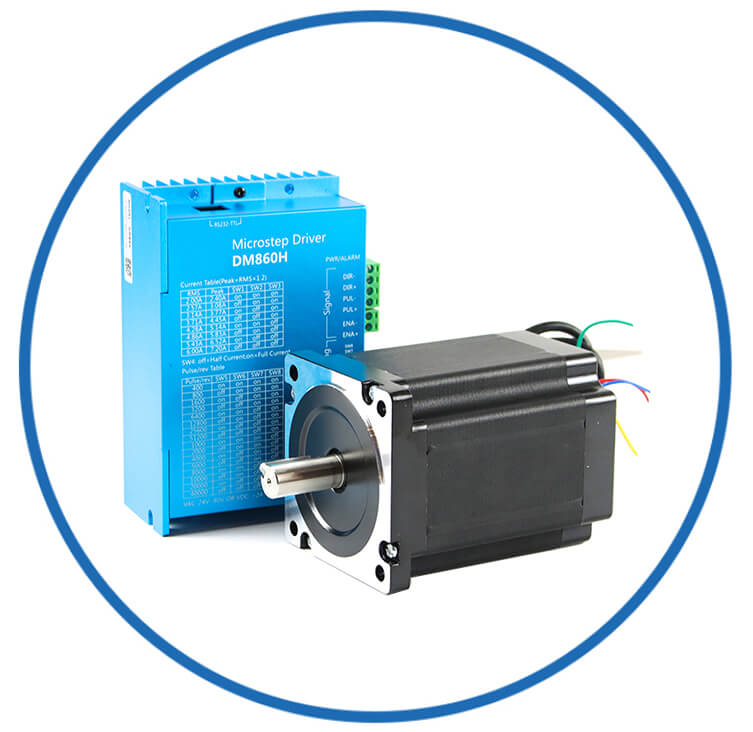
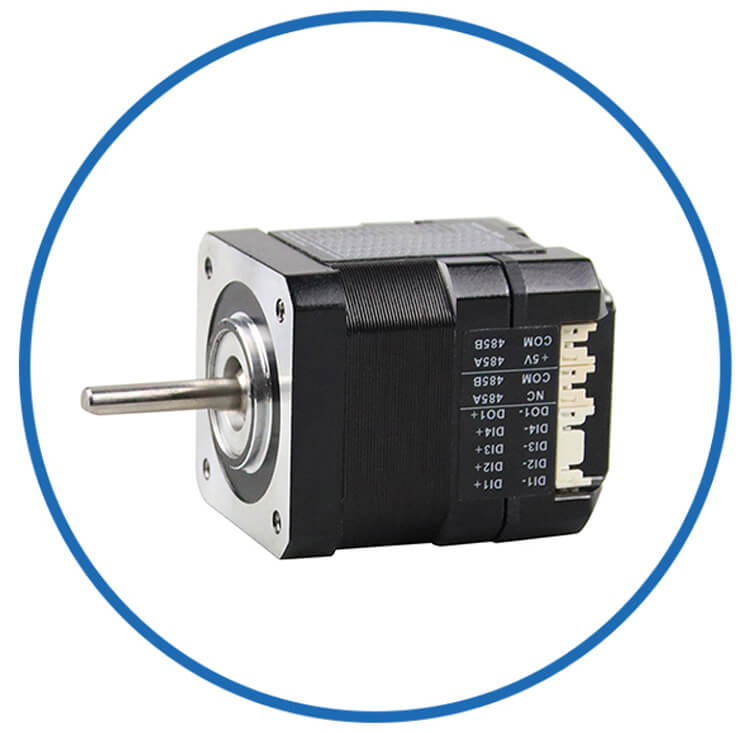
კონექტორები, გადაცემათა კოლოფი, ენკოდერი, სამუხრუჭე, ინტეგრირებული დრაივერი...
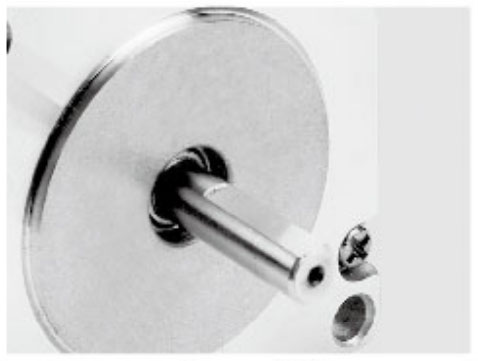
ლითონის ბორბლები
პლასტიკური საბურველი
მექანიზმი
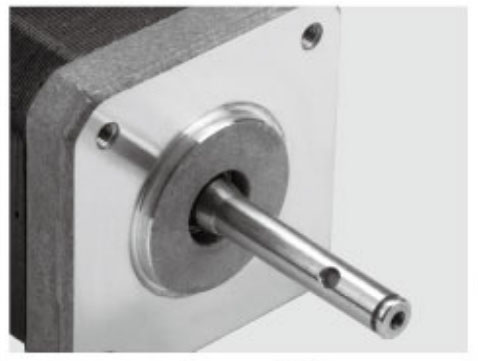
შახტის პინი
ხრახნიანი ლილვი
პანელის მთა
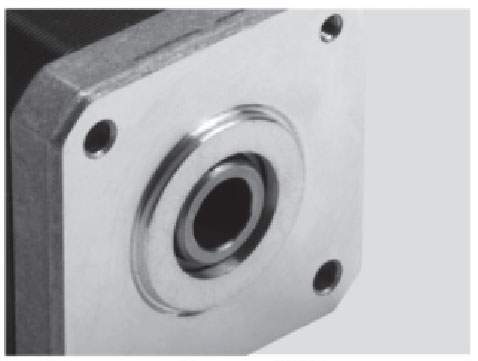
ღრუ ლილვი
ხრახნიანი ლილვი
პანელის მთა
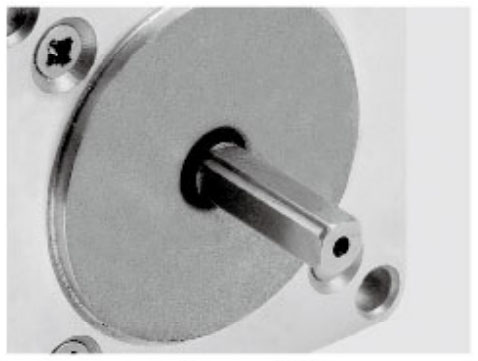
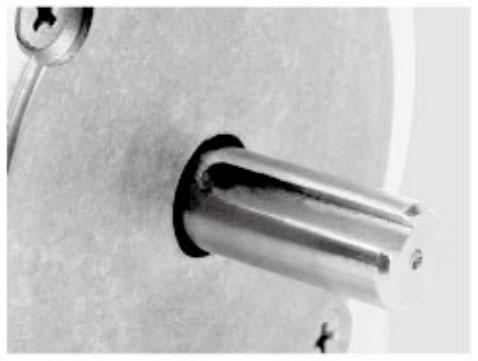
ბინა
ორმაგი ბინა
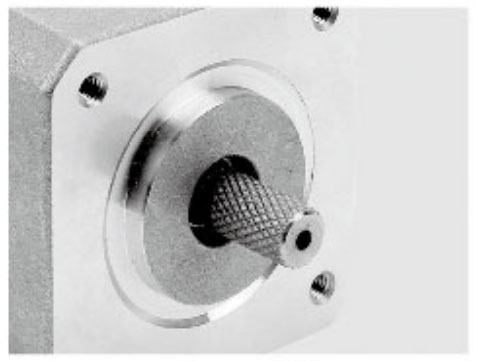
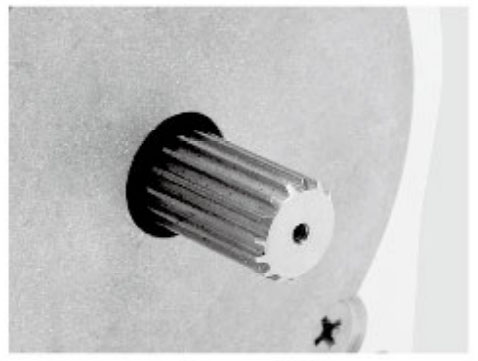
გასაღები ლილვი
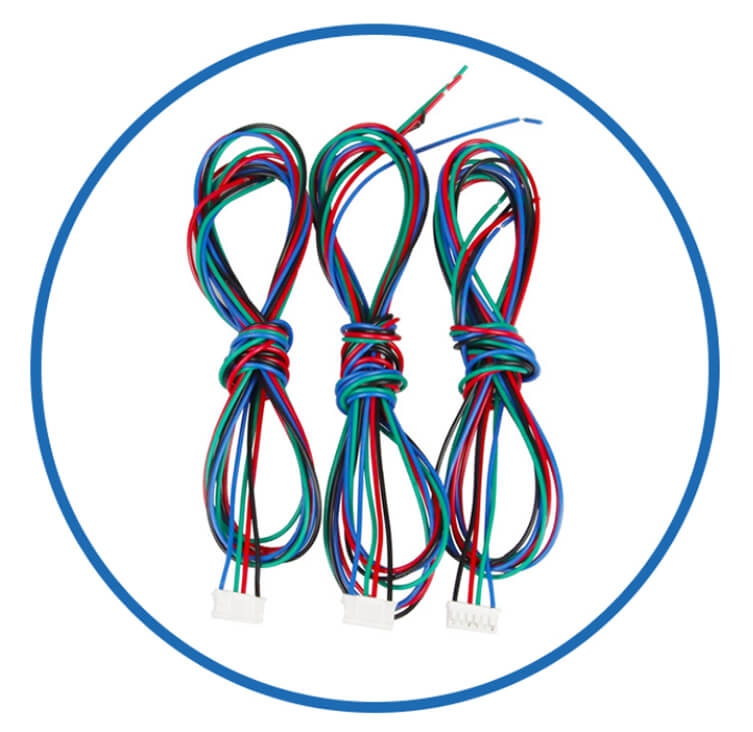
კაბელები
ფლანგები
ლილვი
ტყვიის Screw Rod
შიფრები
მუხრუჭები
გადაცემათა კოლოფები
საავტომობილო კომპლექტები
ინტეგრირებული დრაივერები
უფრო მორგებული
RS485 RTU კონტროლისთვის იხ .RS485 ModBus Control JKISC57-R4A3 ].
CANopen კონტროლისთვის იხილეთ [CANopen CANbus Control JKISC57-C4A3 ].
სტანდარტული ნაბიჯ-სერვო, იხ .JKISC57-P4A3 ინტეგრირებული ნაბიჯ-სერვო ძრავა ].
პლანეტარული გადაცემათა კოლოფით იხ .JKISC57-P4A3 ინტეგრირებული სტეპ-სერვო მაღალი სიზუსტის პლანეტარული გადაცემათა კოლოფით ].
ჭიის გადაცემათა კოლოფით იხ .JKISC57-P4A3 ინტეგრირებული სტეპ-სერვო ჭიის გადაცემათა კოლოფით ].
ბურთიანი ხრახნით, იხ .JKISC57-P4A3 ინტეგრირებული სტეპ-სერვო ბურთულიანი ხრახნიანი წრფივი ].
გარე წამყვანი ხრახნით, იხ .JKISC57-P4A3 ინტეგრირებული სტეპ-სერვო t-ტიპის წამყვანი ხრახნიანი ხაზოვანი ].
დაბალი ბრუნვისთვის იხ .0.55 Nm - პულსის მიმართულების კონტროლი - JKISC57-P1A3 ].
საშუალო ბრუნვისთვის იხ .1.2 Nm - პულსის მიმართულების კონტროლი - JKISC57-P2A3 ].
საშუალო ბრუნვისთვის იხ .1.89Nm - პულსის მიმართულების კონტროლი - JKISC57-P3A3 ].
მაღალი ბრუნვისთვის იხ .2.8 Nm - პულსის მიმართულების კონტროლი - JKISC57-P5A3 ].
მაღალი ბრუნვისთვის იხ .3.0Nm - პულსის მიმართულების კონტროლი - JKISC57-P6A3 ].
როგორც პროფესიონალი ინტეგრირებული ხაზოვანი სტეპერ ძრავის მოძრაობის მოდულის მწარმოებელი JKONGMOTOR გთავაზობთ მოძრაობის კონტროლის მორგებულ გადაწყვეტილებებს გლობალური კლიენტებისთვის. შეიტყვეთ მეტი ჩვენი ქარხნის შესაძლებლობების შესახებ.
© საავტორო უფლება 2025 CHANGZHOU JKONGMOTOR CO., LTD ყველა უფლება დაცულია.