Hiện tại: 3A
Điện trở: 1,4Ω
Độ tự cảm pha: 4,5mH
Mô-men xoắn định mức: 2,2Nm(311,55oz.in)
Bộ mã hóa: 1000ppr / 17bit / 15bit
JKISC57-P4A3 với hộp số Worm
Jkongmotor
Nema23-57mm
Loại xung, RS485 ModBus, Mạng CANopen
10 chiếc
| sẵn có: | |
|---|---|
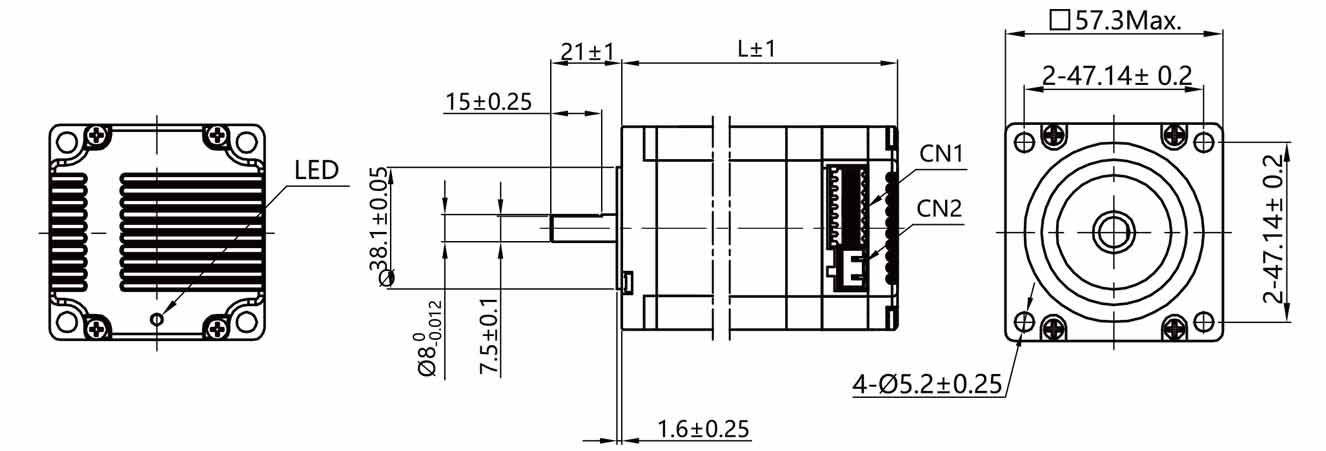
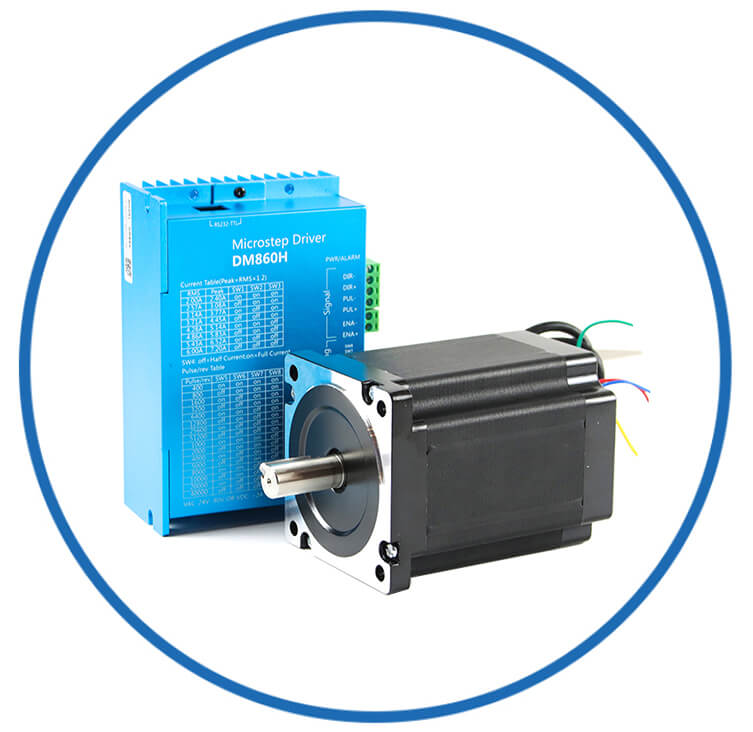
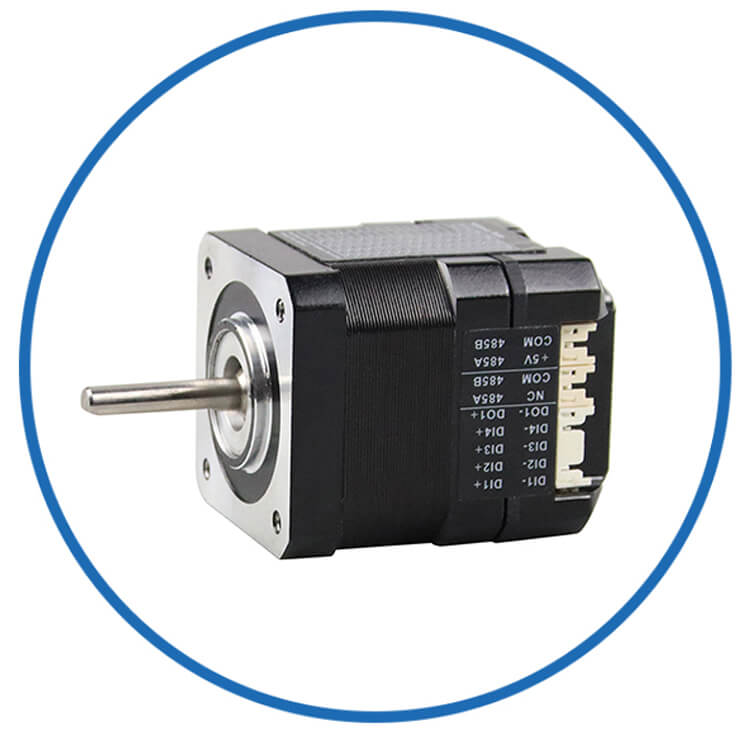
JKISC57-P4A3 là động cơ servo bước vòng kín tích hợp NEMA 23 có mô-men xoắn cao có định mức 2,2 N·m, được thiết kế cho các nhà chế tạo máy cần hiệu suất định vị nhỏ gọn và lắp đặt đơn giản. Nó hoạt động ở dòng pha 3 A, với điện trở pha 1,4 Ω và độ tự cảm pha 4,5 mH và sử dụng góc bước 1,8°. Động cơ có chiều dài thân 102,5 mm và nặng khoảng 1,3 kg. Bộ mã hóa tích hợp của nó hỗ trợ phản hồi 1000 PPR, 17 bit hoặc 15 bit, trong khi trình điều khiển tích hợp giúp loại bỏ nhu cầu về một ổ đĩa riêng. Điều khiển xung cung cấp khả năng định vị dựa trên PLC đơn giản. Hộp số sâu NMRV30 tùy chọn với tỷ số giảm 5–80 có thể giảm tốc độ đầu ra hơn nữa và tăng mô-men xoắn cơ học sẵn có cho băng tải, thiết bị nâng, máy cấp liệu và tự động hóa quay. Để biết thêm các yêu cầu về động cơ bước servo tích hợp khác nhau, vui lòng liên hệ với chúng tôi!!!
Kiểu: Động cơ servo tích hợp Nema23 với hộp số sâu
Tên mẫu: JKISC57-P4A3
Giai đoạn: 2
Góc bước: 1,8 độ
Hiện tại: 3A
Điện trở: 1,4Ω±10%(20oC)
Điện cảm: 4,5mH±20%(1kHz 1V RMS)
Giữ mô-men xoắn: 2,2Nm (311,55oz.in)
Bộ mã hóa: 1000ppr / 17Bit / 15Bit
Phương pháp điều khiển: Xung (RS485, CANopen tùy chọn)
Kích thước khung hình: Nema 23 (57x57mm)
Chiều dài cơ thể: 102mm
Đường kính trục: 8mm
Chiều dài trục: 21mm
Bộ điều khiển vi mô 32 bit hiệu suất cao lõi Cortex-M4
Tần số đáp ứng xung cao nhất có thể đạt tới 200KHz
Tích hợp chức năng bảo vệ, đảm bảo sử dụng thiết bị an toàn hiệu quả
Điều chỉnh dòng điện thông minh để giảm độ rung, tiếng ồn và sinh nhiệt
Áp dụng MOS điện trở trong thấp, hệ thống sưởi giảm 30% so với các sản phẩm thông thường
Dải điện áp: DC12V-36V
Thiết kế tích hợp với động cơ truyền động tích hợp, lắp đặt dễ dàng, diện tích nhỏ và hệ thống dây điện đơn giản
Được trang bị chức năng chống kết nối ngược
Loại xung
Loại mạng RS485 MODbus RTU
Loại mạng CANopen
Loại chống nước: IP30, IP54, IP65, tùy chọn
Thiết bị y tế, vận tải hậu cần, tự động hóa công nghiệp, máy dệt, laser, bản vẽ, công nghiệp thành phần y học cổ truyền Trung Quốc, v.v.
| Đặc điểm kỹ thuật điện | ||
| Loại sản phẩm |
/ | Động cơ servo bước tích hợp Nema 23 với hộp số Worm |
| Tên mẫu | / | JKISC57-P4A3 |
| Giai đoạn | giai đoạn | 2 |
| Góc bước | ° | 1.8 |
| Hiện hành | MỘT | 3.0 |
| Sức chống cự | Ω | 1.4 |
| Điện cảm | mH | 4.5 |
| mô-men xoắn định mức | Nm | 2.2 |
| Tổng chiều cao | mm | 102 |
| Bộ mã hóa |
/ | 1000ppr / 17Bit / 15Bit |
| Lớp cách nhiệt | / | B |
| Thông số trình điều khiển |
tối thiểu | Đã xếp hạng | Tối đa |
| Điện áp đầu vào(V) |
16 | 24 | 48 |
| Điện áp đầu vào logic (V) | 5 | 5 | 24 |
| Dòng điện đầu vào logic (mA) | 10 | 10 | 50 |
| Tần số xung(KHz) | 200 |
| Môi trường | Thông số |
| Phương pháp làm mát | Làm mát tự nhiên hoặc cưỡng bức |
| Ứng dụng | Tránh bụi, dầu và khí ăn mòn; tránh xa các thiết bị sinh nhiệt khác; cấm sự hiện diện của khí dễ cháy và bụi dẫn điện. |
| Nhiệt độ hoạt động | 0oC ~ +50oC |
| Độ ẩm môi trường | 85%RH(không ngưng tụ) |
| Rung động | tối đa 5,9m/s² |
| Nhiệt độ bảo quản | -25oC ~ +70oC |
| Màu sắc | Tên | Chức năng |
| Màu xanh lá | LÒ NÒ | Chỉ báo nguồn |
| Màu đỏ | ALM | Chỉ báo cảnh báo |
| Cổng | Ghim | Tên cổng | Sự miêu tả |
| CN1 | 1 | PUL+ | Tín hiệu xung |
| 2 | PUL- |
||
| 3 | TRỰC TIẾP+ | Tín hiệu hướng | |
| 4 | TRỰC TIẾP- |
||
| 5 | ENA+ | Kích hoạt tín hiệu | |
| 6 | ENA- |
||
| 7 | NC | không xác định | |
| 8 | NC | không xác định | |
| 9 | ALM+ | Tín hiệu báo động | |
| 10 | ALM- |
||
| 11 | CHỜ+ |
Tín hiệu đang chờ xử lý | |
| 12 | CHỜ- |
||
| 13 | NC |
không xác định | |
| 14 | NC | không xác định | |
| 15 | NC |
không xác định | |
| 16 | NC | không xác định | |
| CN2 |
1 | DC+ | Kết nối nguồn |
| 2 | DC- |
| Ghim | Tên cổng | Sự miêu tả |
| 1 | SW1 | Cài đặt chia nhỏ |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Cài đặt hướng quay của động cơ |
| Chia nhỏ | SW1 | SW2 |
SW3 |
SW4 |
| 200 | TẮT |
TẮT |
TẮT |
TẮT |
| 400 | TRÊN |
TẮT |
TẮT |
TẮT |
| 800 | TẮT |
TRÊN |
TẮT |
TẮT |
| 1600 | TRÊN |
TRÊN |
TẮT |
TẮT |
| 3200 | TẮT |
TẮT |
TRÊN |
TẮT |
| 6400 | TRÊN |
TẮT |
TRÊN |
TẮT |
| 12800 | TẮT |
TRÊN |
TRÊN |
TẮT |
| 25600 |
TRÊN |
TRÊN |
TRÊN |
TẮT |
| 1000 | TẮT |
TẮT |
TẮT |
TRÊN |
| 2000 | TRÊN |
TẮT |
TẮT |
TRÊN |
| 4000 | TẮT |
TRÊN |
TẮT |
TRÊN |
| 5000 | TRÊN |
TRÊN |
TẮT |
TRÊN |
| 8000 | TẮT |
TẮT |
TRÊN |
TRÊN |
| 10000 | TRÊN |
TẮT |
TRÊN |
TRÊN |
| 20000 | TẮT |
TRÊN |
TRÊN |
TRÊN |
| 25000 | TRÊN |
TRÊN |
TRÊN |
TRÊN |
Người dùng có thể đặt hướng quay của động cơ thông qua SW5, hoạt động cùng với tín hiệu điều khiển DIR. Thay đổi cài đặt SW5 hoặc tín hiệu điều khiển DIR có thể thay đổi hướng quay của động cơ hiện tại.
| Chỉ đường | SW5 | TRỰC TIẾP |
| CW | TẮT | Cấp độ thấp |
| CCW | TRÊN | Cấp độ thấp |
| CCW | TẮT | Cấp độ cao hoặc bị đình chỉ |
| CW | TRÊN | Cấp độ cao hoặc bị đình chỉ |

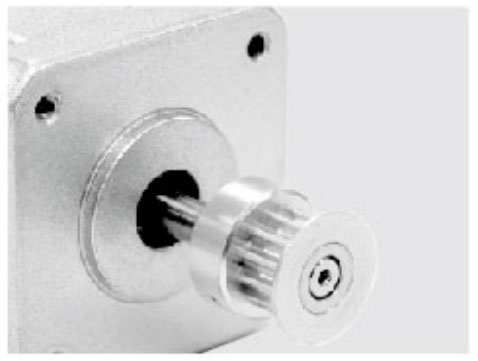
Ròng rọc kim loại
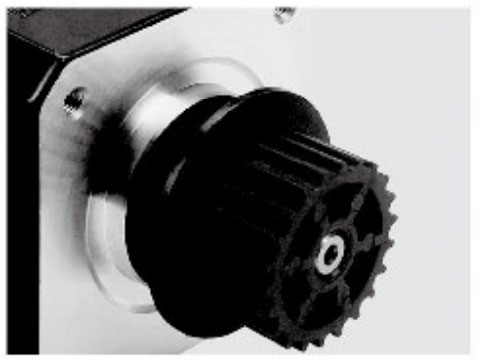
Ròng rọc nhựa
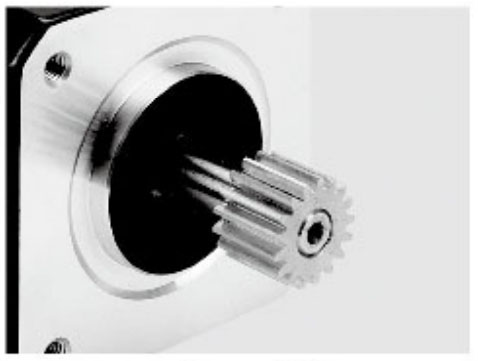
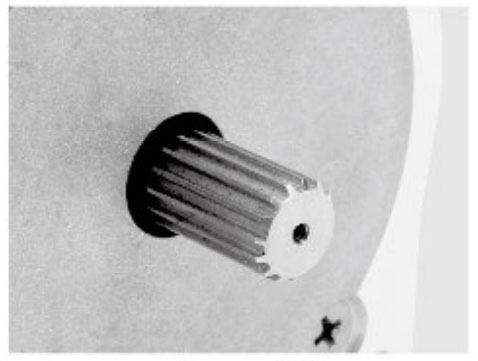
Bánh răng
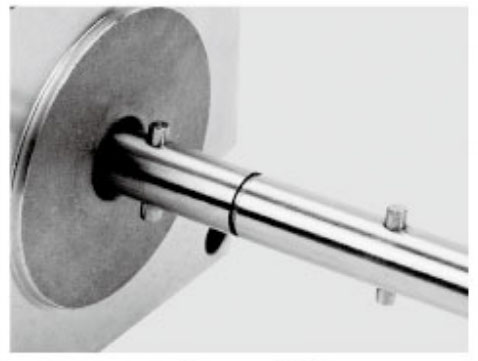
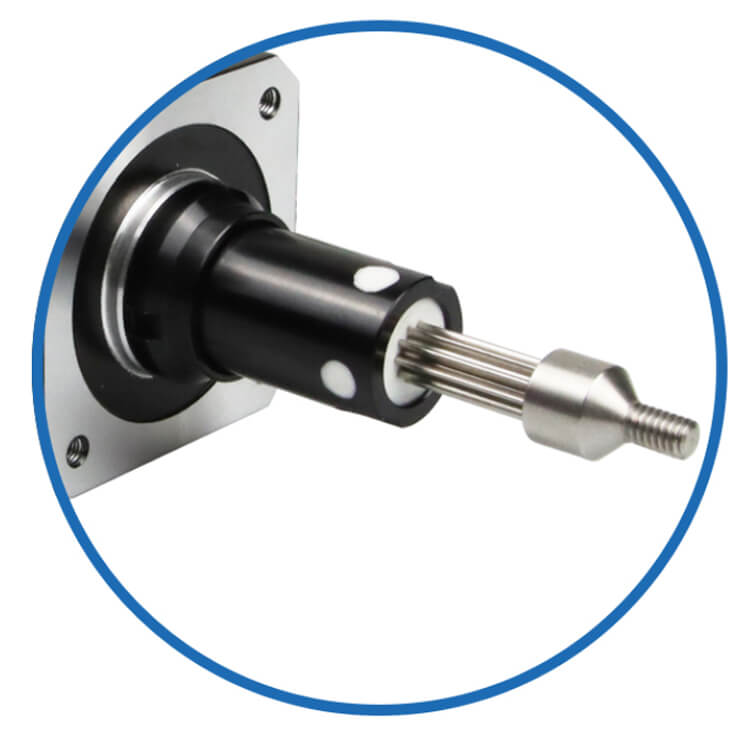
Chốt trục
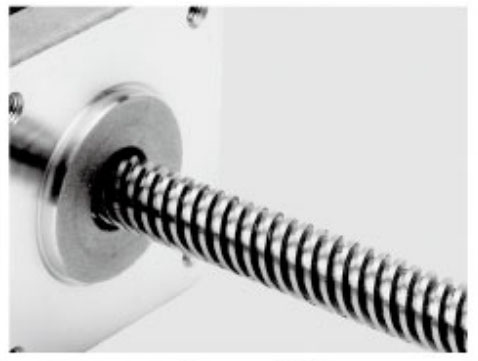
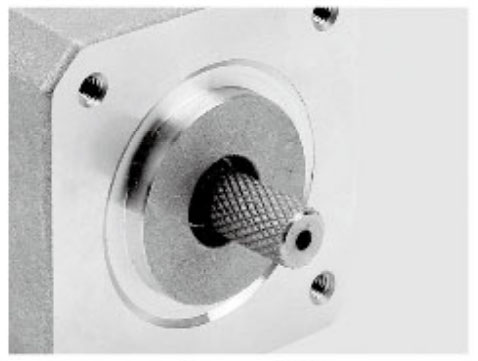
Trục ren
gắn bảng điều khiển
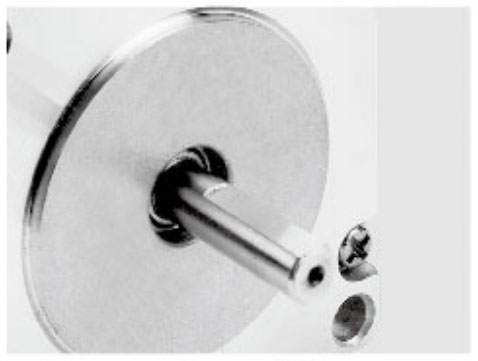
Trục rỗng
Trục ren
gắn bảng điều khiển
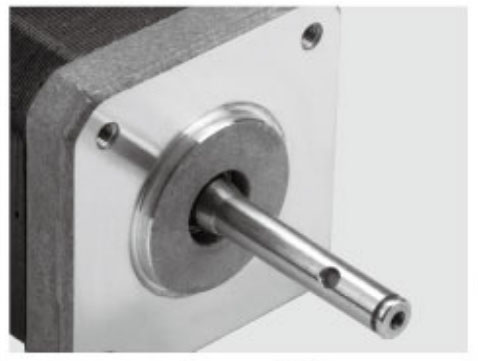
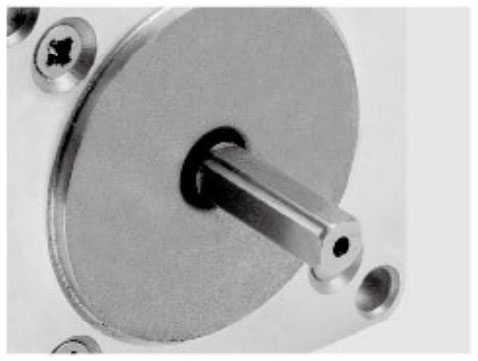
Căn hộ đơn
phẳng kép
Trục chính
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
| Cáp | Mặt bích | trục | Vít chì | Bộ mã hóa | Phanh | Hộp số | Bộ động cơ | Trình điều khiển tích hợp | Tùy chỉnh hơn |
Để biết điều khiển RS485 RTU, hãy xem [Điều khiển ModBus RS485 JKISC57-R4A3 ].
Để biết điều khiển CANopen, hãy xem [CANopen CANbus Điều khiển JKISC57-C4A3 ].
Bước servo tiêu chuẩn, xem [Động cơ servo bước tích hợp JKISC57-P4A3 ].
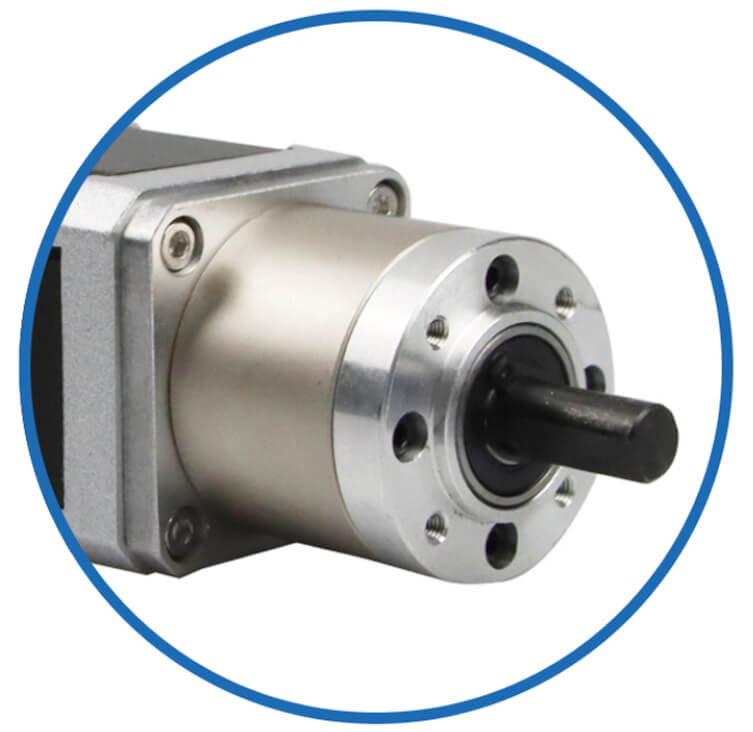
Với hộp số hành tinh, xem [JKISC57-P4A3 tích hợp servo bước với hộp số hành tinh có độ chính xác cao ].
Với vít bi, xem [JKISC57-P4A3 tích hợp servo bước với vít bi tuyến tính ].
Với vít me bên ngoài, xem [JKISC57-P4A3 tích hợp servo bước với trục vít me loại t ].
Với mô-đun tuyến tính, xem [JKISC57-P4A3 tích hợp servo bước với mô-đun tuyến tính ].
Đối với mô-men xoắn thấp, xem [0,55Nm - Điều khiển hướng xung - JKISC57-P1A3 ].
Đối với mô-men xoắn trung bình, xem [1,2Nm - Điều khiển hướng xung - JKISC57-P2A3 ].
Đối với mô-men xoắn trung bình, xem [1,89Nm - Điều khiển hướng xung - JKISC57-P3A3 ].
Để biết mô-men xoắn cao, hãy xem [2,8Nm - Điều khiển hướng xung - JKISC57-P5A3 ].
Để biết mô-men xoắn cao, hãy xem [3.0Nm - Điều khiển hướng xung - JKISC57-P6A3 ].
Là một người chuyên nghiệp Nhà sản xuất động cơ bước tích hợp hướng sâu tự khóa , JKONGMOTOR cung cấp các giải pháp điều khiển chuyển động tùy chỉnh cho khách hàng toàn cầu. Tìm hiểu thêm về khả năng của nhà máy của chúng tôi.
© 2025 BẢN QUYỀN CÔNG TY TNHH CHANGZHOU JKONGMOTOR TẤT CẢ QUYỀN ĐƯỢC ĐẢM BẢO.