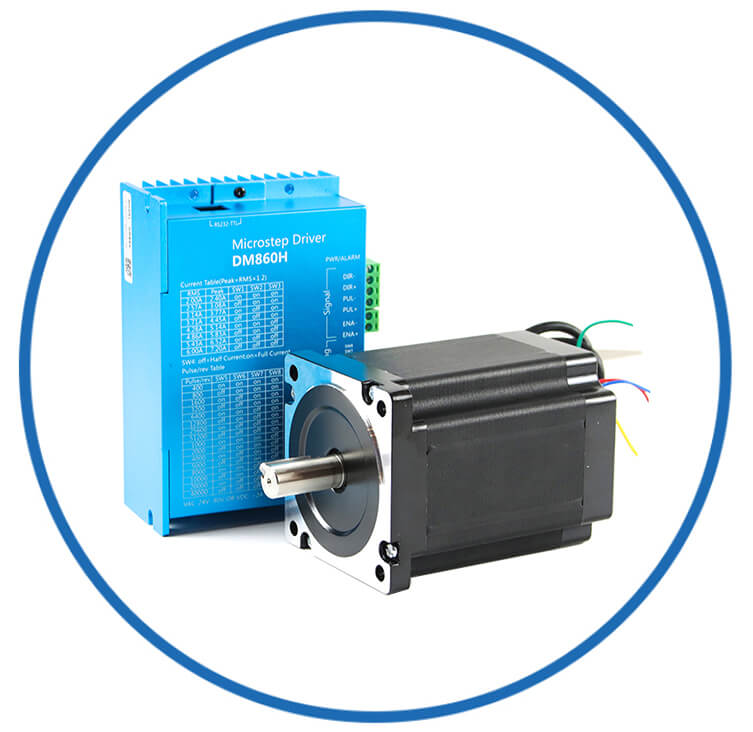
Strom: 2,8A
Widerstand: 1,1 Ω
Phaseninduktivität: 3,6 mH
Nenndrehmoment: 1,89 Nm (267,65 oz.in)
Encoder: 1000ppr / 17bit / 15bit
JKISC57-P3A3 mit Schneckengetriebe
Jkongmotor
Nema23-57mm
Impulstyp, RS485 ModBus, CANopen-Netzwerk
10 Stk
| Verfügbarkeit: | |
|---|---|
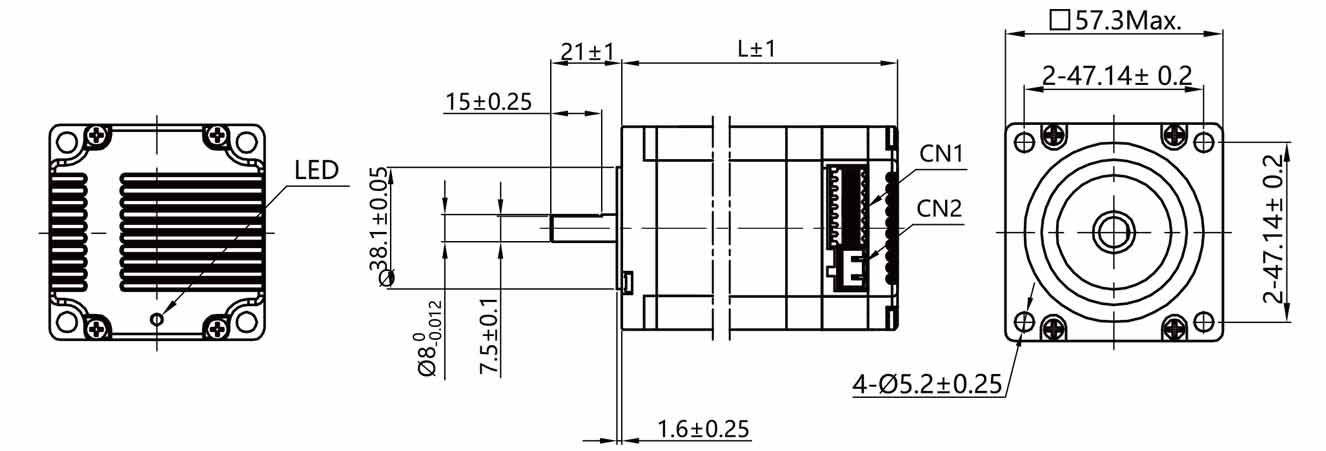
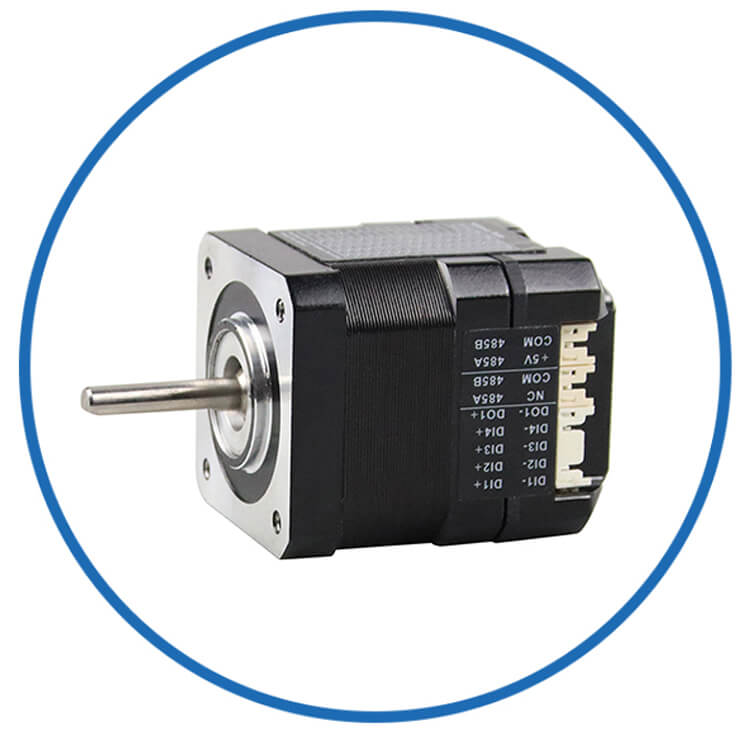
Der JKISC57-P3A3 ist ein integrierter NEMA 23-Schrittmotor mit geschlossenem Regelkreis, der für Anwendungen entwickelt wurde, die ein Nenndrehmoment von 1,89 N·m und eine präzise Positionierung erfordern. Zu seinen elektrischen Spezifikationen gehören ein Phasenstrom von 2,8 A, ein Phasenwiderstand von 1,1 Ω und eine Phaseninduktivität von 3,6 mH mit einem standardmäßigen Schrittwinkel von 1,8°. Der Motor hat eine Gehäuselänge von 96 mm und wiegt ca. 1,2 kg. Ein integrierter Encoder bietet 1000 PPR, 17-Bit- oder 15-Bit-Feedback, während der integrierte Treiber eine kompakte Motor- und Steuerungslösung schafft. Die Impulssteuerung ermöglicht den direkten Anschluss an gängige SPS-Bewegungsausgänge und Positioniersteuerungen. Wenn eine zusätzliche mechanische Untersetzung erforderlich ist, kann ein NMRV30-Schneckengetriebe integriert werden, das Übersetzungsverhältnisse von 5 bis 80 für Förderbänder, Zuführungen, Indexierungsgeräte, Drehtische und industrielle Automatisierung unterstützt. Für weitere Anforderungen an integrierte Servo-Schrittmotoren kontaktieren Sie uns bitte!!!
Typ: Integrierter Nema23-Servomotor mit Schneckengetriebe
Modellname: JKISC57-P3A3 Integrierter rechtwinkliger NEMA 23-Schrittmotor
Phase: 2
Schrittwinkel: 1,8 Grad
Strom: 2,8A
Widerstand: 1,1 Ω ± 10 % (20 ℃)
Induktivität: 3,6 mH ± 20 % (1 kHz 1 V RMS)
Haltemoment: 1,89 Nm (267,65 oz.in)
Encoder: 1000ppr / 17Bit / 15Bit
Steuermethode: Impuls (RS485, CANopen optional)
Rahmengröße: Nema 23 (57 x 57 mm)
Körperlänge: 96 mm
Schaftdurchmesser: 8 mm
Schaftlänge: 21 mm
Hochleistungsfähiger 32-Bit-Mikrocontroller mit Cortex-M4-Kern
Die höchste Impulsantwortfrequenz kann 200 kHz erreichen
Integrierte Schutzfunktion, die effektiv die sichere Verwendung des Geräts gewährleistet
Intelligente Stromregelung zur Reduzierung von Vibrationen, Lärm und Wärmeentwicklung
Durch den Einsatz von MOS mit niedrigem Innenwiderstand wird die Erwärmung im Vergleich zu herkömmlichen Produkten um 30 % reduziert
Spannungsbereich: DC12V-36V
Integriertes Design mit integriertem Antriebsmotor, einfacher Installation, geringem Platzbedarf und einfacher Verkabelung
Ausgestattet mit Anti-Reverse-Connection-Funktion
Pulstyp
RS485 MOdbus RTU-Netzwerktyp
CANopen-Netzwerktyp
Wasserdichter Typ: IP30, IP54, IP65, optional
Medizinische Geräte, Logistiktransport, industrielle Automatisierung, Textilmaschinen, Laser, Zeichnen, Industrie für traditionelle chinesische Medizinzutaten usw
| Elektrische Spezifikation | ||
| Produkttyp |
/ | Nema 23 Integrierter Schritt-Servomotor mit Schneckengetriebe |
| Modellname | / | JKISC57-P3A3 NEMA 23 Integrierter rechtwinkliger Schrittmotor |
| Phase | Phase | 2 |
| Schrittwinkel | ° | 1.8 |
| Aktuell | A | 2.8 |
| Widerstand | Ω | 1.1 |
| Induktivität | mH | 3.6 |
| Nenndrehmoment | Nm | 1.89 |
| Gesamthöhe | mm | 96 |
| Encoder |
/ | 1000ppr / 17Bit / 15Bit |
| Isolationsklasse | / | B |
| Treiberparameter |
Min | Bewertet | Max |
| Eingangsspannung (V) |
16 | 24 | 48 |
| Logikeingangsspannung (V) | 5 | 5 | 24 |
| Logikeingangsstrom (mA) | 10 | 10 | 50 |
| Pulsfrequenz (KHz) | 200 |
| Umfeld | Parameter |
| Kühlmethode | Natürliche oder erzwungene Kühlung |
| Anwendung | Staub, Öl und korrosive Gase vermeiden; von anderen wärmeerzeugenden Geräten fernhalten; verbieten Sie die Anwesenheit von brennbaren Gasen und leitfähigem Staub. |
| Betriebstemperatur | 0℃ ~ +50℃ |
| Umgebungsfeuchtigkeit | ≤85 % RH (keine Kondensation) |
| Vibrationen | 5,9 m/s² max |
| Lagertemperatur | -25℃ ~ +70℃ |
| Farbe | Name | Funktion |
| Grün | PWR | Betriebsanzeige |
| Rot | ALM | Alarmanzeige |
| Häfen | Stift | Portname | Beschreibung |
| CN1 | 1 | PUL+ | Pulssignal |
| 2 | PUL- |
||
| 3 | DIR+ | Richtungssignal | |
| 4 | DIR- |
||
| 5 | ENA+ | Signal aktivieren | |
| 6 | ENA- |
||
| 7 | NC | undefiniert | |
| 8 | NC | undefiniert | |
| 9 | ALM+ | Alarmsignal | |
| 10 | ALM- |
||
| 11 | PEND+ |
Ausstehendes Signal | |
| 12 | PEND- |
||
| 13 | NC |
undefiniert | |
| 14 | NC | undefiniert | |
| 15 | NC |
undefiniert | |
| 16 | NC | undefiniert | |
| CN2 |
1 | DC+ | Stromanschluss |
| 2 | DC- |
| Stift | Portname | Beschreibung |
| 1 | SW1 | Unterteilen Sie die Einstellungen |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Einstellung der Motordrehrichtung |
| Unterteilen | SW1 | SW2 |
SW3 |
SW4 |
| 200 | AUS |
AUS |
AUS |
AUS |
| 400 | AN |
AUS |
AUS |
AUS |
| 800 | AUS |
AN |
AUS |
AUS |
| 1600 | AN |
AN |
AUS |
AUS |
| 3200 | AUS |
AUS |
AN |
AUS |
| 6400 | AN |
AUS |
AN |
AUS |
| 12800 | AUS |
AN |
AN |
AUS |
| 25600 |
AN |
AN |
AN |
AUS |
| 1000 | AUS |
AUS |
AUS |
AN |
| 2000 | AN |
AUS |
AUS |
AN |
| 4000 | AUS |
AN |
AUS |
AN |
| 5000 | AN |
AN |
AUS |
AN |
| 8000 | AUS |
AUS |
AN |
AN |
| 10000 | AN |
AUS |
AN |
AN |
| 20000 | AUS |
AN |
AN |
AN |
| 25000 | AN |
AN |
AN |
AN |
Der Benutzer kann die Drehrichtung des Motors über SW5 einstellen, der zusammen mit dem DIR-Steuersignal arbeitet. Durch Ändern der SW5-Einstellung oder des DIR-Steuersignals kann die aktuelle Motordrehrichtung geändert werden.
| Wegbeschreibung | SW5 | DIR |
| CW | AUS | Niedriges Niveau |
| Gegen den Uhrzeigersinn | AN | Niedriges Niveau |
| Gegen den Uhrzeigersinn | AUS | Hohes Niveau oder Suspendiert |
| CW | AN | Hohes Niveau oder Suspendiert |

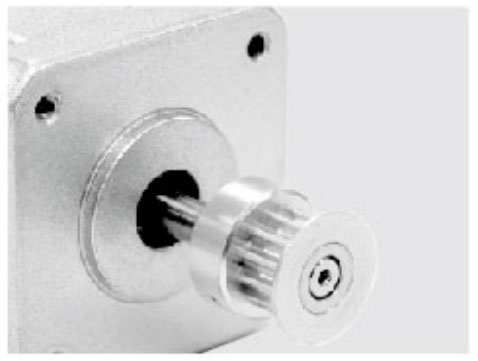
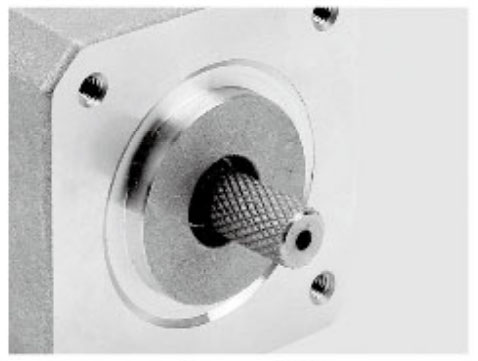
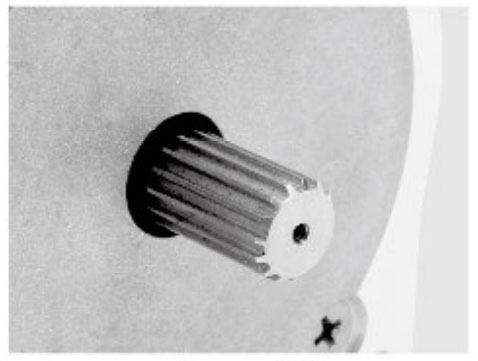
Metallriemenscheiben
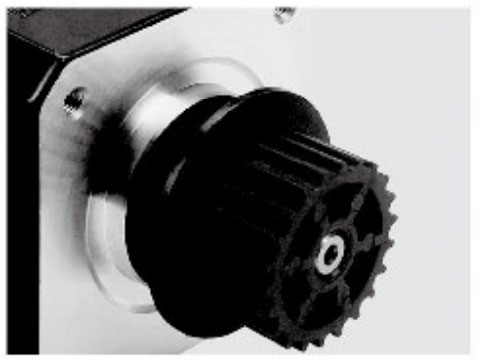
Kunststoffrolle
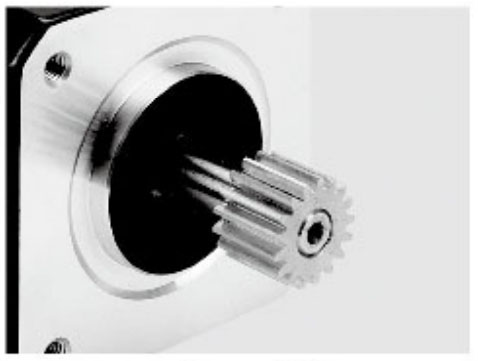
Gang
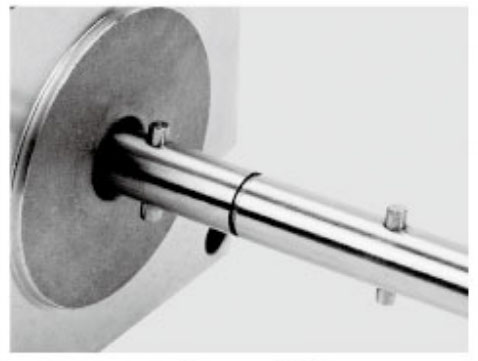
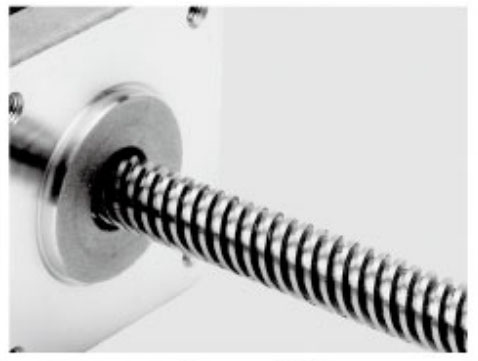
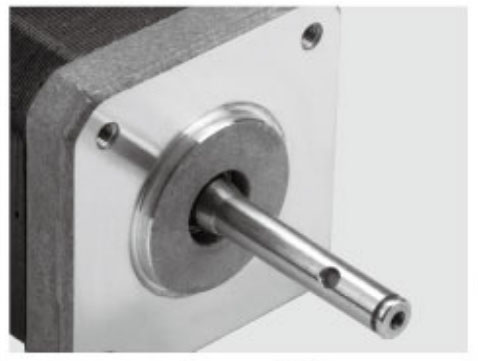
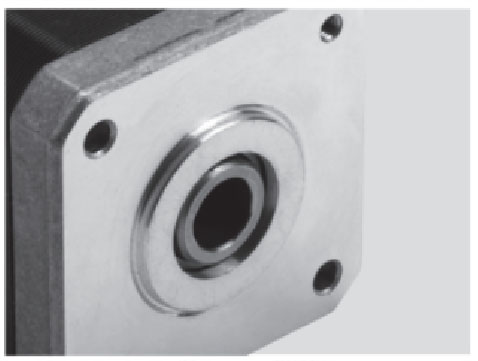
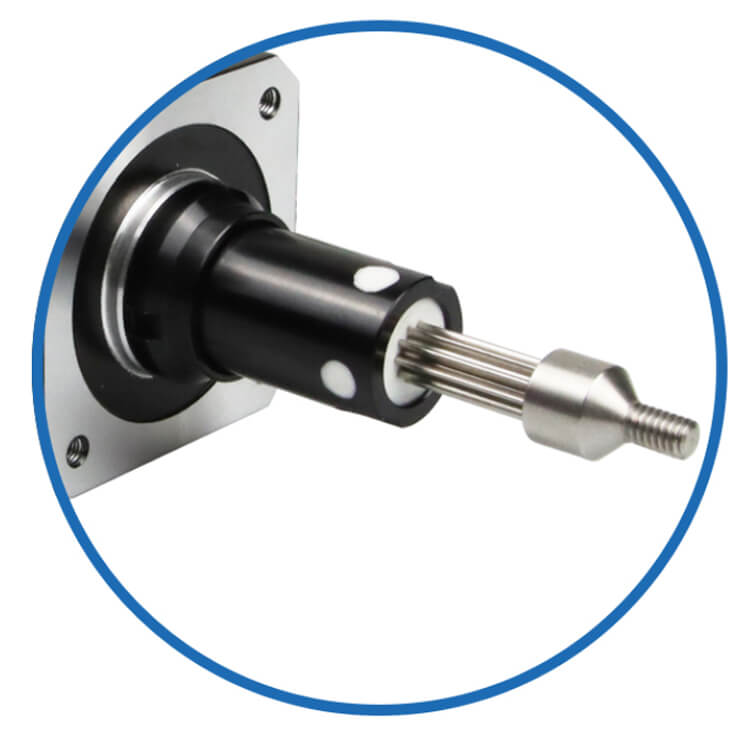
Wellenstift
Gewindeschaft
Panelmontage
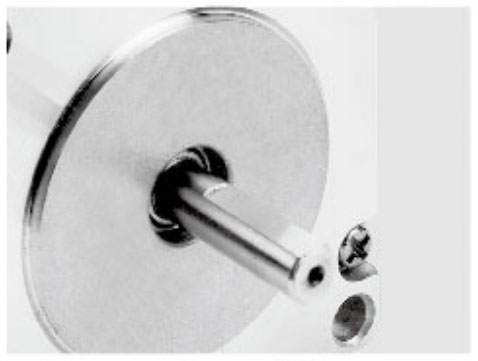
Hohlwelle
Gewindeschaft
Panelmontage
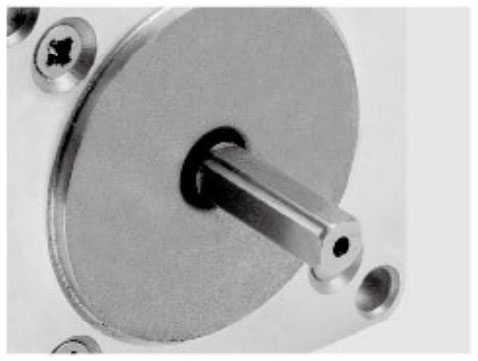
Einzelwohnung
Dual-Flat
Schlüsselwelle
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
| Kabel | Flansche | Welle | Leitspindel | Encoder | Bremsen | Getriebe | Motorsätze | Eingebaute Treiber | Noch individueller |
Informationen zur RS485-RTU-Steuerung finden Sie unter [RS485 ModBus-Steuerung JKISC57-R3A3 ].
Informationen zur CANopen-Steuerung finden Sie unter [CANopen CANbus-Steuerung JKISC57-C3A3 ].
Standard-Stufenservo, siehe [JKISC57-P3A3 integrierter Schritt-Servomotor ].
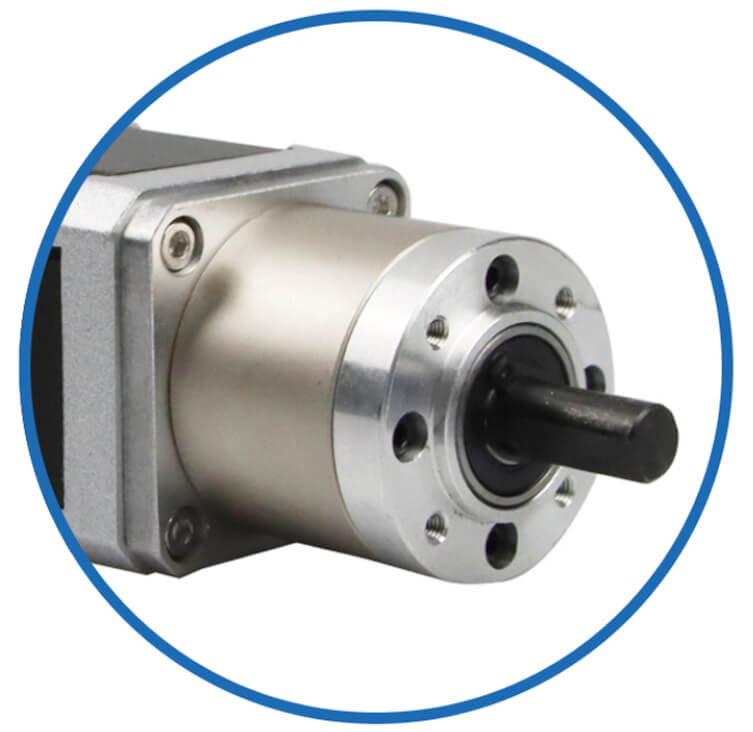
Mit Planetengetriebe, siehe [JKISC57-P3A3 integriertes Stufenservo mit hochpräzisem Planetengetriebe ].
Mit Kugelumlaufspindel, siehe [JKISC57-P3A3 integriertes Stufenservo mit linearer Kugelumlaufspindel ].
Mit externer Leitspindel, siehe [JKISC57-P3A3 integriertes Stufenservo mit linearer T-Typ-Leitspindel ].
Mit linearem Modul, siehe [JKISC57-P3A3 integrierter Schrittservo mit Linearmodul ].
Informationen zu niedrigem Drehmoment finden Sie unter [0,55 Nm – Impulsrichtungssteuerung – JKISC57-P1A3 ].
Für mittleres Drehmoment siehe [1,2 Nm – Impulsrichtungssteuerung – JKISC57-P2A3 ].
Informationen zu hohem Drehmoment finden Sie unter [2,2 Nm – Impulsrichtungssteuerung – JKISC57-P4A3 ].
Informationen zu hohem Drehmoment finden Sie unter [2,8 Nm – Impulsrichtungssteuerung – JKISC57-P5A3 ].
Informationen zu hohem Drehmoment finden Sie unter [3,0 Nm – Impulsrichtungssteuerung – JKISC57-P6A3 ].
Als Profi JKONGMOTOR, Hersteller von selbsthemmenden integrierten Schrittmotoren mit Schneckengetriebe , bietet maßgeschneiderte Bewegungssteuerungslösungen für globale Kunden. Erfahren Sie mehr über unsere Fabrikkapazitäten.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO.,LTD ALLE RECHTE VORBEHALTEN.