Saat ini: 3A
Resistansi: 1,4Ω
Induktansi fase: 4,5mH
Torsi Terukur: 2,2Nm(311,55oz.in)
Pembuat enkode: 1000ppr / 17bit / 15bit
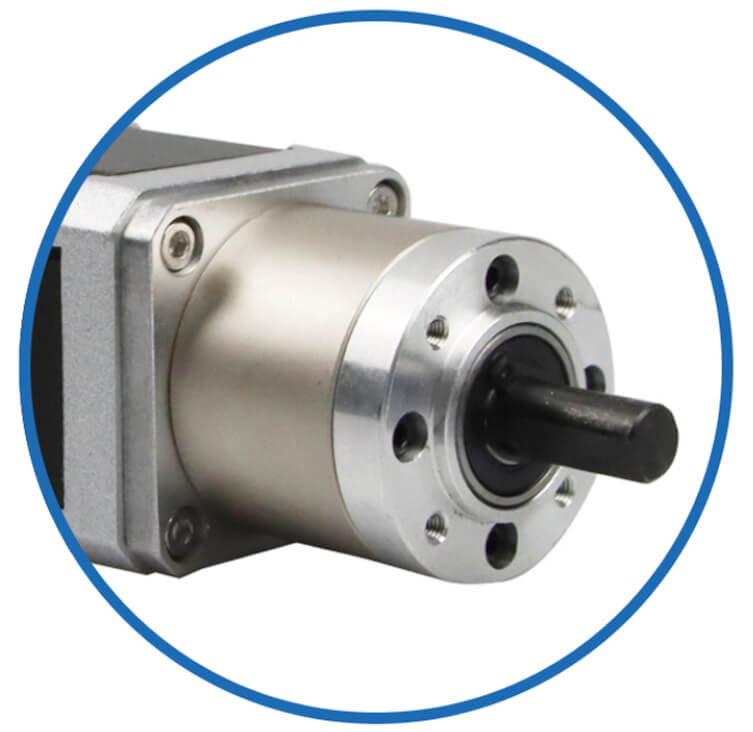
JKISC57-R4A3 dengan Planetary Gearbox Seri PRF/PRL60-L
Jkongmotor
Nema23-57mm
Tipe Pulsa, ModBus RS485, Jaringan CANopen
10 buah
| Tersedianya: | |
|---|---|
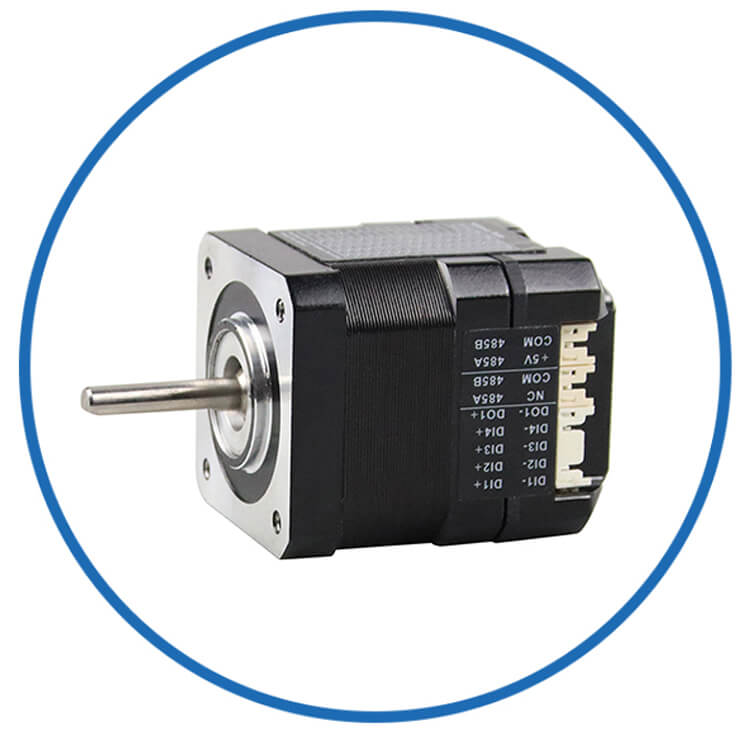
JKISC57-R4A3 adalah motor servo stepper planetary geared NEMA 23 terintegrasi yang dirancang untuk aplikasi gerak industri torsi tinggi menggunakan kontrol Modbus RS485. Ini menghasilkan torsi terukur 2,2 N·m, arus 3,0 A, resistansi 1,4 Ω, induktansi 4,5 mH, dan panjang bodi 102 mm. Driver terintegrasinya mengurangi komponen dan kabel eksternal, sementara encoder mendukung opsi encoder absolut satu putaran dan multi putaran untuk pemosisian loop tertutup yang akurat. Gearbox planetary PRF/PRL60-L membantu meningkatkan kepadatan torsi dan memberikan solusi transmisi yang ringkas. Komunikasi RS485 menjadikan motor ini cocok untuk otomatisasi berbasis PLC, mesin multi-sumbu, konveyor, peralatan pengemasan, robotika, dan aplikasi penentuan posisi industri. Dengan rangka NEMA 23, JKISC57-R4A3 menawarkan kombinasi praktis antara torsi, kemampuan komunikasi, dan fleksibilitas pemasangan.
Bicaralah dengan JKongmotor hari ini untuk motor servo stepper planetary geared RS485 yang disesuaikan dengan peralatan Anda.
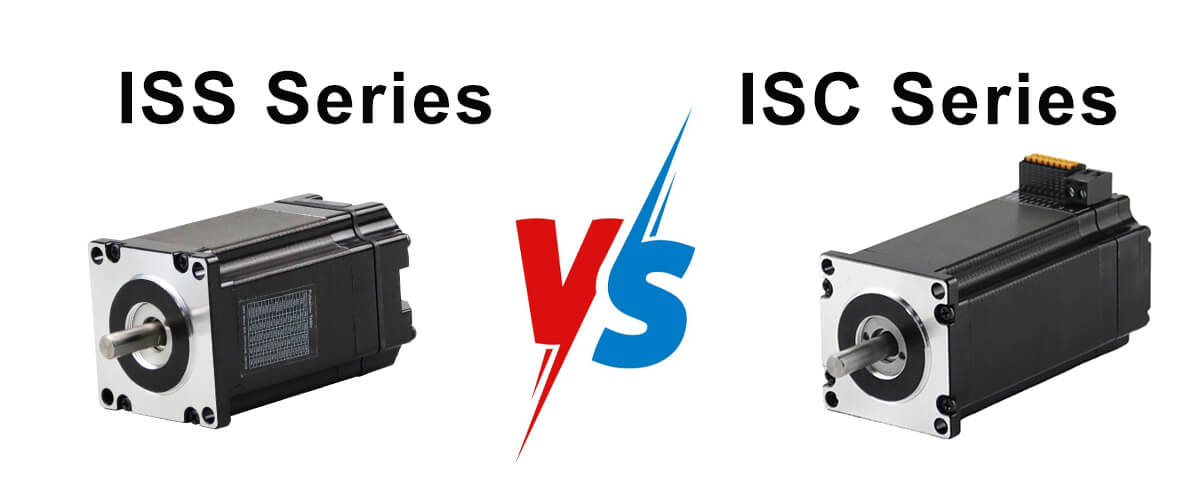
| Seri | ISS | adalah |
| Pin Kabel |
Konektor tradisional | Kabel yang lebih cerdas dengan perlindungan |
| Kenaikan suhu | Kenaikan suhu motor normal | Kenaikan suhu yang lebih rendah meningkatkan akurasi dan memastikan kinerja lebih stabil. |
| Tingkat Perlindungan | tanpa Perlindungan IP |
IP30, IP54, IP65... |
Tipe: motor stepper Nema23 dengan driver bawaan
Nama Model: JKISC57-R4A3
Fase: 2
Sudut Langkah: 1,8 derajat
Saat ini: 3A
Resistansi: 1,4Ω±10%(20℃)
Induktansi: 4,5mH±20%(1kHz 1V RMS)
Torsi Penahan: 2,2Nm (311,55oz.in)
Pembuat enkode: 1000ppr / 17Bit / 15Bit
Metode Kontrol: RS485 (Plus, CANopen opsional)
Ukuran Bingkai: Nema 23 (57x57mm)
Panjang Tubuh: 102mm
Diameter Poros: 8mm
Panjang Poros: 21mm
Pengontrol mikro 32-bit inti Cortex-M4 berkinerja tinggi
Frekuensi respon pulsa tertinggi bisa mencapai 200KHz
Fungsi perlindungan bawaan, secara efektif memastikan penggunaan perangkat yang aman
Pengaturan arus yang cerdas untuk mengurangi getaran, kebisingan, dan timbulnya panas
Mengadopsi MOS resistansi internal yang rendah, pemanasan berkurang 30% dibandingkan produk biasa
Kisaran tegangan: DC12V-36V
Desain terintegrasi dengan motor penggerak terintegrasi, pemasangan mudah, tapak kecil, dan kabel sederhana
Dilengkapi dengan fungsi koneksi anti terbalik
Jenis pulsa
Tipe jaringan RS485 MOdbus RTU
Tipe jaringan CANopen
Tipe tahan air: IP30, IP54, IP65, opsional
Peralatan medis, transportasi logistik, otomasi industri, mesin tekstil, laser, gambar, industri bahan obat tradisional Tiongkok, dll
| Spesifikasi Listrik | ||
| Jenis Produk |
/ | Motor Stepper Terintegrasi Berpenggerak Planet Nema 23 dengan Driver Bawaan |
| Nama Model | / | JKISC57-R4A3 |
| Fase | fase | 2 |
| Sudut Langkah | ° | 1.8 |
| Saat ini | A | 3 |
| Perlawanan | Ω | 1.4 |
| Induktansi | mH | 4.5 |
| Torsi Terukur | Nm | 2.2 |
| Tinggi Total | mm | 102 |
| Pembuat enkode |
/ | 1000ppr / 17Bit / 15Bit |
| Kelas Isolasi | / | B |
| Parameter Pengemudi |
Minimal | Dinilai | Maks |
| Tegangan Masukan(V) |
16 | 24 | 48 |
| Tegangan Masukan Logika (V) | 5 | 5 | 24 |
| Arus Masukan Logika (mA) | 10 | 10 | 50 |
| Frekuensi Pulsa (KHz) | 200 |
| Lingkungan | Parameter |
| Metode Pendinginan | Pendinginan alami atau paksa |
| Aplikasi | Hindari debu, minyak dan gas korosif; jauhkan dari peralatan penghasil panas lainnya; melarang adanya gas yang mudah terbakar dan debu konduktif. |
| Suhu Operasional | 0℃ ~ +50℃ |
| Kelembaban lingkungan | ≤85%RH(tanpa kondensasi) |
| Getaran | maks 5,9m/dtk² |
| Suhu Penyimpanan | -25℃ ~ +70℃ |
| Warna | Nama | Fungsi |
| Hijau | PWR | Indikator daya |
| Merah | ALM | Indikator alarm |
| Pin | Nama Pelabuhan | Keterangan |
| 1 | SW1 | Pengaturan Alamat Mesin |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Pengaturan Baud Rate Komunikasi RS485 |
| Pelabuhan | Pin | Nama Pelabuhan | Keterangan | Fungsi Bawaan |
| CN1 | 1 | DI1+ | Input Digital 1 Terminal Positif | Sinyal asal |
| 2 | DI1- |
Input Digital 1 Terminal Negatif | ||
| 3 | DI2+ | Input Digital 2 Terminal Positif | Sinyal batas positif | |
| 4 | DI2- |
Terminal Negatif Input Digital 2 | ||
| 5 | DI3+ | Input Digital 3 Terminal Positif | Sinyal batas negatif | |
| 6 | DI3- |
Terminal Negatif Input Digital 3 | ||
| 7 | DO1+ | Input Digital 1 Terminal Positif | Belum diartikan | |
| 8 | DO1- |
Input Digital 1 Terminal Negatif | ||
| 9 | DO2+ | Input Digital 2 Terminal Positif | Sinyal alarm | |
| 10 | DO2- |
Terminal Negatif Input Digital 2 | ||
| CN2 |
1 | 485A | Terminal Positif Komunikasi RS485 | - |
| 2 | tidak |
belum diartikan | - |
|
| 3 | 485B | Terminal Negatif Komunikasi RS485 | - |
|
| 4 | com | Pelabuhan Umum | - |
|
| CN3 | 1 | 485A | Terminal Positif Komunikasi RS485 | - |
| 2 | 5V | +5V | - |
|
| 3 | 485B | Terminal Negatif Komunikasi RS485 | - |
|
| 4 | com |
Pelabuhan Umum | - |
| Pelabuhan | Pin | Nama Pelabuhan | Keterangan |
| CN4 | 1 | GND | Kabel catu daya negatif |
| 2 | VCC | Kabel catu daya positif | |
| CN5 | 1 | RXD | Penerima komunikasi port serial |
| 2 | TXD | pengirim komunikasi port serial | |
| 3 | com | Pelabuhan umum | |
| 4 | 5V | +5V |
| Alamat | SW1 | SW2 |
SW3 |
SW4 |
| *Bawaan | MATI |
MATI |
MATI |
MATI |
| 1 | PADA |
MATI |
MATI |
MATI |
| 2 | MATI |
PADA |
MATI |
MATI |
| 3 | PADA |
PADA |
MATI |
MATI |
| 4 | MATI |
MATI |
PADA |
MATI |
| 5 | PADA |
MATI |
PADA |
MATI |
| 6 | MATI |
PADA |
PADA |
MATI |
| 7 |
PADA |
PADA |
PADA |
MATI |
| 8 | MATI |
MATI |
MATI |
PADA |
| 9 | PADA |
MATI |
MATI |
PADA |
| 10 | MATI |
PADA |
MATI |
PADA |
| 11 | PADA |
PADA |
MATI |
PADA |
| 12 | MATI |
MATI |
PADA |
PADA |
| 13 | PADA |
MATI |
PADA |
PADA |
| 14 | MATI |
PADA |
PADA |
PADA |
| 15 | PADA |
PADA |
PADA |
PADA |
Catatan: *Pengaturan default pabrik adalah 01, konfigurasi dapat disesuaikan (Daftar 200Bh).
| Tingkat Baud | SW5 |
| *Bawaan | MATI |
| 115200bps | PADA |
Catatan: *Pengaturan default pabrik adalah 57600 bps, dapat disesuaikan (daftarkan 200Ch).
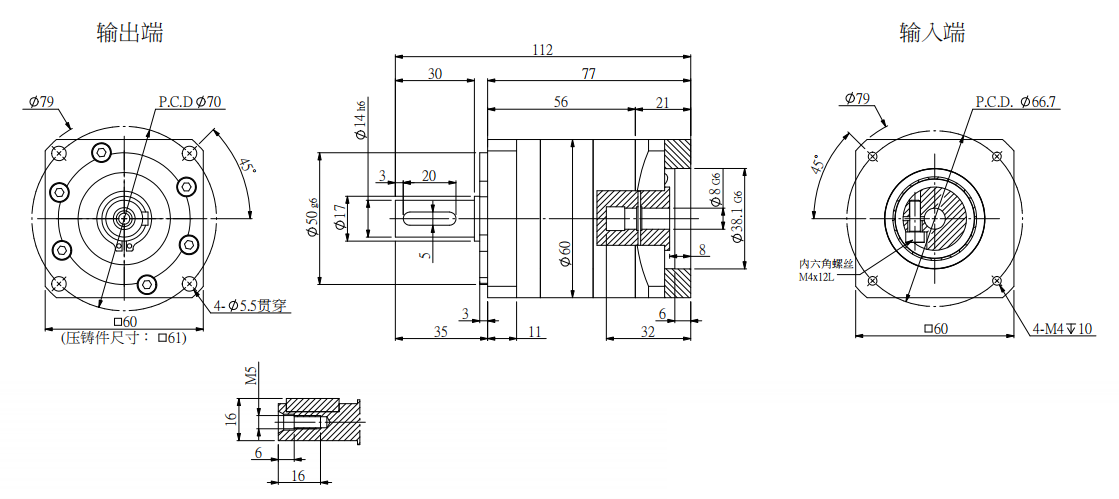
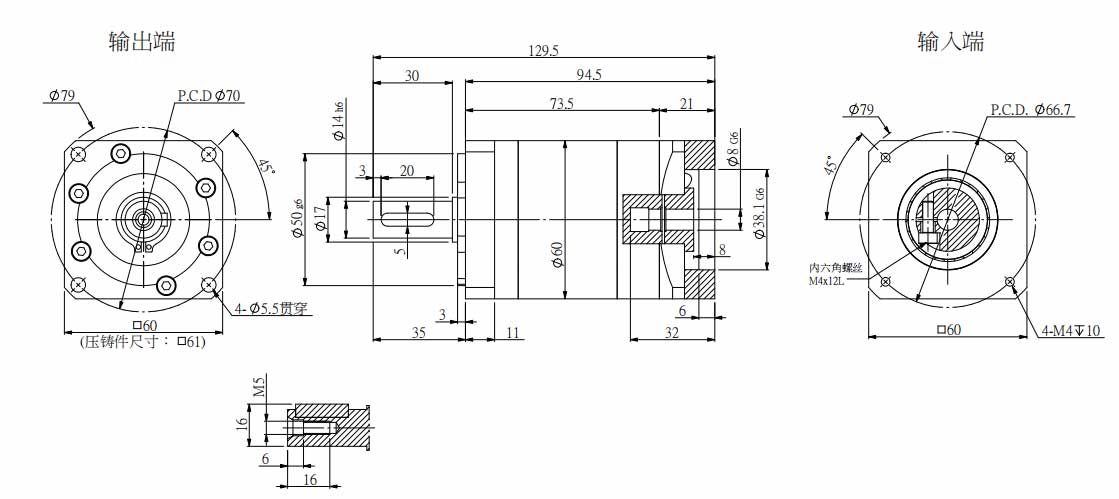
| Model | PRF/PRL60-L1 | PRF/PRL60-L2 | ||||||||||||||||
| Rasio Roda Gigi | / | 3 | 4 | 5 | 7 | 10 | 12 | 15 | 16 | 20 | 25 | 28 | 30 | 35 | 40 | 50 | 70 | 100 |
| Torsi Terukur | 27 | 40 | 40 |
34 | 16 | / | / | / | 40 | 40 | / | / | 40 | 40 | 40 | 34 | 16 | |
| Torsi Maks | 41 |
60 | 60 | 51 | 24 | / | / | / | 60 | 60 | / | / | 60 | 60 | 60 | 51 | 24 | |
| Diameter Motor | mm | 57 | ||||||||||||||||
| Diameter Poros Motor | mm | 8 | ||||||||||||||||
| Flensa motor | mm | 38.1 | ||||||||||||||||
| Jarak lubang penutup depan | mm | 47.1 |
||||||||||||||||
| Lingkaran nada sampul depan | mm | 66.6 |
||||||||||||||||
| Lubang pemasangan | / | M4 |
||||||||||||||||
| Panjang Kotak Gir | mm | 112 | 129.5 | |||||||||||||||
| Bulu Mata Punggung | arcmin | ≤8 menit busur | ≤12 menit busur | |||||||||||||||
| Efisiensi | % | ≥96 | ≥94 | |||||||||||||||
| Nilai Kecepatan Masukan | Rpm | 4000 | ||||||||||||||||
| Kecepatan Masukan Maks | Rpm | 8000 | ||||||||||||||||
| Rentang Hidup Rata-Rata | H | 20000 | ||||||||||||||||
| Kebisingan | dB | ≤58 | ||||||||||||||||
| Suhu Kerja. | ℃ | -20 hingga +80 | ||||||||||||||||
| Minyak pelumas | / | Gemuk Sepenuhnya Sintetis | ||||||||||||||||


Konektor, Gearbox, Encoder, Rem, Driver Terintegrasi...
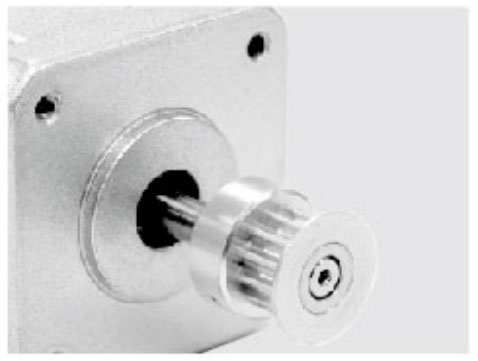
Katrol Logam
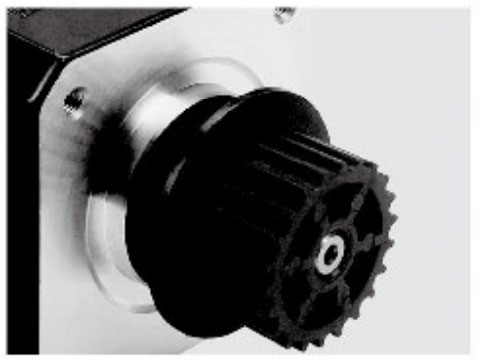
Katrol Plastik
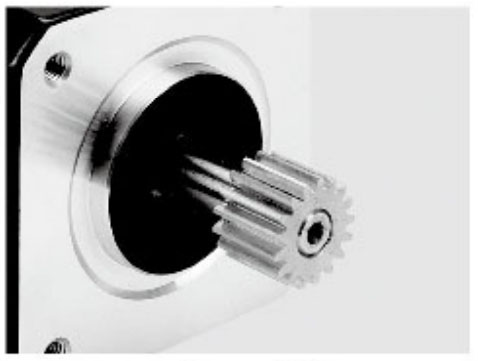
Gigi
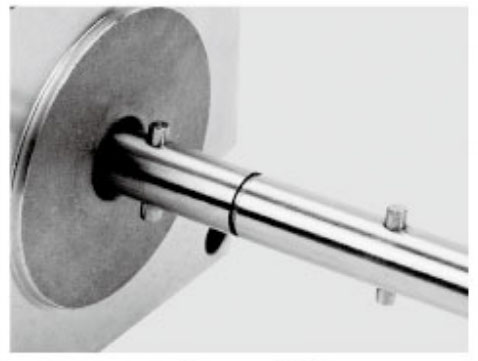
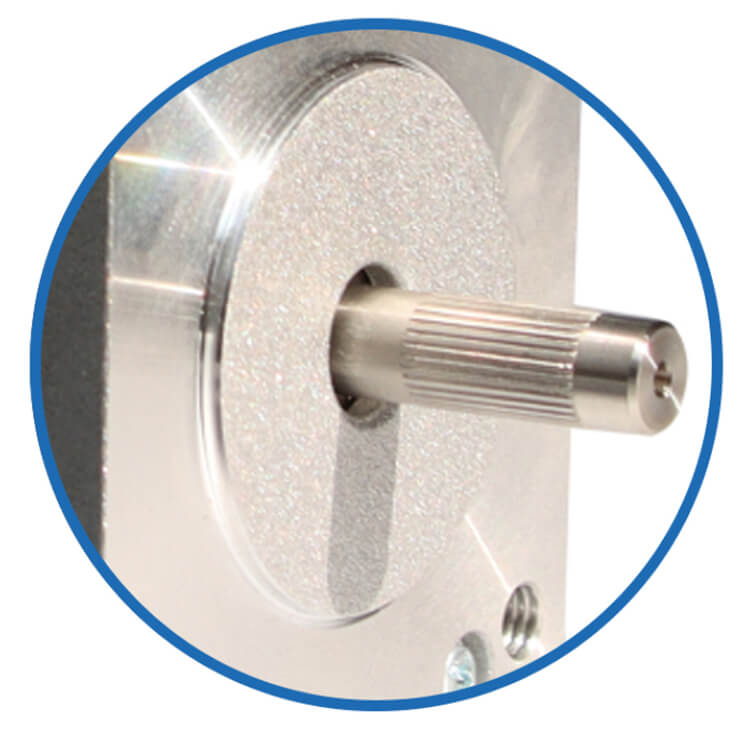
Pin Poros
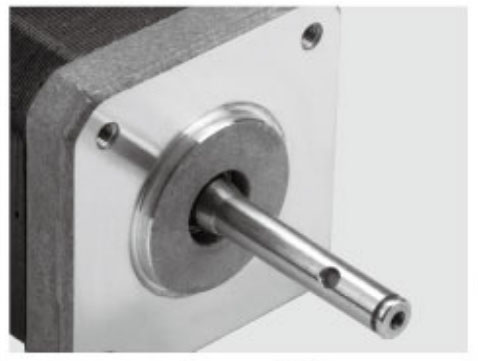
Poros Berulir
Pemasangan Panel
Poros Berongga
Poros Berulir
Pemasangan Panel
Datar Tunggal
Datar Ganda
Poros Kunci
Kabel
Flensa
Batang
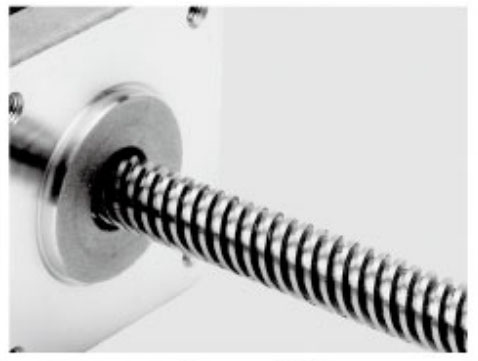
Batang Sekrup Timbal
Pembuat enkode
Rem
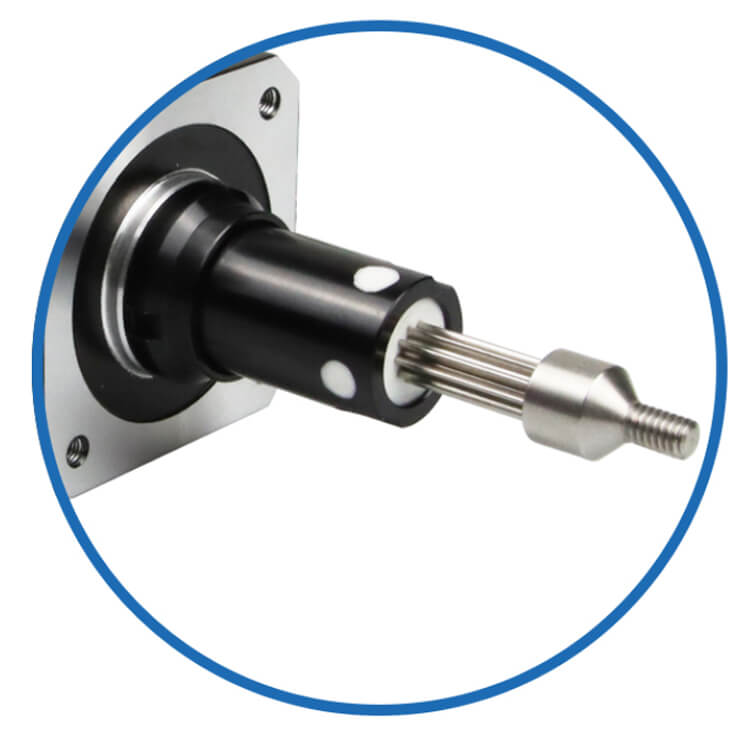
Gearbox
Perlengkapan Bermotor
Driver Terintegrasi
Lebih Disesuaikan
Untuk kontrol Arah Pulsa, lihat [Kontrol Arah Pulsa JKISC57-P4A3 ].
Untuk kontrol CANopen, lihat [BISAmembuka Kontrol CANbus JKISC57-C4A3 ].
Step-servo standar, lihat [Motor servo langkah terintegrasi JKISC57-R4A3 ].
Dengan worm gearbox, lihat [JKISC57-R4A3 servo langkah terintegrasi dengan worm gearbox ].
Dengan sekrup bola, lihat [JKISC57-R4A3 step-servo terintegrasi dengan sekrup bola linier ].
Mengenai sekrup utama eksternal, lihat [JKISC57-R4A3 servo langkah terintegrasi dengan sekrup timah tipe-t linier ].
Dengan modul linier, lihat [JKISC57-R4A3 step-servo terintegrasi dengan modul linier ].
Untuk torsi rendah, lihat [0,55Nm - Kontrol ModBus RS485 - JKISC57-R1A3 ].
Untuk torsi sedang, lihat [1,2Nm - Kontrol ModBus RS485 - JKISC57-R2A3 ].
Untuk torsi sedang, lihat [1,89Nm - Kontrol ModBus RS485 - JKISC57-R3A3 ].
Untuk torsi tinggi, lihat [2,2Nm - Kontrol ModBus RS485 - JKISC57-R4A3 ].
Untuk torsi tinggi, lihat [2,8Nm - Kontrol ModBus RS485 - JKISC57-R5A3 ].
Untuk torsi tinggi, lihat [3,0Nm - Kontrol ModBus RS485 - JKISC57-R6A3 ].
Sebagai seorang profesional yang diarahkan planetary produsen motor stepper terintegrasi , JKONGMOTOR menyediakan solusi kontrol gerak yang disesuaikan untuk klien global. Pelajari lebih lanjut tentang kemampuan pabrik kami.
© HAK CIPTA 2025 CHANGZHOU JKONGMOTOR CO.,LTD SEMUA HAK DILINDUNGI.