Dansk
Visninger: 0 Forfatter: Jkongmotor Udgivelsestid: 2026-03-10 Oprindelse: websted
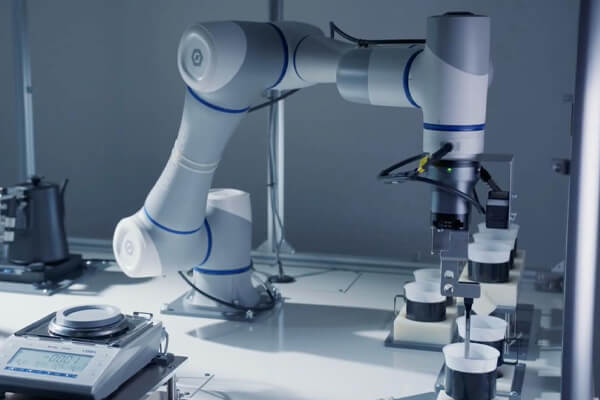
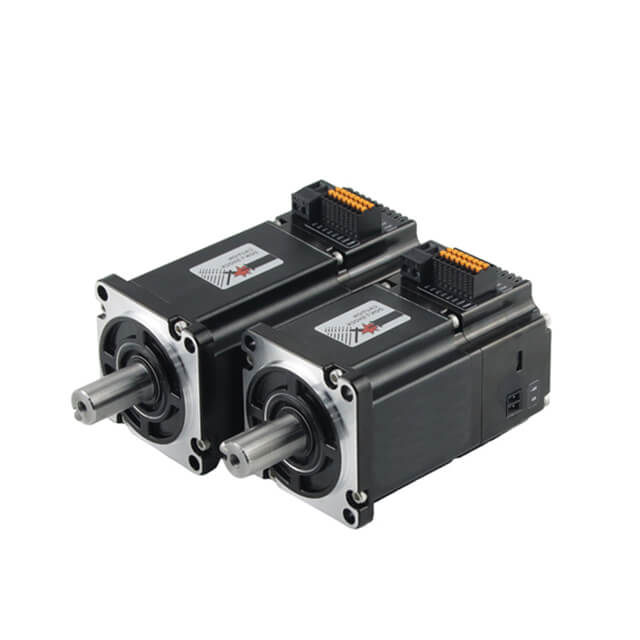
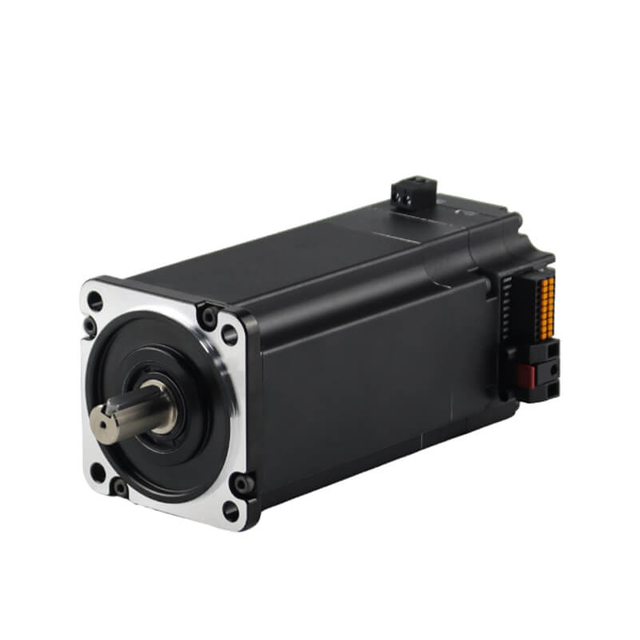
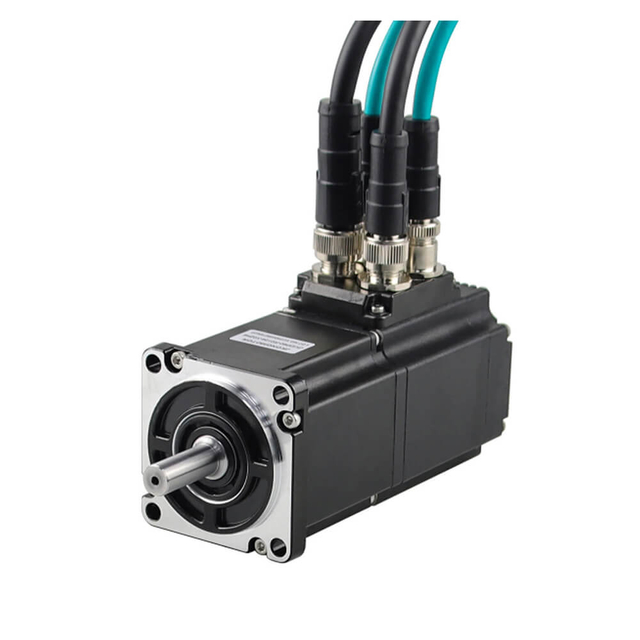
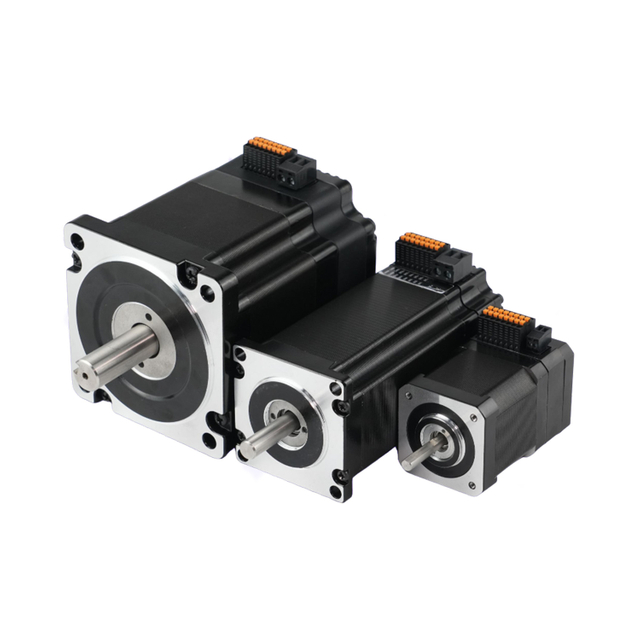
Integreret servomotor OEM ODM-tilpassede løsninger kombinerer motor-, driver-, encoder- og kontrolelektronik til en kompakt enhed, der giver høj præcision, forenklet ledningsføring, forbedret sikkerhed og fleksibel tilpasning til robotteknologi og automationssystemer.
Samarbejdsrobotter, almindeligvis kendt som cobots , transformerer hurtigt moderne produktion, logistik, elektronikmontage og medicinsk automatisering. I modsætning til traditionelle industrirobotter er cobots designet til at fungere side om side med mennesker , hvilket kræver kompakte designs, præcis bevægelseskontrol, høj pålidelighed og streng overholdelse af sikkerhedskrav.
I centrum af disse robotsystemer ligger den integrerede servomotor . Ved at kombinere motor, koder, drev og styreelektronik i en enkelt kompakt enhed, forenkler integrerede servomotorer dramatisk robotledsarkitekturen, mens de forbedrer effektiviteten og reaktionsevnen.
I denne vejledning undersøger vi, hvordan integrerede servomotorer muliggør moderne cobot-ydeevne – fra pladsoptimering og høj effekttæthed til avancerede kommunikationsprotokoller og næste generations robotarkitekturer . Vi undersøger også nye hardwaretrends, der former fremtiden for kollaborativ automatisering.
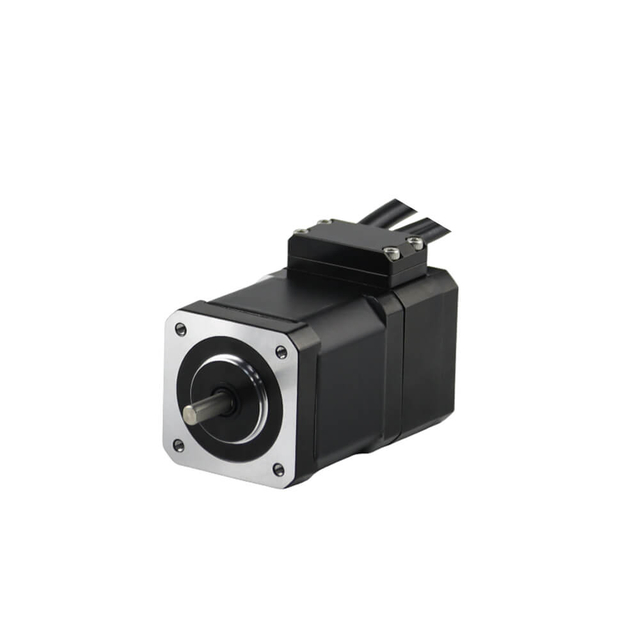
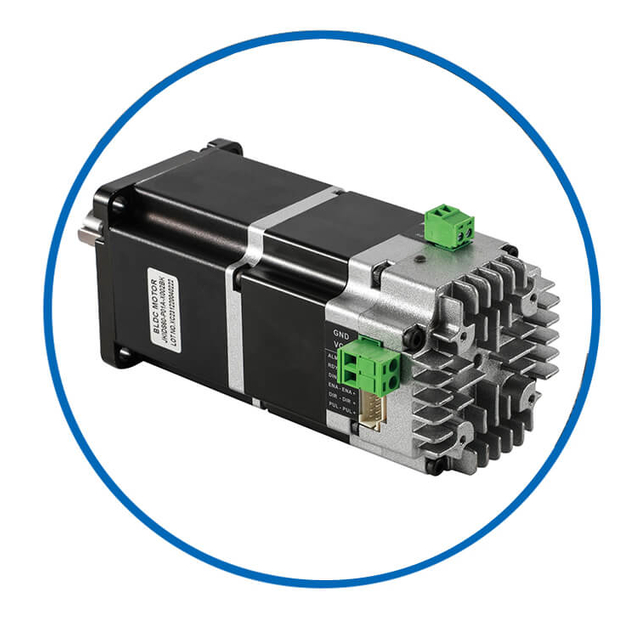
Integreret DC-servomotor med bremse
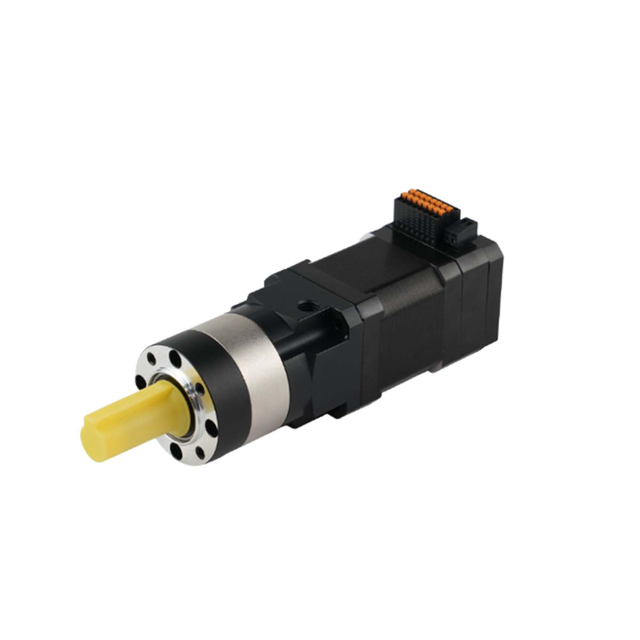
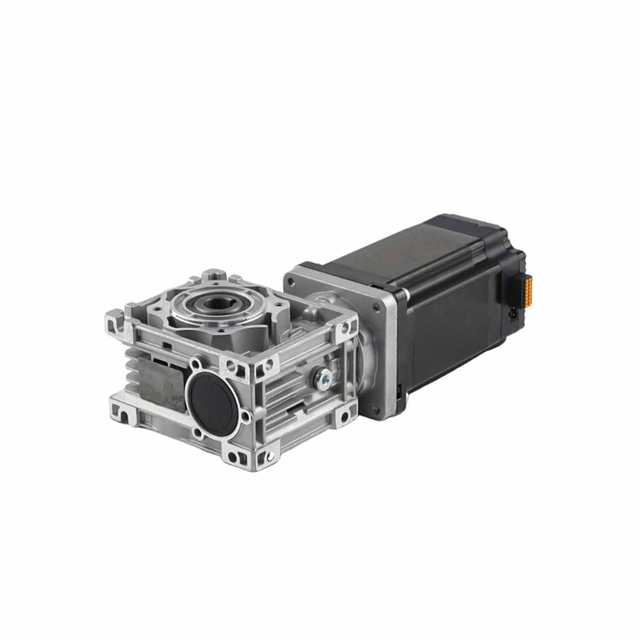
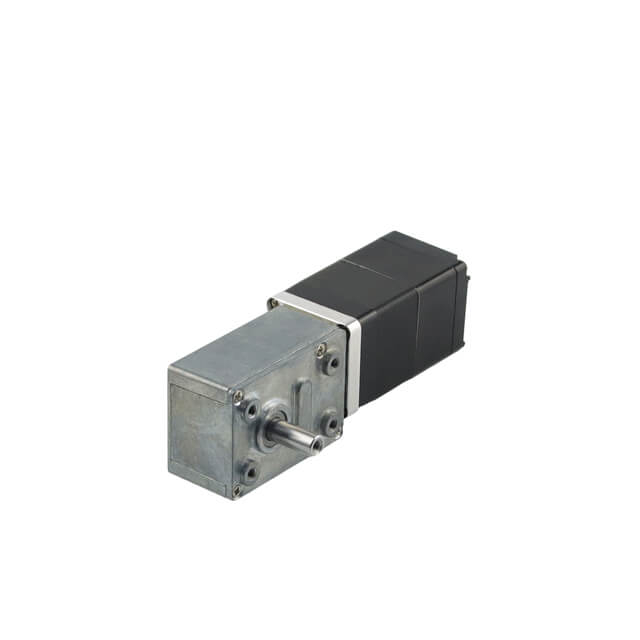
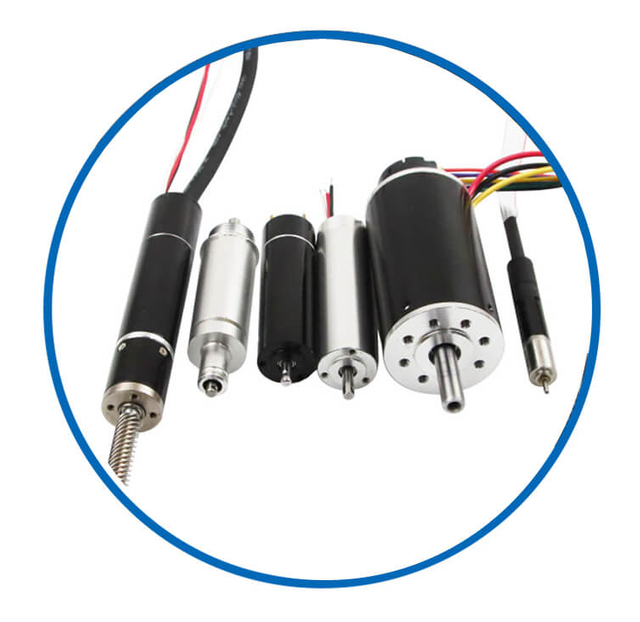
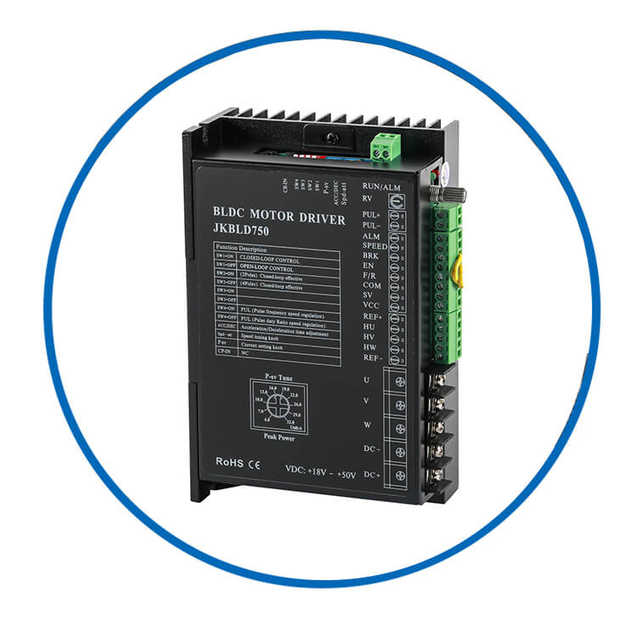
Som en professionel producent af børsteløse jævnstrømsmotorer med 13 år i Kina tilbyder Jkongmotor forskellige bldc-motorer med skræddersyede krav, herunder 33 42 57 60 80 86 110 130 mm, derudover er gearkasser, bremser, encodere, børsteløse motordrivere og integrerede drivere valgfri.
 |
 |
 |
 |
 |
Professionelle specialtilpassede børsteløse motortjenester beskytter dine projekter eller udstyr.
|
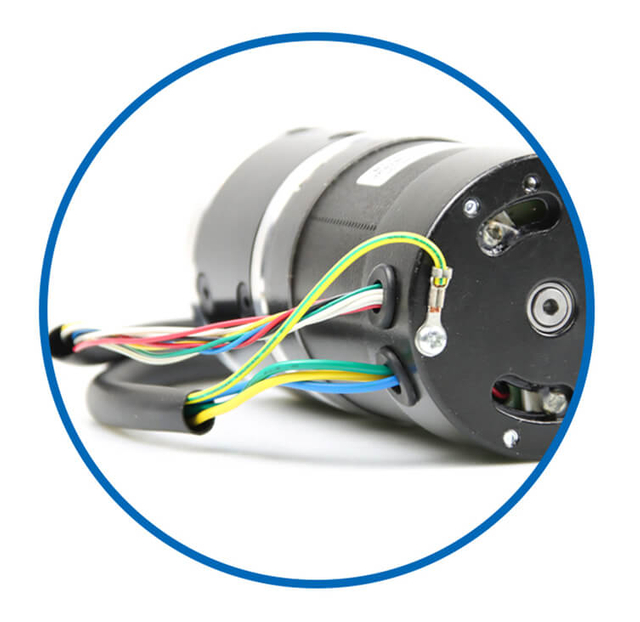
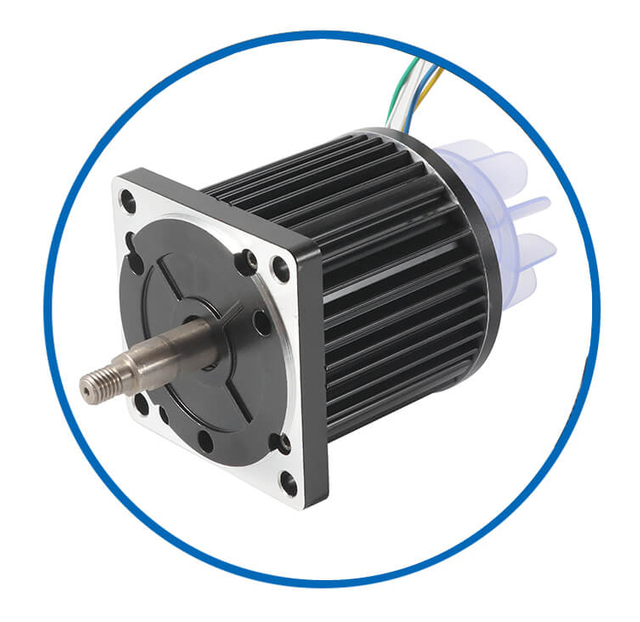
| Ledninger | Covers | Fans | Skafter | Integrerede drivere | |
 |
 |
 |
 |
 |
|
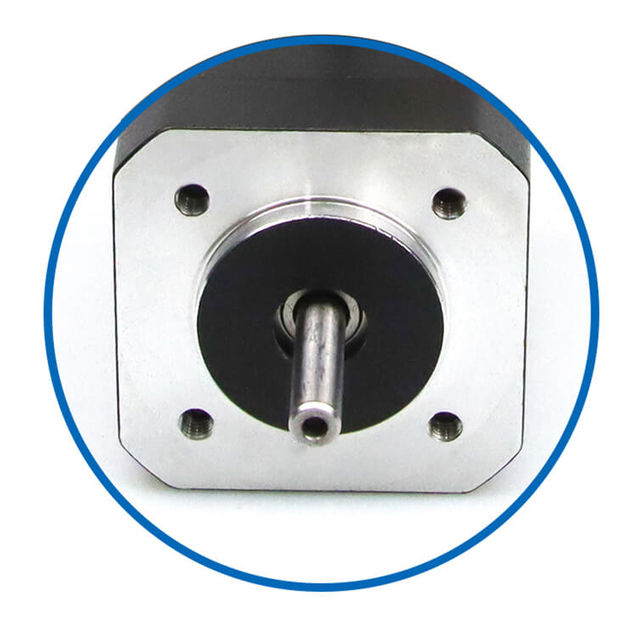
| Bremser | Gearkasser | Ude rotorer | Coreless DC | Chauffører |
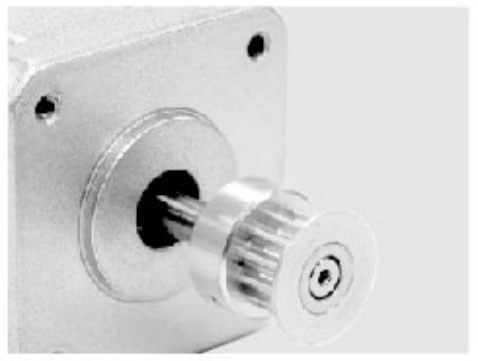
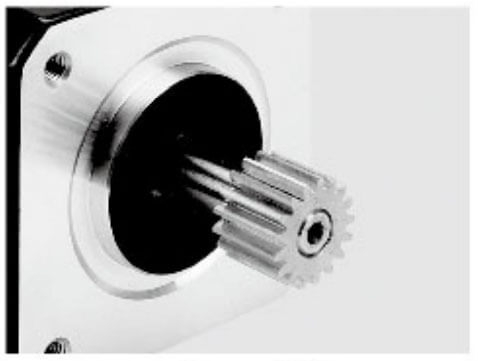
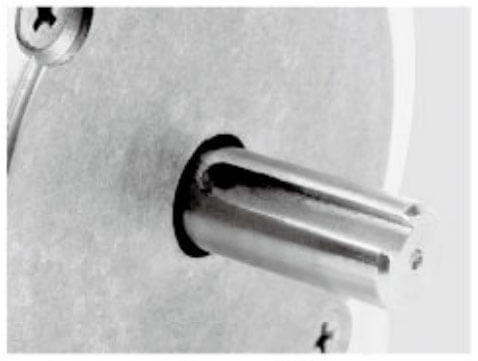
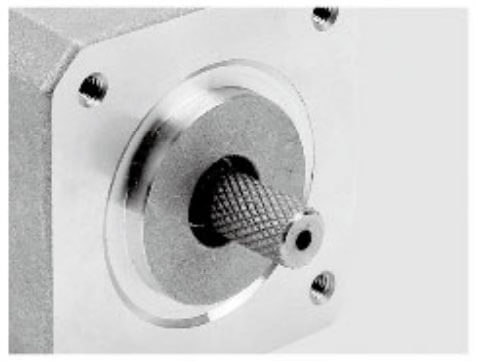
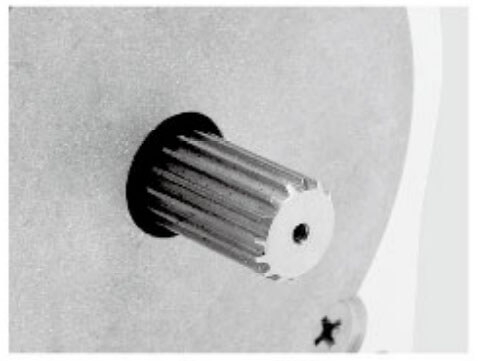
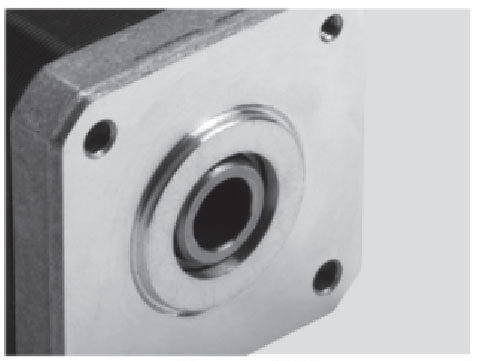
Jkongmotor tilbyder mange forskellige akselmuligheder til din motor samt tilpasselige aksellængder for at få motoren til at passe problemfrit til din applikation.
 |
 |
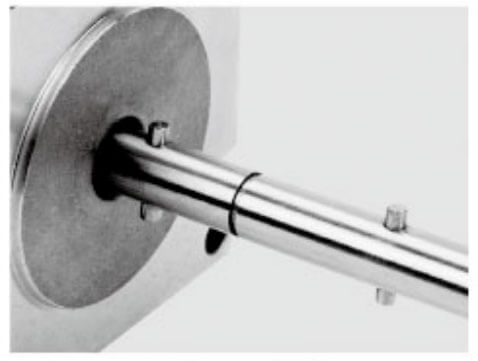 |
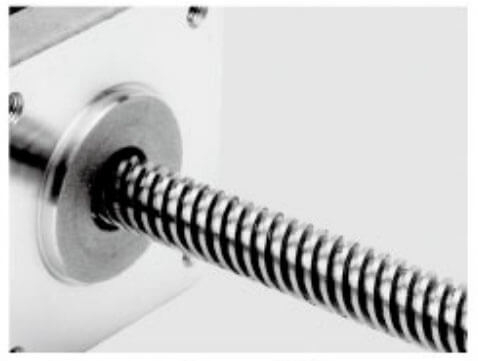 |
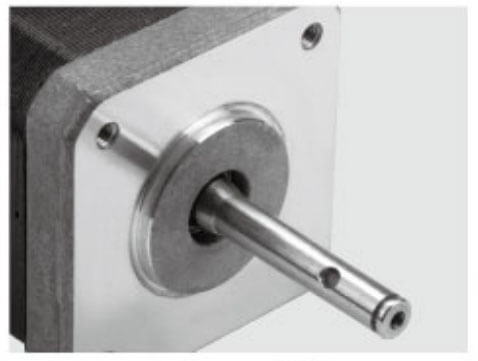 |
En bred vifte af produkter og skræddersyede tjenester, der matcher den optimale løsning til dit projekt.
1. Motorer bestod CE Rohs ISO Reach-certificeringer 2. Strenge inspektionsprocedurer sikrer ensartet kvalitet for hver motor. 3. Gennem produkter af høj kvalitet og overlegen service har jkongmotor sikret sig et solidt fodfæste på både indenlandske og internationale markeder. |
| Remskiver | Gear | Akselstifter | Skrue aksler | Krydsborede aksler | |
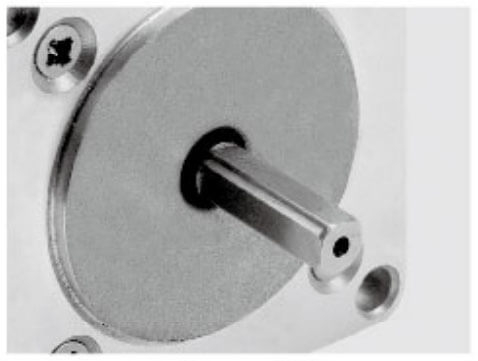 |
 |
 |
 |
 |
|
| Lejligheder | Nøgler | Ude rotorer | Hobbing skafter | Hult skaft |
Moderne kollaborative robotter (cobots) er designet til at arbejde sikkert sammen med mennesker inden for fremstilling, logistik, elektronikmontage og laboratorieautomatisering. For at opnå kompakt design, præcis bevægelse og pålidelig drift bruger mange cobot-producenter integrerede servomotorer . Disse motorer kombinerer motor-, drev-, encoder- og kontrolelektronik i en enkelt kompakt enhed, hvilket forenkler robotledsdesignet og forbedrer den samlede ydeevne.
Cobots indeholder normalt flere led, herunder skulder-, albue- og håndledsakser. Traditionelle bevægelsessystemer kræver separate motorer, drev og styreskabe, hvilket øger robottens størrelse og kompleksitet.
Integrerede servomotorer reducerer denne kompleksitet ved at placere alle bevægelseskontrolkomponenter i ét hus . Denne kompakte struktur hjælper ingeniører med at designe mindre og lettere robotforbindelser , hvilket gør cobots nemmere at installere i trange arbejdsområder og kollaborative produktionsmiljøer.
Cobots har brug for motorer, der giver et højt drejningsmoment uden at tilføje for stor vægt . Integrerede servomotorer er optimeret til høj effekttæthed , hvilket tillader robotter at bevæge sig hurtigere og håndtere nyttelast effektivt.
Dette høje vægt-til-effekt-forhold hjælper med at forbedre robottens ydeevne i opgaver som:
Pick-and-place automatisering
Præcis montage
Emballering og inspektion
En letvægtsmotor forbedrer også robottens smidighed og reducerer energiforbruget.
En typisk robotarm kræver flere kabler til strøm, feedbacksignaler og kommunikation. For mange kabler kan skabe installationsudfordringer og øge risikoen for slid under kontinuerlig bevægelse.
Integrerede servomotorer reducerer ekstern ledningsføring, fordi drev- og feedbacksystemerne er indbygget direkte i motoren . Dette resulterer i:
Renere robotarmdesign
Reduceret kabeltræthed
Hurtigere installation og vedligeholdelse
Forbedret pålidelighed
Effektiv kabelstyring er især vigtig for cobots, der opererer i industrimiljøer med høj cyklus.
Integrerede servomotorer placerer styreelektronikken tæt på motoren , hvilket reducerer signalforsinkelser mellem controlleren og aktuatoren. Dette forbedrer bevægelsesfølsomheden og positioneringsnøjagtigheden.
Jævnere bevægelse
Hurtigere respons på kommandoer
Bedre synkronisering mellem led
Præcis bevægelseskontrol er afgørende for applikationer, der kræver høj nøjagtighed, såsom elektronikmontage og laboratorieautomatisering.
Sikkerhed er en af de vigtigste egenskaber ved cobots. Integrerede servomotorer understøtter præcis drejningsmomentovervågning og højopløsningsfeedback , så robotter kan registrere uventet modstand eller kontakt.
Hvis en kollision eller unormal kraft detekteres, kan robotten hurtigt bremse eller stoppe , hvilket hjælper med at beskytte nærliggende arbejdere. Mange integrerede systemer understøtter også redundante feedback-kanaler , hvilket forbedrer systemets pålidelighed og opfylder sikkerhedskravene til samarbejdende robotter.
Fordi integrerede servomotorer kombinerer flere komponenter i en enkelt enhed, er der færre eksterne forbindelser og bevægelige dele . Dette reducerer potentielle fejlpunkter og forbedrer langsigtet pålidelighed.
Lavere vedligeholdelseskrav
Reduceret nedetid
Længere levetid for udstyret
Pålidelige bevægelsessystemer er afgørende for fabrikker, der kører automatiserede produktionslinjer kontinuerligt.
Integrerede servomotorer spiller en nøglerolle i moderne kollaborative robotter. Deres kompakte struktur, høje drejningsmomenttæthed, forenklede ledninger, præcise bevægelseskontrol og forbedrede sikkerhedsegenskaber gør dem ideelle til design af cobot-led.
~!phoenix_var312_0!~ ~!phoenix_var312_1!~ ~!phoenix_var312_2!~
~!phoenix_var315_0!~ ~!phoenix_var315_1!~~!phoenix_var315_2!~
Instead of installing separate drives and control modules in an external cabinet, integrated servo motors embed these functions directly into the motor body. Denne arkitektur giver flere vigtige fordele:
Reduceret signalforsinkelse
Forbedret bevægelsessynkronisering
Lavere installationskompleksitet
Forbedret vibrationsmodstand
Fordi kontrolsløjfen fungerer tættere på selve motoren, opnår cobots hurtigere responstider og jævnere banekontrol.
~!phoenix_var323_0!~ ~!phoenix_var323_1!~ ~!phoenix_var323_2!~
A hollow shaft motor features a central opening through the rotor , allowing cables, air lines, sensors, or mechanical components to pass directly through the motor's axis. Dette design forbedrer dramatisk integration af robotarme.
With hollow shaft architecture, engineers can route power cables, communication lines, pneumatic tubes, or vision wiring directly through the robot joint . Dette eliminerer eksterne kabelsløjfer og reducerer mekanisk interferens under samlingsrotation.
Renere mekanisk design
Reduceret kabeltræthed
Større rotationsfrihed
Forbedret pålidelighed under kontinuerlig bevægelse
Fordi ledninger passerer gennem motoren, kan robotforbindelser bygges mindre og mere kompakte . Dette er især værdifuldt for håndledsled og sluteffektorer, hvor pladsen er ekstremt begrænset.
~!phoenix_var334_0!~ ~!phoenix_var334_1!~~!phoenix_var334_2!~
Hollow shaft servo motors allow mechanical engineers to integrate bearings, gearboxes, and structural supports directly into the joint assembly . Dette reducerer det mekaniske spil og øger stivheden.
Bedre positioneringsnøjagtighed
Reduceret vibration
Forbedret bevægelsesstabilitet
For robotopgaver med høj præcision er denne strukturelle fordel afgørende.
Mange samarbejdsrobotter kombinerer servomotorer med hulaksel med harmoniske gearreducere eller planetgearsystemer . Den hule aksel gør det muligt at samle disse komponenter koncentrisk, hvilket skaber et meget kompakt drejningsmomenttransmissionssystem.
Denne konfiguration gør det muligt for robotforbindelser at levere højt drejningsmoment med minimalt tilbageslag , hvilket sikrer jævn og præcis bevægelseskontrol.
Samarbejdsrobotter eller cobots er designet til at fungere i delte arbejdsområder med menneskelige operatører. Unlike traditional industrial robots that work inside safety cages, cobots must meet strict safety standards to ensure safe interaction with people. Servo motors play a critical role in achieving these requirements because they provide precise motion control, real-time feedback, and fast response to external forces.
~!phoenix_var348_0!~ ~!phoenix_var348_1!~ ~!phoenix_var348_2!~
Et af de vigtigste sikkerhedskrav til cobots er evnen til at opdage uventet kontakt med mennesker eller genstande . Servomotorer understøtter denne evne gennem præcis overvågning af kraft- og drejningsmomentændringer i robotleddene.
Højopløselige encodere og strømsensorer måler kontinuerligt motorens belastning. Hvis systemet registrerer unormal modstand eller pludselige momentspidser, kan kontrolsystemet øjeblikkeligt udløse sikkerhedshandlinger såsom:
Reduktion af motorhastighed
Begrænsning af udgangsmoment
Stopper robotbevægelse
Denne hurtige reaktion gør det muligt for cobots at forhindre skader og opretholde et sikkert samarbejde med menneskelige arbejdere.
Nøjagtig positionsfeedback er afgørende for at opretholde sikker robotbevægelse. Servomotorer bruger avanceret encoderteknologi til at levere præcise positions-, hastigheds- og retningsdata i realtid.
This feedback allows cobots to maintain controlled motion trajectories , ensuring that the robot operates within defined safe zones and speed limits. Præcis feedback forbedrer også robottens evne til at stoppe eller bremse med det samme, når en sikkerhedshændelse indtræffer.
For at øge pålideligheden bruger mange cobot-systemer dual-channel feedback i servomotorer. Dette design bruger redundante encoder-signaler eller uafhængige feedback-loops til at verificere bevægelsesdata.
Hvis en signalvej fejler eller producerer forkerte data, fortsætter den anden kanal med at give nøjagtig information. Denne redundans hjælper med at forhindre kontrolfejl og sikrer, at robotten forbliver sikker, selvom der opstår en komponentfejl.
Dual-channel systemer er ofte forpligtet til at overholde internationale funktionelle sikkerhedsstandarder, der anvendes i kollaborativ robotteknologi.
Servomotorer understøtter også en række sikre bevægelseskontrolfunktioner , der hjælper med at begrænse robotadfærd under drift. Disse sikkerhedsfunktioner er implementeret i motordrevet eller robotcontrolleren og inkluderer:
Sikker begrænset hastighed
Sikkert moment fra
Sikker positionsovervågning
Sikker stop funktioner
Disse funktioner gør det muligt for robotten at opretholde sikre driftsforhold selv under komplekse automatiserede opgaver.
Sikkerhed inden for kollaborativ robotteknologi afhænger i høj grad af reaktionstiden . Servomotorer giver ekstrem hurtig respons, fordi drevelektronikken og styrealgoritmerne arbejder med høje opdateringshastigheder.
Integrated servo motors reduce communication delays by placing the drive close to the motor, allowing the system to detect and react to safety events within milliseconds . Denne hurtige reaktion hjælper med at minimere risikoen for skader, når der opstår uventede interaktioner.
~!phoenix_var374_0!~ ~!phoenix_var374_1!~ ~!phoenix_var374_2!~
Servo motors with integrated communication interfaces allow the robot controller to continuously monitor motor status, torque levels, and operating conditions. Hvis unormal adfærd opdages, kan systemet udløse sikkerhedsmekanismer med det samme.
Pålidelig kommunikation sikrer, at alle robotled fungerer sammen inden for de definerede sikkerhedsrammer.
Servomotorer er afgørende for at hjælpe kollaborative robotter med at opfylde strenge sikkerhedskrav. Through precise force monitoring, high-resolution feedback, redundant sensing, and advanced safe motion functions , servo motors allow cobots to detect hazards and respond quickly to unexpected contact.
Ved at kombinere nøjagtig kontrol med hurtige reaktionsevner gør integrerede servomotorer det muligt for robotter at arbejde sikkert, effektivt og pålideligt sammen med menneskelige operatører i moderne automationsmiljøer.
Motorer med høj effekttæthed er meget udbredt i moderne robotteknologi, automationsudstyr og præcisionsmaskineri, fordi de leverer højt drejningsmoment og stærk ydeevne i en kompakt størrelse . I applikationer som f.eks. kollaborative robotter skal integrerede servomotorer fungere inde i afgrænsede ledstrukturer, samtidig med at de bibeholder stabil ydelse og lang levetid.
En stigende effekttæthed medfører dog også betydelige termiske udfordringer . Når motorstørrelsen falder, mens drejningsmomentet øges, stiger mængden af varme, der genereres i motoren. Hvis denne varme ikke styres korrekt, kan det reducere effektiviteten, forkorte komponentens levetid og påvirke bevægelsesnøjagtigheden.
Under drift genererer servomotorer varme fra flere kilder. De mest almindelige omfatter:
Kobbertab i statorviklingerne forårsaget af elektrisk modstand
Jerntab fra magnetiske fluxændringer i motorkernen
Omkoblingstab i drevelektronikken
Mekanisk friktion fra lejer og roterende komponenter
I design med høj effekttæthed bliver disse tab mere koncentrerede, fordi motorkomponenterne er tæt integreret. Som et resultat kan termisk akkumulering forekomme hurtigt , især under kontinuerlig drift eller høj belastning.
En af de største udfordringer er den begrænsede plads, der er til rådighed til varmeafledning . Integrerede servomotorer, der bruges i robotforbindelser, er ofte indesluttet i kompakte mekaniske strukturer. I modsætning til store industrimotorer, der kan bruge eksterne kølesystemer, skal små motorer stole på passiv varmeoverførsel gennem deres hus og omgivende struktur.
Når varmen ikke kan undslippe effektivt, kan de indre temperaturer stige hurtigt. Forhøjede temperaturer kan føre til:
Reduceret motoreffektivitet
Nedbrydning af isoleringsmaterialer
Øget elektrisk modstand
Reduceret magnetydelse
Over tid kan overdreven varme forkorte motorens driftslevetid betydeligt.
Termiske ændringer inde i motoren kan også påvirke præcisionsbevægelseskontrol , hvilket er afgørende i robotteknologi og automatisering. Efterhånden som temperaturen stiger, udvider de mekaniske komponenter sig lidt, og de elektriske egenskaber kan ændre sig.
Encoder nøjagtighed
Momentudgangsstabilitet
Positioneringspræcision
For kollaborative robotter, der udfører sarte opgaver såsom elektroniksamling eller inspektion, kan selv små variationer i motorydelsen påvirke den samlede systemnøjagtighed.
For at håndtere termiske udfordringer implementerer producenter adskillige varmeafledningsstrategier i servomotorer med høj effekttæthed.
En almindelig tilgang er at bruge husmaterialer med høj ledningsevne , såsom aluminiumslegeringer, til at overføre varme væk fra motorkernen. Huset fungerer så som en passiv køleplade, der spreder varme over robotstrukturen.
Motordesignere optimerer også statorviklingskonfigurationer og magnetiske kredsløb for at reducere elektriske tab. Ved at forbedre effektiviteten genereres der mindre varme under drift.
I nogle systemer er selve robotarmstrukturen designet til at hjælpe med at lede varme væk fra motoren , hvilket tillader hele det mekaniske system at fungere som en termisk styringsvej.
Avancerede servomotorer inkluderer ofte temperatursensorer og intelligente overvågningssystemer . Disse sensorer sporer kontinuerligt intern motortemperatur og sender data til motordrevet eller robotcontrolleren.
Når temperaturen nærmer sig en foruddefineret tærskel, kan systemet automatisk anvende beskyttelsesforanstaltninger såsom:
Reduktion af udgangsmoment
Begrænsning af motorhastighed
Aktivering af termisk drosling
Denne type beskyttelse forhindrer overophedning og hjælper med at opretholde sikker drift i krævende miljøer.
Effektiv termisk styring er især vigtig i integrerede servomotorer brugt i kollaborative robotter , hvor kompakte samlinger og kontinuerlig bevægelse skaber krævende driftsforhold. Uden korrekt termisk design kan motorer opleve forringelse af ydeevnen eller uventede nedlukninger.
Ved at kombinere effektivt elektromagnetisk design, forbedrede varmeoverførselsmaterialer og temperaturovervågning i realtid kan producenter sikre, at motorer med høj effekttæthed leverer pålidelig ydeevne selv i kompakte robotsystemer.
Motorer med høj effekttæthed giver store fordele inden for robotteknologi og automatisering ved at muliggøre kompakte, kraftfulde og effektive bevægelsessystemer . Disse fordele medfører dog også termiske udfordringer på grund af koncentreret varmeudvikling og begrænset køleplads.
Gennem et omhyggeligt motordesign, forbedrede varmeafledningsmetoder og intelligent termisk beskyttelse kan moderne servomotorer opretholde en stabil ydeevne, mens de opererer i krævende miljøer med begrænset plads. Effektiv termisk styring sikrer lang motorlevetid, ensartet præcision og pålidelig robotdrift.
Moderne robotsystemer - især kollaborative robotter (cobots) og multi-akse automationsudstyr - bruger ofte en distribueret fælles kontrolarkitektur . I dette design indeholder hvert robotled sin egen motor, drev og feedbacksystem. I stedet for at stole på en centraliseret controller for hver bevægelseskommando, kommunikerer hvert led med hovedcontrolleren gennem et industrielt kommunikationsnetværk.
Valg af den rigtige kommunikationsprotokol er afgørende for at sikre nøjagtig synkronisering, hurtige svartider og pålidelig drift på tværs af alle robotled. De mest udbredte protokoller i distribueret robotbevægelseskontrol inkluderer EtherCAT, CANopen og CAN FD , der hver tilbyder specifikke fordele for servomotorsystemer.
EtherCAT (Ethernet for Control Automation Technology) er en af de mest brugte kommunikationsprotokoller inden for robotteknologi og industriel automation. Den er specielt designet til højhastigheds-kontrolapplikationer i realtid.
I distribuerede fælles kontrolsystemer tillader EtherCAT robotcontrolleren at kommunikere med flere servomotorer samtidigt med ekstremt lav latenstid. Datapakker passerer gennem hver enhed i netværket med minimal forsinkelse, hvilket muliggør præcis synkronisering mellem leddene.
Ultrahurtige kommunikationscyklusser , ofte under et millisekund
Deterministisk datatransmission , der sikrer forudsigelig timing
Høj båndbredde til komplekse bevægelseskontroldata
Skalerbarhed til multi-akse robotsystemer
På grund af disse egenskaber er EtherCAT meget brugt i kollaborative robotter, industrielle robotarme, CNC-maskiner og avanceret automationsudstyr, hvor koordineret bevægelse på tværs af mange akser er påkrævet.
CANopen er en anden udbredt kommunikationsprotokol til servomotorstyring. Bygget på Controller Area Network (CAN)-standarden giver CANopen en robust og pålidelig kommunikationsramme for indlejrede bevægelsessystemer.
Mange kompakte robotsystemer og automationsenheder bruger CANopen, fordi det tilbyder stabil kommunikation med relativt enkle hardwarekrav . Den er især velegnet til integrerede servomotorer og distribuerede motorstyringsapplikationer.
Dokumenteret pålidelighed i industrielle miljøer
Lave hardwareomkostninger
Forenklet netværksarkitektur
Bred kompatibilitet med industrielle bevægelsesenheder
For cobots og kompakte robotter med moderate kommunikationskrav giver CANopen en omkostningseffektiv og pålidelig løsning.
CAN FD (Flexible Data Rate) er en forbedret version af den traditionelle CAN-protokol. Det øger datalastkapaciteten og kommunikationshastigheden, hvilket gør det velegnet til systemer, der kræver mere dataudveksling uden at flytte til Ethernet-baserede netværk.
I distribuerede servomotorsystemer , CAN FD muliggør hurtigere transmission af bevægelseskommandoer, sensorfeedback og diagnostisk information. Denne forbedring hjælper robotsystemer med at opnå bedre koordination og realtidsydelse sammenlignet med standard CAN-kommunikation.
Højere dataoverførselshastigheder end traditionel CAN
Større datarammer , hvilket giver mere information pr. besked
Bagudkompatibilitet med eksisterende CAN-systemer
Forbedret effektivitet for multi-akse kontrol
CAN FD bliver mere og mere populært inden for robotteknologi, mobile automatiseringsplatforme og intelligente maskiner , hvor kommunikationsydelsen skal forbedres og samtidig bevare systemets enkelthed.
Distribueret fælles kontrol kræver præcis synkronisering mellem flere servomotorer . Kommunikationsprotokoller, der bruges i robotteknologi, skal sikre deterministisk adfærd, hvilket betyder, at data ankommer med forudsigelige intervaller uden forsinkelser.
EtherCAT udmærker sig i applikationer, der kræver tæt synkronisering af mange robotakser , mens CAN-baserede protokoller er velegnede til mindre systemer, hvor pålidelighed og enkelhed er prioriteret.
Antal robotled
Nødvendig kontrolcyklustid
Systemets kompleksitet
Overvejelser om hardwareomkostninger
Ved at vælge den passende kommunikationsteknologi kan ingeniører sikre, at alle servomotorer i robotsystemet fungerer i perfekt koordination.
Mange moderne integrerede servomotorer er designet med indbyggede kommunikationsgrænseflader, der understøtter EtherCAT, CANopen eller CAN FD. Dette gør det muligt for hver motor at fungere som en intelligent knude i robottens netværk.
With this architecture, the robot controller can monitor and control each joint individually while maintaining synchronized motion across the entire system. Resultatet er enklere ledninger, forbedret diagnostik og lettere systemudvidelse.
Kommunikationsprotokoller spiller en afgørende rolle for at muliggøre distribueret fælles kontrol i moderne robotsystemer . EtherCAT provides high-speed, real-time communication for complex multi-axis robots, while CANopen and CAN FD offer reliable and efficient solutions for compact automation systems.
~!phoenix_var469_0!~ ~!phoenix_var469_1!~ ~!phoenix_var469_2!~
Mange robotproducenter tilbyder nu modulære samlingssæt , der integrerer motorer, drev, gearkasser og sensorer i enheder, der er klar til at installere.
Disse kits forenkler robotudvikling ved at give ingeniører mulighed for at bygge robotarme ved hjælp af standardiserede moduler. Fordelene omfatter:
Hurtigere udviklingscyklusser
Reduceret teknisk kompleksitet
Lavere systemintegrationsomkostninger
Rammeløse motorsæt er en anden populær mulighed for robotforbindelsesdesign. I stedet for et komplet motorhus giver disse sæt stator- og rotorkomponenter, der kan integreres direkte i robotstrukturen.
Denne tilgang gør det muligt for ingeniører at skabe meget tilpassede robotforbindelser med maksimal momenttæthed og minimale mekaniske begrænsninger.
Rammeløse motorer bruges almindeligvis i avancerede kollaborative robotter, humanoide robotter og kirurgiske robotsystemer.
Edge computing transformerer robotteknologi ved at bringe AI-behandling tættere på den fysiske maskine . Integrerede servomotorer udstyret med indlejrede processorer kan udføre lokal bevægelsesoptimering, forudsigelig vedligeholdelse og adaptiv kontrol.
Dette reducerer afhængigheden af centraliseret databehandling og muliggør smartere robotsystemer, der er i stand til at lære af driftsdata i realtid.
~!phoenix_var487_0!~ ~!phoenix_var487_1!~~!phoenix_var487_2!~
Disse innovationer vil levere:
Højere effektivitet
Mindre drivkredsløb
Reduceret varmeudvikling
Hurtigere svartider
~!phoenix_var493_0!~ ~!phoenix_var493_1!~.
Integrerede servomotorer er blevet grundlaget for moderne samarbejdende robotdesign . By merging motors, drives, feedback systems, and communication interfaces into a compact unit, they enable cobots to achieve exceptional precision, safety, and efficiency.
Key innovations such as hollow shaft architecture, advanced communication protocols, and intelligent thermal management are redefining how robotic joints are engineered. Disse teknologier giver producenterne mulighed for at bygge lettere, mere adrætte robotter, der er i stand til at arbejde sikkert sammen med mennesker.
~!phoenix_var497_0!~ ~!phoenix_var497_1!~ ~!phoenix_var497_2!~
En integreret servomotor kombinerer motor, driver, encoder og styreelektronik i én kompakt enhed. Dette design reducerer ledningskompleksiteten, forbedrer pålideligheden og forenkler systemintegration i robot- og automationsudstyr.
~!phoenix_var503_0!~ ~!phoenix_var503_1!~ ~!phoenix_var503_2!~
Ja. An integrated servo motor OEM ODM customized solution can be designed for robot shoulder joints, elbow joints, wrist joints, or mobile drive systems with specific torque, speed, and size requirements.
~!phoenix_var507_0!~ ~!phoenix_var507_1!~ ~!phoenix_var507_2!~
~!phoenix_var509_0!~ ~!phoenix_var509_1!~ ~!phoenix_var509_2!~
~!phoenix_var511_0!~ ~!phoenix_var511_1!~ ~!phoenix_var511_2!~
~!phoenix_var513_0!~ ~!phoenix_var513_1!~ ~!phoenix_var513_2!~
Ja. Et integreret servomotor OEM ODM-tilpasset design kan opfylde cobot-krav, herunder kompakt størrelse, høj momenttæthed, sikkerhedsfunktioner og hurtig respons til menneske-robot-samarbejde.
Avancerede integrerede servomotorløsninger kan omfatte Safe Torque Off (STO), overtemperaturbeskyttelse, overstrømsbeskyttelse og realtidsdiagnostik for at sikre sikker drift.
Traditionelle servosystemer kræver flere kabler, men en integreret servomotor bruger typisk kun et strømkabel og et kommunikationskabel, hvilket forenkler installationen og reducerer fejlpunkter.
Ja. Producenter kan tilbyde integrerede servomotor OEM ODM tilpassede størrelser , almindeligvis spænder fra 33 mm til 130 mm rammestørrelser afhængigt af drejningsmoment og anvendelseskrav.
Industrier såsom kollaborativ robotteknologi, pakkemaskiner, CNC-udstyr, medicinsk automatisering og smart fremstilling bruger i vid udstrækning integrerede servomotorer OEM ODM tilpassede systemer.
~!phoenix_var525_0!~ ~!phoenix_var525_1!~ ~!phoenix_var525_2!~
Ja. An integrated servo motor OEM ODM customized solution can include incremental encoders, absolute encoders, multi-turn encoders, or other feedback devices depending on accuracy requirements.
Ja. Den modulære arkitektur af integrerede servomotor OEM ODM-tilpassede løsninger giver robotproducenter mulighed for at standardisere bevægelsesplatforme på tværs af forskellige robotmodeller.
Ved at kombinere flere komponenter i én enhed reducerer en integreret servomotor stik og fejlpunkter, hvilket resulterer i lavere vedligeholdelseskrav og højere systempålidelighed.
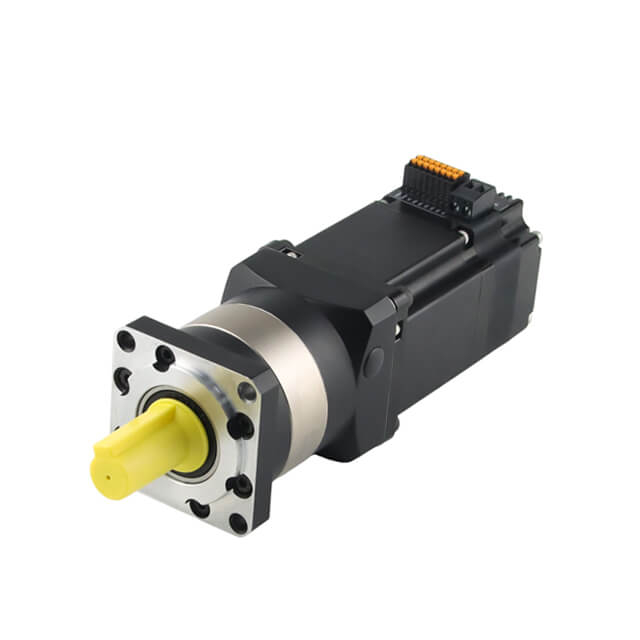
Ja. En fabrik, der tilbyder integreret servomotor OEM ODM-tilpassede tjenester, kan integrere planetgearkasser, elektromagnetiske bremser eller specialiserede transmissionsmekanismer.
For cobots giver integrerede servomotorløsninger kompakt samlingsdesign, højpræcisions bevægelseskontrol, forbedrede sikkerhedsfunktioner og lettere implementering i automationsmiljøer.
Et integreret servomotor OEM ODM-tilpasset system understøtter industrielle kommunikationsprotokoller og dataudveksling i realtid, hvilket muliggør sømløs integration med PLC'er, controllere og smarte fabriksnetværk.
At vælge en producent med integreret servomotor OEM ODM tilpasset kapacitet sikrer skræddersyede løsninger, bedre systemkompatibilitet, optimeret ydeevne og hurtigere produktudvikling til robotteknologi og automationsprojekter.