Stroum: 4.2A
Resistenz: 0,75 Ω
Phase Inductance: 3,6mH
Bewäert Dréimoment: 3,8 Nm (538,12 Oz.in)
Encoder: 1000ppr / 17bit / 15bit
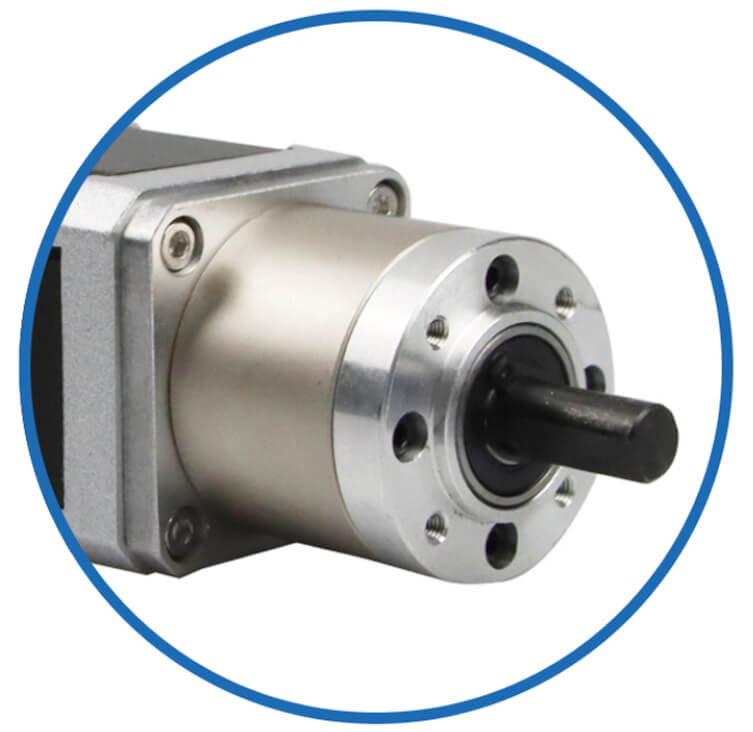
JKISC60-C4A3 mat PRF/PRL60-L Serie Planetaresch Gearbox
Jkongmotor
Nema 23-57 mm
Pulsart, RS485 ModBus, CANopen Network
10 Stéck
| Disponibilitéit: | |
|---|---|
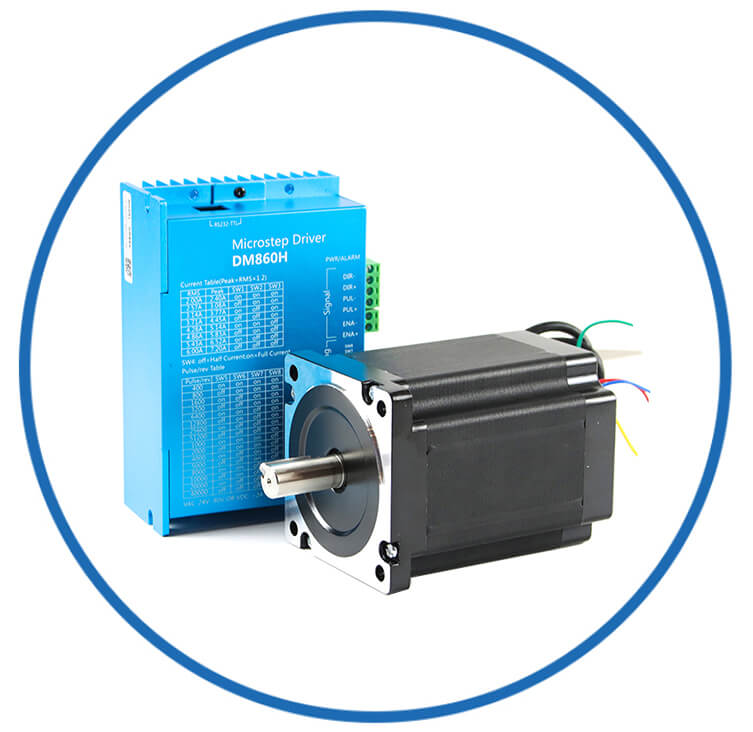
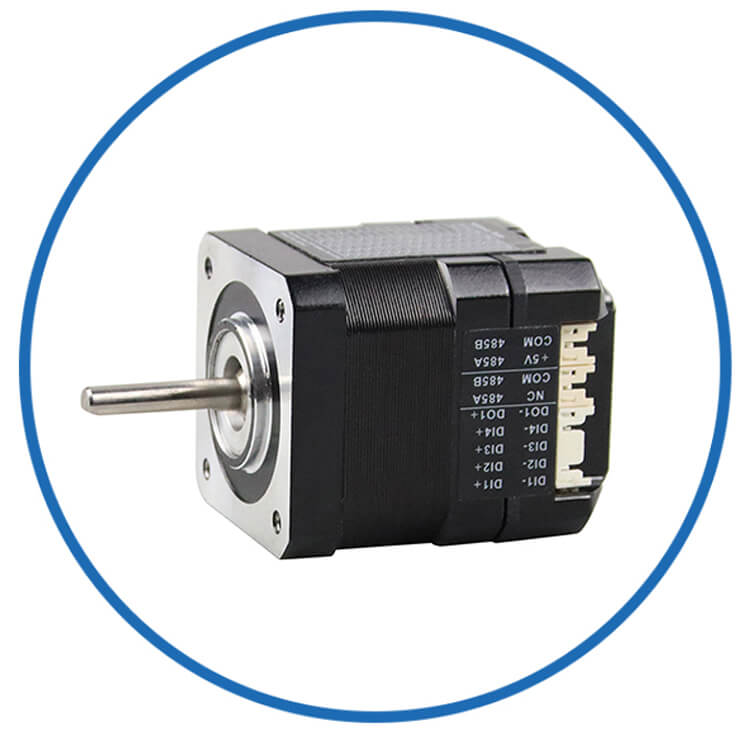
Jkongmotor nema 24 JKISC60-C4A3 60x60x121.2mm integréiert zouene Schleif Stepper Servo Motor mat CANopen Kontroll 1.8Degree 4.2A 0.75Ω 3.6mH 3.8Nm mat 1000ppr / 17bit / 15bit integréierte Chauffer. Fir méi verschidden integréiert zouene Schleif Stepper Motor Ufuerderunge kontaktéiert eis w.e.g. !!!
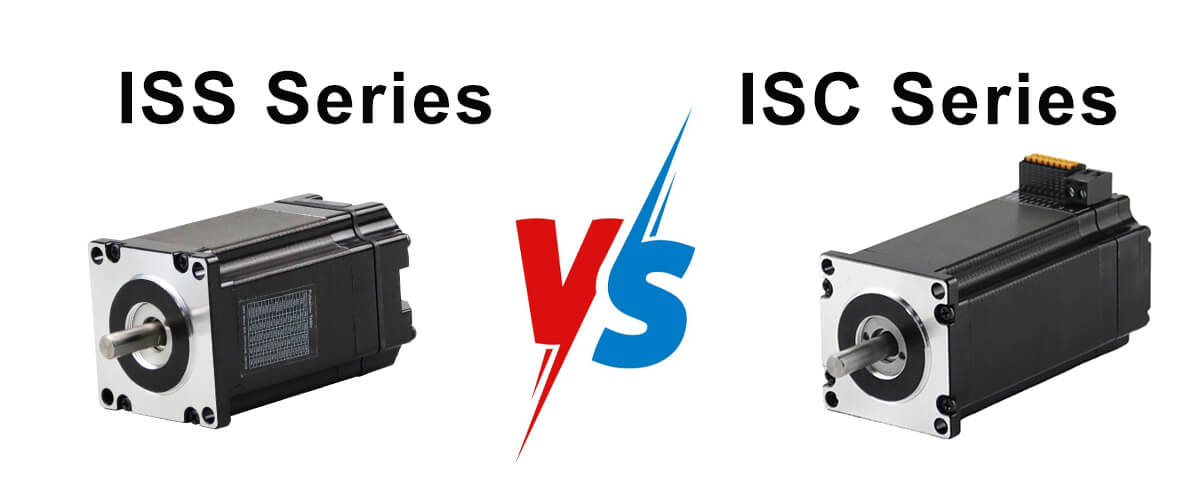
| Serie | ISS | ISC |
| Drot Pins |
Traditionell Connector | Méi intelligent Drot mat Schutz |
| Temperaturerhéijung | Normal Motor Temperaturerhéijung | Niddereg Temperaturerhéijung verbessert d'Genauegkeet a garantéiert méi stabil Leeschtung. |
| Schutz Niveau | ouni IP Schutz |
IP30, IP54, IP65... |
Typ: Nema24 integréiert zouene Schleif Steppermotor mat Chauffer
Modell Numm: JKISC60-P4A3 kann opzemaachen planetaresch Gang Stepper Motor
Phase: 2
Schrëtt Wénkel: 1,8 Grad
Stroum: 4.2A
Resistenz: 0,75 Ω ± 10% (20 ℃)
Induktioun: 3,6mH±20% (1kHz 1V RMS)
Haltmoment: 3,8 Nm (538,12 Oz.in)
Encoder: 1000ppr / 17Bit / 15Bit
Kontrollmethod: Puls (RS485, CANopen optional)
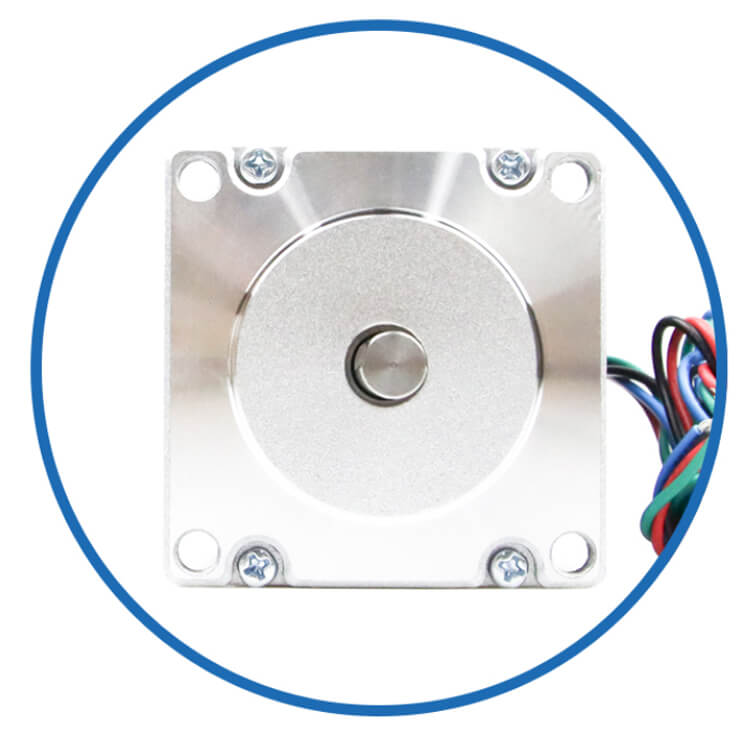
Frame Gréisst: Nema 24 (60x60mm)
Kierper Längt: 121,2 mm
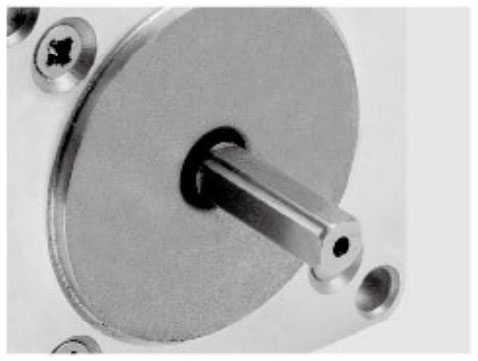
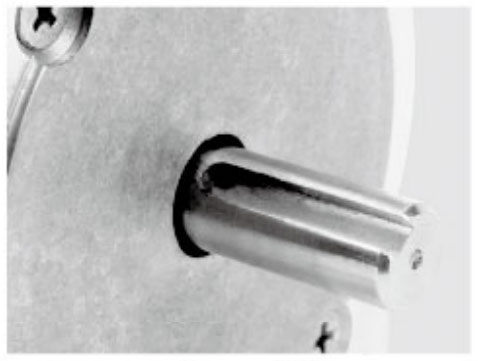
Schaft Duerchmiesser: 8mm
Schaft Längt: 21mm
Cortex-M4 Kär héich-Performance 32-bëssen Mikro Controller
Déi héchste Pulsreaktiounsfrequenz kann 200KHz erreechen
Gebaut an Schutzfunktioun, déi effektiv de séchere Gebrauch vum Apparat assuréiert
Intelligent aktuell Regulatioun fir Schwéngungen, Kaméidi an Hëtztgeneratioun ze reduzéieren
D'Adoptioun vun enger niddereger interner Resistenz MOS, d'Heizung gëtt ëm 30% reduzéiert am Verglach mat gewéinleche Produkter
Spannungsbereich: DC12V-36V
Integréiert Design mat integréierte Fuertmotor, einfach Installatioun, klenge Foussofdrock, an einfache Verkabelung
Equipéiert mat Anti-Réckverbindungsfunktioun
Typ Pulsatioun
RS485 MODbus RTU Reseau Typ
CANopen Reseau Typ
Waasserdicht Typ: IP30, IP54, IP65, optional
Medizinesch Ausrüstung, Logistiktransport, Industrieautomatiséierung, Textilmaschinn, Laser, Zeechnen, traditionell chinesesch Medizin Zutatenindustrie, asw.
| Elektresch Spezifizéierung | ||
| Produit Typ |
/ | Nema 24 Integréiert Closed Loop Stepper Motor mat Driver |
| Model Numm | / | JKISC60-C4A3 kann opmaachen planetaresch Gang Stepper Motor |
| Phase | Phase | 2 |
| Schrëtt Wénkel | ° | 1.8 |
| Aktuell | A | 4.2 |
| Resistenz | Ω | 0.75 |
| Induktioun | mH | 3.6 |
| Bewäert Dréimoment | Nm | 3.8 |
| Total Héicht | mm | 121.2 |
| Encoder |
/ | 1000ppr / 17Bit / 15Bit |
| Isolatioun Klass | / | B |
| Ëmwelt | Parameteren |
| Cooling Method | Natierlech oder gezwongen Ofkillung |
| Applikatioun | Vermeiden Stëbs, Ueleg a ätzend Gase; halen ewech vun aneren Hëtzt generéieren Equipement; verbidden d'Präsenz vu brennbare Gasen a konduktiven Stëbs. |
| Operatioun Temperatur | 0℃ ~ +50 ℃ |
| Ëmweltfiichtegkeet | ≤85% RH (keng Kondensatioun) |
| Vibratiounen | 5,9 m/s² max |
| Späichertemperatur | -25℃ ~ +70℃ |
| Faarf | Numm | Funktioun |
| Gréng | PWR | Power Indicator |
| Rout | ALM | Alarm Luucht |
| Pin | Port Numm | Beschreiwung |
| 1 | SW1 | Maschinn Adress Astellunge |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
CANopen Kommunikatioun Baud Taux Astellung |
| Häfen | Pin | Port Numm | Beschreiwung | Standard Funktioun |
| CN1 | 1 | DI1+ | Digital Input 1 Positiv Terminal | Origin Signal |
| 2 | DI1- |
Digital Input 1 Negativ Terminal | ||
| 3 | DI2+ | Digital Input 2 Positiv Terminal | Positiv Limit Signal | |
| 4 | DI2- |
Digital Input 2 Negativ Terminal | ||
| 5 | DI3+ | Digital Input 3 Positiv Terminal | Negativ Limite Signal | |
| 6 | DI3- |
Digital Input 3 Negativ Terminal | ||
| 7 | DO1+ | Digital Input 1 Positiv Terminal | Ondefinéiert | |
| 8 | DO1- |
Digital Input 1 Negativ Terminal | ||
| 9 | DO2+ | Digital Input 2 Positiv Terminal | Alarmsignal | |
| 10 | DO2- |
Digital Input 2 Negativ Terminal | ||
| CN2 |
1 | CANH |
Héich-Niveau CAN Bus | - |
| 2 | NC |
ondefinéiert | - |
|
| 3 | CANL |
Niddereg-Niveau CAN Bus | - |
|
| 4 | COM | Gemeinsam Häfen | - |
|
| CN3 | 1 | CANH |
Héich-Niveau CAN Bus | - |
| 2 | 5 v | +5 V | - |
|
| 3 | CANL |
Niddereg-Niveau CAN Bus | - |
|
| 4 | COM |
Gemeinsam Häfen | - |
| Häfen | Pin | Port Numm | Beschreiwung |
| CN4 | 1 | GND | Negativ Energieversuergung wiring |
| 2 | VCC | Positiv Energieversuergung wiring | |
| CN5 | 1 | RXD | Serial port Kommunikatioun Receiver |
| 2 | TXD | Serien Port Kommunikatioun Sender | |
| 3 | COM | Gemeinsam port | |
| 4 | 5 v | +5 V |
| Adress | SW1 | SW2 |
SW3 |
SW4 |
| *Standard | OFF |
OFF |
OFF |
OFF |
| 1 | OP |
OFF |
OFF |
OFF |
| 2 | OFF |
OP |
OFF |
OFF |
| 3 | OP |
OP |
OFF |
OFF |
| 4 | OFF |
OFF |
OP |
OFF |
| 5 | OP |
OFF |
OP |
OFF |
| 6 | OFF |
OP |
OP |
OFF |
| 7 |
OP |
OP |
OP |
OFF |
| 8 | OFF |
OFF |
OFF |
OP |
| 9 | OP |
OFF |
OFF |
OP |
| 10 | OFF |
OP |
OFF |
OP |
| 11 | OP |
OP |
OFF |
OP |
| 12 | OFF |
OFF |
OP |
OP |
| 13 | OP |
OFF |
OP |
OP |
| 14 | OFF |
OP |
OP |
OP |
| 15 | OP |
OP |
OP |
OP |
Notiz: *Standard Fabréck Astellung ass 01, personaliséierbar Konfiguratioun (Registréiert 200Bh).
| Baud Taux | SW5 |
| *Standard | OFF |
| 115200 bps | OP |
Notiz: *Standard Fabréck Astellung ass 57600 bps, personaliséierbar (registréiert 200Ch).
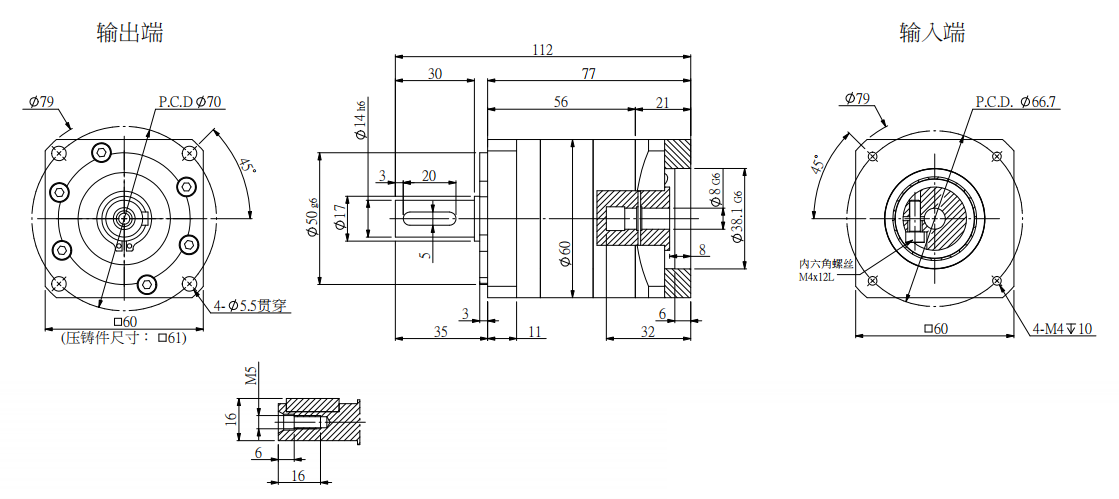
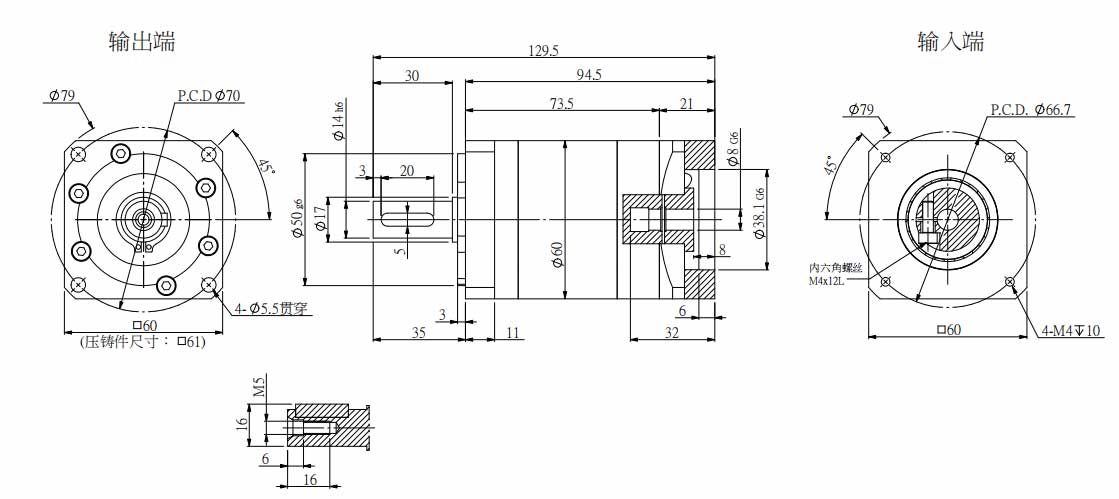
| Modell | PRF/PRL60-L1 | PRF/PRL60-L2 | ||||||||||||||||
| Gear Verhältnis | / | 3 | 4 | 5 | 7 | 10 | 12 | 15 | 16 | 20 | 25 | 28 | 30 | 35 | 40 | 50 | 70 | 100 |
| Bewäert Dréimoment | 27 | 40 | 40 |
34 | 16 | / | / | / | 40 | 40 | / | / | 40 | 40 | 40 | 34 | 16 | |
| Max Dréimoment | 41 |
60 | 60 | 51 | 24 | / | / | / | 60 | 60 | / | / | 60 | 60 | 60 | 51 | 24 | |
| Motor Duerchmiesser | mm | 60 | ||||||||||||||||
| Motor Schacht Duerchmiesser | mm | 8 | ||||||||||||||||
| Motor Flange | mm | 38.1 | ||||||||||||||||
| Front Cover Lach Abstand | mm | 47.1 |
||||||||||||||||
| Front Cover Pitch Krees | mm | 66.6 |
||||||||||||||||
| Opriichte Lach | / | M4 |
||||||||||||||||
| Gearbox Längt | mm | 112 | 129.5 | |||||||||||||||
| Back Lash | arcmin | ≤8 arcmin | ≤12 arcmin | |||||||||||||||
| Effizienz | % | ≥96 | ≥94 | |||||||||||||||
| Bewäert Input Geschwindegkeet | Rpm | 4000 | ||||||||||||||||
| Max Input Geschwindegkeet | Rpm | 8000 | ||||||||||||||||
| Duerchschnëtt Liewensdauer | h | 20000 | ||||||||||||||||
| Kaméidi | dB | ≤58 | ||||||||||||||||
| Aarbecht Temp. | ℃ | -20 bis +80 | ||||||||||||||||
| Schmierfett | / | Ganz synthetesch Fett | ||||||||||||||||


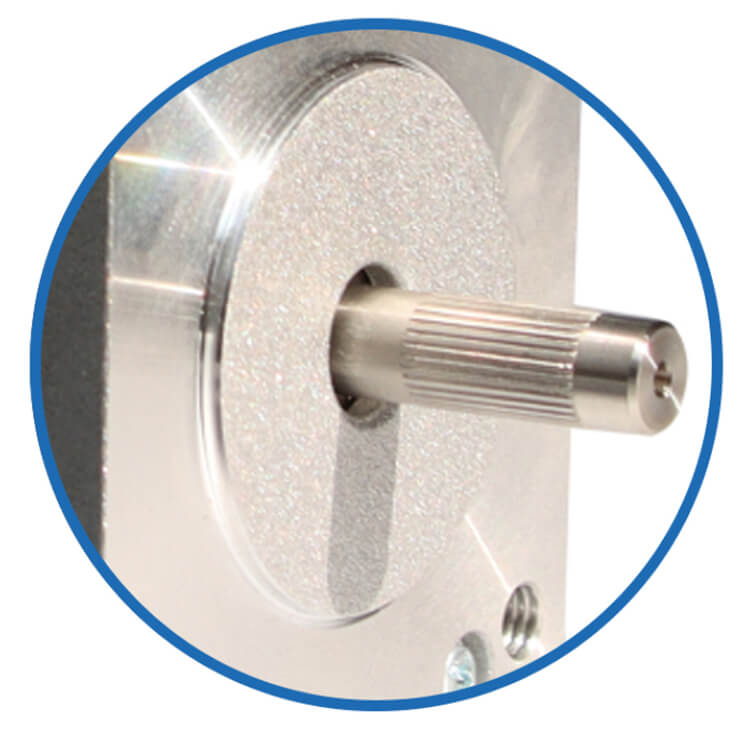
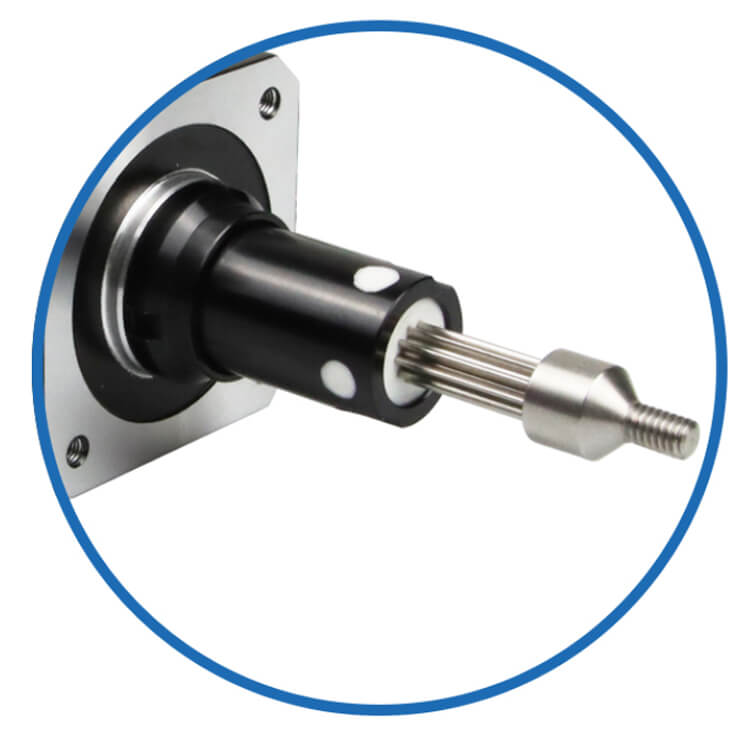
Connectoren, Gearbox, Encoder, Brems, Integréiert Driver ...
Metal Pulleys
Plastik Pulley
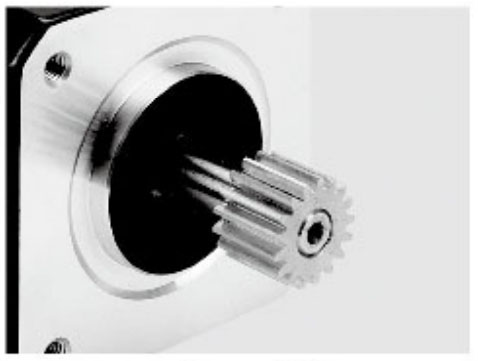
Gear
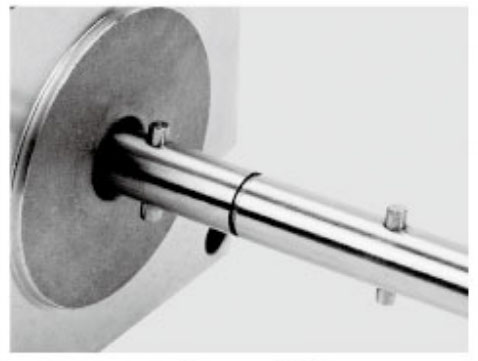
Schaft Pin
Schacht Schacht
Panel Mount
Huel Schaft
Schacht Schacht
Panel Mount
Eenzel Appartement
Dual Flat
Schlëssel Schaft
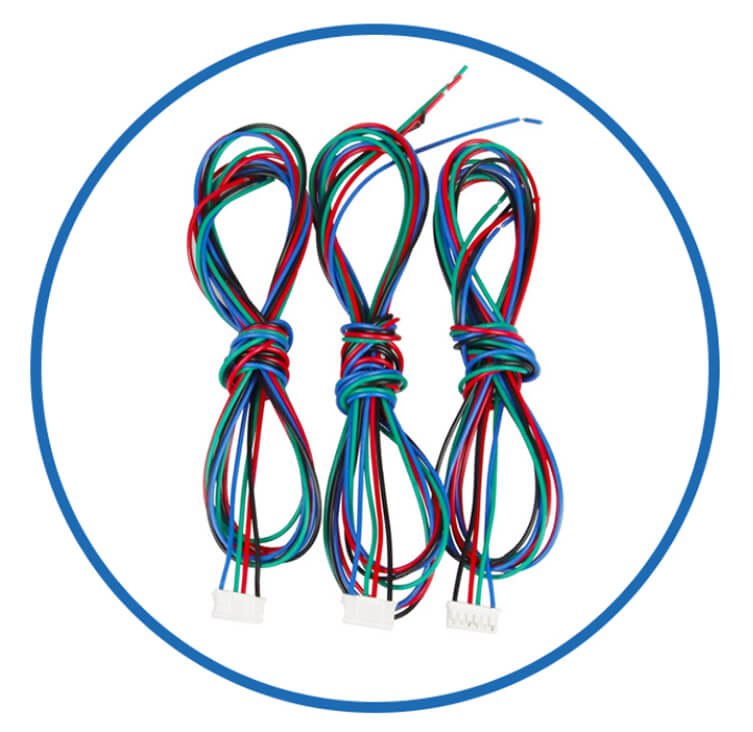
Kabelen
Flanges
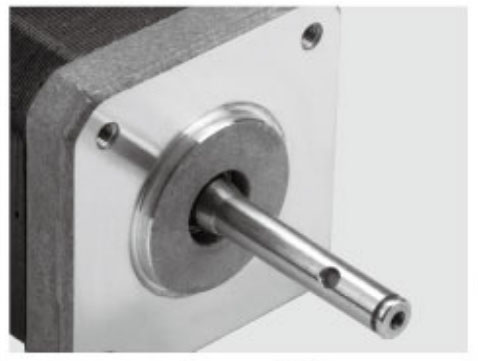
Schaft
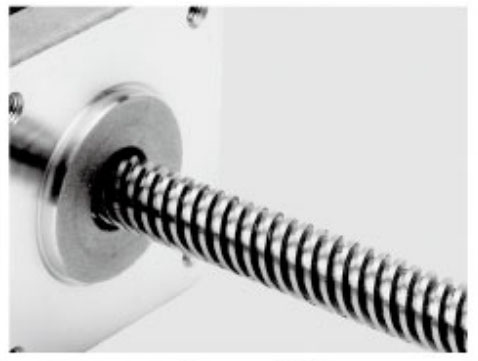
Lead Schrauwen Rod
Encoder
Bremsen
Gearboxen
Motor Kits
Integréiert Treiber
Méi personaliséiert
Fir Puls Direction Kontroll, kuckt [Pulsdirektioun Kontroll JKISC60-P4A3 ].
Fir RS485 Modbus Kontroll, kuckt [RS485 Modbus Kontroll JKISC60-R4A3 ].
Standard alles an engem Schrëtt Servo , kuckt [JKISC60-C4A3 integréiert Standard alles an engem Stepper Servo Motor ].
Mat Worm gearbox, kuckt [JKISC60-C4A3 integréiert Schrëtt Servo mat Wuerm Gearbox ].
Mat Kugelschrauwen, kuckt [JKISC60-C4A3 integréiert Schrëtt Servo mat Kugelschraube linear ].
Mat externen Bleieschrauwen, kuckt [JKISC60-C4A3 integréiert Schrëtt Servo mat T-Typ Bleischraube linear ].
Mat linearem Modul, kuckt [JKISC60-C4A3 integréiert Schrëtt Servo mat linear Modul ].
Als professionell Planetaresch gearet integréiert Steppermotor mat agebaute Chauffer Hiersteller , JKONGMOTOR liwwert personaliséiert Bewegungskontrollléisungen fir global Clienten. Léiert méi iwwer eis Fabrikfäegkeeten.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO., LTD ALL RECHTER RESERVED.