Current: 4.2A
Resistentia: 0.5Ω
Phase Inductione: 1.4mH
Rated Torque: 1.6Nm (226.57oz.in)
Encoder: 1000ppr / 17bit / 15bit
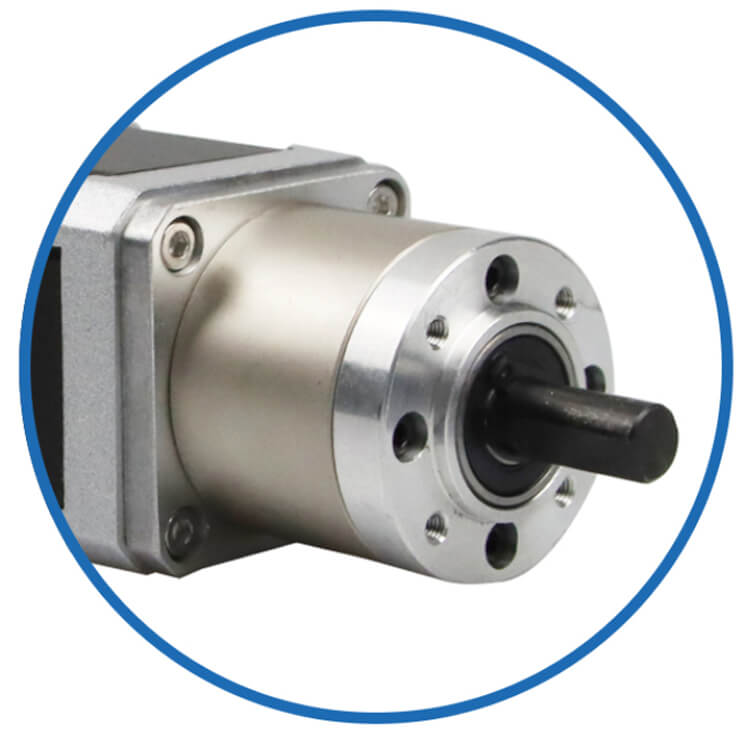
JKISC60-P1A3 apud Worm Gearbox
Jkongmotor
Nema24-60mm
Pulsus Type, RS485 ModBus, CANopen Network
10 Pcs
| Availability: | |
|---|---|
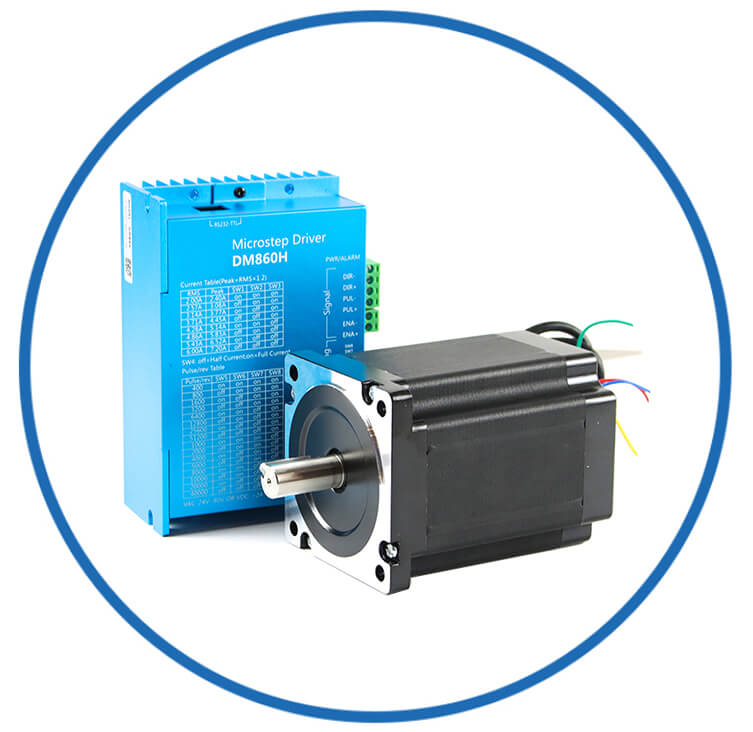
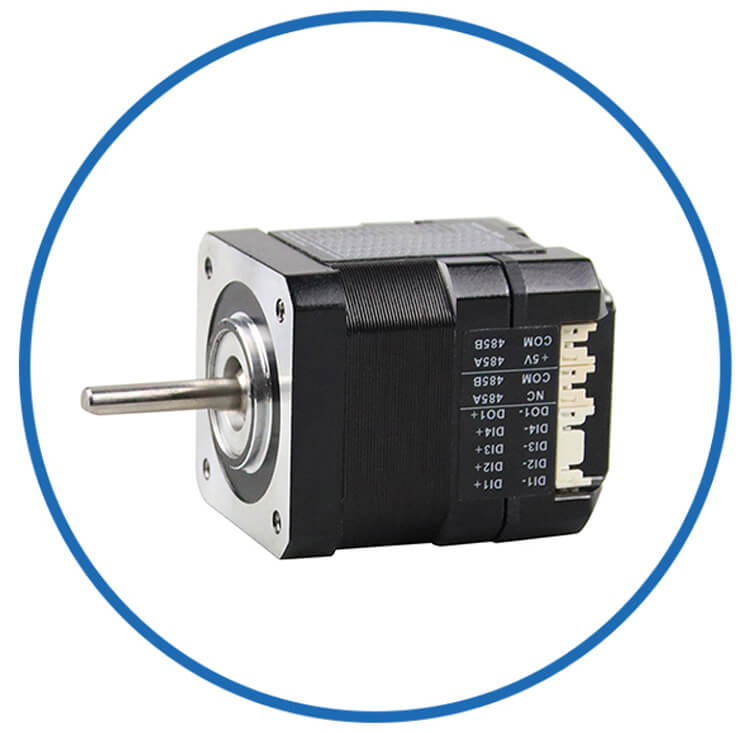
Jkongmotor nema 24 JKISC60-P1A3 60x60x73.7mm vermis insertus gradus servo motori cum pulsus potestate 1.8Degree 4.2A 0.5Ω 1.4mH 1.6Nm cum 1000ppr / 17bit / 15bit agitator integratur. Pro pluribus diversis integritatibus stepper servo motoris requisitis placere contactus nos!!!
Type: Nema24 integrated stepper servo motor cum vermibus gearbox
Exemplar Nomen: JKISC60-P1A3
Phase: 2
Gradus Angulus 1.8 gradus
Current: 4.2A
Resistentia: 0.5Ω±10%(20℃)
Induction: 1.4mH±20% (1kHz 1V RMS)
Tenens Torque: 1.6Nm (226.57oz.in)
Encoder: 1000ppr / 17Bit / 15Bit
Modus control: Pulsus (RS485, CANopen ad libitum)
Frame Size: Nema 24(60x60mm)
Corpus Longitudo: 73.7mm
Shaft Diameter: 8mm
Hastile Longitudo: 21mm
Cortex-M4 core summus perficientur 32-bit micro controller
Suprema legumina responsionis frequentia attingere potest 200KHz
Munus in tutela constructum, ad usum tutum efficaciter procurandum de fabrica
Ordinatio currentis intelligentis ad redigendum vibrationem, strepitum, et generationem caloris
Cum resistentia interna humilis MOS, calefactio reducitur per 30% ad productos ordinarios comparati
Voltage range: DC12V-36V
Integratum est consilium cum motore coegi integrato, institutionem facilem, vestigium parvum, et simplex wiring
Instructus nexum munus contra anti
Genus pulsum
RS485 MOdbus RTU network type
CANopen network genus
IMPERVIUS type: IP30, IP54, IP65, optional
Instrumentum medicinae, logistics translationem, automationem industrialem, machinamenta textilia, laser, extractionem, medicinam ingrediens industriam traditam Sinensis, etc.
| Electrical Specification | ||
| Product Type |
/ | Nema 24 Integrated stepper servo Motor cum vermibus gearbox |
| Nomen exemplar | / | JKISC60-P1A3 |
| Phase | tempus | 2 |
| Gradus Anglus | ° | 1.8 |
| Current | A | 4.2 |
| Resistentia | Ω | 0.6 |
| Inductione | mH* | 1.4 |
| Rated Torque | Nm | 1.6 |
| Altitudo summa | mm | 73.7 |
| Encoder |
/ | 1000ppr / 17Bit / 15Bit |
| Insulatio Classis | / | B |
| Environment | Morbi laoreet |
| Refrigerationem Methodo | Naturalis vel coactus refrigerationem |
| Applicationem | Fuge pulverem, oleum, vapores mordax; ab aliis abstinendum calorem armorum generantium; praesentiam vaporum combustibilium et pulvis conductivorum prohibemus. |
| Temperature operating | 0℃ +50℃ |
| Environmental humiditas | ≤85%RH(no condensation) |
| Vibrationes | 5.9m/s² max |
| Repono Temperature | -25℃ +70℃ |
| Color | Nomen | Munus |
| Viridis | PWR | Virtus indicator |
| Red | ALM | Terror indicator |
| Portus | Pin | Portus Nomen | Descriptio |
| CN1 | 1 | PUL+ | Pulsus signum |
| 2 | PUL- |
||
| 3 | DIR+ | Directio signum | |
| 4 | DIR- |
||
| 5 | ENA+ | Admitte signum | |
| 6 | ENA- |
||
| 7 | NC | Proin | |
| 8 | NC | Proin | |
| 9 | ALM+ | Terror signum | |
| 10 | ALM- |
||
| 11 | PEND+ |
Eviewray signum | |
| 12 | PEND- |
||
| 13 | NC |
Proin | |
| 14 | NC | Proin | |
| 15 | NC |
Proin | |
| 16 | NC | Proin | |
| CN2 |
1 | DC+ | Potestas Connection |
| 2 | DC- |
| Pin | Portus Nomen | Descriptio |
| 1 | SW1 | Subdivide Occasus |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Motricium directionis gyrationis occasum |
| Subdivide | SW1 | SW2 |
SW3 |
SW4 |
| 200 | OFF |
OFF |
OFF |
OFF |
| 400 | ON |
OFF |
OFF |
OFF |
| 800 | OFF |
ON |
OFF |
OFF |
| 1600 | ON |
ON |
OFF |
OFF |
| 3200 | OFF |
OFF |
ON |
OFF |
| 6400 | ON |
OFF |
ON |
OFF |
| 12800 | OFF |
ON |
ON |
OFF |
| 25600 |
ON |
ON |
ON |
OFF |
| 1000 | OFF |
OFF |
OFF |
ON |
| 2000 | ON |
OFF |
OFF |
ON |
| 4000 | OFF |
ON |
OFF |
ON |
| 5000 | ON |
ON |
OFF |
ON |
| 8000 | OFF |
OFF |
ON |
ON |
| 10000 | ON |
OFF |
ON |
ON |
| 20000 | OFF |
ON |
ON |
ON |
| 25000 | ON |
ON |
ON |
ON |
Usor potest directionem rotationis motoris per SW5 constituere, quae una cum signo DIR potestate operatur. Mutans SW5 occasum vel DIR imperium signum potest mutare directionem gyrationis motoris currentis.
| Directiones | SW5 | DIR |
| CW | OFF | Low Level |
| CCW | ON | Low Level |
| CCW | OFF | Altus Level aut Intermissa |
| CW | ON | Altus Level aut Intermissa |
Gearbox Model |
NMRV30 |
||||||||||
Motor Power /KW |
≤0.18 |
||||||||||
Ratio calces |
5 |
7.5 |
10 |
15 |
20 |
25 |
30 |
40 |
50 |
60 |
80 |
efficientiam% |
40-70 |
||||||||||
Idoneum Motor Max Size /mm |
63 |
||||||||||
Torque/Nm |
24 |
||||||||||
Output foramen Dimension /mm |
14 |
||||||||||
Input Hole Dimension /mm |
9/11 |
||||||||||
Gearbox pondus / Reg |
1.2 |
||||||||||
Exemplar |
Output portum |
Longitudo |
Altitudo |
Latitudo |
Input Portus |
|
NMRV30 |
14 |
81 |
97 |
58 |
9/11 |
|
NMRV40 |
18 |
101 |
121 |
73 |
11/14 |

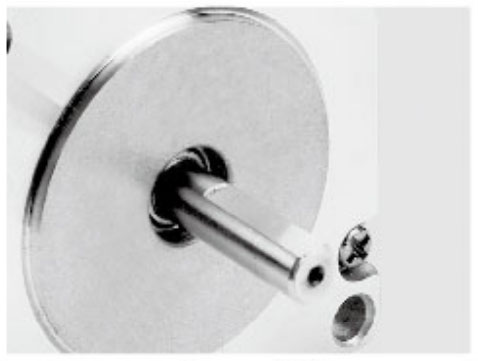
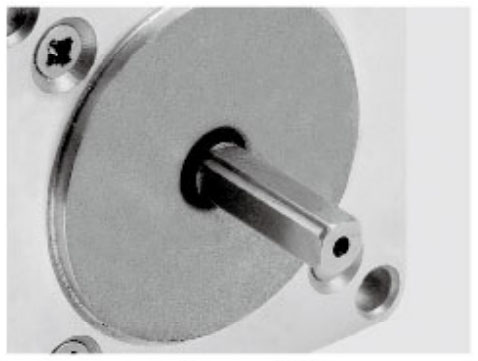
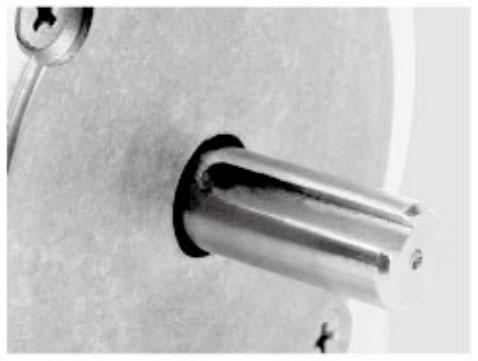
Connectors, Gearbox, Encoder, Brake, Integrated Driver...
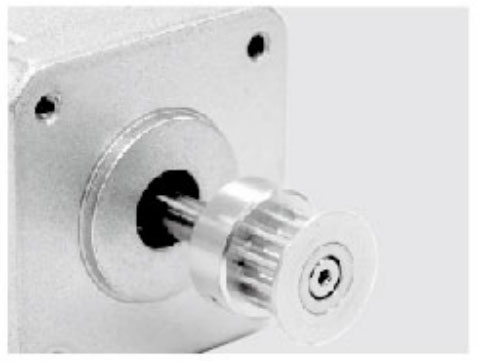
Metallum Pulleys
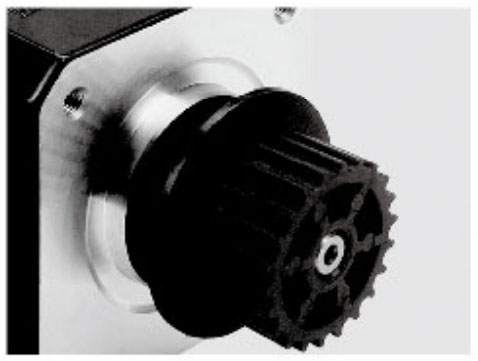
Plastic Pulley
Apparatus
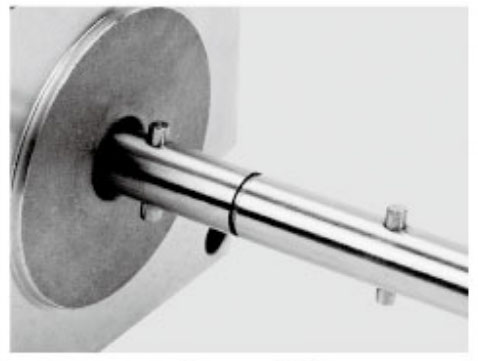
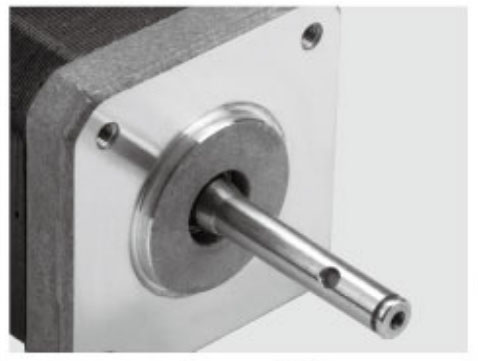
Shaft Pin
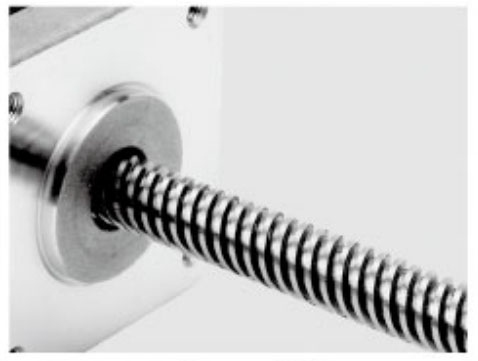
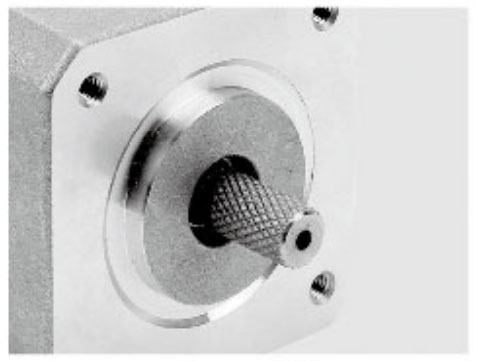
Threaded Shaft
Panel Mount
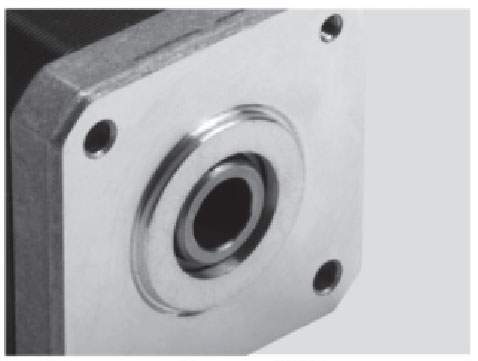
cava Shaft
Threaded Shaft
Panel Mount
una Flat
Dual Flat
Clavis Shaft
cables
Flanges
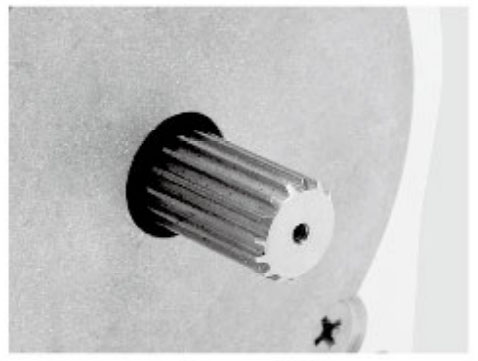
Shaft
Duc stupra Rod
Encoders
Brakes
Gearboxes
Motor Kits
Integrated Coegi
More nativus
For RS485 Modbus imperium, see [RS485 Modbus Control JKISC60-R1A3 ].
For CANopen imperium, vide [CANopen Control JKISC60-C1A3 ].
Latin omnes uno privigno servo , vide [JKISC60-P1A3 signata omnia in uno stepper servo motore ].
Cum Gearbox planetarium vide [JKISC60-P1A3 gradatim integrata cum accuratione ..
Cum pila cochlea, vide [JKISC60-P1A3 vitrum vitrum integratum cum pila cochleae linearis ].
Cum externo plumbi cochleae, vide [JKISC60-P1A3 integratis vitrico-servo cum t-type plumbi cochleae linearis ].
Moduli lineares vide [JKISC60-P1A3 integratis vitrico-servo moduli lineares ].
Ut sit amet vermis apparatus torpentis motoris integrati cum fabricato in fabrica exactoris fabricato , JKONGMOTOR solutiones globali clientium solutiones motus nativus motus praebet. Disce plus de facultatibus nostris officinas.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO.,LTD OMNIUM IURIBUS RESERVATUS.