Malti
Views: 0 Awtur: Jkongmotor Ħin tal-Pubblikazzjoni: 2026-01-14 Oriġini: Sit
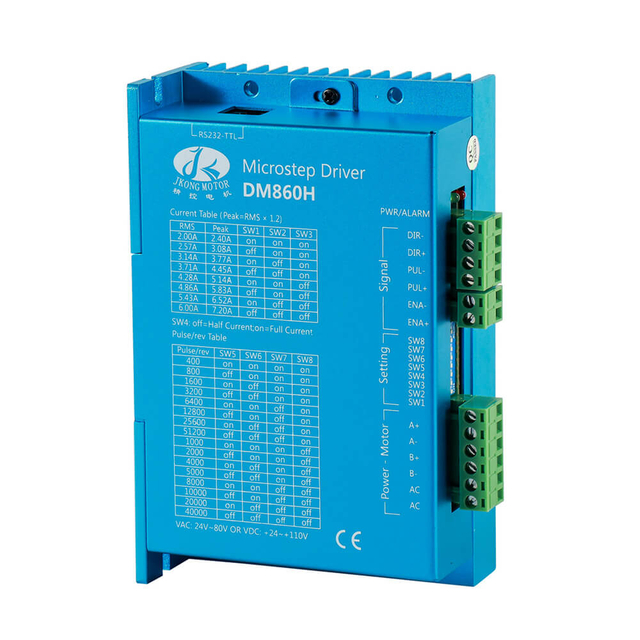
L-għażla tal-mutur stepper it-tajjeb b'encoder hija deċiżjoni kritika fi kwalunkwe sistema ta 'moviment ta' preċiżjoni. Fl-awtomazzjoni moderna, ir-robotika, l-apparat mediku, u t-tagħmir tas-semikondutturi, l-eżattezza tal-pożizzjonament, ir-ripetibbiltà u l-affidabbiltà mhumiex negozjabbli. Irridu mmorru lil hinn mill-klassifikazzjonijiet bażiċi tat-torque u d-daqsijiet tal-frejm u nevalwaw kif l- encoder, id-disinn tal-mutur, u l-arkitettura tal-kontroll jaħdmu flimkien bħala soluzzjoni sħiħa ta 'pożizzjonament.
Din il-gwida komprensiva tispjega eżattament kif tagħżel muturi stepper b'kodifikaturi għall-ippożizzjonar , u tiffoka fuq il-parametri tal-inġinerija li għandhom impatt dirett fuq il-prestazzjoni, l-istabbiltà tas-sistema u l-eżattezza fit-tul.
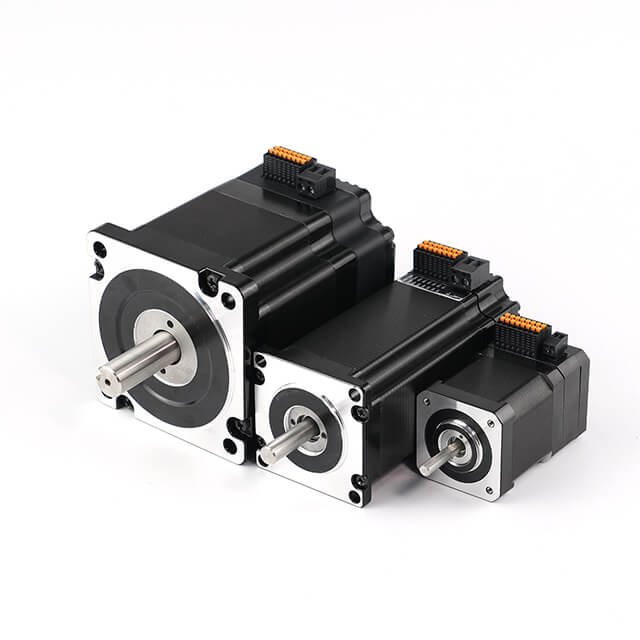
Mutur stepper b'encoder jintegra sensor ta 'pożizzjoni b'riżoluzzjoni għolja fuq ix-xaft ta' wara tal-mutur. B'differenza mis-sistemi stepper b'ċirku miftuħ, l-encoder jimmonitorja kontinwament il-pożizzjoni attwali tar-rotor , li jippermetti lis-sewqan jiskopri passi mitlufa, jikkoreġi żbalji ta 'pożizzjonament, u jottimizza l-output tat-torque.
Encoders jittrasformaw steppers tradizzjonali f'muturi stepper b'ċirku magħluq , li jgħaqqdu l-vantaġġi tat-torque ta 'żamma tat-teknoloġija stepper mas-sigurtà pożizzjonali ta' servo feedback.
Vantaġġi funzjonali ewlenin jinkludu:
Verifika tal-pożizzjoni vera
Korrezzjoni awtomatika ta 'żbalji
Torque użabbli ogħla fil-veloċità
Reżonanza u vibrazzjoni mnaqqsa
Affidabilità mtejba fit-tagħbijiet dinamiċi
Għal kwalunkwe applikazzjoni fejn l-allinjament ħażin, il-varjazzjoni tat-tagħbija, jew l-ilbies mekkaniku jistgħu jikkompromettu l-eżattezza, mutur stepper b'encoder isir essenzjali.
L-għażla tal-mutur korrett tibda b'fehim preċiż tar-rekwiżiti tas-sistema. Irridu nikkwantifikaw il-miri tal-prestazzjoni tal-moviment qabel nevalwaw il-ħardwer.
Parametri kritiċi jinkludu:
Eżattezza tal-pożizzjonament u ripetibbiltà
Veloċità massima u minima
Inerzja tat-tagħbija u massa
It-torque meħtieġ li jżomm u jaħdem
Ċiklu ta' xogħol u kundizzjonijiet ambjentali
Trażmissjoni mekkanika (kamin taċ-ċomb, ċinturin, gearbox)
Is-sistemi ta' pożizzjonament jaqgħu ġeneralment f'żewġ kategoriji:
Sistemi ta' indiċjar li jeħtieġu tqegħid ta' pass konsistenti
Sistemi ta' mogħdijiet kontinwi li jeħtieġu moviment bla xkiel u interpolat
Encoders huma partikolarment siewja f'assi ta' xogħol għoli, ta' veloċità għolja jew mgħobbija vertikalment fejn passi mitlufa ma jistgħux jiġu tollerati.
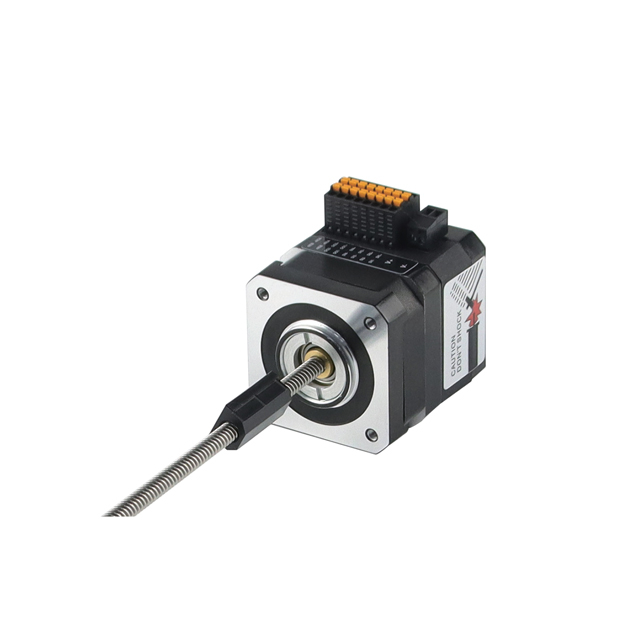
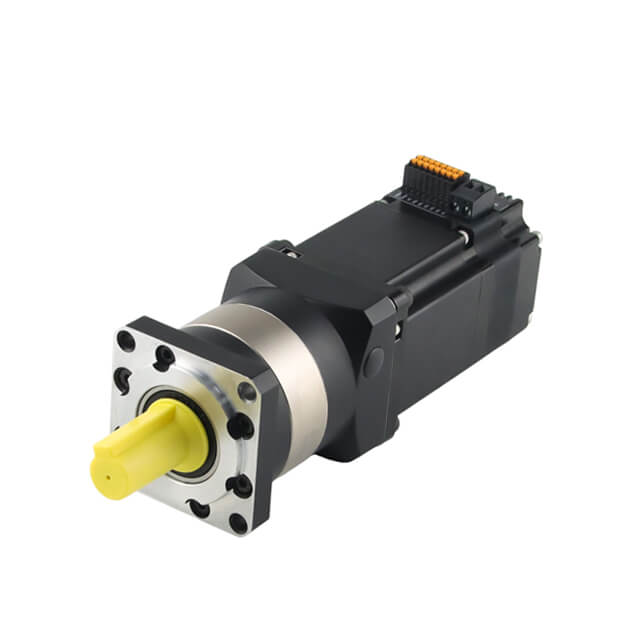
Bħala manifattur professjonali ta 'muturi dc mingħajr brushes bi 13-il sena fiċ-Ċina, Jkongmotor joffri diversi muturi bldc b'rekwiżiti personalizzati, inklużi 33 42 57 60 80 86 110 130mm, barra minn hekk, gearboxes, brejkijiet, encoders, sewwieqa tal-muturi mingħajr brushes u sewwieqa integrati huma fakultattivi.
 |
 |
 |
 |
 |
Servizzi professjonali ta 'muturi stepper personalizzati jissalvagwardjaw il-proġetti jew it-tagħmir tiegħek.
|
| Kejbils | Tkopri | Xaft | Invita taċ-ċomb | Encoder | |
 |
 |
 |
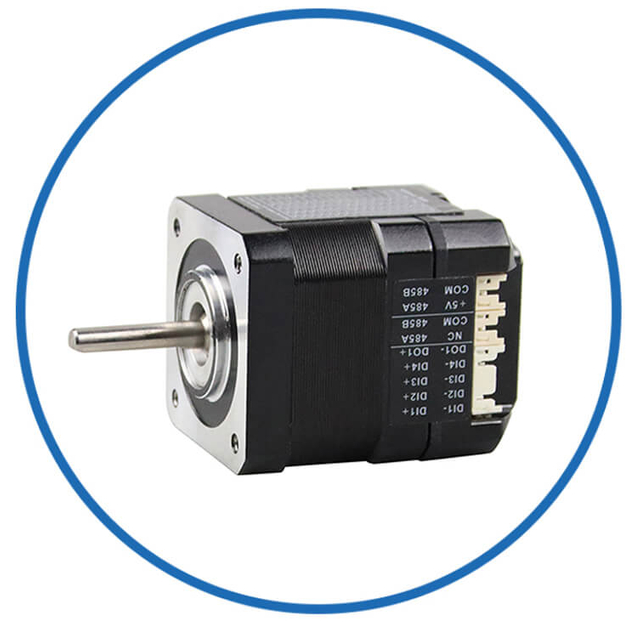 |
 |
|
| Brejkijiet | Gearboxes | Kits tal-Mutur | Sewwieqa Integrati | Aktar |
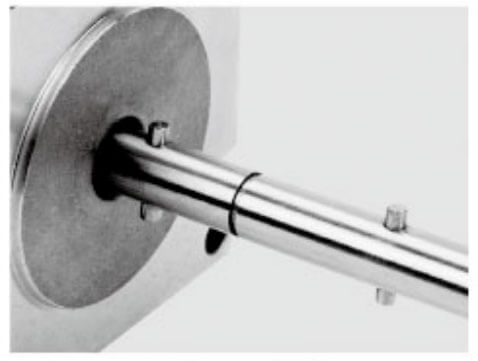
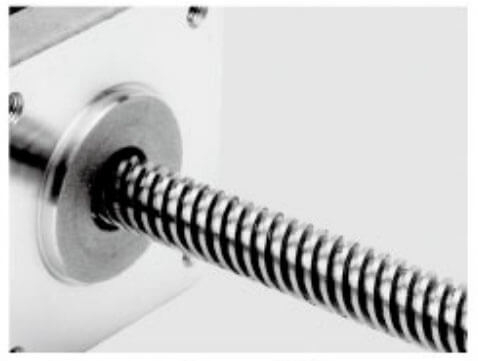
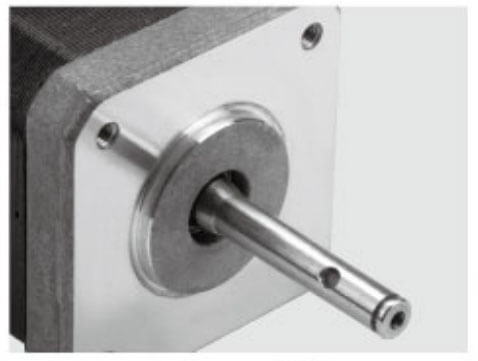
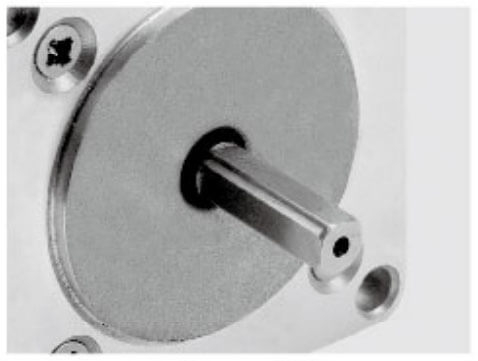
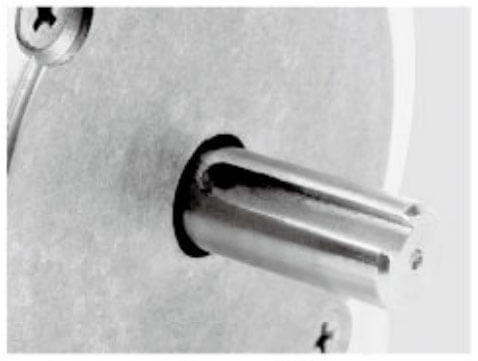
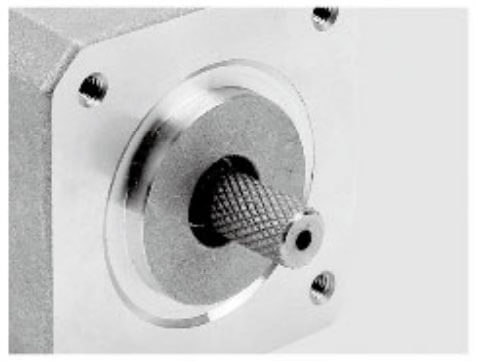
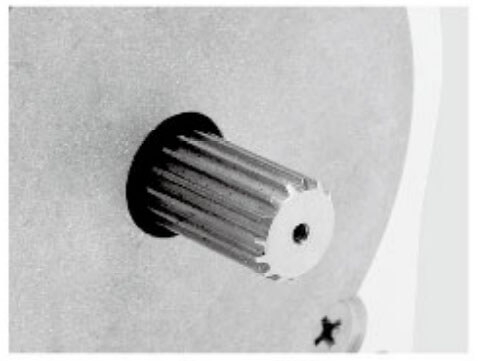
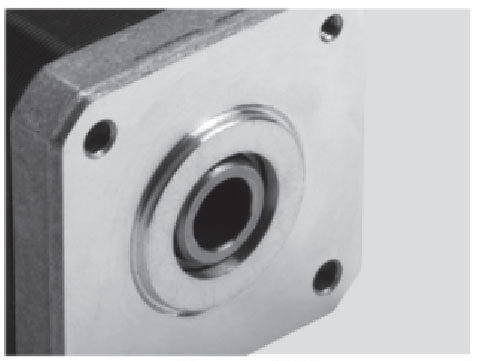
Jkongmotor joffri ħafna għażliet ta 'xaft differenti għall-mutur tiegħek kif ukoll tulijiet tax-xaft personalizzabbli biex il-mutur ikun jaqbel mal-applikazzjoni tiegħek bla xkiel.
 |
 |
 |
 |
 |
Firxa diversa ta’ prodotti u servizzi apposta biex jaqblu mal-aħjar soluzzjoni għall-proġett tiegħek.
1. Il-muturi għaddew iċ-ċertifikazzjonijiet CE Rohs ISO Reach 2. Proċeduri ta 'spezzjoni rigorużi jiżguraw kwalità konsistenti għal kull mutur. 3. Permezz ta 'prodotti ta' kwalità għolja u servizz superjuri, jkongmotor assigura pożizzjoni solida kemm fis-swieq domestiċi kif ukoll internazzjonali. |
| Taljoli | Gerijiet | Labar tax-xaft | Xaftijiet tal-kamin | Cross Mtaqqbin Xaftijiet | |
 |
 |
 |
 |
 |
|
| Flats | Ċwievet | Out Rotors | Hobbing Xaftijiet | Xaft vojt |
L-encoder jiddefinixxi kif preċiżament il-pożizzjoni attwali tal-mutur tista 'titkejjel. L-għażla tat-teknoloġija tal-kodifikatur korretta hija fundamentali.
Encoders inkrementali jiġġeneraw sinjali tal-polz proporzjonali għar-rotazzjoni tax-xaft. Huma kost-effettivi u użati ħafna f'sistemi stepper industrijali.
Vantaġġi jinkludu:
Riżoluzzjoni għolja bi prezz baxx
Ipproċessar veloċi tas-sinjali
Kompatibilità wiesgħa ma 'stepper drives
Encoders inkrementali huma ideali meta s-sistema dejjem twettaq rutina ta 'homing fl-istartjar.
Encoders assoluti jipprovdu valur ta 'pożizzjoni uniku għal kull angolu tax-xaft, anke wara telf ta' enerġija.
Vantaġġi jinkludu:
Ebda homing meħtieġ
Pożizzjoni vera immedjata fuq l-istartjar
Sigurtà ogħla u kunfidenza fis-sistema
Encoders assoluti huma rakkomandati għal apparat mediku, għodod semikondutturi, u assi vertikali fejn moviment mhux mistenni huwa inaċċettabbli.
Ir-riżoluzzjoni tal-kodifikatur għandha taqbeż ir-riżoluzzjoni tal-pass tal-mutur wara l-proporzjonijiet tal-mikrostepping u tat-trasmissjoni. Sistemi ta’ pożizzjonament ta’ preċiżjoni għolja tipikament jeħtieġu:
1000–5000 PPR għal awtomazzjoni standard
10,000+ għadd għal kull rivoluzzjoni għal spezzjoni ottika u tagħmir semikonduttur
Riżoluzzjoni ogħla ttejjeb l-intoppi, il-kapaċità ta 'mikro-pożizzjonament, u l-istabbiltà tal-veloċità.
Meta tagħżel mutur stepper b'encoder għal applikazzjonijiet ta 'pożizzjonament , l-evalwazzjoni tat-torque għandha testendi lil hinn mill-klassifikazzjonijiet statiċi tradizzjonali. L-integrazzjoni tal-kodifikatur tbiddel b'mod fundamentali kif it-torque jiġi ġġenerat, ikkontrollat u utilizzat fil-firxa sħiħa tal-veloċità. Irridu nanalizzaw l-imġieba tat-torque bħala karatteristika dinamika, regolata bir-rispons , mhux biss valur tal-karta tad-dejta.
Muturi stepper konvenzjonali huma tipikament speċifikati billi jżommu t-torque , imkejla meta l-mutur ikun enerġizzat iżda mhux idur. Filwaqt li jżomm it-torque jindika l-abbiltà tal-mutur li jirreżisti l-forzi esterni waqt li jkun wieqaf, ma jirrappreżentax kemm it-torque huwa attwalment disponibbli waqt il-moviment.
Bl-integrazzjoni tal-encoder, il-fokus jinbidel lejn it-torque użabbli fil-veloċità :
Torque b'veloċità baxxa għal pożizzjonament preċiż u mikro-movimenti
Stabbiltà tat-torque fil-medda tan-nofs biex tevita telf ta 'reżonanza u pass
Żamma tat-torque b'veloċità għolja għal indiċjar u throughput rapidi
Il-kontroll tal-linja magħluqa juża feedback tal-kodifikatur biex jikkoreġi kontinwament il-kurrent tal-fażi, li jippermetti lill-mutur biex iżomm output tat-torque effettiv anke meta jinbidlu l-kundizzjonijiet tat-tagħbija.
L-encoder jipprovdi data tal-pożizzjoni tar-rotor f'ħin reali lid-drajv. Dan jippermetti lill-algoritmu ta' kontroll biex:
Żid il-kurrent istantanjament meta t-torque tat-tagħbija jogħla
Angolu tal-fażi korretta meta r-rotor jibqa' lura wara l-kmand
Prevjeni l-kollass tat-torque qrib il-limiti tal-ġbid
Żomm is-sinkroniżmu taħt tagħbijiet ta 'xokk
Bħala riżultat, il-mutur jopera eqreb lejn il-kapaċità elettromanjetika vera tiegħu. Dan jipproduċi torque effettiv ogħla , speċjalment waqt l-aċċelerazzjoni u d-deċelerazzjoni, meta mqabbel ma 'sistemi open-loop li għandhom ikunu ta' daqs eċċessiv biex jiġu evitati passi mitlufa.
Meta nevalwaw mutur stepper b'encoder, irridu dejjem nanalizzaw il- kurva sħiħa tat-torque-veloċità , mhux biss il-klassifikazzjoni tal-ogħla torque.
Punti ewlenin li għandhom jiġu eżaminati jinkludu:
Torque kontinwu fil-veloċità operattiva
Torque disponibbli f'aċċelerazzjoni massima
Limiti tat-torque tal-pull-in u pull-out taħt kontroll ta 'ċirku magħluq
Derating termali f'temperaturi ambjentali elevati
Sistemi bbażati fuq encoder tipikament iċċattjaw il-kurva tat-torque, u jagħtu produzzjoni aktar konsistenti fil-medda tal-veloċità tax-xogħol. Dan jagħmilhom ideali għal applikazzjonijiet li jeħtieġu kemm preċiżjoni b'veloċità baxxa kif ukoll produttività b'veloċità għolja.
Evalwazzjoni preċiża tat-torque tibda b'mudell dettaljat tat-tagħbija. Irridu nikkwantifikaw:
Torque inerzjali mill-massa li tiċċaqlaq
Torque frizzjonali minn gwidi, viti, u siġilli
Torque gravitazzjonali f'assi vertikali
Ipproċessa t-torque minn operazzjonijiet ta 'qtugħ, tqassim jew ippressar
Il-mutur magħżul għandu jipprovdi torque dinamiku suffiċjenti b'marġini ta ' sikurezza ta' 30-50% taħt l-agħar kundizzjonijiet. L-integrazzjoni tal-kodifikaturi tnaqqas il-ħtieġa ta 'daqs eċċessiv eċċessiv, iżda ma teliminax il-liġijiet tal-fiżika. L-ispazju xieraq tat-torque jiżgura stabbiltà, sikurezza termali u affidabbiltà fit-tul.
Sistemi ta’ pożizzjonament ta’ preċiżjoni għolja spiss jinvolvu:
Ċikli ta' start-stop rapidi
Treġġigħ lura frekwenti
Mikro-pożizzjonament taħt tagħbija
Dawn il-kundizzjonijiet ipoġġu talbiet estremi fuq it-torque istantanju. Is-sistemi stepper mgħammra b'kodifikatur jisbqu hawn minħabba li r-reazzjoni tippermetti lis-sewqan jikkontrobattu l-iżbalji ta 'dewmien tar-rotor u fażi indotti mit-tagħbija. Dan iżomm twassil stabbli tat-torque , u jipprevjeni qabża, oxxillazzjoni, u telf ta 'pass waqt profili ta' moviment aggressivi.
Il-kapaċità tat-torque hija inseparabbli mill-ġestjoni termali. L-integrazzjoni tal-encoder tippermetti regolazzjoni dinamika tal-kurrent, li:
Inaqqas il-kurrent idle meta wieqaf
Jimminimizza l-ġenerazzjoni tas-sħana taħt tagħbija parzjali
Iżżid il-kurrent biss meta tintalab it-torque
Dan itejjeb id-disponibbiltà kontinwa tat-torque billi jżomm it-temperatura tal-istralċ f'limiti sikuri. Meta nevalwaw il-karatteristiċi tat-torque, irridu dejjem nikkorrelawhom ma':
Klassi ta 'insulazzjoni tal-mutur
Żieda fit-temperatura permissibbli
Kundizzjonijiet ambjentali operattivi
Metodu ta 'tkessiħ u disinn tal-kompartiment
L-output tat-torque sostenibbli maż-żmien huwa aktar siewi mit-torque massimu ta 'tul qasir.
Ir-riżoluzzjoni tal-encoder tinfluwenza direttament kif preċiżament is-sewqan jista 'jirregola t-torque. Encoders b'riżoluzzjoni ogħla jippermettu:
Korrezzjoni tal-fażi aktar fina
Modulazzjoni tal-kurrent aktar bla xkiel
Stabbiltà mtejba tal-mikro-torque
Ripple mnaqqas b'veloċità baxxa
Dan huwa partikolarment kritiku f'applikazzjonijiet bħall-allinjament ottiku, id-dożaġġ mediku, u l-ippożizzjonar tas-semikondutturi, fejn l-intoppi tat-torque taffettwa direttament l-eżattezza tal-pożizzjonament.
L-evalwazzjoni tal-karatteristiċi tat-torque tal-mutur bl-integrazzjoni tal-encoder teħtieġ approċċ fil-livell tas-sistema. Irridu nikkoordinaw:
Disinn elettromanjetiku tal-mutur
Riżoluzzjoni u rispons tal-encoder
Drive kurrenti kontroll bandwidth
Effiċjenza tat-trasmissjoni mekkanika
Meta mqabbla kif suppost, muturi stepper mgħammra b'kodifikatur iwasslu mġiba tat-torque bħal servo bil- vantaġġi inerenti tat-teknoloġija stepper: torque għoli ta 'żamma, stabbiltà eċċellenti b'veloċità baxxa, u preċiżjoni kost-effettiva.
Billi niffukaw fuq il-prestazzjoni dinamika tat-torque aktar milli fuq klassifikazzjonijiet statiċi , aħna niżguraw li l-mutur magħżul iżomm il-preċiżjoni tal-pożizzjonament, l-istabbiltà operattiva u l-affidabbiltà fit-tul tul il-pakkett operattiv sħiħ.
Il-mutur u l-encoder waħedhom ma jistgħux jiggarantixxu l-prestazzjoni tal-pożizzjonament. L-elettronika tas-sewqan għandha tappoġġja bis-sħiħ it-tħaddim b'ċirku magħluq.
Il-karatteristiċi ewlenin tas-sewqan li għandhom jiġu vverifikati jinkludu:
Sejbien u korrezzjoni ta 'żball tal-pożizzjoni
Wara limiti ta' żball
Algoritmi ta' rfinar awtomatiku
Soppressjoni tar-reżonanza
Prevenzjoni ta 'stall u outputs ta' allarm
Drives avvanzati stepper b'ċirku magħluq jużaw sinjali ta 'kodifikatur biex jaġġustaw dinamikament il-kurrent tal-fażi, u jiżgura li r-rotor jibqa' sinkronizzat mal-impulsi tal-kmand. Dan huwa essenzjali biex tinżamm l-eżattezza waqt:
Aċċelerazzjoni rapida
Indiċjar b'veloċità għolja
Varjazzjoni f'daqqa tat-tagħbija
Mingħajr appoġġ xieraq tas-sewqan, l-encoder ma jistax iwassal il-valur sħiħ tiegħu.
Meta tagħżel mutur stepper b'encoder għal applikazzjonijiet ta 'pożizzjonament , speċifikazzjonijiet mekkaniċi u ambjentali huma kritiċi daqs il-parametri elettriċi u ta' kontroll. Anke mutur ta 'daqs perfett jista' jonqos milli jagħti preċiżjoni jekk l-integrazzjoni mekkanika hija fqira jew il-kundizzjonijiet ambjentali jiddegradaw il-prestazzjoni tal-encoder. Irridu nevalwaw dawn il-fatturi fil-livell tas-sistema biex niżguraw pożizzjonament stabbli, integrità tas-sinjal, u affidabbiltà operattiva fit-tul.
Il-kompatibilità mekkanika tibda bid- daqs tal-qafas tal-mutur, l-istandard tal-flanġ, u d-dijametru pilota . Dawn l-elementi jiddeterminaw kemm il-mutur jallinja b'mod preċiż mal-mekkaniżmu misjuq. L-allinjament ħażin jintroduċi tagħbijiet radjali u assjali li jżidu l-użu tal-bearing, jiġġeneraw vibrazzjoni, u jiddegradaw l-istabbiltà tas-sinjal tal-kodifikatur.
Konsiderazzjonijiet ewlenin tal-immuntar jinkludu:
Flanġijiet standardizzati (NEMA jew IEC) għall-interkambjabbiltà
Xaftijiet ta 'konċentriċità għolja biex jimminimizzaw ir-runout
Uċuħ ta 'immuntar riġidi biex jipprevjenu mikro-ċaqliq taħt tagħbija dinamika
Is-sistemi ta 'pożizzjonament ta' preċiżjoni jibbenefikaw minn muturi b'tolleranzi ta 'xaft u flanġ stretti , peress li anke żbalji ġeometriċi żgħar jistgħu jissarrfu f'devjazzjonijiet ta' pożizzjonament li jistgħu jitkejlu fit-tagħbija.
Ix-xaft tal-mutur u s-sistema tal-bearings għandhom jappoġġjaw mhux biss it-torque trażmess, iżda wkoll il-forzi esterni minn igganċjar, ċinturini, gerijiet u viti taċ-ċomb . Muturi mgħammra b'encoder huma speċjalment sensittivi għad-deflessjoni tax-xaft, peress li runout eċċessiv jaffettwa direttament l-eżattezza tar-rispons.
Irridu nevalwaw:
Klassifikazzjonijiet ta 'tagħbija radjali għal sistemi mmexxija minn ċinturin u gear
Klassifikazzjonijiet ta 'tagħbija axjali għal kamin taċ-ċomb u applikazzjonijiet vertikali
Tip ta 'bearing u disinn ta' preload
Distanza permissibbli tat-tagħbija overhang
Għal pożizzjonament ta 'preċiżjoni għolja, muturi b'berings rinfurzati jew strutturi b'żewġ bearings huma spiss preferuti. Dawn id-disinji jtejbu l-ebusija, inaqqsu l-vibrazzjoni, u jipproteġu l-encoder minn xokk mekkaniku.
Il-konnessjoni mekkanika bejn il-mutur u t-tagħbija għandha tippreserva kemm il-fedeltà tat-torque kif ukoll l-integrità pożizzjonali . L-akkoppjar mhux xieraq jintroduċu backlash, konformità, u allinjament ħażin, li kollha jnaqqsu l-eżattezza tas-sistema.
L-aħjar prattiki jinkludu:
Couplings ta' zero-backlash għal assi ta' sewqan dirett
Kouplings iebsa b'torsjoni għal sistemi ta 'rispons għoli
Akkoppjar flessibbli biss fejn il-kumpens għall-allinjament ħażin huwa inevitabbli
Meta jintużaw gearboxes jew viti taċ-ċomb, irridu nivverifikaw:
Valuri ta' backlash
Ebusija tat-torsjoni
Effiċjenza u imġieba termali
Il-kwalità tat-trażmissjoni mekkanika tiddetermina direttament kemm ir-rispons tal-kodifikatur jirrifletti l-pożizzjoni vera tat-tagħbija.
Encoders huma strumenti ta 'preċiżjoni. Il-prestazzjoni tagħhom tiddependi ħafna fuq kemm huma protetti u appoġġjati mekkanikament.
Għandna nipprijoritizzaw il-muturi bi:
Djar integrati tal-kodifikaturi
Strutturi ta 'immuntar reżistenti għax-xokk
Issiġillar tax-xaft ta 'kwalità għolja
Il-kejbils tal-kodifikaturi meħlus mit-tensjoni
Appoġġ mekkaniku fqir jista 'jippermetti mikro-movimenti bejn l-encoder u x-xaft tal-mutur, li jintroduċi żbalji fl-għadd u feedback instabbli. L-integrazzjoni riġida tal-encoder tiżgura konsistenza tas-sinjal fit-tul u pożizzjonament ripetibbli.
L-espożizzjoni ambjentali taffettwa direttament kemm il-koljaturi tal-mutur kif ukoll is-sensorju tal-encoder. Trab, ċpar taż-żejt, umdità, u fwar kimiċi kollha jistgħu jikkompromettu s-sistemi ta 'pożizzjonament.
Irridu nqabblu l- klassifikazzjoni tal-IP tal-mutur mal-ambjent operattiv:
IP40–IP54 għal tagħmir ta 'awtomazzjoni nadif u magħluq
IP65–IP67 għal washdown, ipproċessar ta 'ikel, jew sistemi ta' barra
Disinni ta 'xaft issiġillat għal ambjenti fit-trab jew li joborxu
Encoders jibbenefikaw minn assemblaġġi ottiċi ssiġillati jew sensing manjetiku industrijali , partikolarment f'applikazzjonijiet li jinvolvu vibrazzjoni, umdità, jew kontaminanti fl-arja.
It-temperatura taffettwa s-saħħa manjetika, ir-reżistenza tal-istralċ, il-lubrikazzjoni tal-bearing, u l-eżattezza tal-encoder. L-espansjoni mekkanika tista 'tbiddel l-allinjament b'mod sottili, u tinfluwenza kemm it-trasmissjoni tat-torque kif ukoll il-preċiżjoni tal-feedback.
Fatturi termali kritiċi jinkludu:
Limiti tat-temperatura tat-tħaddim u tal-ħażna
Espansjoni termali ta 'housings u xaftijiet
Klassifikazzjonijiet tal-grass tal-bearing
Tolleranza tat-temperatura tas-sensorju tal-encoder
Sistemi ta 'pożizzjonament ta' preċiżjoni għolja ħafna drabi jeħtieġu muturi b'karatteristiċi ta 'drift termali baxxi u encoders iddisinjati għal output ta' sinjal stabbli f'meded ta 'temperatura wiesgħa.
Is-sistemi ta 'pożizzjonament f'ambjenti industrijali huma ta' spiss esposti għal vibrazzjoni minn makkinarju fil-qrib jew moviment rapidu tal-assi. Dawn il-forzi jistgħu jħoll il-qfieli, il-bearings tal-għeja, u jiddestabilizzaw il-qari tal-encoder.
L-evalwazzjoni mekkanika għandha tinkludi:
Riġidità tad-djar tal-mutur
Bearing klassifikazzjonijiet ta 'xokk
Tolleranza tal-vibrazzjoni tal-encoder
Żamma tal-kejbil u serħan tat-tensjoni
Muturi ddisinjati għal ambjenti ta 'kontroll tal-moviment għandhom strutturi rinfurzati li jipproteġu kemm l-assemblaġġ tar-rotor kif ukoll l-encoder minn stress mekkaniku kumulattiv.
Id-disinn mekkaniku jestendi għall-kejbils. Is-sinjali tal-kodifikaturi huma ta 'livell baxx u vulnerabbli għal interferenza elettromanjetika u mekkanika.
Għandna nispeċifikaw:
Kejbils tal-kodifikaturi protetti u flessibbli
Konnetturi ta' qfil industrijali
Iżolament reżistenti għaż-żejt u l-flex
Raġġi tal-liwja minimi definiti
Ġestjoni xierqa tal-kejbil tnaqqas it-tensjoni fuq il-konnetturi tal-encoder, tipprevjeni telf ta 'feedback intermittenti, u tippreserva l-integrità tas-sinjal fuq tħaddim fit-tul.
L-ispeċifikazzjonijiet mekkaniċi u ambjentali jinfluwenzaw ukoll l-istrateġija tal-manutenzjoni. Il-muturi użati f'sistemi ta' pożizzjonament ta' xogħol għoli għandhom jappoġġjaw:
Sostituzzjoni mekkanika sempliċi
Allinjament stabbli wara s-servizz
Ħajja twila ta 'bearing
Kalibrazzjoni konsistenti tal-encoder
Disinji mekkaniċi magħżula tajjeb inaqqsu l-perijodi ta 'waqfien, jippreservaw l-eżattezza tal-pożizzjonament fuq snin ta' tħaddim, u jipproteġu l-investiment totali fis-sistema tal-moviment.
L-għażla ta 'speċifikazzjonijiet mekkaniċi u ambjentali mhijiex pass sekondarju - tiddefinixxi l-pedament li fuqu tistrieħ il-prestazzjoni kollha elettrika u ta' kontroll. Meta nevalwaw b'mod rigoruż il-preċiżjoni tal-immuntar, il-kapaċità tat-tagħbija, is-siġillar ambjentali, l-imġieba termali u r-riġidità strutturali , noħolqu sistemi ta' pożizzjonament li jagħtu mhux biss preċiżjoni fil-kummissjonar, iżda wkoll stabbiltà, ripetibbiltà u affidabbiltà matul il-ħajja operattiva tagħhom..
Mutur stepper mekkanikament robust b'encoder jiżgura li kull korrezzjoni ta 'kontroll, kull polz ta' feedback, u kull moviment ikkmandat jiġu tradotti fedelment f'prestazzjoni ta 'pożizzjonament fid-dinja reali.
Il-prestazzjoni tal-kodifikatur għandha tiġi evalwata fil-kuntest tas-sistema sħiħa tal-moviment. Gearboxes, ċinturini, u viti taċ-ċomb jimmultiplikaw kemm it-torque kif ukoll ir-riżoluzzjoni.
Eżempji:
Mutur ta’ 200 pass b’kodifikatur ta’ 10,000 għadd u gearbox 5:1 jagħti 50,000 għadd ta’ feedback għal kull revoluzzjoni tal-ħruġ
Kamin taċ-ċomb ta '5 mm jikkonverti dak f'riżoluzzjoni ta' feedback pożizzjonali ta '0.0001 mm
Billi nikkoordinaw il-passi tal-mutur, ir-riżoluzzjoni tal-encoder, u l-proporzjonijiet tat-trażmissjoni , nistgħu niksbu pożizzjonament sub-micron mingħajr ma nissagrifikaw it-torque jew il-veloċità.
L-ottimizzazzjoni fil-livell tas-sistema dejjem tisboq l-għażla tal-komponenti iżolati.
Ir-rispons tal-kodifikatur jintroduċi kunsiderazzjonijiet elettriċi ġodda. L-integrità tas-sinjal taffettwa direttament l-istabbiltà tal-pożizzjonament.
L-aħjar prattiki jinkludu:
Outputs tal-kodifikaturi differenzjali (A+, A–, B+, B–)
Cables protetti b'par mibrum
Arkitettura xierqa ta 'l-ert
Provvisti tal-enerġija iżolati mill-istorbju
Ambjenti industrijali b'VFDs, tagħmir tal-iwweldjar, jew drives ta 'kurrent għoli jitolbu disinn robust tas-sinjal tal-encoder biex jipprevjeni għadd foloz u jitter tal-moviment.
Feedback stabbli jiżgura pożizzjonament konsistenti taħt il-kundizzjonijiet operattivi kollha.
L-għażla ta ' mutur stepper b'encoder hija l-aktar effettiva meta mmexxija mir-realtajiet tal-applikazzjoni aktar milli minn speċifikazzjonijiet tal-komponenti iżolati. Kull sistema ta 'pożizzjonament timponi taħlita unika ta' talbiet ta 'preċiżjoni, tagħbijiet dinamiċi, tensjonijiet ambjentali, u aspettattivi ta' affidabbiltà. Għalhekk irridu tallinja l-istruttura tal-mutur, il-karatteristiċi tat-torque, u t-teknoloġija tal-kodifikatur direttament ma 'kif se tintuża s-sistema.
Fl-awtomazzjoni tal-fabbrika, tagħmir tal-ippakkjar, u sistemi ta 'assemblaġġ, l-assi tal-ippożizzjonar huma mistennija li joperaw kontinwament, ħafna drabi b'rati ta' ċiklu għoli. Dawn l-applikazzjonijiet jipprijoritizzaw it-throughput, l-istabbiltà u r-ripetibbiltà.
Il-prijoritajiet ewlenin tal-għażla jinkludu:
Torque dinamiku għoli għal aċċelerazzjoni u deċelerazzjoni mgħaġġla
Encoders inkrementali b'riżoluzzjoni moderata għal għolja għal verifika tal-pass affidabbli
Drives b'ċirku magħluq b'soppressjoni tar-reżonanza
Berings robusti għal ċikli ta' xogħol kontinwu
F'dawn l-ambjenti, steppers mgħammra b'kodifikatur iwasslu torque ta 'veloċità medja mtejba u jeliminaw passi mitlufa, u jiżguraw indiċjar konsistenti anke taħt payloads li jvarjaw.
Il-ġonot robotiċi u l-effettituri tat-tarf jeħtieġu moviment preċiż, bla xkiel u reattiv. L-inerzja tat-tagħbija ta 'spiss tinbidel, u l-profili tal-moviment huma ħafna drabi kumplessi.
Konfigurazzjonijiet ottimali jenfasizzaw:
Encoders b'riżoluzzjoni għolja għal kontroll tal-veloċità fina
Muturi kompatti b'densità għolja ta 'torque
Cogging baxx u tmewwiġ tat-torque minimu
Ipproċessar ta 'feedback mgħaġġel
Hawnhekk, l-integrazzjoni tal-kodifikatur tappoġġja korrezzjoni kontinwa tal-pożizzjoni tar-rotor, iżżomm l-eżattezza tal-mogħdija, ittejjeb l-intoppi, u tippermetti operazzjoni stabbli b'veloċità baxxa essenzjali għal gwida robotika u ambjenti kollaborattivi.
Apparati mediċi, strumenti analitiċi, u pjattaformi dijanjostiċi jimponu talbiet stretti fuq ir-ripetibbiltà, l-istorbju u s-sigurtà.
Il-kriterji tal-għażla tipikament jiffokaw fuq:
Encoders assoluti biex iżommu l-pożizzjoni wara telf ta 'enerġija
Prestazzjoni ta 'microstepping ultra-lixx
Ħsejjes u vibrazzjoni akustiċi baxxi
Fatturi tal-forma kompatti bi stabbiltà termali
Steppers mgħammra b'kodifikatur jiżguraw li kull moviment ikkmandat jikkorrispondi għal spostament fiżiku attwali, li jipproteġi kemm l-eżattezza tal-kejl kif ukoll is-sigurtà tal-pazjent jew tal-kampjun.
Dawn is-setturi jirrappreżentaw l-ogħla livell ta 'prestazzjoni ta' pożizzjonament. Mozzjoni sub-micron, profili ta 'veloċità estremament bla xkiel, u konsistenza termali huma obbligatorji.
L-għażliet tal-mutur u tal-kodifikaturi jenfasizzaw:
Riżoluzzjoni tal-kodifikatur għolja ħafna
Strutturi mekkaniċi ta 'espansjoni baxxa
Preċiżjoni għolja tal-bearing u runout minimu
Faxxa ta 'kontroll avvanzata b'ċirku magħluq
F'dawn is-sistemi, l-encoder isir il-qalba tal-arkitettura tal-moviment, li jippermetti mikro-korrezzjoni kostanti u kumpens f'ħin reali għal devjazzjonijiet mekkaniċi u termali.
Lifts, assi Z, irjus ta 'distribuzzjoni, u mekkaniżmi ta' kklampjar jinvolvu tagħbijiet ta 'gravità u implikazzjonijiet ta' sigurtà. Kwalunkwe żball fil-pożizzjoni jista 'jwassal għal ħsara fit-tagħmir jew perikli operattivi.
L-għażla mmexxija mill-applikazzjoni tipprijoritizza:
Encoders assoluti għall-għarfien tal-pożizzjoni tat-telf tal-qawwa
Żamma għolja u l-ogħla marġini tat-torque
Brejkijiet integrati jew serraturi mekkaniċi
Drives b'sejbien ta 'ħsarat u outputs ta' allarm
Ir-rispons tal-kodifikatur jiżgura deċelerazzjoni kkontrollata, waqfien preċiż u rispons immedjat għall-ħsarat, u jtejjeb b'mod drammatiku l-affidabbiltà u s-sigurtà tas-sistema.
Dawn is-sistemi jiffokaw fuq il-veloċità, is-sinkronizzazzjoni, u l-ħin ta’ attività . L-assi spiss jimxu kontinwament u jikkoordinaw ma 'stadji multipli ta' moviment.
Il-karatteristiċi ewlenin jinkludu:
Żamma tat-torque b'veloċità għolja
Encoders b'immunità qawwija għall-istorbju
Alloġġi b'saħħithom mekkanikament
Drives kapaċi li jikkontrollaw il-moviment f'netwerk
L-integrazzjoni tal-kodifikatur tappoġġja reġistrazzjoni preċiża, pożizzjonament koordinat multi-assi, u kumpens awtomatiku għall-varjazzjoni tat-tagħbija fuq ċikli twal ta' xogħol.
Kull klassi ta 'applikazzjoni għandha riskji dominanti. Għażla mmexxija mill-applikazzjoni tfisser li tagħżel komponenti li jtaffu direttament dawn ir-riskji:
L-industriji ta 'preċiżjoni jiffokaw fuq ir-riżoluzzjoni u l-istabbiltà termali
L-awtomazzjoni industrijali tiffoka fuq ir-robustezza tat-torque u r-reżistenza taċ-ċiklu tax-xogħol
Is-sistemi mediċi jiffokaw fuq iċ-ċertezza tal-pożizzjoni u l-intoppi
Is-sistemi vertikali u tas-sigurtà jiffokaw fuq il-kontinwità tar-rispons u l-kontroll tal-ħsarat
Billi nidentifikaw l-ewwel modi ta 'falliment bl-ogħla impatt, aħna nagħżlu muturi u encoders li jipproteġu direttament il-prestazzjoni tas-sistema.
L-għażla mmexxija mill-applikazzjoni ma tieqafx fil-mutur. Irridu nikkoordinaw:
Riżoluzzjoni tal-kodifikatur bi proporzjonijiet ta 'trasmissjoni
Kurvi tat-torque tal-mutur b'inerzja reali tat-tagħbija
Algoritmi tas-sewqan bi profili tal-moviment
Ebusija mekkanika b'sensittività ta 'feedback
Dan jiżgura li l-feedback tal-encoder jirrifletti l-moviment tat-tagħbija vera u li t-torque tal-mutur huwa dejjem applikat b'effettività pożizzjonali massima.
L-għażla ta 'mutur stepper b'encoder ibbażat fuq il-kuntest tal-applikazzjoni tipproduċi sistemi li mhumiex sempliċiment funzjonali, iżda ottimizzati . Billi nibbażaw deċiżjonijiet ta’ għażla f’kundizzjonijiet ta’ tħaddim reali—firxiet ta’ veloċità, espożizzjoni ambjentali, rekwiżiti ta’ sikurezza, u miri ta’ preċiżjoni — aħna noħolqu pjattaformi ta’ moviment li jagħtu preċiżjoni konsistenti, reżiljenza operattiva, u prestazzjoni skalabbli tul iċ-ċiklu sħiħ tal-ħajja tat-tagħmir.
L-għażla tal-mutur u l-kodifikatur immexxi mill-applikazzjoni tittrasforma t-teknoloġija stepper b'ċirku magħluq minn għażla ta 'komponent f'vantaġġ ta' disinn ta 'sistema strateġika.
L-eżattezza tal-pożizzjonament mhix biss speċifikazzjoni inizjali; hija metrika operattiva fit-tul. Steppers mgħammra b'kodifikatur joffru vantaġġi fil-manutenzjoni ta 'tbassir u d-dijanjostika tas-sistema.
Huma jippermettu:
Monitoraġġ tax-xejriet tad-devjazzjoni tal-pożizzjoni
Sejbien bikri ta 'xedd mekkaniku
Kumpens awtomatiku għal bidliet fit-tagħbija
Ħin imnaqqas għall-ikkummissjonar
Sistemi b'rispons tal-kodifikatur iżommu l-kalibrazzjoni itwal, inaqqsu r-rati ta 'scrap, u jtejbu l-uptime tul iċ-ċikli tal-ħajja tat-tagħmir ta' bosta snin.
Sistema ta 'pożizzjonament ta' kunfidenza għolja hija definita mill-kapaċità tagħha li tagħti moviment preċiż, ripetibbli u verifikabbli taħt kundizzjonijiet operattivi reali . Mhuwiex biżżejjed li assi tal-moviment jiċċaqlaq; għandu jiċċaqlaq b'mod korrett, kull darba, minkejja bidliet fit-tagħbija, influwenzi ambjentali, ċikli twal ta 'xogħol, u tixjiħ tas-sistema. Meta nfasslu sistema ta' pożizzjonament madwar mutur stepper b'kodifikatur , nimxu minn moviment ibbażat fuq suppożizzjoni għal kontroll tal-moviment ibbażat fuq l-evidenza.
Sistemi tradizzjonali stepper open-loop jassumu li l-passi kmandaw ugwali moviment fiżiku. Sistemi ta 'pożizzjonament ta' fiduċja għolja jirrifjutaw din is-suppożizzjoni. Ir-rispons tal-kodifikatur jistabbilixxi paragun kontinwu bejn il-pożizzjoni kmandata u l-pożizzjoni attwali , li jippermetti lill-kontrollur jiskopri, jikkoreġi u jipprevjeni żbalji fil-moviment f'ħin reali.
Dan l-approċċ iwassal:
Konferma tal-pożizzjoni vera
Korrezzjoni awtomatika tad-dewmien tar-rotor
Sejbien immedjat ta' tilari jew tagħbija żejda
Assigurazzjoni kontinwa tal-integrità tal-assi
Il-mozzjoni verifikata hija l-pedament tal-kunfidenza tas-sistema.
It-torque hija l-forza fiżika li ddawwar il-kmandi f'moviment. F'sistemi ta 'kunfidenza għolja, it-torque mhuwiex statiku; hija regolata b'mod attiv . Ir-rispons tal-encoder jippermetti lis-drajv jaġġusta l-kurrent tal-fażi istantanjament, u jiżgura li l-mutur jipproduċi biss it-torque meħtieġ biex iżżomm is-sinkronizzazzjoni.
Dan jirriżulta fi:
Aċċelerazzjoni stabbli taħt tagħbijiet li jinbidlu
Protezzjoni kontra kollass tat-torque b'veloċità għolja
Xokk mekkaniku mnaqqas waqt it-treġġigħ lura
Imġieba termali ottimizzata
L-assigurazzjoni tat-torque tiżgura li l-eżattezza tal-pożizzjonament tiġi ppreservata anke meta l-kundizzjonijiet esterni ma jkunux kostanti.
Il-kunfidenza fil-pożizzjonament tiddependi kemm fuq il-kwalità mekkanika kif ukoll fuq l-intelliġenza elettronika. Irridu niddisinjaw assi fejn ir-rispons tal-kodifikatur jirrappreżenta b'mod preċiż il-moviment tat-tagħbija reali.
Dan jeħtieġ:
Immuntar riġidu u allinjament preċiż
Trażmissjonijiet b'backlash baxx
Marġini xierqa tat-tagħbija tal-ġarr
Xaftijiet u couplings ta 'konċentriċità għolja
L-integrità mekkanika tiżgura li kull polz tal-kodifikatur jikkorrispondi għal spostament mekkaniku veru, u jelimina sorsi ta 'żbalji moħbija li jimminaw l-affidabilità tas-sistema.
Sistemi ta 'kunfidenza għolja jibqgħu preċiżi matul iż-żmien u l-kundizzjonijiet operattivi. L-istabbiltà ambjentali għandha tinbena fid-disinn.
Elementi ewlenin jinkludu:
Strutturi ssiġillati bil-mutur u l-encoder
Materjali u sensuri li jittolleraw it-temperatura
Wajer ta 'feedback li ma jagħmilx ħsara lill-istorbju
Alloġġi reżistenti għall-vibrazzjoni
Billi nikkontrollaw l-influwenzi ambjentali, aħna nipproteġu kemm il-konsistenza tat-torque kif ukoll l-eżattezza tar-rispons, billi nippreservaw l-integrità tal-pożizzjonament fit-tul.
Il-kunfidenza tfisser ukoll li tkun taf meta s-sistema ma tkunx qed topera sew. Sistemi stepper mgħammra b'kodifikatur jipprovdu l-pedament tad-dejta għall-ġestjoni intelliġenti tal-ħsarat.
Nistgħu nimplimentaw:
Wara l-monitoraġġ tal-iżbalji
Allarmi ta' tagħbija żejda u stall
Limiti tad-devjazzjoni tal-pożizzjoni
Rutini ta' għeluq ikkontrollati
Dawn il-kapaċitajiet jippermettu lis-sistemi tal-moviment jirrispondu b'mod proattiv għal kundizzjonijiet anormali, jipproteġu tagħmir, prodotti u operaturi.
Pożizzjonament ta 'kunfidenza għolja mhuwiex dwar riżoluzzjoni teoretika; huwa dwar riżoluzzjoni użabbli fit-tagħbija . Billi tikkoordina:
Angolu tal-pass tal-mutur
Encoder għadd għal kull dawra
Gearbox jew proporzjonijiet bil-kamin
Konformità mekkanika
aħna nħeġġu pjattaformi tal-moviment fejn il-mozzjoni kmandata tissarraf fi spostament fiżiku prevedibbli u ripetibbli. Skalar xieraq jiżgura mikro-pożizzjonament bla xkiel u profili ta 'veloċità stabbli tul il-firxa kollha tal-ivvjaġġar.
Ir-rispons tal-kodifikatur jittrasforma assi tal-moviment f'għodda dijanjostika. Sistemi ta’ kunfidenza għolja jużaw din id-dejta biex isegwu:
Tendenzi ta' żball fil-pożizzjoni
Mudelli ta' fluttwazzjoni tat-tagħbija
Mozzjoni ripetibbiltà drift
Indikaturi ta' degradazzjoni mekkanika
Dan jippermetti strateġiji ta 'manutenzjoni ta' tbassir li jippreservaw l-eżattezza tal-pożizzjonament matul snin ta 'servizz.
Sistema ta 'pożizzjonament ta' fiduċja għolja ma tiġix validata darba — taqla 'fiduċja kontinwament. Billi tgħaqqad:
Kontroll tat-torque b'ċirku magħluq
Disinn mekkaniku ta 'preċiżjoni
Robustezza ambjentali
Immaniġġjar intelliġenti tal-ħsarat
Dijanjostika mmexxija mid-data
noħolqu sistemi ta 'moviment li jżommu l-eżattezza, jipproteġu lilhom infushom minn kundizzjonijiet anormali, u jikkomunikaw is-saħħa tagħhom b'mod ċar.
Meta sistema ta 'pożizzjonament hija mibnija madwar feedback verifikat, torque kkontrollat, u integrità strutturali, il-moviment isir assi affidabbli aktar milli riskju varjabbli. Muturi stepper mgħammra b'encoder jipprovdu l-pedament tekniku, iżda l-kunfidenza tinkiseb permezz ta 'inġinerija dixxiplinata tas-sistema.
Billi niddisinjaw kull saff—mill-għażla tal-mutur sat-tqassim mekkaniku għal strateġija ta' kontroll— b'ċertezza tal-pożizzjoni bħala l-objettiv primarju , niksbu sistemi ta' pożizzjonament li jagħtu mhux biss preċiżjoni, iżda wkoll kunfidenza operattiva, sikurezza, u affidabbiltà fit-tul..
Dawn huma muturi stepper mgħammra b'kodifikaturi u mfassla għal rekwiżiti speċifiċi ta 'applikazzjoni biex iwasslu kontroll tal-moviment preċiż u ripetibbli f'sistemi ta' pożizzjonament.
Encoders jipprovdu feedback li jiskopri u jikkoreġi passi mitlufa, itejjeb l-utilizzazzjoni tat-torque, u jtejjeb il-preċiżjoni tal-pożizzjonament u l-affidabbiltà.
Encoders inkrementali (kost-effettivi b'reazzjoni tal-polz) u encoders assoluti (iżommu l-pożizzjoni vera wara telf ta 'enerġija).
Riżoluzzjoni ogħla tal-kodifikatur tippermetti kejl tal-pożizzjoni aħjar, moviment aktar bla xkiel, u kontroll aħjar fuq il-mikro-movimenti.
Rekwiżiti preċiżi (eżattezza, veloċità, torque, duty cycle) jiggwidaw l-għażla ta 'mutur, encoder, u sistema ta' kontroll għall-aħjar prestazzjoni.
Ir-reazzjoni tal-kodifikatur tippermetti korrezzjoni dinamika tal-kurrent, li tippermetti lill-mutur li jżomm it-torque effettiv fil-firxa tal-veloċità.
It-torque li jista 'jintuża jirrifletti t-torque reali disponibbli waqt il-moviment, liema kontroll ta' ċirku magħluq integrat fl-encoder itejjeb lil hinn mit-torque ta 'żamma statika.
Biex tiżgura li d-drajv jista 'jinterpreta l-feedback b'mod korrett għal korrezzjoni ta' żbalji, soppressjoni tar-reżonanza, u prestazzjoni stabbli ta 'ċirku magħluq.
Preċiżjoni tal-immuntar, standards tal-flanġ, xaftijiet konċentriċi, appoġġi riġidi, u trasmissjonijiet mingħajr backlash jiżguraw integrità pożizzjonali.
It-trab, l-umdità, il-vibrazzjoni u t-temperatura jaffettwaw kemm il-mutur kif ukoll l-encoder; klassifikazzjonijiet IP xierqa u specs termali jżommu l-integrità tas-sinjal.
Iva — b'housings issiġillati, protezzjoni IP xierqa, u encoders robusti ddisinjati għal immunità għall-istorbju u reżistenza għall-kontaminazzjoni.
Huma jipprovdu pożizzjoni vera immedjatament fl-istartjar mingħajr sekwenzi ta 'homing - ideali għal xenarji kritiċi għas-sikurezza jew ta' telf ta 'enerġija.
Il-proporzjonijiet tat-trażmissjoni jimmultiplikaw l-għadd tal-kodifikaturi, li jippermettu riżoluzzjoni sub-micron fl-output tat-tagħbija.
Ċikli ta 'startjar u waqfien rapidu, treġġigħ lura frekwenti, u mikro-pożizzjonament taħt tagħbijiet varjabbli.
Ir-rispons jippermetti lis-sistema ta 'kontroll taġġusta t-torque u żżomm is-sinkronità anke taħt tagħbijiet mekkaniċi li jinbidlu.
Iva — speċjalment b'kodifikaturi assoluti għal moviment ripetibbli, bla xkiel u prestazzjoni allinjata mas-sikurezza.
Iva — ir-rispons jippermetti monitoraġġ tat-tendenzi, skoperta bikrija ta 'xedd, u strateġiji ta' manutenzjoni ta 'tbassir.
Uża outputs differenzjali, kejbils protetti, ertjar xieraq, u disinji konxji mill-EMC biex tipproteġi l-kwalità tas-sinjal.
Iva — disinn integrat u appoġġ mekkaniku robust jiżguraw preċiżjoni konsistenti u drift imnaqqas maż-żmien.
Robotika, awtomazzjoni, tagħmir mediku, għodod semikondutturi, ippakkjar, u sistemi ta 'metroloġija ta' preċiżjoni.