Current: 3A
Resistentia: 1.4Ω
Rated Torque: 2.2Nm (311.55oz.in)
Encoder: 1000ppr / 17bit / 15bit
JKISC57-R4A3 Integrated Motion Linear
Jkongmotor
Nema23-57mm
Pulsus Type, RS485 ModBus, CANopen Network
10 Pcs
| Availability: | |
|---|---|
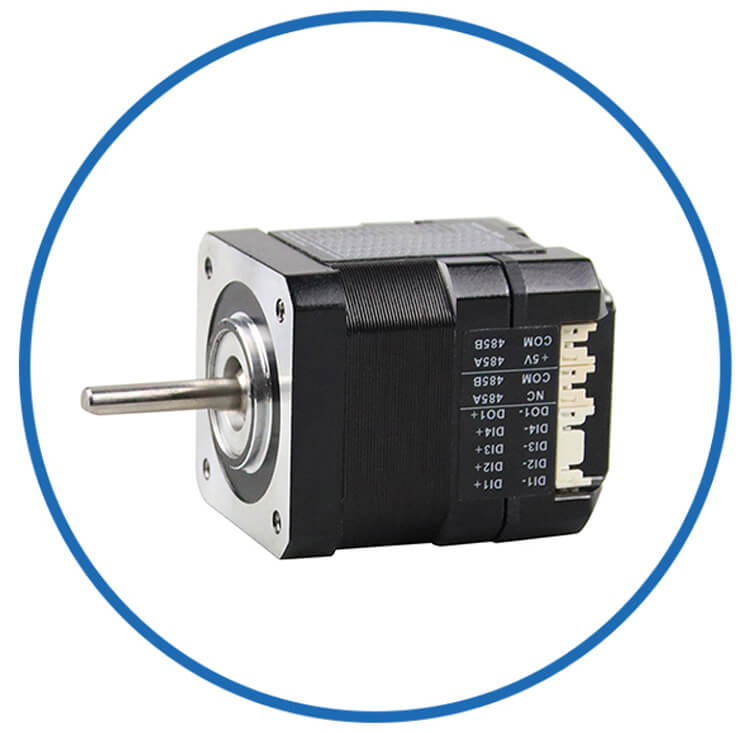
JKISC57-R4A3 est RS485 cochleae plumbi integratae stepper motorii ad networked lineari apparatu positus disposito. 2.2 Nm torques aestimavit cum angulo 1.8° gradum, 3 Phase currente, 1.4 Ω phase resistentia, et 4.5 mH periodum inductionem. 102.5 mm corporis longitudo et 1.3 kg pondus altiorem torquem solutionem praebent machinae lapsus cochleae agitatae. Integratum 1000 ppr / 17-bit / 15-bit encoder dat facultatem feedback ordinandi ac motum vigilantiam. RS485 communicatio motoris permittit coniungere cum moderatoris centralised et multi-axis automationum systematum. Adhiberi potest pro labitur linearibus, mechanismis elevatis, positionibus materialibus, instrumentis inspectionis, machinis dispensandis, automatione industriae. Pro applicationibus exigentibus RS485 actuatorem linearium passum, cochleae motoris plumbeae integratae, vel lapsus moduli motoris intelligentis, JKISC57-R4A3 componit motorem, feedback et functiones communicationis in uno pacto unitatis.
Type: Nema23 Integrated Motion Linear with Integrated Stepper Servo Motor
Exemplar Name: JKISC57-R4A3 Integrated Motion Linear
Phase: 2
Gradus Angulus: 1.8 gradus
Voltage: 3.6V
Current: 3A
Resistentia: 1.4Ω±10%(20℃)
Induction: 5mH±20% (1kHz 1V RMS)
Tenens Torque: 2.2Nm (311.55oz.in)
Encoder: 1000ppr / 17Bit
Modus control: RS485 (CANopen, Pulsus ad libitum)
Frame Size: Nema 23 (57x57mm)
Corpus Longitudo: 102.5mm
Shaft Diameter: 8mm
Hastile Longitudo: 21mm
Cortex-M4 core summus perficientur 32-bit micro controller
Suprema legumina responsionis frequentia attingere potest 200KHz
Munus in tutela constructum, tutum efficaciter ad usum de fabrica
Ordinatio currentis intelligentis ad redigendum vibrationem, strepitum, et generationem caloris
Cum resistentia interna humilis MOS, calefactio reducitur per 30% ad productos ordinarios comparati
Voltage range: DC12V-36V
Integratum est consilium cum motore coegi integrato, institutione facilem, vestigium parvum, et simplex wiring
Instructus nexum munus contra anti
Genus pulsum
RS485 MOdbus RTU network type
CANopen network genus
IMPERVIUS type: IP30, IP54, IP65, optional
Apparatus medicinalis, logistics vecturae, automatio industrialis, machina textilis, laser, tractus, traditum medicamentum Sinensium industriam ingrediens, etc.
| Electrical Specification | ||
| Product Type |
/ | Nema 23 Integrated Motion Linear with Integrated Stepper Servo Motor |
| Nomen exemplar | / | JKISC57-R4A3 Integrated Motion Linear |
| Phase | tempus | 2 |
| Gradus Anglus | ° | 1.8 |
| Voltage |
V | 3.6 |
| Current | A | 3 |
| Resistentia | Ω | 1.4 |
| Inductione | mH* | 5 |
| Rated Torque | Nm | 2.2 |
| Altitudo summa | mm | 102.5 |
| Encoder |
/ | 1000ppr / 17Bit |
| Insulatio Classis | / | B |
| Morbi ultrices |
Min | Ratum | Max |
| Input Voltage(V) |
16 | 24 | 48 |
| Logica Input Voltage (V | 5 | 5 | 24 |
| Logica Input Current mA) | 10 | 10 | 50 |
| Pulsus Frequency(KHz) | 200 |
| Environment | Morbi laoreet |
| Refrigerationem Methodo | Naturalis vel coactus refrigerationem |
| Applicationem | Fuge pulverem, oleum, vapores mordax; ab aliis abstinet calor armorum generans; interdicimus praesentiam vaporum combustibilium et pulvis conductivorum. |
| Temperature operating | 0℃ +50℃ |
| Environmental humiditas | ≤85%RH(no condensation) |
| Vibrationes | 5.9m/s² max |
| Repono Temperature | -25℃ +70℃ |
| Color | Nomen | Munus |
| Viridis | PWR | Virtus indicator |
| Red | ALM | Terror indicator |
| Pin | Portus Nomen | Descriptio |
| 1 | SW1 | Oratio apparatus Occasus |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Canopen Communication Baud Rate Profecti |
| / |
RS485 | ||
| Portus | Pin | Portus Nomen | Descriptio |
| CN1 | 1 | DI1+ | Digital input 1 |
| 2 | DI1- | ||
| 3 | DI2+ | Digital input 2 | |
| 4 | DI2- | ||
| 5 | DI3+ | Digital input 3 | |
| 6 | DI3- | ||
| 7 | DI4+ | Digital input 4 |
|
| 8 | DI4- | ||
| 9 | DO1+ | Digital output 1 | |
| 10 | DO1- | ||
| 11 | DO2+ | Digital output 2 | |
| 12 | DO2- | ||
| 13 | NC | Proin | |
| 14 | NC | Proin | |
| 15 | 485A | RS485 active terminalis | |
| 16 | 485B | RS485 negativa | |
| 17 | 485A | RS485 activae terminatio | |
| 18 | 485B | RS485 negativa | |
| CN2 |
1 | V- |
Potestas Connection |
| 2 | V+ | ||
| Portus | Pin | Portus Nomen | Descriptio |
| CN4 | 1 | GND | Negativa copia wiring |
| 2 | VCC | Positiva copia wiring | |
| CN5 | 1 | RXD | Vide communicationis portum receptaculum |
| 2 | TXD | Vide communicationis portum mittentis | |
| 3 | COM | Portus communis | |
| 4 | 5V | +5V |
| Oratio | SW1 | SW2 |
SW3 |
SW4 |
| *Default | OFF |
OFF |
OFF |
OFF |
| 1 | ON |
OFF |
OFF |
OFF |
| 2 | OFF |
ON |
OFF |
OFF |
| 3 | ON |
ON |
OFF |
OFF |
| 4 | OFF |
OFF |
ON |
OFF |
| 5 | ON |
OFF |
ON |
OFF |
| 6 | OFF |
ON |
ON |
OFF |
| 7 |
ON |
ON |
ON |
OFF |
| 8 | OFF |
OFF |
OFF |
ON |
| 9 | ON |
OFF |
OFF |
ON |
| 10 | OFF |
ON |
OFF |
ON |
| 11 | ON |
ON |
OFF |
ON |
| 12 | OFF |
OFF |
ON |
ON |
| 13 | ON |
OFF |
ON |
ON |
| 14 | OFF |
ON |
ON |
ON |
| 15 | ON |
ON |
ON |
ON |
Nota: *Default officinas occasus est 01, conformatio customisabilis (Register 200Bh).
| Baud Rate | SW5 |
| *Default | OFF |
| 115200bps | ON |
Nota: * Default officinas occasum est (57)600 bps, vestibulum (subcriptio 200Ch).
Connectors, Gearbox, Encoder, Brake, Integrated Driver...
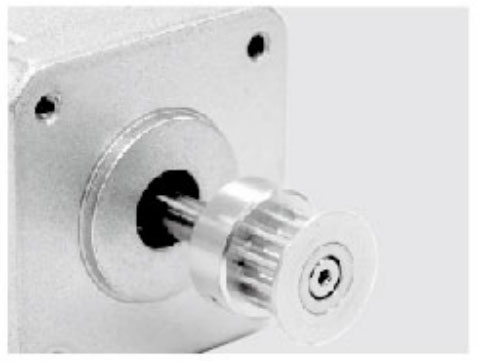
Metallum Pulleys
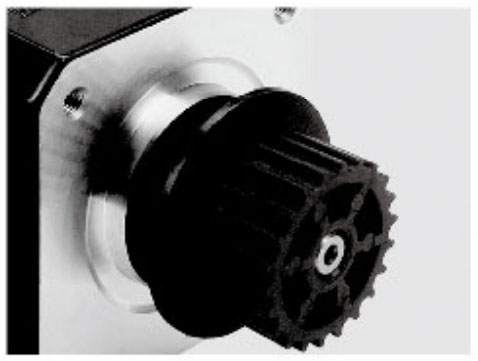
Plastic Pulley
Apparatus
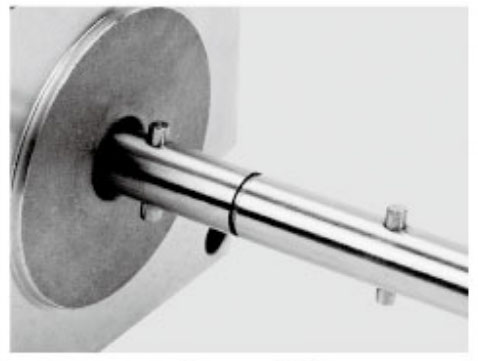
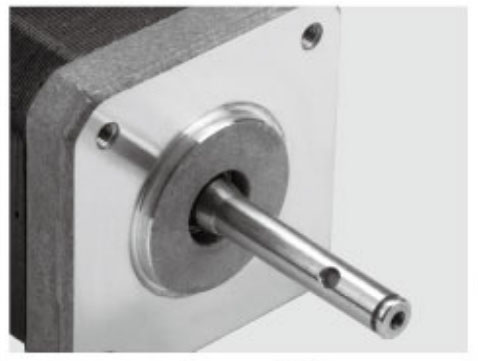
Shaft Pin
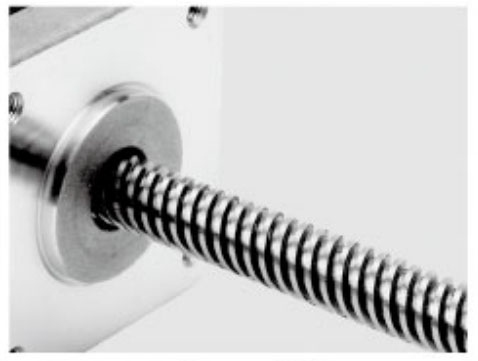
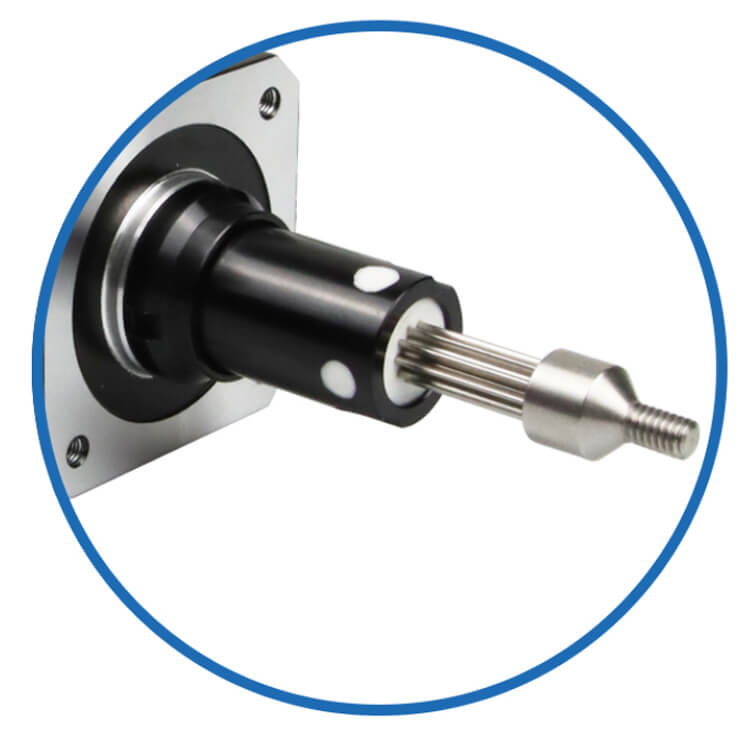
Threaded Shaft
Panel Mount
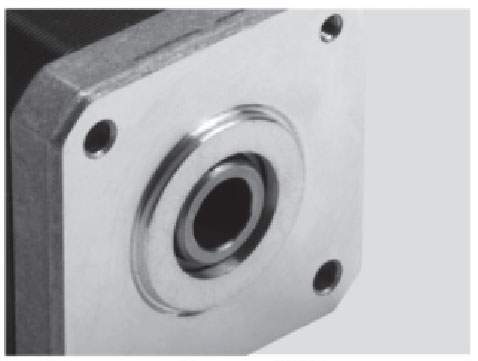
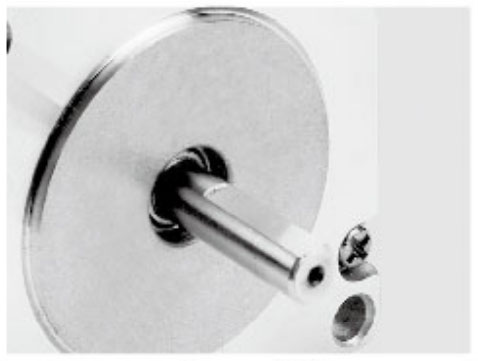
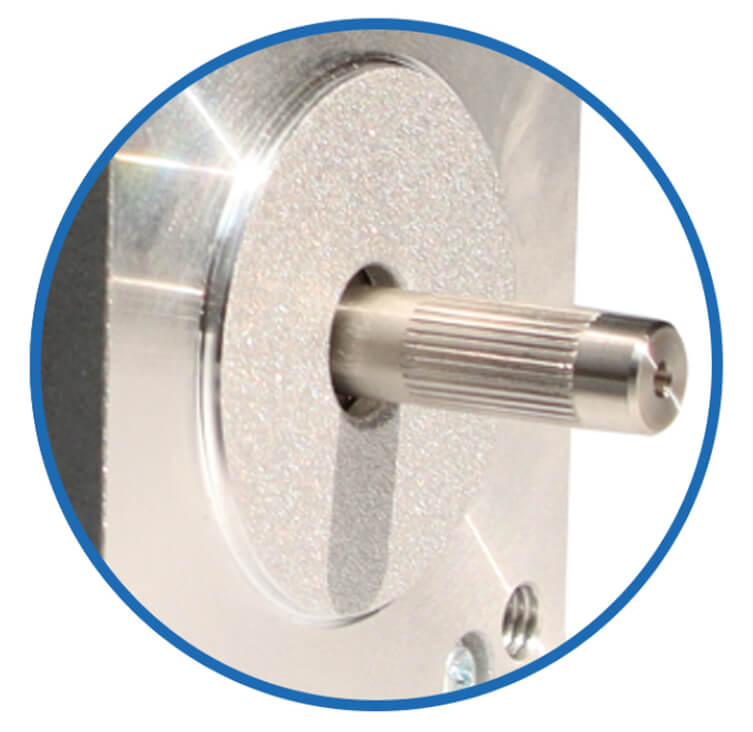
cava Shaft
Threaded Shaft
Panel Mount
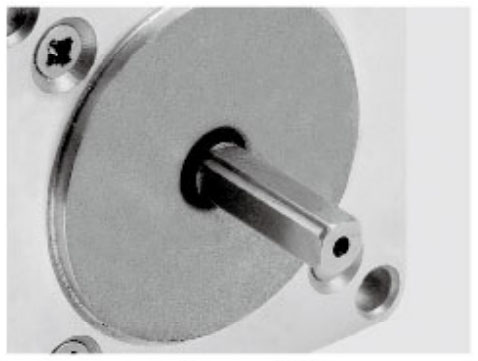
una Flat
Dual Flat
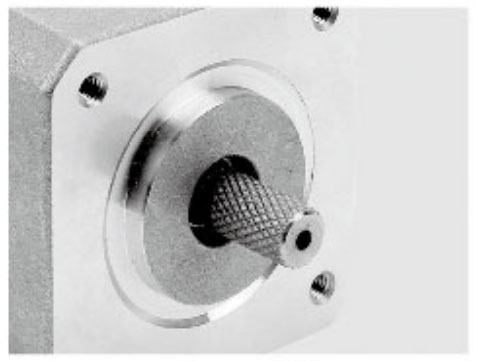
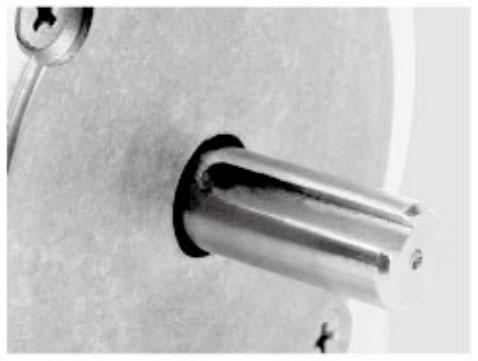
Clavis Shaft
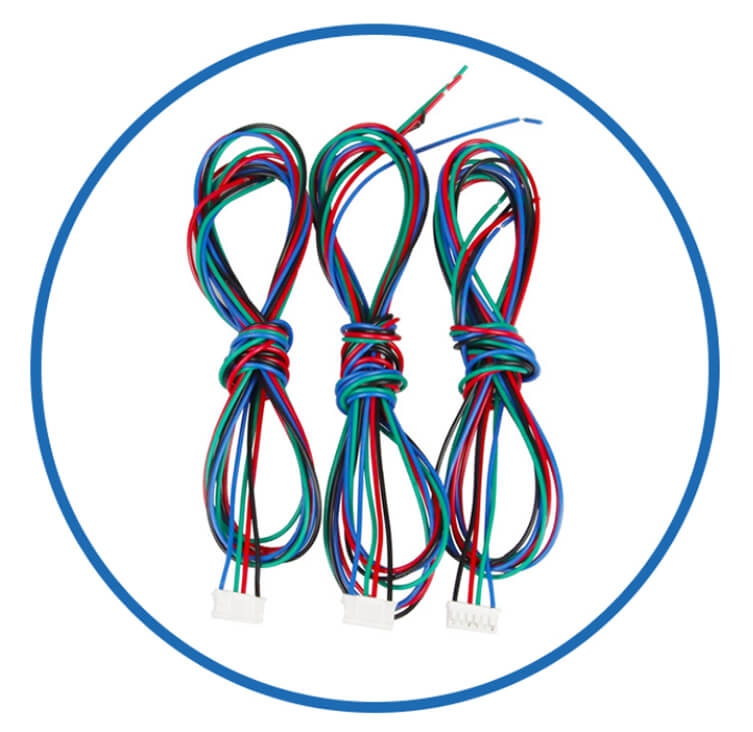
cables
Flanges
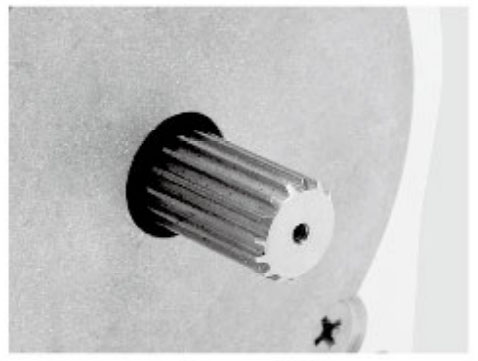
Shaft
Duc stupra Rod
Encoders
Brakes
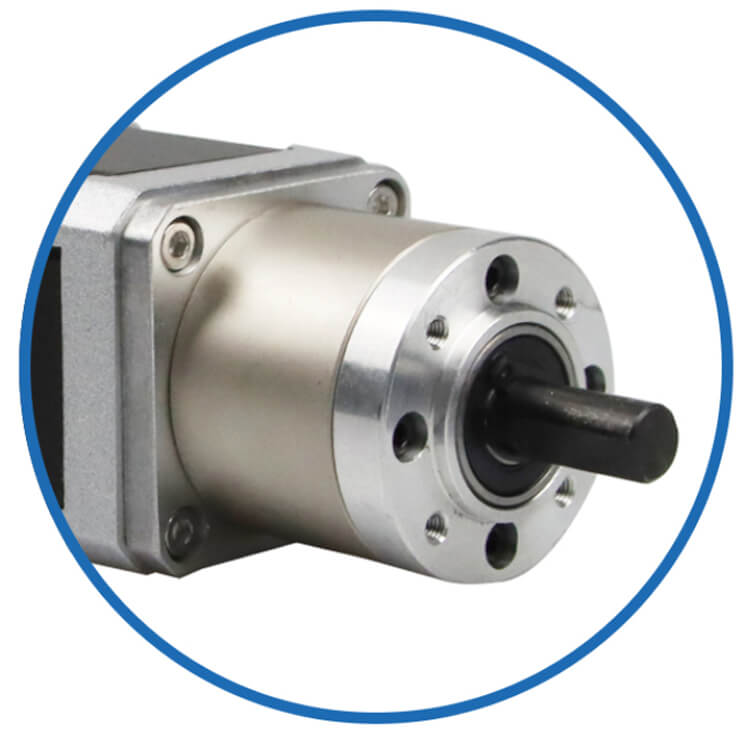
Gearboxes
Motor Kits
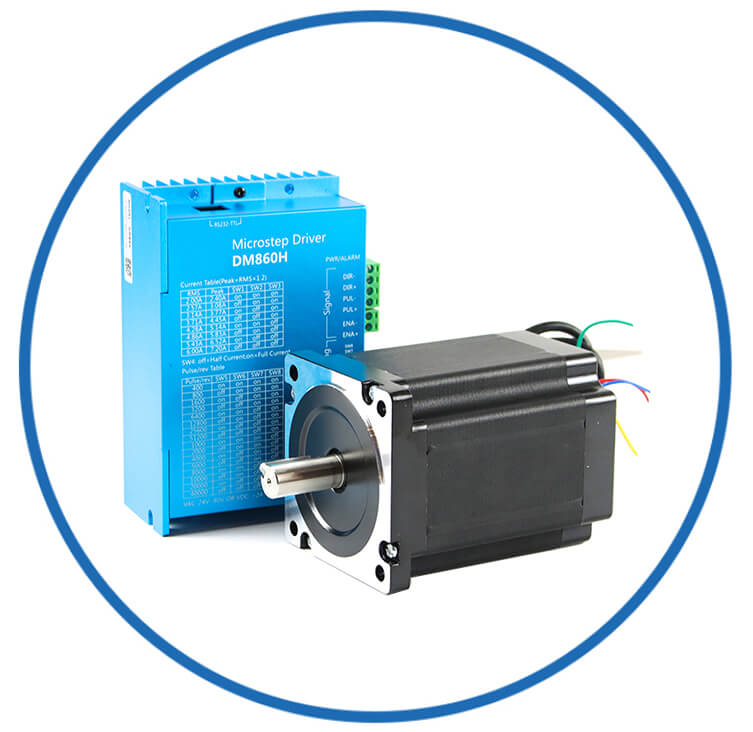
Integrated Coegi
More nativus
For Pulsus Direction imperium, see [Pulsus Directio Imperium JKISC57-P4A3 ].
For CANopen imperium, vide [CANopen CANbus Control JKISC57-C4A3 ].
Latin privignus servio, vide [JKISC57-R4A3 integrata vitrico-servo motore ].
Cum Gearbox planetarium vide [JKISC57-R4A3 gradatim integrata cum accuratione calceorum planetarum ].
Gearbox vermibus vide [JKISC57-R4A3 integrata vitrico-servo cum verme gearbox ].
Cum pila cochlea, vide [JKISC57-R4A3 vitrico-servo insertae cum pila cochleae lineares ].
Cum externo plumbi cochleae, vide [JKISC57-R4A3 integrata vitrico-servo cum t-type plumbi cochleae linearis ]
For low torque, see [0.55Nm - RS485 ModBus Control - JKISC57-R1A3 ].
For medium torque, vide [1.2Nm - RS485 ModBus Control - JKISC57-R2A3 ].
For medium torque, vide [1.89Nm - RS485 ModBus Control - JKISC57-R3A3 ].
For princeps torque, vide [2.8Nm - RS485 ModBus Control - JKISC57-R5A3 ].
For princeps torque, vide [3.0Nm - RS485 ModBus Control - JKISC57-R6A3 ].
Ut sit amet stepper linearis integralis motus moduli motoris fabrica , JKONGMOTOR solutiones globales pro clientibus globali solutiones motus nativus praebet. Disce plus de facultatibus nostris officinas.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO.,LTD OMNIA IURA RESERVATUS.