Current: 2.8A
Resistentia: 0.9Ω
Inductione Phase : 3
Rated Torque: 1.2Nm(169.93oz.in)
Encoder: 1000ppr / 17bit / 15bit
JKISC57-P2A3 apud Worm Gearbox
Jkongmotor
Nema23-57mm
Pulsus Type, RS485 ModBus, CANopen Network
10 Pcs
| Availability: | |
|---|---|
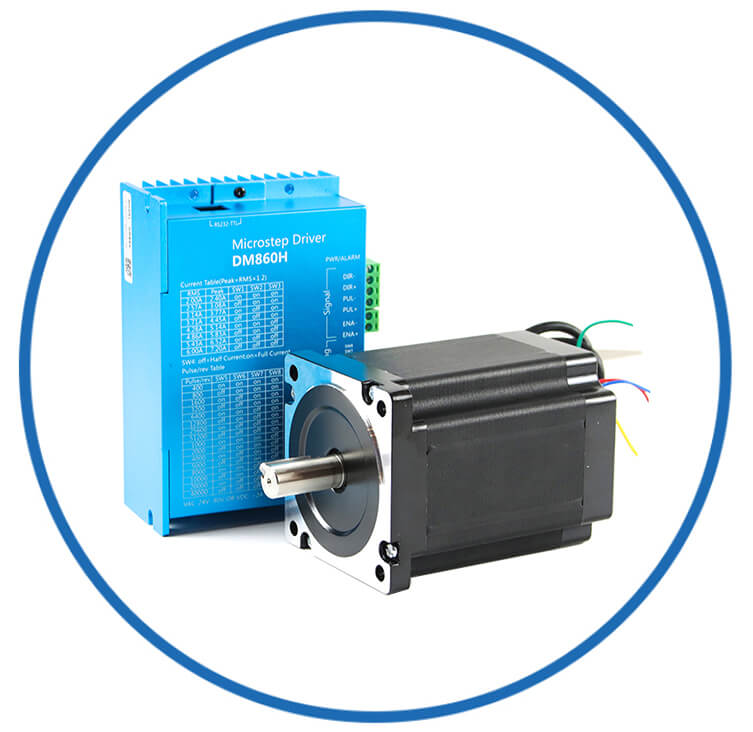
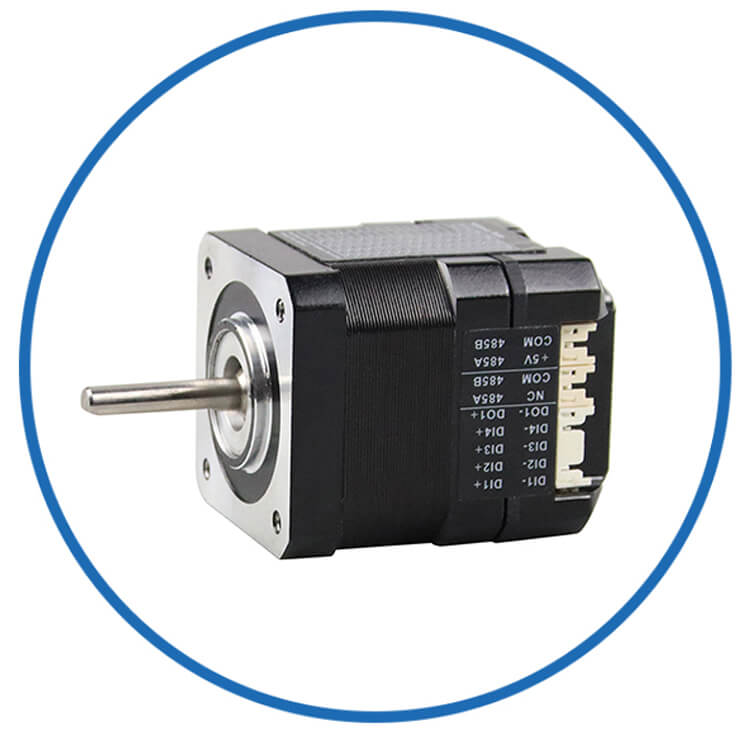
JKISC57-P2A3 est NEMA 23 stepper clausus clausus gradarius servo motorio oblatio 1.2 N·m torques pro automation systemata maiora torques quam pacta requirens 0.55 N·m exempla. Operatur ad 2.8 Phase currenti, cum 0,9 Ω resistentia et 3 mH inductione, et angulo 1.8° gradu utitur. Eius 75 mm longitudo corporis et pondus 0,8 kg stateram practicam inter torques et spatium institutionem praebent. Encooder integratum sustinet 1000 PPR, 17 frenum, vel 15 frenum feedback, dum fabricatum in agitator simplificat machinam wiring. Pulsus moderatio simplex PLC dat et integrationem motus moderatoris. Ad altiora reductionem requisita, motor cum calceis vermibus NMRV30 configurari potest, 5-80 rationibus vectores, pastores, tabulas indexing et machinas automated compactas sustinens. Pro pluribus diversis integris servo stepper motoribus requisitis placere contactus nos!!!
Type: Nema23 integrated servo motore cum vermibus Gearbox
Exemplar Nomen: JKISC57-P2A3
Phase: 2
Gradus Angulus: 1.8 gradus
Current: 2.8A
Resistentia: 0.9Ω±10%(20℃)
Induction: 3mH±20% (1kHz 1V RMS)
Tenens Torque: 1.2Nm(77.89oz.in)
Encoder: 1000ppr / 17Bit / 15bit
Modus control: Pulsus (RS485, CANopen ad libitum)
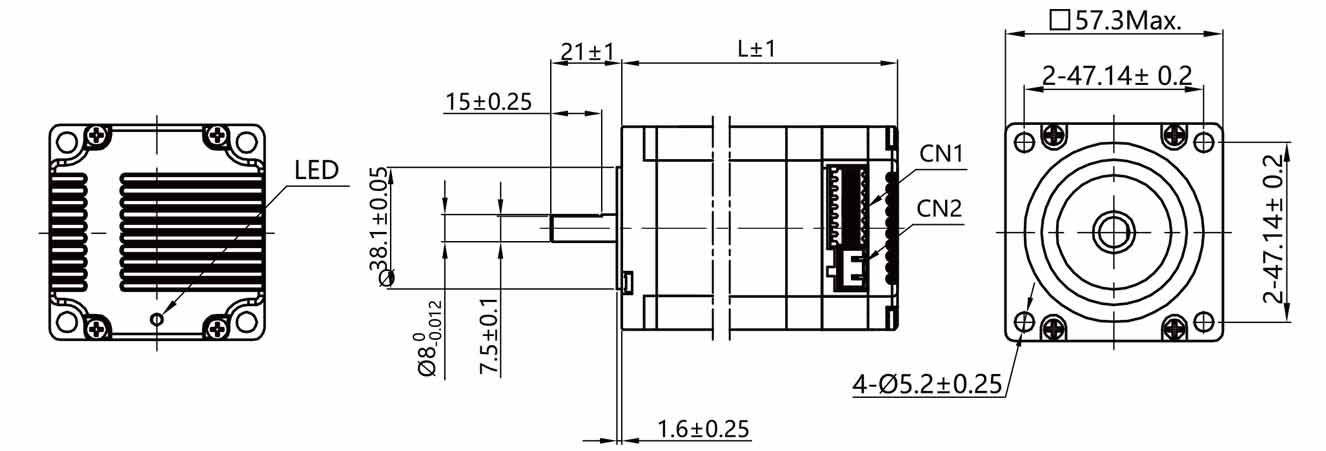
Frame Size: Nema 23 (57x57mm)
Corpus Longitudo: 75mm
Shaft Diameter: 8mm
Hastile Longitudo: 21mm
Cortex-M4 core summus perficientur 32-bit micro controller
Summum pulsus responsionis frequentia pervenire potest 200KHz
Munus in tutela constructum, ad usum tutum efficaciter procurandum de fabrica
Ordinatio currentis intelligentis ad redigendum vibrationem, strepitum, et generationem caloris
Cum resistentia interna humilis MOS, calefactio reducitur per 30% ad productos ordinarios comparati
Voltage range: DC12V-36V
Integratum est consilium cum motore coegi integrato, institutionem facilem, vestigium parvum, et simplex wiring
Instructus nexum munus contra anti
Genus pulsum
RS485 MOdbus RTU network type
CANopen network genus
IMPERVIUS type: IP30, IP54, IP65, optional
Apparatus medicinalis, logistics vecturae, automatio industrialis, machinis textilis, laser, tractus, traditum medicamentum Sinensium industriam ingrediens, etc.
| Electrical Specification | ||
| Product Type |
/ | Nema 23 Integrated Stepper Servo Motor with Worm Gearbox |
| Nomen exemplar | / | JKISC57-P2A3 |
| Phase | tempus | 2 |
| Gradus Anglus | ° | 1.8 |
| Current | A | 2.8 |
| Resistentia | Ω | 0.9 |
| Inductione | mH* | 3 |
| Rated Torque | Nm | 1.2 |
| Altitudo summa | mm | 75 |
| Encoder |
/ | 1000ppr / 17Bit / 15Bit |
| Insulatio Classis | / | B |
| Morbi ultrices |
Min | Ratum | Max |
| Input Voltage(V) |
16 | 24 | 48 |
| Logica Input Voltage (V | 5 | 5 | 24 |
| Logica Input Current mA) | 10 | 10 | 50 |
| Pulsus Frequency(KHz) | 200 |
| Environment | Morbi laoreet |
| Refrigerationem Methodo | Naturalis vel coactus refrigerationem |
| Applicationem | Fuge pulverem, oleum, vapores mordax; ab aliis abstinendum calorem armorum generantium; interdicimus praesentiam vaporum combustibilium et pulvis conductivorum. |
| Operating Temperature | 0℃ +50℃ |
| Environmental humiditas | ≤85%RH(no condensation) |
| Vibrationes | 5.9m/s² max |
| Repono Temperature | -25℃ +70℃ |
| Color | Nomen | Munus |
| Viridis | PWR | Virtus indicator |
| Red | ALM | Terror indicator |
| Portus | Pin | Portus Nomen | Descriptio |
| CN1 | 1 | PUL+ | Pulsus signum |
| 2 | PUL- |
||
| 3 | DIR+ | Directio signum | |
| 4 | DIR- |
||
| 5 | ENA+ | Admitte signum | |
| 6 | ENA- |
||
| 7 | NC | Proin | |
| 8 | NC | Proin | |
| 9 | ALM+ | Terror signum | |
| 10 | ALM- |
||
| 11 | PEND+ |
Eviewray signum | |
| 12 | PEND- |
||
| 13 | NC |
Proin | |
| 14 | NC | Proin | |
| 15 | NC |
Proin | |
| 16 | NC | Proin | |
| CN2 |
1 | DC+ | Potestas Connection |
| 2 | DC- |
| Pin | Portus Nomen | Descriptio |
| 1 | SW1 | Subdivide Occasus |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
Motricium directionis gyrationis occasum |
| Subdivide | SW1 | SW2 |
SW3 |
SW4 |
| 200 | OFF |
OFF |
OFF |
OFF |
| 400 | ON |
OFF |
OFF |
OFF |
| 800 | OFF |
ON |
OFF |
OFF |
| 1600 | ON |
ON |
OFF |
OFF |
| 3200 | OFF |
OFF |
ON |
OFF |
| 6400 | ON |
OFF |
ON |
OFF |
| 12800 | OFF |
ON |
ON |
OFF |
| 25600 |
ON |
ON |
ON |
OFF |
| 1000 | OFF |
OFF |
OFF |
ON |
| 2000 | ON |
OFF |
OFF |
ON |
| 4000 | OFF |
ON |
OFF |
ON |
| 5000 | ON |
ON |
OFF |
ON |
| 8000 | OFF |
OFF |
ON |
ON |
| 10000 | ON |
OFF |
ON |
ON |
| 20000 | OFF |
ON |
ON |
ON |
| 25000 | ON |
ON |
ON |
ON |
Usor potest directionem rotationis motoris per SW5 constituere, quae una cum signo DIR potestate operatur. Mutans SW5 occasum vel DIR imperium signum potest mutare directionem gyrationis motoris currentis.
| Directiones | SW5 | DIR |
| CW | OFF | Low Level |
| CCW | ON | Low Level |
| CCW | OFF | Altus Level aut Intermissa |
| CW | ON | Altus Level aut Intermissa |

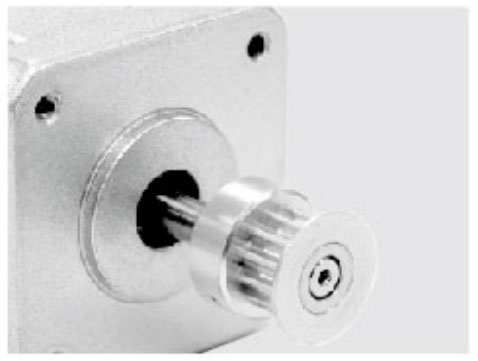
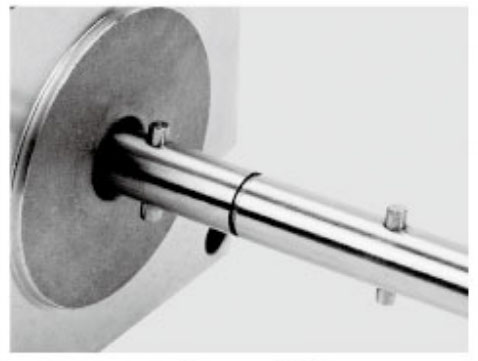
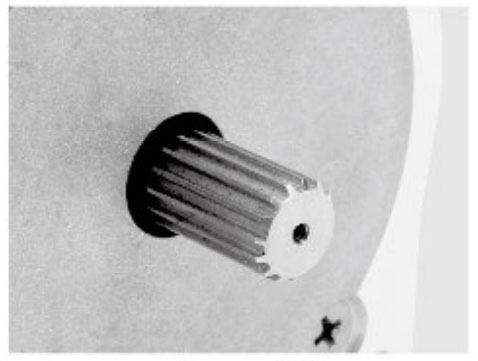
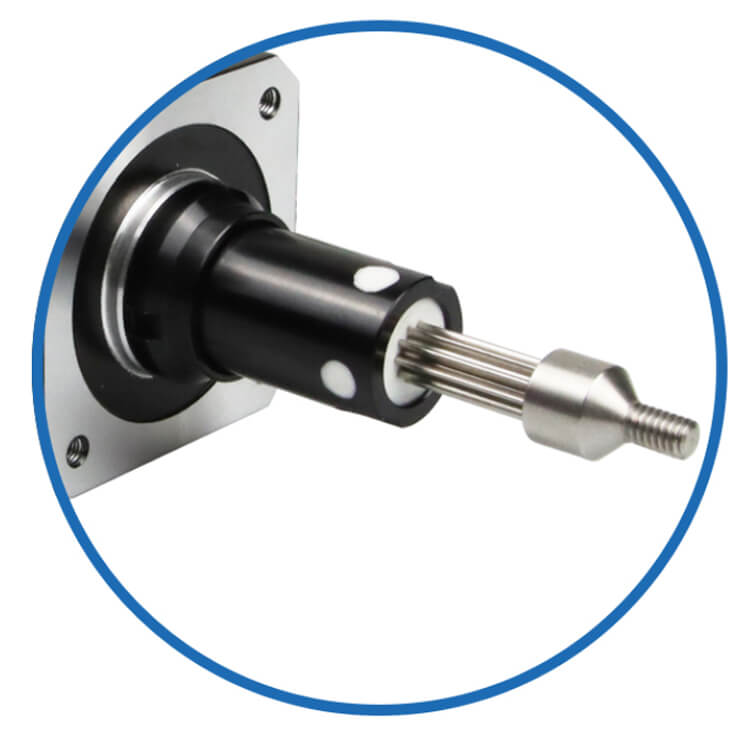
Metallum Pulleys
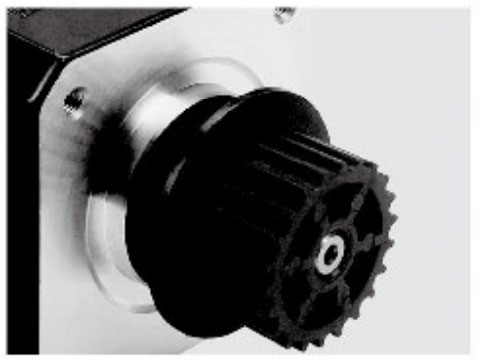
Plastic Pulley
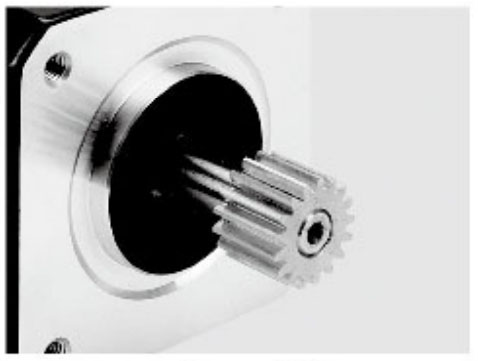
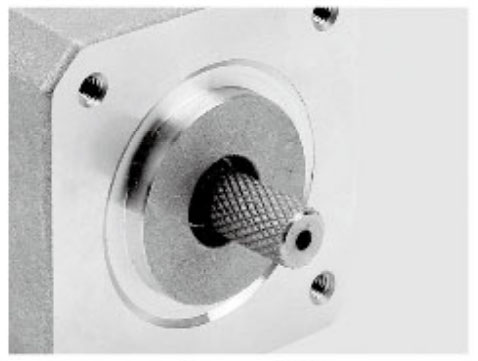
Apparatus
Shaft Pin
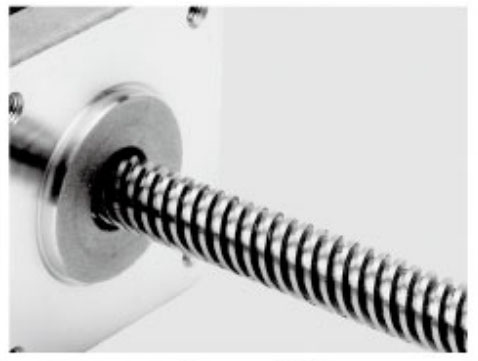
Threaded Shaft
Panel Mount
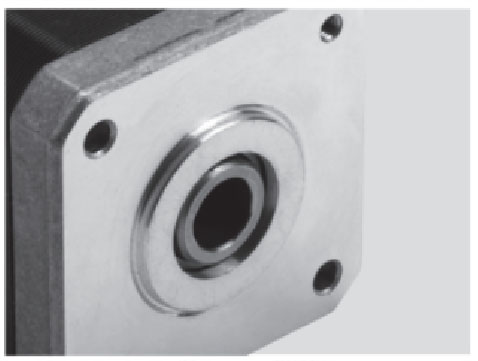
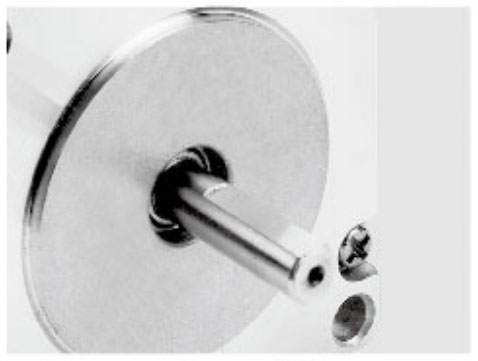
cava Shaft
Threaded Shaft
Panel Mount
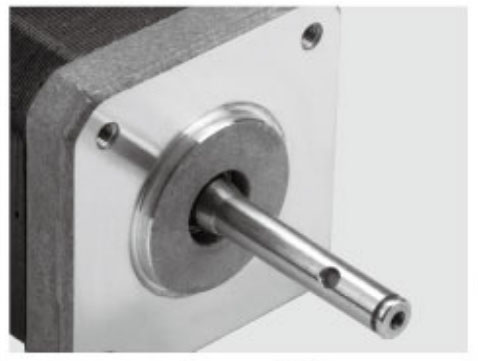
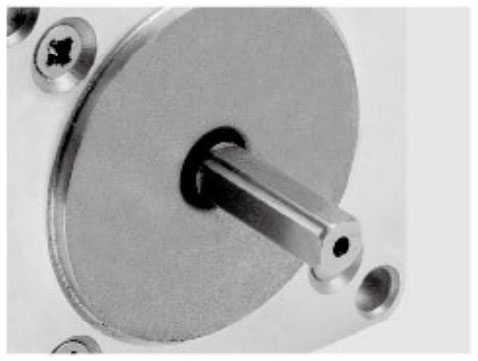
una Flat
Dual Flat
Clavis Shaft
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
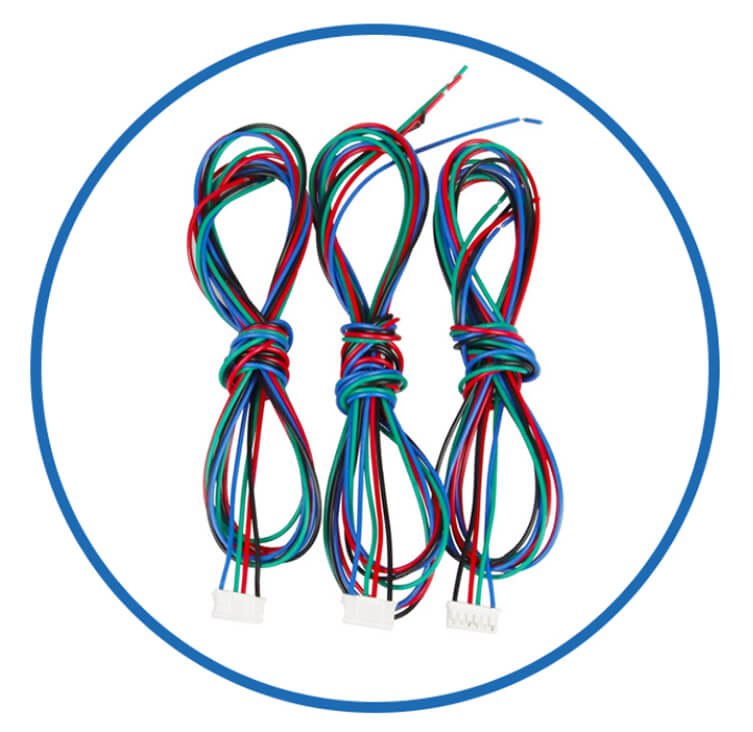
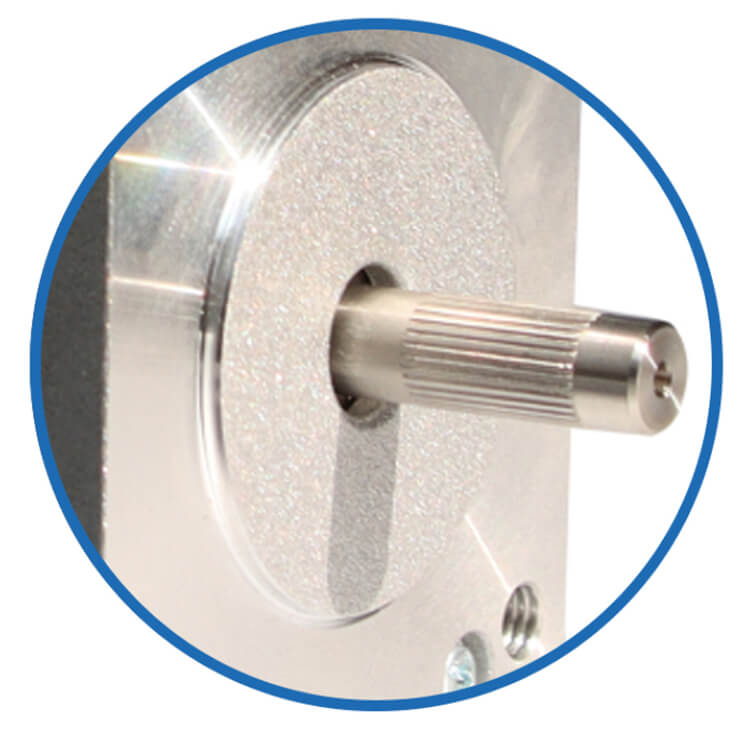
| cables | Flanges | Shaft | plumbum stupra | Encoders | Brakes | Gearbox | Motor Kits | Built in Coegi | More Custom |
For RS485 RTU imperium, see [RS485 ModBus Control JKISC57-R2A3 ].
For CANopen imperium, vide [CANopen CANbus Control JKISC57-C2A3 ].
Latin privignus servio, vide [JKISC57-P2A3 integrata vitrico-servo motore ].
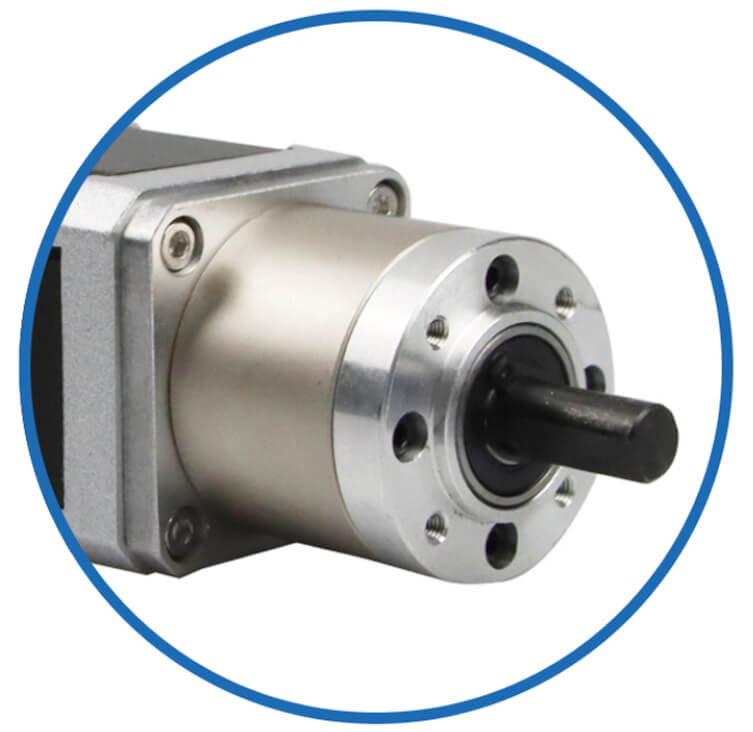
Cum Gearbox planetarium vide [JKISC57-P2A3 vitrum gradatum integratum cum exquisitis . planetarum gearbox ].
Cum pila cochlea, vide [JKISC57-P2A3 vitrico-servo integrato cum pila cochleae linearis ].
Cum externo plumbi cochleae, vide [JKISC57-P2A3 integrata vitrico-servo cum t-type plumbi cochleae linearis ].
Moduli lineares vide [JKISC57-P2A3 integratis vitrico-servo moduli lineari ].
For low torque, see [0.55Nm - Pulsus Directio Control - JKISC57-P1A3 ].
For medium torque, vide [1.89Nm - Directio Pulsus Control - JKISC57-P3A3 ].
For princeps torque, vide [2.2Nm - Directio Pulsus Control - JKISC57-P4A3 ].
For princeps torque, vide [2.8Nm - Directio Pulsus Control - JKISC57-P5A3 ].
For princeps torque, vide [3.0Nm - Directio Pulsus Control - JKISC57-P6A3 ].
Ut sit amet sui densis vermis parandi stepper motoris fabricati integrati , JKONGMOTOR solutiones globales clientium globali solutiones motus nativus praebet. Disce plus de facultatibus nostris officinas.
© COPYRIGHT 2025 CHANGZHOU JKONGMOTOR CO.,LTD OMNIA IURA RESERVATUS.