Latine
Views: 0 Author: Jkongmotor Publish Time: 2026-03-16 Origin: Site
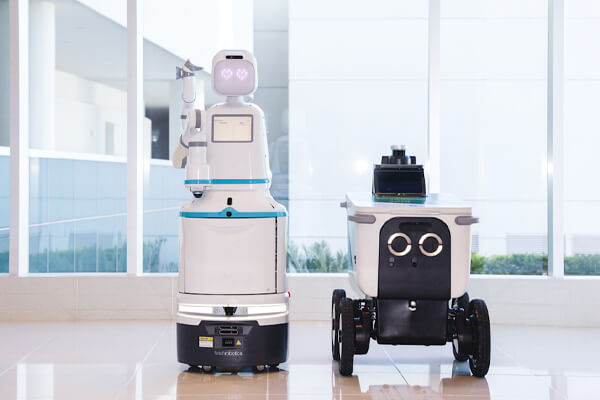
Integratae servo solutiones motoriae cum OEM ODM customizationes pactiones, summus praecisio motus imperium ad operas robotas pertinent, efficiens systema integrationem, consilium mechanicum flexibile, ac certa robotica persecutio per diversas applicationes usus servitii.
Servitium robots celeriter industrias commutant ut sanitatis, hospitalitatis, logistics, purgationis, automationis scrutantur. Haec robots operare debent summa cum cura, leni motu temperantiae, structurae compactae, et certa observantia in dynamicis ambitibus . In corde harum facultatum una pars critica iacet: Integrati Servo Motor.
Eligens ius servo motore integratum essentiale est ad efficaciam robot maximizing, motus accurationis, systematis constantiam, et altiore vitae cycli sumptus . In hoc comprehensivo duce, explicamus quomodo eligere aptissimum motorum servorum integratum pro servitio robotorum , positos in agendis specificationibus, systematis integrationem, protocolla communicationis, aptabilitatem environmental, et facultates OEM/ODM customizationes.
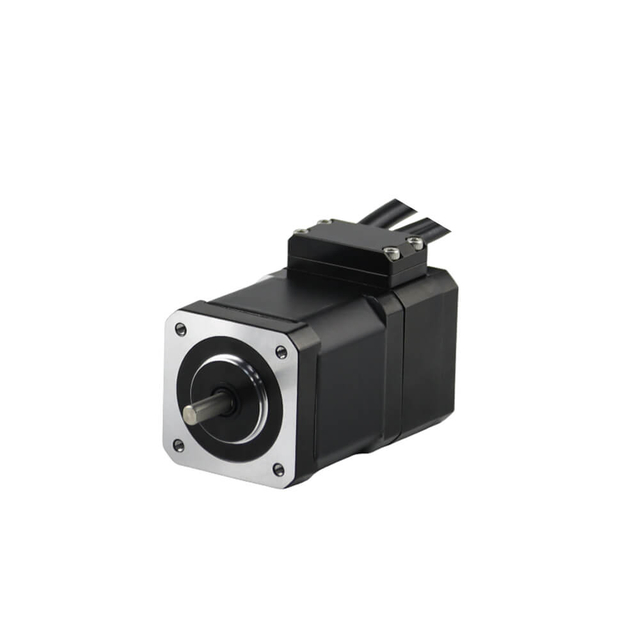
Servus motor integratus plures partes componit in unum compactum, incluso:
Servo motor
Servo coegi
Encoder vel feedback ratio
Motus moderatoris interface
Modulus communicationis
Haec integratio necessitatem redigit ad necessitatem externarum rectorum et implicatorum firingorum, consequens simpliciorem architecturae robotae, reductae institutionis temporis, melioris constantiae, et loci utendo optimized.
Pro servitio robotorum ubi spatium, pondus et complexitas criticae , servo motorum integratae, significant commoda comparantur ad systemata servo separato tradito.
Foedus design
Inferius electro intercessiones
Reducitur funem excitandas
Simplicior ratio integrationis
Superiore motu accurate
Velocius instruere
Haec commoda servo motorum integrari specimen pro robots mobilibus sui iuris (AMR), robots partus, robots emundantes, robotarum hospitium, robots munerum medicorum..
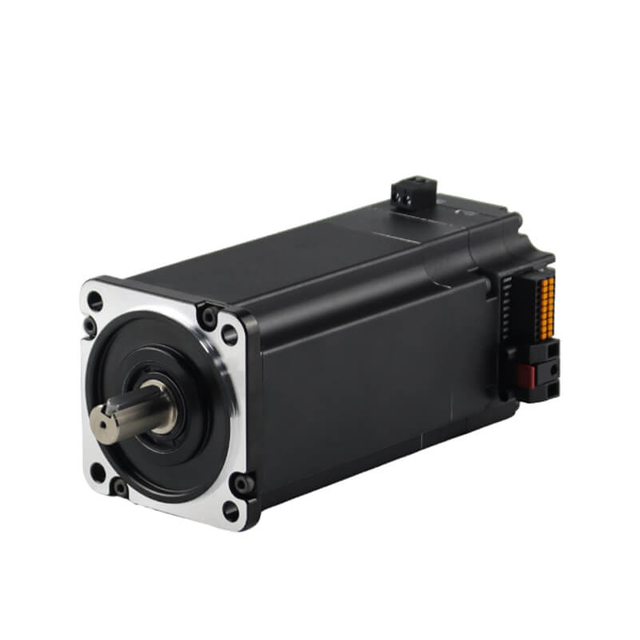
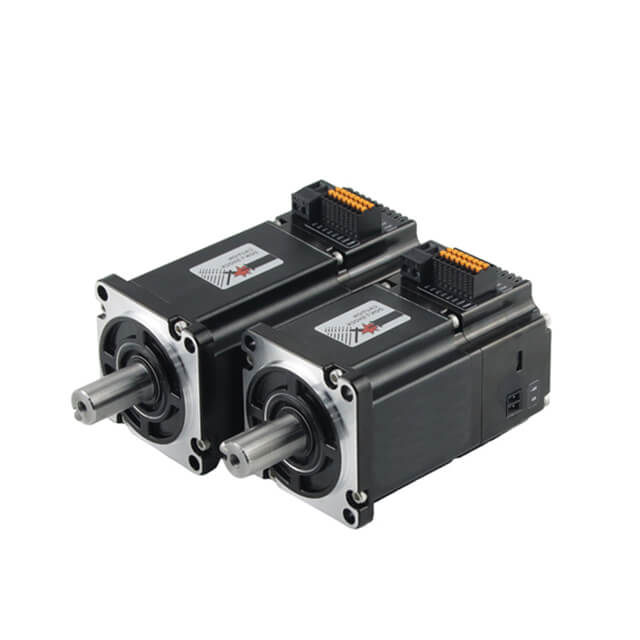
Integrated Dc Servo Motor with Brake
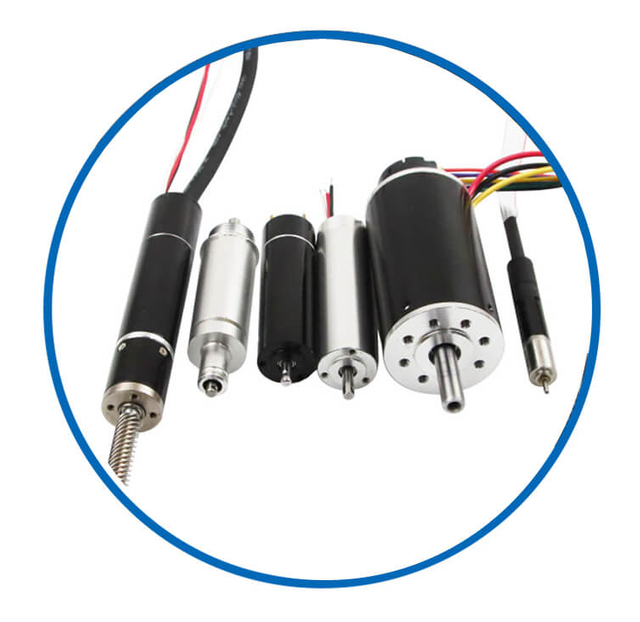
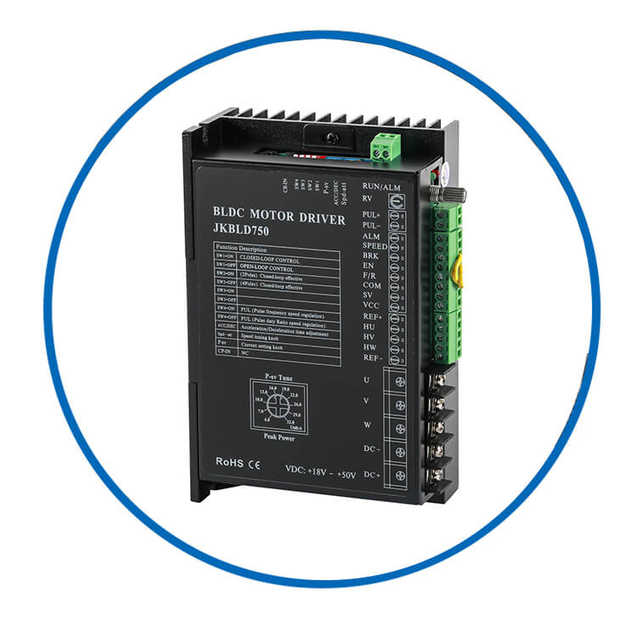
Jkongmotor fabricator cum 13 annis in China, Jkongmotor varias motores bldc cum requisitis nativus, inclusis 33 42 57 60 80 86 110 130mm offerunt, additis, gearboxes, iaculis, encoders, rectores motores penicilli et rectores integrati sunt ad libitum.
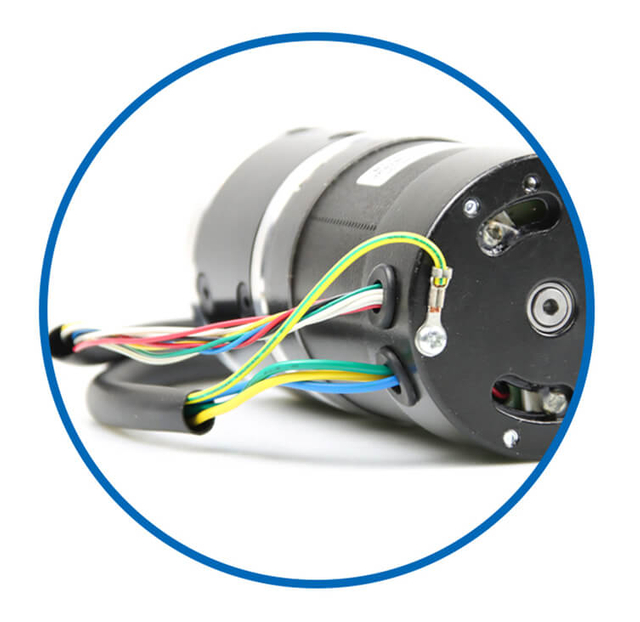 |
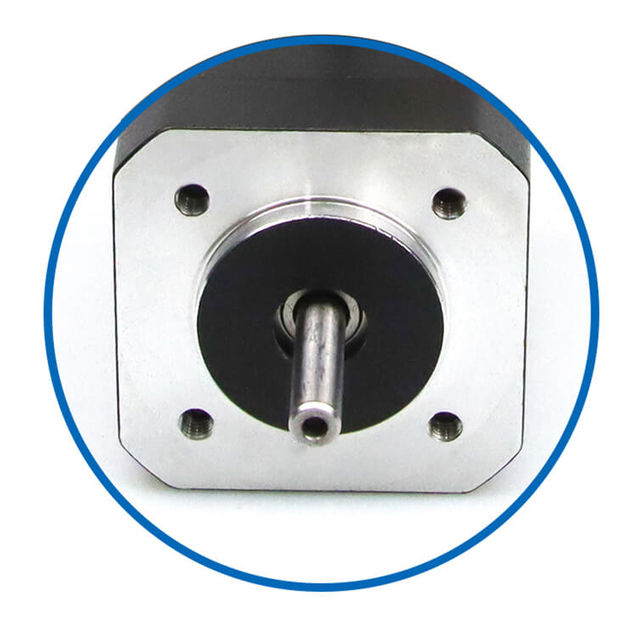 |
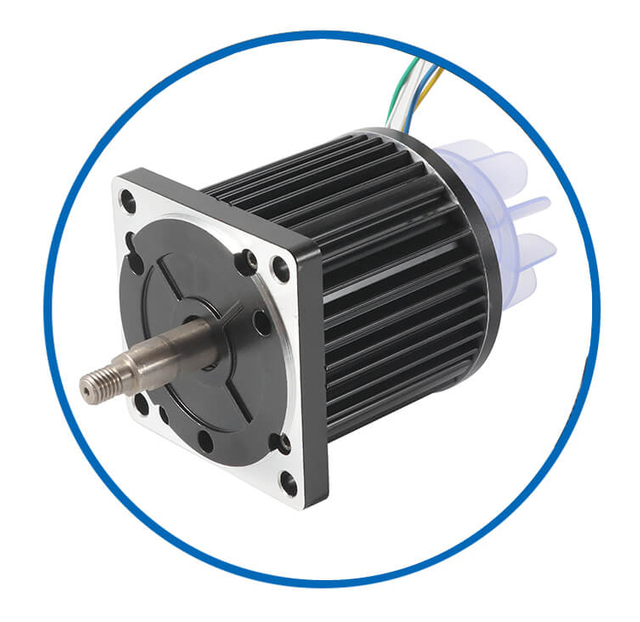 |
 |
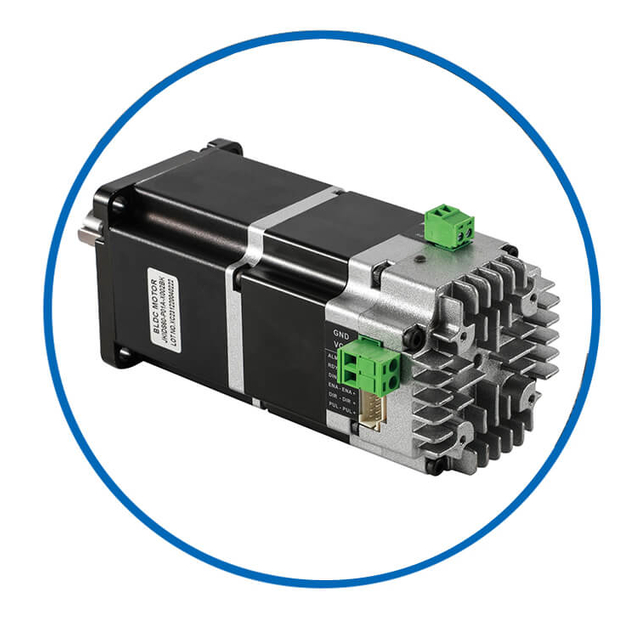 |
Mores professionales Brushless officia motoria tua inceptis vel instrumentis tuentur.
|
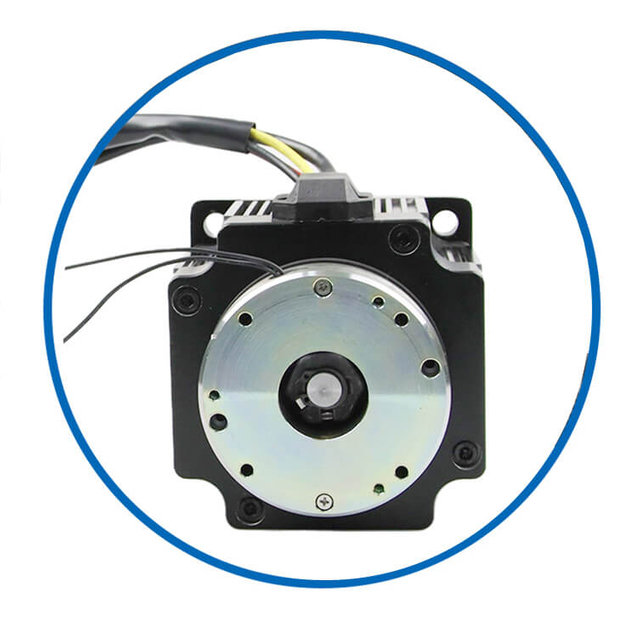
| filis | Covers | Fans | emissiones | Integrated Coegi | |
 |
 |
 |
 |
 |
|
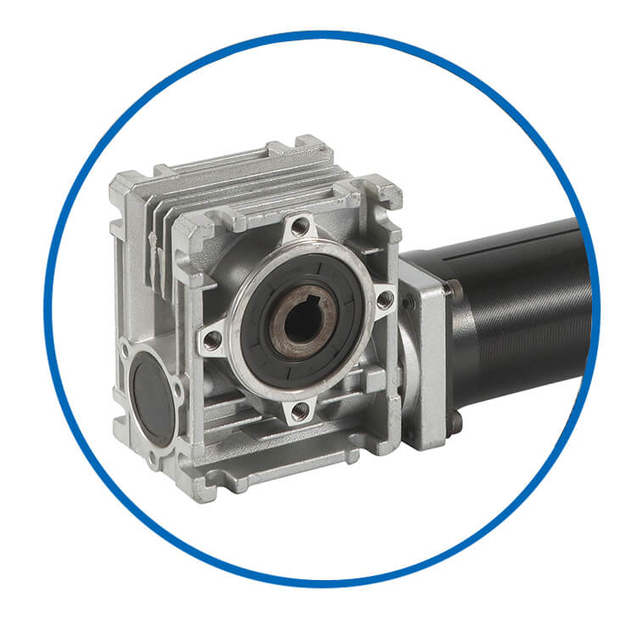
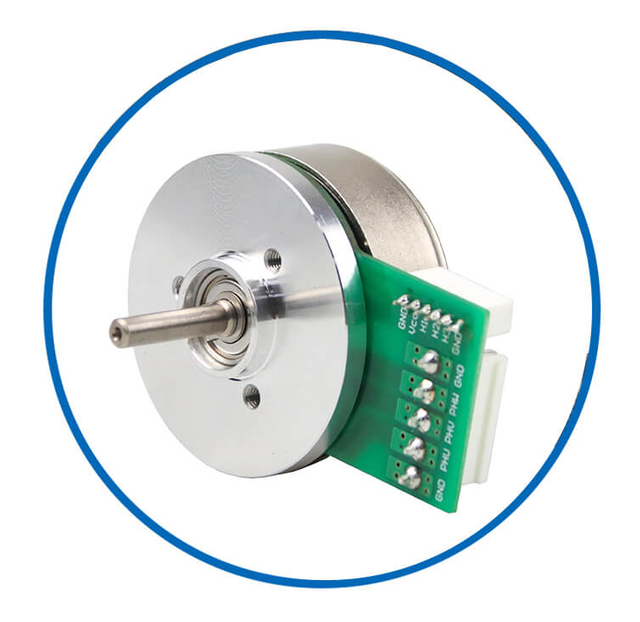
| Brakes | Gearboxes | Ex Rotors | Coreless Dc* | Duces |
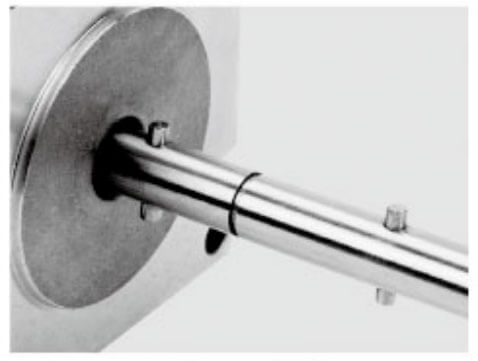
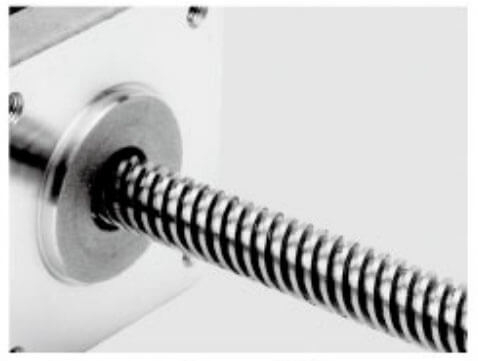
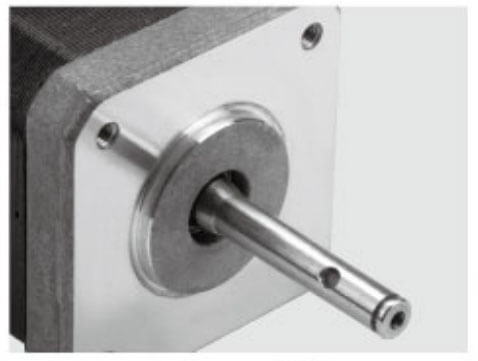
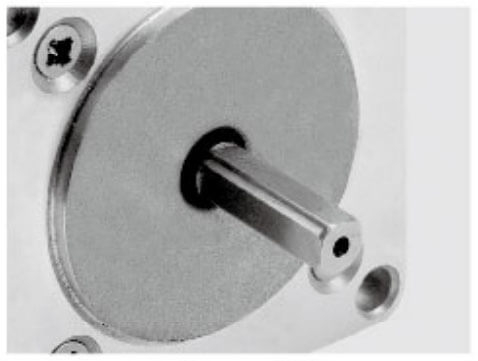
Jkongmotor multas optiones scapus diversum offert pro motore tuo necnon vecte customizabili longitudines ad applicationem motoris aptam tuam compagem.
 |
 |
 |
 |
 |
Diversus ordo productorum et officia praedixit ut solutionem optimalem inserere pro consilio tuo.
1. Motors CE Rohs ISO Transierunt certificaciones pervenire 2. Rationes inspectionis procedendi in omni motore constantem qualitatem obtinent. 3. Per qualitatem productorum et servitiorum superiorum, jkongmotor solidam stabilitatem in mercatu tam domestico quam in internationali consecutus est. |
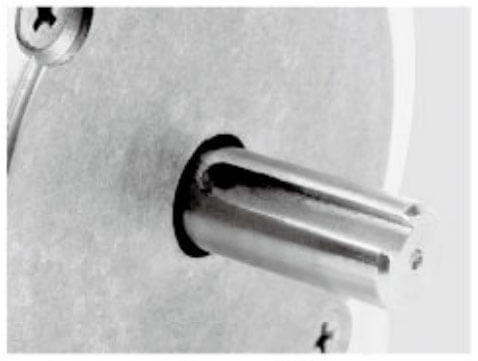
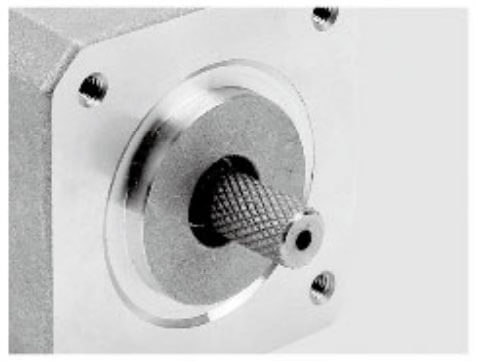
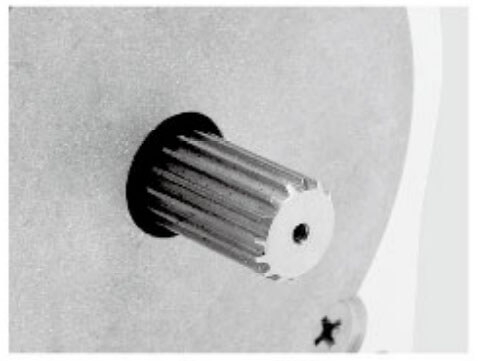
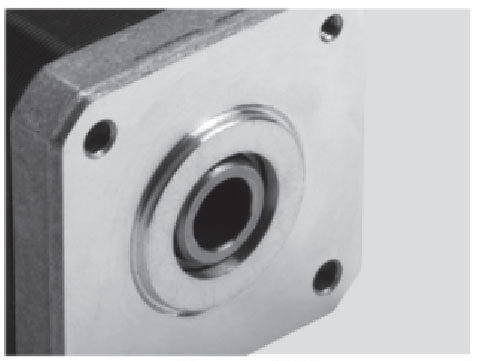
| Pulleys | Anni | hastile acus | stupra emissiones | Crux Drilled directe emissiones | |
 |
 |
 |
 |
 |
|
| Flats | Claves | Ex Rotors | Hobbing Shafts | cava Shaft |
Diligens ius servo motore integratum ad servitium robotarum accuratam aestimationem multiplex parametri perficiendi requirit. Servitii robots in ambitus dynamicos agunt et tradere debent motum accuratum imperium, integrationem mechanicam compactam, efficientiam altam, et diuturnum firmitatem . Sequentes factores clavium perficiendi decernunt num servo motorio integrato occurrere possit postulatis servitii hodierni robotici.
Unus e maximis rebus criticis cum servo motore integratum eligens est eius torques facultas . Torque decernit facultatem motoris ad iuncturas robotas movendas, rotas impellendas vel machinationes sub variis oneribus agendas.
Continua Aureus requiritur ad normalem robot operandi
Apicem Aureus opus per accelerationem vel subitum onus mutationes
Payload facultatem robot
Communem friction et mechanica resistentia
Munus robots sicut robots partus vel emundationes robotarum saepe varias payloads portant, quae motor stabilis output torques sine overheating vel perficiendi detrimento servare debet . Motores qui magnae torques densitatis praecipue sunt pretiosiores, eo quod firmam observantiam praebent, servato pacto vestigio.
Munus robots requirunt motores qui efficaciter operari possunt per tam humilem-celeritates functiones praecisiones et mobilitatem altam celeritatem.
Maxime celeritas gyratoria
Celeritas humilis levitas
Acceleratio et retardatio facultatem
Dynamic responsio tempus
Exempli causa, mobile servitium robotorum celeriter accelerationem ad navigationem efficientem egent , dum arma robotica vel manipulatores lenis demissiores motus celeritatis momenta requirunt . Integrae servo motores algorithms cum progresso imperium obtinent velocitatem stabilitatem dispositionem et motus dociles moderantes , altiore robot agilitatis meliores.
Positio accurata necessaria est pro robots qui operantur in ambitibus humanis. Munus ut navigationis, obiecti tractationis, docendi, et impedimenti fugae motus exactum imperium requirunt.
Incremental encoders
Absoluta encoders
Magnetic encoders
Optical encoders
Position accurate
Repeatability
Trajectoria potestate
Motus lenis perficientur
Pro servitio robots operandi in ambitibus strictis tectis, accurate opiniones efficit ut robot praecise ac tuto navigare possit.
Operae robots ordinantur strictis coercitionibus in spatio interni magnitudinis, ponderis . Traditional systemata servo exigunt a rectoribus, moderatoribus, et implicatis wiring, quae ratio mole augetur.
Servus motor integratus coniungit motorem, coegi, encoder et communicationem in unum compactum , obturbationem roboti simpliciorem.
Reducitur institutionem spatium
Inferius altiore ratio pondus
Simplicior wiring architectura
Improved mechanica integratio
Foedus motorum integralium efficiunt fabrum ut corpora robota sleeker, articulis minoribus, et systemata drivetrain efficaciora efficiant..
Operatio moderna robots nituntur retis communicationis realis tempore ut multiplices actus et sensores coordinare possint. Communicatio ergo instrumenti motoris integrati servo motori inserere debet architecturae regiminis roboti.
CANopen
EtherCAT
RS485 / Modbus
Aer-fundatur protocols
Multi-axis synchronisation
Real-time motus imperat
Distribuit imperium architecturae
Improved system scalability
Motores optiones communicationis flexibiles faciliorem integrationem cum robot moderatoris, computatoribus immersis et suggestis automatis industrialibus permittunt..
Quia motores servo integri insunt ambages et motoria et electronicos expellunt , procuratio caloris efficiens crucialit.
Operae robots saepe currunt continue per longa tempora , praesertim in logistics, in hospitio, vel purgando per longa tempora, praesertim in logistics, in hospitio, vel in applicationibus purgandis. Pauper scelerisque consilium ducere potest:
Reducitur motricium efficientiam
Degradatio euismod
Brevia pars restat
Optimized electro design
Effectus caloris conductionis structurae
Intelligentes scelerisque tutela algorithms
Haec features operationem stabilem etiam in diuturno officio obtinent circuitus.
Multae operae robots sunt altilium-powered , energiam efficiendi factorem praecipuum delectu faciens.
Inferioris potentia consummatio
Iam robot operating tempore
Reducitur altilium onus
Minus calor generationis
Motores servo motores efficientes permittunt ut suas horas laborantes inter cyclos incurrentes extendant , quod maxime interest pro applicationibus sicut robotarum autocinetorum et in horreis robotarum partus..
Servitii robots in variis ambitibus operantur, etiam:
Publica aedificia
Apothecae
Hospitalium
Restaurants
Facultates industriae
Integrati servo motores opportunis ratings tutelae environmental praebeant ut IP54 vel IP65 , secundum condiciones applicationis.
Repugnans habitationi pulveris
Humorem praesidium
Vibratio repugnans consilio mechanico
Electromagnetica impedimentum praesidium
Robustis motoribus longum tempus stabilis operatio in rebus ferendum stabilis mundi real-.
Integrati servo motores signanter simpliciorem faciunt architectura electrica robotorum.
Externi servo foras
Multa signa funes
Complexa wiring layout
E contra, motores servo integrati systema complexionem reducent per multiplices partes in unam machinam iungendo. Hoc evenit in:
Velocius institutionem
Reducitur wiring errores
Infra sustentationem iudicium
Improved reliability
Pro fabrica robot, simplicior integratio adiuvat accelerationem producti evolutionis et productionis sumptibus reducere.
Aliae robots servitii specificas figuras motores requirunt ut eorum consilio mechanica et temperantia systemata respondeant.
Manufacturers cssores OEM et ODM cssores offerentes possunt cum motoribus servo instrumentis integratis ut sunt:
More motricium magnitudinum
Cavum hastile designs
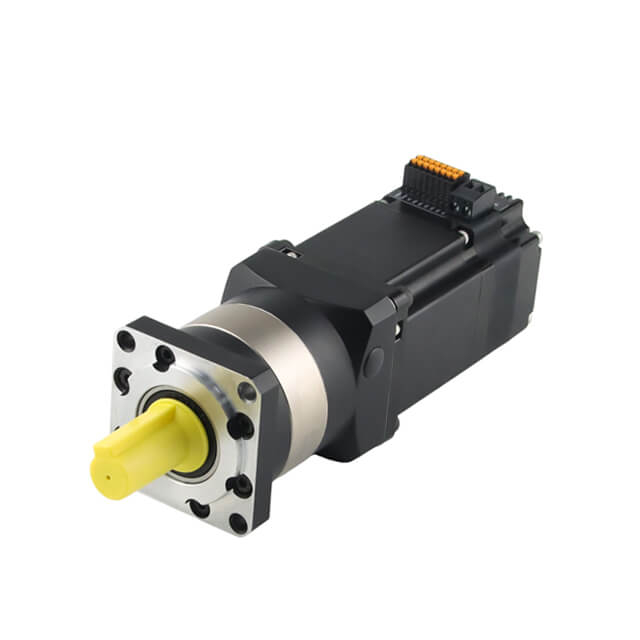
Integrated gearboxes
Praecipua inscensio structurae
Consuetudinem intentionis figurarum
Dedicata communicationis protocols
Firmware ipsum
Customization dat robot developers ad creandum altus optimized systemata motum ad formandam eorum robot architectura.
Eligens ius Integrae servo motore pro servitio robotorum aestimationem comprehensivam plurium parametrorum technicarum requirit. Clavis factores perficiendi comprehendunt facultatem Aureus, motus praecisionem, consilium compactum, compatibilitas communicationis, stabilitas scelerisque, efficientia industria, durabilitas environmental, flexibilitas customization.
Motores qui in his locis sedulo seligunt, robot artifices suum servitium praestare possunt motus lenis, certae operationis, longae operationis vitae, et superior experientia usuario in ambitu reali mundi..
Operae robots manere debent leves et pactiones ut efficaciter in ambitibus humanis operantur.
Integrati servo motores signanter systema magnitudine minuunt, eliminando servo separatum agitet et magnos loricas wiring. Hoc dat:
Magis pacto robot gb
Melior scelerisque distributio
Reducitur mechanica complexionem
Motor diam
Motor longitudo
Pondus
Integrated electronics size
Foedus motorum machinarum adiuvant fabrum tenuiorem arma robotica, rotae minoris moduli, et layouts interiores efficientes.
In modernis systematibus roboticis, protocollo compatibilitas communicationis munus criticum exercet cum eligens motores servo integros pro servitio robotorum . Munus robots confidunt in notitia reali temporis commutationis inter moderatores, sensores et actuatores ad motus ordinatos, navigationes operas, et operationes automatae perficiendas. Communicatio interfaciei motoris servo integrati determinat quomodo motor efficaciter se habeat cum systemate roboti potestate et quam aequaliter multi motus axium simul operari possunt.
Ratio communicationis bene disposita dat celeriter mandatum tradendi, certae opiniones processus, et multi-axis synchronisation stabilis , quae omnia necessaria sunt ad certa robot effectus.
Munus robotarum typice continent plures actus regentes rotas, arma, machinas levantes vel manipulatores. Actores hi statim respondere debent ad mandata regere dum continuas opiniones ad processum centralem providendo.
Protocolla communicatio permittit robot moderatorem ad:
Mitte situm, velocitatem, et mandata torques singulas motores
Accipe real-time feedback data ut situs, current et status
coordinare Multi-axis motum synchronisation
Monitor ratio perficiendi et vitia deprehendere
Sine certa communicationis protocollo, robot latentiam, motum mobilem mobilem vel retractatum efficientiam.
Integrati servi motores robotici destinati et automationem typice adiuvant plures protocolla communicationis industrialis. Electio dependet a potestate architecturae roboti et requisitis faciendis.
CANopen una est e late protocolla communicationis in roboticis adhibita et systemata temperantia infixa. Fundatur in CAN (Controller Area Network) bus et certas praebet communicationis realis tempus.
Princeps fides in tumultu ambitibus
Determinare communicationis leo
Efficiens multi fabrica networking
Sumptus efficens hardware implementation
CANopen vulgo adhibetur in robots mobilibus, robots partus, et suggestis mobilibus sui iuris propter suam stabilitatem ac simplicitatem.
EtherCAT (Athernet ad Imperium Automation Technologiae) est summus celeritas industrialis Aer protocollum late in provectis systematibus roboticis adoptatum.
Maxime humilis communicationis latency
Princeps synchronisation accurate pro multi-axi potestate
Fast notitia commutationem inter moderatoris et motorum
Scalability pro universa systemata robotica
EtherCAT maxime convenit ad robots summus perficientur, robots collaborativos, et ad praecisionem systematum motuum in quibus plures motores operari debent cum synchronisation gradu microform.
RS485 communicatio cum Modbus protocollo coniuncta est solutio communicationis industrialis simplex et late usus.
Simple network compages
Firmum longum spatium communicationis
Low hardware pretium
Securus systema integration
RS485/Modbus saepe adhibetur in servitio gratuito-sensitivo robotorum seu motuum simplicium systematum controlorum ubi ultra-alta celeritas communicatio non requiritur.
Nonnulli motores servi integrati sustinent communicationem Ethernetticum vexillum , permittens integrationem cum modernis moderatoribus roboticis et systematibus automationibus retis.
Princeps notitia translationis facultatem
Compatibilitas cum retiacula industriae
Systema flexibile architecturae
Facilius integratio cum IOT et nubes systemata
Aer-substructio communicatio magis magisque adhibenda est in captiosis roboticis suggestis et AI agitatae servitio robots.
Operatio moderna robotarum saepe moderatum architecturae distributum adoptat , ubi singulae servo motore integratae suam electronicarum electronicarum facultatem et dispensandi facultatem continent.
Media robot moderatoris summus gradus motus mandat
Quisque motricium localiter procedit in potestate loop
Commentatio ad centralem moderatorem in reali tempore transmittitur
Haec structura onus computationale in processu centrali redigit dum docilitatis ratio et motus accuratio melior.
Protocolla communicationis sicut CANopen et EtherCAT aptiores sunt ad hoc imperium distributum accessus.
Servitii robots saepe faciunt complexos motus qui plures motores simul operantes habent. Exempli gratia:
Mobile robots requirunt motores rotae synchronised ad accurate navigationem
Robotic arma requirere coordinatas iuncturam motus
Service robots coniungi possunt motus rotae et tractatori potestate
Summus effectus communicationis protocolla patitur accuratam synchronizationem inter motores , motus trajectorias lenis et accurate procurans.
Acceleratio et retardatio lenis
Trajectoria accurata tracking
Firmum robot statera et imperium
Hoc magni momenti est pro robots qui operantur in ambitibus humanis ubi salus et praecisio essentialia sunt.
Alia consideratio key cum eligendo motores servo integratos compatibilitas est cum systema potestate roboti.
Communicatio instrumenti motoris debet cum aequaliter integrare:
Motus robot moderatoris
Industriae PLC systemata
Processus embedded
A. computatis platforms
Motores plures communicationis protocolla adiuvantes maiorem flexibilitatem pro fabrica roboti praebent et faciliorem integrationem in varias automationis architecturas permittunt.
Sicut technologia robotica evolvere pergit, systemata communicationis magis intelligentes fiunt et inter se coniunguntur. Provectus servitium robots magis magisque innititur:
Real-time Analysis
nubes connectivity
AI optimization-fundatur motus
Remota diagnostica et vigilantia
Integrati servo motores cum modernis communicationis capabilities robots capacitatibus support dolor automation systemata et Industry 4.0 ambitus.
Protocolla communicatio flexibilis est ut rostra robotica manent scalabiles, upgradeabiles, ac technologiae futuris compatibiles..
Communicatio protocollo convenientiae fundamentalis elementum est cum eligendo integrated servo motores pro servitio robots . Communicatio certa dat celeriter mandatum transmissio, motus accurate imperium, axis synchronization multi-axum, integratio systematis efficientis.
Protocolla qualia sunt CANopen, EtherCAT, RS485/Modbus et Athernet-substructio communicatio praebent connexionem requisitam pro modernis systematibus roboticis. Eligens motores servos integros cum opportunitate communicationis subsidii operationem robotam stabiliorem, systema simpliciorem architecturae efficit, ac altiore effectus in applicationibus robotis servitutis augetur.
Operae robots saepe operantur ad periodos protractos sine intermissione , faciendos criticos faciendos scelerisque.
Motores servi motores integrati electronicos motores et aurigas iungunt intra unam habitationem, quae efficaciam administrationem scelerisque requirit.
Summus efficientiam motricium flexuosum
Provectus materiae calor conductio
Optimized habitationi structuram
Intelligentes scelerisque tutela algorithms
Stabilis Aureus output
Long componentia rest
Praesidio contra overheating
Certa operatio in continua officio applicationes
Robots in logisticis vel in ambitus purgandis operari possunt 24/7 , , ut scelerisque stabilitatem factorem electionis crucialant.
Dusty horreis
Humidum valetudinarium
Publica spatia commercial
Facultates industriae
Integrati servo motores opportunis praebere debent ratings tutelae ut IP54, IP65, vel altius secundum applicationem secundum.
Repugnantia pulveris
Humorem praesidium
Vibratio tolerantia
Electromagnetica convenientiae
Robusta constructione praestat longum tempus sustentationem costs et reduci.
Certissima feedback est fundamentale ad motum imperium robot.
Integrae servo motores typice incorporant technologias encoder provectus , ut:
Incremental encoders
Absoluta encoders
Magnetic encoders
Optical encoders
Position accurate
Repeatability
motus lenis
Trajectoria accurata tracking
Ad collaborativum vel servitium robotarum circa homines operantium, certa positio auget salutem et operativam fidem.
Pugna-Lorem servitium robots optimize debet industria consummatio ad tempus operandi extendendi.
Princeps efficientiam designat electromagneticorum
Humilis sto potentia consummatio
Dolor industria procuratio
Motores efficientes altiore systematis onus minuunt, ut robots diutius inter cyclos currentes operarentur.
Consummatio energiae inferioris etiam ad generationem caloris reductam et systematis stabilitatem emendatam confert.
Ad opera robot artifices, ius servo motorio integrato eligendo excedit normas specificationum sicut torque, velocitate, protocollo communicationis. Multae applicationes roboticae requirunt solutiones motus valde speciales , quibus OEM et ODM facultates customizationes essentiales elementum facit eligens motorem.
Customization permittit artifices ut sartori integratis servo motoribus respondeant consilia specifica robot, requisita perficiendi et architecturae systematis . Celeri evolutione servitii robotici, facultas modificationes motrices motrices, structuras mechanicas modificandi, et lineamenta moderandi magni momenti facta est ad societates quaerendas ut promoveantur porttitor et competitive fructus robotici.
Dissimilis automationis industrialis generalis armorum, servitii robots in diversis ambitibus et applicatione specialibus operantur . Uniuscuiusque roboti potest habere angustias mechanicas unicas, payload requisita, et consilia moderari.
Partus robot postulat motores compactos cum rota efficiente systemata coegi.
Logistics nosocomii roboti operandi tacito et certa navigatione indiget.
Popina servitium robotum lenis mobilitatem cum consilio spatii interni pacti coniungere debet.
Purgatio roboti motores cum fortis torque et certa operatione in ambitibus humidis requirit.
Vexilliferis motoribus his specialibus requisitis non semper conveniant. OEM et ODM customisatio efficit ut motores servo integrati perfecte congruunt structurae mechanicae, architectura electrica, et systematis motus motus.
Mechanica structura est una ex frequentissimis locis ubi customization opus est. Robot designatores saepe indigent motoribus qui compagem in stricta mechanica spatia et singulares sistens rationes integrant.
Specialis motricium habitationi dimensionibus
Lorem hastile designs
Cavum hastile configurationes
Integrated gearbox options
Consuetudo adscendens exemplaria
LABIUM et bracket modificationes
Hae commensurationes permittunt motorem ut in compagibus robotis, in rota modulorum vel actuatorum systematibus praecise aptare permittant , implicationem mechanicam reducendo et ad altiorem systematis firmitatem augendam.
Diversae robots sub diversis architecturis electricis agunt. Aliae systemata in alta intentione pilae suggestae nituntur , aliae cum altioribus systematibus industrialibus voltages agunt.
Operating iugis voltage
Potentia ratings
Current facultatem
Types Connector
Cable longitudines et excitandas
Hae modificationes electricae curent inconsutilem integrationem cum vi roboti systematis, systematis pugnae procurationis et architecturae electronicarum regiminis. copiarum .
Servitii robots saepe confidunt in protocolla communicationis specifica secundum moderatorem architecturae et machinae software.
CANopen
EtherCAT
RS485 / Modbus
Industriae Ethernet
Manufacturers etiam consuetudo firmware et protocollo aptatio providere potest ut convenientiae cum robot moderatoris proprietatis seu suggestis automatis specialioribus.
Communicatio flexibilis intercedit simpliciorem rationem integrationis et progressionis programmatum , permittens societates roboticae ut focus in altiori gradu functionality.
Aliae applicationes roboticae requirunt diversos gradus motus subtilitatis et feedback accurate.
Incremental encoders
Absoluta encoders
Magnetic encoders
Optical encoders
Requiritur loco accurate
motus lenitatem
Environmental conditionibus
Ratio sumptus considerations
Summus senatus consultum adiuvat robot locum accurationis, motus stabilitatis et iterabilitas , quae praesertim ad opera robots in frequentibus ambitus humanos operantibus operantur.
Multae systematae roboticae motores cum instrumentis reductionibus machinis requirent ut torques et motum imperium augeant.
Planetarum gearboxes
Harmonic reducers
More calces rationes
Systema transmissionis integrae
Hae solutiones permittunt servo motore integrato ut liberare output magnum torques, servata dimensiones compactas , easque aptas pro compagibus roboticis vel rotarum rationum coegi.
Solutiones calces integrae etiam necessitatem reducunt additis componentibus mechanicis, simpliciorem structuram roboti altiorem.
Operae robots saepe operantur in ambitibus ubi temperies, humiditas, pulvis, aut tremor motrices effectus afficere possunt.
Consectetur calor dissipationis structurarum
Superioris tutelae ratings (IP54, IP65, seu altioris)
Housings signati pro humidis ambitibus
Mechanica consilium anti-vibrationis
Hae emendationes adiuvant ut motor stabilis effectus et longam vitam sub condicionibus operantis mundi operantis obtineat.
Praeter hardware customization, plures provectae integrae servo motore fabricae etiam optimiizationis gradui programmatibus praebent.
Motus control parametri tuning
Imprimis acceleratio et retardatio profiles
Applicationes speciales imperium algorithms
Salutis lineamenta et munera diagnostica
Consuetudo Software permittit motorem efficacius operari in roboti compage moderatoris , in melius docilitatis et motus praecisionis.
Fortis OEM/ODM motoria praebitorum plus quam iustorum fabricandorum praebent- offerunt operationem cooperationem per robot processum evolutionis .
Applicationem analysis et motor lectio
Prototypum motricium evolutionis
Euismod probatio et sanatio
Motus ratio optimization
Celeri prototyping facultates adiuvant societates roboticae progressiones cyclos minuunt et accelerant tempus ad mercatum.
Proxima collaboratio inter fabrum motorium et designatores roboticos efficit ut solutio motoris finalis proposita technica et commercialia roboti plene occurrat.
Semel in consilio robot operando perficiendo, motor elit esse debet capax productionis magnarum stabilium .
Constans faciens qualitatem
Facultas scalable productio
Quale imperium systemata stricta
Global logistics support
Hoc efficit ut motores servo integrati constantem habeant observantiam per magna volumina productionis , quae critica est in instruere robot commerciali.
OEM et ODM facultates customizationes magnae partes habent in eligendo integrated servo motores pro servitio robots . Customisatio permittit artifices consilio motori accommodare ad structuram mechanicam roboti , architecturae electricae, protocolla communicationis, condiciones environmental..
Flexilibus customizationibus optionibus, including consilium mechanicum, configurationem electricam, communicationem interfaces, systemata encoder, integrationem calceamenti, et algorithms control - roboti tincidunt creare possunt maxime optimized systemata motus formandos ad eorum applicationes specificas.
Societas cum motore fabrica quod praebet peritia valida et comprehensiva OEM/ODM sustentatio , societates roboticae innovationem accelerare, robot observantiam meliorem facere, et opera robotarum provecta ad mercaturam efficacius efficere.
Traditional servo systemata multa elementa requirunt:
Motor
Coegi
Controller
Feedback cables
Virtus retinacula
Integrati servo motores dramatically simpliciorem hanc architecturam componendo aurigam et motorem in una unitate.
Reducitur funem comitem
Simplicior wiring
Infra institutionem tempus
Improved reliability
Hoc turpis consilium maxime utile est ad operas compactas robots ubi spatium internum limitatur.
Servitium robots in ambitibus commercialibus explicant necesse est altum uptime et minimam sustentationem servatis tenere.
Motores servi integri cum qualitate partus electronici durabiles, et diagnostici intelligentes vitam operationalem extensam offerunt.
Systems deprehensio culpa
Overcurrent praesidium
Temperature adipiscing
Praedictiva sustentationem capabilities
Haec lineamenta inopinata temporis momenta minuunt et altiore systematis firmitate emendant.
Motores servo integri facti sunt nucleus motus componentium in moderno servitio robotorum. Eorum compacta designatio, magna praecisio, moderatio, wiring simplicior, et architecturae integratae aget, eas praecipue aptas ad systemata robotica, quae fideliter in ambitus dynamicas operare debent. Munus robotici pergit per industries dilatare, motores servo integrati magis magisque usi sunt ad systemata mobilitatis, arma robotica, moduli navigationis, et machinationes speciales operae.
Infra sunt maxime communes applicationes muneris roboti ubi motores servo integrati liberant optimam observantiam et efficientiam.
Robotti sui iuris mobiles sunt late in apothecae, nosocomiis, hotels, et facultates fabricandi materias et bona transportandi. Hae robots certo motui temperantiae nituntur ut tuto et efficaciter navigare possint.
Rota coegi systemata
Gubernandi machinationes
Vestibulum vitae
Navigatio stabilizationis modulorum
Quia AMRs agunt continue et accuratam semitam semitam requirunt, servo motores integrati accelerationem lenis, velocitatem stabilem moderantur, et certae torques output . Consilium exactoris integratum etiam reducit multiplicitatem complexionem intra gb roboti compactionis.
Partus robots ordinantur ad bona transportanda in ambitibus, sicut popinae, hotels, honores aedificia, hospitalia, campusa . Hae robots aequaliter movere debent, stabilitatem conservare, et circa homines tuto operari.
Diversus rota agit
Suspensionis systemata
Navis elevatio platforms
Lorem cellula portae
Praecipua accuratio et responsiva moderatio motorum servo integrati permittit robots partus in atria angusta navigare, presse in puncta partus consistere, et motum stabilem conservare etiam cum varias stipendiarias portantes.
Facultates curis magis magisque utendi opera robots adiuvandi sunt medicina partus, laboratorium specimen onerariae, opera sanitatis, et operas sustentationis patientis..
Medicamentum onerariis robots
Logistics robots hospitalis
Medicinae apparatu tractantem robots
Disinfection et sterilizatio robots
Hae ambitus operationem quietam postulant, magnam fidem et navigationem accuratam . Motores servo motores cum leni motu moderante adiuvantes robots medicorum efficaciter agunt sine ambitus hospitalis sensitivi perturbantes.
Restaurantes et hospitales venues robots utuntur ad augendae ministerium efficientiae et experientiae emptoris. Haec robots communiter sunt ad cibum partus, ministerium mensae, collectio scutella, et regimen hospitum.
Mobile coegi systemata
Tray elevatio machinationes
Rotating servientes platforms
Interactive ostentationem motus
Quia haec robots in spatiis publicis operantur, motores servo integris motus lenis, humilis gradus strepitus, et accurata claudendi accuratio operantur , tam operativam fidem quam salutem emptoris emendare.
Purgatio robotarum late explicantur in mallis, aliquet nisl, hospitalibus, officinis, et aedificiis officio ad operandum automated pavimentum purgatio et sanitation.
Rota coegi systemata
Decutiat machinationes gyrationis
Aqua sentinam agitet
Suctionis et systemata vacuum
Haec robots per longas periodos in ambitibus ambiendis operari debent ut pulvis, umor et tremor continuae includant . Motores servo destinati robusti habitationi et certae administrationis scelerisque providere firmitatem pro talibus condicionibus postulandis.
Securitas robots adhibentur ad custodias, vigilantias, et in circuitus autonomas operationes in facultates ut horrea, ortus industriales, et areae publicae.
Systemata navigandi autonoma
Camera positioning platforms
Sensorem intuens machinationes
Mobilitatem coegi systemata
Motus motus subtilis robots securitatis permittit ut vias praefinitas discurrat accurate, servato stabili operatione per tempora protracta.
Retail servitium robots clientibus adiuvant in mallis, superinstitoriis, et exhibitionis centris, praebendo directionem, informationem productam, et auxilium navigationis.
Mobile suggestum motus
Caput seu ostentationem gyrationis
Interactive gestu machinationes
Product praesentationis systemata
Imperium mobiles lenis et responsiva auget commercium hominum robotarum , permittens robots naturaliter moveri et cum clientibus efficaciter communicare.
Inspectio robots adhibentur ad monitor infrastructuram, industrialem apparatum et systemata aedificandi . Haec robots munera exercent ut inspectionem, vigilantiam pipeline, et facilitatem diagnostica.
Robot mobilitatem platforms
Camera gimbal systemata
Sensorem positioning armis
Inspectionem exploramus actus
Altus locus accurate sensores efficit capere possunt , certas notitias et imagines stabiles , inspectionem melioris constantiae et efficientiam perficiendi.
Universitates, investigatio instituta, et laboratoria robotica saepe opera robots utuntur ut suggesta pro AI investigationibus, progressionibus roboticis et experimentis commercii humano-robotis..
Multi-axis roboticis armis
Mobile base platforms
Sensorem positioning modules
Motus adaptivus systemata
Eorum compactorum integratio et programmabilis ditionis lineamenta aptas faciunt ad investigationes ambitus in quibus modulari consilium et aptabilitas ratio magni momenti sunt.
Per omnia opera robot applicationes, servo motorum integratae varia commoda clavis praebent;
Foedus structuram per spatium-limitatum designs
Integrated coegi electronics qui redigendum wiring complexionem
Motus subtilissimus imperium ad accurate roboti navigationem
Consummatio efficientis industria pro altilium-Lorem robots
Improved reliability per simpliciores systema architecturae
Haec commoda opera robots praestant ut altiorem efficientiam operationalem, mobilitatem meliorem, ac longiores systematis vitae spatium assequantur.
Motores servo inserti sunt technologia fundamentalis potentiae posteritati servitutis robotarum. Eorum alta praecisio, integratio compacta, communicatio flexibilis capacitas, et certa effectio aptas faciunt amplis applicationibus, inter robots mobiles autonomos, robots partus, robots curis, robots hospitalitas, systemata purgatio, robots circuitus securitatis, adiutores scrutatores et suggestus inspectiones..
Pro servitio robotici pergit ut per industrias augeatur, motores servo integrati manebunt critici componentes ut stimores, magis efficaces, et magis capaces systemata robotica, quae seamlessly in ambitibus humanis-sitas operari possunt.
Celeri progressionis technologiae roboticarum progressionem agit sudoris , magis compacti, et maxime efficientis operae robotarum . Haec robots sponte in ambitus humanos implicatos operari debent, servata alta praecisione, fide et industria efficientiae . Ut his exigentibus requisitis, moderni systemata robotica magis magisque nituntur de motoribus servo integris sicut solutionem nuclei motus moderandi.
Integrati servi motores motores, servo minaces, encoder et communicationem in unum compactum coniungunt , robots inservientes praestantes perficiendi cum architectura systematis simplificantes efficiunt. Hic accessus integratus significantes utilitates praebet, quae his motoribus apta sunt ad applicationes roboticas servitii proximo-generationis.
Servitii robots saepe agunt in structuras mechanicas compactas ubi spatium internum valde limitatur. Traditionalis motus systemata requirunt motores servolos, aurigas, et plures funes nexus, qui systema multiplicitatem augent et spatium magni pretii occupant.
Motores servo integri hanc provocationem solvunt componendo omnes motus control partes in unam habitationem. Hoc consilio fabrum robot ad concedit:
Redigendum altiore ratio magnitudinis
Simpliciorem reddere layout
Magna funem excitandas
Improve internum spatium utendo
Artificium compactum motorum servo integratum dat progressionem suggestorum roboticorum minorum, leviorum et flexibilium , quae necessaria sunt robots operantium in ambitus publicos frequentes.
Traditional servo systemata multa elementa requirunt, inter rectores externos, moderatores et feedback wiring. Haec elementa in robot integrare possunt tempus consumere et proclive esse ad errores institutionis.
Motores servo signanter simpliciores reddunt motum architecturae imperium minuendo numerum partium quae requiruntur. Haec complura beneficia praebet;
Simplicior wiring et institutionem
Reducitur systema multiplicitate
Infra tempus integration
Improved reliability
Ad fabricatores roboti, integratio simplicior accelerat cyclos productos evolutionis et reduces machinosas impensas , permittens societates ad novum servitium robotorum ad forum citius deducere.
Proxima-generatio muneris robots munus praestare debet magno cum accuratione positionali et motu leni . Utrum navigans in ambitu amet vel bracchia robotica operans, praecisio motus essentialis est.
Motores servo integrati instructi sunt cum magno proposito encoders et algorithmorum moderatio provectus , ut:
Accurate loco imperium
Firma velocitas moderatio
Acceleratio et retardatio lenis
Trajectoria accurata tracking
Hic motus subtilitatis gradus permittit robots opera ut tuto navigare, res accurate tractare, elaborare fiducialiter praestare.
Multae operae robots operantur utens potentia altilium , energia efficiens factorem criticum in delectu motorio. Motores inhabilis consummatio potentiae auget et tempus operantis roboti minuit.
Motores servo integrati designantur cum summus efficientiae structurae electromagneticae et optimized electronicarum coegi , quae adiuvant consummationem industriam reducere.
Inferioris potentiae damna
Reducitur calor generation
Iam altilium operating tempore
Improved altiore ratio efficientiam
Motores efficientes permittunt robots diutius operari inter cyclos notantes , quae maxime interest ad applicationes ut robots partus, robotarum horreorum et robotarum purgatio.
Operae robots exspectantur continenter operandi in ambitibus commercialibus , saepe per multas horas cotidie. Fiducia igitur est essentialis.
Integrae servo motorum fidem meliorem efficiunt reducendo numerum partium separatarum in moto systemate. Pauciores coniunctiones externae intelliguntur:
Periculum inferioris wiring defectis
Reducitur electro intercessiones
Melior ratio stabilitatis
Overcurrent praesidium
Temperature adipiscing
Culpa deprehensio
Diagnostics intelligentes
Haec munera adiuvant ne inopinata ratio defecerit et diuturnum firmum operationem robot praebeat.
Munus hodierni robots nituntur in systematibus sophisticatis moderandis quae multiplices motores, sensores et AI processores coordinant. Integrati servi motores varias protocolla communicationis industriales sustinent , eas permittens in architecturas roboticas provectas inconsutilis integrare.
CANopen
EtherCAT
RS485 / Modbus
Industriae Ethernet
Hae facultates communicationis facultatem da potestatem motus real-time, praecise multi-axi synchronizationis, et architecturae imperium distributae . Quam ob rem robots implicatos motus efficacius et accuratius praestare possunt.
Munus robots late in consilio et functione variantur. Quaedam robots alta torques pro gravibus payloads requirunt , alii motores compactos ad tabulata mobilia leve requirunt.
Artifices motores servo OEM et ODM optiones cssores saepe praebent , roboticas turmas motoribus sutoribus permittens secundum specifica requisita.
Specialis motricium magnitudinum et figurarum
Cavum hastile structurae
Integrated gearboxes
nativus communicationis protocols
Imprimis voltage configurationum
Specialioribus systemata encoder
Haec flexibilitas permittit tincidunt roboti ut designent ratiocinationes motus maximised quae suis rostris roboticis perfecte congruunt.
Quia motores servo inserti plures electronicarum partium intra unum unum coniungunt, effectivum scelerisque procuratio pendet.
Qualitas praecipuus motorum servo inserti ordinantur cum processu caloris dissipationis structurae quae adiuvant stabilitatem operandi temperaturam in continua operatione conservandam.
Firmum motricium perficientur
Extensa pars rest
Reducitur overheating periculo
Certa longi-term operationis
Pro servitio robotorum operantium in logisticis vel applicationibus purgandis, haec scelerisque stabilitas necessaria est ad operationem continuam 24 horarum.
Cum technologia robotica evolvere pergit, opera robots magis intelligentes, autonomae et conexae fiunt. Hae systemata generationis proximae motum partium requirunt, quae automationem captiosam, potestatem distributam et architecturae scalabiles sustinent.
Motus intelligentis imperium
Pactus et modularis ratio design
Potestas efficientis procuratio
Facultates communicationis flexibilia
Haec lineamenta permittunt robotici artifices ut robots provectiores et aptabiles operas aedificandi idoneas ad incrementum postulatorum recentiorum industriarum conveniendi.
Integrati servo motores clavis facti sunt ut technologiae inserviant robots generationis proximae. Coniungendo motore, electronicas, opiniones et systemata communicationis in unam compactam unitatem impellunt, consilium robot simpliciorem reddunt, dum alta praecisione, efficacia industria et certa operatione tradens..
Eorum commoda in pacta integratione, motu accuratione, communicationis flexibilitate, scelerisque stabilitate, et cssmali facultate integrata servo motorum solutionem optimam faciunt ad industriam robotici muneris rapide dilatandam. Cum applicationes roboticae crescere perseverent, hae motus systemata provectae potestates essentiales partes agebunt in potestate futuri muneris automationis intelligentis..
In summa , eligens ius servo motori integrato, requirit aestimationem torques effectus, communicationis compatibilitatem, scelerisque administrationem, encoder accurationem, industriam efficientiam, tutelam environmental, ac facultates customizationes . Per prioritizing has factores, machinatores robotici operas robotas designare possunt, qui motum praecisum, vitam operationalem, longam vitam et realem mundi adimpletionem superiores liberant..
Servus motor integratus coniungit servo motore, expello, encoder et moderatore in unam unitatem compactam, ut motus exactus moderatio et facilior firingantur ad operas robotas operantium in ambitibus sicut valetudinaria, hotels, et logistics facultates.
Servus motor integratus accuratam, compactam structuram et complexionem reducit, quae robots adiuvat ad leniorem navigationem, quietiorem operationem, et meliorationem fidem in ambitibus humanis reflectentibus.
OEM ODM nativus integrae servo motoriae solutiones permittit robot artifices ad magnitudinem motoris sartoris, torques, voltagium, firmum, et machinamenta mechanica ut structurae et motui requisitis roboticis eorum rostris certis respondeant.
Cum eligendo servo motore integrato , parametris momentis includuntur torques, celeritas range, resolutio encoder, potestas copia compatibilitas, protocollum communicationis et rating tutela environmental.
Etiam moderni systemata servo integrata motoria sustinent protocolla communicationis industriales sicut CANopen, EtherCAT, et Modbus, ut integrationem inconsutilem cum moderatoribus robotis, PLCs et reticulis automatis praebeant.
Summus propositum encoders intra servo motori integrato praebent opiniones reales temporis in positione et velocitate, ut accurate motum temperantiae ac motus robotici iterabilem efficiant.
Ita artifices possunt praebere OEM ODM nativus integras servo motorias designationes cum specialibus spiculis, flanges escendentes, hastilia cava, armamenta et gestus firmant ut structurae iuncturae robot diversae respondeant.
Ita, multi systemata servo motoria integrata optimized sunt pro industria efficientiae et potentiae humilis consummationis, eas aptas faciens robots altilium-potestatis ut robots partus et robots emundantes.
Quia coegi electronicarum systematum et feedback in motore aedificatum, servo motorio integrato wiring reducet, externa expellit, et architecturae systematis simplificat.
Ita, servo motore integratae signari possunt cum praesidio IP65 vel IP67, corrosio-repugnantibus vestimentis, et inhabitationibus obsignatis ad resistendum pulverem, humiditatem et variationes temperaturas.
Communia OEM ODM optiones motorias integratae servo motorio includunt consuetudo voltage, communicatio interfaces, connexiones, algorithm firmware, et motus profiles formandi ad systema imperium roboti.
Servus motor integratus praebet imperium clausurae et solutionem altae praecisionis, permittens servitium robotorum ad obtinendum imperium accurate trajectoriam et motum stabilem.
Ita, systemata servo motoria integrata ad multi-axum synchronizationem ordinantur, motum coordinatum pro armis roboticis, rota agit, et suggesta robot mobilia.
An OEM ODM nativus servo motori integrato includere potest lineas securitatis ut Tutus Torque Off (STO), tutelae scelerisque, tutelae supracurrentis, et deprehensio culpae.
Ita, compages compacta servi motoris integrati permittit ut facile in spatia limitata ut compages roboti aptare, modulos pellere, vel parva opera robot gb.
Reducendo externa wiring et connexiones, servo motorio integrato periculum demittit signum impedimenti, connexionis delicta et quaestiones sustentationis.
Ita, multae systemata servo integrata motoria includunt diagnostica features quae monitor temperatus, vibratio, et vena ad sustentationem predictive sustentationem et downtime extenuant.
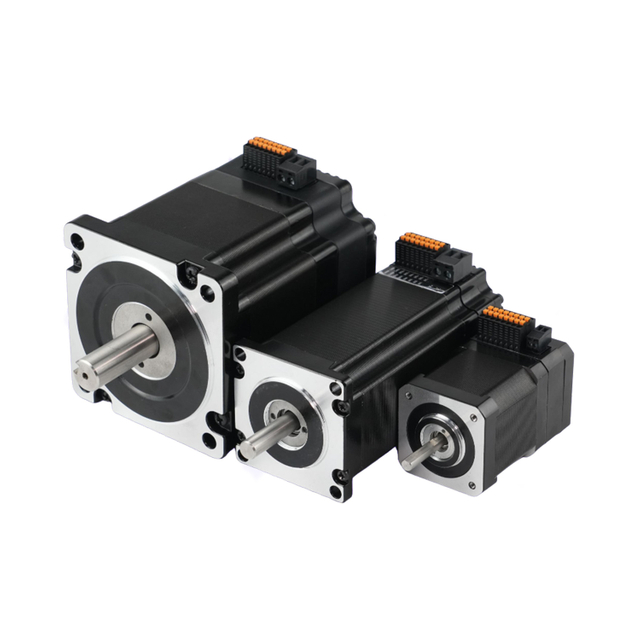
Manufacturers saepe offerunt OEM ODM solutiones servo motoris integratae nativus in multiplices magnitudinum framearum ut 33mm, 42mm, 57mm, 60mm, 80mm, 86mm, et maiora secundum requisita potentiae robotae.
Ita, OEM ODM nativus integrae servo motoriae solutiones includere potest applicationes firmware speciales optimized pro robot kinematicis, motu algorithmorum potestate, et protocolla communicationis.
An OEM ODM nativus integratus servo motori dat celeriorem integrationem systematis, melioris effectus roboti, et melioris differentiae producti ad operas robotas fabricandas.