
Latine
Views: 0 Author: Jkongmotor Publish Time: 2025-09-25 Origin: Site
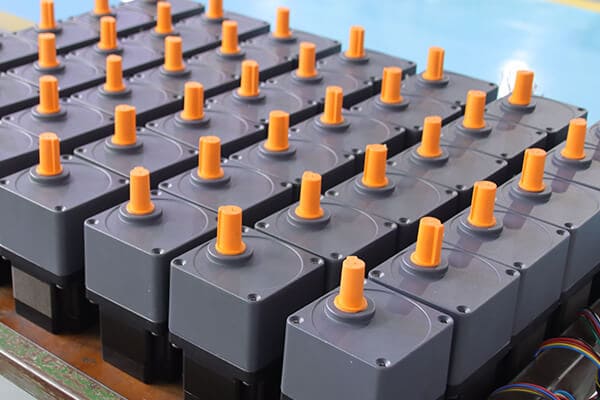
Motores brusci lapis angularis facti sunt in automatariis modernis, roboticis, et praecisione applicationes moderandi ob efficientiam eorum , constantiam et longam vitam . Unum saepe quaesitum de industria est: Num motores penicilli habent encoders? Respondetur tam est quam non , secundum speciem et applicationem. Hic rector singillatim explorabit munus encoders in motoribus setis, eorum functionibus, beneficiis, et cum ad optimalem observantiam requiruntur.
Brushless DC (BLDC) motor est typus motoris electrici qui sine perterget operans, loco electronico confisus est moderatoris ad mutandum currentem in ambages motoris. Hi motores plures commoda clavis in motoribus scopulis traditis praebent, inter quas:
Superioris efficientiae ob frictionem redactam et damna electrica
Longior restat quia non sunt perterget ad induendum
Improved speed and Aureus imperium
Quietior operandi ratio in ambitibus sensibilibus sonitus-
Attamen ut accurata celeritatis , positionis moderatio consequi possit , et torques , motor bleuless saepe additis elementis requirit — encoders . unum esse maxime criticum
An encoder in motore Brushless positione et velocitate feedback fabrica quae praebet notitia real-time motoris moderatoris. Praecipuum eius munus est accurate deprehendere positionem , directionem rotationis , et celeritatem gyrationis , quae necessaria sunt ad regimen motoris definitum. Haec feedback permittit moderatorem ut currentem ambages motoriis praebentibus accommodes, operandi lenis operandi, accuratae positionis, ac stabilis agendi.
In motore Brushless DC (BLDC) absentia perterget significat mutationem electronicam requiri ad currentem in phases motoriis mutandum. Ad hoc assequendum moderatorem situm rotoris omni tempore cognoscere debet. Haec informationes encoder tradit, permittens moderatorem ad rectam gyros mobiles opportuno tempore enervandos.
Sunt duo genera encoders communiter cum motoribus Brushless:
Annuit motus incrementis praebere correspondentes.
Utilis mensurae velocitatis et directionis.
Sumptus efficax et late in automatione industriae adhibita.
Singularis positio valorem libera pro quolibet angulo rotor.
Admitte exigere positiones , etiam post damnum vel sileo potestatem.
Specimen pro roboticis systematibus motuque temperationis accurationem requirentibus.
Motum mechanicum rotoris in signa electrica convertendo, encoder summus praecisionem efficit moderamen , eamque criticam facit in applicationibus ut machinae medicae roboticae , CNC machinae , medicae et systemata fabricandi automated.
Non omnes motores Brushless cum encoders fabricantur. Inclusio encoder in applicatione specifica pendet , ambitus subtilitatis moderatio requiritur et ratio sumptum considerationibus .
Quidam motores sine setis ordinantur ut motores sensores , quae physicum encoders non habent. Sed methodo vi electromotiva (retro-EMF) detectionis adhibita ad opinionem rotoris aestimandam utuntur. Aditus hic sumptus efficax est et bene operatur in applicationibus ubi accurata positio critica non est, ut infrigidatio fans , parvae antliae fuci , , et quaedam partes vehiculi electricae.
Ex altera parte, multi motores sine setis ad applicationes altae praecise destinatae cum aedificantur encoders vel cum institutionibus encoder externis compatiuntur. Hi motores saepe adhibentur in ambitibus ubi celeritas accurata , situs , et torques imperium essentiales sunt, ut:
Robotics - motus enim lenis et accurate arma robotica.
CNC Machinis – Ad praecisam sectionem, artem, et operationes milling ponere.
Medical Equipment – Ubi subtilis, motus exactus est criticus.
Industriae Automation - Pro TRADUCTOR rationum et machinarum automatum iterabilem, stabilem potestatem requirunt.
Non omnes motores Brushless cum encoders instructi sunt. Inclusio encoder in applicatione specifica pendet :
Hi motores tergum-EMF ( Force electromotivas ) adhibent ad detectionem rotoris positionem aestimandam sine sensoriis corporis vel encoders. De more adhibentur in applicationibus ubi sumptus, simplicitas vel arctioris prioritas est, ut in fucis, parvis fans, et in vehiculis electricis.
Ad applicationes ad motum imperium definitum requirunt, motores sine scopulis cum encoders vel parantur Hallis sensoriis effectus . Encoders longe accuratius opiniones cum sensoriis Halli comparatis praebent et in systematibus summus perficientur sicut machinarum machinarum, robotarum industrialium et linearum conventuum automated adhibentur.
Addens encoder ad motorem sine penicillo significantes praebet secundum efficientiam , utilitates et fidem . Encoders accurate feedback de motoriis tempore tradito positionis , celeritatis , et directione permittens moderatoris operationem motoris optimize ad applicationes postulandas. Infra sunt key beneficia utendi encoders cum motoribus Brushless:
Encoders permittit motorem moderatorem situm rotoris accuratam cognoscendi , motus accuratos et puncta sistendi accurata. Hoc criticum est ad applicationes sicut arma robotica , CNC machinae , et 3D impressores , ubi etiam parvae deflexiones errores operationales causare possunt.
Praebendo continuas opiniones de celeritate gyratorii, encoders ut motor stabilis et constantis celeritatem servat etiam sub variis oneris conditionibus. Hoc ducit ad leniorem operationem et meliorem effectum in systematis, ut sunt transportatores , instrumenti medicinae , et lineae productionis automated.
Encoders adiuvant optimize industriam motoris consummationem permittens moderatorem output potestatem accommodare secundum data real-time perficientur. Haec industria usum necessarias minuit, sumptus operandi demittit et vitae motoris spatium extendit.
Ad applicationes quae adaptationes dynamicas torques requirunt, commentationes encoders praebent quae permittit ut cito ad mutationes in onere regat. Hic proventus melioris stabilitatis torques , alacritatis auctae, periculum vis mechanicae minuitur.
Encoders efficere potest ut lenis satus-ups et directionem accurate detectionem consequi possit , quaestiones removere sicut motus hiulcus vel misalignment. Hoc maxime valet in summa velocitate automation ubi operatio inconsutilis est critica.
Cum real-time vigilantia, encoders potest deprehendere abnormes celeritates fluctuationes , inexspectatas clausuras , vel lapsus rotor . Hoc permittit systema summis vel felis in clausura operationes ne damnum apparatum et operantis salutem curet.
Encoders efficiunt usum consiliorum urbanorum moderatio- rum ut clausurae imperium , servo positionis , et motus multi- axi synchronizati , eosque aptas faciendi automationi industrialis , roboticis , et machinis summus faciendis..
In summa, encoder cum motore insiliente utens, accurate feedback , motum stabilem et efficientiam altam efficit , necessariam reddit applicationibus quae praecisionem, fidem, et compendiorum industriam exigunt..
Brushless motores cum encoders coniuncti sunt essentiales in industries et systemata quae altam praecisionem exigunt , lenis operationes , et feedback reali-time . Encoder accurate data in positionis praebet , velocitate , et directionem , permittens moderatores progressos ad motum imperium definitum perficiendum. Infra sunt quaedam applicationes frequentissimae ubi late motores iniectis cum encoders utuntur;
In brachiis roboticis , machinis ac-locis machinis , et robots collaborativos (cobots) , motores cum encoders setis facillime motus , accurate positiones et operationes iterabiles efficiunt. Encoders curent ut unumquodque iuncturam vel actuator prorsus sicut programmatum moveat, quod est criticum in lineas collectas , systematum packaging , et pertractatio materialis..
Machinae Numericae Imperium ( CNC ) machinis motoribus setis sine encoders nituntur ut accurate micron-gradu in incidendo, molendo, exercendo et insculpendo nitantur. In encoder feedback permittit moderatorem conservare instrumentum positionis et velocitatum constantium, etiam sub oneribus gravibus , ut summus qualitas output in metalla operando, in opere, et in fabricatione subtilitate servetur.
In technologia medica, accuratio et fides critica sunt. machinae ut robots chirurgicos , MRI-compatibiles , systemata instrumentorum protheticorum , et machinae diagnosticae imaginatio motorum sine obsitu utantur cum encoders ut liberandae motus lenis, vibratio-liberi motus et exactae positionis , patientem salutem et accurate eventa procuranda.
Vehicula electrica ( EVs ) , e-bikes , mobilitasque scooters saepe incorporandi motores Brushless cum encoders ad optimize torquem imperium , braking regenerantes efficiunt , ac accelerationem lenis efficiunt . Encoders feedback necessarias ad industriam efficientiam et tutam, responsabilem obeundom praebent.
In 3D excudendi, motores Brushless cum encoders curant depositionem accuratam iacum et motum capitis typographi lenis vel suggestum construunt. Encoder feedback minimizet vibrationem, errores imprimere prohibet, et qualitatem superficies meliorat. partium impressarum
Summus effectus aerospace applicationes, ut satellites positiones systemata , gimbal controllatas , et vehicula aerea inarata (UAVs) , motores penicilli cum encoders requirent ut certam operationem sub extrema condicione , accurata directionis potestate, et stabilem fugam consequantur.
Apparatus fabricationis semiconductor, machinarum machinarum locus, et laganum systemata tractantia ab autocinetis motoribus cum encoders pendent pro positione ultra-pressa et motu velocitatis , accuratius in productione partium electronicarum delicatorum.
In industria packaging et excudendi, motores iniectis cum encoders faciant synchronised motum multi-axis ad conservandum cohaerentem alignment et velocitatem in labella , sectione , seu operationes excudendi , consequens in altum throughput et constantem producti qualitatem.
Ventorum turbines et systemata investigationis solaris adhibent motores iniectis cum encoders ut angulos mucrones accurate componant vel positionem solis indagant , energiam efficiendi augendi et generationis potentiam optimizing.
Brushless motores cum encoders necessarii sunt in applicationibus quae altam accurationem , real-time feedback postulant , ac certas operationes . Utrum in roboticis , industrialibus automationis , medicae technologiae , vel translationis , coniunctio motoris et encoder lenis operandi , industriam efficientiam efficit , ac diuturnum dependability per amplis industriarum amplitudinem.
Diligenter encoder in motore setis non est gradus criticus in curando accurate moderandum , stabilem effectum et diuturnum firmitatem . Specimen encoder debet aequare condiciones operativas motoris, praecisionis applicationis requisita, ac moderatoris specificationum. Infra sunt factores clavium considerandi cum encoder pro motore Brushem eligendo:
Propositum encoder decernit quam subtiliter positionem rotoris motoris metiatur. Typice exprimitur in pulsibus per revolutionem (PPR) vel comitibus per revolutionem (CPR).
Summus Resolutio Encoders praebent accuratas opiniones applicationum quae accurate positiones exigunt , ut CNC machinis , brachiis roboticis , et 3D impressoribus..
Minimum-ad-Medium Resolutionum Encoders apta sunt ad operas in quibus sola celeritas fundamentalis temperantiae necessaria est, ut in fans , soleatus , aut simplex automationis instrumentum..
Duo genera encoders usus cum Brushless motoribus sunt:
Incrementales Encoders – Provide locum relativum et velocitatem datam per pulsuum seriem. Sunt sumptus efficaces et ideales ad celeritatem vigilantiae , directionis deprehensio , et applicationes in quibus absoluta positio sequi non requiritur.
Absoluta Encoders – Libera unicum codicem digitalem pro qualibet positione rotoris, systema ad cognoscendum locum exactum etiam post vim amissionis vel sileo. Haec critica sunt ad roboticum , apparatum medicorum et ad praecisionem fabricandi.
Encoders praebere potest varias formas output signum, quae compatible cum motore moderatore oportet. Optiones communes includunt:
TTL/HTL (Quadratum unda) pro applicationibus altum celeritatem.
Peccatum/Cos Analog Signorum summus resolutio interpolationis et feedback lenis.
Serial Communication (eg, SSI, BiSS) pro progressa systematum moderatio requirens notitias digitales tradendas.
Condiciones operativae partes significantes in delectu encoder agunt. In ambitus asperos ut officinas officinas , velit , vel systemata aerospace , encoders quaerunt cum:
IP-aestimavit obsignationem custodire contra pulverem, humorem, et oleum.
Repugnantia caliditatis resistunt nimio calore vel frigore.
Offensa et tremor resistentia pro officio gravi machinatione.
Encoder curare organice compatitur cum motore et applicatione. Includunt considerationes key:
Adscendens Style – Optiones ut hastile , cavatum hastile , vel ornamentum encoders consilio motoris aptum esse debet.
Magnitudo et pondus - Foedus vel leve encoders necessaria sunt ad applicationes sicut robotici vel fuci ubi spatium limitatur.
Encoder capax esse debet maximam celeritatem gyrationis motoris tractandi sine accuratione permanente. Applicationes summae celeritatis, ut machinis excudendis vel transvectionibus activitatis , exemplaribus opportunas facultates altas requirunt.
Considera encoder voltages et specificationes currentes ut compatibilitas cum copia potentiae systematis cures et potential onera vel insigne damnum devita.
Par encoder consilium applicationis praecisionem indiget - altior propositio non semper necessaria est et sumptus superflue augere potest.
Pro summus effectus servo systematis , encoders absoluti praeferuntur pro feedback positio nulla damnum.
Pro inceptis cost-sensilibus ubi tantum celeritas feedback necessaria est, encoders incrementales certam et oeconomicam solutionem praebent.
Elige encoders cum notis constructis in diagnosticis vel auto-calibrationibus ad simpliciorem institutionem et sustentationem.
Recta encoder pro motore penicillo dependet a factoribus sicut solutionis , generis , condiciones environmental , et compatibilitas mechanicae . Encoder ius eligens praecisam potestatem industriae , efficientis usui ac diuturna exercitio efficit , eamque facit clavem componentes in applicationibus ab industrialis automationis ad roboticas et ad machinas medicas pertinentes..
Dum encoders sunt commentationes communissimae pro assequendis accuratis positionibus et velocitate temperantiae in motoribus Brushless, non sunt semper necessariae vel practicae pro omni applicatione. Secundum exiguum gradum accurationis , coarctatum et systematis multiplicitatis multae alternationes adhiberi possunt ad operationem motoris vel motricium sine encoder tradito. Infra sunt praecipuae rationes earumque notae key:
Aula sensoriis effectus sunt unum e latebris oppositis usibus encoders. deprehendunt Agrum magneticum ab magnete rotore genitum et opiniones de positione rotoris praebent.
Typice tria signa (ex tribus Aulae sensoriis) distantes 120° praebent ut positio rotoris indicanda sit.
Sumptus humilis et pacto consilio.
Simplex integratio cum motore moderatoris.
Sufficiat ad praecipuas commutationes et velocitatis imperium.
Inferior accurate comparati encoders.
Limitata resolutio, quae aptas facit ad applicationes altas accuratas sicut machinis CNC vel roboticis.
In motores sensorless Brushless , Moderator opinionem rotoris aestimat vim electromotivae dorsi (retro-EMF) generatam sicuti rotor movet.
Moderator metitur intentionem inducta in periodo motore non energia ad statum rotoris determinandum.
Physica eliminat sensores, minuendo sumptus et consilium simplifying.
Auxit firmitatem propter pauciores componentes.
Specimen systematum compactorum ut fuci , refrigerationem alit et parvae soleatus.
Minus efficax est celeritatum infimarum vel in startup, quia posteriora EMF minima est.
Accurate limitata ad applicationes accuratas positiones requirunt.
Resoluta electromagnetica est commutator gyratorius qui praebet signa continua analogia angulo rotoris respondens.
Maxime robusti et renitentes calori, pulvis, vibrationi et strepitu electricae.
Praeclara in ambitus asperos ut aerospace , defensionis et machinae industriae graves.
Superiores sumptus sensoriis Halli comparati sunt.
Signum complexum requirit processus ad signa analoga convertendi in notitia positionis digitalis.
Tachometer metitur . motoris motoris celeritatem potius quam positione accurata
Simplex et sumptus-efficax pro velocitate feedback tantum.
Utilis in applicationibus sicut fans , soleatus , et vectores ubi sola celeritas moderatio requiritur.
Potest providere situ feedback.
Motus moderatio haud apta certa.
quidam Brushless motores integrant sensores optici seu pickups magnetici directe in motore habitationi ad deprehendendum rotor positionem.
Integratio pacti complexionem reducit wiring.
Utilis ad medium gradum moderatio inter Aula sensoriis et plenam encoders.
Non potest providere princeps resolutio necessaria ad certa opera.
Sensitiva ad factores environmental sicut pulvis, oleum, aut impedimentum magneticum.
| videre Methodo | Position Accuracy | Volo videre | Pretium | Typical Applications |
|---|---|---|---|---|
| Aula Effectus sensoriis | low | Moderatus | low | Electric bikes, HVAC fans, parva motoria |
| Sensor (Back-EMF) | low | Moderatus | Minimum | Fuci, soleatus, simplices agitationes |
| Resolvers | Summus | Summus | Summus | Aerospace, defensio, machinatio gravis |
| Tachometers | Nullus | Moderatus | low | Fans, transportatores, soleatus |
| Optical / Magnetic sensoriis | Moderatus | Moderatus | Medium | Typographi, systemata servo pacta |
Dum encoders supremos praecisionis gradus praebent ac opiniones motorum iniectis, alternant ut Hall effectum sensoriis , deprehensio sensoriis retro-EMF , et resolutores solutiones sumptus efficaces vel asperas pro certis applicationibus offerunt. Optima optio dependet a accuratione requisita , condiciones environmental et budget . Pro munerum summus perficientur ut robotici , CNC machinis , seu instrumenti medicinae , encoders satius manent. Nihilominus, ad simpliciores applicationes sicut fans , fuci , et automation fundamentales , alternativa certae potestatis cum multiplicitate et pretio reducta liberare possunt.
| Feature | Sensorless Motor | motor cum Encoder |
|---|---|---|
| Rotor Position videre | Retro-EMF Aestimatio | Real-time Encoder Data |
| Precision | Moderatus | Summus |
| Satus euismod | Tardius et minus lenis | Ieiunium et accurate |
| Pretium | inferiora | Superior (ex encoder) |
| Typical Applications | Fuci, Fans, EV Pumps | CNC Machinae, Roboticae, Equipment medicae |
Motorum setis autocinetorum possunt vel non habere encoders , secundum intentionem intentam. Dum motores sensolibiles sufficientes sunt ad low cost, humilis praecisio usus, addito elocutione dramatically auget imperium, accurationem et efficaciam ad opera exigenda. Industriae ut roboticae, CNC machinis, vehiculis electricis, et instrumento medicorum valde nituntur in motoribus encoder-instructis sinentibus , ut signa maximi momenti hodie requirantur consequantur.
In omni negotio ubi praecisio et fides critica sunt, paring motorem Brushless cum dextro encoder est collocatio captiosa quae efficit lenis, accurata, et industria efficiens operationem.


