Հայերեն
Դիտումներ՝ 0 Հեղինակ՝ Jkongmotor Հրատարակման ժամանակը՝ 2025-04-27 Ծագում: Կայք
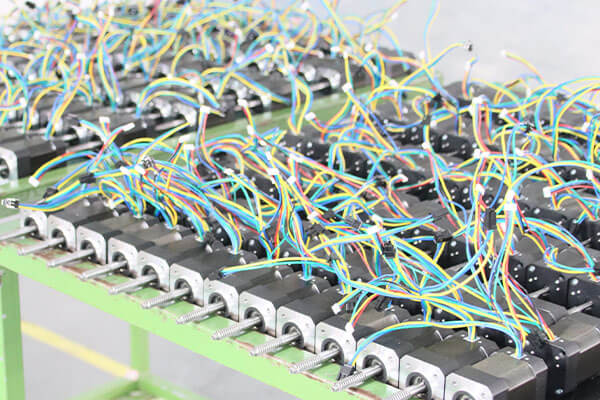
Անխոզանակ DC շարժիչը (BLDC) էլեկտրական շարժիչ է, որն սնվում է ուղղակի հոսանքով (DC) և աշխատում է էլեկտրոնային կարգավորիչով, որը վերացնում է մեխանիկական խոզանակների և կոմուտատորի կարիքը: Ահա դրա հիմնական ասպեկտների հակիրճ ներածությունը.
BLDC շարժիչը հիմնականում բաղկացած է ստատորից (անշարժ մաս՝ մետաղալարերի ոլորուններով) և ռոտորից (պտտվող մաս՝ մշտական մագնիսներով):
Էլեկտրոնային կարգավորիչը անընդհատ ակտիվացնում է ստատորի ոլորունները որոշակի հաջորդականությամբ: Սա ստեղծում է պտտվող մագնիսական դաշտ, որը 'քաշում' մշտական մագնիսական ռոտորը երկայնքով, պատճառ է դառնում, որ այն շրջվի: Կարգավորիչը օգտագործում է սենսորներ (կամ առանց սենսորային տեխնիկա)՝ հայտնաբերելու ռոտորի դիրքը և որոշելու հոսանքի միացման ճշգրիտ ժամանակը:
Ստատոր : Սովորաբար ունի եռաֆազ ոլորուն:
Ռոտոր . օգտագործում է բարձր հզորության մշտական մագնիսներ (օրինակ՝ նեոդիմում):
Էլեկտրոնային կարգավորիչ (ESC) . «Ուղեղը», որը շարժում է շարժիչը՝ միացնելով հզորությունը ոլորուններին:
Մենք կանգնած ենք շարժման հեղափոխության առաջնագծում, որը պայմանավորված է առանց խոզանակների DC (BLDC) շարժիչների անզուգական արդյունավետությամբ, հուսալիությամբ և կատարողականությամբ: հիմնարար Առանց խոզանակների շարժիչների աշխատանքի սկզբունքը շեղում է ավանդական խոզանակով DC շարժիչներից՝ փոխարինելով մեխանիկական կոմուտացիան խելացի էլեկտրոնային կառավարմամբ: Այս անցումը ածխածնային խոզանակներից և ֆիզիկական կոմուտատորից մշտական մագնիսների, խոցված ստատորների և պինդ վիճակի էլեկտրոնիկայի համակարգին զուտ աստիճանական բարելավում չէ. դա ռոտացիոն ուժի առաջացման ամբողջական վերամշակում է: Այս համապարփակ վերլուծության մեջ մենք կտրամադրենք էլեկտրամագնիսական հիմնական սկզբունքները, ուժային էլեկտրոնիկայի կարևոր դերը և կառավարման բարդ ալգորիթմները, որոնք սահմանում են այս գերիշխող շարժիչների աշխատանքը ժամանակակից ճարտարագիտության մեջ:
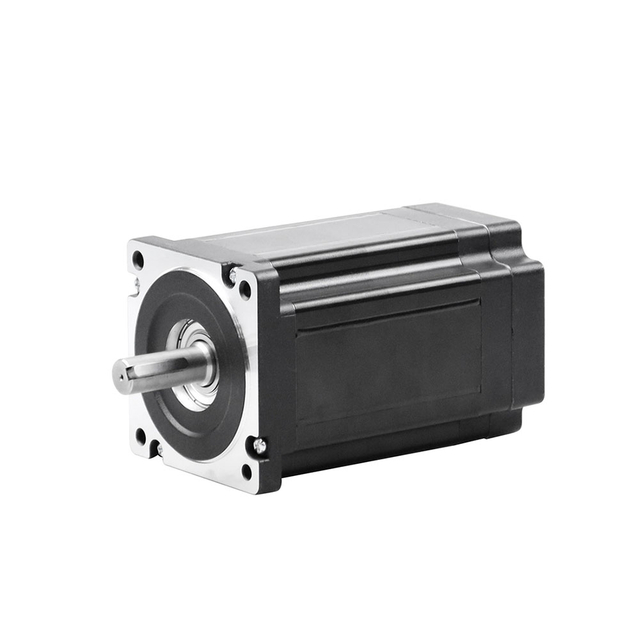
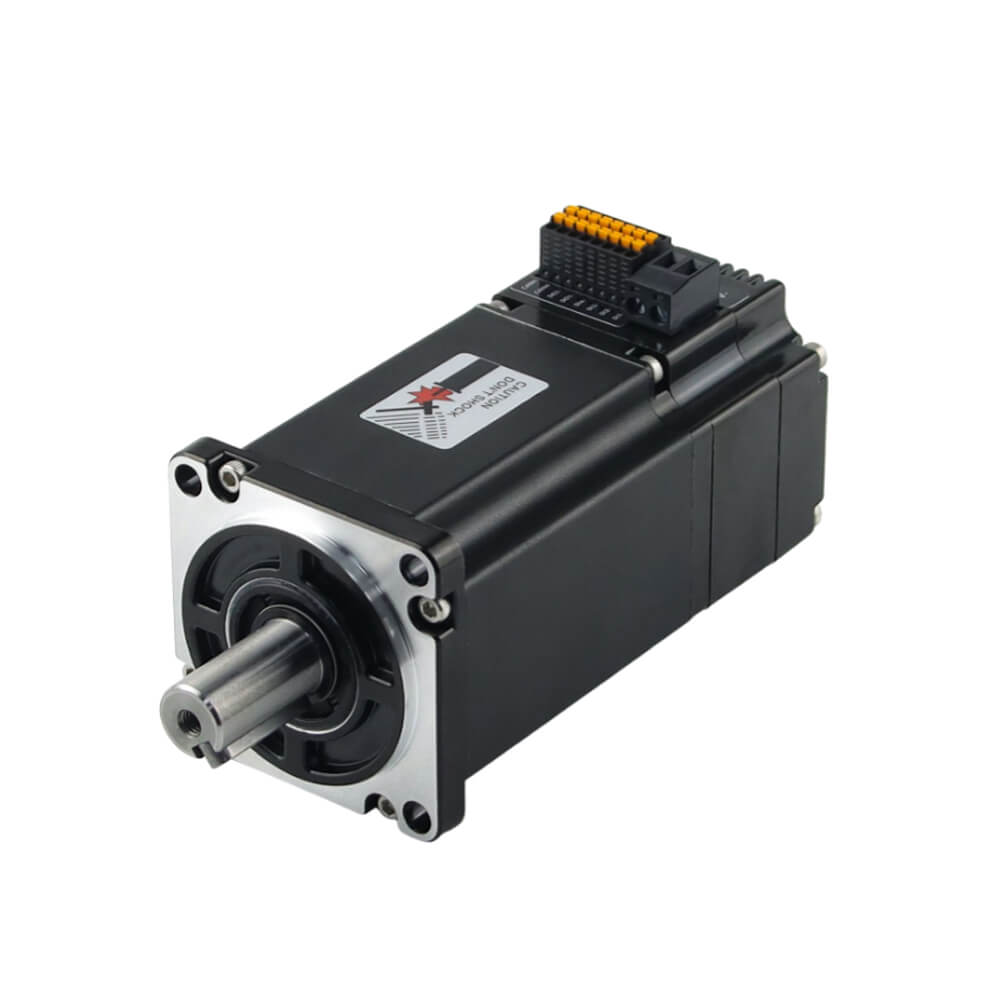
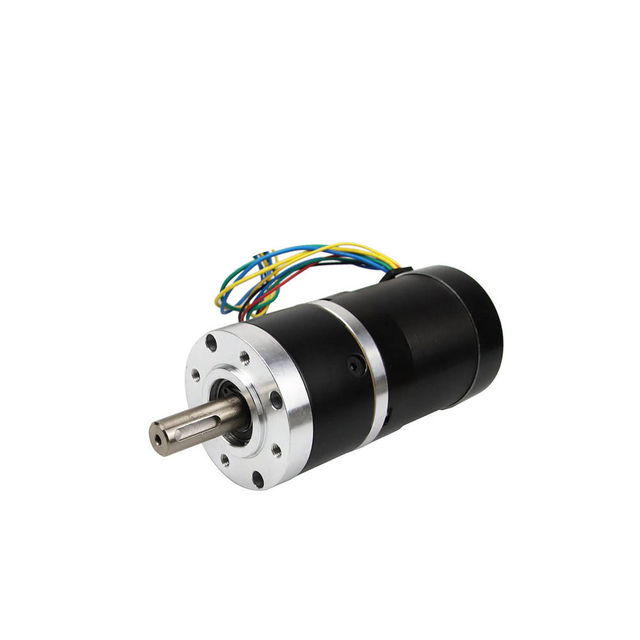
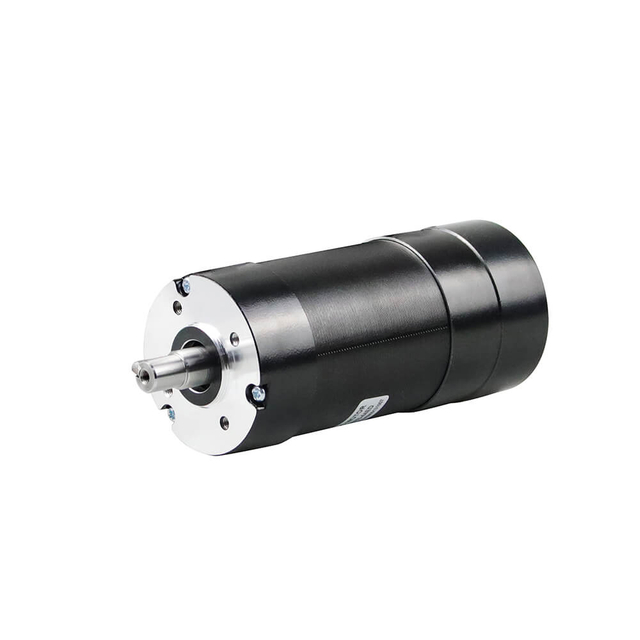
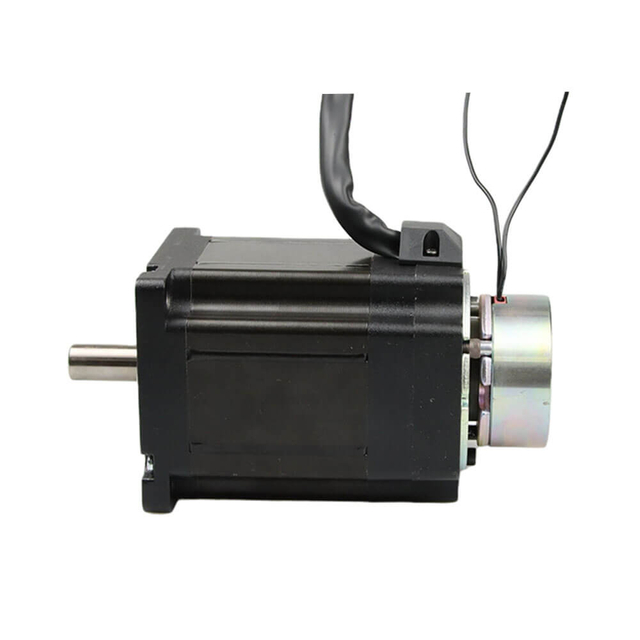
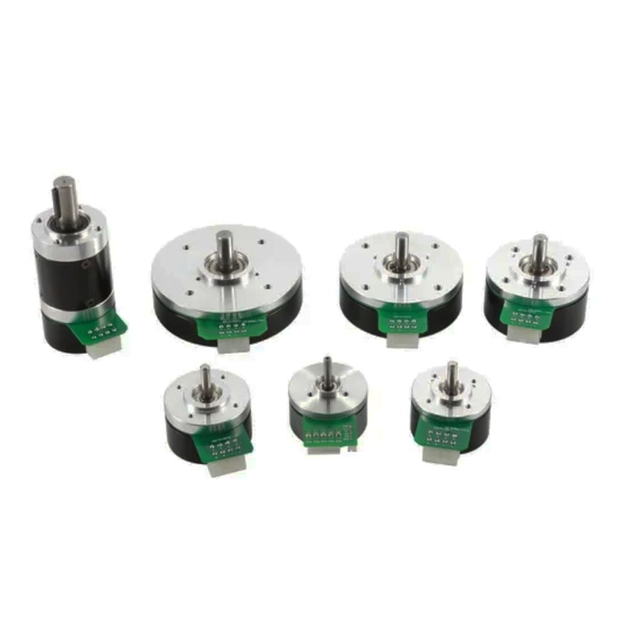
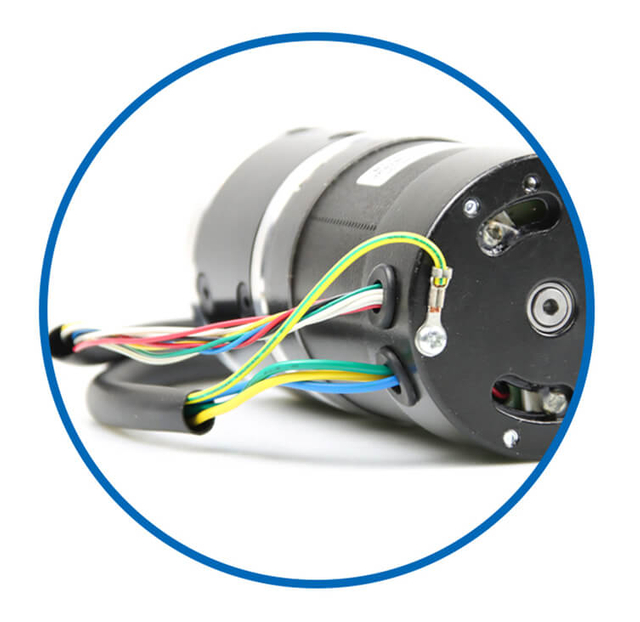
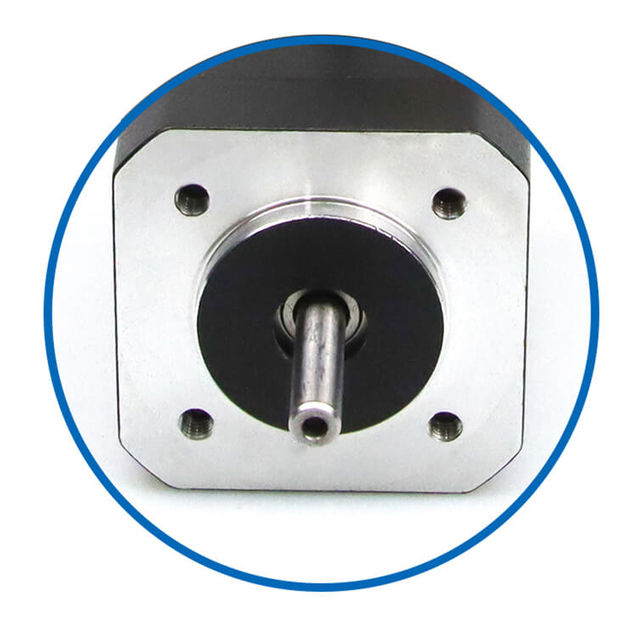
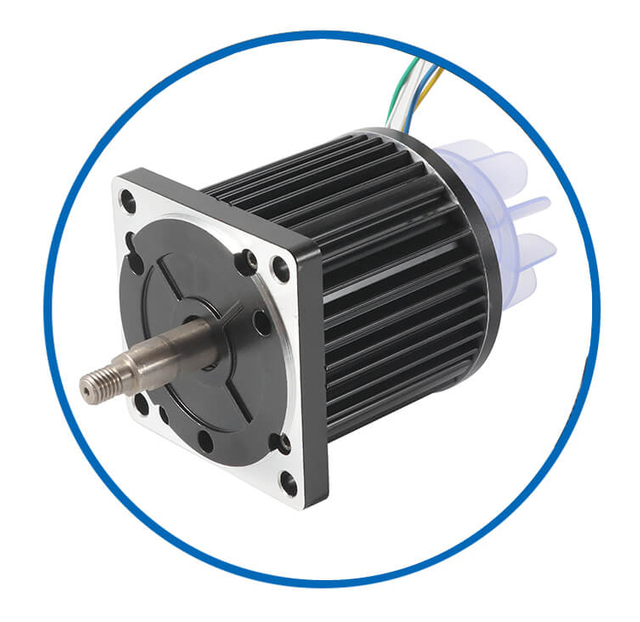
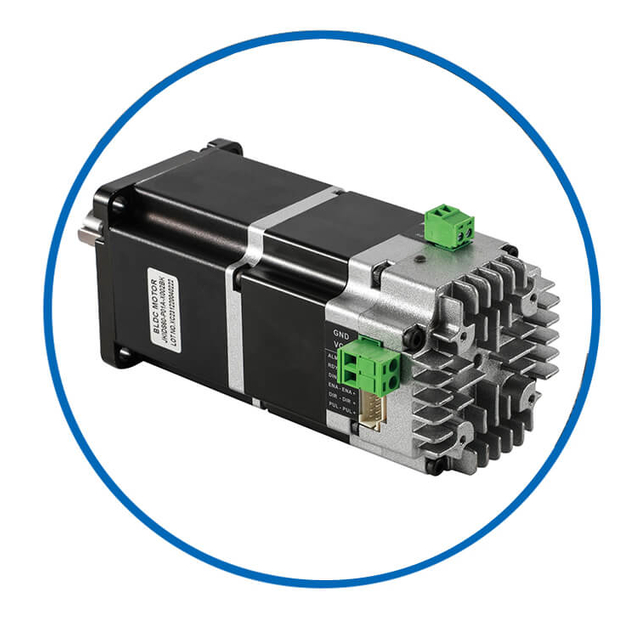
Որպես պրոֆեսիոնալ առանց խոզանակի հոսանքի շարժիչներ արտադրող 13 տարի Չինաստանում, Jkongmotor-ն առաջարկում է տարբեր Bldc շարժիչներ՝ հարմարեցված պահանջներով, այդ թվում՝ 33 42 57 60 80 86 110 130 մմ, բացի այդ, փոխանցումատուփերը, արգելակները, կոդավորիչները, առանց խոզանակ շարժիչների վարորդներն ու ինտեգրված վարորդները ընտրովի են:
 |
 |
 |
 |
 |
Պրոֆեսիոնալ պատվերով առանց խոզանակ շարժիչի ծառայությունները պաշտպանում են ձեր նախագծերը կամ սարքավորումները:
|
| Լարեր | Ծածկոցներ | Երկրպագուներ | Լիսեռներ | Ինտեգրված վարորդներ | |
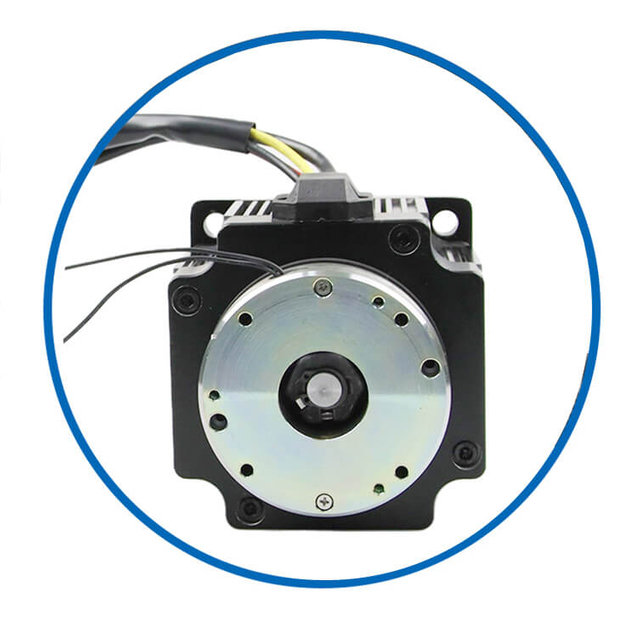 |
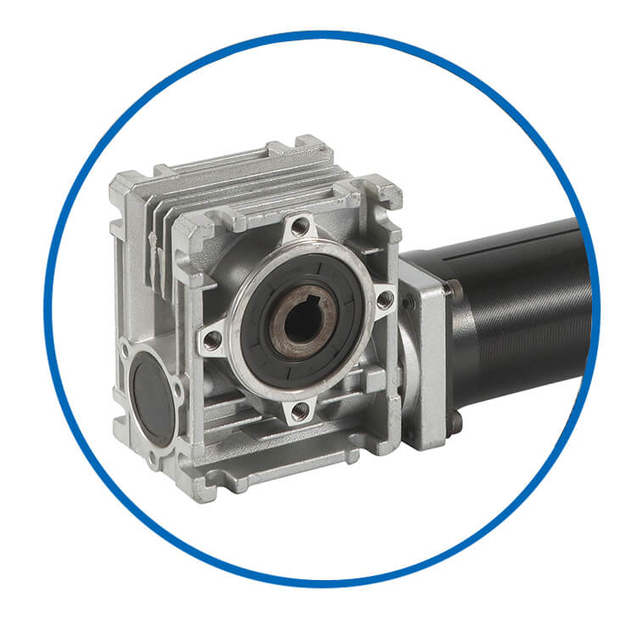 |
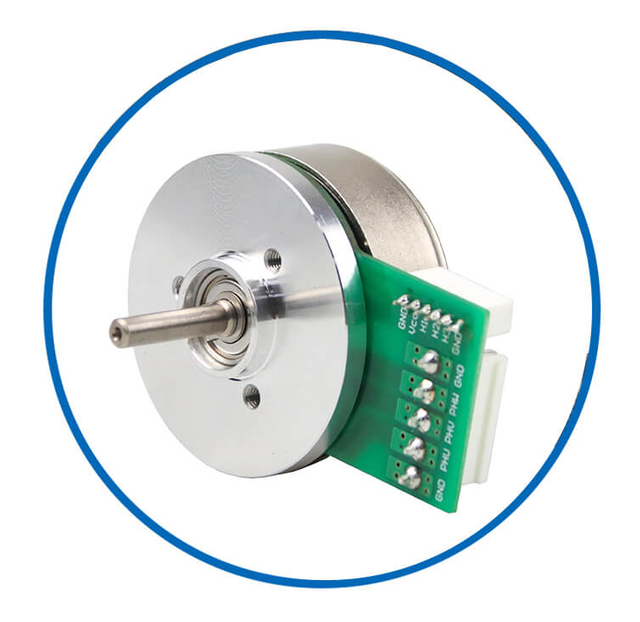 |
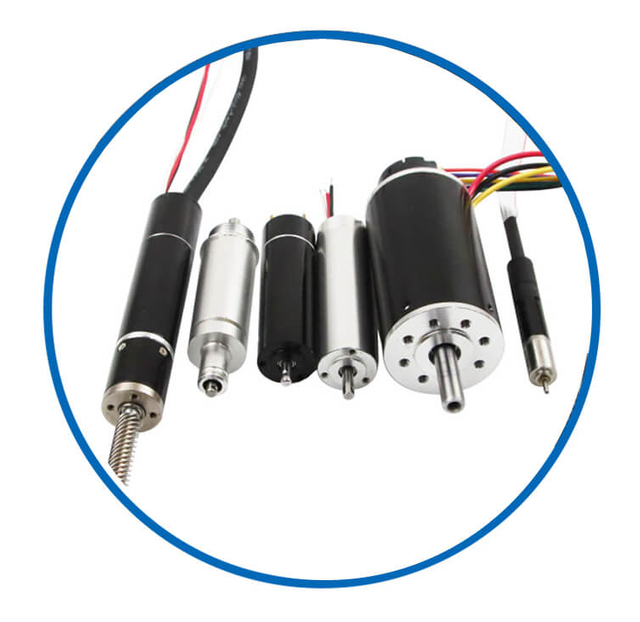 |
 |
|
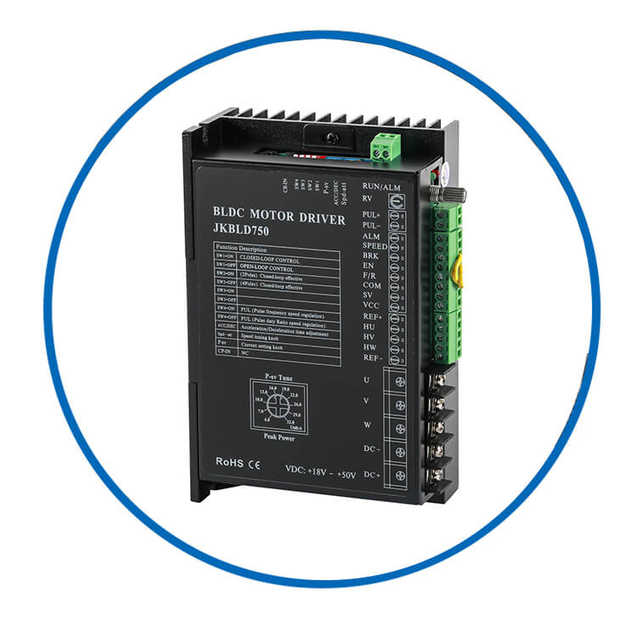
| Արգելակներ | Փոխանցման տուփեր | Out Rotors | Անմիջուկ Dc | Վարորդներ |
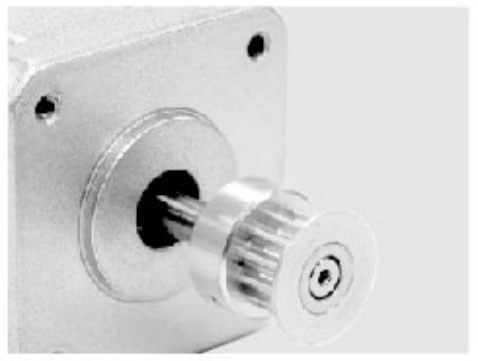
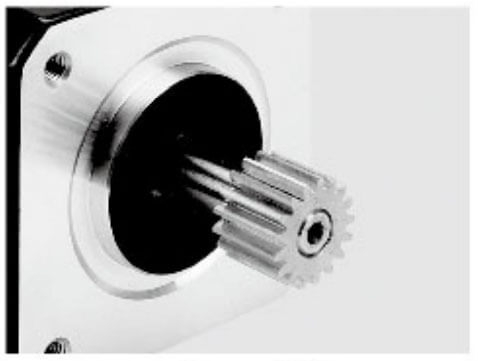
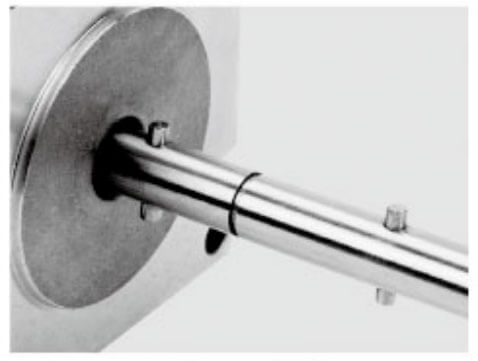
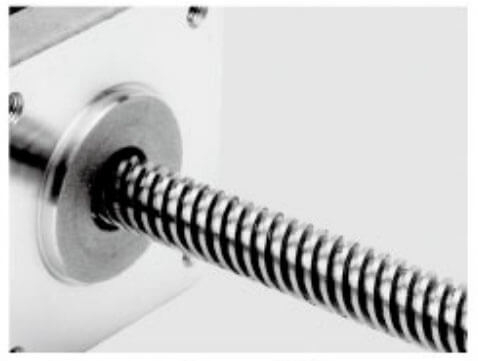
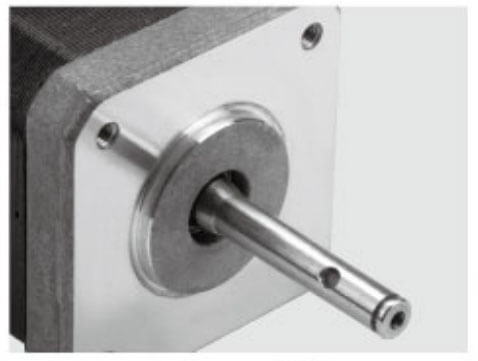
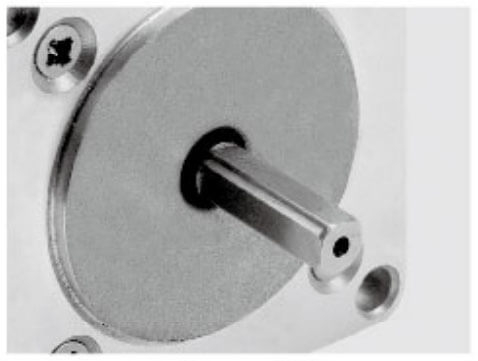
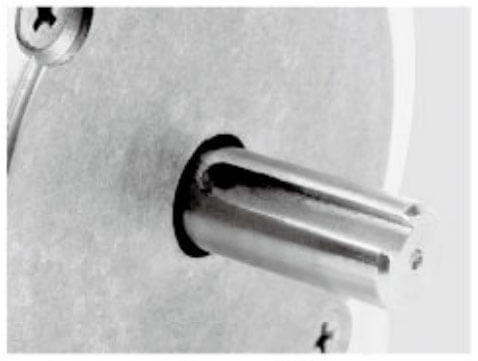
Jkongmotor-ն առաջարկում է բազմաթիվ տարբեր լիսեռի տարբերակներ ձեր շարժիչի համար, ինչպես նաև հարմարեցված լիսեռի երկարություններ, որպեսզի շարժիչն անխափան կերպով համապատասխանի ձեր կիրառմանը:
 |
 |
 |
 |
 |
Ապրանքների և պատվիրված ծառայությունների բազմազան տեսականի՝ ձեր նախագծի համար օպտիմալ լուծմանը համապատասխանելու համար:
1. Motors-ն անցել է CE Rohs ISO Reach հավաստագրեր 2. Խիստ ստուգման ընթացակարգերը ապահովում են հետևողական որակ յուրաքանչյուր շարժիչի համար: 3. Բարձրորակ արտադրանքի և բարձրակարգ սպասարկման միջոցով jkongmotor-ը ամուր հիմքեր է ապահովել ինչպես ներքին, այնպես էլ միջազգային շուկաներում: |
| Ճախարակներ | Gears | Լիսեռի կապում | Պտուտակային լիսեռներ | Խաչի փորված հանքեր | |
 |
 |
 |
 |
 |
|
| Բնակարաններ | Բանալիներ | Out Rotors | Հոբբի լիսեռներ | Վարորդներ |
Առանց խոզանակի շարժիչի ֆիզիկական կառուցվածքը խաբուսիկ պարզ է, բայց նրբագեղ օպտիմիզացված է: Մենք սկսում ենք ստատորից ՝ շարժիչի անշարժ արտաքին թաղանթից: Այս բաղադրիչը բաղկացած է բարձրորակ լամինացված պողպատե թիթեղներից, որոնք ճշգրտորեն ձևավորվել են մի շարք բացվածքներ ստեղծելու համար: Այս անցքերը փաթաթված են պղնձե մետաղալարով` ձևավորելու բազմաթիվ էլեկտրամագնիսական պարույրներ , որոնք միացված են կամ աստղային (wye) կամ դելտա կոնֆիգուրացիայով: Այս պարույրների դասավորությունը և թիվը, որոնք հայտնի են որպես բևեռներ , մանրակրկիտ հաշվարկված են՝ որոշակի մագնիսական հատկանիշ ստեղծելու համար: Ստատորի ոլորունները ակտիվ տարր են, որտեղ վերահսկվող էլեկտրական էներգիան վերածվում է պտտվող մագնիսական դաշտի:
Ի տարբերություն սանրված շարժիչի, ռոտորը պարունակում է մշտական մագնիսներ: BLDC շարժիչի Այս ռոտորը պտտվող ներքին բաղադրիչն է և սովորաբար կառուցվում է բարձր ամրության, հազվագյուտ հողային մագնիսական նյութերի միջոցով, ինչպիսիք են նեոդիմում երկաթի բորը (NdFeB) կամ սամարիումի կոբալտը (SmCo) : Այս մագնիսները դասավորված են փոփոխվող հյուսիսային և հարավային բևեռներով և հաճախ ներկառուցված են լամինացված միջուկի մեջ կամ կապված են ռոտորի մակերեսին: Հզոր մշտական մագնիսների օգտագործումը ռոտորի վրա վերացնում է շարժվող մասի հետ էլեկտրական միացումների անհրաժեշտությունը, որը խափանման և պահպանման առաջնային աղբյուրն է խոզանակի դիզայնում:
Որպեսզի էլեկտրոնային կարգավորիչը ցանկացած պահի իմանա ռոտորի մագնիսական դաշտի ճշգրիտ դիրքային կողմնորոշումը, առանց խոզանակի շարժիչները միավորում են դիրքի տվիչները : Ամենատարածվածը Hall-էֆեկտի սենսորներն են , պինդ վիճակի սարքերը, որոնք տեղադրված են ստատորի վրա: Երբ ռոտորի մշտական մագնիսներն անցնում են, այս սենսորները առաջացնում են թվային բարձր կամ ցածր ազդանշան՝ տրամադրելով երեք բիթ թվային կոդ, որը եզակի կերպով նույնացնում է ռոտորի դիրքի 60 աստիճանի հնարավոր վեց հատվածներից մեկը: Այս հետադարձ կապը հիմնական տվյալն է առանց խոզանակների շարժիչների աշխատանքի սկզբունքի , որը թույլ է տալիս վերահսկիչին ճշգրիտ ժամանակավորել ստատորի պարույրների էներգիան:
էությունը Առանց խոզանակի շարժիչի աշխատանքի սկզբունքի ստատորում մագնիսական դաշտի ստեղծումն է, որը շարունակաբար 'հետապնդում' կամ տանում է ռոտորի մշտական մագնիսական դաշտը՝ պատճառ դառնալով նրա պտույտի։ Այս գործընթացը հայտնի է որպես էլեկտրոնային փոխարկում կամ վեց քայլ կոմուտացիա.
Մենք կարող ենք այս շարունակական շարժումը բաժանել դիսկրետ քայլերի: Ցանկացած պահի շարժիչի երեք փուլերից միայն երկուսը (սովորաբար պիտակավորված U, V և W) ակտիվորեն սնվում են կարգավորիչի կողմից: Կարգավորիչը ուսումնասիրում է Hall-ի երեք սենսորների թվային ազդանշանները՝ ռոտորի ճշգրիտ հատվածը որոշելու համար: Հիմնվելով այս դիրքային տվյալների վրա՝ այն հաշվարկում է, թե ստատորի որ զույգ ոլորունները պետք է սնուցվեն: Օրինակ, այն կարող է կիրառել դրական հաստատուն լարում U փուլին և բացասական հաստատուն լարում V փուլին, մինչդեռ W փուլը լողացող է: Այս ընթացիկ հոսքը ընտրված ոլորունների միջով առաջացնում է կոնկրետ էլեկտրամագնիսական բևեռային զույգ ստատորում:
Այս առաջացած ստատորի մագնիսական դաշտը փոխազդում է ռոտորի մշտական մագնիսական դաշտի հետ: Մագնիսականության հիմնարար օրենքը, որը, ինչպես բևեռները վանում են, և հակառակ բևեռները ձգում են, ռոտորի վրա պտտվող ոլորող մոմենտ է ստեղծում ՝ ստիպելով այն պտտվել՝ ստատորի դաշտին համապատասխանեցնելու համար: Հենց ռոտորը սկսում է շարժվել դեպի հավասարեցում, Hall սենսորները հայտնաբերում են դիրքի այս փոփոխությունը: Կարգավորիչը, որն աշխատում է բարձր հաճախականությամբ, ակնթարթորեն միացնում է լարված զույգ ոլորունները դեպի կոմուտացիոն աղյուսակի հաջորդ հաջորդականությունը: Օրինակ, այն կարող է այնուհետև ակտիվացնել U և W փուլերը: Սա ակնթարթորեն տեղափոխում է ստատորի մագնիսական դաշտը ռոտորից առաջ՝ ստեղծելով նոր գրավիչ/վանող ուժ, որն անընդհատ առաջ է քաշում ռոտորը:
Ստատորի ոլորունների այս հաջորդական, թվային կառավարվող էներգիան ստեղծում է trapezoidal back-EMF ալիքի ձև և պատասխանատու է շարժիչի ռոտացիայի համար: Շարժիչի արագությունը ուղղակիորեն վերահսկվում է այն արագությամբ, որով վերահսկիչը անցնում է այս վեց քայլ հաջորդականությամբ, մինչդեռ ոլորող մոմենտը վերահսկվում է ոլորուն մատակարարվող հոսանքի քանակով (ամպերաժ):
Էլեկտրոնային արագության կարգավորիչը (ESC) առանց խոզանակի շարժիչի ուղեղի և մկանային համակարգն է: Սա հզոր էլեկտրոնիկայի բարդ կտոր է, որն իրականացնում է երեք անսակարկելի գործառույթ՝ էներգիայի կարգավորման , փոխարկման տրամաբանություն և փակ օղակի կառավարում:.
Իր մուտքային փուլում ESC-ն ստանում է հաստատուն հոսանք, սովորաբար մարտկոցից կամ շտկված սնուցման աղբյուրից: Այս DC հզորությունը սնվում է մի շղթայի մեջ, որը հայտնի է որպես եռաֆազ ինվերտորային կամուրջ : Այս կամուրջը բաղկացած է վեց բարձր հզորության անջատիչ տրանզիստորներից, սովորաբար MOSFET-ներից կամ IGBT-ներից , որոնք դասավորված են երեք զույգերով (կամ 'ոտքերով'): Շարժիչի յուրաքանչյուր փուլ (U, V, W) միացված է այս տրանզիստորների մեկ զույգի միջնակետին: Միացնելով և անջատելով այս տրանզիստորները ճշգրիտ, բարձր հաճախականությամբ (Pulse-Width Modulation, կամ PWM), ESC-ը կարող է սինթեզել շարժիչի համար անհրաժեշտ փոփոխական հոսանքի ալիքների ձևերը: Այն պարզապես չի կիրառում հում DC; այն DC-ն բաժանում է իմպուլսների՝ վերահսկելով արդյունավետ լարումը և հոսանքը: շարժիչի ոլորուն երևացող
Կոմուտացիայի տրամաբանությունը հատուկ միկրոպրոցեսոր է ESC-ում, որն անընդհատ կարդում է Hall սենսորային ազդանշանները: Այն հղում է կատարում նախապես ծրագրավորված փոխարկման աղյուսակին , որը քարտեզագրում է վեց հնարավոր սենսորային վիճակներից յուրաքանչյուրը կոնկրետ տրանզիստորային զույգին, որը պետք է միացված լինի: Այս տրամաբանությունը գործում է ամուր օղակով, ապահովելով, որ անջատման հաջորդականությունը կատարելապես համաժամանակացված է ռոտորի ֆիզիկական դիրքի հետ: Ավելին, ESC-ն իրականացնում է Pulse-Width Modulation (PWM) տեխնիկան: Արագորեն միացնելով և անջատելով հոսանքի տրանզիստորները վայրկյանում հազարավոր անգամներ և փոփոխելով աշխատանքային ցիկլը («միացման» ժամանակի տոկոսը), կարգավորիչը ճշգրտորեն կարգավորում է ոլորուն մատակարարվող միջին հզորությունը: Ավելի բարձր աշխատանքային ցիկլը հանգեցնում է ավելի շատ հոսանքի, ավելի շատ մագնիսական ուժի և ավելի մեծ պտտման և արագության:
Թեև վեց քայլ տրապիզոիդային կոմուտացիան արդյունավետ է, այն արտադրում է ոլորող մոմենտ ալիք և լսելի աղմուկ ցածր արագությամբ: Այն ծրագրերի համար, որոնք պահանջում են առավելագույն արդյունավետություն, սահունություն և վերահսկման թողունակություն, մենք օգտագործում ենք Դաշտային կողմնորոշված հսկողություն (FOC) , որը նաև հայտնի է որպես վեկտորային կառավարում:.
մաթեմատիկորեն բարդ է, բայց կոնցեպտուալ առումով էլեգանտ: խոզանակների շարժիչների աշխատանքի սկզբունքը FOC առանց FOC-ը ստատորում եռաֆազ հոսանքները վերաբերվում է որպես մեկ, պտտվող վեկտոր: Կառավարման ալգորիթմը օգտագործում է առաջադեմ մաթեմատիկական փոխակերպումներ ( Clarke and Park-ի փոխակերպումները )՝ չափված եռաֆազ հոսանքները փոխարկելու համար երկու կոորդինատով պտտվող հղման շրջանակի, որը կողպված է ռոտորի դիրքում: Սա ստեղծում է երկու հստակ կոնցեպտուալ հոսանքի բաղադրիչ՝ ուղղակի հոսանքը (Id) , որը վերահսկում է մագնիսական հոսքը, և քառակուսային հոսանքը (Iq) , որն ուղղակիորեն վերահսկում է ոլորող մոմենտը:
Այս անջատումը հեղափոխական է: Այն թույլ է տալիս կարգավորիչին ինքնուրույն և ծայրահեղ ճշգրտությամբ կառավարել շարժիչի մագնիսական դաշտը և ոլորող մոմենտ արտադրող հոսանքը, ճիշտ այնպես, ինչպես առանձին դաշտի և խարիսխի կառավարումը խոզանակով DC շարժիչում: Արդյունքն այն է, որ անխափան աշխատանքն է՝ գրեթե զրոյական արագությունից մինչև առավելագույն RPM, նվազագույն պտտող մոմենտ ալիք և առավելագույն արդյունավետություն ամբողջ արագություն-ոլորող մոմենտ կորի վրա: FOC-ը պահանջում է զգալիորեն ավելի շատ մշակման հզորություն և հաճախ օգտագործում է ավելի բարձր լուծաչափի դիրքային արձագանք կոդավորիչից կամ լուծիչից , սակայն այն ներկայացնում է առանց խոզանակների շարժիչի աշխատանքի գագաթնակետը այնպիսի ծրագրերում, ինչպիսիք են արդյունաբերական սերվո շարժիչները, բարձրակարգ ռոբոտաշինությունը և էլեկտրական մեքենաների քարշային համակարգերը:
հիմնական սկզբունքը Շարժիչի առանց խոզանակների աշխատանքի հանգեցնում է մի շարք բնորոշ կատարողական առավելությունների, որոնք մենք նշում ենք և օգտագործում ենք դիզայնի մեջ:
Խոզանակների բացակայությունը վերացնում է շփման և լարման անկման առաջնային աղբյուրը (խոզանակի շփման դիմադրությունը): Համակցված ցածր դիմադրողականությամբ ստատորի ոլորունների և ցածր կորստի լամինացիաների հետ, սա թույլ է տալիս BLDC շարժիչներին հասնել 85-95% առավելագույն արդյունավետության: Ավելին, քանի որ ոլորունները գտնվում են անշարժ ստատորի վրա, ջերմությունը կարող է ավելի արդյունավետ կերպով ցրվել շարժիչի պատյանով, հաճախ առանց անհրաժեշտության այն փոխանցել օդային բացվածքով պտտվող խարիսխից: Սա հնարավորություն է տալիս ավելի բարձր շարունակական էներգիայի խտություն և ավելի արդյունավետ սառեցում ջերմատախտակների կամ հեղուկ սառեցնող բաճկոնների միջոցով:
Առանց մեխանիկական խոզանակների, որոնք կարող են ցատկել, պտտվել կամ մաշվել բարձր պտտման արագությամբ, առանց խոզանակների շարժիչները կարող են աշխատել զգալիորեն ավելի բարձր արագություններով, որոնք հաճախ գերազանցում են 100,000 RPM-ը բարձր արագությամբ spindle-ի և տուրբո լիցքավորիչի որոշ կիրառություններում: Ռոտորի ցածր իներցիան (հիմնականում բաղկացած է մագնիսներից և թեթև միջուկից) թույլ է տալիս բացառապես արագ արագացնել և դանդաղեցնել՝ ապահովելով բարձր դինամիկ արձագանք, որը կարևոր է սերվո կիրառությունների համար:
Խոզանակով շարժիչի մաշվածության հիմնական բաղադրիչները լիովին բացակայում են: Հետևաբար, BLDC շարժիչի ծառայության ժամկետը որոշվում է առանցքակալների ծառայության ժամկետով և ստատորի մեկուսացման ամբողջականությամբ: Մաքուր, զով միջավայրում BLDC շարժիչը կարող է աշխատել տասնյակ հազարավոր ժամեր՝ նվազագույն սպասարկումով: Սա դրանք դարձնում է իդեալական անհասանելի կամ անվտանգության համար կարևոր ծրագրերի համար, ինչպիսիք են բժշկական սարքերը, օդատիեզերական շարժիչները և շարունակական արդյունաբերական գործընթացները:
Էլեկտրոնային կոմուտացիան, հատկապես երբ իրականացվում է սինուսային ալիքի փոխարկումով կամ FOC-ով, արտադրում է հարթ ոլորող մոմենտ՝ նվազագույն ալիքներով: Սա հանգեցնում է ավելի հանգիստ ակուստիկ աշխատանքի՝ համեմատած DC խոզանակների ձայնային շփման և աղեղի հետ: Բացի այդ, լավ նախագծված ESC-ները կարող են նվազագույնի հասցնել էլեկտրամագնիսական միջամտությունը (EMI), թեև պատշաճ պաշտպանությունն ու զտումը մնում են կարևոր՝ ինվերտորի բարձր հաճախականության միացման պատճառով:
Թեև Hall սենսորները սովորական են, դրանք ավելացնում են ծախսերը, բարդությունը և հնարավոր ձախողման կետերը: առաջադեմ Առանց սենսորային կառավարման տեխնիկան թույլ է տալիս առանց խոզանակի շարժիչներին աշխատել առանց ֆիզիկական դիրքի դիսկրետ սենսորների: հիմնված է Առանց սենսորային առանց խոզանակների շարժիչների աշխատանքի սկզբունքը հայտնաբերման վրա : Հետևի էլեկտրաշարժիչ ուժի (Back-EMF) ստատորի չաշխատող ոլորուն մեջ առաջացած
Երբ մշտական մագնիսական ռոտորը պտտվում է, այն լարում է առաջացնում ստատորի կծիկներում՝ սա Back-EMF-ն է: Դրա մեծությունը համաչափ է ռոտորի արագությանը, իսկ զրոյական հատման կետերը ուղղակիորեն կապված են ռոտորի դիրքի հետ՝ ստատորի փուլերի նկատմամբ: Առանց սենսորային կարգավորիչը վերահսկում է լարումը լողացող փուլի վրա, մինչդեռ մյուս երկուսը սնուցվում են: Այն զտում և վերլուծում է այս ազդանշանը, որպեսզի հայտնաբերի Հետ-EMF զրոյական հատման իրադարձությունը: Այս իրադարձությունը տեղեկացնում է վերահսկիչին, թե երբ պետք է անցնի հաջորդ քայլին:
Առանց սենսորային հսկողության հետ կապված կարևոր խնդիրն այն է, որ Back-EMF-ը զրոյական է կանգառում և շատ փոքր է ցածր արագության դեպքում, ինչը դժվարացնում է այն հայտնաբերելը: Հետևաբար, առանց սենսորների ալգորիթմները սովորաբար օգտագործում են բաց հանգույցի գործարկման ռեժիմ : Կարգավորիչը կուրորեն լարում է ոլորունները հայտնի հաջորդականությամբ՝ դանդաղ աճող հաճախականությամբ՝ ռոտորը շարժելու համար: Բավարար պտտման արագություն ձեռք բերելուց հետո (սովորաբար գնահատված արագության 5-10%-ը), Back-EMF ազդանշանը բավականաչափ ուժեղ է դառնում հայտնաբերելու համար, և կարգավորիչը անխափան անցնում է փակ հանգույցի առանց սենսորային աշխատանքի: Այս տեխնիկան ամենուր տարածված է ծախսերի նկատմամբ զգայուն, մեծածավալ ծրագրերում, ինչպիսիք են հովացման օդափոխիչները, սարքերի շարժիչները և էլեկտրական գործիքները:
ծնված հատուկ առավելություններն Առանց խոզանակների շարժիչների աշխատանքի սկզբունքից ուղղակիորեն թելադրում են դրանց գերակայությունը հիմնական տեխնոլոգիական ոլորտներում:
Յուրաքանչյուր ժամանակակից էլեկտրական մեքենա և հիբրիդ օգտագործում է բարձր հզորության BLDC կամ Permanent Magnet Synchronous Motors (PMSM, մոտ տարբերակ) քարշի համար: Նրանց մեծ ոլորող մոմենտ խտությունը, արդյունավետությունը լայն տիրույթում և հուսալիությունը սակարկելի չեն: Էլեկտրական ղեկի (EPS) համակարգերը նաև համընդհանուր օգտագործում են BLDC շարժիչներ՝ իրենց հանգիստ, արձագանքող աշխատանքի համար:
Բազմաթիվ անօդաչու թռչող սարքերում թեթև, բարձր պտտող, արագ արձագանքող BLDC շարժիչները՝ զուգակցված բարձր արագությամբ ESC-ների հետ, ապահովում են կայուն թռիչքի համար անհրաժեշտ մղման ճշգրիտ կառավարում: Ավիացիայում դրանք օգտագործվում են խցիկի օդի շրջանառության, վառելիքի պոմպերի և թռիչքի կառավարման ակտուատորների մեջ:
BLDC շարժիչները ժամանակակից առանցքն են սերվո շարժիչների , որոնք ապահովում են ճշգրիտ դիրքը, արագությունը և ոլորող մոմենտը, որոնք անհրաժեշտ են CNC մեքենաների, ռոբոտային զենքերի և ավտոմատ կառավարվող մեքենաների համար (AGV): Նրանց առանց սպասարկման շահագործումը չափազանց կարևոր է արտադրության դադարեցման ժամանակը նվազագույնի հասցնելու համար:
Համակարգիչների կոշտ սկավառակի կրիչներն օգտագործում են գերճշգրիտ, առանց սենսորային BLDC spindle շարժիչներ՝ ափսեները պտտելու համար: Համակարգիչների, խաղային կոնսուլների և սարքերի հովացման երկրպագուները գրեթե բացառապես առանց խոզանակների են՝ լուռ, հուսալի շահագործման համար:
Ինֆուզիոն պոմպերը, վիրաբուժական ձեռքի գործիքները (օրինակ՝ փորվածքները և սղոցները) և ցենտրիֆուգային շարժիչները պահանջում են հարթ, հուսալի և կառավարելի ոլորող մոմենտ, ինչը վերջնական ընտրություն է դարձնում BLDC շարժիչները: Նրանց ստերիլիզացման ունակությունը և մասնիկներ առաջացնող խոզանակների բացակայությունը լրացուցիչ առավելություններ են մաքուր միջավայրում:
Ահա թե ինչպես են BLDC շարժիչները համեմատվում իրենց խոզանակով աշխատող
| հետ | գործընկերների | . |
|---|---|---|
| Կոմուտացիա | Էլեկտրոնային (կարգավորիչի միջոցով) | Մեխանիկական (խոզանակներ և կոմուտատոր) |
| Տեխնիկական սպասարկում | Շատ ցածր (չմաշվելու վրձիններ) | Պահանջում է խոզանակի պարբերական փոխարինում |
| Արդյունավետություն | Բարձր (85-90% կամ ավելի) | Ավելի ցածր (սովորաբար 75-80%) |
| Կյանքի տևողությունը | Երկար (սահմանափակված առանցքակալներով) | Ավելի կարճ (սահմանափակված է խոզանակի մաշվածությամբ) |
| Արագություն / ոլորող մոմենտ | Բարձր արագության հնարավորություն, հարթ ոլորող մոմենտ | Լավ ցածր արագության ոլորող մոմենտ, ոլորող մոմենտ ալիք |
| Արժեքը | Ավելի բարձր (վերահսկիչի շնորհիվ) | Ստորին (պարզ շինարարություն) |
| Աղմուկ/ԷՄԻ | Ավելի հանգիստ, ավելի քիչ էլեկտրական աղմուկ | Լսելի վրձնի աղմուկ, ավելի կայծ/EMI |
Բարձր հուսալիություն և երկար կյանք . խոզանակի մաշվածություն չկա:
Բարձր արդյունավետություն և հզորության խտություն . ավելի շատ հզորություն և աշխատաժամանակ տվյալ չափի համար:
Գերազանց արագության վերահսկում և դինամիկ արձագանք . ճշգրիտ հսկողություն արագության լայն տիրույթում:
Ցածր աղմուկ և նվազագույն EMI . Խոզանակներից աղեղ չկա:
Ավելի բարձր սկզբնական արժեքը . պահանջում է հատուկ էլեկտրոնային վերահսկիչ:
Վերահսկման բարդություն . Անհրաժեշտ են բարդ կառավարման ալգորիթմներ և թյունինգ:
BLDC շարժիչները իդեալական են այնպիսի ծրագրերի համար, որոնք պահանջում են հուսալիություն, արդյունավետություն և կառավարում.
Սպառող և ՏՏ . Համակարգչային հովացման օդափոխիչներ, դրոններ, տեխնիկա (լվացքի մեքենաներ, փոշեկուլներ):
Արդյունաբերական . CNC մեքենաներ, փոխակրիչ համակարգեր, արդյունաբերական ռոբոտներ:
Տրանսպորտ . Էլեկտրական տրանսպորտային միջոցներ (քաշող շարժիչներ), էլեկտրական հեծանիվներ, օդանավերի համակարգեր:
Բժշկական . Ճշգրիտ սարքավորումներ, ինչպիսիք են պոմպերը և վիրաբուժական գործիքները:
BLDC ընդդեմ PMSM . Մշտական մագնիսով համաժամանակյա շարժիչը (PMSM) ունի սինուսոիդային հետևի EMF և շարժվում է սինուսոիդային հոսանքների միջոցով՝ ծայրահեղ հարթ աշխատանքի համար (տարածված է բարձրակարգ արդյունաբերական/ավտոմոբիլային օգտագործման համար): Տիպիկ BLDC-ն ունի trapezoidal back-EMF և օգտագործում է ավելի պարզ, բլոկային կոմուտացիա:
Կառավարման մեթոդներ . Կառավարումը կարող է լինել սենսորային (օգտագործելով Hall-ի էֆեկտի սենսորները դիրքորոշման համար) կամ առանց սենսորների (գնահատելով դիրքը շարժիչի լարման/հոսանքից, որը տարածված է օդափոխիչների և դրոնների համար):
Ամփոփելով, BLDC շարժիչը գերադասելի ընտրություն է ժամանակակից, բարձր արդյունավետության կիրառման համար՝ շնորհիվ իր արդյունավետության, հուսալիության և կառավարելիության՝ չնայած իր ավելի բարդ շարժիչ համակարգին:
վարպետության Առանց խոզանակների շարժիչների աշխատանքի սկզբունքը դաս է էլեկտրամագնիսականության, նյութերագիտության և թվային ազդանշանի մշակման ինտեգրման մեջ: Փոխարինելով խոզանակների կոպիտ մեխանիկական անջատումը էլեկտրոնային կոմուտացիայի նուրբ ճշգրտությամբ՝ ինժեներները բացել են աշխատանքի, ամրության և հսկողության նոր ոլորտներ: Մենք լարման պարզ կիրառման պարադիգմից անցել ենք խելացի հոսանքի վեկտորի կառավարման: Hall-ի սենսորների հիմնական վեց քայլ փոխարկումից մինչև դաշտային կողմնորոշված կառավարման առաջադեմ մաթեմատիկա և առանց սենսորային աշխատանքի խելացի ալգորիթմներ, առանց խոզանակների DC շարժիչը վկայում է պինդ վիճակի էլեկտրոնիկայի հզորության մասին՝ կատարելագործելու դասական մեխանիկական սարքը: Նրա աշխատանքի սկզբունքը պարզապես ռոտացիա առաջացնելու մեթոդ չէ. դա արդյունավետ, խելացի և հուսալի շարժման վերահսկման նոր դարաշրջանի հիմնարար տրամաբանությունն է, որն ապահովում է մեր ամենաառաջադեմ տեխնոլոգիաները:

 |
 |
 |
 |
 |