Հայերեն
Դիտումներ՝ 0 Հեղինակ՝ Jkongmotor Հրատարակման ժամանակը՝ 2026-01-23 Ծագում: Կայք
Հետևի EMF-ը BLDC DC շարժիչում ռոտորի շարժումից առաջացած լարումն է, որը հակադրվում է կիրառվող լարմանը և բնականաբար սահմանափակում է հոսանքը, հնարավորություն է տալիս արագության կարգավորումը և աջակցում է առանց սենսորային հսկողության ՝ ազդելով ոլորող մոմենտի և կատարողականի վրա: Այս էֆեկտի ըմբռնումը կարևոր է OEM ODM հարմարեցված BLDC DC շարժիչային արտադրանքների և դրանց կառավարման համակարգերի նախագծման համար:
հասկանալը կարևոր է Հետևի էլեկտրաշարժիչ ուժը (հետևի EMF) աշխատանքը և կառավարումը գնահատելու համար Brushless DC (BLDC) շարժիչների : Ի տարբերություն խոզանակով DC շարժիչների, BLDC շարժիչները հիմնված են էլեկտրոնային կոմուտացիայի վրա, որն է դարձնում փոխազդեցությունը հետևի EMF-ի և կիրառվող լարման միջև: էլ ավելի էական Հետևի EMF-ն ազդում է շարժիչի արագության, ոլորող մոմենտների, արդյունավետության և նույնիսկ կարգավորիչի դիզայնի վրա՝ այն դարձնելով անկյունաքար BLDC շարժիչների ուսումնասիրության և կիրառման գործում:
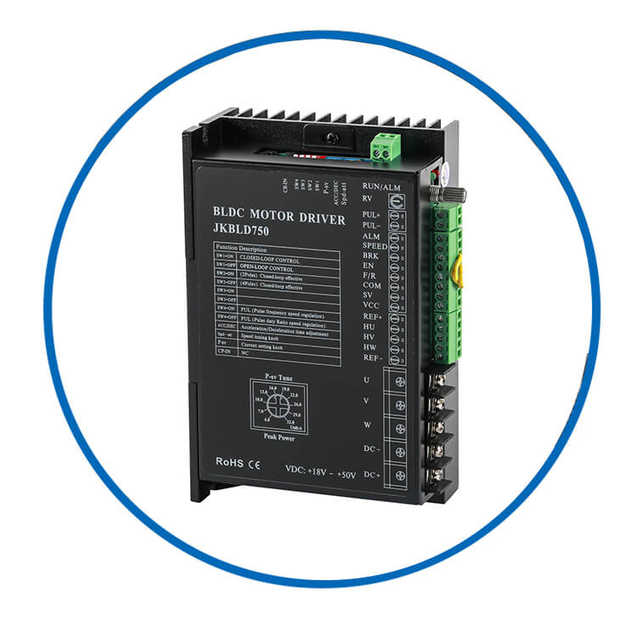
Որպես պրոֆեսիոնալ առանց խոզանակի հոսանքի շարժիչներ արտադրող 13 տարի Չինաստանում, Jkongmotor-ն առաջարկում է տարբեր Bldc շարժիչներ՝ հարմարեցված պահանջներով, այդ թվում՝ 33 42 57 60 80 86 110 130 մմ, լրացուցիչ փոխանցումատուփերը, արգելակները, կոդավորիչները, առանց խոզանակի շարժիչների վարորդներն ու ինտեգրված շարժիչները:
 |
 |
 |
 |
 |
Պրոֆեսիոնալ պատվերով առանց խոզանակ շարժիչի ծառայությունները պաշտպանում են ձեր նախագծերը կամ սարքավորումները:
|
| Լարեր | Ծածկոցներ | Երկրպագուներ | Լիսեռներ | Ինտեգրված վարորդներ | |
 |
 |
 |
 |
 |
|
| Արգելակներ | Փոխանցման տուփեր | Out Rotors | Անմիջուկ Dc | Վարորդներ |
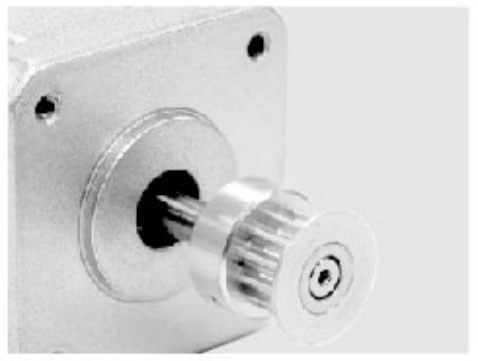
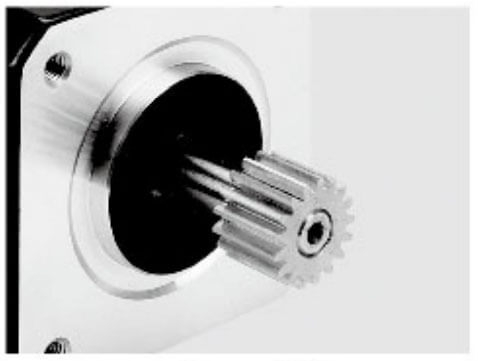
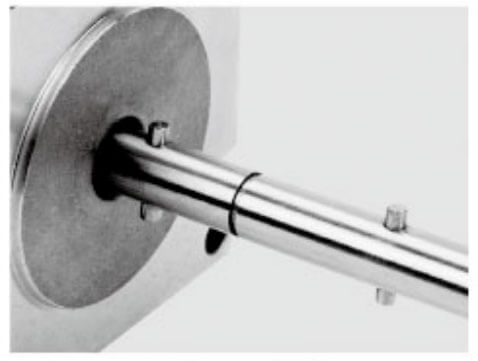
Jkongmotor-ն առաջարկում է բազմաթիվ տարբեր լիսեռի տարբերակներ ձեր շարժիչի համար, ինչպես նաև հարմարեցված լիսեռի երկարություններ, որպեսզի շարժիչն անխափան կերպով համապատասխանի ձեր կիրառմանը:
 |
 |
 |
 |
 |
Ապրանքների և պատվիրված ծառայությունների բազմազան տեսականի՝ ձեր նախագծի համար օպտիմալ լուծմանը համապատասխանելու համար:
1. Motors-ն անցել է CE Rohs ISO Reach հավաստագրեր 2. Խիստ ստուգման ընթացակարգերը ապահովում են հետևողական որակ յուրաքանչյուր շարժիչի համար: 3. Բարձրորակ արտադրանքի և բարձրակարգ սպասարկման միջոցով jkongmotor-ը ամուր հիմքեր է ապահովել ինչպես ներքին, այնպես էլ միջազգային շուկաներում: |
| Ճախարակներ | Gears | Լիսեռի կապում | Պտուտակային լիսեռներ | Խաչի փորված հանքեր | |
 |
 |
 |
 |
 |
|
| Բնակարաններ | Բանալիներ | Out Rotors | Հոբբի լիսեռներ | Սնամեջ լիսեռ |
մեջքի EMF-ն այն լարումն է, որն առաջանում է ստատորի ոլորուններում, երբ ռոտորի մագնիսները շարժվում են դրանց կողքով: BLDC շարժիչի Համաձայն Ֆարադեյի էլեկտրամագնիսական ինդուկցիայի օրենքի ՝ փոփոխվող մագնիսական դաշտը առաջացնում է լարում։ BLDC շարժիչներում այս ինդուկտիվ լարումը հակադրվում է կիրառվող լարմանը ՝ արդյունավետորեն կարգավորելով հոսանքը շարժիչի ոլորուններում:
Հետևի EMF-ը BLDC շարժիչում սովորաբար տրապեզոիդային է ալիքային ձևով տրապեզոիդային կոմուտացիայով շարժիչների համար, թեև սինուսոիդային հետևի EMF գոյություն ունի սինուսոիդային BLDC շարժիչներում, որոնք օգտագործվում են շարժման ճշգրիտ վերահսկման համար: Հետևի EMF-ի մեծությունը համաչափ է ռոտորի արագությանը և կարող է արտահայտվել հետևյալ կերպ.
E b =k e ⋅ω
Որտեղ:
E b = ետ EMF
k e = շարժիչի հաստատուն
ω = ռոտորի անկյունային արագություն
Այս ուղիղ համեմատականությունը նշանակում է, որ ռոտորի ավելի արագ արագությունները առաջացնում են ավելի բարձր հետևի EMF, որն ի սկզբանե նվազեցնում է արդյունավետ լարումը շարժիչի ոլորունների վրայով:
Հետևի EMF-ը վճռորոշ դեր է խաղում խարիսխի հոսանքը կառավարելու գործում : Ոլորունների վրայով զուտ լարումը սնուցման լարման (VVV) և հետևի EMF-ի (EbE_bEb) միջև տարբերությունն է.
I a =(VE b )/Rs
Որտեղ:
I a = փուլային հոսանք
R s = ոլորուն դիմադրություն
ժամանակ Գործարկման հետևի EMF-ը գրեթե զրոյական է, ինչը թույլ է տալիս հոսել առավելագույն հոսանք , որն ապահովում է BLDC շարժիչներին բնորոշ բարձր մեկնարկային ոլորող մոմենտ: Երբ ռոտորը արագանում է, հետևի EMF-ն ավելանում է՝ նվազեցնելով ընթացիկ քաշը: Այս ինքնասահմանափակող էֆեկտը կանխում է ավելորդ ջերմության կուտակումը և պաշտպանում շարժիչը գերհոսանքից:
Էլեկտրոնային արագության կարգավորիչները (ESC) BLDC շարժիչների համար հաճախ ներառում են ընթացիկ սահմանափակող ալգորիթմներ ՝ գործարկման ալիքը կառավարելու համար՝ հաշվի առնելով, որ հետևի EMF-ը նվազագույն է զրոյական արագությամբ:
BLDC շարժիչներում ոլորող մոմենտը համաչափ է հոսանքի .
T=k t ⋅I a
Որտեղ:
T = ոլորող մոմենտ
k t = ոլորող մոմենտ հաստատուն
Քանի որ հետևի EMF-ը նվազեցնում է արդյունավետ լարումը ոլորունների վրայով, երբ արագությունը մեծանում է, ոլորող մոմենտը նվազում է ավելի բարձր արագությունների դեպքում , եթե կիրառվող լարումը հաստատուն է: Այս երևույթը բացատրում է, թե ինչու BLDC շարժիչներն արտադրում են բարձր ոլորող մոմենտ ցածր արագություններում և համեմատաբար ավելի ցածր ոլորող մոմենտ բարձր RPM-ներում, եթե լարումը կամ հոսանքը ակտիվորեն չի ավելանում կարգավորիչի կողմից:
Ընդլայնված կարգավորիչները կարող են փոխհատուցել ոլորող մոմենտների այս անկումը բարձրացնելով մատակարարման լարումը կամ օգտագործելով դաշտային հսկողություն (FOC)՝ արագության լայն տիրույթում գրեթե հաստատուն ոլորող մոմենտ պահելու համար:
Հետևի EMF (էլեկտրաշարժիչ ուժ) ամենակարևոր գործոններից մեկն է, որն ազդում է շարժիչի արագության վերահսկման վրա և՛ DC, և՛ BLDC շարժիչներում: Դրա ներքին հարաբերությունը ռոտորի արագության հետ ապահովում է բնական հետադարձ կապի մեխանիզմ, որն ազդում է մոմենտի, արդյունավետության և ընդհանուր համակարգի կայունության վրա: նախագծման համար անհրաժեշտ է խորը հասկանալ, թե ինչպես է EMF-ը փոխազդում կիրառական լարման և շարժիչի կարգավորիչների հետ: Շարժիչի բարձր արդյունավետության կառավարման համակարգերի .
Հետևի EMF-ը շարժիչի ոլորուններում առաջացող լարումն է, երբ ռոտորը շարժվում է մագնիսական դաշտի միջով: ՝ Ֆարադեյի էլեկտրամագնիսական ինդուկցիայի օրենքով մագնիսական հոսքի ցանկացած փոփոխություն առաջացնում է լարման: Այս ինդուկտիվ լարումը հակադրվում է կիրառվող մուտքային լարմանը՝ նվազեցնելով զուտ լարումը շարժիչի ոլորունների վրայով:
V ցանց =V կիրառվում է −E բ
Որտեղ:
V ցանց = լարում, որը վարում է խարիսխի հոսանքը
V կիրառվում է = մատակարարման լարումը
E b = ետ EMF
Քանի որ հետևի EMF-ը համաչափ է ռոտորի արագությանը , այն ծառայում է որպես բնական կարգավորիչ. քանի որ շարժիչը արագանում է, հետևի EMF-ն մեծանում է՝ նվազեցնելով հոսանքի հոսքը և կանխելով արագությունը:
Էլեկտրոնային հետադարձ կապ չունեցող շարժիչում հետևի EMF-ը գործում է որպես ինքնակարգավորվող մեխանիզմ : Երբ արագությունը բարձրանում է.
Հոսանքը նվազում է. շարժիչի վրա զուտ լարումը նվազում է՝ նվազեցնելով արմատուրայի հոսանքը:
Մոմենտը բնականաբար նվազում է. Քանի որ ոլորող մոմենտը համաչափ է հոսանքի, այն նվազում է, քանի որ շարժիչը մոտենում է բարձր արագություններին:
Արագությունը կայունանում է. Շարժիչը հասնում է հավասարակշռության, որտեղ մոմենտը հավասար է բեռի դիմադրությանը:
Այս ինքնասահմանափակող էֆեկտը հատկապես օգտակար է այնպիսի ծրագրերում, ինչպիսիք են օդափոխիչները, պոմպերը և էժան շարժիչային շարժիչները , որտեղ լարման պարզ կառավարումը բավարար է ընդունելի արագության կարգավորման համար:
արագության DC շարժիչներում ճշգրիտ վերահսկումը պահանջում է կառավարել կիրառական լարման, հետևի EMF-ի և արմատուրայի հոսանքի միջև կապը: Հիմնական կետերը ներառում են.
Լարման կառավարում. Կիրառվող լարման ավելացումը մեծացնում է զուտ լարումը խարիսխի վրայով, հաղթահարում հետին EMF-ը և մեծացնում արագությունը: Ընդհակառակը, լարման իջեցումը նվազեցնում է արագությունը:
Ընթացքի կառավարում. Ընթացիկ կարգավորումն անուղղակիորեն կառավարում է արագությունը՝ վերահսկելով մոմենտը, հատկապես գործարկման կամ ծանր բեռի պայմաններում:
Հետադարձ կապի համակարգեր. Տախոմետրերը կամ կոդավորիչները չափում են իրական արագությունը, որը փոխկապակցված է հետևի EMF-ի հետ՝ թույլ տալով կարգավարներին հարմարեցնել կիրառվող լարումը ցանկալի արագությունը պահպանելու համար:
Զգուշորեն հավասարակշռելով այս գործոնները՝ DC շարժիչները կարող են պահպանել կայուն արագություններ փոփոխական բեռների տակ ՝ օգտագործելով հետադարձ EMF-ը որպես բնական հետադարձ ազդանշան:
BLDC շարժիչները մեծապես հենվում են էլեկտրոնային կոմուտացիայի վրա , և հետևի EMF-ը կենտրոնական դեր է խաղում ինչպես առանց սենսորային, այնպես էլ սենսորային ձևավորումներում .
Առանց սենսորային BLDC շարժիչներ. ESC-ը հետևում է EMF-ին առանց էներգիայի ոլորուն՝ հայտնաբերելու ռոտորի դիրքը, ինչը հնարավորություն է տալիս արագության վերահսկման և ոլորող մոմենտ ստեղծելու ճիշտ ժամանակացույցը: Առանց հետևի EMF-ի, առանց սենսորային աշխատանքը ցածր արագությամբ դժվար է:
Արագության կարգավորում. բարձր արագությունների դեպքում հետևի EMF-ը մոտենում է մատակարարման լարմանը, սահմանափակելով հոսանքը և բնականաբար կայունացնելով ռոտորի արագությունը: Կարգավորիչները կարող են փոխհատուցել՝ կարգավորելով PWM աշխատանքային ցիկլերը՝ նպատակային արագությունը պահպանելու համար:
Մեծ ոլորող մոմենտ ստեղծելու կառավարում. Հետևելով EMF-ին, BLDC կարգավորիչները կարող են կանխել գերհոսանքը՝ միաժամանակ պահպանելով հետևողական ոլորող մոմենտը գործառնական արագության տիրույթում:
Հետևի EMF-ը և՛ հսկիչ ազդանշան է , և՛ ինքնասահմանափակող գործոն : շարժիչի արագության
PWM-ը լայնորեն օգտագործվում է շարժիչի արագության վերահսկման մեջ ՝ շարժիչի վրա կիրառվող արդյունավետ լարումը կարգավորելու համար: Հետևի EMF-ի հետ կապը կարևոր է.
Ցածր արագությունների դեպքում հետևի EMF-ը նվազագույն է, ուստի շարժիչը գրեթե առավելագույն հոսանք է քաշում: PWM-ը սահմանափակում է հոսանքը՝ գերտաքացումից խուսափելու համար:
Ավելի բարձր արագությունների դեպքում հետևի EMF-ը նվազեցնում է զուտ լարումը, և PWM-ի աշխատանքային ցիկլերը կարող են կարգավորվել ցանկալի արագությունը պահպանելու համար՝ առանց ընթացիկ սահմանները գերազանցելու:
Այս դինամիկ փոխազդեցությունը ապահովում է էներգաարդյունավետության , ջերմային անվտանգություն և արագության ճշգրիտ կարգավորում.
Հետևի EMF-ը նաև ազդում է, թե ինչպես են շարժիչները արձագանքում բեռնվածքի փոփոխվող պայմաններին .
Բեռի ավելացում. ռոտորը մի փոքր դանդաղում է՝ նվազեցնելով հետևի EMF-ը: Ստորին հետևի EMF-ն մեծացնում է հոսանքը՝ ուժեղացնելով պտտող մոմենտը՝ բեռը փոխհատուցելու համար:
Նվազեցված բեռը. ռոտորը արագանում է, հետևի EMF-ը բարձրանում է, հոսանքը նվազում է, և շարժիչը կայունանում է ավելի բարձր արագությամբ:
Հետադարձ կապի այս էֆեկտը, որը բնորոշ է հետևի EMF-ին, ապահովում է ավտոմատ հարմարեցում բեռնվածքի տատանումներին՝ նվազեցնելով բարդ արտաքին կարգավորիչների անհրաժեշտությունը բազմաթիվ ծրագրերում:
Արդյունաբերական օդափոխիչներ և պոմպեր. Պարզ լարման կառավարումը, որը զուգորդվում է հետևի EMF հետադարձ կապի հետ, ապահովում է արագության սահուն կարգավորում:
Էլեկտրական տրանսպորտային միջոցներ (EVs). Կարգավորիչները օգտագործում են EMF-ի ցուցումներ՝ արագությունը, ոլորող մոմենտը և վերականգնող արգելակումը օպտիմալացնելու համար:
Ռոբոտաշինություն և CNC մեքենաներ. առանց սենսորային BLDC շարժիչներն օգտագործում են հետևի EMF ճշգրիտ դիրքորոշման և արագության վերահսկման համար՝ առանց կոդավորիչների:
Կենցաղային տեխնիկա. Լվացքի մեքենաների, օդորակման և օդորակման համակարգերի և փոշեկուլների շարժիչները օգտագործում են հետևի EMF՝ արդյունավետորեն կայուն աշխատանքային արագությունը պահպանելու համար:
Հետևի EMF-ը շարժիչի արագության վերահսկման կարևոր բաղադրիչ է , որն ապահովում է բնական կարգավորում, հոսանքի սահմանափակում և հետադարձ կապ ինչպես DC, այնպես էլ BLDC շարժիչների համար: Հասկանալով, թե ինչպես է այն փոխազդում կիրառվող լարման, ոլորող մոմենտի և բեռի հետ, ինժեներներին հնարավորություն է տալիս նախագծել շարժիչի կառավարման արդյունավետ, ճշգրիտ և հուսալի համակարգեր : Անկախ նրանից, թե օգտագործելով պարզ լարման կառավարում, թե առաջադեմ առանց սենսորային տեխնիկայի, հետևի EMF-ի օգտագործումը շատ կարևոր է կայուն արագության կատարման, էներգաարդյունավետության և անվտանգ շահագործման համար շարժիչով աշխատող բոլոր ծրագրերում:
Հետևի EMF-ն ուղղակիորեն ազդում է էներգիայի կորուստների և ջերմային վարքի վրա : Ցածր արագությամբ կամ գործարկման ընթացքում ցածր հետևի EMF-ը թույլ է տալիս հոսել բարձր հոսանքներ՝ առաջացնելով զգալի ջերմություն ոլորուններում : Ընդհակառակը, ավելի բարձր արագությունների դեպքում հետընթաց EMF-ի ավելացումը սահմանափակում է հոսանքը, նվազեցնում է I⊃2;R կորուստները և բարելավում է արդյունավետությունը:
BLDC շարժիչի աշխատանքի օպտիմիզացումը պահանջում է մատակարարման լարման, ոլորուն դիմադրության և արագության պրոֆիլի մանրակրկիտ դիտարկում ՝ ապահովելով, որ հետևի EMF-ն արդյունավետորեն կարգավորում է հոսանքը՝ առանց խախտելու ոլորող մոմենտը կամ ջերմային սահմանները:
BLDC շարժիչները դասակարգվում են՝ ելնելով իրենց հետևի EMF ալիքի ձևից , որն ազդում է աշխատանքի վրա.
Trapezoidal Back EMF. Տարածված է ցածրարժեք BLDC շարժիչներում: Այս տեսակը պահանջում է վեց քայլ փոխարկում : Մեծ ոլորող մոմենտների ալիքը ավելի մեծ է հոսանքի ընդհատվող անցումների պատճառով, և կարգավորիչները ժամանակի համար մեծապես ապավինում են հետևի EMF տվիչների վրա:
Sinusoidal Back EMF. Հայտնաբերված է բարձր ճշգրտության BLDC շարժիչներում: պահանջում է սինուսոիդային կոմուտացիա : Ավելի սահուն աշխատանքի համար Սինուսոիդային ալիքի ձևը նվազեցնում է ոլորող մոմենտը, բարձրացնում է արդյունավետությունը և թույլ է տալիս ավելի լավ կատարում տարբեր արագություններով:
Ալիքի ձևը հասկանալը կարևոր է կարգավորիչի նախագծման համար , հատկապես առանց սենսորային աշխատանքի համար , որտեղ հետևի EMF-ն առաջնային հետադարձ կապի ազդանշանն է:
Անխոզանակ DC (BLDC) շարժիչները լայնորեն օգտագործվում են բարձր արդյունավետության կիրառություններում՝ իրենց արդյունավետության, հուսալիության և ճշգրիտ կառավարման շնորհիվ: Այնուամենայնիվ, նրանք բախվում են հատուկ գործարկման և ցածր արագության մարտահրավերների , որոնք հիմնականում կապված են հետևի EMF-ի և ռոտորի դիրքի հայտնաբերման հետ: Այս մարտահրավերների ըմբռնումը կարևոր է ինժեներների համար, որոնք նախագծում են համակարգեր, որոնք պահանջում են սահուն արագացում, բարձր ոլորող մոմենտ ցածր արագություններում և հուսալի առանց սենսորային աշխատանք:.
Զրոյական կամ շատ ցածր արագության դեպքում BLDC շարժիչի մեջքի EMF-ը գրեթե գոյություն չունի : Քանի որ հետևի EMF-ը համաչափ է ռոտորի արագությանը.
E b =k e ⋅ω
E _b = ետ EMF
k _e = շարժիչի հաստատուն
ω = անկյունային արագություն
Երբ ռոտորը անշարժ է, ω = 0, ուստի ինդուկտիվ լարումը զրո է: Առանց սենսորային BLDC կարգավորիչները ռոտորի դիրքը հայտնաբերելու համար ապավինում են հետևի EMF-ին, որոնք սնուցված չեն էներգիայով: Առանց բավարար հետևի EMF.
Կարգավորիչը չի կարող ճշգրիտ որոշել ռոտորի դիրքը:
Սխալ փոխարկումը կարող է առաջանալ, ինչը կհանգեցնի ցնցումների կամ կանգառի շարժմանը.
Գործարկման բարձր հոսանքը կարող է հոսել՝ պոտենցիալ ջերմային լարվածություն առաջացնելով ոլորուններում:
Այս խնդիրները դարձնում են առանց սենսորային գործարկումը BLDC շարժիչի դիզայնի ամենադժվար ասպեկտներից մեկը:
Երբ BLDC շարժիչը միացված է կանգառում, հետևի EMF-ի բացակայությունը թույլ է տալիս առավելագույն հոսանքը հոսել ոլորունների միջով.
I a =(V կիրառվում է −E b ) / R s≈V կիրառվում է Rs
I a = փուլային հոսանք
V կիրառվում է = մատակարարման լարումը
R s = ոլորուն դիմադրություն
Այս բարձր ներթափանցման հոսանքը զգալի ջերմություն է առաջացնում ստատորի ոլորուններում : Առանց պատշաճ վերահսկողության.
Շարժիչը կարող է արագ գերտաքանալ ՝ նվազեցնելով արդյունավետությունը և կյանքի տևողությունը:
Անցանցների կամ միացված բեռների վրա մեխանիկական սթրեսը մեծանում է ոլորող մոմենտների հանկարծակի բարձրացումների պատճառով:
Փափուկ մեկնարկի տեխնիկան և ընթացիկ սահմանափակող ռազմավարությունները կարևոր են գործարկման ընթացքում վնասը կանխելու համար:
Առանց սենսորային BLDC շարժիչները պահանջում են նորարարական ռազմավարություններ ցածր արագության մարտահրավերները հաղթահարելու համար.
Ռոտորի սկզբնական հավասարեցում.
Հոսանքի հակիրճ կիրառումը որոշակի փուլերի վրա ռոտորը հավասարեցնում է հայտնի դիրքում, նախքան նորմալ կոմուտացիայի սկսվելը:
Բաց հանգույցի գործարկման հաջորդականությունները.
Կարգավորիչը կիրառում է լարման իմպուլսների նախապես ծրագրավորված հաջորդականություն ՝ ռոտորն աստիճանաբար արագացնելու համար, մինչև հետևի EMF-ը դառնա նկատելի:
Հիբրիդային առանց սենսորային ալգորիթմներ.
Միավորել հոսանքի մոնիտորինգը լարման զգայության հետ՝ ռոտորի դիրքը գնահատելու ցածր արագություններում:
Հաճախ օգտագործվում է անօդաչու թռչող սարքերում, EV-ներում և ռոբոտաշինության մեջ, որտեղ ցածր արագության ճշգրիտ կառավարում է պահանջվում:
Այս մոտեցումները ապահովում են շարժիչի սահուն, հուսալի գործարկում ՝ առանց մեխանիկական սենսորների՝ նվազեցնելով բարդությունն ու ծախսերը:
Նույնիսկ մեկնարկային մարտահրավերները հաղթահարելուց հետո, ցածր արագությամբ շահագործումը կարող է խնդրահարույց լինել պատճառով ոլորող մոմենտ ստեղծելու .
Trapezoidal Back EMF շարժիչներ. Ցածր արագությունների դեպքում դիսկրետ փոխարկման քայլերն առաջացնում են անհավասար ոլորող մոմենտ արտադրություն:
Սինուսոիդային հետևի EMF շարժիչներ. ապահովում են ավելի հարթ ոլորող մոմենտ, սակայն կարգավորիչի ճշգրտությունը կարևոր է ցածր արագությունների դեպքում:
Բարձր ոլորող մոմենտով ալիքը կարող է առաջացնել թրթռում, աղմուկ և դիրքավորման ճշգրտության նվազեցում այնպիսի ծրագրերում, ինչպիսիք են ռոբոտաշինությունը և CNC մեքենաները : Ընդլայնված PWM մոդուլյացիան և դաշտային հսկողությունը (FOC) հաճախ օգտագործվում են ոլորող մոմենտների տատանումները նվազագույնի հասցնելու համար:
Ցածր արագության շահագործման և գործարկման պայմանները շարժիչի վրա ջերմային սթրես են առաջացնում .
Գործարկման ժամանակ առավելագույն հոսանքը հանգեցնում է I⊃2;R մեծ կորուստների ոլորուններում:
Ցածր արագությամբ երկարատև աշխատանքը առանց համապատասխան սառեցման կարող է գերտաքացնել շարժիչը.
Արդյունավետությունն ավելի ցածր է գործարկման և ցածր արագությունների ժամանակ, քանի որ հետևի EMF-ը բավարար չէ բնական հոսանքը սահմանափակելու համար:
դիզայներները հաճախ ներդնում են ջերմատախտակներ, հարկադիր օդի սառեցում կամ ջերմային մոնիտորինգ : Այս ազդեցությունները մեղմելու համար
BLDC շարժիչների գործարկումը և ցածր արագությամբ շահագործումը դժվար է հետևի ցածր EMF-ի, բարձր ներթափանցման հոսանքի և պոտենցիալ ոլորող մոմենտ ստեղծելու պատճառով : Օգտագործելով ռոտորի սկզբնական հավասարեցումը, բաց հանգույցի գործարկման հաջորդականությունները և հիբրիդային առանց սենսորային ալգորիթմները , ինժեներները կարող են ապահովել սահուն արագացում և ճշգրիտ ցածր արագության կառավարում: Բացի այդ, ջերմային կառավարման և կառավարման առաջադեմ տեխնիկան օգնում է կանխել գերտաքացումը և առավելագույնի հասցնել արդյունավետությունը: Այս մարտահրավերների ճիշտ լուծումը թույլ է տալիս BLDC շարժիչներին հուսալիորեն աշխատել այնպիսի պահանջկոտ ծրագրերում, ինչպիսիք են դրոնները, EV-ները, ռոբոտաշինությունը և բժշկական սարքերը , ապահովելով երկարաժամկետ գործառնական կայունություն և անվտանգություն:.
Հետևի EMF (էլեկտրաշարժիչ ուժ) BLDC շարժիչներում ոչ միայն հիմնարար երևույթ է, այլև հզոր գործիք շարժիչի աշխատանքի, արդյունավետության և վերահսկման օպտիմալացման համար: Հասկանալով և օգտագործելով հետևի EMF-ը, ինժեներները կարող են նախագծել շարժիչային համակարգեր, որոնք զերծ են սենսորներից, բարձր արդյունավետությամբ և ունակ են ճշգրիտ կարգավորելու արագությունը և ոլորող մոմենտը : Հետևյալ քննարկումը ընդգծում է այն հիմնական կիրառությունները, որտեղ հետևի EMF-ը կարևոր դեր է խաղում BLDC շարժիչի շահագործման մեջ:
Հետևի EMF-ի ամենահայտնի կիրառություններից մեկը առանց սենսորային BLDC շարժիչներն են: օգտագործվող անօդաչու թռչող սարքերում և անօդաչու թռչող սարքերում (ԱԹՍ) .
Ռոտորի դիրքի հայտնաբերում. առանց սենսորային BLDC նախագծում, ետևի EMF-ը չաշխատող փուլից շարունակաբար վերահսկվում է ռոտորի դիրքը որոշելու համար:
Ճշգրիտ փոխարկում. ռոտորի դիրքի ճշգրիտ հայտնաբերումը թույլ է տալիս էլեկտրոնային արագության կարգավորիչներին (ESCs) փոխել շարժիչի փուլերը ճշգրիտ պահին՝ ապահովելով անխափան աշխատանքը:
Քաշ և տարածության արդյունավետություն. ֆիզիկական սենսորների վերացումը նվազեցնում է շարժիչի քաշը և պարզեցնում դիզայնը, ինչը կարևոր է օդային կիրառությունների համար:
Հետևի EMF-ը թույլ է տալիս այս շարժիչներին հասնել բարձր արագության ՝ ճշգրիտ հսկողության միջոցով՝ պահպանելով թեթև և կոմպակտ ձևի գործոնները:.
BLDC շարժիչները Էլեկտրական մեքենաների օգտագործում են հետադարձ EMF-ն ինչպես արագության վերահսկման, այնպես էլ էներգիայի օպտիմալացման համար .
Արագության կարգավորում. Երբ մեքենան արագանում է, հետևի EMF-ը բարձրանում է՝ բնականաբար սահմանափակելով հոսանքը և կանխելով շարժիչի արագության գերազանցումը:
: Ծանր բեռի կամ մագլցման պայմաններում նվազեցված հետևի EMF-ը թույլ է տալիս ավելի մեծ հոսանք՝ առաջացնելով լրացուցիչ ոլորող մոմենտ
Վերականգնողական արգելակում. Հետևի EMF-ը կարևոր է էներգիայի վերականգնման համար, ինչը թույլ է տալիս շարժիչին գործել որպես գեներատոր և արգելակման ժամանակ էներգիան վերադարձնել մարտկոցին:
EV BLDC շարժիչներում ետ EMF-ի օգտագործումը ապահովում է բարձր արդյունավետություն, մարտկոցի երկարատև կյանք և բեռնվածության տարբեր պայմաններում սահուն ոլորող մոմենտ մատակարարում:
Back EMF-ը լայնորեն օգտագործվում է արդյունաբերական BLDC շարժիչների կիրառություններում , մասնավորապես ռոբոտաշինության, CNC մեքենաների և ավտոմատացված արտադրության համակարգերում .
Ճշգրիտ կառավարում. Հետևի EMF-ն ապահովում է իրական ժամանակի հետադարձ կապ ռոտորի արագության վերաբերյալ՝ հնարավորություն տալով ճշգրիտ դիրքավորել և վերահսկել շարժումը:
Առանց սենսորային աշխատանք. Արդյունաբերական շատ ռոբոտներ օգտագործում են BLDC շարժիչներ առանց կոդավորիչների՝ ռոտորների հայտնաբերման համար հենվելով բացառապես հետևի EMF-ի վրա՝ նվազեցնելով սպասարկումը և ծախսերը:
Դինամիկ ոլորող մոմենտ փոխհատուցում. բեռնվածքի տատանումները ինքնաբերաբար հակադրվում են EMF-ի հետևանքով առաջացած հոսանքի ճշգրտումներով՝ ապահովելով կայուն շահագործում:
Հետևի EMF-ի օգտագործումը թույլ է տալիս արդյունաբերական շարժիչներին պահպանել բարձր ճշգրտություն և կրկնելիություն բարդ ավտոմատացման առաջադրանքներում:
հետևի Սպառողական սարքերում EMF-ը բարելավում է արդյունավետությունը, նվազեցնում աղմուկը և բարձրացնում գործառնական կայունությունը.
Էներգաարդյունավետություն. արագության աճին զուգահեռ, հետևի EMF-ը նվազեցնում է արմատուրայի հոսանքը՝ նվազեցնելով էներգիայի սպառումը:
Արագության կառավարում. Լվացքի մեքենաները, օդափոխիչները և փոշեկուլները, ինչպիսիք են լվացքի մեքենաները, օդափոխիչները և փոշեկուլները, ապավինում են հետևի EMF-ին՝ արագության ինքնակարգավորման, կատարողականության բարելավման և երկարակեցության համար:
Հանգիստ շահագործում. հետևի EMF-ով միացված հոսանքի հարթ անցումները նվազագույնի են հասցնում ոլորող մոմենտների ալիքները և նվազեցնում մեխանիկական թրթռումները և աղմուկը:
Այս առավելությունները BLDC շարժիչները դարձնում են հետևի EMF մոնիտորինգով իդեալական անաղմուկ, էներգաարդյունավետ և հուսալի կենցաղային սարքերի համար:.
Հետևի EMF-ն ավելի ու ավելի է օգտագործվում բժշկական BLDC շարժիչների կիրառություններում, ինչպիսիք են օդափոխիչները, պոմպերը և վիրաբուժական ռոբոտները .
Առանց սենսորների ճշգրտություն. Հետևի EMF-ը թույլ է տալիս շարժման բարձր ճշգրտության կառավարում առանց մեծածավալ սենսորների, ինչը կարևոր է կոմպակտ բժշկական սարքավորումներում:
Անվտանգություն և հուսալիություն. հոսանքի ավտոմատ կարգավորումը հետևի EMF-ի շնորհիվ նվազեցնում է գերտաքացման ռիսկը՝ պաշտպանելով զգայուն բաղադրիչները:
Հարթ շարժում. Trapezoidal կամ sinusoidal back EMF ալիքները ապահովում են ոլորող մոմենտների նվազագույն ալիքներ, ինչը կարևոր է նուրբ բժշկական վիրահատությունների համար:
Օգտագործելով հետևի EMF-ը, բժշկական BLDC շարժիչները հասնում են բարձր ճշգրտության, անվտանգության և երկարաժամկետ հուսալիության.
BLDC շարժիչները, որոնք աշխատում են որպես գեներատորներ հողմային տուրբիններում և փոքր հիդրոհամակարգերում, օգտագործում են հետադարձ EMF-ը լարման և արագության կարգավորման համար .
Լարման հետադարձ կապ. առաջացած հետևի EMF-ն ուղղակիորեն փոխկապակցված է պտտման արագության հետ, ինչը թույլ է տալիս արդյունավետ փոխարկել էներգիան:
Բեռի հարմարեցում. մեխանիկական ծանրաբեռնվածության ավելացումը նվազեցնում է արագությունը՝ իջեցնելով հետևի EMF-ը և թույլ տալով ավելի մեծ հոսանք կայուն էներգիայի արտադրության համար:
Կառավարման պարզեցում. Հետևի EMF-ի զգայարանը նվազեցնում է արտաքին սենսորների կարիքը վերականգնվող էներգիայի կիրառություններում՝ պարզեցնելով համակարգի դիզայնը:
Սա EMF-ն էական գործոն է դարձնում վերականգնվող էներգիայի արդյունավետ և ծախսարդյունավետ փոխակերպման համար ՝ օգտագործելով BLDC շարժիչներ:
Հետևի EMF-ը BLDC DC շարժիչներում շատ ավելին է, քան ֆիզիկական կողմնակի արտադրանք; այն առանց սենսորային հսկողության, արագության կարգավորման, ոլորող մոմենտների կառավարման և էներգաարդյունավետության հիմնական հնարավորություն է տալիս : Անօդաչու սարքերից և էլեկտրական մեքենաներից մինչև արդյունաբերական ավտոմատացում, կենցաղային տեխնիկա, բժշկական սարքեր և վերականգնվող էներգիա , հետևի EMF-ն թույլ է տալիս շարժիչներին աշխատել ճշգրիտ, արդյունավետ և հուսալի : Օգտագործելով այս բնական հետադարձ կապի մեխանիզմը՝ ինժեներները կարող են նախագծել շարժիչ համակարգեր, որոնք ունեն բարձր արդյունավետություն, ծախսարդյունավետ և օպտիմիզացված՝ պահանջկոտ կիրառությունների լայն շրջանակի համար։.
Հետևի EMF-ը կարևոր գործոն է BLDC շարժիչի շահագործման մեջ՝ ազդելով հոսանքի, ոլորող մոմենտի, արագության, ջերմային աշխատանքի և արդյունավետության վրա : Դրա վարքագիծը որոշում է, թե ինչպես են կարգավորիչները կարգավորում լարումը և հոսանքը, ինչպես է պահվում ոլորող մոմենտը արագության միջակայքում և ինչպես են առանց սենսորային համակարգերը ճշգրիտ հայտնաբերում ռոտորի դիրքը: Հասկանալով և օգտագործելով հետադարձ EMF-ը, ինժեներները կարող են օպտիմալացնել BLDC շարժիչի աշխատանքը բարձր արդյունավետության, բարձր արագության և ճշգրիտ կիրառման համար ՝ ապահովելով հուսալի և էներգաարդյունավետ աշխատանք արդյունաբերության մեջ:
Հետևի EMF-ը ստատորի մագնիսական դաշտում պտտվող ռոտորի կողմից առաջացած լարումն է, որը հակադրվում է կիրառվող լարմանը՝ օգնելով կարգավորել արագությունը և հոսանքը:
Հետևի EMF-ն ավելանում է շարժիչի արագությամբ և բնականաբար սահմանափակում է ընթացիկ հոսքը՝ ստեղծելով հավասարակշռություն, որը կարգավորում է արագությունը:
Քանի որ բարձր արագությամբ հետևի EMF-ը նվազեցնում է հոսանքը՝ ազդելով ոլորող մոմենտ ստեղծելու և կարգավորիչի պահանջների վրա:
Այո, քանի որ հետևի EMF-ն արագությամբ բարձրանում է, այն նվազեցնում է հոսանքը, ինչը նվազեցնում է ոլորող մոմենտը և պահանջում է թյունինգ՝ կիրառման կարիքների համար:
Հետևի EMF ազդանշանները կարող են օգտագործվել ռոտորի դիրքը գնահատելու համար՝ նվազեցնելով ֆիզիկական սենսորների կարիքը ծախսերի նկատմամբ զգայուն դիզայներում:
Այո — հետևի EMF ազդանշանները թույլ են տալիս կարգավորիչներին կարգավորել լարումը և հոսանքը՝ բարելավելով արդյունավետությունը:
Գործարկման ժամանակ EMF-ը ցածր է, ուստի հոսանքը բարձր է; վերահսկիչները պետք է կառավարեն դա՝ կանխելու ավելորդ ներխուժումը:
Հետևի EMF-ն ուղիղ համեմատական է ռոտորի արագությանը, ինչը նշանակում է, որ ավելի արագ ռոտացիան տալիս է ավելի բարձր հակառակ լարման:
Այո, քանի որ հետևի EMF-ը մոտենում է մատակարարման լարմանը, առկա հոսանքին և ոլորող մոմենտի անկմանը, ինչը սահմանափակում է արագության հետագա աճը:
BLDC շարժիչները կարող են ունենալ trapezoidal կամ sinusoidal back EMF ալիքային ձևեր, որոնք ազդում են ոլորող մոմենտների սահունության և կառավարման ռազմավարության վրա:
Շարժիչի էլեկտրոնիկան պետք է չափի և փոխհատուցի հետևի EMF-ը, որպեսզի պահպանի ոլորող մոմենտն ու արագությունը բեռի պայմաններում:
Այո. կարգավորիչները կարող են օգտագործել հետադարձ EMF զրոյական հատում կամ հայտնաբերման այլ մեթոդներ՝ ռոտորի դիրքը գնահատելու համար:
Հետևի EMF-ի ճշգրիտ զգայությունը ապահովում է փոխարկման ժամանակի համընկնում ռոտորի դիրքի հետ՝ բարելավելով շարժման որակը:
Կարգավորիչի ալգորիթմները կարգավորում են PWM-ի ժամանակացույցը և լարումը հետևի EMF-ի հիման վրա՝ արագությունը, ոլորող մոմենտը և արդյունավետությունը հավասարակշռելու համար:
Այո, թիկունքում EMF-ի ոչ պատշաճ կառավարումը կարող է առաջացնել անկայունություն, ոլորող մոմենտ ալիք կամ համաժամացման կորուստ:
Հետևի EMF-ը կարող է օգտագործվել դանդաղեցման ժամանակ՝ էներգիան մատակարարելու համար՝ բարելավելով համակարգի արդյունավետությունը:
Այո — ալիքի ձևը և փոխարկումը, որը հիմնված է հետևի EMF-ի ազդեցության ոլորող մոմենտների և ակուստիկ աղմուկի վրա:
Հետևի EMF փորձարկման ազդանշաններն օգնում են ստուգել ոլորուն, մագնիսի հավասարակշռությունը և ռոտորի ամբողջականությունը արտադրության մեջ:
Այո, հատուկ ձևավորումները հաճախ վերականգնում են EMF-ի փոխհատուցումը` բեռնվածության միջակայքում կատարողականությունը օպտիմալացնելու համար:
Հետադարձ EMF-ի հետադարձ կապը կարգավորիչներին թույլ է տալիս կարգավորել հոսանքը՝ նվազեցնելով ջերմության արտադրությունը տարբեր արագությունների ներքո: