বাংলা
ভিউ: 0 লেখক: Jkongmotor প্রকাশের সময়: 2026-01-21 মূল: সাইট
বোঝা একটি সার্ভো মোটর এবং একটি BLDC মোটরের মধ্যে পার্থক্য ইঞ্জিনিয়ার, OEM ডিজাইনার, অটোমেশন বিশেষজ্ঞ এবং রোবোটিক্স, শিল্প যন্ত্রপাতি, চিকিৎসা ডিভাইস এবং বৈদ্যুতিক গতিশীলতার সিদ্ধান্ত গ্রহণকারীদের জন্য অপরিহার্য। আমরা প্রযুক্তিগত স্থাপত্য, নিয়ন্ত্রণ নীতি, কর্মক্ষমতা মেট্রিক্স, দক্ষতা প্রোফাইল, খরচ কাঠামো, এবং বাস্তব-বিশ্বের অ্যাপ্লিকেশনগুলি অন্বেষণ করি যা এই দুটি মোটর প্রযুক্তিকে স্পষ্টভাবে পৃথক করে যেখানে তারা ছেদ করে তা প্রকাশ করে।
ক BLDC মোটর (Brushless Direct Current motor) হল একটি বৈদ্যুতিক মোটর যা যান্ত্রিক ব্রাশের পরিবর্তে ইলেকট্রনিক কম্যুটেশন ব্যবহার করে । এটি উচ্চ দক্ষতা, কম রক্ষণাবেক্ষণ এবং চমৎকার গতির ক্ষমতা সহ বৈদ্যুতিক শক্তিকে যান্ত্রিক গতিতে রূপান্তরিত করে। নিজস্বভাবে, একটি BLDC মোটর প্রাথমিকভাবে একটি শক্তি এবং গতি জেনারেটর.
একটি সার্ভো মোটর , বিপরীতে, শুধুমাত্র মোটর প্রকার দ্বারা সংজ্ঞায়িত করা হয় না। একটি সার্ভো সিস্টেম হল একটি ক্লোজড-লুপ মোশন কন্ট্রোল সলিউশন যা সংহত করে:
একটি মোটর (প্রায়শই BLDC বা PMSM)
একটি প্রতিক্রিয়া ডিভাইস (এনকোডার, সমাধানকারী, হল সেন্সর)
একটি সার্ভো ড্রাইভ/কন্ট্রোলার
একটি যান্ত্রিক লোড সিস্টেম
অতএব, একটি সার্ভো মোটর একটি নির্ভুল-নিয়ন্ত্রিত গতি সিস্টেম হিসাবে সবচেয়ে ভাল বোঝা যায় , শুধুমাত্র একটি স্বতন্ত্র মোটর নয়।
মূল পার্থক্য:
একটি BLDC মোটর মোটর বোঝায় , যখন একটি সার্ভো নির্মাণকে বোঝায় । সম্পূর্ণ নিয়ন্ত্রণ ব্যবস্থাকে সঠিক অবস্থান, গতি এবং টর্ক নিয়ন্ত্রণ অর্জনের জন্য নির্মিত একটি
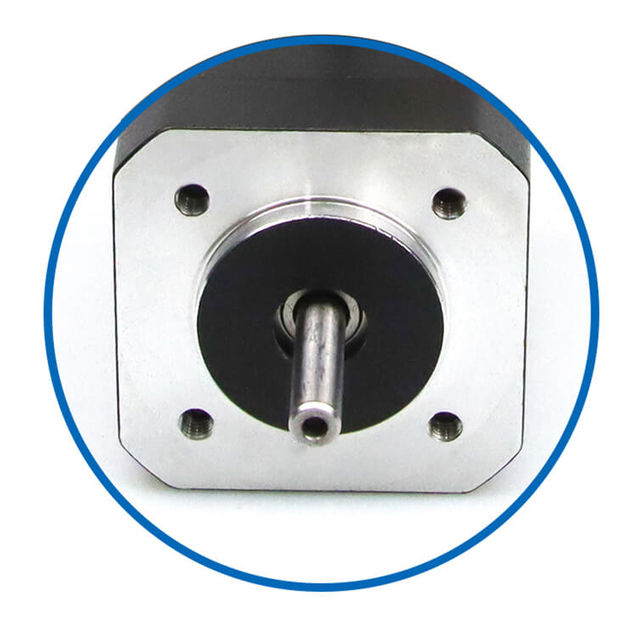
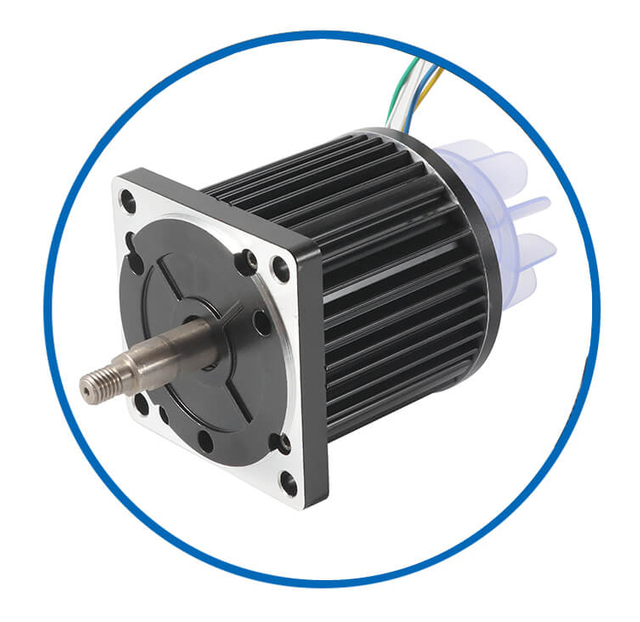
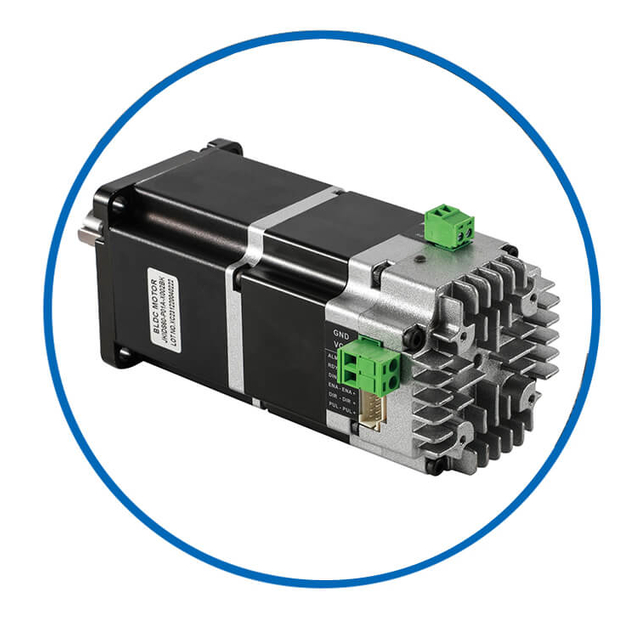
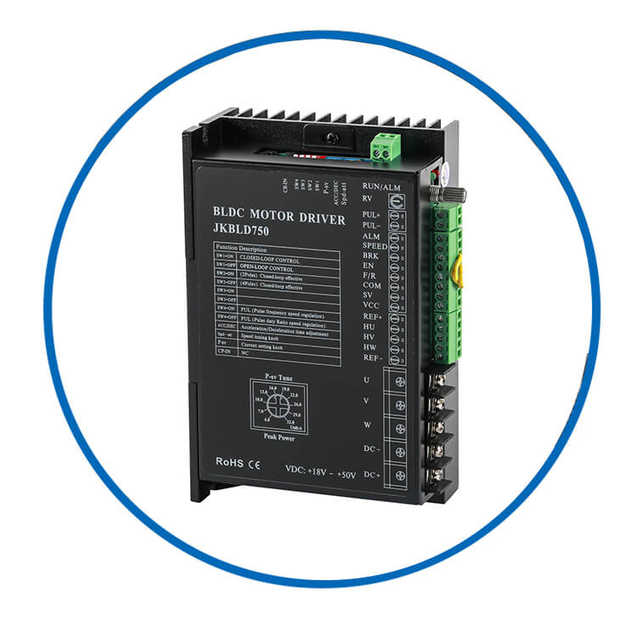
চীনে 13 বছর ধরে একজন পেশাদার ব্রাশবিহীন ডিসি মোটর প্রস্তুতকারক হিসাবে, Jkongmotor কাস্টমাইজড প্রয়োজনীয়তা সহ বিভিন্ন bldc মোটর অফার করে, যার মধ্যে রয়েছে 33 42 57 60 80 86 110 130mm, উপরন্তু, গিয়ারবক্স, ব্রেক, এনকোডার, ব্রাশবিহীন মোটর ড্রাইভার এবং একীভূত বিকল্প।
 |
 |
 |
 |
 |
পেশাদার কাস্টম ব্রাশবিহীন মোটর পরিষেবাগুলি আপনার প্রকল্প বা সরঞ্জামগুলিকে সুরক্ষিত রাখে।
|
| তারের | কভার করে | ভক্ত | খাদ | ইন্টিগ্রেটেড ড্রাইভার | |
 |
 |
 |
 |
 |
|
| ব্রেক | গিয়ারবক্স | আউট Rotors | কোরলেস ডিসি | ড্রাইভার |
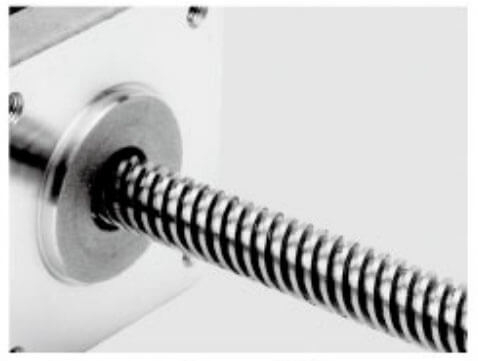
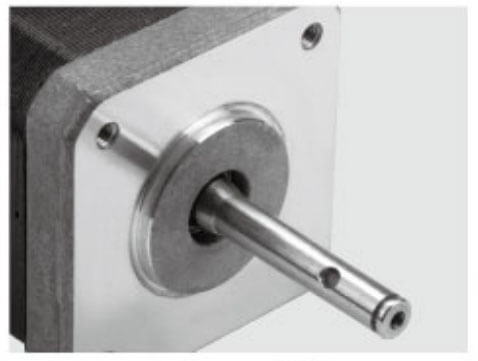
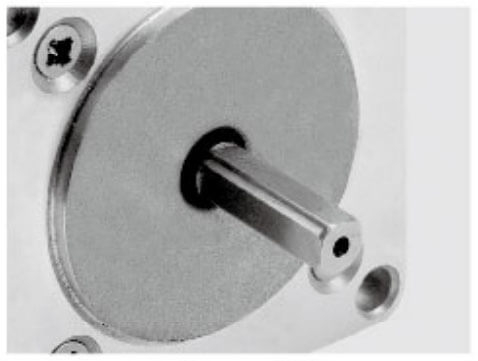
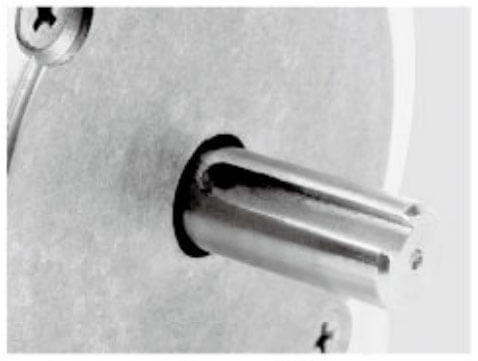
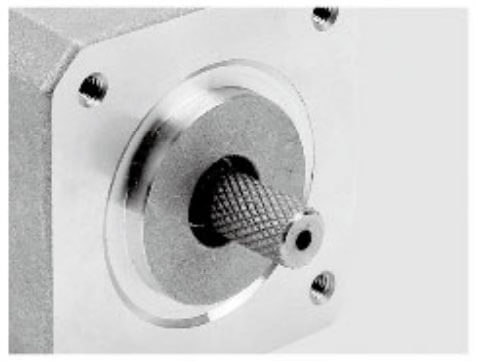
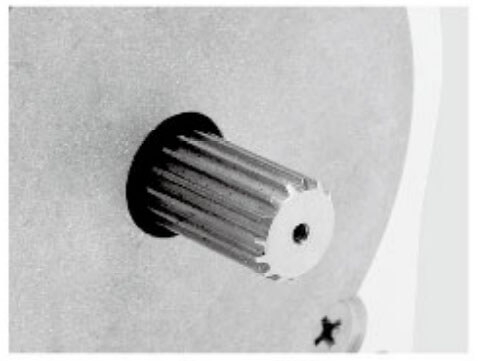
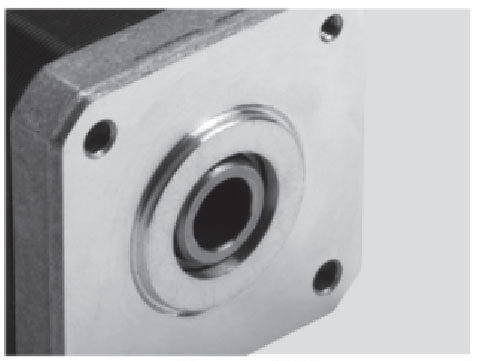
Jkongmotor আপনার মোটরের জন্য বিভিন্ন শ্যাফ্ট বিকল্পের পাশাপাশি কাস্টমাইজযোগ্য শ্যাফ্ট দৈর্ঘ্য অফার করে যাতে মোটর আপনার অ্যাপ্লিকেশনটিকে নির্বিঘ্নে ফিট করে।
 |
 |
 |
 |
 |
আপনার প্রোজেক্টের জন্য সর্বোত্তম সমাধানের সাথে মেলে পণ্য এবং পছন্দসই পরিষেবাগুলির একটি বৈচিত্র্যময় পরিসর।
1. মোটরস CE Rohs ISO রিচ সার্টিফিকেশন পাস করেছে 2. কঠোর পরিদর্শন পদ্ধতি প্রতিটি মোটরের জন্য সামঞ্জস্যপূর্ণ গুণমান নিশ্চিত করে। 3. উচ্চ-মানের পণ্য এবং উচ্চতর পরিষেবার মাধ্যমে, jkongmotor অভ্যন্তরীণ এবং আন্তর্জাতিক উভয় বাজারেই একটি দৃঢ় অবস্থান সুরক্ষিত করেছে। |
| পুলিস | গিয়ারস | খাদ পিন | স্ক্রু খাদ | ক্রস ছিদ্র করা খাদ | |
 |
 |
 |
 |
 |
|
| ফ্ল্যাট | চাবি | আউট Rotors | Hobbing Shafts | ফাঁপা খাদ |
একটি সাধারণ BLDC মোটর গঠিত:
একটি স্থায়ী চুম্বক রটার
একটি স্টেটর তিন-ফেজ উইন্ডিং সহ
বৈদ্যুতিন পরিবর্তন ড্রাইভারের মাধ্যমে
রটার অবস্থান সনাক্তকরণের জন্য ঐচ্ছিক হল সেন্সর
বিএলডিসি মোটরগুলি ক্রমাগত ঘূর্ণনের জন্য ডিজাইন করা হয়েছে , উচ্চ গতি, দক্ষতা এবং দীর্ঘ অপারেটিং জীবনের জন্য অপ্টিমাইজ করা হয়েছে । এগুলি যান্ত্রিকভাবে সহজ, কম্প্যাক্ট এবং ধ্রুবক বা পরিবর্তনশীল-গতির কাজের জন্য উপযুক্ত।
একটি সার্ভো মোটর সিস্টেম অন্তর্ভুক্ত:
একটি উচ্চ-কর্মক্ষমতা মোটর (সাধারণত BLDC বা এসি সিঙ্ক্রোনাস )
একটি উচ্চ-রেজোলিউশন এনকোডার বা সমাধানকারী
একটি সার্ভো এমপ্লিফায়ার রিয়েল-টাইম ফিডব্যাক প্রসেসিং করতে সক্ষম
পরিশীলিত নিয়ন্ত্রণ অ্যালগরিদম
সার্ভো সিস্টেমটি সম্পূর্ণ গতি পরিসীমা জুড়ে মাইক্রোন-স্তরের অবস্থান নির্ভুলতা, দ্রুত প্রতিক্রিয়া এবং স্থিতিশীল টর্ক সরবরাহ করার জন্য ইঞ্জিনিয়ার করা হয়েছে.
মূল নকশা পার্থক্য:
BLDC মোটর শক্তির ঘনত্ব এবং দক্ষতার উপর জোর দেয় , যখন সার্ভো মোটরগুলি নিয়ন্ত্রণ বুদ্ধিমত্তা এবং নির্ভুল প্রতিক্রিয়া একীকরণের উপর জোর দেয়.
বোঝা অপরিহার্য। নিয়ন্ত্রণ পদ্ধতি এবং প্রতিক্রিয়া সিস্টেমগুলি শিল্প অটোমেশন, রোবোটিক্স, মেডিকেল ডিভাইস এবং বৈদ্যুতিক গতিশীলতায় সঠিক গতি সমাধান নির্বাচন করার জন্য সার্ভো মোটর এবং BLDC মোটরগুলির যদিও উভয় প্রযুক্তি প্রায়ই একই ধরনের ব্রাশবিহীন মোটর কাঠামো ব্যবহার করে, তাদের নিয়ন্ত্রণ স্থাপত্য, প্রতিক্রিয়া গভীরতা এবং গতি বুদ্ধিমত্তা মৌলিকভাবে ভিন্ন।
একটি BLDC (Brushless DC) মোটর উপর ভিত্তি করে কাজ করে ইলেকট্রনিক কম্যুটেশনের , যেখানে যান্ত্রিক ব্রাশগুলি একটি সেমিকন্ডাক্টর সুইচিং সার্কিট দ্বারা প্রতিস্থাপিত হয়। কন্ট্রোলার ক্রমাগত ঘূর্ণন তৈরি করে, রটারের চৌম্বকীয় অবস্থান অনুসারে স্টেটর উইন্ডিংগুলিকে ক্রমাগতভাবে শক্তি দেয়।
BLDC মোটর সাধারণত ব্যবহার করে নিয়ন্ত্রিত হয়:
ট্র্যাপিজয়েডাল নিয়ন্ত্রণ - রটার অবস্থান নির্ধারণের জন্য হল সেন্সর ব্যবহার করে স্কোয়ার-ওয়েভ কারেন্ট ড্রাইভ। এটি ব্যয়-সংবেদনশীল এবং মাঝারি-পারফরম্যান্স অ্যাপ্লিকেশনগুলিতে সর্বাধিক ব্যবহৃত পদ্ধতি।
সাইনুসয়েডাল কন্ট্রোল - টর্ক রিপল এবং অ্যাকোস্টিক শব্দ কমাতে স্মুথ কারেন্ট ওয়েভফর্ম।
ফিল্ড-ওরিয়েন্টেড কন্ট্রোল (FOC) - একটি উন্নত পদ্ধতি যা একটি ঘূর্ণায়মান রেফারেন্স ফ্রেমে স্টেটর স্রোত নিয়ন্ত্রণ করে, দক্ষতা উন্নত করে, টর্কের মসৃণতা এবং গতির স্থিতিশীলতা।
BLDC সিস্টেমে প্রতিক্রিয়া প্রায়ই সীমিত এবং অ্যাপ্লিকেশন-নির্ভর হয় :
হল সেন্সরগুলি সাধারণত কম্যুটেশন টাইমিংয়ের জন্য রটারের অবস্থান সনাক্ত করতে ব্যবহৃত হয়।
কিছু BLDC সিস্টেম সেন্সরহীন মোডে কাজ করে , ব্যাক ইলেক্ট্রোমোটিভ ফোর্স (BEMF) থেকে রটারের অবস্থান অনুমান করে।
বাহ্যিক এনকোডার যোগ করা যেতে পারে, কিন্তু অন্তর্নিহিত নয় । মান BLDC মোটর সেটআপের
যেহেতু প্রতিক্রিয়া ন্যূনতম, বেশিরভাগ BLDC ড্রাইভ ওপেন-লুপ বা সেমি-ক্লোজড-লুপ সিস্টেম হিসাবে কাজ করে , মূলত সঠিক অবস্থান নিয়ন্ত্রণের পরিবর্তে গতি নিয়ন্ত্রণের উপর ফোকাস করে।.
BLDC মোটরগুলির প্রধান নিয়ন্ত্রণ লক্ষ্যগুলি হল:
স্থিতিশীল ঘূর্ণন গতি
উচ্চ শক্তি দক্ষতা
মসৃণ ক্রমাগত অপারেশন
কম সিস্টেম খরচ এবং জটিলতা
বিএলডিসি কন্ট্রোল সিস্টেমগুলি জন্য অপ্টিমাইজ করা হয়েছে শক্তি সরবরাহ এবং দক্ষতার , সঠিক অবস্থানের জন্য নয়।
একটি সার্ভো মোটর সিস্টেম একটি হিসাবে গ্রাউন্ড আপ থেকে ডিজাইন করা হয়েছে বদ্ধ-লুপ নিয়ন্ত্রণ ব্যবস্থা । মোটর শুধুমাত্র একটি উপাদান; সার্ভো ড্রাইভ ক্রমাগত প্রতিক্রিয়া সংকেত প্রক্রিয়া করে এবং গতিশীলভাবে সঠিক গতি আচরণ অর্জন করতে মোটর আউটপুট সংশোধন করে।
সার্ভো সিস্টেম মাল্টি-লেয়ার কন্ট্রোল লুপ নিয়োগ করে , যার মধ্যে রয়েছে:
বর্তমান (টর্ক) লুপ - ইলেক্ট্রোম্যাগনেটিক টর্ক আউটপুট নিয়ন্ত্রণ করে।
বেগ লুপ - উচ্চ গতিশীল নির্ভুলতার সাথে ঘূর্ণন গতি নিয়ন্ত্রণ করে।
অবস্থান লুপ - শ্যাফ্ট পৌঁছায় এবং নির্দেশিত অবস্থান বজায় রাখে তা নিশ্চিত করে।
এই লুপগুলি একই সাথে উচ্চ রিফ্রেশ হারে কাজ করে, সার্ভো সিস্টেমগুলিকে পরিবর্তন এবং কমান্ড আপডেটগুলি লোড করতে মাইক্রোসেকেন্ডে প্রতিক্রিয়া জানাতে দেয়।
সার্ভো ড্রাইভগুলি সাধারণত প্রয়োগ করে:
অ্যাডভান্সড ফিল্ড-ওরিয়েন্টেড কন্ট্রোল (এফওসি)
উচ্চ-রেজোলিউশন ইন্টারপোলেশন অ্যালগরিদম
Feedforward এবং অভিযোজিত নিয়ন্ত্রণ মডেল
রিয়েল-টাইম ট্র্যাজেক্টরি পরিকল্পনা
প্রতিক্রিয়া বাধ্যতামূলক এবং servo অপারেশন কেন্দ্রীয়. সাধারণ প্রতিক্রিয়া ডিভাইস অন্তর্ভুক্ত:
ক্রমবর্ধমান এনকোডার গতি এবং আপেক্ষিক অবস্থানের জন্য
পরম এনকোডার পাওয়ার-অফের পরে সুনির্দিষ্ট অবস্থান ট্র্যাকিংয়ের জন্য
সমাধানকারী চরম পরিবেশ এবং উচ্চ নির্ভরযোগ্যতার জন্য
অতি-নির্ভুলতা সিস্টেমের জন্য সেকেন্ডারি ফিডব্যাক ডিভাইস (লিনিয়ার স্কেল, টর্ক সেন্সর)
সার্ভো ড্রাইভ ক্রমাগত নির্দেশিত মানগুলিকে সাথে তুলনা করে প্রকৃত পরিমাপ করা মানের , সংশোধনমূলক সংকেত তৈরি করে যা ত্রুটি দূর করে।
সার্ভো মোটরগুলির প্রধান নিয়ন্ত্রণ লক্ষ্যগুলি হল:
অতি সুনির্দিষ্ট অবস্থান নিয়ন্ত্রণ
সঠিক গতি সিঙ্ক্রোনাইজেশন
স্থিতিশীল এবং লিনিয়ার টর্ক আউটপুট
দ্রুত গতিশীল প্রতিক্রিয়া
স্বয়ংক্রিয় লোড ক্ষতিপূরণ
সার্ভো নিয়ন্ত্রণ তাই গতির নির্ভুলতা, প্রতিক্রিয়াশীলতা এবং সিস্টেম বুদ্ধিমত্তার জন্য অপ্টিমাইজ করা হয়েছে.
| দিক | সার্ভো মোটর | BLDC মোটর |
|---|---|---|
| ক্লোজড-লুপ অপারেশন | সবসময় বন্ধ লুপ | প্রায়ই খোলা-লুপ বা আধা-বন্ধ-লুপ |
| প্রতিক্রিয়া ডিভাইস | বাধ্যতামূলক উচ্চ-রেজোলিউশন এনকোডার বা সমাধানকারী | ঐচ্ছিক হল সেন্সর বা সেন্সরহীন অনুমান |
| নিয়ন্ত্রণ স্তর | বর্তমান, গতি, এবং অবস্থান loops | প্রাথমিকভাবে গতি এবং যাতায়াত নিয়ন্ত্রণ |
| ত্রুটি সংশোধন | ক্রমাগত রিয়েল-টাইম সংশোধন | সীমিত বা পরোক্ষ সংশোধন |
| প্রাথমিক নিয়ন্ত্রণ লক্ষ্য | নির্ভুলতা এবং সিঙ্ক্রোনাইজেশন | দক্ষতা এবং স্থিতিশীল ঘূর্ণন |
| লোড পরিবর্তনের প্রতিক্রিয়া | তাত্ক্ষণিক ক্ষতিপূরণ | স্পীড ড্রপ বা ওঠানামা সম্ভব |
অপরিহার্য পার্থক্য হল কিভাবে মোটর নিয়ন্ত্রণ করা হয় এবং কিভাবে প্রতিক্রিয়া ব্যবহার করা হয় । BLDC মোটর কন্ট্রোল ইলেকট্রনিক কম্যুটেশন এবং দক্ষ ঘূর্ণনের উপর ফোকাস করে। ন্যূনতম প্রতিক্রিয়া ব্যবহার করে সার্ভো মোটর নিয়ন্ত্রণ ক্রমাগত ত্রুটি সনাক্তকরণ এবং সংশোধনের উপর ফোকাস করে।উচ্চ-রেজোলিউশন সেন্সর এবং মাল্টি-লুপ নিয়ন্ত্রণ কাঠামো ব্যবহার করে
BLDC মোটর: পজিশনিং বাহ্যিক সিস্টেমের উপর নির্ভর করে; উচ্চ-রেজোলিউশন এনকোডার এবং উন্নত ড্রাইভ ছাড়া সঠিকতা সীমিত।
সার্ভো মোটর: সক্ষম । সাব-আর্ক-মিনিটের নির্ভুলতা , পুনরাবৃত্তিযোগ্য মাইক্রো-আন্দোলন এবং সিঙ্ক্রোনাইজ মাল্টি-অক্ষ গতিতে
BLDC মোটর: ধ্রুবক গতিতে চমৎকার দক্ষতা; লোড পরিবর্তনের অধীনে ঘূর্ণন সঁচারক বল ঘটতে পারে।
সার্ভো মোটর: সরবরাহ করে কম, মাঝারি এবং উচ্চ গতিতে স্থিতিশীল টর্ক , যার মধ্যে স্থির থাকা টর্ক সহ।
BLDC মোটর: মাঝারি ত্বরণ এবং হ্রাস নিয়ন্ত্রণ।
সার্ভো মোটর: অতি-দ্রুত প্রতিক্রিয়া , উচ্চ ওভারলোড ক্ষমতা, এবং সুনির্দিষ্ট ক্ষণস্থায়ী আচরণ।
উপসংহার:
সার্ভো মোটরগুলি প্রয়োজন এমন অ্যাপ্লিকেশনগুলিতে আধিপত্য বিস্তার করে , যখন সঠিক গতির প্রোফাইলের প্রয়োজন হয় এমন অ্যাপ্লিকেশনগুলিতে বিএলডিসি মোটর আধিপত্য বিস্তার করে দক্ষ ক্রমাগত অপারেশনের .
মোশন সিস্টেমের মূল্যায়ন করার সময়, দক্ষতা, তাপীয় আচরণ এবং কর্মক্ষম জীবনকাল হল গুরুত্বপূর্ণ কর্মক্ষমতা সূচক। যদিও সার্ভো মোটর এবং BLDC মোটরগুলি প্রায়শই একই রকম ব্রাশবিহীন মোটর কাঠামো ভাগ করে, তাদের নিয়ন্ত্রণের উদ্দেশ্য, অপারেটিং প্রোফাইল এবং সিস্টেম আর্কিটেকচারগুলি তারা কতটা দক্ষতার সাথে শক্তি ব্যবহার করে, কীভাবে তাপ উৎপন্ন হয় এবং ক্ষয় হয় এবং কতক্ষণ তারা নির্ভরযোগ্যভাবে কাজ করতে পারে তার মধ্যে গুরুত্বপূর্ণ পার্থক্যের দিকে পরিচালিত করে।
বিএলডিসি মোটরগুলি তাদের জন্য ব্যাপকভাবে স্বীকৃত ব্যতিক্রমী উচ্চ বৈদ্যুতিক এবং যান্ত্রিক দক্ষতার । ব্রাশ এবং কমিউটার বাদ দিয়ে, BLDC মোটর উল্লেখযোগ্যভাবে হ্রাস করে:
ঘর্ষণ ক্ষতি
বৈদ্যুতিক arcing ক্ষতি
যান্ত্রিক পরিধান
BLDC মোটর সাধারণত 85%–95% দক্ষতার মাত্রা অর্জন করে , বিশেষ করে যখন স্থির গতিতে কাজ করে এবং ধ্রুবক লোড থাকে । তাদের ইলেকট্রনিক কম্যুটেশন সুনির্দিষ্ট ফেজ এনার্জাইজেশন, তামার ক্ষয় কমিয়ে এবং পাওয়ার ফ্যাক্টর উন্নত করার অনুমতি দেয়।
কারণ বিএলডিসি মোটরগুলি প্রায়শই অবিচ্ছিন্ন-ডিউটি অ্যাপ্লিকেশনগুলিতে ব্যবহৃত হয় - যেমন ফ্যান, পাম্প, কম্প্রেসার এবং বৈদ্যুতিক যান - তাদের নকশাটি সর্বনিম্ন বর্জ্য তাপের সাথে সর্বাধিক শক্তি রূপান্তরের জন্য অপ্টিমাইজ করা হয়েছে.
সার্ভো মোটর, প্রায়শই ব্রাশবিহীন সিঙ্ক্রোনাস মোটর ডিজাইনের উপর ভিত্তি করে , এছাড়াও অত্যন্ত দক্ষ। যাইহোক, সার্ভো সিস্টেমগুলি স্ট্যাটিক দক্ষতার চেয়ে গতিশীল কর্মক্ষমতাকে অগ্রাধিকার দেয় । দ্রুত ত্বরণ, ক্ষয় এবং ঘন ঘন বিপরীত করার প্রয়োজন:
উচ্চ শিখর স্রোত
ক্রমাগত রিয়েল-টাইম টর্ক সংশোধন
আক্রমনাত্মক ক্ষণস্থায়ী নিয়ন্ত্রণ
ফলস্বরূপ, সার্ভো মোটরগুলি উচ্চ স্বল্পমেয়াদী বৈদ্যুতিক ক্ষতির সম্মুখীন হতে পারে। স্থির অবস্থার অধীনে চালিত BLDC মোটরগুলির তুলনায় তা সত্ত্বেও, আধুনিক সার্ভো ড্রাইভগুলি ক্ষেত্র-ভিত্তিক নিয়ন্ত্রণ, পুনরুত্পাদনমূলক ব্রেকিং এবং অভিযোজিত বর্তমান অপ্টিমাইজেশান নিযুক্ত করে, অর্জনে সার্ভো সিস্টেমগুলিকে সক্ষম করে । সর্বোত্তম সামগ্রিক শক্তি ব্যবহার বিশেষ করে উচ্চ-পারফরম্যান্স স্বয়ংক্রিয় পরিবেশে
ব্যবহারিক পার্থক্য:
বিএলডিসি মোটরগুলি ক্রমাগত ঘূর্ণনে দক্ষতা বাড়ায় , যখন সার্ভো মোটরগুলি অত্যন্ত গতিশীল গতি প্রোফাইল জুড়ে দক্ষতাকে অপ্টিমাইজ করে.
BLDC মোটরগুলিতে তাপ প্রাথমিকভাবে উদ্ভূত হয়:
স্টেটর উইন্ডিংয়ে তামার ক্ষতি
ম্যাগনেটিক কোরে লোহার ক্ষয়
ইনভার্টার সুইচিং ক্ষতি
যেহেতু BLDC মোটর প্রায়ই স্থিতিশীল অপারেটিং পয়েন্টে চলে , তাদের তাপীয় আউটপুট তুলনামূলকভাবে অনুমানযোগ্য এবং পরিচালনা করা সহজ। সাধারণ তাপ ব্যবস্থাপনার কৌশলগুলির মধ্যে রয়েছে:
অ্যালুমিনিয়াম হাউজিং
প্যাসিভ এয়ার কনভেকশন
খাদ-মাউন্ট করা কুলিং ফ্যান
থার্মাল পটিং এবং পরিবাহী এনক্যাপসুলেশন
এই তাপীয় সরলতা বিএলডিসি মোটরকে কমপ্যাক্ট ডিভাইস, সিল করা সিস্টেম এবং ব্যাটারি চালিত সরঞ্জামের জন্য আদর্শ করে তোলে , যেখানে কম তাপ উত্পাদন সরাসরি সিস্টেমের নির্ভরযোগ্যতা উন্নত করে।
সার্ভো মোটরগুলি আরও জটিল তাপ চক্রের অভিজ্ঞতা অর্জন করে । ক্রমাগত সূচনা, স্টপ, টর্ক পিক এবং উচ্চ ত্বরণ শক্তি দ্রুত কারেন্ট ওঠানামা করে , তামার ক্ষয় বৃদ্ধি করে এবং স্থানীয় গরম করে।
এটি পরিচালনা করতে, সার্ভো সিস্টেমগুলি একীভূত করে:
যথার্থ তাপমাত্রা সেন্সর
গতিশীল বর্তমান সীমিত
সক্রিয় শীতল বিকল্প (জোর করে বায়ু বা তরল কুলিং)
ড্রাইভের ভিতরে বুদ্ধিমান তাপীয় মডেলিং
সার্ভো ড্রাইভ ক্রমাগত উইন্ডিং এবং হাউজিং তাপমাত্রা নিরীক্ষণ করে, কর্মক্ষমতা বজায় রাখার সময় মোটর রক্ষা করার জন্য স্বয়ংক্রিয়ভাবে আউটপুট সামঞ্জস্য করে.
প্রকৌশল অন্তর্দৃষ্টি:
বিএলডিসি থার্মাল ডিজাইন স্থির তাপ অপচয়ের উপর ফোকাস করে , যখন সার্ভো থার্মাল ডিজাইন গতিশীল তাপ নিয়ন্ত্রণে ফোকাস করে.
বিএলডিসি মোটরগুলি ব্যতিক্রমীভাবে দীর্ঘ পরিষেবা জীবন দেয়: তাদের কারণে
ব্রাশবিহীন আর্কিটেকচার
ন্যূনতম যান্ত্রিক যোগাযোগের পয়েন্ট
কম ঘর্ষণ অপারেশন
সাধারণ অবিচ্ছিন্ন-ডিউটি অ্যাপ্লিকেশনগুলিতে, BLDC মোটরগুলি কয়েক হাজার ঘন্টা কাজ করতে পারে। সামান্য কর্মক্ষমতা হ্রাস সহ তাদের জীবনকাল প্রধানত দ্বারা প্রভাবিত হয়:
ভারবহন গুণমান
অপারেটিং তাপমাত্রা
পরিবেশগত অবস্থা
লোড ধারাবাহিকতা
সঠিক থার্মাল ম্যানেজমেন্ট এবং বিয়ারিং নির্বাচনের সাথে, BLDC মোটরগুলি প্রায়শই প্রথাগত ব্রাশ করা মোটরগুলিকে বহুগুণে ছাড়িয়ে যায়।
সার্ভো মোটরগুলি থেকেও উপকৃত হয় ব্রাশবিহীন নির্মাণ , তাদের একই মৌলিক যান্ত্রিক দীর্ঘায়ু দেয়। যাইহোক, সার্ভো মোটরগুলি প্রায়শই উচ্চ-স্ট্রেস অপারেটিং পরিবেশে কাজ করে , যার বৈশিষ্ট্য:
দ্রুত ত্বরণ এবং হ্রাস
উচ্চ শিখর টর্ক লোড
ক্রমাগত মাইক্রো-সংশোধন
ঘন ঘন বিপরীত চক্র
যদিও এটি বৃহত্তর বৈদ্যুতিক এবং যান্ত্রিক চাপ আরোপ করে, সার্ভো সিস্টেমগুলি এর মাধ্যমে ক্ষতিপূরণ দেয়:
সক্রিয় সুরক্ষা অ্যালগরিদম
ভবিষ্যদ্বাণীমূলক তাপীয় মডেলিং
ওভারলোড সনাক্তকরণ
সফট-স্টার্ট এবং রিজেনারেটিভ ব্রেকিং
সঠিকভাবে নির্দিষ্ট করা এবং টিউন করা হলে, সার্ভো মোটরগুলি দীর্ঘ, অত্যন্ত নির্ভরযোগ্য পরিষেবা জীবন প্রদান করে , এমনকি 24/7 শিল্প অটোমেশন লাইনেও।
জীবনচক্র দৃষ্টিকোণ:
BLDC মোটর যান্ত্রিক সরলতার মাধ্যমে দীর্ঘ জীবন অর্জন করে । সার্ভো মোটর মাধ্যমে দীর্ঘ জীবন অর্জন করে বুদ্ধিমান সিস্টেম সুরক্ষার .
দক্ষতা:
বিএলডিসি মোটর স্থির-স্থায়ী অপারেশনে সবচেয়ে দক্ষ। সার্ভো মোটরগুলি দ্রুত পরিবর্তনশীল লোড এবং গতির অবস্থার মধ্যে উচ্চ দক্ষতা বজায় রাখে।
তাপ ব্যবস্থাপনা:
BLDC মোটর প্রধানত প্যাসিভ থার্মাল ডিজাইনের উপর নির্ভর করে। সার্ভো মোটর রিয়েল-টাইম ইলেকট্রনিক তাপ নিয়ন্ত্রণের সাথে প্যাসিভ ডিজাইনকে একত্রিত করে.
জীবনকাল:
উভয়ই দীর্ঘ কর্মক্ষম জীবন অফার করে, তবে BLDC মোটরগুলি অবিচ্ছিন্ন-শুল্ক সহনশীলতায় উৎকৃষ্ট, যখন সার্ভো মোটরগুলি উচ্চ-নির্ভুলতা, উচ্চ-গতিশীল দীর্ঘায়ুতে উৎকৃষ্ট.
সার্ভো মোটর এবং বিএলডিসি মোটরগুলির মধ্যে দক্ষতা, তাপ ব্যবস্থাপনা এবং আয়ুষ্কালের পার্থক্য শ্রেষ্ঠত্বকে প্রতিফলিত করে না, তবে বিভিন্ন অপারেশনাল বাস্তবতার জন্য অপ্টিমাইজেশন । BLDC মোটরগুলি দক্ষ, কম-তাপ, দীর্ঘ-মেয়াদী গতির জন্য অপ্টিমাইজ করা হয় , যেখানে সার্ভো মোটরগুলিকে নিয়ন্ত্রিত, অভিযোজিত এবং নির্ভুলতা-চালিত গতিশীল অবস্থার জন্য অপ্টিমাইজ করা হয়।
উপযুক্ত প্রযুক্তি নির্বাচন করা শুধুমাত্র উচ্চতর কর্মক্ষমতাই নয়, সর্বোচ্চ তাপীয় স্থিতিশীলতা, শক্তির ব্যবহার এবং সিস্টেমের জীবনকালও নিশ্চিত করে।.
কম হার্ডওয়্যার খরচ
সরল ড্রাইভার
সহজ ইন্টিগ্রেশন
টিউনিং প্রয়োজনীয়তা হ্রাস
BLDC মোটরগুলি আদর্শ যেখানে বাজেটের দক্ষতা এবং নির্ভরযোগ্যতা চরম নির্ভুলতার প্রয়োজনকে ছাড়িয়ে যায়।
উচ্চতর আগাম বিনিয়োগ
উন্নত ড্রাইভ ইলেকট্রনিক্স
এনকোডার এবং ফিডব্যাক ইন্টিগ্রেশন
সফ্টওয়্যার কনফিগারেশন এবং টিউনিং
সার্ভো মোটর উৎপাদন নির্ভুলতা, স্ক্র্যাপ হ্রাস, গতি অপ্টিমাইজেশান, এবং অটোমেশন নির্ভরযোগ্যতার মাধ্যমে তাদের খরচ ন্যায্যতা দেয়.
অর্থনৈতিক বাস্তবতা:
BLDC মোটর কম্পোনেন্ট খরচ কমায় , সার্ভো মোটর অপারেশনাল এবং প্রক্রিয়া খরচ কমায়.
BLDC মোটর এর মধ্যে প্রভাবশালী:
কুলিং ফ্যান এবং ব্লোয়ার
বৈদ্যুতিক যানবাহন এবং স্কুটার
পাম্প এবং কম্প্রেসার
মেডিকেল ভেন্টিলেটর
পাওয়ার টুলস
ড্রোন এবং ইউএভি
এই অ্যাপ্লিকেশন মান:
উচ্চ গতি
উচ্চ দক্ষতা
কম্প্যাক্ট আকার
কম আওয়াজ
দীর্ঘ অপারেটিং চক্র
সার্ভো মোটর প্রয়োজনীয়:
শিল্প রোবোটিক্স
সিএনসি যন্ত্রপাতি
প্যাকেজিং অটোমেশন
সেমিকন্ডাক্টর সরঞ্জাম
মেডিকেল ইমেজিং ডিভাইস
টেক্সটাইল এবং প্রিন্টিং সিস্টেম
এই পরিবেশের চাহিদা:
সঠিক অবস্থান
সিঙ্ক্রোনাইজড অক্ষ
দ্রুত স্টার্ট-স্টপ চক্র
লোড-অ্যাডাপ্টিভ টর্ক
ধারাবাহিক পুনরাবৃত্তিযোগ্যতা
কার্যকরী পার্থক্য:
বিএলডিসি মোটর ক্রমাগত এবং দক্ষতার সাথে চলে । সার্ভো মোটর বুদ্ধিমত্তার সাথে এবং সুনির্দিষ্টভাবে চলে.
ইন্টিগ্রেশন ক্ষমতা এবং সিস্টেম স্কেলেবিলিটি আধুনিক গতি নিয়ন্ত্রণ ডিজাইনে একটি নিষ্পত্তিমূলক ভূমিকা পালন করে। লক্ষ্য একটি কমপ্যাক্ট এমবেডেড ডিভাইস বা একটি সম্পূর্ণ স্বয়ংক্রিয় মাল্টি-অক্ষ উত্পাদন লাইন তৈরি করা হোক না কেন, সার্ভো মোটর এবং BLDC মোটরগুলির মধ্যে পার্থক্যটি সিস্টেম ইন্টিগ্রেশন স্তরে বিশেষভাবে পরিষ্কার হয়ে যায় । যদিও উভয় প্রযুক্তিই ব্রাশবিহীন এবং ইলেকট্রনিকভাবে চালিত, তারা খুব ভিন্ন ইন্টিগ্রেশন পরিবেশ এবং স্কেলেবিলিটি চাহিদার জন্য ইঞ্জিনিয়ারড.
BLDC মোটরগুলি সহজ, নমনীয় এবং হার্ডওয়্যার-দক্ষ ইন্টিগ্রেশনের জন্য ডিজাইন করা হয়েছে । একটি স্ট্যান্ডার্ড BLDC সিস্টেম সাধারণত থাকে:
একটি ব্রাশবিহীন মোটর
একটি কমপ্যাক্ট ইলেকট্রনিক গতি নিয়ামক
ঐচ্ছিক হল সেন্সর বা সেন্সরহীন নিয়ন্ত্রণ
এই ন্যূনতম স্থাপত্যটি BLDC মোটরকে সহজেই এম্বেড করার অনুমতি দেয়:
ভোক্তা ডিভাইস
পোর্টেবল এবং ব্যাটারি চালিত সিস্টেম
চিকিৎসা যন্ত্র
পাম্প, পাখা, এবং কম্প্রেসার
বৈদ্যুতিক গতিশীলতা প্ল্যাটফর্ম
কমপ্যাক্ট ইলেকট্রনিক্স: BLDC ড্রাইভার ছোট, হালকা ওজনের এবং সরাসরি মোটর বা PCB-তে মাউন্ট করা সহজ।
কম সফ্টওয়্যার জটিলতা: নিয়ন্ত্রণ যুক্তি প্রধানত কম্যুটেশন এবং গতি নিয়ন্ত্রণের উপর ফোকাস করে।
উচ্চ ডিজাইনের স্বাধীনতা: BLDC মোটরগুলি কাস্টম হাউজিং, সিল করা ইউনিট বা ক্ষুদ্রাকৃতি সমাবেশগুলিতে একত্রিত করা যেতে পারে।
সহজ শক্তি অভিযোজন: তারা ডিসি সরবরাহ, ব্যাটারি এবং সাধারণ পাওয়ার কনভার্টার থেকে দক্ষতার সাথে কাজ করে।
এই কারণে, BLDC মোটরগুলি জন্য বিশেষভাবে উপযুক্ত OEM পণ্য একীকরণের , যেখানে আকার, খরচ এবং শক্তি দক্ষতা প্রাথমিক ডিজাইন ড্রাইভার।
BLDC স্কেলেবিলিটি প্রাথমিকভাবে পাওয়ার-ভিত্তিক । সিস্টেম স্কেল দ্বারা:
মোটর আকার এবং ঘূর্ণন সঁচারক বল বর্গ বৃদ্ধি
উচ্চ ভোল্টেজ মাত্রা ব্যবহার করে
সমান্তরাল পাওয়ার ইলেকট্রনিক্স
যাইহোক, একাধিক অক্ষ জুড়ে বিএলডিসি সিস্টেমগুলিকে স্কেল করা চ্যালেঞ্জগুলি উপস্থাপন করে। সিঙ্ক্রোনাইজেশন, সমন্বিত গতি এবং নির্ভুল প্রতিক্রিয়ার জন্য অতিরিক্ত বাহ্যিক নিয়ন্ত্রক প্রয়োজন , যা বড় আকারের অটোমেশন আর্কিটেকচারকে আরও জটিল করে তোলে।
BLDC স্কেলেবিলিটি শক্তি: যান্ত্রিক আকার এবং শক্তি পরিসীমা
BLDC স্কেলেবিলিটি সীমাবদ্ধতা: সমন্বিত বহু-অক্ষ বুদ্ধিমত্তা
সার্ভো মোটরগুলি কাঠামোগত, সফ্টওয়্যার-কেন্দ্রিক এবং নেটওয়ার্ক-চালিত ইন্টিগ্রেশনের জন্য তৈরি করা হয় । একটি সাধারণ সার্ভো সিস্টেমের মধ্যে রয়েছে:
উচ্চ কর্মক্ষমতা মোটর
উচ্চ-রেজোলিউশন এনকোডার বা সমাধানকারী
বুদ্ধিমান সার্ভো ড্রাইভ
যোগাযোগ এবং নিরাপত্তা ইন্টারফেস
সার্ভো সিস্টেমগুলি নির্বিঘ্নে সংহত করার জন্য ডিজাইন করা হয়েছে:
পিএলসি-নিয়ন্ত্রিত অটোমেশন লাইন
রোবোটিক্স প্ল্যাটফর্ম
সিএনসি যন্ত্রপাতি
সেমিকন্ডাক্টর এবং ইলেকট্রনিক্স উত্পাদন সরঞ্জাম
প্রমিত শিল্প ইন্টারফেস: EtherCAT, PROFINET, CANopen, Modbus, এবং অন্যান্য রিয়েল-টাইম ফিল্ডবাস।
নেটিভ পিএলসি এবং সিএনসি সামঞ্জস্যতা: সার্ভো ড্রাইভগুলি মোশন কন্ট্রোলারের সাথে সরাসরি যোগাযোগ করার জন্য তৈরি করা হয়েছে।
মডুলার আর্কিটেকচার: মোটর, ড্রাইভ এবং কন্ট্রোলার সংজ্ঞায়িত কর্মক্ষমতা ক্লাসের মধ্যে বিনিময়যোগ্য।
ইন্টিগ্রেটেড নিরাপত্তা ফাংশন: STO, SS1, SLS, এবং অন্যান্য কার্যকরী নিরাপত্তা বৈশিষ্ট্যগুলি সার্ভো ইকোসিস্টেমের মধ্যে তৈরি করা হয়েছে।
সার্ভো ইন্টিগ্রেশন একক ডিভাইসে নয়, পুরো মোশন নেটওয়ার্কগুলিতে ফোকাস করে , অনেক অক্ষ জুড়ে সুনির্দিষ্ট সমন্বয় সক্ষম করে।
সার্ভো সিস্টেমগুলি সহজাতভাবে পরিমাপযোগ্যতার জন্য ডিজাইন করা হয়েছে । তারা এর থেকে প্রসারিত করতে পারে:
একটি একক পজিশনিং অক্ষ
দ্বৈত-অক্ষ মডিউল সিঙ্ক্রোনাইজ করতে
জটিল মাল্টি-অক্ষ রোবোটিক এবং উত্পাদন কোষে
এর মাধ্যমে মাপযোগ্যতা অর্জন করা হয়:
নেটওয়ার্কযুক্ত ড্রাইভ
কেন্দ্রীভূত বা বিতরণ কন্ট্রোলার
প্যারামিটারাইজড মোশন প্রোফাইল
সফ্টওয়্যার-সংজ্ঞায়িত সম্প্রসারণ
নতুন অক্ষ যোগ করার জন্য নিয়ন্ত্রণ দর্শনকে পুনরায় ডিজাইন করার প্রয়োজন হয় না- শুধুমাত্র বিদ্যমান গতি নেটওয়ার্ককে প্রসারিত করা।
সার্ভো স্কেলেবিলিটি শক্তি: বুদ্ধিমান মাল্টি-অক্ষ সমন্বয়
সার্ভো স্কেলেবিলিটি সীমাবদ্ধতা: উচ্চতর প্রাথমিক সিস্টেম খরচ এবং প্রকৌশল গভীরতা
একীকরণের দৃষ্টিকোণ থেকে, পার্থক্যটি কৌশলগত:
বিএলডিসি মোটর পণ্যগুলির মধ্যে সর্বোত্তম সংহত করে.
সার্ভো মোটরগুলি সিস্টেমে সর্বোত্তম সংহত করে.
BLDC ইন্টিগ্রেশন জোর দেয়:
হার্ডওয়্যার সরলতা
কমপ্যাক্ট ফর্ম ফ্যাক্টর
স্থানীয় নিয়ন্ত্রণ
খরচ এবং শক্তি দক্ষতা
সার্ভো ইন্টিগ্রেশন জোর দেয়:
সফ্টওয়্যার ইন্টারঅপারেবিলিটি
নেটওয়ার্ক যোগাযোগ
মোশন সিঙ্ক্রোনাইজেশন
সিস্টেম-ব্যাপী মাপযোগ্যতা
BLDC মোটর প্রায়ই যান্ত্রিক এবং বৈদ্যুতিক স্তরে কাস্টমাইজ করা হয় :
খাদ নকশা
উইন্ডিং প্যারামিটার
হাউজিং জ্যামিতি
সংযোগকারী অভিযোজন
সম্প্রসারণের জন্য সাধারণত কন্ট্রোল ইলেকট্রনিক্সকে পুনরায় ডিজাইন করা প্রয়োজন.
সার্ভো মোটরগুলি প্রায়শই সফ্টওয়্যার এবং কনফিগারেশন স্তরে কাস্টমাইজ করা হয় :
মোশন বক্ররেখা
টর্ক সীমা
নিরাপত্তা যুক্তি
যোগাযোগ ম্যাপিং
সম্প্রসারণের জন্য সাধারণত হার্ডওয়্যার পুনরায় ডিজাইন করার পরিবর্তে মডিউল যোগ করা প্রয়োজন.
এটি সার্ভো সিস্টেমগুলিকে দীর্ঘমেয়াদী অটোমেশন প্ল্যাটফর্মের জন্য বিশেষভাবে উপযুক্ত করে তোলে , যেখানে উৎপাদন ক্ষমতা, নির্ভুলতা এবং মেশিনের কার্যকারিতা সময়ের সাথে বিকশিত হয়।
জন্য আধুনিক সার্ভো সিস্টেম তৈরি করা হয়েছে ইন্ডাস্ট্রি 4.0 এবং স্মার্ট ম্যানুফ্যাকচারিং পরিবেশের । তারা সমর্থন করে:
কেন্দ্রীভূত ডায়াগনস্টিকস
ভবিষ্যদ্বাণীমূলক রক্ষণাবেক্ষণ
রিয়েল-টাইম ডেটা অধিগ্রহণ
ক্লাউড এবং এমইএস সংযোগ
BLDC সিস্টেমগুলিকে সংযুক্ত করা যেতে পারে, তবে বহিরাগত নিয়ন্ত্রক বা গেটওয়ের প্রয়োজন হয়। অনুরূপ ডিজিটাল ইন্টিগ্রেশন অর্জনের জন্য সাধারণত
এইভাবে, সার্ভো মোটরগুলি স্বাভাবিকভাবেই ডিজিটালি অর্কেস্ট্রেটেড শিল্প ইকোসিস্টেমের সাথে ফিট করে , যখন BLDC মোটরগুলি স্বতন্ত্র বুদ্ধিমান ডিভাইসগুলিতে দক্ষতা অর্জন করে.
একটি ইন্টিগ্রেশন এবং স্কেলেবিলিটি দৃষ্টিকোণ থেকে:
BLDC মোটরগুলি উচ্চতর সহজতা প্রদান করে একীকরণ, কম্প্যাক্টনেস এবং পণ্য-স্তরের নমনীয়তার , যা এম্বেডেড, পোর্টেবল, এবং দক্ষতা-চালিত ডিজাইনের জন্য আদর্শ করে তোলে।
সার্ভো মোটরগুলি অতুলনীয় সিস্টেম ইন্টিগ্রেশন গভীরতা, সফ্টওয়্যার নিয়ন্ত্রণ এবং মাল্টি-অক্ষ স্কেলেবিলিটি অফার করে , যা এগুলিকে শিল্প অটোমেশন, রোবোটিক্স এবং উচ্চ-নির্ভুলতা উত্পাদন প্ল্যাটফর্মের জন্য অপরিহার্য করে তোলে।
সঠিক পছন্দ শুধুমাত্র কর্মক্ষমতা প্রয়োজনীয়তার উপর নির্ভর করে না, কিন্তু ভবিষ্যতের কাঠামো, সম্প্রসারণ লক্ষ্য এবং সমগ্র গতি সিস্টেমের বুদ্ধিমত্তা স্তরের উপর নির্ভর করে।.
BLDC মোটরগুলি এর কারণে ব্যতিক্রমী যান্ত্রিক নির্ভরযোগ্যতা প্রদান করে:
ব্রাশ নেই
ন্যূনতম ঘর্ষণ উপাদান
সরলীকৃত অভ্যন্তরীণ কাঠামো
সার্ভো সিস্টেমগুলি ব্যতিক্রমী প্রক্রিয়া নির্ভরযোগ্যতা প্রদান করে কারণ তারা করতে পারে:
অবিলম্বে ওভারলোড সনাক্ত
সঠিক অবস্থানগত প্রবাহ
যান্ত্রিক পরিধান জন্য ক্ষতিপূরণ
ওঠানামা লোড অধীনে স্থিতিশীল
এটি সার্ভো মোটরগুলিকে অপরিহার্য করে তোলে যেখানে ত্রুটি মার্জিনগুলি মাইক্রোন এবং মিলিসেকেন্ডে পরিমাপ করা হয়.
আমরা একটি BLDC মোটর নির্বাচন করি যখন অগ্রাধিকার হয়:
শক্তি দক্ষতা
ক্রমাগত ঘূর্ণন
লাইটওয়েট নির্মাণ
ন্যূনতম রক্ষণাবেক্ষণ সহ দীর্ঘ জীবন
খরচ-অপ্টিমাইজ করা গতি
আমরা একটি সার্ভো মোটর নির্বাচন করি যখন অগ্রাধিকার হয়:
যথার্থ অবস্থান
ক্লোজড-লুপ টর্ক কন্ট্রোল
উচ্চ গতিশীল প্রতিক্রিয়া
সমন্বিত গতি
শিল্প-গ্রেড অটোমেশন
ব্যবহারিক নির্দেশিকা:
যদি অ্যাপ্লিকেশনটির জন্য শ্যাফ্টটি সর্বদা কোথায় থাকে তা জানা প্রয়োজন , একটি সার্ভো মোটর সিস্টেম অপরিহার্য। যদি অ্যাপ্লিকেশনটির জন্য দক্ষ এবং নির্ভরযোগ্য ঘূর্ণনের প্রয়োজন হয় , একটি BLDC মোটর যথেষ্ট।
আধুনিক মোশন সিস্টেমগুলি সার্ভো আর্কিটেকচারের ভিতরে বিএলডিসি মোটরগুলিকে ক্রমবর্ধমানভাবে সংহত করে , একত্রিত করে:
দক্ষতা ব্রাশবিহীন মোটরের
বুদ্ধিমত্তা সার্ভো নিয়ন্ত্রণের
এই অভিন্নতা নতুনত্বকে চালিত করছে:
সহযোগী রোবট
স্মার্ট উত্পাদন
স্বায়ত্তশাসিত যানবাহন
মেডিকেল অটোমেশন
সেমিকন্ডাক্টর ফ্যাব্রিকেশন
ভবিষ্যত বিএলডিসি বনাম সার্ভো নয় - এটি সার্ভো ইকোসিস্টেমের মধ্যে বিএলডিসি.
| তুলনা দিক | সার্ভো মোটর | বিএলডিসি মোটর (ব্রাশহীন ডিসি মোটর) |
|---|---|---|
| মৌলিক সংজ্ঞা | একটি সম্পূর্ণ ক্লোজড-লুপ মোশন কন্ট্রোল সিস্টেম একটি মোটর, ফিডব্যাক ডিভাইস এবং সার্ভো ড্রাইভ সমন্বিত | একটি ব্রাশবিহীন বৈদ্যুতিক মোটর যা ক্রমাগত ঘূর্ণন তৈরি করতে ইলেকট্রনিক কম্যুটেশন ব্যবহার করে |
| সিস্টেম রচনা | মোটর + এনকোডার/রিজলভার + সার্ভো ড্রাইভ + নিয়ন্ত্রণ অ্যালগরিদম | মোটর + ইলেকট্রনিক ড্রাইভার (প্রতিক্রিয়া ঐচ্ছিক) |
| কন্ট্রোল টাইপ | ক্লোজড-লুপ কন্ট্রোল (রিয়েল-টাইম ফিডব্যাক এবং স্বয়ংক্রিয় সংশোধন) | সাধারণত ওপেন-লুপ বা আধা-বন্ধ-লুপ নিয়ন্ত্রণ |
| অবস্থান প্রতিক্রিয়া | সর্বদা অন্তর্ভুক্ত (উচ্চ-রেজোলিউশন এনকোডার বা সমাধানকারী) | ঐচ্ছিক (হল সেন্সরগুলি মূলত পরিবর্তনের জন্য, নির্ভুলতা নিয়ন্ত্রণ নয়) |
| অবস্থান নির্ভুলতা | খুব উচ্চ (মাইক্রোন-স্তরের অবস্থান, সুনির্দিষ্ট পুনরাবৃত্তিযোগ্যতা) | নিম্ন থেকে মাঝারি (বাহ্যিক এনকোডার ছাড়া সীমিত নির্ভুলতা) |
| গতি নিয়ন্ত্রণ | শূন্য গতি সহ সম্পূর্ণ গতি পরিসীমা জুড়ে অত্যন্ত সুনির্দিষ্ট | ভাল গতি নিয়ন্ত্রণ, ক্রমাগত অপারেশন জন্য অপ্টিমাইজ করা |
| টর্ক নিয়ন্ত্রণ | অত্যন্ত নির্ভুল ঘূর্ণন সঁচারক বল নিয়ন্ত্রণ , শক্তিশালী কম গতি এবং ধারণ ঘূর্ণন সঁচারক বল | উচ্চ দক্ষতা টর্ক আউটপুট, কিন্তু কম সুনির্দিষ্ট নিয়ন্ত্রণ |
| গতিশীল প্রতিক্রিয়া | খুব দ্রুত প্রতিক্রিয়া , উচ্চ ত্বরণ এবং হ্রাস ক্ষমতা | মাঝারি প্রতিক্রিয়া, মসৃণ ক্রমাগত গতির জন্য উপযুক্ত |
| লোড অভিযোজনযোগ্যতা | রিয়েল টাইমে লোড পরিবর্তনের জন্য স্বয়ংক্রিয়ভাবে ক্ষতিপূরণ দেয় | উন্নত কন্ট্রোলার ব্যবহার করা না হলে সীমিত লোড ক্ষতিপূরণ |
| কর্মদক্ষতা | উচ্চ দক্ষতা, কর্মক্ষমতা এবং গতিশীল নিয়ন্ত্রণের জন্য অপ্টিমাইজ করা | খুব উচ্চ দক্ষতা , বিশেষ করে ধ্রুব গতিতে |
| তাপ ব্যবস্থাপনা | সার্ভো ড্রাইভের মাধ্যমে উন্নত বর্তমান এবং তাপ ব্যবস্থাপনা | ব্রাশবিহীন কাঠামোর কারণে স্বাভাবিকভাবেই কম তাপ |
| সিস্টেমের জটিলতা | উচ্চ (টিউনিং, ফিডব্যাক ইন্টিগ্রেশন, এবং উন্নত ইলেকট্রনিক্স ইন্টিগ্রেশন, এবং উন্নত ইলেকট্রনিক্স প্রয়োজন) | নিম্ন থেকে মাঝারি (সহজ ইলেকট্রনিক্স এবং সহজ ইন্টিগ্রেশন) |
| খরচ স্তর | উচ্চ প্রাথমিক খরচ, উচ্চ সিস্টেম মান | কম হার্ডওয়্যার খরচ, খরচ কার্যকর সমাধান |
| রক্ষণাবেক্ষণ | খুব কম (কোন ব্রাশ নেই, বুদ্ধিমান সুরক্ষা) | খুব কম (কোন ব্রাশ নেই, সাধারণ গঠন) |
| সাধারণ অ্যাপ্লিকেশন | শিল্প রোবট, সিএনসি মেশিন, প্যাকেজিং সিস্টেম, চিকিৎসা সরঞ্জাম, সেমিকন্ডাক্টর মেশিন | ফ্যান, পাম্প, বৈদ্যুতিক যান, ড্রোন, পাওয়ার টুল, হোম অ্যাপ্লায়েন্সেস |
| প্রাথমিক শক্তি | নির্ভুলতা, বুদ্ধিমত্তা, এবং গতি নিয়ন্ত্রণ নির্ভুলতা | দক্ষতা, সরলতা, এবং ক্রমাগত ঘূর্ণন কর্মক্ষমতা |
| প্রাথমিক সীমাবদ্ধতা | উচ্চ সিস্টেম খরচ এবং সেটআপ জটিলতা | একটি সার্ভো সিস্টেম ছাড়া সীমিত অবস্থান নির্ভুলতা |
একটি সার্ভো মোটর এবং একটি BLDC মোটরের মধ্যে প্রকৃত পার্থক্য তামার উইন্ডিং বা চুম্বকের মধ্যে নয়, বরং নিয়ন্ত্রণ দর্শনে.
একটি BLDC মোটর একটি উচ্চ-দক্ষ গতির জেনারেটর.
একটি সার্ভো মোটর সিস্টেম একটি নির্ভুল-নিয়ন্ত্রিত গতি সমাধান.
এই পার্থক্য বোঝা সর্বোত্তম মোটর নির্বাচন, উচ্চতর সিস্টেম কর্মক্ষমতা, এবং দীর্ঘমেয়াদী অপারেশনাল সাফল্য নিশ্চিত করে।
একটি BLDC (Brushless DC) মোটর হল একটি বৈদ্যুতিক মোটর যা বৈদ্যুতিক শক্তিকে গতিতে রূপান্তর করতে ব্রাশের পরিবর্তে ইলেকট্রনিক কম্যুটেশন ব্যবহার করে, উচ্চ দক্ষতা এবং দীর্ঘ জীবন প্রদান করে।
একটি সার্ভো মোটর একটি সম্পূর্ণ মোশন কন্ট্রোল সিস্টেমকে বোঝায় - একটি মোটর, ফিডব্যাক ডিভাইস (যেমন একটি এনকোডার) এবং কন্ট্রোলার সহ - সুনির্দিষ্ট অবস্থান, গতি এবং টর্ক নিয়ন্ত্রণের জন্য ডিজাইন করা হয়েছে।
একটি BLDC মোটর মোটরের ধরন এবং গঠন বর্ণনা করে, যখন একটি সার্ভো মোটর ক্লোজড-লুপ ফিডব্যাক এবং সুনির্দিষ্ট গতির জন্য নিয়ন্ত্রণ সহ একটি সিস্টেমকে বর্ণনা করে।
হ্যাঁ - যখন একটি BLDC মোটর একটি উচ্চ-রেজোলিউশন এনকোডার এবং সার্ভো কন্ট্রোলারের সাথে একত্রিত হয়, তখন এটি একটি সার্ভো মোশন কন্ট্রোল সিস্টেমের অংশ হয়ে যায়।
একটি কাস্টমাইজড BLDC মোটর আকার, শক্তি, এনকোডার সেটআপ এবং শ্যাফ্ট ডিজাইনে আপনার অ্যাপ্লিকেশনের নির্দিষ্ট চাহিদার সাথে মেলে।
সবসময় নয়—সার্ভো সিস্টেমগুলি এসি সিঙ্ক্রোনাস মোটর ব্যবহার করতে পারে—কিন্তু অনেক আধুনিক সার্ভো দক্ষতা এবং গতিশীল প্রতিক্রিয়ার জন্য BLDC মোটরের উপর ভিত্তি করে তৈরি।
এই প্রশ্নটি প্রায়ই সার্ভো প্রযুক্তির সাথে বিভ্রান্ত হয়; একটি BLDC মোটর ক্রমাগত দক্ষ ঘূর্ণনের উপর ফোকাস করে, যেখানে একটি সার্ভো সিস্টেম সুনির্দিষ্ট অবস্থান/গতি নিয়ন্ত্রণ প্রদান করে।
ক্লোজড-লুপ কন্ট্রোল ক্রমাগত লক্ষ্যের বিপরীতে প্রকৃত অবস্থানের তুলনা করে এবং যথার্থতার জন্য রিয়েল টাইমে মোটর আউটপুট সামঞ্জস্য করে।
স্ট্যান্ডার্ড BLDC মোটর সাধারণত ওপেন-লুপে বা ন্যূনতম প্রতিক্রিয়া সহ চালানো হয়; এনকোডারের মত প্রতিক্রিয়া ঐচ্ছিক যদি না একটি সার্ভো হিসাবে ব্যবহার করা হয়।
একটি কাস্টমাইজড BLDC মোটরে একটি এনকোডার যোগ করা সঠিক গতি এবং অবস্থান প্রতিক্রিয়া সক্ষম করে, এটি নির্ভুল অ্যাপ্লিকেশনগুলিতে ব্যবহার করার অনুমতি দেয়।
বিএলডিসি মোটর সাধারণত ক্রমাগত অপারেশনে খুব উচ্চ দক্ষতা প্রদান করে; servos গতিশীল নির্ভুলতা অগ্রাধিকার, যা উচ্চ শিখর স্রোত জড়িত হতে পারে.
হ্যাঁ, একটি BLDC মোটর কাস্টমাইজ করা—যেমন ফিডব্যাক এবং কন্ট্রোল ফিচার যোগ করা—রোবোটিক্সে মোশন পারফরম্যান্সকে উল্লেখযোগ্যভাবে উন্নত করতে পারে।
নির্ভুল সিএনসি মেশিন, রোবোটিক অস্ত্র এবং স্বয়ংক্রিয় সিস্টেম যেগুলির সঠিক অবস্থান এবং গতি নিয়ন্ত্রণের প্রয়োজন সার্ভো সিস্টেমগুলি থেকে বেশি উপকৃত হয়।
BLDC মোটর - কাস্টমাইজড সংস্করণ সহ - তাদের দক্ষতা, স্থায়িত্ব এবং নিয়ন্ত্রণযোগ্যতার জন্য EV অ্যাপ্লিকেশনগুলিতে ব্যাপকভাবে ব্যবহৃত হয়।
সাধারণ বিকল্পগুলির মধ্যে শাফটের দৈর্ঘ্য/ব্যাস, এনকোডারের ধরন, হাউজিং ডিজাইন, গিয়ারবক্স ইন্টিগ্রেশন এবং ড্রাইভারের সামঞ্জস্য রয়েছে।