
Հայերեն
Դիտումներ՝ 0 Հեղինակ՝ Կայքի խմբագիր Հրապարակման ժամանակը՝ 2025-04-27 Ծագում. Կայք
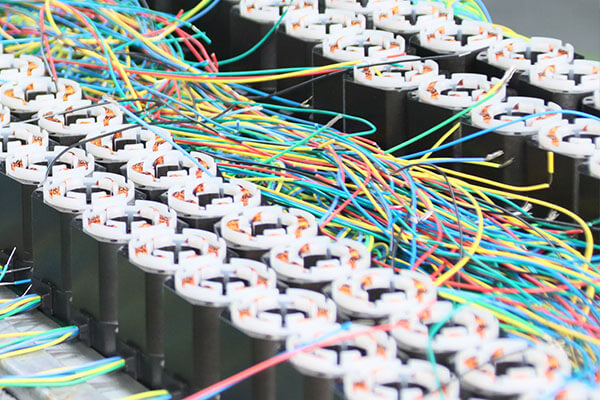
Անխոզանակ DC (BLDC) շարժիչի և Brushed DC շարժիչի միջև տարբերությունը հասկանալը կարևոր է հատուկ ծրագրերի համար ճիշտ շարժիչ ընտրելու համար: Երկու տեսակներն էլ ծառայում են նույն հիմնարար նպատակին՝ էլեկտրական էներգիան վերածելով մեխանիկական շարժման, բայց դրանք զգալիորեն տարբերվում են շինարարության, շահագործման, արդյունավետության և կիրառման համապատասխանության մեջ:
Խոզանակով DC շարժիչը ներառում է հետևյալ հիմնական բաղադրիչները.
Ստատոր. Ապահովում է անշարժ մագնիսական դաշտ՝ օգտագործելով մշտական մագնիսներ կամ դաշտային ոլորուններ:
Պտտվող կծիկ, որը կրում է հոսանքը:
Խոզանակներ. ածխածնային կամ գրաֆիտային տարրեր, որոնք ֆիզիկապես շփվում են կոմուտատորի հետ:
Կոմուտատոր՝ մեխանիկական պտտվող անջատիչ, որը փոխում է ընթացիկ ուղղությունը՝ շարժիչը պտտվող պահելու համար:
Խոզանակները և կոմուտատորը մշտական մեխանիկական շփման մեջ են, ինչը թույլ է տալիս էլեկտրական հոսանքին հասնել պտտվող խարիսխին:
BLDC շարժիչում.
Ստատոր. Պարունակում է ոլորուններ, որոնք սնուցվում են էլեկտրոնային եղանակով:
Ռոտոր: Պարունակում է մշտական մագնիսներ և պտտվում է առանց ֆիզիկական էլեկտրական շփման:
Էլեկտրոնային կարգավորիչ. փոխարինում է խոզանակներին և կոմուտատորին, էլեկտրոնային եղանակով հոսանք անցնելով ստատորի պարույրների միջով:
Այս դիզայնը վերացնում է մաշվածության մեխանիկական մասերը, ինչպիսիք են խոզանակները և կոմուտատորները:
Խոզանակով DC շարժիչի աշխատանքը հիմնված է Լորենցի ուժի օրենքի վրա, որը նշում է, որ մագնիսական դաշտում տեղադրված հոսանք կրող հաղորդիչը մեխանիկական ուժ է զգում: Ահա մանրամասն քայլ առ քայլ բացատրությունը.
Երբ DC լարումը կիրառվում է շարժիչի տերմինալների վրա, հոսանքը վրձինների միջով հոսում է կոմուտատորի մեջ և այնուհետև խարիսխների ոլորունների մեջ:
Ոլորունների միջով հոսող հոսանքն առաջացնում է մագնիսական դաշտ ռոտորի շուրջ: Այս դաշտը փոխազդում է ստատորի մագնիսական դաշտի հետ։ Մագնիսական դաշտերի բնույթով պայմանավորված՝ ստատորի դաշտի և ռոտորի դաշտի փոխազդեցությունը առաջացնում է ուժ, որը ձգտում է մղել ռոտորը:
Ֆլեմինգի ձախ ձեռքի կանոնի համաձայն, հաղորդիչների փորձած ուժը ստեղծում է ոլորող մոմենտ, որը հանգեցնում է ռոտորի պտտմանը: Պտտման ուղղությունը կախված է կիրառվող լարման բևեռականությունից:
Երբ ռոտորը պտտվում է, կոմուտատորը անընդհատ փոխում է հոսանքի ուղղությունը ռոտորի ոլորունների միջով ճիշտ ճիշտ պահերին: Այս միացումը ապահովում է, որ ոլորող մոմենտների ուղղությունը մնում է հետևողական և պահպանում է ռոտորի պտտումը նույն ուղղությամբ:
Պտտվող ռոտորային լիսեռը ապահովում է մեխանիկական էներգիա, որը կարող է օգտագործվել բեռ վարելու համար, ինչպիսիք են անիվները, օդափոխիչները, պոմպերը կամ ցանկացած մեխանիկական սարք:
Ուղղակի էլեկտրական կոնտակտ. խոզանակները պահպանում են ֆիզիկական շփումը կոմուտատորի հետ՝ թույլ տալով պարզ էլեկտրական կառավարում, բայց նաև ժամանակի ընթացքում առաջացնելով մեխանիկական մաշվածություն:
Ինքնափոխում. Կոմուտատորը և խոզանակները աշխատում են միասին՝ ապահովելու, որ յուրաքանչյուր ռոտորի կծիկի հոսանքը ճիշտ պահին հակադարձվի՝ շարունակական պտույտ առաջացնելու համար:
Բարձր մեկնարկային ոլորող մոմենտ. Վրձինացված DC շարժիչները կարող են զգալի ոլորող մոմենտ արտադրել կանգառից՝ դրանք հարմարեցնելով արագ արագացման կարիք ունեցող ծրագրերի համար:
Շարժիչի միջով ընթացիկ ուղին հետևյալն է.
Հոսանքը հոսում է էլեկտրամատակարարումից դեպի դրական խոզանակ:
Խոզանակը հոսանքը փոխանցում է կոմուտատորի հատվածին:
Ընթացիկը մտնում է ռոտորային կծիկ և անցնում ոլորուն միջով:
Ռոտորի դաշտի և ստատորի դաշտի մագնիսական փոխազդեցությունը առաջացնում է պտտվող ուժ։
Երբ ռոտորը պտտվում է, կոմուտատորը ավտոմատ կերպով փոխում է հոսանքի ուղղությունը՝ պահպանելու պտտվող շարժումը:
Հոսանքը կոմուտատորի միջոցով դուրս է գալիս դեպի բացասական վրձին և վերադառնում է էներգիայի աղբյուր:
Այս շարունակական անջատումը Brushed DC շարժիչի աշխատանքի սիրտն է:
Այն BLDC շարժիչը գործում է էլեկտրամագնիսական ինդուկցիայի սկզբունքով: Ահա թե ինչպես է այն աշխատում քայլ առ քայլ.
Էլեկտրոնային կարգավորիչը հաջորդականությամբ ակտիվացնում է ստատորի հատուկ ոլորունները՝ ստեղծելով պտտվող մագնիսական դաշտ ստատորի շուրջ: Այս էներգիայի ժամանակն ու հաջորդականությունը հիմնված են ռոտորի դիրքի վրա, որը կարող է զգալ Hall սենսորների միջոցով կամ եզրակացնել հետևի EMF-ից:
Ռոտորի վրա մշտական մագնիսները ձգվում և վանվում են ստատորի կողմից առաջացած էլեկտրամագնիսական դաշտերով: Այս շարունակական ձգողականությունը և վանող ուժը ստիպում են ռոտորին պտտվել ստատորի պտտվող մագնիսական դաշտից հետո:
Մեխանիկական խոզանակների և կոմուտատորի փոխարեն, BLDC շարժիչներն օգտագործում են էլեկտրոնային կոմուտացիա: Էլեկտրոնային կարգավորիչը միացնում է հոսանքը ստատորի տարբեր ոլորուններին ճիշտ պահին՝ մշտական պտույտը պահպանելու համար: Սա հանգեցնում է.
Սահուն գործողություն
Բարձր արդյունավետություն
Նվազագույն մեխանիկական մաշվածություն
Սենսորների վրա հիմնված BLDC շարժիչներ , Hall-էֆեկտի սենսորները հայտնաբերում են ռոտորի ճշգրիտ դիրքը: Այս արձագանքը թույլ է տալիս կարգավորիչին կարգավորել ստատորի ոլորունների էներգիան՝ օպտիմալացնելով աշխատանքը, արդյունավետությունը և ոլորող մոմենտը:
Առանց սենսորային BLDC շարժիչներում ռոտորի դիրքը գնահատվում է՝ չափելով հետևի էլեկտրաշարժիչ ուժը (ետ-EMF), որն արտադրվում է առանց սնուցման ոլորունների մեջ՝ այդպիսով վերացնելով ֆիզիկական սենսորների անհրաժեշտությունը:
BLDC շարժիչներում կոմուտացիան վերահսկելու տարբեր մեթոդներ կան.
Տարածված է բազմաթիվ արդյունաբերական ծրագրերում:
Շարժիչի ոլորունների վրա կիրառվող լարումը հետևում է trapezoidal ալիքի ձևին:
Առաջարկում է վերահսկման պարզ մեթոդ՝ արդյունավետ ոլորող մոմենտ արտադրությամբ:
Կիրառվող լարումը հետևում է սինուսային ալիքի օրինակին:
Ապահովում է ավելի սահուն պտույտ և ավելի ցածր պտտվող պտույտ:
Իդեալական է այնպիսի ծրագրերի համար, որոնք պահանջում են հանգիստ աշխատանք, ինչպիսիք են բժշկական սարքերը և բարձրակարգ օդափոխիչները:
Ընդլայնված մեթոդ, որը ներառում է բարդ ալգորիթմներ:
Ձեռք է բերում օպտիմալ ոլորող մոմենտ և առավելագույն արդյունավետություն բոլոր աշխատանքային արագություններում:
Օգտագործվում է բարձր արդյունավետության համակարգերում, ինչպիսիք են էլեկտրական մեքենաները և ռոբոտաշինությունը:
Շատ BLDC շարժիչները եռաֆազ շարժիչներ են, ինչը նշանակում է, որ դրանք ունեն երեք շարք ոլորուններ, որոնք էներգիա են ստանում հաջորդականությամբ: Ահա թե ինչպես է գործում տիպիկ եռաֆազ BLDC շարժիչը.
Ա-ի փուլը լարվում է. ռոտորը հավասարեցվում է մագնիսական դաշտին, որն առաջանում է Ա փուլի կողմից:
Փուլ B էներգիա. ռոտորը շարժվում է դեպի B փուլի մագնիսական դաշտը:
C փուլը միացված է. ռոտորը շարունակում է պտտվել՝ հետևելով մագնիսական դաշտին:
Հերթականությունը կրկնվում է՝ ապահովելով շարունակական պտույտ։
Այս հաջորդականության ճշգրիտ կառավարումը շատ կարևոր է շարժիչի սահուն և արդյունավետ աշխատանքի պահպանման համար:
| առանձնահատկությունը | Brushed DC Motor | BLDC Motor |
|---|---|---|
| Արդյունավետություն | Չափավոր (վրձինների շփման պատճառով կորուստներ) | Բարձր (խոզանակներից շփում չկա) |
| Տեխնիկական սպասարկում | Սովորական (խոզանակի և կոմուտատորի կրում) | Նվազագույն (առանց փոխարինման վրձինների) |
| Կյանքի տևողությունը | Ավելի կարճ (սահմանափակված է խոզանակի կյանքով) | Ավելի երկար (ավելի քիչ մեխանիկական մաշվածություն) |
| Աղմուկ | Ավելի աղմկոտ (խոզանակի շփում և աղեղ) | Ավելի հանգիստ (սահուն էլեկտրոնային կոմուտացիա) |
| Նախնական արժեքը | Ստորին | Ավելի բարձր |
| Վերահսկողության բարդություն | Պարզ (ուղղակի լարման հսկողություն) | Համալիր (պահանջվում է էլեկտրոնային վերահսկիչ) |
| Մոմենտ և արագության վերահսկում | Հեշտ է հիմնական վերահսկումներով | Ընդլայնված, ճշգրիտ վերահսկողություն հասանելի |
| կայծը | Այո (խոզանակի կոնտակտ) | Ոչ (մեխանիկական շփում չկա) |
Ավտոմոբիլային մեկնարկիչներ
Էլեկտրական սափրիչներ
Փոքր կենցաղային տեխնիկա
Խաղալիքներ
Դյուրակիր գայլիկոններ
Խոզանակով շարժիչները նախընտրելի են, որտեղ ընդունելի են ցածր արժեքը, պարզությունը և չափավոր կյանքի տևողությունը:
Էլեկտրական մեքենաներ (EVs)
Համակարգչի հովացման երկրպագուներ
Արդյունաբերական ավտոմատացում (CNC մեքենաներ, ռոբոտաշինություն)
Անօդաչու թռչող սարքեր և անօդաչու թռչող սարքեր
Բժշկական սարքեր
BLDC շարժիչները իդեալական են այնպիսի ծրագրերի համար, որոնք պահանջում են երկար կյանք, բարձր արդյունավետություն և ճշգրիտ կառավարում:
Պարզ գործողություն և վերահսկում
Ավելի ցածր նախնական արժեքը
Բարձր մեկնարկային ոլորող մոմենտ
Պահանջում է կանոնավոր սպասարկում
Ավելի կարճ գործառնական ժամկետ
Առաջացնում է էլեկտրական աղմուկ և կայծեր
Բարձր արդյունավետություն և հուսալիություն
Երկար գործառնական կյանք՝ քիչ սպասարկումով
Կոմպակտ չափս՝ հզորության բարձր խտությամբ
Հանգիստ և հանգիստ շահագործում
Ավելի բարձր սկզբնական արժեք
Պահանջում է կառավարման բարդ համակարգեր
Ընտրությունը միջեւ ա BLDC շարժիչը և խոզանակով DC շարժիչը լիովին կախված են կիրառման հատուկ պահանջներից.
Ընտրեք խոզանակով DC շարժիչ ծախսերի համար զգայուն, ցածր պահանջարկ ունեցող նախագծերի համար, որտեղ ընդունելի է չափավոր կատարողականություն:
Ընտրեք BLDC շարժիչ բարձր արդյունավետության, ճշգրտությամբ կառավարվող և երկարաժամկետ օգտագործման համար, որտեղ արդյունավետությունն ու հուսալիությունը կարևոր են:
Ամփոփելով, մինչդեռ երկուսն էլ BLDC շարժիչները և վրձինացված DC շարժիչները էլեկտրական էներգիան փոխակերպում են մեխանիկական էներգիայի, նրանք դա անում են սկզբունքորեն տարբեր մեթոդների միջոցով, որոնք ազդում են դրանց կատարման, պահպանման, արդյունավետության և կիրառման շրջանակի վրա: Այս տարբերությունների ըմբռնումը շատ կարևոր է շարժիչի ընտրության համար, որը լավագույնս համապատասխանում է ձեր նախագծի պահանջներին:

 |
 |
 |
 |
 |


