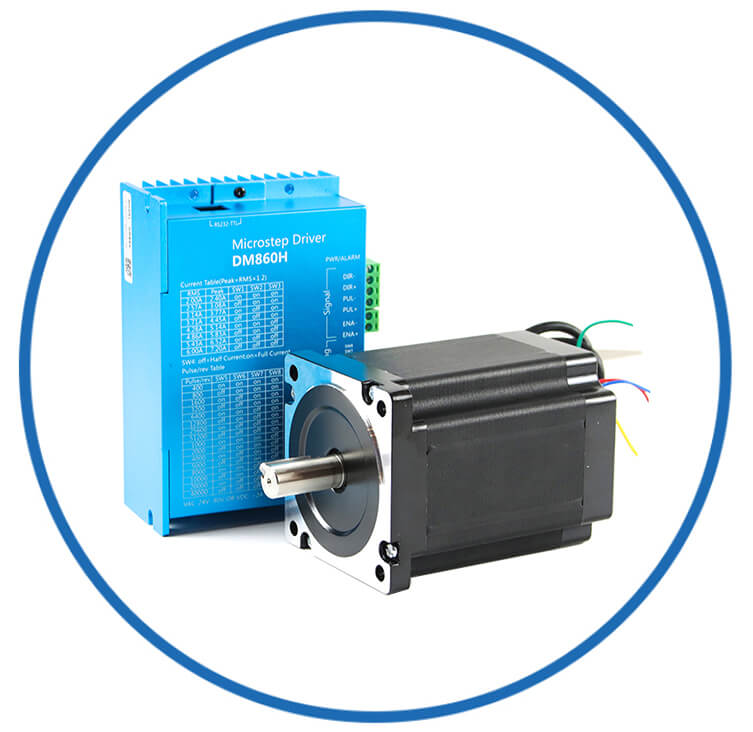
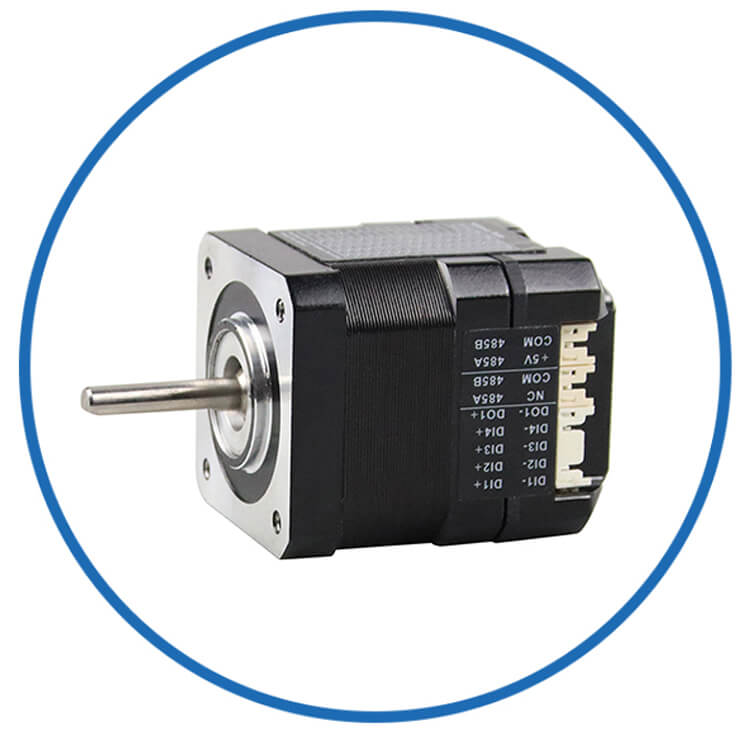
זרם: 3A
התנגדות: 1.4Ω
השראות פאזה: 4.5mH
מומנט מדורג: 2.2Nm (311.55oz.in)
מקודד: 1000ppr / 17bit / 15bit
JKISC57-R4A3 עם תיבת הילוכים תולעת
Jkongmotor
נמה 23-57 מ'מ
סוג דופק, RS485 ModBus, רשת CANopen
10 יחידות
| זְמִינוּת: | |
|---|---|
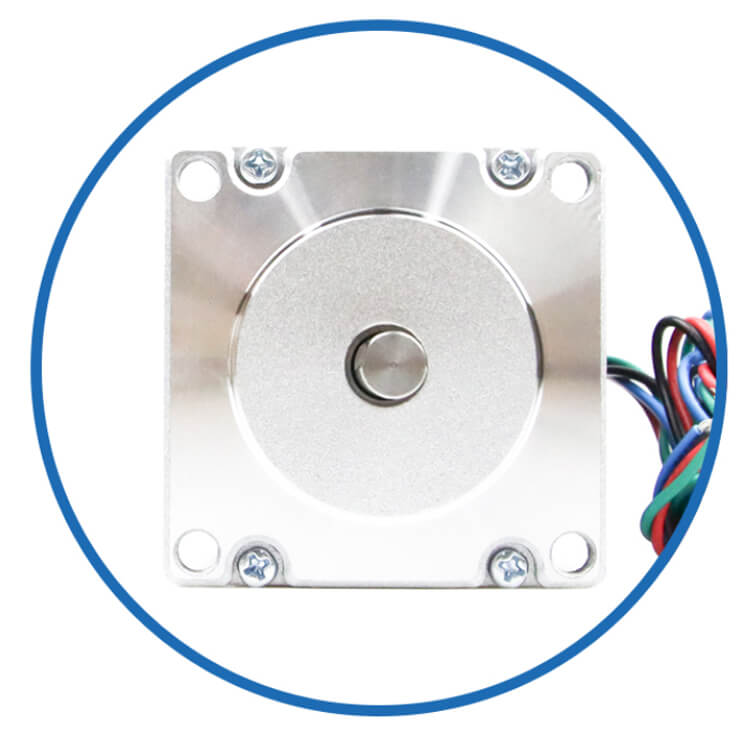
ה-JKISC57-R4A3 הוא מנוע צעד משולב בלולאה סגורה של 2.2 N·m NEMA 23 הכולל תקשורת RS485, משוב מקודד ומנהל התקן מובנה. המפרטים שלו כוללים זרם פאזה של 3 A, התנגדות של 1.4 Ω והשראות של 4.5 mH, עם זווית צעד של 1.8°. אורך הגוף של המנוע הוא 102.5 מ'מ ומשקלו כ-1.3 ק'ג, מה שהופך אותו למתאים למערכות אוטומציה בעומס גבוה יותר. אפשרויות מקודד משולבות כוללות משוב של 1000 PPR, 17 סיביות ו-15 סיביות. תקשורת RS485 מאפשרת שילוב נוח במערכות בקרת תנועה ברשת ובציוד רב צירי. עבור יישומים הדורשים הפחתת מהירות נוספת, ניתן להתאים את המנוע לתיבת הילוכים NMRV30 עם יחס של 5-80. שימושים טיפוסיים כוללים מסועים, מכונות אריזה, מיקום סיבובי, מזינים וציוד אוטומציה OEM. לדרישות נוספות של מנוע צעד סרוו משולבים, אנא פנה אלינו!!!
סוג: מנוע סרוו משולב Nema23 עם תיבת הילוכים תולעת
שם הדגם: JKISC57-R4A3
שלב: 2
זווית צעד: 1.8 מעלות
זרם: 3A
התנגדות: 1.4Ω±10% (20℃)
השראות: 4.5mH±20% (1kHz 1V RMS)
מומנט אחיזה: 2.2Nm (311.55oz.in)
מקודד: 1000ppr / 17Bit / 15Bit
שיטת בקרה: RS485 (CANopen, Pluse אופציונלי)
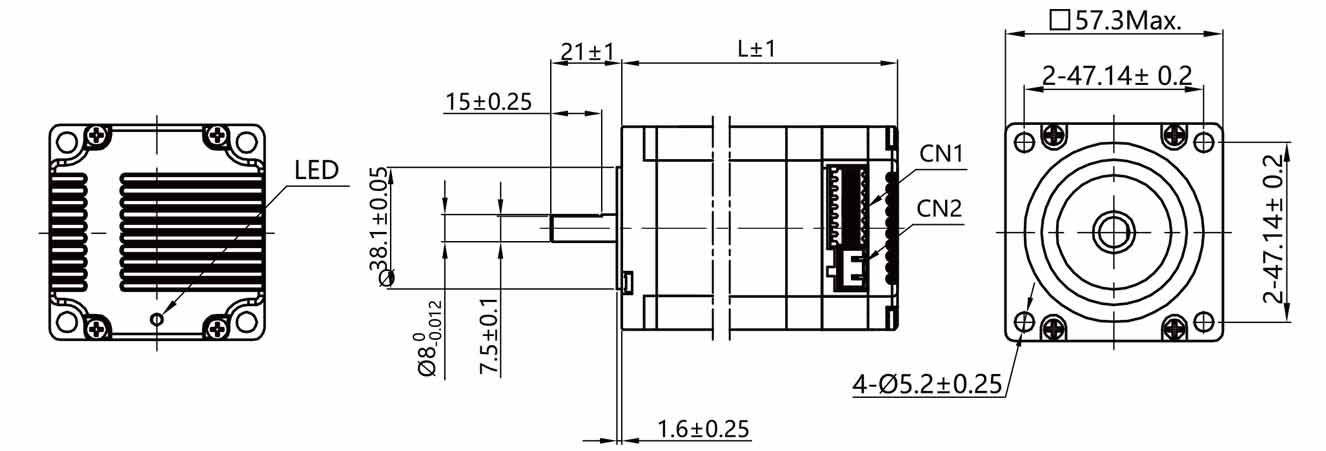
גודל מסגרת: Nema 23 (57x57 מ'מ)
אורך גוף: 102 מ'מ
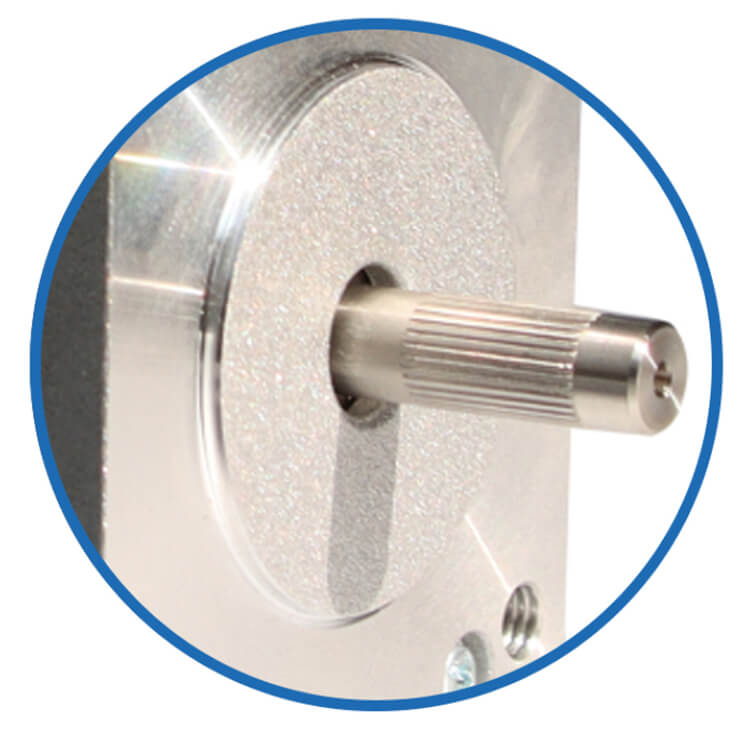
קוטר פיר: 8 מ'מ
אורך פיר: 21 מ'מ
Cortex-M4 core בקר מיקרו 32 סיביות בעל ביצועים גבוהים
תדר תגובת הדופק הגבוה ביותר יכול להגיע ל-200KHz
פונקציית הגנה מובנית, המבטיחה למעשה שימוש בטוח במכשיר
ויסות זרם אינטליגנטי להפחתת רעידות, רעש וייצור חום
אימוץ התנגדות פנימית נמוכה MOS, החימום מופחת ב-30% בהשוואה למוצרים רגילים
טווח מתח: DC12V-36V
עיצוב משולב עם מנוע הנעה משולב, התקנה קלה, טביעת רגל קטנה וחיווט פשוט
מצויד בפונקציית חיבור נגד הפוך
סוג דופק
סוג רשת RS485 MODbus RTU
סוג רשת CANopen
סוג עמיד למים: IP30, IP54, IP65, אופציונלי
ציוד רפואי, הובלה לוגיסטית, אוטומציה תעשייתית, מכונות טקסטיל, לייזר, ציור, תעשיית מרכיבי הרפואה הסינית המסורתית וכו'
| מפרט חשמלי | ||
| סוג מוצר |
/ | מנוע סרוו צעד משולב Nema 23 עם תיבת הילוכים תולעת |
| שם הדגם | / | JKISC57-R4A3 |
| שָׁלָב | שָׁלָב | 2 |
| זווית צעד | ° | 1.8 |
| נוֹכְחִי | א | 3.0 |
| הִתנַגְדוּת | Ω | 1.4 |
| הַשׁרָאוּת | mH | 4.5 |
| מומנט מדורג | נ'מ | 2.2 |
| גובה כולל | מ'מ | 102 |
| קוֹדַאִי |
/ | 1000ppr / 17Bit / 15Bit |
| מחלקת בידוד | / | ב |
| פרמטרים של דרייבר |
מינימום | מדורג | מקסימום |
| מתח כניסה (V) |
16 | 24 | 48 |
| מתח כניסה לוגי (V) | 5 | 5 | 24 |
| זרם כניסה לוגי (mA) | 10 | 10 | 50 |
| תדר דופק (KHz) | 200 |
| סְבִיבָה | פרמטרים |
| שיטת קירור | קירור טבעי או מאולץ |
| בַּקָשָׁה | הימנע מאבק, שמן וגזים מאכלים; להתרחק מציוד יצירת חום אחר; לאסור נוכחות של גזים דליקים ואבק מוליך. |
| טמפרטורת הפעלה | 0℃ ~ +50℃ |
| לחות סביבתית | ≤85%RH (ללא עיבוי) |
| רעידות | מקסימום 5.9 מ'ר/ש'ר |
| טמפרטורת אחסון | -25℃ ~ +70℃ |
| צֶבַע | שֵׁם | פוּנקצִיָה |
| יָרוֹק | PWR | מחוון כוח |
| אָדוֹם | א.ל.מ | מחוון אזעקה |
| נמלים | פִּין | שם הנמל | תֵאוּר |
| CN1 | 1 | DI1+ | אות קלט דיגיטלי |
| 2 | DI1- |
||
| 3 | DI2+ | אות קלט דיגיטלי | |
| 4 | DI2- |
||
| 5 | DI3+ | אות קלט דיגיטלי | |
| 6 | DI3- |
||
| 7 | DI4+ | אות קלט דיגיטלי | |
| 8 | DI4- | ||
| 9 | DO1+ | אות פלט דיגיטלי | |
| 10 | DO1- |
||
| 11 | DO2+ |
אות פלט דיגיטלי | |
| 12 | DO2- |
||
| 13 | 485A |
אות פונקציונלי |
|
| 14 | 485B | ||
| 15 | 485A |
||
| 16 | 485B | ||
| CN2 |
1 | DC+ | חיבור חשמל |
| 2 | זֶרֶם יָשָׁר- |
| פִּין | שם הנמל | תֵאוּר |
| 1 | SW1 | חלוקת משנה של הגדרות |
| 2 | SW2 |
|
| 3 | SW3 |
|
| 4 | SW4 |
|
| 5 | SW5 |
הגדרת כיוון סיבוב המנוע |
| לְסַעֵף | SW1 | SW2 |
SW3 |
SW4 |
| 200 | כבוי |
כבוי |
כבוי |
כבוי |
| 400 | עַל |
כבוי |
כבוי |
כבוי |
| 800 | כבוי |
עַל |
כבוי |
כבוי |
| 1600 | עַל |
עַל |
כבוי |
כבוי |
| 3200 | כבוי |
כבוי |
עַל |
כבוי |
| 6400 | עַל |
כבוי |
עַל |
כבוי |
| 12800 | כבוי |
עַל |
עַל |
כבוי |
| 25600 |
עַל |
עַל |
עַל |
כבוי |
| 1000 | כבוי |
כבוי |
כבוי |
עַל |
| 2000 | עַל |
כבוי |
כבוי |
עַל |
| 4000 | כבוי |
עַל |
כבוי |
עַל |
| 5000 | עַל |
עַל |
כבוי |
עַל |
| 8000 | כבוי |
כבוי |
עַל |
עַל |
| 10000 | עַל |
כבוי |
עַל |
עַל |
| 20000 | כבוי |
עַל |
עַל |
עַל |
| 25000 | עַל |
עַל |
עַל |
עַל |
המשתמש יכול להגדיר את כיוון סיבוב המנוע באמצעות SW5, הפועל יחד עם אות הבקרה DIR. שינוי הגדרת SW5 או אות בקרת DIR יכול לשנות את כיוון סיבוב המנוע הנוכחי.
| הוראות הגעה | SW5 | DIR |
| CW | כבוי | רמה נמוכה |
| CCW | עַל | רמה נמוכה |
| CCW | כבוי | רמה גבוהה או מושעה |
| CW | עַל | רמה גבוהה או מושעה |

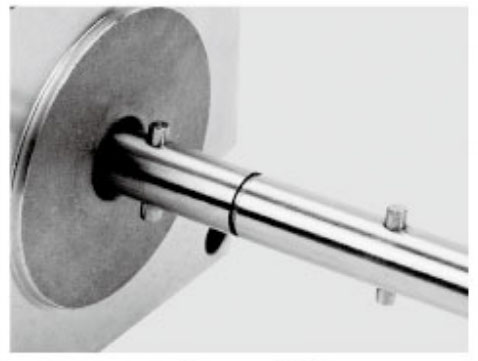
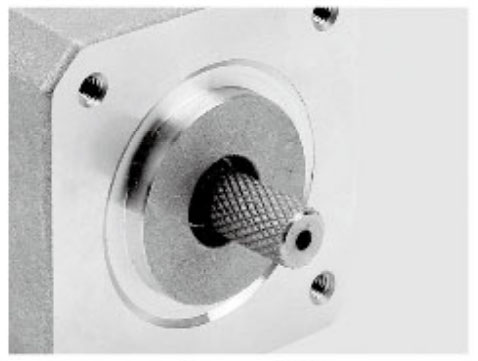
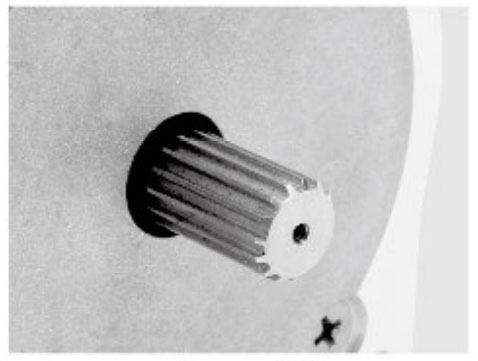
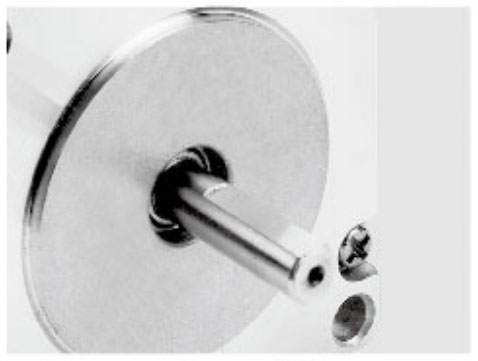
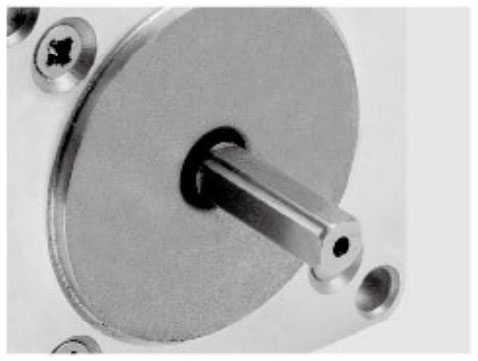
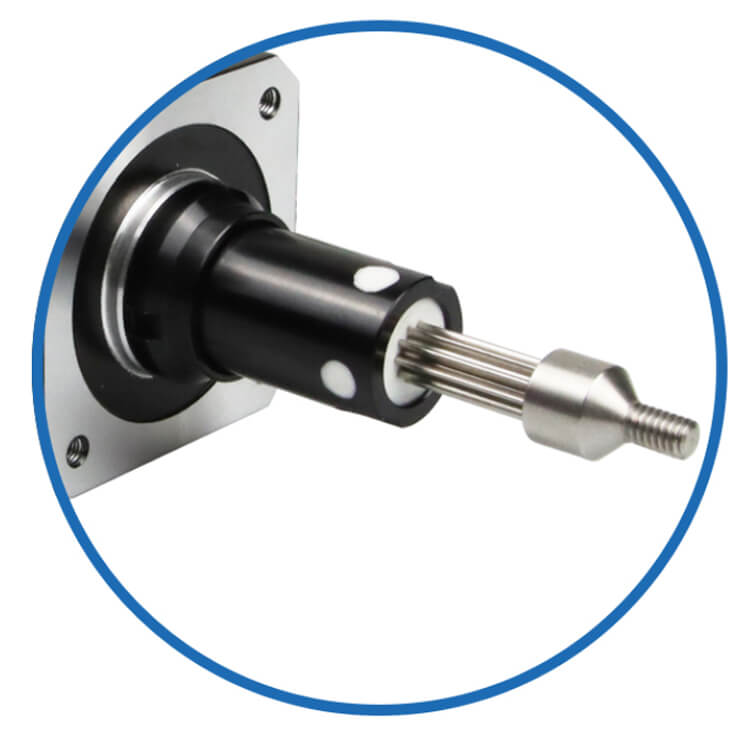
גלגלות מתכת
גלגלת פלסטיק
צִיוּד
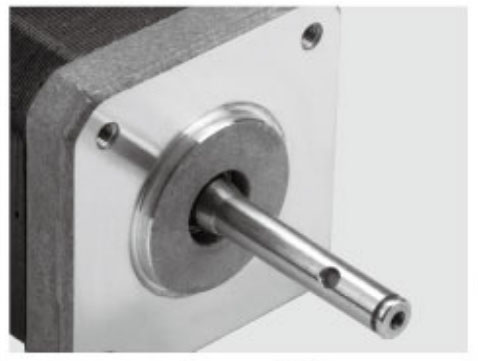
פין פיר
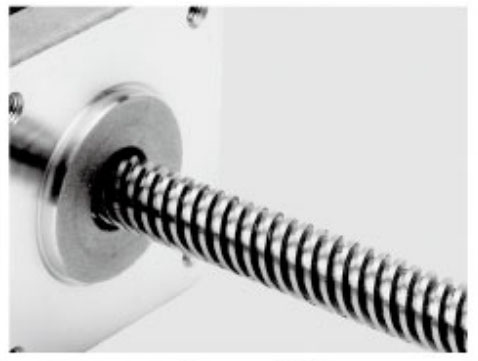
פיר מושחל
מתקן לוח
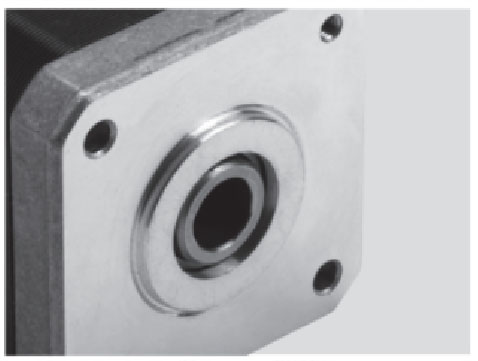
פיר חלול
פיר מושחל
מתקן לוח
דירת יחיד
שטוח כפול
פיר מפתח
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
![]() |
| כבלים | אוגנים | פִּיר | בורג עופרת | מקודדים | בַּלָמִים | תֵבַת הִלוּכִים | ערכות מנוע | דרייברים מובנים | יותר מותאם אישית |
לבקרת כיוון הדופק, ראה [בקרת כיוון הדופק JKISC57-P4A3 ].
לבקרת CANopen, ראה [CANopen CANbus Control JKISC57-C4A3 ].
סרוו צעד סטנדרטי, ראה [מנוע צעד-סרוו משולב JKISC57-R4A3 ].
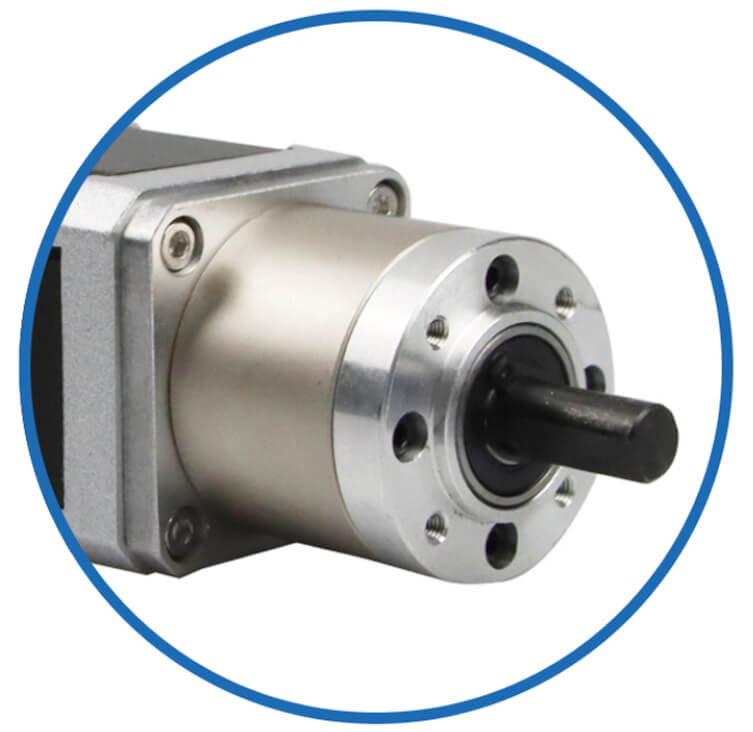
עם תיבת הילוכים פלנטרית, ראה [JKISC57-R1A3 צעד-סרוו משולב עם תיבת הילוכים פלנטרית דיוק גבוהה ].
עם בורג כדורי, ראה [JKISC57-R1A3 צעד-סרוו משולב עם בורג כדורי ליניארי ].
עם בורג מוביל חיצוני, ראה [JKISC57-R1A3 צעד-סרוו משולב עם בורג עופרת ליניארי מסוג T ].
עם מודול ליניארי, ראה [JKISC57-R1A3 צעד-סרוו משולב עם מודול ליניארי ].
עבור מומנט נמוך, ראה [0.55Nm - RS485 ModBus Control - JKISC57-R1A3 ].
עבור מומנט בינוני, ראה [1.2Nm - RS485 ModBus Control - JKISC57-R2A3 ].
עבור מומנט בינוני, ראה [1.89Nm - RS485 ModBus Control - JKISC57-R3A3 ].
עבור מומנט גבוה, ראה [2.8Nm - RS485 ModBus Control - JKISC57-R5A3 ].
עבור מומנט גבוה, ראה [3.0Nm - RS485 ModBus Control - JKISC57-R6A3 ].
בתור איש מקצוע יצרן מנועי צעד משולבים עם תולעת נעילה עצמית , JKONGMOTOR מספק פתרונות בקרת תנועה מותאמים אישית עבור לקוחות גלובליים. למידע נוסף על יכולות המפעל שלנו.
© זכויות יוצרים 2025 CHANGZHOU JKONGMOTOR CO., LTD כל הזכויות שמורות.