
বাংলা
ভিউ: 0 লেখক: সাইট এডিটর প্রকাশের সময়: 2025-05-15 মূল: সাইট
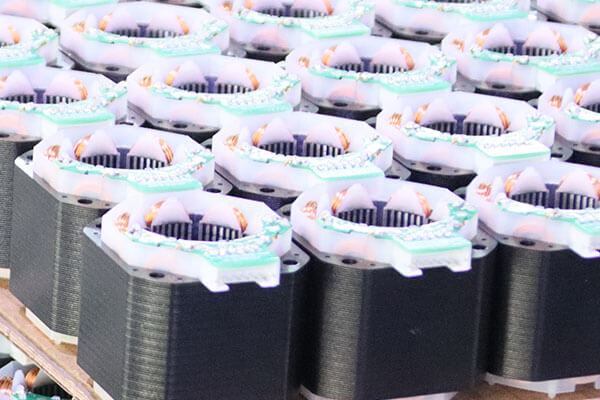
স্টিপার মোটরগুলি এমন অ্যাপ্লিকেশনগুলির জন্য ব্যাপকভাবে ব্যবহৃত হয় যেগুলির গতিবিধির সুনির্দিষ্ট নিয়ন্ত্রণ প্রয়োজন, যেমন রোবোটিক্স, CNC মেশিন, 3D প্রিন্টার এবং স্বয়ংক্রিয় সিস্টেমে। যাইহোক, একটি গুরুত্বপূর্ণ প্রশ্ন প্রায়ই উত্থাপিত হয়: করুন স্টেপার মোটর ব্রেক প্রয়োজন? স্টেপার মোটরগুলি তাদের অবস্থান ধরে রাখতে সক্ষম হলেও উত্তরটি সর্বদা সোজা হয় না। একটি স্টেপার মোটরের ব্রেক প্রয়োজন কিনা তা নির্ভর করে লোড, পরিবেশ এবং প্রয়োজনীয় নির্ভুলতার স্তর সহ অ্যাপ্লিকেশনের নির্দিষ্ট প্রয়োজনীয়তার উপর।
এই নিবন্ধে, আমরা ব্রেকের ভূমিকা নিয়ে আলোচনা করব স্টেপার মোটর সিস্টেম, যখন তাদের প্রয়োজন হয় এবং এই সিদ্ধান্তকে প্রভাবিত করে এমন কারণগুলি।
ব্রেকের প্রয়োজনে ডুব দেওয়ার আগে, কীভাবে তা বোঝা অপরিহার্য স্টেপার মোটর ফাংশন এবং টর্ক ধরে রাখার ধারণা। স্টেপার মোটরগুলি তাদের কয়েলগুলিকে ক্রমানুসারে শক্তিশালী করে কাজ করে, যার ফলে রটারটি বিচ্ছিন্ন পদক্ষেপে চলে যায়। তারা নড়াচড়া না করলেও তাদের অবস্থান 'ধরে' রাখতে পারে, তাদের অন্তর্নিহিত ধারণ টর্কের জন্য ধন্যবাদ - রটার সরানোর চেষ্টা করা বাহ্যিক শক্তিকে প্রতিরোধ করার ক্ষমতা।
যাইহোক, এই হোল্ডিং টর্ক সবসময় যথেষ্ট নয়, বিশেষ করে উচ্চ-লোড বা উচ্চ-কম্পন পরিবেশে। এই ধরনের পরিস্থিতিতে, মোটর কার্যকরভাবে তার অবস্থান ধরে রাখে এবং বাহ্যিক শক্তির অধীনে তার অবস্থান হারায় না তা নিশ্চিত করার জন্য একটি ব্রেক প্রয়োজন হতে পারে।
বৈদ্যুতিক মোটরগুলির মধ্যে স্টেপার মোটরগুলি অনন্য কারণ তারা ক্রমাগত ঘোরার পরিবর্তে পৃথক ধাপে ঘোরে। এই ধাপে ধাপে চলাফেরা তাদের অবস্থান, গতি এবং ঘূর্ণন যেমন রোবোটিক্স, 3D প্রিন্টার, CNC মেশিন এবং আরও অনেক কিছুর উপর সুনির্দিষ্ট নিয়ন্ত্রণ প্রয়োজন এমন অ্যাপ্লিকেশনগুলির জন্য আদর্শ করে তোলে। স্টেপার মোটরগুলি কীভাবে কাজ করে তা বোঝা বিভিন্ন যান্ত্রিক সিস্টেমে তাদের সুবিধার প্রশংসা করার মূল চাবিকাঠি।
স্টিপার মোটরগুলি কীভাবে কাজ করে এবং কীভাবে তারা এই জাতীয় সঠিক গতি নিয়ন্ত্রণ সরবরাহ করে তা ভেঙে দেওয়া যাক।
একটি স্টেপার মোটর দুটি প্রাথমিক উপাদান নিয়ে গঠিত:
স্টেটর হল মোটরের স্থির অংশ এবং এতে পর্যায়ক্রমে সাজানো একাধিক কয়েল (ইলেক্ট্রোম্যাগনেট) থাকে। যখন এই কয়েলগুলিকে শক্তি দেওয়া হয়, তখন তারা একটি ঘূর্ণায়মান চৌম্বক ক্ষেত্র তৈরি করে।
রটার হল মোটরের ঘূর্ণায়মান অংশ। ধরনের উপর নির্ভর করে স্টেপার মোটর , রটারটি একটি স্থায়ী চুম্বক বা একটি নরম লোহার কোর দিয়ে তৈরি হতে পারে। এটি স্টেটর দ্বারা উত্পন্ন চৌম্বক ক্ষেত্রের সাথে যোগাযোগ করে এবং সেই অনুযায়ী চলে।
স্টেটরটি কয়েলে ক্ষতবিক্ষত ইলেক্ট্রোম্যাগনেট দ্বারা গঠিত, যা চৌম্বক ক্ষেত্র তৈরির জন্য একটি ক্রম অনুসারে চালিত হয়।
রটারে স্থায়ী চুম্বক থাকতে পারে যা স্টেটর দ্বারা উত্পাদিত চৌম্বক ক্ষেত্রের সাথে সারিবদ্ধ।
বিয়ারিংগুলি রটারকে স্টেটরের মধ্যে মসৃণভাবে ঘোরানোর অনুমতি দেয়।
শ্যাফ্টটি রটারকে লোড বা ডিভাইসের সাথে সংযুক্ত করে যা মোটরটি সরানোর উদ্দেশ্যে।
স্টেপার মোটরগুলি স্টেটরের কয়েলগুলিকে একটি নির্দিষ্ট ক্রমানুসারে শক্তিশালী করে কাজ করে। এটি একটি ঘূর্ণায়মান চৌম্বক ক্ষেত্র তৈরি করে যা রটারকে সুনির্দিষ্ট পদক্ষেপে নিয়ে যায়। এখানে প্রক্রিয়াটির একটি সরলীকৃত ব্রেকডাউন রয়েছে:
মোটর নিয়ন্ত্রণ ব্যবস্থা একটি নির্দিষ্ট ক্রমে কয়েলগুলিতে বিদ্যুতের ডাল প্রেরণ করে। এই বৈদ্যুতিক ডালগুলি কয়েলগুলিকে শক্তি দেয়, একটি চৌম্বক ক্ষেত্র তৈরি করে।
রটার, যা সাধারণত চুম্বকীয় হয়, নিজেকে শক্তিযুক্ত কয়েল দ্বারা উত্পাদিত চৌম্বক ক্ষেত্রের সাথে সারিবদ্ধ করে। স্টেটরের চৌম্বক ক্ষেত্রটি ঘোরার সাথে সাথে রটার এটিকে অনুসরণ করে, ধাপে ধাপে বাঁক নেয়।
রটারটি নিয়মিত মোটরের মতো ক্রমাগত ঘোরে না। পরিবর্তে, এটি স্থির বৃদ্ধিতে (পদক্ষেপ) চলে। প্রতি বিপ্লবে মোটর কতগুলি পদক্ষেপ নেয় তা রটারের কয়েল এবং খুঁটির সংখ্যার উপর নির্ভর করে।
রটার দ্বারা নেওয়া পদক্ষেপের সংখ্যা মোটরে পাঠানো বৈদ্যুতিক ডালের সংখ্যার সাথে মিলে যায়। এটি সিস্টেমটিকে উচ্চ নির্ভুলতার সাথে মোটরের অবস্থান নিয়ন্ত্রণ করার ক্ষমতা দেয়।
স্টেপার মোটর বিভিন্ন ডিজাইনে আসে এবং যে ধরনের মোটর বেছে নেওয়া হয় তা নির্ভর করে টর্ক, নির্ভুলতা এবং গতির জন্য অ্যাপ্লিকেশনের প্রয়োজনীয়তার উপর। স্টেপার মোটরগুলির প্রধান প্রকারগুলি হল:
এই মোটরগুলিতে, রটার স্থায়ী চুম্বক থেকে তৈরি করা হয়। স্টেটরের চৌম্বক ক্ষেত্রগুলি এই চুম্বকের সাথে যোগাযোগ করে, যার ফলে রটারটি সরে যায়। পিএম স্টেপার মোটরগুলি সাধারণত কম থেকে মাঝারি-টর্ক অ্যাপ্লিকেশনগুলিতে ব্যবহৃত হয়।
এই মোটরগুলি রটারে স্থায়ী চুম্বক ব্যবহার করে না। পরিবর্তে, রটারটি একটি নরম লোহার কোর দিয়ে তৈরি, এবং স্টেটরের ক্ষেত্র পরিবর্তনের সাথে সাথে রটারটি অনিচ্ছা (চৌম্বক ক্ষেত্রের প্রতিরোধ) কমানোর জন্য চলে। উচ্চ-গতির ঘূর্ণন প্রয়োজন এমন অ্যাপ্লিকেশনগুলিতে ভিআর মোটর ব্যবহার করা হয়।
হাইব্রিড স্টেপার মোটর PM এবং VR স্টেপার মোটর উভয়ের বৈশিষ্ট্যকে একত্রিত করে। তারা রটারে স্থায়ী চুম্বক এবং নরম লোহা উভয়ই ব্যবহার করে, যার ফলে অন্যান্য ধরণের তুলনায় উচ্চ টর্ক এবং ভাল নির্ভুলতা পাওয়া যায়। এগুলি শিল্প এবং বাণিজ্যিক অ্যাপ্লিকেশনগুলিতে সর্বাধিক ব্যবহৃত স্টেপার মোটর।
স্টেপার মোটরগুলি স্টেটরের কয়েলগুলিতে বৈদ্যুতিক ডালগুলির একটি সিরিজ পাঠিয়ে নিয়ন্ত্রিত হয়। এই ডালগুলি মোটরের দিক, গতি এবং অবস্থান নির্ধারণ করে। কন্ট্রোল সিস্টেম (প্রায়শই একটি স্টিপার ড্রাইভার) নির্ধারণ করে কখন এবং কোন ক্রমানুসারে কয়েলগুলিকে শক্তিশালী করা উচিত।
রটার যে দিকে ঘুরবে তা নির্ভর করে কয়েলগুলি যে ক্রমানুসারে শক্তিপ্রাপ্ত হয় তার উপর। কয়েল এনার্জাইজেশনের ক্রম বিপরীত করার ফলে রটার বিপরীত দিকে ঘুরতে পারে।
ঘূর্ণনের গতি বৈদ্যুতিক স্পন্দনের ফ্রিকোয়েন্সি দ্বারা নির্ধারিত হয়। দ্রুত স্পন্দনের ফলে দ্রুত ঘূর্ণন হয়, যখন ধীর স্পন্দন ধীর গতিতে চলে।
রটারের অবস্থান সরাসরি মোটরটিতে পাঠানো ডালের সংখ্যার সাথে সম্পর্কিত। প্রতিটি নাড়ির জন্য, রটার একটি নির্দিষ্ট দূরত্ব (ধাপ) সরে যায়। যত বেশি ডাল পাঠানো হয়, রটার তত বেশি সরে যায়।
ঐতিহ্যগত একটি সীমাবদ্ধতা স্টেপার মোটর হল যে রটার নির্দিষ্ট ধাপে চলে, যা কখনও কখনও যান্ত্রিক ঝাঁকুনি বা কম্পন সৃষ্টি করতে পারে। মাইক্রোস্টেপিং একটি কৌশল যা প্রতিটি ধাপকে ছোট ছোট উপ-পদক্ষেপে বিভক্ত করার জন্য ব্যবহৃত হয়, যার ফলে মসৃণ এবং আরও সুনির্দিষ্ট গতিবিধি হয়। এটি কয়েলগুলিতে সরবরাহ করা বর্তমানকে এমনভাবে নিয়ন্ত্রণ করে অর্জন করা হয় যা সম্পূর্ণ পদক্ষেপের মধ্যে মধ্যবর্তী অবস্থানের জন্য অনুমতি দেয়।
মাইক্রোস্টেপিং মোটরের ঘূর্ণনের সূক্ষ্ম নিয়ন্ত্রণের জন্য অনুমতি দেয় এবং সাধারণত উচ্চ-নির্ভুল অ্যাপ্লিকেশনগুলিতে ব্যবহৃত হয় যেখানে মসৃণ, ক্রমাগত চলাচলের প্রয়োজন হয়।
যখন স্টেপার মোটর বাহ্যিক সাহায্য ছাড়াই তাদের অবস্থান ধরে রাখতে পারে, তারা যে হোল্ডিং টর্ক প্রদান করে তা নির্দিষ্ট অ্যাপ্লিকেশনের জন্য যথেষ্ট নাও হতে পারে। যদি একটি স্টিপার মোটর একটি উল্লেখযোগ্য লোড ধরে রাখতে প্রয়োজন হয়, বা যদি সিস্টেমে হঠাৎ বাহ্যিক শক্তি কাজ করে (যেমন মাধ্যাকর্ষণ, বায়ু, বা যান্ত্রিক কম্পনের ক্ষেত্রে), মোটরের ধারণ টর্ক আন্দোলন প্রতিরোধ করার জন্য অপর্যাপ্ত হতে পারে।
উদাহরণস্বরূপ, রোবোটিক্সে, যদি রোবটের বাহুটি একটি ভারী বস্তু বহন করে এবং স্টেপার মোটরটি একটি স্থির অবস্থানে থাকে, তাহলে মোটরটি লোডটিকে নাড়াচাড়া করা থেকে বিরত রাখতে সক্ষম হবে না যদি কোনো ঝামেলা হয়। এই ধরনের ক্ষেত্রে, অবস্থান নিরাপদ করতে এবং অবাঞ্ছিত গতি রোধ করতে একটি ব্রেক প্রয়োজন হবে।
স্টিপার মোটরগুলি উল্লম্ব অ্যাপ্লিকেশনগুলিতে ব্যবহৃত হয়, যেমন লিফট বা অন্যান্য মাধ্যাকর্ষণ-চালিত প্রক্রিয়াগুলিতে, বিশেষ করে মাধ্যাকর্ষণ প্রভাবের জন্য সংবেদনশীল। যদি মোটরটি একটি উল্লম্ব লোড ধরে রাখে এবং ধারণ করার টর্ক মাধ্যাকর্ষণ শক্তিকে প্রতিরোধ করার জন্য যথেষ্ট না হয় তবে একটি ব্রেক অপরিহার্য। কারণ, ব্রেক ছাড়াই, মোটর বন্ধ হয়ে গেলে অপ্রত্যাশিতভাবে লোড নেমে যেতে পারে বা প্রবাহিত হতে পারে।
উদাহরণস্বরূপ, একটি উল্লম্ব এলিভেটর সিস্টেমে বা লোড উত্তোলন বা অবস্থানের জন্য ব্যবহৃত একটি রৈখিক অ্যাকচুয়েটর, যদি মোটরটিতে পর্যাপ্ত হোল্ডিং টর্ক না থাকে, তাহলে ব্রেক লোডটিকে অনিয়ন্ত্রিতভাবে নামতে বা চলতে বাধা দেবে।
উচ্চ নির্ভুলতা প্রয়োজন এমন সিস্টেমে, একটি ব্রেক নিরাপত্তা এবং স্থিতিশীলতার একটি অতিরিক্ত স্তর প্রদান করতে পারে। যখন স্টেপার মোটর চলাচল বন্ধ করে দেয়, একটি ব্রেক নিশ্চিত করতে পারে যে সিস্টেমটি সঠিক অবস্থানে রয়েছে। এটি এমন অ্যাপ্লিকেশনগুলিতে বিশেষভাবে গুরুত্বপূর্ণ যেখানে মোটর বন্ধ হওয়ার পরে যে কোনও আন্দোলন ত্রুটি বা সিস্টেম ব্যর্থতার কারণ হতে পারে।
উদাহরণস্বরূপ, একটি CNC মেশিনে যেখানে সুনির্দিষ্ট অবস্থান নিয়ন্ত্রণ প্রয়োজন, মোটর একটি পছন্দসই অবস্থানে পৌঁছানোর পরেও সামান্য ড্রিফ্ট করা উচিত নয়। একটি ব্রেক মেশিনের নির্ভুলতা নিশ্চিত করে এবং মেশিনে ত্রুটির ঝুঁকি কমিয়ে এই ধরনের আন্দোলন প্রতিরোধ করবে।
একটি ব্রেক ব্যবহার করার আরেকটি কারণ a স্টেপার মোটর সিস্টেম হল শক্তি-দক্ষ হোল্ডিং প্রদান করা যখন মোটর স্ট্যান্ডবাই বা নিষ্ক্রিয় মোডে থাকে। যদিও মোটর তার অবস্থান ধরে রাখতে পারে, এটি করার জন্য কয়েলগুলির অবিচ্ছিন্ন শক্তির প্রয়োজন হয়, যা শক্তি খরচ করে। যদি বিদ্যুৎ খরচ একটি উদ্বেগের বিষয় হয়, বিশেষ করে ব্যাটারি-চালিত সিস্টেমে, একটি ব্রেক যোগ করা মোটরকে পাওয়ার ড্র না করেই তার অবস্থান ধরে রাখতে দেয়। এই ক্ষেত্রে, মোটরের ক্রমাগত শক্তি ব্যবহারের উপর নির্ভর না করে ব্রেকটি মোটরটিকে যথাস্থানে ধরে রাখে।
কিছু সিস্টেমে, যান্ত্রিক ব্যাকল্যাশ-যখন মোটরটি উপাদানগুলির নমনীয়তার কারণে তার অভিপ্রেত অবস্থানকে সামান্য ওভারশুট করে বা আন্ডারশুট করে-ঘটতে পারে। ব্রেক ব্যাকল্যাশের ঝুঁকি কমাতে পারে, বিশেষ করে উচ্চ-নির্ভুলতা প্রয়োগে। স্টেপার মোটর তার পছন্দসই অবস্থানে পৌঁছে গেলে একটি ব্রেক রটারটিকে লক করে দিতে পারে, ব্যাকল্যাশ বা যান্ত্রিক স্লিপেজ দ্বারা সৃষ্ট কোনও অনিচ্ছাকৃত আন্দোলন প্রতিরোধ করে।
যদি স্টেপার মোটর কম লোড সহ অ্যাপ্লিকেশনগুলিতে ব্যবহৃত হয় বা যেখানে মোটরের হোল্ডিং টর্ক বাহ্যিক শক্তিকে প্রতিহত করার জন্য পর্যাপ্ত, একটি ব্রেক প্রয়োজন নাও হতে পারে। উদাহরণস্বরূপ, একটি ছোট 3D প্রিন্টার বা একটি লো-টর্ক অ্যাকচুয়েটরে, যেখানে মোটর একটি উল্লেখযোগ্য লোড ধরে না, স্টেপার মোটরের অন্তর্নিহিত হোল্ডিং টর্ক প্রায়শই অতিরিক্ত ব্রেকিং ছাড়াই সিস্টেমটিকে যথাস্থানে রাখার জন্য যথেষ্ট।
কিছু সিস্টেমে অতিরিক্ত পজিশন কন্ট্রোল মেকানিজম রয়েছে যা ব্রেকের প্রয়োজনীয়তা কমায় বা দূর করে। উদাহরণস্বরূপ, যদি a স্টেপার মোটরকে ফিডব্যাক সিস্টেমের সাথে যুক্ত করা হয় যেমন এনকোডার, সিস্টেমটি মোটরটিকে যথাস্থানে ধরে রাখার জন্য ব্রেক না করেই অবস্থানের ছোটখাটো ওঠানামার সাথে সামঞ্জস্য করতে পারে। এই ধরনের ক্ষেত্রে, ফিডব্যাক সিস্টেমটি ঘটতে পারে এমন সামান্য নড়াচড়ার জন্য ক্ষতিপূরণ দেয়, নিশ্চিত করে যে মোটরটি বাহ্যিক সহায়তা ছাড়াই সঠিক অবস্থানে থাকে।
কিছু অ্যাপ্লিকেশনে, মোটরটিকে শুধুমাত্র খুব অল্প সময়ের জন্য তার অবস্থান ধরে রাখতে হবে এবং প্রাকৃতিক ধারণ টর্ক যথেষ্ট। উদাহরণস্বরূপ, কিছু সাধারণ ঘূর্ণমান সুইচ বা কম-নির্ভুল কাজগুলিতে, একটি ব্রেক প্রয়োজন নাও হতে পারে কারণ মোটর থামার সময় ন্যূনতম, এবং এটিতে খুব কম বা কোন লোড কাজ করে না।
যখন একটি ব্রেক প্রয়োজন হয়, স্টেপার মোটরগুলির সাথে একত্রে বিভিন্ন ধরণের ব্রেকিং সিস্টেম ব্যবহার করা যেতে পারে। সবচেয়ে সাধারণ ধরনের অন্তর্ভুক্ত:
ইলেক্ট্রোম্যাগনেটিক ব্রেক একটি বৈদ্যুতিক কারেন্ট ব্যবহার করে চৌম্বকীয় ক্ষেত্র তৈরি করে যা মোটরের রটারকে যথাস্থানে ধরে রাখে। এই ব্রেকগুলি প্রায়শই এমন সিস্টেমে ব্যবহৃত হয় যেখানে অবিলম্বে বন্ধ করার শক্তি প্রয়োজন, এবং এগুলি বৈদ্যুতিকভাবে সক্রিয় বা নিষ্ক্রিয় করা যেতে পারে।
মেকানিক্যাল ব্রেক, যেমন স্প্রিং-লোডেড ব্রেক মেকানিজম, নড়াচড়া রোধ করতে মোটরের শ্যাফ্ট বা রটারকে শারীরিকভাবে লক করে। এই ব্রেকগুলির প্রায়শই কম শক্তির প্রয়োজন হয় এবং ইলেক্ট্রোম্যাগনেটিক ব্রেকগুলির চেয়ে বেশি সাশ্রয়ী হতে পারে, যা নির্দিষ্ট অ্যাপ্লিকেশনের জন্য আদর্শ করে তোলে।
গতিশীল ব্রেকিং মোটরের গতিশক্তিকে বৈদ্যুতিক শক্তিতে রূপান্তর করে মোটর থামাতে ব্যবহৃত হয়, যা তাপ হিসাবে বিলুপ্ত হয়। এই ধরনের ব্রেকিং ধারণ করার উদ্দেশ্যে কম সাধারণ কিন্তু এটি এমন অ্যাপ্লিকেশনগুলিতে কার্যকর যেখানে মোটরকে দ্রুত হ্রাস করতে হবে।
স্টেপার মোটরগুলি তাদের সুনির্দিষ্ট বৃদ্ধিতে সরানোর ক্ষমতার জন্য পরিচিত। ডালের সংখ্যা নিয়ন্ত্রণ করার ক্ষমতা সঠিক অবস্থানের জন্য অনুমতি দেয়, যা 3D প্রিন্টিং, CNC মেশিন এবং রোবোটিক অস্ত্রের মতো অ্যাপ্লিকেশনগুলিতে গুরুত্বপূর্ণ।
স্টেপার মোটরগুলি ওপেন-লুপ কন্ট্রোল সিস্টেমে কাজ করতে পারে, যার অর্থ তাদের অবস্থান ট্র্যাক করতে বাহ্যিক প্রতিক্রিয়া (যেমন এনকোডার) প্রয়োজন হয় না। এটি স্টেপার মোটরগুলিকে অন্যান্য ধরণের মোটরগুলির তুলনায় সহজ এবং আরও সাশ্রয়ী করে তোলে।
স্টেপার মোটরগুলি যখন স্থির থাকে তখন একটি শক্তিশালী হোল্ডিং টর্ক বজায় রাখতে পারে, যা তাদেরকে এমন অ্যাপ্লিকেশনের জন্য আদর্শ করে তোলে যেখানে অবস্থানটি নড়াচড়া ছাড়াই ধরে রাখতে হবে।
কারণ স্টেপার মোটরগুলি ব্রাশ বা অন্যান্য পরিধান-প্রবণ উপাদানগুলির উপর নির্ভর করে না, এগুলি প্রায়শই আরও টেকসই হয় এবং অন্যান্য ধরণের মোটরের তুলনায় কম রক্ষণাবেক্ষণের প্রয়োজন হয়।
যদিও স্টেপার মোটর কম গতিতে চমৎকার নিয়ন্ত্রণ প্রদান করে, গতি বৃদ্ধির সাথে সাথে তারা টর্ক হারাতে পারে। গিয়ারবক্স বা অন্যান্য যান্ত্রিক উপাদানগুলির সাথে যুক্ত না হলে উচ্চ গতিতে, স্টেপার মোটরগুলি কার্যক্ষমতাতে উল্লেখযোগ্য হ্রাস অনুভব করতে পারে।
স্টেপার মোটর ধ্রুবক শক্তি আঁকে, এমনকি যখন তারা গতিতে না থাকে। এর মানে হল যে তারা অন্যান্য ধরণের মোটরগুলির তুলনায় কম শক্তি-দক্ষ হতে পারে, বিশেষত অ্যাপ্লিকেশনগুলিতে যেখানে তারা অলস।
স্টেপার মোটর কম্পন এবং শব্দ উৎপন্ন করতে পারে, বিশেষ করে উচ্চ গতিতে। এটি এমন অ্যাপ্লিকেশনগুলিতে উদ্বেগের কারণ হতে পারে যেখানে মসৃণ এবং শান্ত অপারেশন অপরিহার্য।
স্টেপার মোটরগুলি ছোট ভোক্তা ডিভাইস থেকে শুরু করে বড় শিল্প মেশিনে বিভিন্ন ধরণের অ্যাপ্লিকেশনে ব্যবহৃত হয়। কিছু সাধারণ অ্যাপ্লিকেশন অন্তর্ভুক্ত:
3D প্রিন্টার: স্টেপার মোটরগুলি প্রিন্ট হেডকে সুনির্দিষ্টভাবে সরাতে এবং 3D প্রিন্টারে প্ল্যাটফর্ম তৈরি করতে ব্যবহার করা হয়, যাতে জটিল ডিজাইন এবং সঠিক প্রিন্ট করা যায়।
সিএনসি মেশিন: সিএনসি (কম্পিউটার সংখ্যাসূচক নিয়ন্ত্রণ) মেশিনগুলি উত্পাদন এবং মেশিনিং অপারেশনে সরঞ্জাম এবং ওয়ার্কপিসগুলির সঠিক চলাচলের জন্য স্টেপার মোটরের উপর নির্ভর করে।
রোবোটিক্স: স্টেপার মোটরগুলি রোবোটিক অস্ত্র এবং অন্যান্য রোবোটিক সিস্টেমের জন্য প্রয়োজনীয় নির্ভুলতা প্রদান করে, যা সুনির্দিষ্ট নড়াচড়া এবং অবস্থান নিয়ন্ত্রণ সক্ষম করে।
মেডিকেল ডিভাইস: স্টেপার মোটরগুলি চিকিৎসা সরঞ্জামগুলিতে ব্যবহৃত হয় যেখানে সুনির্দিষ্ট এবং নির্ভরযোগ্য নড়াচড়া অত্যন্ত গুরুত্বপূর্ণ, যেমন ইমেজিং এবং ডায়াগনস্টিক সরঞ্জামগুলির জন্য অবস্থান নির্ধারণের সরঞ্জামগুলিতে।
উপসংহারে, স্টেপার মোটরগুলির সর্বদা ব্রেক প্রয়োজন হয় না, তবে নির্দিষ্ট অ্যাপ্লিকেশন রয়েছে যেখানে সেগুলি নিরাপত্তা, নির্ভুলতা এবং নির্ভরযোগ্যতার জন্য প্রয়োজনীয়। যখন মোটরের হোল্ডিং টর্ক অপর্যাপ্ত হয়, বিশেষ করে উচ্চ-লোড, উল্লম্ব বা উচ্চ-নির্ভুল সিস্টেমে, ব্রেক যোগ করা অবাঞ্ছিত আন্দোলন প্রতিরোধ করতে পারে, স্থিতিশীলতা নিশ্চিত করতে পারে এবং সিস্টেমকে রক্ষা করতে পারে। কম-লোড বা স্বল্প-সময়ের অ্যাপ্লিকেশনগুলিতে, স্টেপার মোটরগুলি প্রায়শই ব্রেক ছাড়াই কাজ করতে পারে।
স্টেপার মোটরগুলি বহুমুখী এবং অত্যন্ত সুনির্দিষ্ট ডিভাইস যা অবস্থান, গতি এবং টর্কের উপর চমৎকার নিয়ন্ত্রণ প্রদান করে। একটি নির্দিষ্ট ক্রমানুসারে তাদের কয়েলগুলিকে শক্তিশালী করে, তারা বিচ্ছিন্ন পদক্ষেপে চলে, যা তাদের সঠিক এবং পুনরাবৃত্তিযোগ্য আন্দোলনের প্রয়োজন অ্যাপ্লিকেশনগুলির জন্য আদর্শ করে তোলে। 3D প্রিন্টার, CNC মেশিন বা রোবোটিক্সে ব্যবহার করা হোক না কেন, স্টেপার মোটর উচ্চ-কর্মক্ষমতা সিস্টেমের জন্য প্রয়োজনীয় নির্ভরযোগ্যতা এবং নির্ভুলতা প্রদান করে।
শেষ পর্যন্ত, একটি ব্রেক প্রয়োজনীয় কিনা তা নির্ভর করে আপনার সিস্টেমের নির্দিষ্ট প্রয়োজনীয়তার উপর, যার মধ্যে লোড, নির্ভুলতা, নিরাপত্তা এবং শক্তির দক্ষতার চাহিদা রয়েছে। এই কারণগুলির মূল্যায়ন কিনা তা নির্ধারণ করতে সাহায্য করবে একা স্টেপার মোটরই যথেষ্ট বা যদি সর্বোত্তম কর্মক্ষমতার জন্য একটি অতিরিক্ত ব্রেক প্রয়োজন হয়।

 |
 |
 |
 |
 |


